STMCU小助手
发布时间:2021-11-25 15:00
|
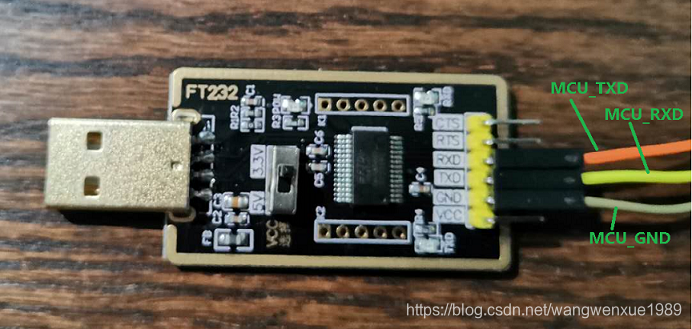
1.从 GPIO 到 UART+ F* z) ?1 t- {1 _ 前面几节我们讲了MCU如何启动,如何用翻转IO引脚,以及用按键去触发中断。接下来我们介绍的也是最常用的一个模块,串口(UART)。 $ _( l+ E* c. ^2 E u 串口可以说是最古老,而且生命力最强的一种通信接口了。RS485总线更是久经考验。虽然串口早已经从大多数PC的标配中去掉了,但是嵌入式系统跟上位PC机通信用的最多的应该还是通过串口转USB吧。 O" I3 u: \' H1 x 我们用 Keil 打开下面这个工程: STM32Cube_FW_F0_V1.11.0\Projects\STM32F030R8-Nucleo\Examples\UART\UART_TwoBoards_ComPolling\MDK-ARM\Project.uvprojx j" J% W" {8 Q' V 这个代码配置串口为 9600,8 N 1,我们把代码编译下载后,可以通过 UART to USB 转换器连接到 PC 的 USB 口,在PC端用串口观察MCU发送的数据。7 D1 P3 l. k/ t s5 ]. K* C 9 M! P* \" z* ^. B( e$ N$ u) t 

* t V! l. `& l/ N8 u0 r0 e( e 2.UART 的初始化1 p9 V- p+ W3 d. h 我们看一下代码,串口参数的设置是在主程序里完成的,还有一部分是在stm32f0xx_hal_msp.c 里完成的。为什么要这么费事儿,而不把初始化代码全放在一个主程序里完成呢? 我们要慢慢体会这样做带来的好处。我们调用一个驱动时,这个驱动难免会跟底层硬件打交道,比如串口驱动,它最终是利用用户选择的某一个串口模块,和与此模块连接的收发引脚进行数据收发的。 HAL(Hardware Abstract Layer) 把跟具体硬件细节相关的代码单独剥离了出来,并在Cube库中引入了 MSP(MCU Support Package) 的概念, 具体的硬件细节交给用户在这里面配置。 HAL库里面对应每个硬件模块有两个函数 例如: HAL_UART_Init( ) 功能上的描述:设置收发模式、奇偶校验位、停止位数等等(与芯片无关)。 HAL_UART_MspInit( ) 硬件的描述: IO初始化,不同芯片,不同引脚设置不同。 
回到程序,我们要使用串口时要调用驱动层的初始化函数 HAL_UART_Init( ),这个初始化函数回过头来调用了 HAL_UART_MspInit( ) 这个函数来完成 UART 时钟和收发引脚时钟的使能,以及收发引脚的配置。之后初始化函数继续进行 UART 端口的参数配置。) m' G; {4 ?2 [ " I3 u, F+ ]% G9 X8 ]0 R! P W% X 这样做的一个好处就是使驱动层的初始化函数与硬件无关。一般我们做好一块板子后,所用的串口和引脚也就固定下来了,在 HAL_UART_MspInit( ) 里配置一次就好了,之后不需要频繁的改变这些代码。) N+ J4 y( c- S: q % E4 K& ]) D ]) \ 
. v, d+ ~% X1 Q' [3 T& z. h! o5 } - @! a# G! @9 F 
* J7 N- K* h ~9 Y( S5 t 3.熟悉 Handle 1 Z9 X& M7 _" @6 u5 y6 P1 F4 Y 跟 GPIO 的初始化有所不同,在UART这个模块引入了 Handle 这一概念。在看 Handle 之前我们先熟悉一下在驱动里经常用到的结构体及其指针的用法:1 E# O' O5 V S5 a* {# P3 D 
; C; g+ d. k/ R8 p typedef struct __MY_TypeDef/ ^# F9 g& F$ b/ J+ ` {7 n+ j, h3 t i2 u- ^ uint8_t Var1;% R& n& z9 J. M' Z0 j 0 z1 {& \: ` i; E# D uint8_t Var2; % C, z, B& A$ d. \) v uint16_t Var3;' } P( D% i5 F# J' e5 r! l uint8_t* Var4; 9 r" ^0 D1 R! K6 U }MY_TypeDef; MY_TypeDef* MY_VAR; MY_VAR 是一个 MY_TypeDef 类型的指针,我们看看把它指向不同的地址时会发生什么? 0 u& u& `( A' K/ w! Z( v0 Q* D( k MY_VAR = (MY_TypeDef*) 0x20000018; 4 J) n! e8 p! H' V: I! W 
需要注意 MY_VAR->Var4 是个字节型指针变量,这个变量本身占用4个字节,它的值是 0x20000018, 而5 B; @& }6 \+ O# x/ E * MY_VAR->Var4 的值是 0x02。 把 MY_VAR 指向另一个地址: MY_VAR = (MY_TypeDef*) 0x2000001C;" _9 g' h3 o0 c# D 
与此类似,对于串口模块,驱动定义了一个结构体类型 UART_HandleTypeDef,我们可以用这个类型定义多个结构体,并通过把串口模块寄存器区的起始地址付给一个结构体,使该结构体和串口之间建立起联系: 8 w7 K, h, i$ x 
7 t. O5 `) [& `. V" l* A 我们运行的当前程序操作串口的方式为查询(polling)方式,结构体中和DMA,中断方式相关的内容可以先忽略,只需要关注结构体中下面这些成员即可: $ t8 b: r d% F USART_TypeDef *Instance;2 F: f$ d8 }6 \- H) [ 5 X4 L; i; f1 z `$ s) _4 Y USART_TypeDef 类型的指针,需要指向欲操作的串口寄存器区起始地址。以把此 Handle 和该串口建立起联系。% o8 l- s9 w' h6 l, e8 s" j1 `8 u UART_InitTypeDef Init;/ d$ s4 Z6 p. H+ |+ |1 |6 y1 A 在调用初始化函数前,需要把初始化参数如 波特率,是否奇偶校验等写入此结构体。2 ^! `1 B& l: d+ H UART_AdvFeatureInitTypeDef AdvancedInit;$ U0 l9 b/ C2 v; C! F 串口扩展功能初始化参数。当前未用到扩展功能。 使用 Handle 的好处是,我们操作某个模块时,把这个模块对应的 Handle 的首地址传给驱动函数就行了。此函数通过 Handle 就可以找到所有需要的东西。如: HAL_UART_Transmit(&UartHandle, (uint8_t*)aTxBuffer, TXBUFFERSIZE, 5000); &UartHandle 为 UART1 对应的 Handle 的首地址。 Handle 除了保存自己对应模块的参数信息,还保存缓冲数据,以及当前工作状态。它可以保证各模块之间互不干扰,在代码执行过程中被打断,恢复后又可以正确继续执行。这样也便于把驱动集成到操作系统中。在以后的中断方式和 DMA 操作模式中,我们可以更深刻的体会到这种方法的优点。在理解了串口模块的工作方式后,理解其它模块就非常容易了。 需要提到的是,在M0芯片内,有一些共享的或系统级的硬件模块不使用 Handle 的方式来处理: 6 t( R" G7 y+ [8 [# ~ GPIO; W4 ^/ @! G# X SYSTICK NVIC9 c0 V5 I; A" _( r- @ v) f# { 0 S+ S# v+ r0 U0 r# ]7 b PWR5 A3 `! o$ I2 ]& E% H& v. i) K G + y0 {5 q1 d$ i0 N/ y. C RCC) \: d; V9 a7 {8 B( T c% m+ | 0 b% g% |, L5 f1 j# L* r9 s" R& z FLASH. ; h. u% w4 N+ b |
【评分有奖】STM32 AI Sidekick聊天工具上线,快来体验一下吧!
ST TouchGFX 实操系列视频+如何选择正确的帧缓冲区策略
ST TouchGFX 实操系列视频++如何添加图像
ST TouchGFX 实操系列视频+如何进行屏幕转换
ST TouchGFX 实操系列视频+控件的淡入淡出
ST TouchGFX 实操系列视频+移动控件的三种方法
ST TouchGFX 实操系列视频+如何创建用户界面(UI)
ST TouchGFX 实操系列视频+如何安装TouchGFX Designer和STM32Cube软件环境
【经验分享】STM32F1 GPIO工作原理
【经验分享】STM32F0xx_DMA收发USART数据配置详细过程
 微信公众号
 手机版