STMCU小助手
发布时间:2021-11-25 15:00
|
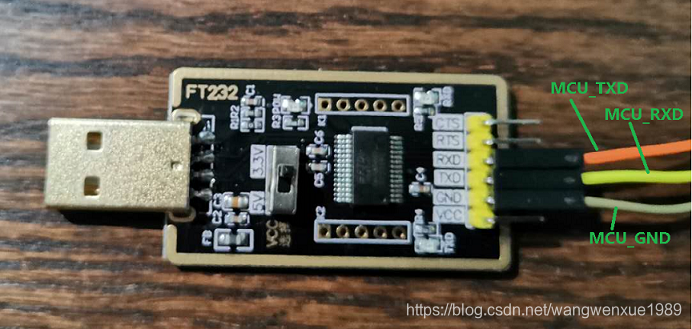
1.从 GPIO 到 UART- q Y9 S& M9 |# ] ! A% @9 m4 _- w) S& r 前面几节我们讲了MCU如何启动,如何用翻转IO引脚,以及用按键去触发中断。接下来我们介绍的也是最常用的一个模块,串口(UART)。 串口可以说是最古老,而且生命力最强的一种通信接口了。RS485总线更是久经考验。虽然串口早已经从大多数PC的标配中去掉了,但是嵌入式系统跟上位PC机通信用的最多的应该还是通过串口转USB吧。 我们用 Keil 打开下面这个工程: STM32Cube_FW_F0_V1.11.0\Projects\STM32F030R8-Nucleo\Examples\UART\UART_TwoBoards_ComPolling\MDK-ARM\Project.uvprojx0 k0 r* B8 y6 z0 D- A4 W0 f " I. `2 n% C% A1 A+ n 这个代码配置串口为 9600,8 N 1,我们把代码编译下载后,可以通过 UART to USB 转换器连接到 PC 的 USB 口,在PC端用串口观察MCU发送的数据。 

2.UART 的初始化$ p6 x8 R2 P- ^7 Q$ F 我们看一下代码,串口参数的设置是在主程序里完成的,还有一部分是在stm32f0xx_hal_msp.c 里完成的。为什么要这么费事儿,而不把初始化代码全放在一个主程序里完成呢?# |" D# K3 H$ ]& N% i) ^% f # i; e7 x7 z Q* V1 {) i2 s' Y 我们要慢慢体会这样做带来的好处。我们调用一个驱动时,这个驱动难免会跟底层硬件打交道,比如串口驱动,它最终是利用用户选择的某一个串口模块,和与此模块连接的收发引脚进行数据收发的。 & b' D7 a- W9 S5 g$ i HAL(Hardware Abstract Layer) 把跟具体硬件细节相关的代码单独剥离了出来,并在Cube库中引入了 MSP(MCU Support Package) 的概念, 具体的硬件细节交给用户在这里面配置。! F% |1 ^( K; j% B& m" ^& A HAL库里面对应每个硬件模块有两个函数 例如: 9 k8 V( q- Z8 I4 O HAL_UART_Init( ) 功能上的描述:设置收发模式、奇偶校验位、停止位数等等(与芯片无关)。/ O( a1 q" W( a/ e& i- X% r. y , e" b! e# N$ Z% k( N HAL_UART_MspInit( ) 硬件的描述: IO初始化,不同芯片,不同引脚设置不同。5 ?4 d, E: c$ A) J t 
$ [. F: t3 Y& s 回到程序,我们要使用串口时要调用驱动层的初始化函数 HAL_UART_Init( ),这个初始化函数回过头来调用了 HAL_UART_MspInit( ) 这个函数来完成 UART 时钟和收发引脚时钟的使能,以及收发引脚的配置。之后初始化函数继续进行 UART 端口的参数配置。 这样做的一个好处就是使驱动层的初始化函数与硬件无关。一般我们做好一块板子后,所用的串口和引脚也就固定下来了,在 HAL_UART_MspInit( ) 里配置一次就好了,之后不需要频繁的改变这些代码。 e/ Y, K) X, Z* [ 
/ [6 v. j" A6 W! y) ?6 E5 x7 F 
* q( y; h, \* A9 a2 ~" @$ H 3.熟悉 Handle + J2 C1 G# y. \" ?5 @7 B 跟 GPIO 的初始化有所不同,在UART这个模块引入了 Handle 这一概念。在看 Handle 之前我们先熟悉一下在驱动里经常用到的结构体及其指针的用法:0 ~, s) D) R! S! I2 ]0 _ 
typedef struct __MY_TypeDef { uint8_t Var1; % e$ x3 s2 D0 `; r5 o; H \2 @9 C uint8_t Var2; . F$ o* q) N/ L; T- r+ Z uint16_t Var3; uint8_t* Var4;* m' c8 ~% C8 G& |$ f # e) Z) [% @' u" J }MY_TypeDef; , f& p0 J$ p4 H MY_TypeDef* MY_VAR; MY_VAR 是一个 MY_TypeDef 类型的指针,我们看看把它指向不同的地址时会发生什么?3 n$ W# e& r! { m4 u' o MY_VAR = (MY_TypeDef*) 0x20000018; 
5 W. i, c L9 O3 _ 需要注意 MY_VAR->Var4 是个字节型指针变量,这个变量本身占用4个字节,它的值是 0x20000018, 而 1 ]7 P5 v" L' b( x5 A, P8 A& p * MY_VAR->Var4 的值是 0x02。$ `& L( y2 D4 W+ R( H8 Z/ q d. L 把 MY_VAR 指向另一个地址: MY_VAR = (MY_TypeDef*) 0x2000001C; N$ m4 F4 C( z# H2 U7 a9 ~ : t' C4 f% N3 n 
与此类似,对于串口模块,驱动定义了一个结构体类型 UART_HandleTypeDef,我们可以用这个类型定义多个结构体,并通过把串口模块寄存器区的起始地址付给一个结构体,使该结构体和串口之间建立起联系: " x6 B7 n7 q S# { 
+ }" d" t* o2 X! z$ ? 我们运行的当前程序操作串口的方式为查询(polling)方式,结构体中和DMA,中断方式相关的内容可以先忽略,只需要关注结构体中下面这些成员即可: 7 n4 I" W+ H4 q1 E" L0 }4 n" j USART_TypeDef *Instance;- D, X, ^8 T5 m' b7 T1 T% r USART_TypeDef 类型的指针,需要指向欲操作的串口寄存器区起始地址。以把此 Handle 和该串口建立起联系。 + i( q* v/ U7 i& f6 q y5 J UART_InitTypeDef Init;' |/ ?! B4 @2 p# G9 y! _ 在调用初始化函数前,需要把初始化参数如 波特率,是否奇偶校验等写入此结构体。0 } ?7 a7 g! M" [! l" K , P! A$ D j2 b- u' @ y UART_AdvFeatureInitTypeDef AdvancedInit; 串口扩展功能初始化参数。当前未用到扩展功能。% q, |# D) Z3 s; n% Y 使用 Handle 的好处是,我们操作某个模块时,把这个模块对应的 Handle 的首地址传给驱动函数就行了。此函数通过 Handle 就可以找到所有需要的东西。如: HAL_UART_Transmit(&UartHandle, (uint8_t*)aTxBuffer, TXBUFFERSIZE, 5000);8 E" c2 X8 T( Z k+ S , b8 n0 x3 S. m! c; b S2 q5 \ &UartHandle 为 UART1 对应的 Handle 的首地址。 Handle 除了保存自己对应模块的参数信息,还保存缓冲数据,以及当前工作状态。它可以保证各模块之间互不干扰,在代码执行过程中被打断,恢复后又可以正确继续执行。这样也便于把驱动集成到操作系统中。在以后的中断方式和 DMA 操作模式中,我们可以更深刻的体会到这种方法的优点。在理解了串口模块的工作方式后,理解其它模块就非常容易了。, o# Q$ Y; P% L % `" x) b* \* d* U" X& s# C 需要提到的是,在M0芯片内,有一些共享的或系统级的硬件模块不使用 Handle 的方式来处理: GPIO # t/ ?/ \/ a! a; O SYSTICK NVIC; M9 P. U! F0 v }4 ?# e PWR+ V" @1 v, A8 H8 a RCC FLASH. [2 D3 F" V6 f5 B0 L9 ^ |
【评分有奖】STM32 AI Sidekick聊天工具上线,快来体验一下吧!
ST TouchGFX 实操系列视频+如何选择正确的帧缓冲区策略
ST TouchGFX 实操系列视频++如何添加图像
ST TouchGFX 实操系列视频+如何进行屏幕转换
ST TouchGFX 实操系列视频+控件的淡入淡出
ST TouchGFX 实操系列视频+移动控件的三种方法
ST TouchGFX 实操系列视频+如何创建用户界面(UI)
ST TouchGFX 实操系列视频+如何安装TouchGFX Designer和STM32Cube软件环境
【经验分享】STM32F1 GPIO工作原理
【经验分享】STM32F0xx_DMA收发USART数据配置详细过程
 微信公众号
 手机版