STMCU小助手
发布时间:2021-11-25 15:00
|
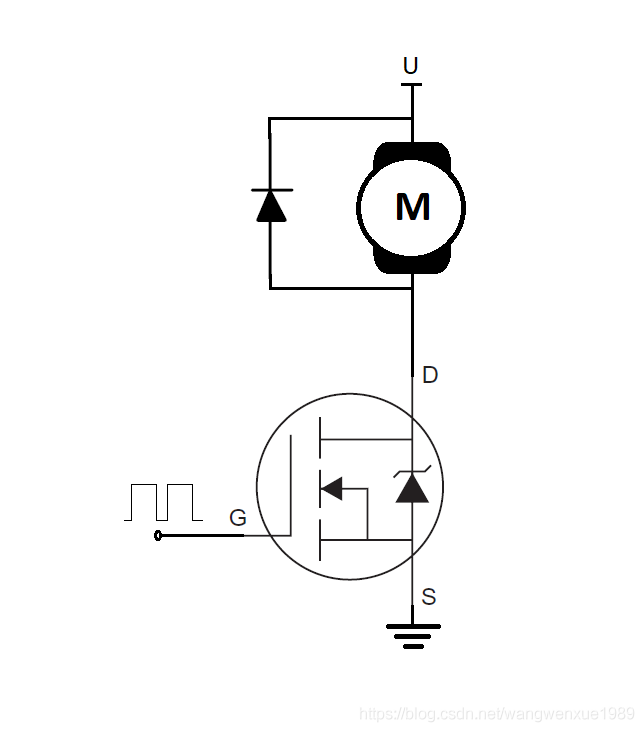
有刷电机驱动电路 有刷电机是电机里面最简单,也是历史最悠久的一种,到现在仍然广泛应用于各个领域。他的控制很简单,在电机的两个电极加正向电压,则正向旋转,如果加反向电压,则旋转方向也反过来。电机的转速可以通过控制加在电极上的电压来调节。 在电机控制电路中最常用的器件就是 MOS 管了。可以分为两个大的类型:P 沟道 MOS 和 N 沟道 MOS。MOS 管可以简单的理解为一个自来水阀门,Gate 是控制端,调节 Drain 和 Source 端之间流过的电流大小。 
2 T, z/ Q, j% s) e 下面是两种 MOS 的典型用法。P 沟道的 MOS 一般 S 接电源正极,然后 Vgs 需要一个负电压来打开电流通道,而 N 沟道的 S 极一般接电源的负极,Vgs 需要一个正电压来打开电流通道。 0 |5 a! A- J7 B$ ~0 F, h 
7 d$ z& k: ?8 i% k1 R8 S% { . g* I9 Y% E' R; X 
* l+ B1 L/ F( Q _0 {0 M 资料来源于 IOR 公司数据手册* `4 t0 r' N& ~& j 我们先从一个最简单的驱动电路开始。单片机控制 MOS 管栅极为高时,电流从电源经过电机和 MOS 管到地。当栅极为低时,MOS 管断开,此时电机线圈内的电流继续通过续流二极管回流电机的正极。我们通过调节栅极控制端的PWM占空比,就可以控制电机的转速。 6 F; K/ ?$ J( E9 W) s 
1.TIM模块 TIM 模块最重要的三个寄存器是:, }2 s* i/ r. ~3 d$ V6 ~1 Z Counter Register (TIMx_CNT) 计数寄存器 ; o+ e/ y4 w( F+ I/ m+ t2 c) a6 A& i Auto-Reload Register (TIMx_ARR) 重置寄存器+ B' n8 u- ]2 _3 A2 F9 a! V Capture/compare mode register 1 (TIMx_CCMRx) 输入捕获/输出比较寄存器; X8 C* N v8 O- C t& d0 x1 F6 f . z4 Q& E! e8 e' R- c' a5 ^1 Z 
Counter 在时钟的驱动下计数4 D) _% W% ~' ?2 | 0 ~. |* v# M b7 p# U Auto-Reload 设定计数的最大限制值6 P% S5 ~) ]/ E) T" d $ v2 m0 {. U* W5 J/ P; M# N' D Capture/Compare 锁存一个事件发生时的计数值到Capture/计数达到 Compare 值后触发一个事件6 S# m9 w) m& v& A. d 1 g( n% s/ n' j& G" { 在 PWM 模式下,Auto-Reload 寄存器设定PWM的周期,Compare 设定占空比。 1 |# `8 }9 i2 s8 S: a0 o; ~ 有一点需要注意的是一个 TIM 模块只有一个计数器和一个重置寄存器,而有多个输入捕获/输出比较寄存器。所以一个 TIM 模块的多个通道可以设置不同的占空比,但周期都是相同的。" C$ \4 C9 k9 t8 ~4 k: }/ Z% d 所以我们在选用 MCU 的时候,如果需要产生多种周期的 PWM,不仅要看它的定时器模块一共有多少通道数,还要看是否有足够的独立 TIM 模块。 , P% U/ B. \, ^ 2.代码 ! p: I% U3 }- _% E3 C 我们在下面这个工程的基础上修改来实现用一个可调电阻控制PWM占空比,来控制电机的转速。 STM32Cube_FW_F0_V1.11.0\Projects\STM32F030R8-Nucleo\Examples\TIM\TIM_PWMOutput\MDK-ARM\Project.uvprojx 这个工程默认使用TIM3模块输出4路PWM,我们可以只保留其中一路。4 I' h5 S6 c( a! ?7 w 然后把ADC采样的代码添加进来: Step 1: stm32f0xx_hal_conf.h+ r5 `) K+ T+ y3 s #define HAL_ADC_MODULE_ENABLED0 f3 e) b) o' G O3 M/ T' z. c Step 2: 4 I& b2 E" x8 ]% t v1 N main.h 添加ADC相关宏定义0 B8 D# D9 K$ }& a" q# i 
2 f' x3 \; Z+ Y! d3 Y7 q Step 3:$ E2 ^* f8 t7 e" A9 [ % q4 S. |5 Y; z! g/ j stm32f0xx_hal_msp.c 6 |: z) F* B. [ 添加ADC使用的引脚的初始化代码; a/ l5 n3 A( y* H6 t) V * O& g& Z$ ] |2 b" K# O 
! [- F: C/ q5 u) w Step 4: 把ADC的驱动文件添加进工程,在主程序初始化ADC。7 h D7 t0 \/ Q5 ], A# v 4 `$ D ^9 s8 b: y 
Step 5: X, f: L6 x+ u- N! P4 b+ I1 p4 X1 ] 读取 ADC 的值,写入 TIM 的 CCR 寄存器,观察 PWM 占空比的变化。根据电机的特性,还可能需要改变 PWM 的周期。* n: h: ]8 ]3 \+ k6 A% f$ F 
9 p( H3 [8 Y+ ~ @ V7 b+ J3 T) G* u- h8 F" ^: j& P5 C 如果需要参考代码,可以在 Github 搜索 TopSemic 找到。 0 S/ ?' |+ u# a: m* @ % u# s$ Q7 Q0 O- v- U |
【评分有奖】STM32 AI Sidekick聊天工具上线,快来体验一下吧!
ST TouchGFX 实操系列视频+如何选择正确的帧缓冲区策略
ST TouchGFX 实操系列视频++如何添加图像
ST TouchGFX 实操系列视频+如何进行屏幕转换
ST TouchGFX 实操系列视频+控件的淡入淡出
ST TouchGFX 实操系列视频+移动控件的三种方法
ST TouchGFX 实操系列视频+如何创建用户界面(UI)
ST TouchGFX 实操系列视频+如何安装TouchGFX Designer和STM32Cube软件环境
【经验分享】STM32F1 GPIO工作原理
【经验分享】STM32F0xx_DMA收发USART数据配置详细过程
 微信公众号
 手机版