|
第八章 按键输入实验 使用 STM32F7 的 IO 口作为输入用。在本章中,我们将利用板载的 3 个按键,来控制板载的两个 LED 的亮灭。通过本章的学习,你将了解到 STM32F7 的 IO 口作为输入口的使用方法。本章分为如下几个小节:
7 T q8 \5 G' O0 b& m, W( k6 o
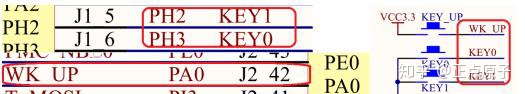
8.1 STM32F7 IO 口简介 STM32F7 的 IO 口在上一章已经有了比较详细的介绍,这里我们不再多说。STM32F7 的 IO 口做输入使用的时候,是通过调用函数 HAL_GPIO_ReadPin ()来读取 IO 口的状态的。了解了这 点,就可以开始我们的代码编写了。 这一章,我们将通过 ALIENTEK 水星 STM32 开发板上载有的 4 个按钮(KEY_UP、KEY0、 KEY1 和 KEY2),来控制板上的 2 个 LED(DS0 和 DS1),其中 KEY_UP 控制 DS0,DS1 互斥 点亮;KEY2 控制 DS0,按一次亮,再按一次灭;KEY1 控制 DS1,效果同 KEY2;KEY0 则同 时控制 DS0 和 DS1,按一次,他们的状态就翻转一次。 8.2 硬件设计 本实验用到的硬件资源有: 1) 指示灯 DS0、DS1。 2) 4 个按键:KEY0、KEY1、KEY2、和 KEY_UP。 DS0、DS1 和 STM32F767 的连接在上一章已经介绍过了,在水星 STM32 开发板上的按键 KEY0 连接在 PH3 上、KEY1 连接在 PH2 上、KEY2 连接在 PC13 上、KEY_UP 连接在 PA0 上。 如图 7.2.1 所示: $ v# M6 g5 L5 f0 ? z( O
2 Z5 p, x% r. ^ f图 8.2.1 按键与 STM32F767 连接原理图 这里需要注意的是:KEY0 和 KEY1 是低电平有效的,而 KEY_UP 是高电平有效的,并且 外部都没有上下拉电阻,所以,需要在 STM32F767 内部设置上下拉。 8.3 软件设计 从这章开始,我们的软件设计主要是通过直接打开我们光盘的实验工程,而不再讲解怎么 加入文件和头文件目录。工程中添加相关文件的方法在我们前面实验已经讲解非常详细。 打开按键实验工程可以看到,工程引入了 key.c 文件以及头文件 key.h。下面我们首先打开 key.c 文件,关键代码如下: - #include "key.h"
( ~5 g7 A' J2 b6 J - #include "delay.h"( e6 |5 R% I6 Q0 [" y$ T3 v
- //按键初始化函数+ m8 v* ?. b9 z, N
- void KEY_Init(void)
4 O& P+ G+ x9 N. A/ |6 Q - {
: D( R0 v3 o: H: W2 e j! B3 m! }5 X - GPIO_InitTypeDef GPIO_Initure;
, J. L* O9 d0 D: N0 I1 t N0 P. b - __HAL_RCC_GPIOA_CLK_ENABLE();# u. a% q- U+ D1 G0 b" A
- //开启 GPIOA 时钟9 n4 S/ o: M$ W/ b
- __HAL_RCC_GPIOC_CLK_ENABLE();
0 g# y/ n4 C/ r5 U3 e8 b, Y - //开启 GPIOC 时钟
r" L* Z' [8 m' F3 W - __HAL_RCC_GPIOH_CLK_ENABLE();
( W" Q/ N* ~; b( K! h: W - //开启 GPIOH 时钟; C. }: L3 u: ~
- GPIO_Initure.Pin=GPIO_PIN_0;, e6 l9 Y4 s2 T) X
- //PA0
|- q+ k! g, ?' l+ t r) K0 D7 ~ - GPIO_Initure.Mode=GPIO_MODE_INPUT; //输入) S$ v5 J* V5 U7 Z( M+ @( W
- GPIO_Initure.Pull=GPIO_PULLDOWN; //下拉
. Y! H- m& s% l3 r0 A1 S% x: J - GPIO_Initure.Speed=GPIO_SPEED_HIGH; //高速2 M3 h4 J p* \
- HAL_GPIO_Init(GPIOA,&GPIO_Initure);
3 M9 a* B3 d0 |3 n - GPIO_Initure.Pin=GPIO_PIN_2|GPIO_PIN_3; //PH2,3" J4 J4 v+ ] ]# t$ y3 @
- GPIO_Initure.Mode=GPIO_MODE_INPUT; //输入
6 d3 c' G1 A* r. O" p& p - GPIO_Initure.Pull=GPIO_PULLUP; //上拉
$ K# }3 b9 I% |0 m9 d7 `" s; Y - GPIO_Initure.Speed=GPIO_SPEED_HIGH; //高速6 X7 B$ C; ]1 U3 m+ N) q1 y
- HAL_GPIO_Init(GPIOH,&GPIO_Initure);7 e+ T5 f4 D9 C8 }& O
- }- {. q. `( ^ c
- //按键处理函数
, ?" q% w$ B. N9 r - //返回按键值
3 h+ W. I& A1 Y& I* l: Z+ ^; J - //mode:0,不支持连续按;1,支持连续按;- A0 f' ~4 |" m2 n0 G# Q2 ]
- //0,没有任何按键按下 1,WKUP 按下 WK_UP
% `# h m# L$ ^ h% e" k* N - //注意此函数有响应优先级,KEY0>KEY1>WK_UP!!
# ^8 }5 c i6 y- q' P - u8 KEY_Scan(u8 mode)6 i3 H, @( _% T" q, S8 }! S3 v, _
- {/ ]' [# n/ ]1 G q( @7 E$ D9 J
- static u8 key_up=1;/ p. Q* j8 Y' g* q( @7 P
- //按键松开标志' t: T4 V* J+ w* T+ {) H
- if(mode==1)key_up=1; //支持连按9 W3 C7 \ j, N, r/ i
- if(key_up&&(KEY0==0||KEY1==0||WK_UP==1))
) ^/ Q0 z! ~- g2 l7 }8 g4 K - {2 |! p/ X$ g, e* a
- delay_ms(10);9 O& S5 V. g5 u
- key_up=0;4 Q7 A$ ~, O3 z2 J7 W7 r5 @
- if(KEY0==0) return KEY0_PRES;
% F7 P9 l2 [- \7 Q- { - else if(KEY1==0) return KEY1_PRES;
6 U7 A! F9 Q5 X7 ?! M S* u - else if(WK_UP==1) return WKUP_PRES;
7 L) Y1 Q" N; I - }else if(KEY0==1&&KEY1==1&&WK_UP==0)key_up=1;
" J: }2 f) y% ? - return 0; //无按键按下
# A# n/ z P% t0 p' b - }
这段代码包含 2 个函数,void KEY_Init(void)和 u8 KEY_Scan(u8 mode),KEY_Init 是用来 初始化按键输入的 IO 口的。实现 PA0、PC13、PH2 和 PH3 的输入设置,这里和第六章的输出 配置差不多,只是这里用来设置成的是输入而第六章是输出。 KEY_Scan 函数,则是用来扫描这 4 个 IO 口是否有按键按下。KEY_Scan 函数,支持两种 扫描方式,通过 mode 参数来设置。 当 mode 为 0 的时候,KEY_Scan 函数将不支持连续按,扫描某个按键,该按键按下之后必 须要松开,才能第二次触发,否则不会再响应这个按键,这样的好处就是可以防止按一次多次 触发,而坏处就是在需要长按的时候比较不合适。 当 mode 为 1 的时候,KEY_Scan 函数将支持连续按,如果某个按键一直按下,则会一直返 回这个按键的键值,这样可以方便的实现长按检测。 有了 mode 这个参数,大家就可以根据自己的需要,选择不同的方式。这里要提醒大家, 因为该函数里面有 static 变量,所以该函数不是一个可重入函数,在有 OS 的情况下,这个大家 要留意下。同时还有一点要注意的就是,该函数的按键扫描是有优先级的,最优先的是 KEY0, 第二优先的是 KEY1,最后是 KEY_UP 按键。该函数有返回值,如果有按键按下,则返回非 0 值,如果没有或者按键不正确,则返回 0。 接下来我们看看头文件 key.h 里面的代码: - #ifndef _KEY_H" y9 H6 e) s- T+ L$ n4 l& y: S
- #define _KEY_H; P% o5 |: m. I9 y
- #include "sys.h"; }, ^+ j( W% W5 J7 p% O
- /*下面的方式是通过直接操作 HAL 库函数方式读取 IO*/0 E, o* D! z$ \
- #define KEY0 HAL_GPIO_ReadPin(GPIOH,GPIO_PIN_3) //KEY0 按键 PH3
V7 _7 J0 A. W, n& e2 l - #define KEY1 HAL_GPIO_ReadPin(GPIOH,GPIO_PIN_2) //KEY1 按键 PH2- p& c7 w! O7 O ~( O- ]1 s* j
- #define WK_UP HAL_GPIO_ReadPin(GPIOA,GPIO_PIN_0) //WKUP 按键 PA0* B9 B2 ]- a" o7 z! ^0 G
- #define KEY0_PRES 1. u/ B1 g/ Y2 v, F2 |7 h
- #define KEY1_PRES0 A* T( p8 C# Q7 r8 e: x& i- C
- 2' \; ~( z( H, @
- #define KEY2_PRES
6 h# w- Z8 _0 W1 ?- W1 k! ~ - 3
& B! r: `2 d- B& `6 _# _ - void KEY_Init(void);
8 p( G4 u4 g8 v: L9 m/ j - u8 KEY_Scan(u8 mode);
# R" b t. _6 D; j - #endif
这段代码里面最关键就是 4 个宏定义: #define KEY0 HAL_GPIO_ReadPin(GPIOH,GPIO_PIN_3) //KEY0 按键 PH3 #define KEY1 HAL_GPIO_ReadPin(GPIOH,GPIO_PIN_2) //KEY1 按键 PH2 #define WK_UP HAL_GPIO_ReadPin(GPIOA,GPIO_PIN_0) //WKUP 按键 PA0 这里使用的是调用 HAL 库函数 HAL_GPIO_ReadPin 来实现读取某个 IO 口的输入电平。函 数 HAL_GPIO_ReadPin 的使用方法在上一章跑马灯实验我们已经讲解,这里我们就不累赘了。 在 key.h 中,我们还定义了 KEY0_PRES / KEY1_PRES//WKUP_PRESS 等 4 个宏定义,分 别对应开发板四个按键(KEY0/KEY1/KEY_UP)按键按下时 KEY_Scan 返回的值。通过宏定义 的方式判断返回值,方便大家记忆和使用。 最后,我们看看 main.c 里面编写的主函数代码如下: - int main(void)1 W: [9 z2 D- E# @5 [( ~8 V
- {( c2 X6 P4 O2 k
- u8 key;
4 s" _" D1 d# R0 ? q# V' ?7 W - u8 led0sta=1,led1sta=1;. M6 ~7 \4 v V5 S6 D l
- //LED0,LED1 的当前状态
& t9 ] E( ]7 ?& X6 Y1 i6 G5 p - Cache_Enable(); //打开 L1-Cache# H9 O/ t. u) D
- HAL_Init();
5 Y4 e$ {( |$ Y) {. ~7 H - //初始化 HAL 库
2 Q0 K7 x, p; Q, j' t8 U9 M1 Q - Stm32_Clock_Init(432,25,2,9); //设置时钟,216Mhz/ [- x; ~! |9 m/ I5 X
- delay_init(216); //延时初始化
- h- w, P0 @- v( z P$ G9 l+ m - uart_init(115200);
, e! B- A7 g4 O# F/ N9 A7 u1 ` - //串口初始化- |- V! Y" {% U& F: H
- LED_Init(); //初始化 LED6 z( f* S1 V, U
- KEY_Init(); //按键初始化 E- ?1 |0 j9 L
- while(1)& ]% b4 ]' d, X7 w
- {
" J% y" [" |5 K6 w - key=KEY_Scan(0);
' o; l: q/ w) e: i# M) m O4 C - //得到键值" |- W; k3 E0 u5 J$ B/ `
- if(key)5 I. T3 _# A0 ^4 x/ l
- {
2 e) K8 S; H! V! w5 J - switch(key)7 p6 T' ^' \1 F
- {
% Y+ d- I/ h. F) a0 t - case WKUP_PRES:
" n1 i( q- w2 f. @ - //控制 LED0,LED1 互斥点亮+ u2 D7 B4 a0 T& L
- led1sta=!led1sta;- G. k' i( k. s4 c$ K
- led0sta=!led1sta;' C7 g, T! M# B& s: T
- break;
! R7 W6 g2 I4 }8 s - case KEY0_PRES: //控制 LED0 翻转
% g. G5 B+ b+ V - led0sta=!led0sta;
! y' A) V! {! K% z6 h D* S" Q - break;
3 ~: j! J2 ]- x8 q9 R, [ - case KEY1_PRES: //控制 LED1 翻转9 [' f1 T' ]9 o# W3 G2 q+ n
- led1sta=!led1sta;
( c* j, _: _- F - break;% D! |# ~! B, w2 ]# @& l( ~5 i
- }& c2 c7 R9 r2 \
- LED0(led0sta);) C" {! o1 f+ y; P" D4 ]! }
- //控制 LED0 状态+ H1 a8 ]% f+ G/ ~& @8 Y* H
- LED1(led1sta);# K: t: E; B8 D
- //控制 LED1 状态2 [# n: w+ T0 J E: Z
- }else delay_ms(10);
7 a; ], I' l. f1 I2 [0 m - }
% A) {% A2 }$ ~8 G8 O* ]* H' e! O - }
主函数代码比较简单,先进行一系列的初始化操作,然后在死循环中调用按键扫描函数 KEY_Scan()扫描按键值,最后根据按键值控制 LED 的状态。
1 i; z9 w; F2 U* J1 C/ A1 ?
8.4 下载验证 同样,我们还是通过 ST LINK 来下载代码,在下载完之后,我们可以按 KEY0、KEY1 和 KEY_UP 来看看 DS0 和 DS1 的变化,是否和我们预期的结果一致? 至此,我们的本章的学习就结束了。本章,作为 STM32F767 的入门第二个例子,介绍了 STM32F767 的 IO 作为输入的使用方法,同时巩固了前面的学习。希望大家在开发板上实际验 证一下,从而加深印象。
# o1 p, u! t% L. l
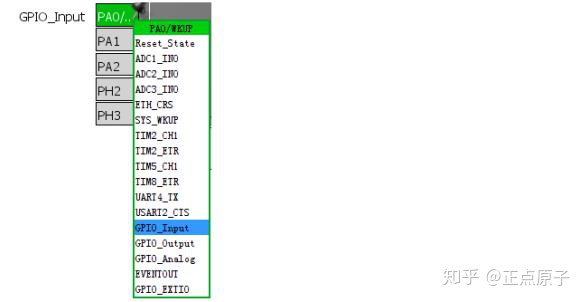
8.5 STM32CubeMX 配置 IO 口输出 上一章我们讲解了使用 STM32CubeMX 工具配置 GPIO 的一般方法。本章我们主要教大家 配置 IO 口为输入模式,操作方法和配置 IO 口为输出模式基本一致。这里我们就直接列出 IO 口配置截图,具体方法请参考 4.8 小节和上一章跑马灯实验。 根据 8.2 小节讲解,水星开发板上有 3 个按键,分别连接四个 IO 口 PA0,PH2 和 PH3。其 中 WK_UP 按键按下后对应的 PA0 输入为高电平,所以默认情况下,该 IO 口(PA0)要初始化 为下拉输入,其他 IO 口初始化为上拉输入即可。 使用 STM32CubeMX 打开光盘工程模板(双击工程目录的 Template.ioc),目录为“4,程 序源码标准例程-库函数版本实验 0-3 Template 工程模板-使用 STM32CubeMX 配置”。我们首 先在 IO 口引脚图上,依次设置四个 IO 口为输入模式 GPIO_Input。这里我们以 PA0 为例,操作 方法如下图 8.5.1 所示:
, e0 U9 }* O# R3 d# a
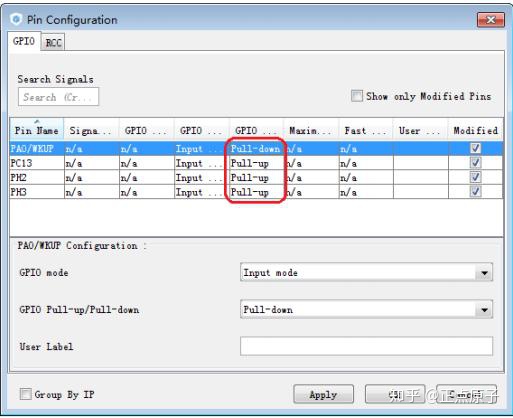
Y2 h' O- X4 D) D# F图 8.5.1 配置 PA0 为输入模式 同样的方法,我们依次配置 PH2 和 PH3 为输入模式。然后我们进入 Configuration->GPIO 配置界面,配置四个 IO 口详细参数。在配置界面点击 PA0 可以发现,当我们在前面设置 IO 口 为输入GPIO_Input之后,其配置参数只剩下模式GPIO Mode和上下拉GPIO Pull-up/Pull-down, 并且模式值中只有输入模式 Input Mode 可选。这里,我们配置 PA0 为下拉输入,其他三个 IO 口配置为上拉输入即可。配置方法如下图 8.5.2 所示: - W( u1 m1 A' v2 }
t2 i- B7 L0 ?9 s
图 8.5.2 配置 IO 口详细参数 配置完成 IO 口参数之后,接下来我们同样生成工程。打开生成的工程会发现,main.c 文件 中添加了函数 MX_GPIO_Init 函数,内容如下: - static void MX_GPIO_Init(void)
/ H+ E, }! F8 |* @+ M; S$ y - {
9 V+ E5 ~; [% g3 P+ S - GPIO_InitTypeDef GPIO_InitStruct;
+ u! r0 Z+ K7 W4 p% t - /* GPIO Ports Clock Enable */
" r" L, c+ N$ I) D1 e+ }: d# t2 m; f& q - __HAL_RCC_GPIOH_CLK_ENABLE();
; Y% W6 |: c% g V6 ^2 U( s - __HAL_RCC_GPIOA_CLK_ENABLE();
2 d' V; @1 a& A0 v3 d - /*Configure GPIO pin : PA0 */8 r' V1 s" j* t
- GPIO_InitStruct.Pin = GPIO_PIN_0;( M. S5 }. U. f) `/ P
- GPIO_InitStruct.Mode = GPIO_MODE_INPUT;
- J4 ~2 u1 r& @' e' ^/ ] - GPIO_InitStruct.Pull = GPIO_PULLDOWN;
8 x; g* H O/ M4 k) ?# ^7 Z' M - HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);" F: w9 f+ e8 R2 H( a5 j+ g! o
- /*Configure GPIO pins : PH2 PH3 */
$ }3 [1 e* X# g6 I8 Z. N - GPIO_InitStruct.Pin = GPIO_PIN_2|GPIO_PIN_3;
7 l: y' ^2 c/ D- K; b. U; \ - GPIO_InitStruct.Mode = GPIO_MODE_INPUT;
. K! l+ A/ B z - GPIO_InitStruct.Pull = GPIO_PULLUP;& E+ Z" y; o$ F; V, c. F- u
- HAL_GPIO_Init(GPIOH, &GPIO_InitStruct);
5 b. }; v2 W. I4 C7 f - }
9 s0 z8 E4 j; i) x# ]) A( q' M
该函数实现的功能和按键输入实验中 KEY_Init 函数实现的功能一模一样。有兴趣的同学可 以直接复制该函数内容替换按键输入实验中的 KEY_Init 函数内容,替换后会发现实现现象完全 一致。 使用 STM32CubeMX 配置 IO 口为输入模式方法就给大家介绍到这里。
! H2 d* h' k4 y$ i# b* P9 R z( M | 




 STMCU小助手
发布时间:2021-12-15 11:00
 微信公众号
 手机版