|
第八章 按键输入实验 使用 STM32F7 的 IO 口作为输入用。在本章中,我们将利用板载的 3 个按键,来控制板载的两个 LED 的亮灭。通过本章的学习,你将了解到 STM32F7 的 IO 口作为输入口的使用方法。本章分为如下几个小节:
! f6 B8 ~0 {& O1 X/ y; l! f" _5 \
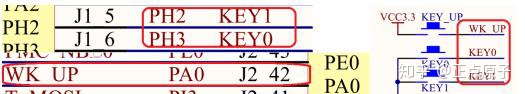
8.1 STM32F7 IO 口简介 STM32F7 的 IO 口在上一章已经有了比较详细的介绍,这里我们不再多说。STM32F7 的 IO 口做输入使用的时候,是通过调用函数 HAL_GPIO_ReadPin ()来读取 IO 口的状态的。了解了这 点,就可以开始我们的代码编写了。 这一章,我们将通过 ALIENTEK 水星 STM32 开发板上载有的 4 个按钮(KEY_UP、KEY0、 KEY1 和 KEY2),来控制板上的 2 个 LED(DS0 和 DS1),其中 KEY_UP 控制 DS0,DS1 互斥 点亮;KEY2 控制 DS0,按一次亮,再按一次灭;KEY1 控制 DS1,效果同 KEY2;KEY0 则同 时控制 DS0 和 DS1,按一次,他们的状态就翻转一次。 8.2 硬件设计 本实验用到的硬件资源有: 1) 指示灯 DS0、DS1。 2) 4 个按键:KEY0、KEY1、KEY2、和 KEY_UP。 DS0、DS1 和 STM32F767 的连接在上一章已经介绍过了,在水星 STM32 开发板上的按键 KEY0 连接在 PH3 上、KEY1 连接在 PH2 上、KEY2 连接在 PC13 上、KEY_UP 连接在 PA0 上。 如图 7.2.1 所示: 2 v5 L$ s& g* |* J( L2 y
5 L, H; p' u/ I
图 8.2.1 按键与 STM32F767 连接原理图 这里需要注意的是:KEY0 和 KEY1 是低电平有效的,而 KEY_UP 是高电平有效的,并且 外部都没有上下拉电阻,所以,需要在 STM32F767 内部设置上下拉。 8.3 软件设计 从这章开始,我们的软件设计主要是通过直接打开我们光盘的实验工程,而不再讲解怎么 加入文件和头文件目录。工程中添加相关文件的方法在我们前面实验已经讲解非常详细。 打开按键实验工程可以看到,工程引入了 key.c 文件以及头文件 key.h。下面我们首先打开 key.c 文件,关键代码如下: - #include "key.h"% d/ W) z7 r5 N f, l) h. {
- #include "delay.h"8 t0 \+ ^& M/ d: h! b
- //按键初始化函数* j: G" P' m) S0 |4 `) F
- void KEY_Init(void)
% w8 [+ d# h ?) k1 K - {
3 N+ g O( s) t$ X8 r4 L. }* S - GPIO_InitTypeDef GPIO_Initure;5 q4 T) |! Y' M* V# G5 B& U6 y( x+ c- T
- __HAL_RCC_GPIOA_CLK_ENABLE();, ?$ }" s. r* s3 X0 F2 k2 ^
- //开启 GPIOA 时钟
' J6 |3 z& U, h - __HAL_RCC_GPIOC_CLK_ENABLE();
H, w$ R3 f( }8 i - //开启 GPIOC 时钟! Y- a# S g4 h) K9 {
- __HAL_RCC_GPIOH_CLK_ENABLE();; c; [ k" v' r- M1 D4 X
- //开启 GPIOH 时钟
- i3 }* H5 o& D' c - GPIO_Initure.Pin=GPIO_PIN_0;
4 y# r! O7 S) ^ - //PA0& ]9 n$ G! k0 z. t; H1 l
- GPIO_Initure.Mode=GPIO_MODE_INPUT; //输入
% d# U( B) U7 x A& } - GPIO_Initure.Pull=GPIO_PULLDOWN; //下拉& g+ M9 Z5 S% I1 W+ I
- GPIO_Initure.Speed=GPIO_SPEED_HIGH; //高速' N9 B/ Q) V4 t t
- HAL_GPIO_Init(GPIOA,&GPIO_Initure);* y' D; U- g9 P5 l' o. N
- GPIO_Initure.Pin=GPIO_PIN_2|GPIO_PIN_3; //PH2,32 ^/ Q. u( V+ M$ l1 e
- GPIO_Initure.Mode=GPIO_MODE_INPUT; //输入
6 O0 ^- q1 s: Z6 R - GPIO_Initure.Pull=GPIO_PULLUP; //上拉9 m6 O9 Q5 o6 i
- GPIO_Initure.Speed=GPIO_SPEED_HIGH; //高速, y% J0 t% e- d$ z& U; n
- HAL_GPIO_Init(GPIOH,&GPIO_Initure);9 n" N5 d# R" L' }
- }
- ^( L/ T6 ~. W3 H - //按键处理函数
& X% Y4 L- ~# N4 J - //返回按键值
& {0 X2 a' { _3 p6 y# w - //mode:0,不支持连续按;1,支持连续按;
& N8 y' }2 Q7 ^0 G8 s* S! a - //0,没有任何按键按下 1,WKUP 按下 WK_UP, [0 K( h( t# e! E) u c. g
- //注意此函数有响应优先级,KEY0>KEY1>WK_UP!!
K# ~2 S: `. _2 C: B/ V. {5 @* ` - u8 KEY_Scan(u8 mode)
8 d$ L: u% {+ e4 a/ Q% G* q/ p - {0 P5 i/ q j6 k/ s6 H/ f" m$ Z
- static u8 key_up=1;7 _0 g. }7 F* s8 X9 D
- //按键松开标志0 H) _: [ ]! W4 g6 @
- if(mode==1)key_up=1; //支持连按* P4 L& j8 I7 |5 v6 T( D$ M
- if(key_up&&(KEY0==0||KEY1==0||WK_UP==1))) ? j: z3 V, @# F; x% j
- {
3 _0 ^0 O4 e4 j; C; s - delay_ms(10);" o' ]6 O# L! U: ]$ t, h
- key_up=0;6 a/ T9 \( X4 ^5 { Y9 G- S8 d
- if(KEY0==0) return KEY0_PRES;( r% ^7 J# @5 Z' H! G; H. s
- else if(KEY1==0) return KEY1_PRES;
2 Y" W9 O9 @& z8 h - else if(WK_UP==1) return WKUP_PRES;
: ~0 |% U: e4 o' O w3 g3 g - }else if(KEY0==1&&KEY1==1&&WK_UP==0)key_up=1;
% f$ T e4 }6 w" M0 ]6 d - return 0; //无按键按下
6 k( c+ o6 c+ u' A' H1 c - }
9 I( u9 M9 m* H% @& |这段代码包含 2 个函数,void KEY_Init(void)和 u8 KEY_Scan(u8 mode),KEY_Init 是用来 初始化按键输入的 IO 口的。实现 PA0、PC13、PH2 和 PH3 的输入设置,这里和第六章的输出 配置差不多,只是这里用来设置成的是输入而第六章是输出。 KEY_Scan 函数,则是用来扫描这 4 个 IO 口是否有按键按下。KEY_Scan 函数,支持两种 扫描方式,通过 mode 参数来设置。 当 mode 为 0 的时候,KEY_Scan 函数将不支持连续按,扫描某个按键,该按键按下之后必 须要松开,才能第二次触发,否则不会再响应这个按键,这样的好处就是可以防止按一次多次 触发,而坏处就是在需要长按的时候比较不合适。 当 mode 为 1 的时候,KEY_Scan 函数将支持连续按,如果某个按键一直按下,则会一直返 回这个按键的键值,这样可以方便的实现长按检测。 有了 mode 这个参数,大家就可以根据自己的需要,选择不同的方式。这里要提醒大家, 因为该函数里面有 static 变量,所以该函数不是一个可重入函数,在有 OS 的情况下,这个大家 要留意下。同时还有一点要注意的就是,该函数的按键扫描是有优先级的,最优先的是 KEY0, 第二优先的是 KEY1,最后是 KEY_UP 按键。该函数有返回值,如果有按键按下,则返回非 0 值,如果没有或者按键不正确,则返回 0。 接下来我们看看头文件 key.h 里面的代码: - #ifndef _KEY_H
- ^6 b$ q( o& u - #define _KEY_H- R, {1 o: ^. \ c
- #include "sys.h"
) P& P; V7 { o, \8 v; x+ ]; k - /*下面的方式是通过直接操作 HAL 库函数方式读取 IO*/
' s& w2 e7 ^( T; _ - #define KEY0 HAL_GPIO_ReadPin(GPIOH,GPIO_PIN_3) //KEY0 按键 PH30 ]" e2 j: n. o
- #define KEY1 HAL_GPIO_ReadPin(GPIOH,GPIO_PIN_2) //KEY1 按键 PH2
* \4 G/ P- m8 ]' w; G - #define WK_UP HAL_GPIO_ReadPin(GPIOA,GPIO_PIN_0) //WKUP 按键 PA06 r; s" ^5 }+ Y+ w0 y
- #define KEY0_PRES 1
, y$ v7 D) W& s8 N6 F - #define KEY1_PRES. O, @" Z3 V% o( n
- 2
7 E% m4 M0 ?# s4 u/ P - #define KEY2_PRES, N) E ?5 R- c' [1 F( n: p
- 3
; R( I7 \3 }# ~1 G, w u3 \ - void KEY_Init(void);* F+ L, y& h0 k5 I
- u8 KEY_Scan(u8 mode);2 d. ~+ s% \( _* m4 {
- #endif
4 }) Y! v# L6 a9 r: h$ [, R这段代码里面最关键就是 4 个宏定义: #define KEY0 HAL_GPIO_ReadPin(GPIOH,GPIO_PIN_3) //KEY0 按键 PH3 #define KEY1 HAL_GPIO_ReadPin(GPIOH,GPIO_PIN_2) //KEY1 按键 PH2 #define WK_UP HAL_GPIO_ReadPin(GPIOA,GPIO_PIN_0) //WKUP 按键 PA0 这里使用的是调用 HAL 库函数 HAL_GPIO_ReadPin 来实现读取某个 IO 口的输入电平。函 数 HAL_GPIO_ReadPin 的使用方法在上一章跑马灯实验我们已经讲解,这里我们就不累赘了。 在 key.h 中,我们还定义了 KEY0_PRES / KEY1_PRES//WKUP_PRESS 等 4 个宏定义,分 别对应开发板四个按键(KEY0/KEY1/KEY_UP)按键按下时 KEY_Scan 返回的值。通过宏定义 的方式判断返回值,方便大家记忆和使用。 最后,我们看看 main.c 里面编写的主函数代码如下: - int main(void)
k5 h$ u; w' h& p) b3 u: E - {
$ s* C2 [0 f3 a- o" R* _- A, C- W - u8 key;
5 j: c: O9 O: J: f* ^ - u8 led0sta=1,led1sta=1;8 X' z/ a4 P' h* V
- //LED0,LED1 的当前状态7 {: B, O+ P% ]: \
- Cache_Enable(); //打开 L1-Cache
9 A" c: E `# r+ z0 i2 T8 v - HAL_Init();7 Q1 j& J1 ?0 z) }3 j: a$ S1 w% C
- //初始化 HAL 库
' ]5 I6 {) }3 W0 V ~. ]' B) g - Stm32_Clock_Init(432,25,2,9); //设置时钟,216Mhz
& f6 L7 i2 Y8 o9 N - delay_init(216); //延时初始化
7 ]" W& {/ q1 w/ s- b - uart_init(115200);. `5 {& e1 j# ~' X; ~
- //串口初始化( {/ W- t: k E2 j4 N
- LED_Init(); //初始化 LED
u7 m+ i6 ~# T# W( w/ n) l% b& n - KEY_Init(); //按键初始化
) h0 c% ~' k$ F - while(1)
5 M' @9 c" Q8 |! Z" W - {. g9 v- Q/ i! u
- key=KEY_Scan(0);" p. ?1 u! n9 I6 @: M
- //得到键值
6 \+ W; C7 K* ~. M/ u - if(key)
' F4 i; { q- c% D9 e- v" Y. J - {- f- t# ] {6 M* Z) c9 h$ G9 d
- switch(key)
! k. k% \; q% ]/ G7 h - {
! C4 F: k$ n- B6 }3 Q - case WKUP_PRES:
! w" C! H0 l0 K - //控制 LED0,LED1 互斥点亮
, T. e2 |4 ~+ V6 r6 } - led1sta=!led1sta;& ]0 P2 ^8 |2 G8 f+ J# y( ?; {
- led0sta=!led1sta;( o7 w- C( e- a; e( T
- break;
5 z! U! q: ~& e+ L - case KEY0_PRES: //控制 LED0 翻转" i7 j+ x8 C8 e* {' a0 z
- led0sta=!led0sta;
: l4 Z' W+ o7 y* |2 q - break;; H% P5 m F2 r& B
- case KEY1_PRES: //控制 LED1 翻转# X" [9 h+ B* y6 R- g, P: |! s
- led1sta=!led1sta;, r: ]1 b, f2 [: F
- break;
, N6 C4 }1 I5 _/ q: n8 E5 x - }
3 L8 r2 G" G/ M1 y% p$ S& i+ H - LED0(led0sta);
- i( w/ N: ]' d) F# L* i3 g - //控制 LED0 状态
7 S, c2 V2 A: K8 `. r- E! z, l+ ? - LED1(led1sta);
0 u: T5 k5 x2 E" k - //控制 LED1 状态6 I6 E; }# j! H2 ~
- }else delay_ms(10);
$ n& [8 {% y: p1 K# v - }
5 I/ T# K' D4 q# q1 J) a1 w - }
主函数代码比较简单,先进行一系列的初始化操作,然后在死循环中调用按键扫描函数 KEY_Scan()扫描按键值,最后根据按键值控制 LED 的状态。
/ Q$ z- O, z1 k
8.4 下载验证 同样,我们还是通过 ST LINK 来下载代码,在下载完之后,我们可以按 KEY0、KEY1 和 KEY_UP 来看看 DS0 和 DS1 的变化,是否和我们预期的结果一致? 至此,我们的本章的学习就结束了。本章,作为 STM32F767 的入门第二个例子,介绍了 STM32F767 的 IO 作为输入的使用方法,同时巩固了前面的学习。希望大家在开发板上实际验 证一下,从而加深印象。 / Y) p( [: d: f9 B, V D
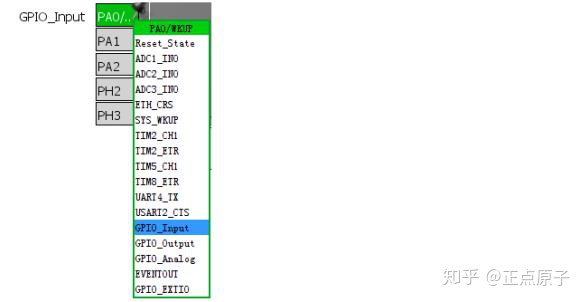
8.5 STM32CubeMX 配置 IO 口输出 上一章我们讲解了使用 STM32CubeMX 工具配置 GPIO 的一般方法。本章我们主要教大家 配置 IO 口为输入模式,操作方法和配置 IO 口为输出模式基本一致。这里我们就直接列出 IO 口配置截图,具体方法请参考 4.8 小节和上一章跑马灯实验。 根据 8.2 小节讲解,水星开发板上有 3 个按键,分别连接四个 IO 口 PA0,PH2 和 PH3。其 中 WK_UP 按键按下后对应的 PA0 输入为高电平,所以默认情况下,该 IO 口(PA0)要初始化 为下拉输入,其他 IO 口初始化为上拉输入即可。 使用 STM32CubeMX 打开光盘工程模板(双击工程目录的 Template.ioc),目录为“4,程 序源码标准例程-库函数版本实验 0-3 Template 工程模板-使用 STM32CubeMX 配置”。我们首 先在 IO 口引脚图上,依次设置四个 IO 口为输入模式 GPIO_Input。这里我们以 PA0 为例,操作 方法如下图 8.5.1 所示: 3 y/ i& ?4 J# l, G; H# ^
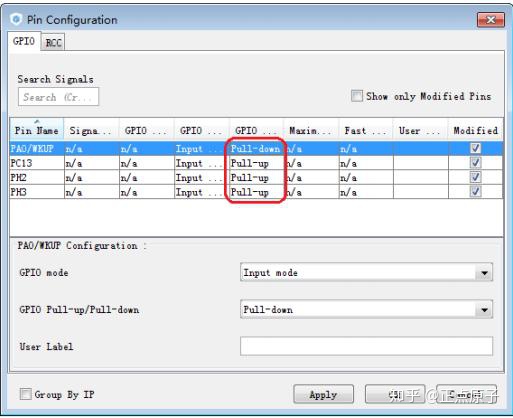
2 {4 b; C) I$ T; p$ W7 J: p( n图 8.5.1 配置 PA0 为输入模式 同样的方法,我们依次配置 PH2 和 PH3 为输入模式。然后我们进入 Configuration->GPIO 配置界面,配置四个 IO 口详细参数。在配置界面点击 PA0 可以发现,当我们在前面设置 IO 口 为输入GPIO_Input之后,其配置参数只剩下模式GPIO Mode和上下拉GPIO Pull-up/Pull-down, 并且模式值中只有输入模式 Input Mode 可选。这里,我们配置 PA0 为下拉输入,其他三个 IO 口配置为上拉输入即可。配置方法如下图 8.5.2 所示:
/ R2 ]! p& ~( W# X. n7 L- `7 N7 R4 {! t& v( I0 \
图 8.5.2 配置 IO 口详细参数 配置完成 IO 口参数之后,接下来我们同样生成工程。打开生成的工程会发现,main.c 文件 中添加了函数 MX_GPIO_Init 函数,内容如下: - static void MX_GPIO_Init(void)# p$ o3 ^2 a# b/ ~, W
- {
% m/ @. T' G* { - GPIO_InitTypeDef GPIO_InitStruct;( {; [- D5 N0 ~4 B' [$ Q
- /* GPIO Ports Clock Enable */5 U. P6 o3 U2 u
- __HAL_RCC_GPIOH_CLK_ENABLE();5 S' |- d7 w( E4 M, W. c# n
- __HAL_RCC_GPIOA_CLK_ENABLE();
5 j; p* R9 Q1 C6 P% N - /*Configure GPIO pin : PA0 */
6 G5 |. ]( Y! v0 T, g - GPIO_InitStruct.Pin = GPIO_PIN_0;9 ^8 X& {2 @% B" D! e3 w
- GPIO_InitStruct.Mode = GPIO_MODE_INPUT;! U; F. V) D- c$ E9 b
- GPIO_InitStruct.Pull = GPIO_PULLDOWN;
$ G- _( g' g ]% m1 [ - HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);* `, L+ @2 L" J# @" X& g" Q( c
- /*Configure GPIO pins : PH2 PH3 */( Q/ V# O- U6 O7 y
- GPIO_InitStruct.Pin = GPIO_PIN_2|GPIO_PIN_3;
, Q2 @' q- u3 Q0 q, U" ^ - GPIO_InitStruct.Mode = GPIO_MODE_INPUT;2 u9 D3 k) |$ Z% ]! p
- GPIO_InitStruct.Pull = GPIO_PULLUP;
5 ?/ X3 P4 |" k( ? - HAL_GPIO_Init(GPIOH, &GPIO_InitStruct);! h3 }6 K$ |! L. d6 ~) Q7 c7 O
- }
" C( \" L: l; [& e# m1 a* A& K* A- e* O) S# l
该函数实现的功能和按键输入实验中 KEY_Init 函数实现的功能一模一样。有兴趣的同学可 以直接复制该函数内容替换按键输入实验中的 KEY_Init 函数内容,替换后会发现实现现象完全 一致。 使用 STM32CubeMX 配置 IO 口为输入模式方法就给大家介绍到这里。 % c3 H4 n( ]6 d: U0 X
| 




 STMCU小助手
发布时间:2021-12-15 11:00
 微信公众号
 手机版