31.1 初学者重要提示
/ a& i2 e8 J5 u4 u( @/ \实数FFT仅需用户输入实部即可。输出结果根据FFT的对称性,也仅输出一半的频谱。
) |6 N, `' T# w( j, ~+ h31.2 实数浮点FFT说明
! d! G% \2 W5 ~4 r/ h5 v$ vCMSIS DSP库里面包含一个专门用于计算实数序列的FFT库,很多情况下,用户只需要计算实数序列即可。计算同样点数FFT的实数序列要比计算同样点数的虚数序列有速度上的优势。& i H) f+ }' g: v. J
8 H% `5 N0 V, B/ e# D. |* ^快速的rfft算法是基于混合基cfft算法实现的。
7 T7 v' L* u. J, [4 O8 M0 L) N0 P! e' H8 V6 y- Z
一个N点的实数序列FFT正变换采用下面的步骤实现:
/ _, ]$ ?( U; `( ? D& w) B. \: @2 }6 u7 v+ B% U; S6 }, j
9 N" E d3 z; M; N
- q6 R5 \% M, H( N& Q由上面的框图可以看出,实数序列的FFT是先计算N/2个实数的CFFT,然后再重塑数据进行处理从而获得半个FFT频谱即可(利用了FFT变换后频谱的对称性)。
1 G9 F* v' ^" g1 y% t6 `2 {) b6 U: i/ W5 ]6 i' |* C; ^
一个N点的实数序列FFT逆变换采用下面的步骤实现:; ]. V) P2 r" C- g& |2 F/ Z8 D
' q( B4 B$ Q1 H
x/ h/ M, @) C# Z& v/ ?- ]
' E8 t& |) T8 | q& C) \. }$ D! W实数FFT支持浮点,Q31和Q15三种数据类型。; t+ Y5 [2 e% H2 s# z2 I
3 X. ~3 W7 c5 Q& q9 ?% W/ r# ]' R31.3 单精度函数arm_rfft_fast_f32的使用(含幅频和相频)/ S$ l+ [4 e+ V4 L% u( |! G- z
31.3.1 函数说明8 [* b! E0 v ^: }$ _3 ]" P
函数原型:
9 F' @& g4 l4 R5 U& t5 Q p" o1 t" D9 c: C; N+ n
- void arm_rfft_fast_f32(& [9 t5 e( L; V7 @& y; Z
- const arm_rfft_fast_instance_f32 * S,
, ] {; u6 U+ l5 | - float32_t * p,! N. X9 T9 @' S7 q
- float32_t * pOut,* ~) C1 |4 N8 _6 X8 |
- uint8_t ifftFlag)
8 N* ]# @3 M8 x' f* v" P7 F函数描述:+ Y7 c, g8 r' J! _7 W6 U$ N
: V- q) {/ h# V5 q0 s+ O
这个函数用于单精度浮点实数FFT。
! c/ j+ l) U6 W
- B5 {0 Z+ r* |, ?6 f/ I$ ?* `: `函数参数:
4 z6 N0 P h3 G4 j Y! X: J2 P3 r: t* \# e+ _
第1个参数是封装好的浮点FFT例化,需要用户先调用函数arm_rfft_fast_init_f32初始化,然后供此函数arm_rfft_fast_f32调用。支持32, 64, 128, 256, 512, 1024, 2048, 4096点FFT。
/ |- [3 q" J& W" _, r# F: {6 T比如做1024点FFT,代码如下:
5 N- t, P$ l2 T) X! N
1 b1 z% w- Y4 x/ ^arm_rfft_fast_instance_f32 S;
; @* }, w- O* w
* ~+ R* J5 O5 ^* sarm_rfft_fast_init_f32(&S, 1024);& b; I8 r3 i2 P
. i5 ~- y1 W0 S9 A: ~9 B3 g9 Qarm_rfft_fast_f32(&S, testInput_f32, testOutput_f32, ifftFlag);% b7 f5 `6 P2 N# O
. P' Q! e, z! x/ f 第2个参数是实数地址,比如我们要做1024点实数FFT,要保证有1024个缓冲。
, e$ a! u( l: i! Q 第3个参数是FFT转换结果,转换结果不是实数了,而是复数,按照实部,虚拟,实部,虚部,依次排列。比如做1024点FFT,这里的输出也会有1024个数据,即512个复位。$ y: N b. V7 o, W7 _( a
第4个参数用于设置正变换和逆变换,ifftFlag=0表示正变换,ifftFlag=1表示逆变换。+ l" b/ Z2 F* d
: C- T n% B5 g% s: @( r" d4 A
31.3.2 使用举例并和Matlab比较
3 h, x# G' ]4 g. m& G下面通过在开发板上运行这个函数并计算幅频相应,然后再与Matlab计算的结果做对比。
X) `4 W/ W6 u9 O
3 Q; h7 ^# D0 E- /*$ a) U# |8 |5 L" J9 h. P( v+ Q
- *********************************************************************************************************
. B* o r4 t& M, h$ s- T9 h" p - * 函 数 名: arm_rfft_f32_app
9 g/ ?) E) |) U1 h! x - * 功能说明: 调用函数arm_rfft_fast_f32计算幅频和相频
( N* g% U- c. O8 I0 c8 E# ~ - * 形 参:无
' R( F2 O$ n( t9 w! c - * 返 回 值: 无
9 |, ]& S, v8 z - *********************************************************************************************************0 a: ~ b* v0 W+ I
- */+ ~1 G; b [9 y5 `# }
- static void arm_rfft_f32_app(void)
' |; R. X% b/ \1 E, \! Z$ d, {# R, S - {: V1 S+ Y0 b8 O) X
- uint16_t i;' u m$ E; G# r' z: c6 D- L
- arm_rfft_fast_instance_f32 S;3 D9 ~* N7 _- F( n
n) F' T- c0 u* M) L- b' R; L0 O- ( i" x7 e7 o: }' I( u2 W
- /* 正变换 */0 y% n1 f9 S0 `% H& ?: Q
- ifftFlag = 0; ' o, q1 i6 L3 Y* E! c) }
1 p5 h/ ~2 @6 }! \( O6 p3 V- /* 初始化结构体S中的参数 */
/ h% p- A' V6 K C6 f - arm_rfft_fast_init_f32(&S, TEST_LENGTH_SAMPLES);9 I- M( A+ |$ @- h5 ~, o5 F `
6 K9 O5 A4 I- [- for(i=0; i<1024; i++)
8 ]+ @1 V% N$ ~' W/ H2 I* h - {9 q+ \! ^6 j$ C; M6 r+ U
- /* 波形是由直流分量,50Hz正弦波组成,波形采样率1024,初始相位60° */
5 f2 i1 Y$ n. d3 |, S - testInput_f32<i> </i>= 1 + cos(2*3.1415926f*50*i/1024 + 3.1415926f/3);$ |5 e- m4 V: L
- }
& z. \! Q$ R- s# }9 ]
: [, w+ W1 Z9 }3 o4 J" p& V- /* 1024点实序列快速FFT */
& g' r/ Y+ S3 g4 } - arm_rfft_fast_f32(&S, testInput_f32, testOutput_f32, ifftFlag);
& _$ P$ O! Y9 Q& ]) V6 `5 S- Z) z - " \& l% L5 u* r# D
- /* 为了方便跟函数arm_cfft_f32计算的结果做对比,这里求解了1024组模值,实际函数arm_rfft_fast_f32: k7 O% D) R7 x, U5 z! H
- 只求解出了512组
0 i% ]* p; Y5 L6 r5 X' a) l1 n - */
/ \+ L8 J3 d/ t8 {/ r, g7 F/ n - arm_cmplx_mag_f32(testOutput_f32, testOutputMag_f32, TEST_LENGTH_SAMPLES);
. E4 W! v% K! G+ z0 Z ? - 4 A8 v, }# s- n0 | ], h% H
- ; r$ n8 J* E3 ~0 |8 `
- printf("=========================================\r\n");
- c" {0 g- i) C0 K
: i8 V: q# M3 B1 o u' J- /* 求相频 */5 k! }4 U% n! c
- PowerPhaseRadians_f32(testOutput_f32, Phase_f32, TEST_LENGTH_SAMPLES, 0.5f);3 P1 l0 d) ]) Q3 ]
- ( p3 I0 e1 W& U4 N
- 7 a! `8 ^ R& u* `
- /* 串口打印求解的幅频和相频 */4 J: I% v8 T" t7 }: o& y
- for(i=0; i<TEST_LENGTH_SAMPLES; i++)
3 ?6 } B, U6 f2 W - {# b- c8 E: U& O, z5 w
- printf("%f, %f\r\n", testOutputMag_f32, Phase_f32);
! B7 W2 v/ I# f; p4 E3 g - }% i6 Y: w: r+ C T
- }
运行函数arm_rfft_f32_app可以通过串口打印出计算的模值和相角,下面我们就通过Matlab计算的模值和相角跟arm_rfft_fast_f32计算的做对比。3 @% B+ h- V) D/ M8 q* b S
: R; W7 @% h+ ^; f* U
对比前需要先将串口打印出的数据加载到Matlab中,并给这个数组起名sampledata,加载方法在前面的教程的第13章13.6小结已经讲解,这里不做赘述了。Matlab中运行的代码如下:
' ?( X" A9 Z. m; s: f; j+ a$ A8 u% }9 Z7 w- Y7 z6 D$ [
- Fs = 1024; % 采样率( X6 b6 }! j) b& A9 K6 k
- N = 1024; % 采样点数
/ u# l7 Z2 ]2 T; t' b* X J" c2 H - n = 0:N-1; % 采样序列
) B( \* i6 M) `7 p1 ~2 a& m* d2 _ - t = 0:1/Fs:1-1/Fs; % 时间序列' p% o4 C9 z% c9 g8 H% t
- f = n * Fs / N; %真实的频率( ]* D' S% e! S' ^
, z8 ]# o- h& H$ l7 c- %波形是由直流分量,50Hz正弦波正弦波组成
* [- A2 d6 y) S. \, W) H! g - x = 1 + cos(2*pi*50*t + pi/3) ;
# D8 |5 Y6 j: m# `& T - y = fft(x, N); %对原始信号做FFT变换
# C% _6 F4 c s - Mag = abs(y);
4 }, e& D Q' }3 R m1 e7 {% w
M% k' j( o9 d! i* \- subplot(2,2,1);6 n5 n0 U% P7 c; U: J2 I
- plot(f, Mag); 3 _1 E, }% l2 Q* M- E
- title('Matlab计算幅频响应');2 a9 N9 v7 [4 F n) `. Z. w
- xlabel('频率');1 I- @' R3 q/ o+ u& i$ R0 X
- ylabel('赋值');
$ }! D" j) u9 [
7 E# \, ?2 v2 K# I+ @$ W- subplot(2,2,2);$ i5 g$ a3 l9 H3 e9 c, {
- realvalue = real(y);
" w" R6 M# ^) }4 \" G - imagvalue = imag(y);
0 e. {6 `1 _( d R9 m - plot(f, atan2(imagvalue, realvalue)*180/pi.*(Mag>=200)); 7 y* R8 }2 V: i
- title('Matlab计算相频响应');
|4 W q* Q* S1 }( H - xlabel('频率');) z6 J$ @ }) a. M8 a8 b( t
- ylabel('相角');
, l% }+ X2 I% K K
, ^8 G3 T) c% j9 b; H- subplot(2,2,3);
8 d a; J$ b# L - plot(f, sampledata1); %绘制STM32计算的幅频相应# p( w. a# T6 J- N' Z$ c
- title('STM32计算幅频响应');
2 W6 j8 K" S! k" g6 i - xlabel('频率');
, e9 V) P$ D$ y* @ - ylabel('赋值');0 K& c5 C; }/ b; f8 l
6 v: U4 n/ P/ o# P! c2 o0 v6 v+ m- subplot(2,2,4);
. e/ a2 W! n6 I4 b$ O - plot(f, sampledata2); %绘制STM32计算的相频相应4 w- T2 t* g" ~' g! m% B
- title('STM32计算相频响应');1 Z* j; j) [( m& i/ ]- _9 l. I3 K
- xlabel('频率');3 v6 P0 o& I! r: g, B }6 K
- ylabel('相角');
3 ?* m4 E) d, d0 w运行Matlab后的输出结果如下:+ ]0 n4 P6 W* _0 C; T0 G
9 T. A0 z& [ V3 T2 ]
. Y5 G$ G5 E& _2 U* m! P! |# R5 `4 V7 L
从上面的对比结果中可以看出,从上面的前512点对比中,我们可以看出两者的计算结果是相符的Matlab和函数arm_rfft_fast_f32计算的结果基本是一直的。幅频响应求出的幅值和相频响应中的求出的初始相角都是没问题的。
2 h$ P* m7 K6 i8 O' j9 r( P; E1 T2 I5 X ]; Z6 e; @
31.4 双精度函数arm_rfft_fast_f64的使用(含幅频和相频)' m/ u3 U* Y- O7 x- t
31.4.1 函数说明
% L: x4 F, A6 L2 V$ E3 w函数原型:
1 W1 V3 ~) N& h, t# y
5 Z. W9 ]7 s/ r6 P* A6 J l7 [% s- void arm_rfft_fast_f64(
/ I2 |- C, q0 n& x! { - arm_rfft_fast_instance_f64 * S,
3 h/ |. m2 M" Z1 N* a7 C - float64_t * p,
, h* W/ t* B3 W ? - float64_t * pOut,6 ?0 H. R6 Y' ]2 {8 s, }2 `& m
- uint8_t ifftFlag)
: K& A+ Q8 G Q2 u9 Z9 q) n函数描述:$ m) c! o$ t+ Z
* M8 F9 {) Y! ^4 F这个函数用于双精度浮点实数FFT。% |, m$ X& S) j
4 T: U& A+ ]& ?5 w5 v
函数参数:
6 U$ n3 M3 U3 z$ r1 l0 i# i5 P' }9 w5 B# d0 m
第1个参数是封装好的浮点FFT例化,需要用户先调用函数arm_rfft_fast_init_f64初始化,然后供此函数arm_rfft_fast_f64调用。支持32, 64, 128, 256, 512, 1024, 2048, 4096点FFT。
8 i- L) q. S- K7 R比如做1024点FFT,代码如下:
7 T( c7 J- K7 k- B0 @+ c( R6 j0 m: C6 c5 A7 e+ _2 l
arm_rfft_fast_instance_f64 S;
, ?/ ?1 P }4 {- G2 c2 e* r! E0 U) C" T' w4 r4 o
arm_rfft_fast_init_f64(&S, 1024);
$ s* F6 @' |: |7 M" H- C
0 L/ o- {( O: L3 X+ Jarm_rfft_fast_f64(&S, testInput_f64, testOutput_f64, ifftFlag);
" |8 @1 A1 [$ @- Q" p$ j- {' S( G U9 }6 g, R
第2个参数是实数地址,比如我们要做1024点实数FFT,要保证有1024个缓冲。
; W/ W/ s y6 w& L* g; y2 C! L 第3个参数是FFT转换结果,转换结果不是实数了,而是复数,按照实部,虚拟,实部,虚部,依次排列。比如做1024点FFT,这里的输出也会有1024个数据,即512个复位。
; W7 d1 r* p1 J2 v3 t0 n' M1 d 第4个参数用于设置正变换和逆变换,ifftFlag=0表示正变换,ifftFlag=1表示逆变换5 t- i5 t9 F1 x& v( v$ q1 N
0 e+ O7 ^8 p7 w8 d# _- c
31.4.2 使用举例并和Matlab比较
1 q- b( }- s$ F) G7 B下面通过在开发板上运行这个函数并计算幅频相应,然后再与Matlab计算的结果做对比。
% T5 O1 t: U9 {2 X) ~0 o
" U, a L- ?3 W. i) g) z8 \3 e; X- /*% B5 b% `; b/ a3 q% B9 ^
- *********************************************************************************************************$ _! k' ~ G9 x
- * 函 数 名: arm_rfft_f64_app
7 P" b6 l3 V# _" m) M - * 功能说明: 调用函数arm_rfft_fast_f64计算幅频和相频3 _: g5 h r2 W# c/ y" p/ E2 @9 e
- * 形 参:无
0 r$ Y! o# I+ I' I - * 返 回 值: 无' m2 G% s0 j8 R X
- *********************************************************************************************************
) ?( K+ B! [: J" { - */
# ]5 H5 t! Y' z; Z* c - static void arm_rfft_f64_app(void)2 W' D$ p; i9 [3 a
- {6 W1 s& M6 {' v/ v6 s
- uint16_t i;
: ]1 M' o0 t5 p2 @3 Z - float64_t lX,lY;
! ]2 z, x/ S% t+ n - arm_rfft_fast_instance_f64 S;
V$ z7 y7 Y1 }: ?9 A4 ]5 ^
6 M% z$ }6 N6 U8 f0 H
8 t6 X( z1 f3 w5 }( w B- /* 正变换 */
7 B7 U; r% D: I9 i( U" M3 d1 c9 t - ifftFlag = 0;
! a& I8 I- \7 e+ o- v+ o
2 j4 i8 r% Q T+ C( G' \5 T$ T- /* 初始化结构体S中的参数 */
$ L2 P" J' N3 p _8 { - arm_rfft_fast_init_f64(&S, TEST_LENGTH_SAMPLES);
% u6 |& u5 I% g
2 F) ^! a" C* T5 y% F% Y2 M& M8 z! b- for(i=0; i<1024; i++) q8 T+ x6 [' t. p, E w
- {/ v/ M% q1 Z* k$ e* ?
- /* 波形是由直流分量,50Hz正弦波组成,波形采样率1024,初始相位60° */
$ k4 o6 Z9 d# L - testInput_f64<span style="font-style: italic;"><span style="font-style: normal;"> = 1 + cos(2*3.1415926*50*i/1024 + 3.1415926/3);
" p" H, k) Y0 y; A: ^8 J - }
8 p. \# W2 s1 r - ; s% T4 ?% d/ H2 U& V; Z* X: C
- /* 1024点实序列快速FFT */
1 U: i0 d t4 |+ H$ F - arm_rfft_fast_f64(&S, testInput_f64, testOutput_f64, ifftFlag);* t5 U4 z% }9 h0 d/ v4 F1 h4 n8 `
% f4 p/ X4 C# i- Q# K8 Y% E+ J- /* 求解模值 */
) E& y) r: u6 @( j( F9 _ - for (i =0; i < TEST_LENGTH_SAMPLES; i++)/ Y" g" f3 n3 |3 ?
- {; y: M w' y5 V) F
- lX = testOutput_f64[2*i]; /* 实部*/
+ Q) V7 \! L' s3 z5 g% T - lY = testOutput_f64[2*i+1]; /* 虚部 */ . Y# } v* c* U+ b
- testOutputMag_f64</span><span style="font-style: normal;"> = sqrt(lX*lX+ lY*lY); /* 求模 */: Y# k9 d( R8 D! J5 V) v# Y
- }& o) H* J$ v. R+ R( \+ f
) G- ?- d) s! Z8 E8 ^7 z5 Z+ O! x- 1 a s9 E' u. L5 l) }. Q# y
- printf("=========================================\r\n"); ; Z* X: Y$ ?5 F- p) r b) C# p% R
b7 s ]: J& I- M9 ]7 C- /* 求相频 */
0 c% |* [ |4 e# I$ Y/ S" L0 s - PowerPhaseRadians_f64(testOutput_f64, Phase_f64, TEST_LENGTH_SAMPLES, 0.5);
8 \# v- @1 t. W% Q( A
' J9 t' R7 V' c1 y
) b9 u; A$ s' Q f* s" g, J! N- /* 串口打印幅值和相频 */
3 ?9 q' U- s9 G% A4 R4 @ - for(i=0; i<TEST_LENGTH_SAMPLES; i++)
& n0 c! B9 Y# U1 k5 P - {5 [4 w& u" ?5 k. ?' U8 B
- printf("%.11f, %.11f\r\n", testOutputMag_f64</span><span style="font-style: normal;">, Phase_f64</span><span style="font-style: normal;">);# T: _( `6 y$ b2 ^
- }
3 J. Z* F, ]! t: ^* `! f - 5 A8 r# K% }) s$ i) `3 C" ]
- }</span></span>
# H) {1 P( x; |+ s" A3 M: A运行函数arm_rfft_f64_app可以通过串口打印出计算的模值和相角,下面我们就通过Matlab计算的模值和相角跟arm_rfft_fast_f32计算的做对比。, a4 T3 l4 E% L6 l+ H7 f
) m2 u% k8 n( }9 V
对比前需要先将串口打印出的数据加载到Matlab中,并给这个数组起名sampledata,加载方法在前面的教程的第13章13.6小结已经讲解,这里不做赘述了。Matlab中运行的代码如下:
" r; i0 {! D3 a8 e
. i( z ~$ Z& u8 j* P$ ?; F0 s- Fs = 1024; % 采样率
. W+ A' n8 {: [% J9 K - N = 1024; % 采样点数' V( c9 S6 J y0 k- R
- n = 0:N-1; % 采样序列. T6 F- A6 V' J) m6 ]+ n r
- t = 0:1/Fs:1-1/Fs; % 时间序列2 i, r' ], ]0 x* |7 o
- f = n * Fs / N; %真实的频率
# }- s* D! o3 w0 @" u7 ^% k$ q
, Y1 w' ]3 K( i# B7 d- %波形是由直流分量,50Hz正弦波正弦波组成! @; F% Z1 Z7 o8 g3 b6 o
- x = 1 + cos(2*pi*50*t + pi/3) ;
5 h5 K1 G+ U" w& | - y = fft(x, N); %对原始信号做FFT变换
I; F% d8 {. S( a2 Z6 y! } - Mag = abs(y);- w* q1 Y2 [3 \/ \1 q
- 1 ?. x; M* h& w! H$ D& W3 E
- subplot(2,2,1);
8 k7 q A6 K- Z- h% L" ` - plot(f, Mag);
& Y, U. \6 n- y* d; Y - title('Matlab计算幅频响应'); p3 Z4 L9 X; f, Y4 \
- xlabel('频率');/ @7 A+ K8 {( M
- ylabel('赋值');
- L) I2 |5 X9 R* r; V4 f: |
) d9 u/ c' }, [- subplot(2,2,2);
9 X2 s% |8 l0 s) ?- _6 }6 | - realvalue = real(y);
( b f* H8 S! U2 d' c - imagvalue = imag(y);
4 h( f; T! _$ s# k, N; i - plot(f, atan2(imagvalue, realvalue)*180/pi.*(Mag>=200));
3 i) Y; N* i' j/ {" ^/ \2 r - title('Matlab计算相频响应');" G8 d6 f1 I5 D9 y- o" ] r- G
- xlabel('频率');
" S, @" c. \1 y* v$ h' X( b5 e - ylabel('相角');* }( L# q# t; }# y1 [% k
; B4 O0 T, r0 H) V- subplot(2,2,3);. u$ U9 c# J w' F, G& \) b
- plot(f, sampledata1); %绘制STM32计算的幅频相应
3 ^: u9 I) j" s: H# L0 P- @ - title('STM32计算幅频响应');
6 L5 f$ j$ {5 M: K+ _& r, W! j) Y - xlabel('频率');
. s! V+ }! M1 {" v - ylabel('赋值');6 u* J2 |" w8 v; a, k9 @& m
3 p9 L0 R! p2 r" j- B( b: G- subplot(2,2,4);
: A" E! A5 q7 \: X7 _. U$ u - plot(f, sampledata2); %绘制STM32计算的相频相应
4 [( S$ C4 w* Z! B/ v; C - title('STM32计算相频响应');% q4 e+ X, C. K8 D- p0 r$ z
- xlabel('频率');
* ^% ]$ k, H u' u. u1 R& } ^1 T9 U - ylabel('相角');
p% Q) T9 @" v1 g& M; [运行Matlab后的输出结果如下:
! r# f2 L# Q# W6 n: v# ~, [- V2 @6 l7 c! {5 \
& n8 { p* m, J/ D/ h+ j4 k j2 \. T/ x0 Y# G. [
从上面的对比结果中可以看出,从上面的前512点对比中,我们可以看出两者的计算结果是相符的Matlab和函数arm_rfft_fast_f64计算的结果基本是一直的。幅频响应求出的幅值和相频响应中的求出的初始相角都是没问题的。
2 u$ o1 E/ I: M, D3 L6 u1 I$ G8 D
31.5 实验例程说明(MDK)
+ L7 p* }8 q9 k: i$ ^9 A配套例子:
: L% Z$ s! F. _" rV7-221_实数浮点FTT(支持单精度和双精度)4 \$ k1 n9 S) M4 W6 l) B6 J2 _% \; C/ n
' _. `' X( W9 }% j' B* ~
实验目的:
0 k- o# N* E. K$ P学习实数浮点FFT,支持单精度浮点和双精度浮点
) O' [" u- S- e+ U5 N+ O8 a* f# u: n# n# [/ i
实验内容:
! e$ |; a3 {1 N9 C1 s启动一个自动重装软件定时器,每100ms翻转一次LED2。7 W- w* w( z* z8 ^1 B& J7 u: ^
按下按键K1,串口打印1024点实数单精度FFT的幅频响应和相频响应。/ O' ]5 _8 ^; W. x5 z7 e2 o# `# r
按下按键K2,串口打印1024点实数双精度FFT的幅频响应和相频响应。, m7 v" n" F2 p! _, @' ^ r
+ [ y" ^3 M0 y' B/ M
使用AC6注意事项
( D0 h5 y+ b% W特别注意附件章节C的问题
( m3 A$ W7 U1 s7 {7 D. y
' V/ o" b ~- M1 e* q3 z上电后串口打印的信息:+ e' g K! w/ U. i6 c' J
: R) f* E" K7 V L: ?/ I. p4 @
波特率 115200,数据位 8,奇偶校验位无,停止位 1。
/ G. B% s. U; f- H
+ L5 X8 D2 d& B# k6 R* ] X
" g! }' d7 B/ }; Y- ?: H6 O' [9 C9 @% m5 o5 b
RTT方式打印信息:
9 B( M: R# z5 P1 A2 H5 @2 ~3 X8 M t, D# N
. @4 r& m" j7 S P [. A( V4 n1 A8 H
9 O6 h5 G7 \1 ~程序设计:; ~: t+ d9 }& B2 m
2 d7 d z! G; U" Z) x 系统栈大小分配:
$ u2 p8 R% U0 F% y$ J
8 L6 z3 [# I( G2 n5 J4 v4 [, e# Z9 @ L! c! O
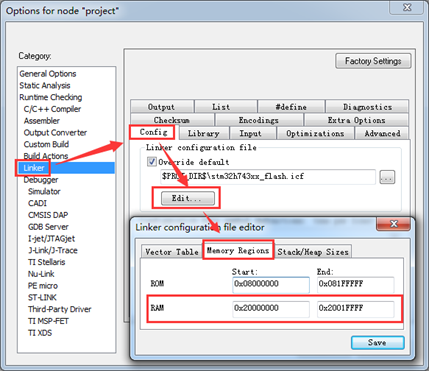
* r6 K" O+ Q' Q: h' M RAM空间用的DTCM:+ c( q1 F0 z# _+ a* {/ O3 h8 X; p, `
, o& ^( a! J! _
. [8 @0 G/ S" p% C! T6 ?
# C: K6 i1 h# R& z$ |6 s 硬件外设初始化
& @4 D+ E- O& ]; x# O+ t g6 M9 p- O
硬件外设的初始化是在 bsp.c 文件实现:
1 @% G2 t7 V/ D, u& I; {0 S% m( @" |, U- M
, M" D# A( d" u; J X# Z# q8 v4 g- /*
# k9 B' P1 C$ r) Z0 V2 s$ p - *********************************************************************************************************
+ o$ H- e) r. O9 g- [6 h5 W! y- H5 p - * 函 数 名: bsp_Init6 H" ]- J, {3 X
- * 功能说明: 初始化所有的硬件设备。该函数配置CPU寄存器和外设的寄存器并初始化一些全局变量。只需要调用一次
6 `3 ~" E2 g8 e X - * 形 参:无
1 N" S2 A! p& U# k - * 返 回 值: 无
) q4 P8 J8 i; `- l8 D3 t - *********************************************************************************************************& V' |7 i; f- I, C+ A0 r8 g
- */
5 S" p0 ~ i6 x! U [* `" u R - void bsp_Init(void)
& ?+ c2 Y& L" E! K$ { - {
# X1 `' @ q* j* H5 x - /* 配置MPU */0 d$ X% j1 h6 C8 }/ n9 Q
- MPU_Config();
1 [8 m2 s( e* F - 0 Y0 n8 Z5 |8 Y9 p) U/ e# m6 B- z' H6 U
- /* 使能L1 Cache */
8 i. [ k& }2 v P+ P% |% h - CPU_CACHE_Enable();
; B) J! d$ X& K' {& T0 d* @ - * J; X0 x- I8 H; f
- /* 0 `) \/ T. ^$ y& c P# ~9 a8 f
- STM32H7xx HAL 库初始化,此时系统用的还是H7自带的64MHz,HSI时钟:
2 Z2 l) \( c# s! s: F' J2 f - - 调用函数HAL_InitTick,初始化滴答时钟中断1ms。
6 H p4 Q$ N# X3 h% ~; k* N& R8 ^ - - 设置NVIC优先级分组为4。( n5 T. \6 F, v7 Q! ^+ t
- */; Z0 V0 R; q! r
- HAL_Init();
& s5 f) v4 k) k) {8 f
: {1 K6 T$ ?$ b" Q% m9 k- /*
4 Y: G. @* b" G! k; n/ X - 配置系统时钟到400MHz) d' ? c1 S* T# C' T% s9 B
- - 切换使用HSE。: u2 X p; s, f; A/ _ _
- - 此函数会更新全局变量SystemCoreClock,并重新配置HAL_InitTick。! a; g* J! P( y Q
- */
- m5 t( t( e" I- |: x - SystemClock_Config(); f% S( ^1 B3 c5 G* T" Z7 ^
- % b; q4 O0 k1 e% u' k! f# ]
- /*
/ s* T' A q. |2 r$ ] - Event Recorder:5 K, ^! l) l' A- t
- - 可用于代码执行时间测量,MDK5.25及其以上版本才支持,IAR不支持。
% w2 c+ u: T) H1 v! r3 p - - 默认不开启,如果要使能此选项,务必看V7开发板用户手册第8章
2 Q6 }2 f1 y# Z0 b - */
9 x8 d& V1 y9 o7 o! A7 M - #if Enable_EventRecorder == 1
: C7 e) Y0 G E X f& g3 c+ K - /* 初始化EventRecorder并开启 */8 n& Z) ]9 q+ |0 N3 U4 g
- EventRecorderInitialize(EventRecordAll, 1U);
5 w! n8 O9 C8 M. Z8 k - EventRecorderStart();, w/ X& T# f9 F% p
- #endif' I- ]1 z/ T6 e9 U" A
- ; k4 S2 g! }0 o* H1 M1 t
- bsp_InitKey(); /* 按键初始化,要放在滴答定时器之前,因为按钮检测是通过滴答定时器扫描 */) E E7 X9 ^' w- r- l
- bsp_InitTimer(); /* 初始化滴答定时器 */
3 x7 G7 y4 u/ c2 H - bsp_InitUart(); /* 初始化串口 */( K0 F1 b9 D- c" L% Q# I8 P) s
- bsp_InitExtIO(); /* 初始化FMC总线74HC574扩展IO. 必须在 bsp_InitLed()前执行 */ ! ~4 s8 }$ e: _! {. T
- bsp_InitLed(); /* 初始化LED */
2 ^9 p' o5 B) S+ t, b6 O - }
8 a" t3 ]# e* Q9 T: I* Q) ?2 P MPU配置和Cache配置:
0 R8 M' {4 Y" P2 @
/ A h9 Y5 v& _5 w, D6 u; \数据Cache和指令Cache都开启。配置了AXI SRAM区(本例子未用到AXI SRAM),FMC的扩展IO区。! n. X7 I Y4 E
$ h+ l5 m/ Q- a* G( v$ x" s N2 H
- /*
, x |9 B/ M: C3 N B - *********************************************************************************************************
, Z) `! n8 A8 t! o - * 函 数 名: MPU_Config
2 K; R3 ]7 O, S - * 功能说明: 配置MPU
% ?6 q* D$ a. t+ G6 L- C* L% t; m - * 形 参: 无1 j: w* g1 M% G
- * 返 回 值: 无
]8 A1 W/ }/ R! K1 _; |! e7 B - *********************************************************************************************************
- r$ r( q# J, H7 n - */
2 l9 D# B2 R+ A7 r& P7 x) H3 R, ~ - static void MPU_Config( void )- [: @9 C# t8 j
- {
4 Z4 e1 `, d% o% o. c0 ]! @0 I' A7 C" F - MPU_Region_InitTypeDef MPU_InitStruct;, T2 m7 w: B0 T# ^
- [5 V* p4 f, |( k! t& k* z. z
- /* 禁止 MPU */6 g% A" }$ [7 v& z9 e
- HAL_MPU_Disable();
8 ^ U* ~* t2 h. g, c% M5 j. n
* a4 \# P# w* ], ^7 I3 t- /* 配置AXI SRAM的MPU属性为Write back, Read allocate,Write allocate */
& W; s# K4 J9 f5 k M - MPU_InitStruct.Enable = MPU_REGION_ENABLE;, k& @8 X1 C; P6 }, {( J6 a
- MPU_InitStruct.BaseAddress = 0x24000000;
4 \" l" c* U# p - MPU_InitStruct.Size = MPU_REGION_SIZE_512KB;1 D# F3 H8 i! m4 W$ D# v" C
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;0 K- d* R# F5 j
- MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
$ @9 N( e \! _ I, S/ }: j2 f - MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;! [+ `1 \0 A+ R, n' @) ?( S
- MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
0 m" m2 w$ P+ W/ a - MPU_InitStruct.Number = MPU_REGION_NUMBER0;* F2 e0 L, O. s
- MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL1;
2 L5 c; C$ ]6 s, c - MPU_InitStruct.SubRegionDisable = 0x00;2 ^ V7 T+ Q. e# | u+ u! \" Z
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;; }, T6 _& Z: B; L# T& Q& y
- 8 t; _; J$ x ]4 j) f* d
- HAL_MPU_ConfigRegion(&MPU_InitStruct);
( M6 A% H3 x# ]0 X& t- } - + V l1 U2 ^& [5 [$ ]) ?3 ]
- 7 X1 ]& T. b; i8 ]; c
- /* 配置FMC扩展IO的MPU属性为Device或者Strongly Ordered */
0 f4 y( O- l* I6 n2 s: E: A - MPU_InitStruct.Enable = MPU_REGION_ENABLE;
) e3 }! }5 T2 T - MPU_InitStruct.BaseAddress = 0x60000000;% q+ ]8 k! i' K! x2 K, o/ Q
- MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB; . g; X) a; T# n# g
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
4 t$ O- I7 [; O7 J - MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;) h* Q8 b( r* ~+ ~* e3 S
- MPU_InitStruct.IsCacheable = MPU_ACCESS_NOT_CACHEABLE;
* x' Y9 q) _) x - MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
/ q4 X- }/ p% e5 M) y - MPU_InitStruct.Number = MPU_REGION_NUMBER1;
: Z+ h4 Q8 E* Y6 l - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;
$ C% m: f, Y6 w) Y8 ` - MPU_InitStruct.SubRegionDisable = 0x00;
# Q8 L. W8 @: i4 P- O. [ - MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;2 e2 k6 H3 m) k
$ X) p) E0 V0 U- F. q9 I; H- HAL_MPU_ConfigRegion(&MPU_InitStruct);
* X* P7 A" M0 \# i - 2 G- E4 ? I+ I) V' h, f$ Z( o
- /*使能 MPU */, E, b l I' j0 @# r. B
- HAL_MPU_Enable(MPU_PRIVILEGED_DEFAULT);
" p1 I* X8 ]4 R, l+ c& G7 b - }
$ `. h* u, u' w* E0 y - 5 W: x; H4 f# P
- /*
; e: \4 v$ u4 |4 `, C) S - *********************************************************************************************************+ H* m. K* `5 j0 ]" r
- * 函 数 名: CPU_CACHE_Enable
$ p7 {& ]0 h3 c. W - * 功能说明: 使能L1 Cache7 u- f. q$ p2 S: ^" G7 h
- * 形 参: 无* G0 Y" A% W t: A
- * 返 回 值: 无
( q' Q- e, ~: `5 j% ^6 O - *********************************************************************************************************6 D+ |3 W1 r- N. U" ~6 L
- */
; u( G3 o: t4 d+ r# m - static void CPU_CACHE_Enable(void)! a( N6 E) ^/ Z( M. Y
- {; v' |) |' b# s& g
- /* 使能 I-Cache */5 {/ _5 s' D7 g1 ]/ g$ [7 f# P
- SCB_EnableICache();. A) |) q' @/ C) j
- 1 H, }9 \' L; v) o6 o- D
- /* 使能 D-Cache */
# G0 t0 W; I* |" B) K6 [5 E9 a) { - SCB_EnableDCache();' ?" K. g5 u2 X. t+ ^! C
- }
* x, \! u. E9 V6 V6 E 主功能:* D& l. K6 k# ?
- y9 R# O& b+ o1 Z8 y
主程序实现如下操作:
1 Q- h9 U4 ]) h- `7 p$ n5 g, d& D* }9 B" N$ a0 ~( G- l6 x9 V4 c
启动一个自动重装软件定时器,每100ms翻转一次LED2。
6 R9 b7 p8 M' W, [ 按下按键K1,串口打印1024点实数单精度FFT的幅频响应和相频响应。
. R: F- H& w3 ?1 \ i' ? 按下按键K2,串口打印1024点实数双精度FFT的幅频响应和相频响应。
1 [$ U& |5 H/ t# W1 t7 z- /*" E1 ?% `. h: }
- *********************************************************************************************************1 w$ b6 [9 d. h6 ]- g: B
- * 函 数 名: main7 M0 T$ [) v$ P+ F
- * 功能说明: c程序入口
# v% q1 u4 L9 j! n% X - * 形 参: 无
% G% C% p1 V3 i6 W - * 返 回 值: 错误代码(无需处理)
\) w- z: }8 ~2 ~$ S - *********************************************************************************************************
5 Q) R7 `+ _- ?! j/ | - */
# H4 D1 M9 }8 E. \( ^0 m; _ - int main(void)( P; A. m6 I" z: i6 ]
- {
2 e4 I2 C0 B/ v. z' O# _% W0 v# u - uint8_t ucKeyCode; /* 按键代码 */3 t7 h$ X* x4 `/ P S& B6 I
- 5 N2 U5 N, u! ~
- 1 N" u1 u. k& n% c% m! k# J$ ^
- bsp_Init(); /* 硬件初始化 */
2 h+ }/ d, [. D& T( T - PrintfLogo(); /* 打印例程信息到串口1 */) \! H A7 y0 M& h6 c0 X: L( E$ J
2 W$ j- ^- i* R* U- PrintfHelp(); /* 打印操作提示信息 */
: p6 c& v- E: P) H, q - # F: x, v, `3 v6 M
- ) a! @) E& N [ L* ]" F: |5 V- x
- bsp_StartAutoTimer(0, 100); /* 启动1个100ms的自动重装的定时器 */) P) V6 i+ u5 b( n6 l4 z! S, `+ M
- 0 Z$ f$ d3 `; X1 V3 c# F) }
- /* 进入主程序循环体 */
/ L n$ @, m$ B; ` - while (1)
, S1 f; s4 s' r0 X3 D - {+ D( Y2 g) Y5 `4 ]2 ~* W- Y3 J Q
- bsp_Idle(); /* 这个函数在bsp.c文件。用户可以修改这个函数实现CPU休眠和喂狗 */2 V" o, x% `6 y: I/ b
- 9 u* b; w1 ? P$ F
- ' h, d( X# b! I9 C, t
- if (bsp_CheckTimer(0)) /* 判断定时器超时时间 */
* n4 c. b2 X: w8 Q' c1 `2 ? - {& o: T4 }; x" o. u9 v* R
- /* 每隔100ms 进来一次 */, ]5 I6 g' |( ?
- bsp_LedToggle(4); /* 翻转LED2的状态 */ 7 m2 V( J5 w9 o& v
- }6 R, r. i, B5 ~% V
- ; h1 q9 ^# W9 L) i$ b
- ucKeyCode = bsp_GetKey(); /* 读取键值, 无键按下时返回 KEY_NONE = 0 */
J' M# L- O# Z! D - if (ucKeyCode != KEY_NONE)% l2 s2 J0 X+ e
- {! ^/ V2 [3 d( P6 W- M
- switch (ucKeyCode)/ I. R) C1 w, l& }% u) n
- {
9 q1 s6 t+ [) Q3 J - case KEY_DOWN_K1: /* K1键按下 */( S ?- B6 q9 i/ _' u
- arm_rfft_f32_app();4 ^+ J6 `' T! j' w D: F3 G
- break;
' W& g) K, n7 c h$ } ^ - 6 |4 u8 `' A! }+ I, c, T! ]; E
- case KEY_DOWN_K2: /* K2键按下 */3 O) j( T8 l2 B9 t$ S9 P
- arm_rfft_f64_app();
8 O' k0 ]3 W8 v - break;7 r2 k H/ n$ o: }5 x1 Y; v0 ]8 _) G
- $ ^8 @; @: B8 m6 E
- . S8 Q0 t: z* Z6 x
- default:
0 z/ d" Y7 X( v: `0 } - /* 其它的键值不处理 */
* _. W% h( D# J! v+ D0 v - break;
* q3 d& @* ~; h7 j* a; I" J - }6 G9 Q3 j0 G# {4 g3 H& X
- }
* D, y8 V# m9 i/ f6 R$ y+ c
$ M5 S9 P) \- C3 C$ U" ]- }2 E0 P" R, Q D
- }
. }" P X; w- u+ R0 U31.6 实验例程说明(IAR)1 x; m0 `: E6 s
配套例子:/ @1 h2 I* h! Y5 ^
V7-221_实数浮点FTT(支持单精度和双精度)# Y0 q! t: D0 t. q$ R% j
- I3 e a( x5 B6 B8 X L1 {, t8 ^实验目的:
% W# b8 L! f; E, U+ X学习实数浮点FFT,支持单精度浮点和双精度浮点" c. Q9 A, a4 q6 X6 p
. Z g+ r; _( I F, a
实验内容:
5 P7 L/ F5 B- N+ ]; z& i启动一个自动重装软件定时器,每100ms翻转一次LED2。
P# Z( r6 R" m# f% \按下按键K1,串口打印1024点实数单精度FFT的幅频响应和相频响应。1 q4 b( L- j Y, H$ y
按下按键K2,串口打印1024点实数双精度FFT的幅频响应和相频响应。) X0 M* w4 Q% ]% L+ i8 K
% E; G6 Y+ k. d8 l
上电后串口打印的信息:
1 Q: G7 a' v: Z; D
9 f: j/ i+ h+ @$ A: X! k: u( N$ |波特率 115200,数据位 8,奇偶校验位无,停止位 1。+ R0 x/ K; u; \, @, v$ P
c' a' ~0 `! m) z0 N3 Q) v0 H: f" v
5 B6 T6 t( r# ?+ Z+ R2 T+ _
RTT方式打印信息:
% r/ w: n' t4 T$ k5 r/ v! h' M' m% X+ ]- d, H' `, G
1 I! K9 g: `" T! g% |, `
( c- L9 U. D6 U0 K6 A程序设计:0 G+ Y8 O+ p3 r# O1 f4 M- \
9 j9 J$ Y% E0 A, }5 N% N 系统栈大小分配:8 R: _& \2 s) V8 G
1 r) C0 ?9 _- e* r, Y) q# u" f8 z- r" b" w9 C
~4 {9 S2 Z- o5 l, p. @; H RAM空间用的DTCM:
$ q) @- L ^, {
: H! N) h7 M3 y
- P) e+ Z3 u2 D4 e$ i4 c% v7 @+ @
" {+ m l5 C& E" v6 _% p1 u 硬件外设初始化: X0 D% l2 G( O4 b+ g( J
5 F7 d* A$ h( d
硬件外设的初始化是在 bsp.c 文件实现:
: b( B. c7 N* k# ~! S# [# f+ g6 k/ ~/ c/ w3 P% ?. f: N; t# H
- /*
& n4 x5 u# w. l/ k- Q - *********************************************************************************************************8 U2 m+ }8 o- ?+ w- k' ?
- * 函 数 名: bsp_Init: z5 [ {/ A. n' _
- * 功能说明: 初始化所有的硬件设备。该函数配置CPU寄存器和外设的寄存器并初始化一些全局变量。只需要调用一次! S4 a; m2 a. ?! n' N) p8 A% _8 D6 m
- * 形 参:无
8 N* w% g' p( P6 v5 X' \9 Y - * 返 回 值: 无
2 Q+ q; e& U& E0 n - *********************************************************************************************************
/ }* C! L Q5 @ - */
7 D& s& K: R+ R0 x, f8 |' T$ r - void bsp_Init(void)
" r% Q" {# j; B; n) n, V - {% F' ^2 y) ^+ j# Q% E
- /* 配置MPU */
3 H0 x9 T, Q5 s0 x+ ~ - MPU_Config(); D+ P0 \: C8 [. m6 i- i* w1 D$ Y
- 2 ]: ]: {0 V' ]- s; R( X: O
- /* 使能L1 Cache */4 Y2 z9 n3 D& j l; w* u! F
- CPU_CACHE_Enable();
. W2 i T: i1 t - + I+ B' S1 @& y
- /*
6 z2 y2 J# B$ a+ y' Q - STM32H7xx HAL 库初始化,此时系统用的还是H7自带的64MHz,HSI时钟:
/ p3 t) ]5 X" Z; Y3 c2 T - - 调用函数HAL_InitTick,初始化滴答时钟中断1ms。& L6 X& p3 \ A3 {$ K+ Z2 J; w' V
- - 设置NVIC优先级分组为4。* R( E0 L/ t2 f
- */
% `$ f( C. V+ V+ r9 {( v - HAL_Init();
9 ~* V# Y; _! L
! G2 w2 b. a( I2 y- /* 1 Y2 M) @: U4 t/ h: H6 C8 ^
- 配置系统时钟到400MHz/ E5 B5 a9 ~: d b* q
- - 切换使用HSE。' q# }- l+ X# d6 c
- - 此函数会更新全局变量SystemCoreClock,并重新配置HAL_InitTick。% _( u4 z* H% c: b9 G. M
- */9 D$ N8 i# e! m- E
- SystemClock_Config();1 G. X. a9 Q* l. Y K# {& Y
- + c1 Z1 J; f: @" @8 M" n
- /*
) X8 D [9 k( i: t) V4 g - Event Recorder:1 z* ^: x. }" ?+ v S% h4 D
- - 可用于代码执行时间测量,MDK5.25及其以上版本才支持,IAR不支持。0 H1 T4 d4 ?/ B! L$ r% G9 ~) m
- - 默认不开启,如果要使能此选项,务必看V7开发板用户手册第8章
; m- @6 i# M; n$ t - */
# p3 P: ~0 n* `& h) e$ O2 T - #if Enable_EventRecorder == 1 5 K1 N" [! Y. S8 v+ l& ]' b
- /* 初始化EventRecorder并开启 */
# o2 k4 I, F5 @& D" p+ Z0 |( P+ a - EventRecorderInitialize(EventRecordAll, 1U);# p% s8 q- ^" i9 u9 K/ {; Y
- EventRecorderStart();! k: w) L( S) k; t* m1 x
- #endif$ S: K/ P# H. D+ J+ w$ M
- 3 J- M: i" e4 x! {- l7 p
- bsp_InitKey(); /* 按键初始化,要放在滴答定时器之前,因为按钮检测是通过滴答定时器扫描 */5 l! j% @3 o7 _, z5 O. V
- bsp_InitTimer(); /* 初始化滴答定时器 */: |! l! J% K% r" u" V
- bsp_InitUart(); /* 初始化串口 */! J# l: `0 K2 x
- bsp_InitExtIO(); /* 初始化FMC总线74HC574扩展IO. 必须在 bsp_InitLed()前执行 */
+ C' [ H5 d/ ~3 K$ V: J) w - bsp_InitLed(); /* 初始化LED */ 9 f. p3 K3 U6 H' c2 B
- }
2 W L. A2 K: B. u# c* Z MPU配置和Cache配置:7 `; m+ O7 f2 G. n
, S$ [. g* ?$ q# L+ I! |数据Cache和指令Cache都开启。配置了AXI SRAM区(本例子未用到AXI SRAM),FMC的扩展IO区。' O9 F$ P4 n5 ^# N
$ x9 Y% }7 t9 Q8 b8 B- /*9 n# J6 x5 n. y9 `! A7 C
- *********************************************************************************************************
3 g! M$ g. ^1 f - * 函 数 名: MPU_Config* \1 u* S/ |7 _! u" J C
- * 功能说明: 配置MPU( Z$ ?) @1 D" I r) q# @
- * 形 参: 无
2 S; D; @1 U3 e6 W7 M - * 返 回 值: 无' a' B5 S9 w6 g. T/ Y
- *********************************************************************************************************. [7 i5 X. A) V$ c. I- W0 g
- */+ Z% Q3 P/ B w% y% K/ v7 X
- static void MPU_Config( void )( w' U* F- [3 b
- {8 h& w# c" @/ @6 B) I, M. L
- MPU_Region_InitTypeDef MPU_InitStruct;0 q0 Y3 g4 Q# f0 l
- 3 T" K0 @; I" Q& ?0 p" F$ C
- /* 禁止 MPU */" B1 e( }7 `7 k- y: s' o+ w. B
- HAL_MPU_Disable();/ k6 |" L5 ?! L2 x
- # C, i$ V# S; ~6 Z* Q& B7 n. s% Z
- /* 配置AXI SRAM的MPU属性为Write back, Read allocate,Write allocate */" h$ l$ u: S- \
- MPU_InitStruct.Enable = MPU_REGION_ENABLE;
5 a* g( _ k( A4 x2 F: V) { - MPU_InitStruct.BaseAddress = 0x24000000;& j' g h# z$ c# U5 U
- MPU_InitStruct.Size = MPU_REGION_SIZE_512KB;
" D3 }* N2 x1 O, v5 E - MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;
& Q2 O R! e' ~" ?: Y; P% H - MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
' B9 P2 w0 L, P+ X - MPU_InitStruct.IsCacheable = MPU_ACCESS_CACHEABLE;
7 d- @" `: P- m% m - MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;
! T5 c' y Z4 v, V. z - MPU_InitStruct.Number = MPU_REGION_NUMBER0;
# M) A5 q E& n5 `# S - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL1;
- X3 w1 |9 s0 _ - MPU_InitStruct.SubRegionDisable = 0x00;: S4 m9 {4 Q/ Y9 n- a; H5 @% f. r* C
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;5 g8 Z: u% z0 J
- ! I) k. t! {- |( X* Y! o
- HAL_MPU_ConfigRegion(&MPU_InitStruct);4 L+ ?7 M: Q& i" e! U, K, e6 N
3 O8 g" L2 I- a# p+ r5 P$ K- $ |5 \. [% f# [* |7 ?9 S* U' b
- /* 配置FMC扩展IO的MPU属性为Device或者Strongly Ordered */3 w1 o* v. g$ ~; \* p D
- MPU_InitStruct.Enable = MPU_REGION_ENABLE;
. ]/ D/ p7 i s9 _4 ]5 ~8 P. a - MPU_InitStruct.BaseAddress = 0x60000000;% Y) r& x: j+ N$ g7 I" u
- MPU_InitStruct.Size = ARM_MPU_REGION_SIZE_64KB; 6 R1 r9 J F3 s% x. p
- MPU_InitStruct.AccessPermission = MPU_REGION_FULL_ACCESS;3 e W) G, D/ `# C
- MPU_InitStruct.IsBufferable = MPU_ACCESS_BUFFERABLE;
# i) x$ T2 u/ H5 l8 U% R& ~5 w - MPU_InitStruct.IsCacheable = MPU_ACCESS_NOT_CACHEABLE;
0 q' x0 q: K& R, T - MPU_InitStruct.IsShareable = MPU_ACCESS_NOT_SHAREABLE;' R0 L2 ]2 a4 V0 Y) W8 G' n, z7 m! h
- MPU_InitStruct.Number = MPU_REGION_NUMBER1;
* w5 [2 v6 t7 S& N; M - MPU_InitStruct.TypeExtField = MPU_TEX_LEVEL0;
, R& S8 D0 j( k3 K, p - MPU_InitStruct.SubRegionDisable = 0x00;5 u) l% y6 h1 ]& U; [$ t
- MPU_InitStruct.DisableExec = MPU_INSTRUCTION_ACCESS_ENABLE;
7 W% k0 A) ~ [4 |
# I( a& i( o4 b* K$ r- HAL_MPU_ConfigRegion(&MPU_InitStruct);. z. i( q0 ]- p0 m- }4 P/ }" `
& \1 W, S f0 I1 M9 {+ a- /*使能 MPU */# D0 r$ C5 K8 c& D0 U
- HAL_MPU_Enable(MPU_PRIVILEGED_DEFAULT);2 W5 p+ h% q$ |1 q' E
- }8 A4 F- H# n7 g/ x2 C! t$ M# O6 v
3 j/ m4 P& w+ z- M- /*
1 ` J. z l* G. t6 A - *********************************************************************************************************
& ?3 g9 Y* g |, o - * 函 数 名: CPU_CACHE_Enable' o" v( |2 ]' Z2 H }9 ]: i: f: y% U! X
- * 功能说明: 使能L1 Cache' D$ _- j; v! N: {6 y0 c2 R0 J
- * 形 参: 无
5 V' c5 T6 q" g' E Y: L - * 返 回 值: 无
% C: H' a6 m# L+ _( @! |& s. Q - *********************************************************************************************************4 [- q2 h& R* b: Q+ A8 I
- */4 ^0 S1 X# B* K
- static void CPU_CACHE_Enable(void)
9 S+ t* S0 X6 l: q C: n - {5 j: ~/ s2 Q, A& O' P6 T
- /* 使能 I-Cache */, g. ?* i: ^' z7 z& Z, \
- SCB_EnableICache();
- a1 O" i D1 ?# [ - . _, R( o$ o$ o* S# }$ q, K- T
- /* 使能 D-Cache */
0 a) f, }3 d; Z* q Y7 N8 T! P* { - SCB_EnableDCache();
9 n6 X1 J# G4 P; e - }
1 |: [1 @; ^% k. z0 k4 q5 ] 主功能:
" ~8 s$ g8 s, `5 E/ p0 A/ c. Q" o! Y0 y+ x& [$ ?' o' M
主程序实现如下操作:
8 k, U$ ] Z4 p2 J/ U
# z L6 R( K" u, g- k 启动一个自动重装软件定时器,每100ms翻转一次LED2。4 \' G1 u9 A( H
按下按键K1,串口打印1024点实数单精度FFT的幅频响应和相频响应。/ x! N- Q, v6 U/ h: m0 \( H% C
按下按键K2,串口打印1024点实数双精度FFT的幅频响应和相频响应。* R# `- c2 C& |* X( k9 o! n
- /*8 |/ {. D) l7 Q9 @8 z I
- *********************************************************************************************************7 f! C! x4 h/ A& X
- * 函 数 名: main
/ x3 Q% d d' d8 ^: j0 H - * 功能说明: c程序入口
9 n) j4 T1 w7 R+ z! h: u# N* u- o - * 形 参: 无
) d1 n2 s2 ~" J A - * 返 回 值: 错误代码(无需处理)) d8 Y' H& h. W* N+ f5 M* m' u: @
- *********************************************************************************************************5 K. M/ D: _- \, m$ p5 m
- */
7 m/ K3 Y+ m$ E! k$ ^ - int main(void)! I1 ~. }& P1 \; t( r
- {
" c( ^& `" i( T" n - uint8_t ucKeyCode; /* 按键代码 */8 P' s" P& H1 d) F( x% e
# @0 u r8 J1 g6 ^, y
. h) g& n+ R% ?9 ]! a- bsp_Init(); /* 硬件初始化 */5 \7 s4 V4 y# t
- PrintfLogo(); /* 打印例程信息到串口1 */
0 w# K+ {- m8 @4 p
) ~2 p( C* b- T, C9 Q# o# z$ _- PrintfHelp(); /* 打印操作提示信息 */: K# g2 _1 j/ @$ Z2 F
- " ^- _- c; p- z) z
- ) M$ {. B5 l( Q8 M' p. x
- bsp_StartAutoTimer(0, 100); /* 启动1个100ms的自动重装的定时器 */% |6 `0 |' i& i. e e% W- P
- ! b: X# `+ z9 B# l
- /* 进入主程序循环体 */
* U. m( n' G! ~, o8 D - while (1)
2 W' _ M: B! Y - {. {# A+ e" y+ Q9 {2 H" ]: q8 o: W9 V
- bsp_Idle(); /* 这个函数在bsp.c文件。用户可以修改这个函数实现CPU休眠和喂狗 */
, U0 ] n5 j2 }3 L' a - * b% k" J8 i6 o3 J( M2 }. y
- . ?% C* d* j5 y( l% N% Y/ F
- if (bsp_CheckTimer(0)) /* 判断定时器超时时间 */
4 }- `' G* Y4 n' O; ] - {' Q; X q& x, E% K" n
- /* 每隔100ms 进来一次 */
, Z; H: D! D/ Y7 u( V - bsp_LedToggle(4); /* 翻转LED2的状态 */ 2 @& C6 |- x! |1 u4 h
- }$ M1 }' |6 y: M1 h' J9 q
7 ~- h, |1 h" E! x- ucKeyCode = bsp_GetKey(); /* 读取键值, 无键按下时返回 KEY_NONE = 0 */7 Y; M/ w6 R4 t ]5 ^
- if (ucKeyCode != KEY_NONE)
0 Q& ?! J! |7 W$ g: G6 y# k - {
; c8 f* W) ~% h3 g0 j' J/ v - switch (ucKeyCode)
. m2 i9 e, g( b - {- e, v6 R5 J+ H0 N* Z; I
- case KEY_DOWN_K1: /* K1键按下 *// D6 y2 R8 n6 l i4 D9 R6 H7 r
- arm_rfft_f32_app();; a# r1 I/ b. E' E; B" T
- break;
( k- v+ w+ y9 @8 }
8 a4 u3 {, g) e) A b- case KEY_DOWN_K2: /* K2键按下 */0 X ?) y; s& ^. x' y. X& a4 F% o
- arm_rfft_f64_app();
L9 G. i, g! _& w - break;6 U+ J% }' O- l- O
1 u1 h, i" A' F* ?# y# ^
. I( s. \! O z7 @2 A- default:
8 f6 H- `* r8 T$ W, N1 f - /* 其它的键值不处理 */
+ |9 V7 q; R/ s$ }. `* ^% p% L - break;$ J: H/ A( V2 \6 Q6 T7 |
- }
. _+ A$ b% B$ q1 x# f1 C' L - }, `. z, p# `" b4 B1 f! T
6 q' i% [+ P, `* S# W- }# v# H( R7 _* |
- }
31.7 总结0 F2 i3 `2 ?7 U& h, g% }! J' `
本章节设计到实数FFT实现,有兴趣的可以深入了解源码的实现。# R7 B/ S" ]$ X2 M/ }% T$ K
- P& H' W8 h; ]% n9 b
8 y+ i( D6 ?. e! Z9 h) B
2 [$ g5 y9 o" f" ]0 j& g |





 STMCU小助手
发布时间:2021-12-28 22:17


 微信公众号
 手机版