





|
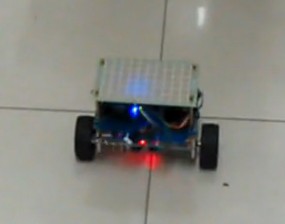
本帖最后由 laotui 于 2015-2-24 17:58 编辑 # I" f/ X' S* T5 \ 大二开始学习51,后来又学过AVR和430最终被STM32超高的性价比吸引,这个车是大三时做的,遥控器用STM8做的(当时F0系列还没出STM8当时绝对是性价比之王)。发个代码大家互相学习,mpu6050的数据采用了用卡尔曼滤波对数据处理,电机控制是PD调节。 看代码名字就知道不容易了,大改12版小改了5次。% T& h8 j; m5 _; r% R, x 希望大家能积极回复不做伸手党。! G. K/ e9 z. [7 w9 Q 两轮平衡车视频 |

LE12_E.rar
下载4.33 MB, 下载次数: 1132
èªå·±åç代ç ï¼å¸æ大家ä¸è½½åè½åå¤
 微信公众号
 手机版


感谢支持,回帖的人好少,感谢你。! C. m! J9 ?8 l8 V
再发个自己做的心电图。
心电图是用的ucGUI吗??我做过平衡车,有一个问题想请教一下,你的小车可以下台阶吗?、他一离地就会失速对吧,暂时还没想到可行的办法,我知道用陀螺仪判断失重可以判断。。那个心电图程序可以交流一下吗,,我想做个示波器。把GUi的Demo程序修改的不行。。。。、
没做特殊处理,通过调节PID参数能让直立环很硬,视屏中有车从椅子脚上碾过去的情景,没有问题,缺点是转弯不是太灵活。
理论上是这样做的,但直立环调的太硬的话虽然比较稳但必须先破坏平衡才能转弯。
感觉这样就很好了,祝贺你!
最后车学校收了给补了几百块基本回本了
电极片,模拟电路自己搭的用INA128.