你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

解密开发板界”小精灵“之定时器篇---STM32F042 Nucleo32评测

[复制链接]
eurphan 发布时间:2016-3-12 20:15
继上一次对Nucleo32-f042做了简单的介绍之后,这次,让我们来看看这款芯片的内部资源。
; X2 z- C5 b1 a9 B' |
, K3 Y4 }* d1 ?$ w大家都知道,STM32的片内资源是相当丰富的,而这些资源里面,要数定时器功能最强大了,F042K6有1个16位高级控制定时器,1个32位4个16位通用定时器,共26通道PWM输出,用来控制电机是非常不错的,下面,让我们看看定时器的PWM输出功能。
* j4 B* o; _0 c% t' t; m3 f' a, s
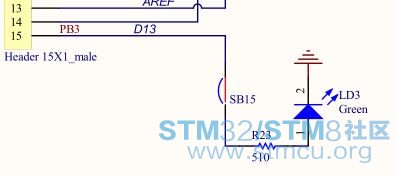
看原理图:2 L+ Y$ o* \& ~8 V: i) a2 a" [

PB3.JPG 8 m# }- S3 v! }! h, a- a( z

9 {; c+ J: x3 \" J LED.JPG
" ^6 L. Z% @1 ^1 J8 Q8 A# Y0 f7 N  Q1 h1 n7 k+ X* @
板载LED连在了PB3上,而PB3正好是TIM2的CH2,那么,本篇将介绍如何使用定时器弄一个呼吸灯。/ R6 b1 e% N, X# b$ C* ?

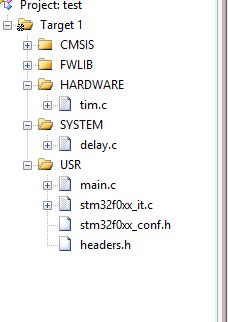
# x" M. O* Y0 a. N 工程目录.JPG
, e. j+ i( w9 z  E6 u6 m1 K新建工程目录如图,并添加相应标准库文件3 R. |) {* G1 X8 w* B
3 B: o' e2 W- u6 k- v/ l7 Q
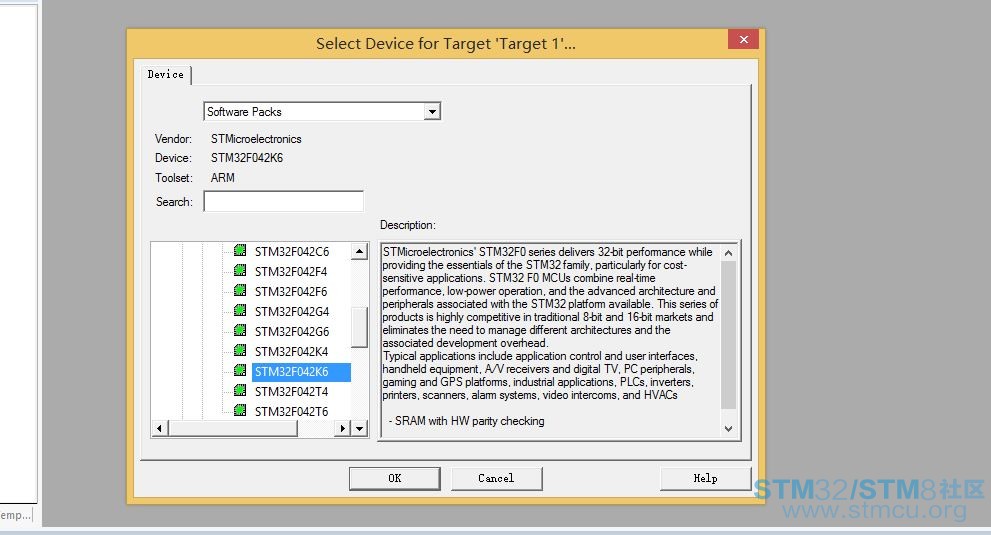
型号.JPG
" ^$ D& t6 g* ?' S  _  }) ~ 工程2.JPG
  z* Z7 G, y( K* B; \. K( v
2 t* L3 K7 C& x选择型号,建立工程2 l, {! s. a1 z: u$ o
; S' p  M" V' [3 _
编写初始化代码如下:" f. M: [- m+ G+ x" n( V
+ r: ?$ b' @4 p) j! [# {7 P
  1. void TIM_Init(void)
    : [, e* q% t  |5 ^# X- N
  2. {
    . t- b/ n4 T1 B% P0 ^3 S
  3.         GPIO_InitTypeDef GPIO_InitStructure;  M1 l. k' H. i4 u
  4.         TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;
    $ J& N8 j0 ?8 G! O( v* P
  5.         TIM_OCInitTypeDef TIM_OCInitStructure;
    & A& d& d  v* A+ G" S. M) M
  6.         0 \+ h+ y8 m* P; g0 L: P
  7.         RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM2,ENABLE);# j0 W/ D& d! M/ C
  8.         RCC_AHBPeriphClockCmd(RCC_AHBPeriph_GPIOB,ENABLE);/ Y# }: \4 C: a5 V2 C' Z
  9.         
    3 J" I6 O+ |9 U" M- f
  10.         GPIO_InitStructure.GPIO_Pin=GPIO_Pin_3;
    7 M, ]% K) y9 y
  11.         GPIO_InitStructure.GPIO_Mode=GPIO_Mode_AF;
    - c) W5 L2 m6 o
  12.         GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
      x4 q; c. Y; ]" J6 \) Z
  13.         GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;5 W( y' ^' @  ~7 {' t  t; I
  14.         GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;
    2 R9 i9 x# v' {) O" \; s! K9 Z6 N% h+ |
  15.         GPIO_Init(GPIOB,&GPIO_InitStructure);
    % o2 E  t* i2 F0 K9 v
  16.         7 m8 m: ]: r7 I! P+ U# X8 u4 b! e
  17.         GPIO_PinAFConfig(GPIOB,GPIO_PinSource3,GPIO_AF_2);
    - @# ]7 W0 u2 ~- R0 ]
  18.         ( z1 q# L2 k, Q, n4 q  d- X! f- K4 G
  19.         TIM_TimeBaseInitStructure.TIM_ClockDivision = 0;  a* ~) ]& h/ \, j$ U
  20.         TIM_TimeBaseInitStructure.TIM_CounterMode = TIM_CounterMode_Down;' u* _4 p, z7 w
  21.         TIM_TimeBaseInitStructure.TIM_Period = 1000-1;
    7 r4 @! E6 k( ~% r  u
  22.         TIM_TimeBaseInitStructure.TIM_Prescaler = 48-1;& Z4 f% I% {* {
  23.         TIM_TimeBaseInit(TIM2,&TIM_TimeBaseInitStructure);8 h+ h. N( c. @3 x2 p7 y  R
  24.         
    " g- I" Z$ B* T* x' ?7 d- p
  25.         TIM_OCInitStructure.TIM_OCMode=TIM_OCMode_PWM2;
    & H, [+ `8 x: {6 b
  26.         TIM_OCInitStructure.TIM_OutputState=TIM_OutputState_Enable;
    " y! y: U! i' ~
  27.         TIM_OCInitStructure.TIM_OCPolarity=TIM_OCPolarity_Low;7 T+ i, ~- @& ~7 v- _6 h% K# Z
  28.         TIM_OCInitStructure.TIM_Pulse = 0; # Z* d( j& h) Y8 V5 s: m
  29.         TIM_OC2Init(TIM2,&TIM_OCInitStructure);. b5 n* N; B7 X: S. z6 u8 J
  30. 6 `$ r& q: ~* Q+ l4 C
  31.         TIM_CtrlPWMOutputs (TIM2,ENABLE);( F, [- R* r( p, a* p( c
  32.         7 L8 n6 ]: j8 k$ l+ {5 q+ z; \, s
  33.         TIM_OC2PreloadConfig(TIM2, TIM_OCPreload_Enable);  //CH2
    & D, ^1 z) q( e. T3 w& J
  34.         TIM_ARRPreloadConfig(TIM2, ENABLE);
    6 O; q" J8 W) }3 G0 k  l5 r7 @
  35.         
    1 a0 e+ D7 l  ?4 t
  36.         TIM_Cmd(TIM2,ENABLE);
    , _6 N2 U" R7 ^
  37. }& v$ R% K: b3 g# ^- a. H' u# C
复制代码
然后编写呼吸灯相关代码9 Q# O4 v, r4 u& j) `7 e, ]
  1. i=0;
    - t# F) N! }+ P  ]0 y* F
  2.                 while(i+=5)* d) Z0 J  J# {3 b: J
  3.                 {+ a2 X# N, l& j0 {* O
  4.                         TIM_SetCompare2(TIM2,i);: e; v; l- {* V9 z" e8 p! N$ W
  5.                         delay_ms(10);* o$ U% Y8 ]4 j# D+ S) O
  6.                         if(i>=1000)
    0 c5 }0 Z. ^2 |$ \8 S, E, i. x) X: z
  7.                                 break;& Z9 P; L, U6 X1 C/ `: p
  8.                 }7 i: C2 y& v" g) U
  9.                 i=1000;/ T. }9 s- `1 C& _
  10.                 while(i-=5)
    ; L" p6 i2 O! b: M
  11.                 {8 |. F$ u+ E; f: L+ U
  12.                         TIM_SetCompare2(TIM2,i);
    3 i2 _* d0 X, t- F! W
  13.                         delay_ms(10);
    0 d) m) c9 l' N2 P& ]& |
  14.                         if(i<=0)
    & r9 o; [7 v) }! ^8 r
  15.                                 break;
    4 U7 Q, p1 y/ q! v1 o: Y
  16.                 }& B3 v5 Q5 y% a! k1 N: _3 F5 U! f
  17.                 delay_ms(1000);- ~3 G( j2 p+ M+ `
  18.                 delay_ms(1000);
复制代码

$ x: H4 b" a4 e P60312-201305[1].jpg
. T" I8 y# N, g写完,编译连接下载,便可以看到这颗绿色LED渐亮渐灭了。
) Q! b& U# Y3 t% S! b4 _8 c, p
. c- r1 `* R) ]4 s( C! v( h4 f5 r% N 呼吸灯.rar (4.1 MB, 下载次数: 87)
赞 收藏 评论4 发布时间:2016-3-12 20:15

举报

4个回答
ct3paul 回答时间:2017-3-22 16:12:23
楼主您好!% k% Q+ z; V! K% K: Z6 D; g# e- }" A
麻烦问下我现在在使用STM32F042的板子,使用定制器TIM17 CH1输出5Mhz的PWM波,发现输出的波形为5.3MHZ,占空比为33%,但是输出1kHZ的就是正确的,麻烦帮忙分析下,附配置代码:6 k& F. C* }! u' ^& x
  1. void TIM17_CH1_PWM(void). T* J6 ^6 \- d$ a. k; w$ }
  2. {+ D# D+ B! A) G4 p1 N
  3.         GPIO_InitTypeDef GPIO_InitStructure;
    / V% s3 [+ t; z2 {- f
  4.         TIM_TimeBaseInitTypeDef  TIM_TimeBaseStructure;
    4 w& M2 ?9 z* ?) T% t+ r
  5.         TIM_OCInitTypeDef  TIM_OCInitStructure;
    4 s: O+ G/ s) Q7 P: q- X
  6.         uint16_t TimerPeriod;
      D  n* J4 x& J, {$ _# {. S  ~$ {) }
  7.         uint16_t Channel1Pulse;
    + f  y9 K* F- j5 n
  8.         4 E1 R; `/ j: e7 L+ [$ |' c# D
  9.         //RCC_APB2PeriphClockCmd(RCC_APB2Periph_TIM16 | RCC_APB2Periph_TIM17,ENABLE);4 l( U& @* F2 x$ f  S
  10.         RCC_AHBPeriphClockCmd(RCC_AHBPeriph_GPIOB,ENABLE);3 u. E" r$ q, o1 x) n1 r+ z7 f# u, G
  11.         RCC_APB2PeriphClockCmd(RCC_APB2Periph_TIM17,ENABLE);
    ) |" C0 P. a% T& b$ o. P
  12.         4 M7 [+ I9 X. X8 l# J8 Y6 G
  13.         GPIO_PinAFConfig(GPIOB, GPIO_PinSource9, GPIO_AF_2);
    - ?; M! M, Q1 F9 C
  14.        
    2 M+ V" a, H! K1 U/ X, v  I0 E
  15.         GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9;! @  }" j7 `" f5 \
  16.         GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;
    % E* X3 t7 K6 N$ @9 W
  17.         GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;, i+ w3 `9 y$ e# A1 y8 C8 M
  18.         GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;% |3 |( k, A1 n& Z9 z+ U: c7 |
  19.         GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;
    # B2 ]  ~/ y# }8 I2 T
  20.         GPIO_Init(GPIOB, &GPIO_InitStructure);# r3 s2 Z$ H8 r: y: F
  21. . W  h1 r& x) S$ X; P# e
  22.         TimerPeriod = (SystemCoreClock / 5000000 ) - 1;
    / ~0 j1 ?4 \# O6 [  p2 g8 M! j+ ?! F
  23.         //Compute CCR1 value to generate a duty cycle at 50% for channel 1 and 1N
    ) R, w1 o) C4 L0 K+ \, p
  24.         Channel1Pulse = (uint16_t) (((uint32_t) 50 * (TimerPeriod - 1)) / 100);, g  c& f- s& d

  25. ; X* e* ^/ G- y+ i% y+ m2 c
  26.         //Time Base configuration1 e8 o* N. [, m' G8 U! F
  27.         TIM_TimeBaseStructure.TIM_Prescaler = 0;( h, R- B! L& h/ U8 I1 }
  28.         TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;
    2 R: b9 j: V0 N7 O0 X
  29.         TIM_TimeBaseStructure.TIM_Period = TimerPeriod;: ]4 a" \" E5 R; S
  30.         TIM_TimeBaseStructure.TIM_ClockDivision = 0;
    & Z! Z, _/ i* R& J1 G6 ]# d
  31.         TIM_TimeBaseStructure.TIM_RepetitionCounter = 0;) D3 c- f. `+ A$ M$ m
  32.         TIM_TimeBaseInit(TIM17, &TIM_TimeBaseStructure);* e3 t5 R, `1 V; i( [) F* s

  33. ; g. @8 N' D( O1 c
  34.         //Channel 1Configuration in PWM mode
    ' |( {" x9 s1 p& _
  35.         TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1;
    ; y  A# O9 H& p% n
  36.         TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;
    ) M+ S. O) ]# a/ W, z
  37.         TIM_OCInitStructure.TIM_OutputNState = TIM_OutputNState_Enable;
    - @( y0 P0 r; I& [/ l: g, _0 W* [
  38.         TIM_OCInitStructure.TIM_Pulse = Channel1Pulse;
    $ |/ g6 f/ j$ t5 O8 ]5 U
  39.         TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_Low;
    2 a( u! S8 l  p/ Q9 Q# @% v8 p' M
  40.         TIM_OCInitStructure.TIM_OCNPolarity = TIM_OCNPolarity_High;6 y0 I2 s, g3 C9 G9 f' Z: l
  41.         TIM_OCInitStructure.TIM_OCIdleState = TIM_OCIdleState_Set;! A' k, @+ |+ v  k
  42.         TIM_OCInitStructure.TIM_OCNIdleState = TIM_OCIdleState_Reset;8 e2 ]& W* K1 B
  43.        
    % i# u* t6 n9 X) s7 K2 y
  44.         TIM_OC1Init(TIM17, &TIM_OCInitStructure);! {2 X' `7 u9 X
  45.         TIM_Cmd(TIM17, ENABLE);( d  x% f; n" I1 [. J
  46.         TIM_CtrlPWMOutputs(TIM17, ENABLE);- T6 [$ @- J0 N$ @
  47. }
复制代码
ct3paul 回答时间:2017-3-22 16:15:51
楼主,您好!
7 N2 t2 B5 y9 R7 t. v, S5 o我在做使用STM32F042 定时器17通道1 输出5MHZ方波,占空比为50%时,输出的波形为5.336MHZ,占空比约为33%
) }0 G; r9 ~. W9 d: n7 W8 x0 u    但是输出较小频率是稳定,如2MHZ,示波器测量就正确,麻烦解答下
) F  J1 j4 Z/ V* X- z0 L    是否是超出输出上限了?
  t- ?( [# ?: g" N1 G: h, K) ?    系统时钟为48M,HCLK、PCLK均未分频,为48M7 _' o) |! f% H; X) T2 p2 i! Z1 _. o4 z  k
    附配置代码:
  1. void TIM17_CH1_PWM(void)
    * k# F) _& X% ?
  2. {( C9 U- P5 H9 W7 D3 w
  3.         GPIO_InitTypeDef GPIO_InitStructure;" j1 Z# W2 v, d* A$ k$ s8 G
  4.         TIM_TimeBaseInitTypeDef  TIM_TimeBaseStructure;; I- y1 h$ K5 g- H+ R
  5.         TIM_OCInitTypeDef  TIM_OCInitStructure;
    $ J: W. v& m9 ~/ y; `
  6.         uint16_t TimerPeriod;
    , k( r7 C# w' U% ~# d) s# h$ u" q% t
  7.         uint16_t Channel1Pulse;8 A6 I$ Z/ @1 c
  8.        
    " }# A: J/ V% E- v: q
  9.         //RCC_APB2PeriphClockCmd(RCC_APB2Periph_TIM16 | RCC_APB2Periph_TIM17,ENABLE);
    3 y0 r' M! a4 a" j9 i7 `
  10.         RCC_AHBPeriphClockCmd(RCC_AHBPeriph_GPIOB,ENABLE);
    ) }: _3 [% u5 z4 Y( d
  11.         RCC_APB2PeriphClockCmd(RCC_APB2Periph_TIM17,ENABLE);/ o. B' }# y6 i7 G0 F* s. ?
  12.        
    8 b( t7 ~1 S, K5 `1 ^. W- I
  13.         GPIO_PinAFConfig(GPIOB, GPIO_PinSource9, GPIO_AF_2);
    : E  N/ r; M. V
  14.         + u% d) c8 _2 @3 q. N0 e( b7 J! J
  15.         GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9;2 O* d7 ^% r5 h6 u; N2 Y
  16.         GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;
    , C4 n' O" d( M3 ?
  17.         GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
    3 R: P, k5 o. g3 p+ \0 k
  18.         GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;
    / Y9 ]' f% \: q2 n6 h3 `+ l9 y
  19.         GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;
    3 r& g8 k, z5 F% a4 _
  20.         GPIO_Init(GPIOB, &GPIO_InitStructure);
    ) o9 g, ~. Q+ h. |! h
  21. 0 D& a% w! W9 i2 ^1 b# \
  22.         TimerPeriod = (SystemCoreClock / 5000000 ) - 1;5 |4 I% v& c$ I8 @3 D
  23.         //Compute CCR1 value to generate a duty cycle at 50% for channel 1 and 1N
    0 o# r3 n( Z' y3 I& S
  24.         Channel1Pulse = (uint16_t) (((uint32_t) 50 * (TimerPeriod - 1)) / 100);
    , r( S; y! A- B5 B9 ~8 Z! J
  25. & M- X6 @" Y  n/ W6 [
  26.         //Time Base configuration8 B9 \& c9 T$ z& [2 p. W% y
  27.         TIM_TimeBaseStructure.TIM_Prescaler = 0;
    5 V) L$ Y/ K$ G* u
  28.         TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;7 X* p( T$ c! w) B; r
  29.         TIM_TimeBaseStructure.TIM_Period = TimerPeriod;
      E# Q5 l* J: P9 v4 o/ M
  30.         TIM_TimeBaseStructure.TIM_ClockDivision = 0;
    / u! `% Z2 L* @8 i& e% ]
  31.         TIM_TimeBaseStructure.TIM_RepetitionCounter = 0;
    / A4 R, a6 X6 Z0 `
  32.         TIM_TimeBaseInit(TIM17, &TIM_TimeBaseStructure);
    " [, b2 \' o% j$ n' I2 t6 Z

  33. # o5 ~$ E; Y( C  H% D* p( k9 r
  34.         //Channel 1Configuration in PWM mode
    ! |: l$ I( r! l8 `5 U4 C1 h' ?
  35.         TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1;+ g8 `/ R' I5 D; j$ Z2 }7 L
  36.         TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;9 s& f$ ^- x5 N
  37.         TIM_OCInitStructure.TIM_OutputNState = TIM_OutputNState_Enable;/ l  {' A3 C6 r* \4 F
  38.         TIM_OCInitStructure.TIM_Pulse = Channel1Pulse;
    % ]3 y; k  K; T5 U' S. R
  39.         TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_Low;3 C! r/ o4 v9 L3 `# k7 K
  40.         TIM_OCInitStructure.TIM_OCNPolarity = TIM_OCNPolarity_High;
      c2 S& W' G1 X
  41.         TIM_OCInitStructure.TIM_OCIdleState = TIM_OCIdleState_Set;
      n& }- s- `5 t6 D
  42.         TIM_OCInitStructure.TIM_OCNIdleState = TIM_OCIdleState_Reset;
    3 d8 h& l) d, i$ G$ X
  43.        
    # U5 D* B- V, c+ v7 {( n/ o
  44.         TIM_OC1Init(TIM17, &TIM_OCInitStructure);% z9 e+ ~9 ]+ q1 T* j) v
  45.         TIM_Cmd(TIM17, ENABLE);# q) q. M6 [. G6 B; X
  46.         TIM_CtrlPWMOutputs(TIM17, ENABLE);$ g- |; g6 f2 `
  47. }
复制代码
aliuxiaba 回答时间:2018-4-30 17:06:30
本帖最后由 aliuxiaba 于 2018-4-30 17:11 编辑 ) r9 M2 V0 j4 S/ |

' U4 f5 `6 b6 N  u! H  V0 c楼主,我下载了您的压缩包,但是编译的时候提示有27个错误
+ f! w5 b4 V9 h* t  |/ w3 e5 V小白,勿喷
5 ~" i0 N' G7 B9 y
aliuxiaba 回答时间:2018-4-30 17:07:51
本帖最后由 aliuxiaba 于 2018-4-30 17:09 编辑
! I- u0 H. B' v- D* e5 H: y; e7 o+ E  G& M, b9 l# g  g! ~% C
file:///C:/Users/Bling/AppData/Roaming/Tencent/QQ/Temp/H0Z@HXCF1$4A1J16%7BYL1Q1G.jpg
1.jpg

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版