|
STM32-I2C总线通信内容概要 I2C总线通信原理 三轴加速度传感器mpu6050介绍 I2C通信实例 ; g3 K# q& L I1 B( n# G7 r
I2C总线通信原理( c4 B0 X( ^; a, w
内容概要: I2C总线简介 I2C总线协议 I2C总线读写操作 STM32F0-I2C控制器特性
1 d2 H+ W! K1 L
I2C总线简介: I2C总线介绍:I2C(Inter-Integrated Circuit)总线(也称IIC或I2C)是由PHILIPS公司开发的两线式串行总线,用于连接微控制器及其外围设备,是微电子通信控制领域广泛采用的一种总线标准。它是同步通信的一种特殊形式,具有接口线少,控制方式简单,期间封装形式少,通信速率高等优点。 I2C总线特征: 两条总线线路:一条串行数据SDA,一条串行时钟线SCL来完成数据的传输及外围器件的扩展 I2C总线上的每一个设备都可以作为主设备或者从设备,而且每一个设备都会对应一个唯一的地址 I2C总线数据传输速率在标准模式下可达100kbit/s,快速模式下可达400kbit/s,高速模式下 可达3.4Mbit/s。一般通过I2C总线接口可编程时钟来实现传输速率的调整,同时也跟所接的上拉电阻的阻值有关。 I2C总线上的主设备与从设备之间以字节(8位)为单位进行单双工的数据传输。 / ^& B4 x3 v+ [8 q: M$ s
# |8 \& N8 T$ \+ P! y
I2C总线物理·拓扑结构:

4 J7 \/ w5 ~/ L! A& A) F" i6 J4 i4 c0 g. `/ k# @
I2C 总线在物理连接上分别由SDA(串行数据线)和SCL(串行时钟线)及上拉电阻组成。通信原理是通过对SCL和SDA线高低电平时序的控制,来产生I2C总线协议所需要的信号进行数据的传递。在总线空闲状态时,这两根线一般被上面所接的上拉电阻拉高,保持着高电平。 4 o( a/ _: \8 h. k! ~* j/ V; u
/ L- W5 V, j9 A9 n" m' g. H
I2C总线协议: # O: C/ q6 J/ r6 Q7 M0 |

2 f7 I8 [# J7 L% G3 x
2 i: F8 z0 |/ l) V
I2C协议规定: 总线上数据的传输必须以一个起始信号作为开始条件,以一个结束信号作为传输的停止条件。起始和结束信号总是由主设备产生。总线在空闲状态时,SCL和SDA都保持着高电平。 5 o: I/ i+ ]* F j
6 v% J# E8 h: r% t1 F
起始信号:当SCL为高电平而SDA由高到低的跳变,表示产生一个起始条件 结束信号:当SCL为高电平而SDA由低到高的跳变,表示产生一个停止条件 Y, e8 i9 ]9 ~) V$ c' _7 n1 U
: o+ A; C+ v6 F+ _# g% w6 }
: A0 d/ R* f+ Z+ u数据传输: - Z8 h6 `. c Y0 B6 h9 J
数据传输以字节为单位 , 主设备在SCL线上产生每个时钟脉冲的过程中将在SDA线上传输一个数据位,数据在时钟的高电平被采样,一个字节按数据位从高位到低位的顺序进行传输 主设备在传输有效数据之前 要先指定从设备的地址,一般为7位,然后再发生数据传输的方向位, 0表示主设备向从设备写数据,1表示主设备向从设备读数据 ( m1 S8 r: `+ j5 W$ k2 I
应答信号: 接收数据的器件在接收到 8bit 数据后,向发送数据的器件发出低电平的应答信号,表示已收到数据。这个信号可以是主控器件发出,也可以是从动器件发出。总之,由接收数据的器件发出。 ) J$ d ~# t, T. p+ S+ _ y2 }! e) C
I2C总线读写操作: 主设备往从设备写数据:

主设备读从设备数据:

( I! w6 ?5 `. m+ F5 b5 X K
注:当主设备不想接收从设备的数据时,主设备产生一个非应答信号,从设备接收到这个信号之后就停止发送数据。 - @, N+ W8 s/ t1 A- @
主设备读从设备的某个寄存器:

@8 k6 i2 g# B9 {/ oSTM32F0-I2C控制器特性:
) l, g& d# I5 C1 Y; D% w
软件模拟I2C时序:由于直接控制 GPIO 引脚电平产生通讯时序时,需要由 CPU 控制每个时刻的引脚状态,所以称之为“软件模拟协议”方式。 , F. W, X5 G: Z! P
硬件控制产生I2C时序:STM32 的 I2C 片上外设专门负责实现 I2C 通讯协议,只要配置好该外设,它就会自动根据协议要求产生通讯信号,收发数据并缓存起来,CPU只要检测该外设的状态和访问数据寄存器,就能完成数据收发。这种由硬件外设处理 I2C协议的方式减轻了 CPU 的工作,且使软件设计更加简单。 " w7 Q: k5 N/ G3 F
STM32F0-I2C控制器特性:

- {1 k" W* ~. d$ x% ]+ S0 _
9 w7 a2 ^' i% X% ~7 O# j
I2C的主要特点: ● I2C总线规范 rev03 兼容性: - 从机模式和主机模式 - 多主机功能 - 标准模式(高达 100kHz ) - 快速模式(高达 400kHz ) - 超快速模式(高达 1 MHz ) - 7 位和 10 位地址模式 - 软件复位
7 g8 c5 q5 _1 H Q
● 1 字节缓冲带 DMA 功能 ! g' Y0 V+ g5 C X
STM32F0-I2C控制:

9 L# b- e# N2 v m! b, z ~0 C/ E' [
+ H# s/ j% M' ~- s' R注:STM32F0XX中,PB6或者PB8任意一个可以作为I2C1的SCL,PB7或者PB9任意一个可作为I2C的SDA
- c% Q! z& Y1 ?# ?: Q
5 O! N$ [2 h" y* o
I2C的主要特点: 64KB片上闪存的F0带2个I2C:I2C1和I2C2 32KB片上闪存的F0只带1个I2C:I2C1 I2C2比I2C1所支持的功能少些,不具备 对SMBus的硬件支持 20mA的驱动能力 模块双时钟域以及从停止模式唤醒
. l* R5 M+ I0 r
' o4 F \; N4 h
三轴加速度传感器mpu6050介绍/ v% Z* a3 k* H
2 X# N$ j" P9 r9 L+ \( p) M6 @内容概要: MPU6050简介 MPU6050特性参数 MPU6050寄存器介绍 MPU6050简介: MPU-6050 是全球首例 6轴运动处理传感器。它集成了 3 轴 MEMS 陀螺仪,3 轴 MEMS 加速度计,以及一个可扩展的数字运动处理器 DMP(Digital Motion Processor),可用I2C 接口连接一个第三方的数字传感器,比如磁力计。扩展之后还可以通过其 I2C 输出一个 9 轴的信号。MPU-6050 也可以通过其 I2C 接口连接非惯性的数字传感器,比如压力传感器。
' M$ @9 C% X/ ~/ P5 d, t1 |
% ^# w5 _/ ?# J& P: @3 H

4 K* A7 l* d- J Q* O% S% Q% \0 G7 M$ T5 ?- u6 o
三轴加速度测量:

0 b: K2 V) q& s# W+ M1 n
) _! j: m$ r, ^$ @& a7 W6 ?8 j2 A注意:加速度测量计反应的加速向量与当前的受力方向是相反的,如上图,受力方向向左,但是加速度的向量方向为右 陀螺仪: 陀螺仪,是用来测量角速度的,单位为度每秒(deg/s) - U6 H9 {$ Q. A* [; Y! t' h
4 x' p2 o# O! g

9 n% f! g8 w8 \ ~. i* e
' n; {9 {% m7 k2 R; I一个旋转物体的旋转轴所指的方向在不受外力影响时,是不会改变的。人们根据这个道理,用它来保持方向。Mpu6050有3个陀螺仪,可测X,Y,Z方向的角速度值
0 x* m, h3 i/ {7 T* x' n$ l
- n5 ~% f0 f) |2 Z8 O x
MPU6050的特性参数:

. R1 P( y" p2 A; z0 A4 P: r$ E- e
7 b1 ?( C' N. j$ Y3 H注:加速度最高分辨率算法:因为加速度是由16位的寄存器存放,故 精度 = 加速度测量范围/(2的16次方) ,分辨率 = 1/精度 ,所以当加速测量范围越小,精度越好,分辨率越高。由上图表可知加速度测量范围是 正负2g的时候,由最高分辨率 (2的16次方)/(2-(-2)) = 16384 LSB/g。 / H3 W# _6 m5 T y8 L. L4 R$ v
+ _+ T. q: M$ J* o$ V
MPU6050的寄存器介绍: POWER MANAGEMENT电源管理寄存器:

) u6 Y; ?) p# K7 h7 g4 c" j
SLEEP 该位置 1 , MPU-60X0 进入睡眠模式。 CLKSEL置 0,可选择使用MPU-60X0 默认的内部8M振荡器作为时钟源
9 d5 G% T1 M' K+ c; W
典型设置: I2C_WriteReg(MPU6050_RA_PWR_MGMT_1, 0x00);//解除休眠状态 SAMPLE RATE DIVIDER 采样频率分频器:
1 W z1 N5 G% O

o1 w/ q( d8 T% d采样频率= 陀螺仪输出频率/ ( 1+SMPLRT_DIV ) % l! N7 o, c1 D0 f
当 DLPF s is disabled ( 0 DLPF_CFG=0 r or 7 7 7 7) ) ,陀螺输出频率 =8kHz ; - ]: z1 S) J1 {( v7 a! b
典型设置: I2C_WriteReg(MPU6050_RA_SMPLRT_DIV , 0x07); //陀螺仪采样率,1KHz * p( U$ E% ?" X, `5 {
CONFIGURATION 低通滤波配置寄存器:
& o1 ]6 W; P1 [; G- t% |, g

) m* _5 a) j' b$ w) ~( m. T* [/ s4 H, ?1 Y0 E) P1 a7 ~+ K
该寄存器配置外部引脚采样,陀螺仪和加速度计的数字低通滤波器。
: z7 ~, K4 p, X4 ^' T
典型设置: ; b' G' E7 O/ i4 |# j! E' ~- R
I2C_WriteReg(MPU6050_RA_CONFIG , 0x06); //低通滤波频率,典型值:0x06(带宽5KHz) GYROSCOPE CONFIGURATION 陀螺仪配置寄存器: ! s) ?3 S3 ~, n5 p& ]1 K
, A# e# V% p8 X5 A+ o

& y& |3 w. g1 t6 }

* F! X0 B5 b! A# s; N) B( K/ J
+ u/ Z7 J5 y' E/ g
该寄存器是用来触发陀螺仪自检和配置陀螺仪的满量程范围。 - Y$ d0 _: n6 K. t5 \( n
典型设置:
/ Q O. C, S9 O2 K. j4 s I2C_WriteReg(MPU6050_RA_GYRO_CONFIG, 0x18); //陀螺仪自检及测量范围,典型值:0x18(不自检,2000deg/s) ACCELEROMETER CONFIGURATION 加速度配置寄存器: 3 \2 W; s, l" u
8 [3 D2 R1 ^& O9 ~" O/ {; L
$ { t( D. a$ M% W4 V( N

" t, H; H( h/ D6 C, b" }5 s7 z; R; I4 y* V! K" {
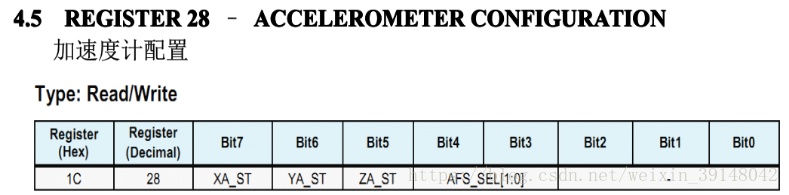
该寄存器是用来触发加速度计自检和配置加速度计的满量程范围。
# }9 A3 X! B6 n: f6 T* w/ k
3 E* n" y4 C2 H
典型设置: I2C_WriteReg(MPU6050_RA_ACCEL_CONFIG , 0x00); //配置加速度传感器工作在 2G 模式,不自检 读取X, Y, Z 三轴加速度的值:
% ]- g. y4 a: \! h8 B( Q) N0 M
* h3 G! ~$ \5 z; N" r/ W

# o. W7 r! ]# l- H- l

/ K) k: R6 A4 O
读取X, Y, Z 三轴陀螺仪的值:
7 E) }% o8 x9 E/ C3 \+ m

' k& {% b" I; M+ T; L) p

% v6 t1 ~; u3 `. M, e9 c' W. E4 F
读取温度值:
* g% S! K- M8 z' q- ?' T$ r+ ?$ k

) k6 c/ H& w2 P3 {) K
! P. C( Q) k+ w2 S* x) U摄氏度的温度可以用寄存器的置这么计算: / i+ @; b* n+ Z
Temperature n in s degrees C = (TEMP_OUT Register e Value as a signed quantity)/340 + 36.53
: U! m; n: G: g0 B/ N% ]
3 c: S. E f2 M' g( b! y
MPU6050的设备地址:
) y4 F t, d% _0 S% A# S, |

' o% G6 [. l/ w# P+ Z$ ^3 EMPU6050电气原理图:

; }0 i# B+ e0 X' {
注:R4未接,AD0直接接到电源上,因此设备地址为110 1001既0x69
9 n+ |8 E2 E! f+ ?! U2 }
2 v4 E R" s+ l3 d1 v( P) T' t+ @
I2C通信实例
* j5 E) q# E' I. X' f0 \! M5 I8 q7 R6 ~9 a
利用STM32-I2C总线配置MPU6050,并读取三轴加速度的原始数据 过程如下:

* R4 l" [" k! Y+ J, `
t! z1 E5 [! }6 O7 z% }+ V* v

- ~' s( G* x4 C; B6 ?9 d

/ t8 Q/ s/ A$ G; P, m! ]将自己编写的mpu6050.h文件(主要是对mpu6050的一些寄存器地址 宏定义)拷贝到该工程对应的目录下: & z5 Q) d3 m" L# ]
9 p L6 J- \# f' S2 Q4 [

$ E# R$ W/ F( i1 @: b3 q. R新建文件mpu6050.c,然后添加到工程中: " @: G% o$ V! [& ]1 A: z. M

4 e* c% [2 P" y2 i2 b- v
$ W/ I. Z1 ^! `+ e

& P/ [* J: H8 K" Q9 y' _8 F& F0 C d2 W$ [& W4 J _/ D* n' V% |

$ s% c# U2 o9 L" c+ W% p

2 B, A7 f z0 J3 Q- + J, p* y' I2 e+ E' { T* q& s$ D
- mpu6050.h文件内容如下:
4 P, v/ r9 p/ r. t1 U( x: p+ A -
, g Y0 v" G1 I% V$ d - #ifndef __MPU6050_H4 R% Q+ E. e! r2 E3 ?8 f5 e
- #define __MPU6050_H
. \5 M% n5 W" E5 Y" z1 P% q -
2 T! f* o: \: u' P' U! C/ u - /* Includes ------------------------------------------------------------------*/
2 J5 u5 j$ Z4 y4 R -
" `5 ?7 K& D7 Z9 ^5 V! X -
0 G( K: O( H7 w7 d7 m7 K - //****************************************
. C) P1 {" J3 x6 r* V - // MPU6050 IIC测试程序% Z2 }6 g$ B) f! |. l( I
- // 功能: 显示加速度计和陀螺仪的16位原始数据
6 Y0 P) s; K' Z" x( j - //****************************************! _2 l% ~1 [# X( q" B. }
- #include <math.h> //IAR library: C& d( ~ C! ^$ O
- #include <stdio.h> //IAR library1 e8 x1 _# z5 k; Z, k6 m' D. W+ x
- #include <stdint.h>0 o# C/ j. g! o6 n" b
- //typedef unsigned char uchar;
4 ^6 {4 e, |. n1 k- |) \ - typedef unsigned short ushort;. I& m- h2 Y5 c, n- z! Q
- //typedef unsigned int uint;
6 X* ^: M3 f! D$ d1 s! b - + C7 B( @* f' c1 Z v6 g, E% C
- typedef short int16_t;
4 G# d1 D! `5 Z - # J5 }! R% f, A b `0 a* I3 A6 ]5 z
-
- |' [7 _3 a5 F- _ - //****************************************
! ~' Z. c: c4 {* Q3 i - // 定义MPU6050内部地址+ M) f4 s' w2 z W& q
- //****************************************
& q# m3 Z1 S( n' Y, k( {# \ - #define ADDRESS_Write SlaveAddress | 0x00 //6 c2 G: i4 {: b. C( D' q
- #define ADDRESS_Read SlaveAddress | 0x01 //) z4 k) v! X, q" g0 @" C
- # |, z0 z, m/ a+ J6 V* }
-
7 X) W3 X8 a3 a3 j2 R# Z - 9 }4 A9 ^6 F0 Z( C) ?! D/ ~7 R2 {
- #define PWR_MGMT_1 0x6B //电源管理,典型值:0x00(正常启用)
: O# u7 z# X6 s2 M, a; o% U - #define SMPLRT_DIV 0x19 //陀螺仪采样率,典型值:0x07(125Hz)
) M- Y3 h9 U/ L, [* z. j) s - #define CONFIG 0x1A //低通滤波频率,典型值:0x06(5Hz)2 J; \9 t- m! O. n6 b8 s. d" W
- #define GYRO_CONFIG 0x1B //陀螺仪自检及测量范围,典型值:0x18(不自检,2000deg/s)
& ~' `( d& e5 Z0 v2 @ ?0 o - #define ACCEL_CONFIG 0x1C //加速计自检、测量范围及高通滤波频率,典型值:0x00(不自检,2G,5Hz)
4 T8 i# ~# y4 t; n8 O3 F - * i7 r+ `) _$ }4 p8 M
- #define ACCEL_XOUT_H 0x3B- S* r% T* x E3 ], t& |" y( t4 S
- #define ACCEL_XOUT_L 0x3C" u( t0 h3 r; k
- #define ACCEL_YOUT_H 0x3D1 X; I! l1 ]/ Q6 e# R
- #define ACCEL_YOUT_L 0x3E
) p! d Y. u9 b) q* s8 S* D - #define ACCEL_ZOUT_H 0x3F$ X2 H4 \- U$ `! H/ p6 ?' t, ]
- #define ACCEL_ZOUT_L 0x40
% b I0 S5 K6 ` o7 n -
9 w8 W* G& u1 x/ y* X3 H - #define TEMP_OUT_H 0x41
; t7 R- K) q1 M4 R8 _% ~5 O - #define TEMP_OUT_L 0x427 w7 J6 z$ j; y9 W* k% _
- + o1 ~& ~/ j! ~3 ]
- #define GYRO_XOUT_H 0x43
% F3 y; S3 E5 z2 ~0 B( G8 i5 b/ ? - #define GYRO_XOUT_L 0x44
7 W2 w( f" l9 J/ ~ - #define GYRO_YOUT_H 0x45; ]- h* l) p2 O4 I" T% t4 e2 V
- #define GYRO_YOUT_L 0x46" L* e: [& w7 ~' `, Q. u
- #define GYRO_ZOUT_H 0x47
: h, u& c2 ]3 |9 j - #define GYRO_ZOUT_L 0x482 [ E$ K1 k: F* K+ C
-
( _" Z3 {# u/ |9 ]. E, Q0 H -
5 s3 V2 F, O, H! P) f/ V -
7 Y1 a/ g2 ?5 M6 O. v' U( H - #define WHO_AM_I 0x75 //IIC地址寄存器(默认数值0x68,只读)) R# @! W' k3 ?2 ~
- //#define SlaveAddress //IIC写入时的地址字节数据,+1为读取 R7 E, C( A9 k$ \$ }
- #define MPU6050_ADDRESS_AD0_LOW 0x68 // address pin low (GND), default for InvenSense evaluation board
+ c- l" y8 y: j0 _ - #define MPU6050_ADDRESS_AD0_HIGH 0x69 // address pin high (VCC)! v. W0 o. ~8 R Y: {6 m, n
- #define SlaveAddress (MPU6050_ADDRESS_AD0_HIGH<<1)4 z7 K) h% b1 c ^
-
. s) X- X0 {; h K# y: { - void mpu6050_init(void);
, K# U( w" G& ]5 N7 o% O - void mpu6050_getaccel(int16_t *x, int16_t *y, int16_t *z); //获取寄存器中三轴加速度的值3 T& s% P9 Y4 l1 M' Y2 X) F
- void mpu6050_verify(int16_t *x, int16_t *y, int16_t *z);
! E' g: ?8 s" l3 X+ `$ ` - #endif
- `5 p# l5 F3 G ?) F6 h- mpu6050.c文件内容如下:
' d0 [, b. {: q3 g# K8 d - ' f6 ~; L! Q" p# a$ y; o
- #include"mpu6050.h"2 C0 g+ e3 G9 W9 ?% {7 } r
- #include "i2c.h"5 A* X: }" J3 q
- #include "usart.h"
/ y! r7 v' Q5 D6 B/ {& W -
' Y% v# v* W% r; a8 ^& m: F - void mpu6050_init(void) //STM32F051K8通过I2C初始化mpu6050/ p( _6 V" y. ]3 O/ ~( o
- {
5 u" h& `: ? ?; | - uint8_t temp ;
/ k; [4 E: r* U+ S* J& ] - : y/ a" q4 |8 o4 k% O6 v( F' a
- temp = 0x00;
|. ]" B# j, C7 i+ G - HAL_I2C_Mem_Write(&hi2c1, ADDRESS_Write, PWR_MGMT_1, I2C_MEMADD_SIZE_8BIT, &temp, 1, 0x10); 7 a, J4 ]+ |7 F9 m- a- J' U1 I
- /*函数功能,向mpu6050的相关寄存器中写入数据。参数一:使用的是哪一个I2C,参数二:
+ O) ]! z! Y& \. c: X - mpu6050的地址(7位)和读写操作标志位(1位),参数三:写到mpu6050内部的哪个寄存器,参数四:要写7 r- x) i- |: B1 M4 [ {
- 的寄存器是多少位(宽度)的,参数五:写入寄存器的值,参数六:写多少个数据,参数七:设置超时*/3 Z+ O, E. n0 {, `
-
# D. g# x" P x* x% G5 e - temp = 0x07;
. ?4 X. k2 S; D3 Y& _) O) b - HAL_I2C_Mem_Write(&hi2c1, ADDRESS_Write, SMPLRT_DIV, I2C_MEMADD_SIZE_8BIT, &temp, 1, 0x10);! U* [) @$ L; R5 F9 H1 g; G
-
) _" [2 E- ]) D& d C( W- q; S1 D, Q/ E - temp = 0x06;- b/ @3 k5 n. F6 R: E3 v" g
- HAL_I2C_Mem_Write(&hi2c1, ADDRESS_Write, CONFIG, I2C_MEMADD_SIZE_8BIT, &temp, 1, 0x10);
- ]4 j3 G5 z3 J1 f n7 V+ U2 w -
9 g1 W2 T" o- e8 h- G0 A) e9 C - temp = 0x18;
% X# p( A3 O8 Z& h5 g - HAL_I2C_Mem_Write(&hi2c1, ADDRESS_Write, GYRO_CONFIG, I2C_MEMADD_SIZE_8BIT, &temp, 1, 0x10);
* F) @" _1 F2 W0 k! c3 V; u9 R! G -
% A( a! `& o2 R( h0 W; \9 _7 e - temp = 0x00;
# v2 Y# N5 V8 o- [ - HAL_I2C_Mem_Write(&hi2c1, ADDRESS_Write, ACCEL_CONFIG, I2C_MEMADD_SIZE_8BIT, &temp, 1, 0x10);: J1 `& k* V. u( E- {9 D0 v
-
/ i& A- C. n2 U' h# Q - }
6 {0 B+ u) D: D- i -
5 W2 h! F, [! i1 e4 O$ G6 S -
4 H/ s( f M% S2 p - void mpu6050_getaccel(int16_t *x, int16_t *y, int16_t *z) //获取寄存器中三轴加速度的值
/ X" P# c# h5 o: {0 u - {6 m0 u( f' j/ p2 ?
- uint8_t value[2];2 Q. b$ [+ I8 _: g# H
- . O& s$ y3 Z6 I+ N# H" a [
- HAL_I2C_Mem_Read(&hi2c1, ADDRESS_Read, ACCEL_XOUT_L,I2C_MEMADD_SIZE_8BIT, &value[0], 1,0x10);4 u+ [& }- X a) e0 s
- /*函数功能:读取mpu6050内部寄存器的值。参数一:使用的是哪一个I2C,参数二:
" e6 e, n$ }7 o - mpu6050的地址(7位)和读写操作标志位(1位),参数三:要读取mpu6050内部哪一个寄存器的值,参数% y+ v. o3 Q( p" m6 n: ~
- 四:要读的寄存器是多少位(宽度)的,参数五:存放读取的数值的地址,参数六:读多少个数据,参数七:设
9 }, Q: v @4 h a# \* Q - 置超时*/ //获取x轴加速度值的低八位
+ p7 n2 o/ d$ I* K3 Q. {! D- n - HAL_I2C_Mem_Read(&hi2c1, ADDRESS_Read, ACCEL_XOUT_H,I2C_MEMADD_SIZE_8BIT, &value[1], 1,0x10);
1 F! \: W+ h' ]6 }& L - //获取x轴加速度值的高八位
2 v3 q* a4 q. j. Q6 g2 Z' [" ^8 r# B - *x = (value[1] << 8) + value[0];, g4 h3 V6 a. p9 |$ I; O
- ( B. Y D8 j; K3 Y/ S
- HAL_I2C_Mem_Read(&hi2c1, ADDRESS_Read, ACCEL_YOUT_L,I2C_MEMADD_SIZE_8BIT, &value[0], 1,0x10);
9 @# p, E0 b, _ n4 ] - //获取y轴加速度值的低八位1 V2 w# P5 Z7 N- h6 y
- HAL_I2C_Mem_Read(&hi2c1, ADDRESS_Read, ACCEL_YOUT_H,I2C_MEMADD_SIZE_8BIT, &value[1], 1,0x10);
/ A2 L s4 t: ~1 L/ [' k& @ - //获取y轴加速度值的高八位' ^" ~$ E1 O3 v z3 C
- *y = (value[1] << 8) + value[0];/ g' B8 P8 `& C+ h0 u
- 1 b& D6 N3 ~6 G9 v! Z* Y
- HAL_I2C_Mem_Read(&hi2c1, ADDRESS_Read, ACCEL_ZOUT_L,I2C_MEMADD_SIZE_8BIT, &value[0], 1,0x10);
0 M- U* M8 u* g% ^ Y - //获取z轴加速度值的低八位
5 w+ ~0 v7 s! Q+ U, J ]1 @- | - HAL_I2C_Mem_Read(&hi2c1, ADDRESS_Read, ACCEL_ZOUT_H,I2C_MEMADD_SIZE_8BIT, &value[1], 1,0x10);, {( t8 [( o; O
- //获取z轴加速度值的高八位
! r K3 X8 P) G6 S2 d" V8 | - *z = (value[1] << 8) + value[0];* G# z. ?4 \/ S* X1 h% ~; X
-
0 l$ K9 Q9 i0 ]$ \: r - printf("acce value: %d %d %d\n",*x,*y,*z);
% c ^( E8 h3 q4 @0 a( ~4 y: N& T - + ~9 S- r6 s( M: _$ h N- `6 ]8 f
- }

/ M; `/ W" V' R4 z
. G ~( L2 O6 ^) S- #include "mpu6050.h"
, e" z" e+ g" P6 R, f$ [ -
( l0 f/ q K3 P; f X - int fputc(int ch,FILE *f){ : \6 z8 {9 ^$ ]# D1 _
- while((USART1->ISR&(1<<7)) == 0);
" ?/ ?# }, L$ U7 G# N8 t - USART1->TDR=(uint8_t)ch;
" D: c- [/ H5 s7 h - return ch;, N* H; {( e6 {- [ r
- }
- u. K/ Q1 d2 ^& Y7 n- Q* s: \ o
main函数中初始化mpu6050
+ w# Y8 k' T( T: T; `
- l) @' N6 F2 Y# i. P

' T! s$ L1 q: {" j; \
- #include "mpu6050.h"
+ g% q5 r8 r# a; k -
% D4 B$ C2 M0 e2 {8 Z5 ]9 O - int fputc(int ch,FILE *f){
5 R! q" _ Q; K - while((USART1->ISR&(1<<7)) == 0);
1 d( v, e# B& m( @$ p) Q - USART1->TDR=(uint8_t)ch;$ a7 A" _; X) d; Y7 C" z+ x
- return ch;; e) l; E+ I, M! l* r
- }
每隔一秒打印一次mpu6050三轴加速度的值: 5 E% S- k6 M9 G2 p+ v( U* L( g
; X7 h0 t: x$ F

3 I* r- P! Z2 f# R r- * O( j2 r* F) `5 o! K
- int16_t x, y, z;2 d& Y, w% x7 Z4 c1 ^
- mpu6050_getaccel(&x, &y, &z);//获取并打印mpu6050三轴加速度的值
- ?: H3 O7 Z" r7 ]# I3 m. j - HAL_Delay(1000);
$ j; v2 j% U5 t测试结果:

: N# e2 r$ `1 i1 @" F
: Z6 f4 p/ \; \" c: @9 W- a另外可实现读取并打印mpu6050三轴加速度的值(同三轴加速度的值获取和打印方法相同): % Z# ^/ O) z2 I d

7 i6 C8 O( Q5 j, i- ; h# N! k/ T: B/ j5 Z- G Y5 O+ P
- void mpu6050_verify(int16_t *x, int16_t *y, int16_t *z)//获取寄存器中三轴角速度的值
: S2 p8 v# O6 o6 S! V7 s6 a4 Q6 { - {
- j0 F2 k0 J) O% c0 v1 R0 I - uint8_t value[2];7 q* p; K4 J1 [+ ?; R
- , q2 a- W2 q# ]. y b/ l* c0 Z
- HAL_I2C_Mem_Read(&hi2c1, ADDRESS_Read, GYRO_XOUT_L,I2C_MEMADD_SIZE_8BIT, &value[0], 1,0x10);
8 ]; f7 T7 Y) E! b. E: d/ z - /*函数功能:读取mpu6050内部寄存器的值。参数一:使用的是哪一个I2C,参数二:mpu6050的地址& A" B$ ^: t1 N9 x; S
- (7位)和读写操作标志位(1位),参数三:要读取mpu6050内部哪一个寄存器的值,参数四:要读的寄存器是多4 A9 [: |3 \- Z2 \! [
- 少位(宽度)的,参数五:存放读取的数值的地址,参数六:读多少个数据,参数七:设置超时*/0 a4 \% Y5 C1 W# ^# D
- HAL_I2C_Mem_Read(&hi2c1, ADDRESS_Read, GYRO_XOUT_H,I2C_MEMADD_SIZE_8BIT, &value[1], 1,0x10);9 J* e( {" r! G0 ?
- *x = (value[1] << 8) + value[0];
9 e- \5 Z' M% l6 r" m# X - & c# ?0 ^" J/ I" G- {+ ?
- HAL_I2C_Mem_Read(&hi2c1, ADDRESS_Read, GYRO_YOUT_L,I2C_MEMADD_SIZE_8BIT, &value[0], 1,0x10);
4 ? e' B" U. A2 @) R - HAL_I2C_Mem_Read(&hi2c1, ADDRESS_Read, GYRO_YOUT_H,I2C_MEMADD_SIZE_8BIT, &value[1], 1,0x10);: S0 B$ {7 ]9 u: \* a- i8 U* \
- *y = (value[1] << 8) + value[0];
1 C6 H* p7 A: i -
# t$ D2 Y$ w* e. e! I - HAL_I2C_Mem_Read(&hi2c1, ADDRESS_Read, GYRO_ZOUT_L,I2C_MEMADD_SIZE_8BIT, &value[0], 1,0x10);
. R/ T% e. i+ N- V - HAL_I2C_Mem_Read(&hi2c1, ADDRESS_Read, GYRO_ZOUT_H,I2C_MEMADD_SIZE_8BIT, &value[1], 1,0x10);
$ u! f( C4 ?* Q1 u4 s: Q" k1 Q* ? - *z = (value[1] << 8) + value[0];# G+ M& _7 b6 A9 t; r8 |
-
; a. H8 l8 L1 {7 n$ B3 r - printf("verify value: %d %d %d\n",*x,*y,*z);2 R9 ?# m, K5 @+ B1 h
- }
- @ W! b8 l% |测试结果:
# z1 t6 | i" \. Z% i* z7 j
! a* _0 V: U7 j1 r6 C0 r
9 @$ u5 W) l- `# u |





 STMCU-管管
发布时间:2020-9-28 13:22


 微信公众号
 手机版


