|
STM32学习笔记16—EEPROM存储实验 . V- }; c/ j4 f& T0 h) K- T( b
16.1 EEPROM概述 * x& Z. k9 ]) ~# H% L, Z; D. O' H
EEPROM(ElectricallyErasable Programmable read only memory),称为带电可擦除可编程只读存储器,是一种可以断电保存数据的存储芯片,EEPROM可以在电脑上或专用设备上擦除已有信息,重新编程,一般用在即插即用设备中,这种存储芯片可以通过高于普通电压的作用来擦除或重写,EEPROM芯片一般用在需要频繁存储数据,但是数据量不大的场合,本实验以Atmel公司设计的AT24C02为例,来详细描述EEPROM的基本操作。 ' v2 T; t7 l- Z) W9 a
AT24C02是一片存储容量在2Kbit的的存储芯片,即存储容量512Byte,通过IIC总线协议进行数据通信,STM32F1内置的IIC模块,但是由于当时设计的时候为了规避飞利浦关于IIC通信协议的专利技术,将IIC设计的比较复杂,并且当操作不当的时候容易锁住总线,但是ST公司关于硬件IIC方面也提出了对应的软件解决方案,我们在这个存储实验中采用IO口模拟IIC协议与硬件IIC模块两种方式来实现EEPROM存储。
: z) I" S- L+ I# E( o( A1 `0 r
IIC是一种只利用两根线来进行数据交换的串行通信协议,IIC的电气线路包括两根线,即时钟线SCL和数据线SDA,高速IIC总线一般可达400kbps以上,在传送过程中一共有三种类型的信号,分别是开始信号,结束信号和应答信号,我们在51单片机开发中曾将IIC协议通过端口模拟成功的控制了EEPROM的读写,现在只需要将之前的代码移植过来修改一下底层寄存器即可使用。STM32F1系列的硬件IIC结构框图如下图所示。
6 g. Z0 B; A+ G L: X! j) H" s c
2 f" l" ~! V8 H: N7 g5 ^: O
从结构可以发现,STM32的硬件IIC模块我们只需要配置好寄存器,然后既可以不考虑具体的IIC协议,直接读数据寄存器就可以获取到总线上的数据,这也是硬件IIC的优势所在。
4 a# D5 M% y( q
16.2 AT24C02通信时序
$ C5 X T0 j4 Y5 G* O! L- t, x# X; c; h- P
16.2.1 写时序
! `* h3 C/ q/ Y8 f
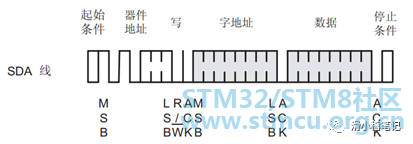
(1)写1个字节
- V, Z% U4 j! l& y8 ]第1步:发送开始信号 第2步:发送器件7位地址+1位读写控制后等待芯片应答 第3步:发送写入的地址后等待芯片应答 第4步:写入需要存储的数据后等待芯片应答 第5步:发送结束信号 第6步:等待20ms左右
4 J, E+ D: h7 N. T5 d# ?
(2)写n个字节 6 k8 m# }( f$ @7 c7 D/ N
写n个字节适用于在连续的n个地址上写入n个数据,当需要写入n个数据的时候,这种连续写的方式比单个写的速度有显著性优势,具体步骤如下。 第1步:发送开始信号 第2步:发送器件7位地址+1位读写控制后等待芯片应答 第3步:发送写入的地址后等待芯片应答 第4步:写入需要存储的数据1后等待芯片应答 …… 第n+4步:写入需要存储的数据n后等待芯片应答 第n+5步:发送结束信号 第n+6步:等待20ms左右 - H+ q: r w% D$ h1 B
注:AT24C系列芯片进行1次完整的写时序,必须等待5ms以上,手册给出的典型值是5ms,一般默认20ms。
7 E* E2 C: L3 C' S+ v' O' U( e
16.2.2 读时序
) n7 z8 R; }( [; @' ?& s2 K% E1 k
(1)读1个字节
: h/ h6 s. T- M7 k6 e" o 第1步:发送开始信号 第2步:发送器件7位地址+1位读写控制后等待芯片应答 第3步:发送写入的地址后等待芯片应答 第4步:重新发送开始信号 第5步:发送器件7位地址+1位读写控制(读)后等待芯片应答 第6步:开始接收返回的的数据 第7步:发送结束信号 2 R6 y* r. k; U9 w; X
(2)读n个字节
# d; K, V. U0 s5 I 写n个字节适用于读取存储在连续的n个地址上写入n个数据,当需要写入n个数据的时候,这种连续写的方式比单个写的速度有显著性优势,具体步骤如下。 第1步:发送开始信号 第2步:发送器件7位地址+1位读写控制后等待芯片应答 第3步:发送写入的地址后等待芯片应答 第4步:重新发送开始信号 第5步:发送器件7位地址+1位读写控制(读)后等待芯片应答 第6步:接收返回的的数据1后发送应答信号 第7步:接收返回的的数据2后发送应答信号 …… 第n+6步:接收返回的的数据n 第n+7步:发送结束信号 ! U! G9 s L' m( B7 B+ G: |
16.3 STM32内部IIC协议相关寄存器 1 B/ ?$ U/ ^9 [4 Y- V) a
16.3.1 控制寄存器1:I2Cx_CR1 : X* S! @0 v z) g+ V8 c% N+ s1 p
% S% R2 g5 O* W" T" }+ r5 xBit 15:软件复位 0:I2C模块不处于复位 1:I2C模块处于复位 Bit 13:SMBus提醒:软件可以设置或清除该位,当PE=0时,由硬件清除 0:释放SMBAlert引脚使其变高,提醒响应地址头紧跟在NACK信号后面 1:驱动SMBAlert引脚使其变低,提醒响应地址头紧跟在ACK信号后面 Bit 12:数据包出错检测 0:无PEC传输 1:PEC传输 Bit 11:应答/PEC位置 0:ACK位控制当前移位寄存器内正在接收的字节的ACK。PEC位表明当前移位寄存器内的字节是PEC 1:ACK位控制在移位寄存器里接收的下一个字节的ACK。PEC位表明在移位寄存器里接收的下一个字节是PEC 注1:POS位只能用在2字节的接收配置中,必须在接收数据之前配置 注2:为了NACK第2个字节,必须在清除ADDR为之后清除ACK位 注3:为了检测第2个字节的PEC,必须在配置了POS位之后,拉伸ADDR事件时设置PEC位 Bit 10:应答使能 0:无应答返回 1:在接收到一个字节后返回一个应答 Bit 9:停止条件产生 在主模式下: 0:无停止条件产生 1:在当前字节传输或在当前起始条件发出后产生停止条件 在从模式下: 0:无停止条件产生 1:在当前字节传输或释放SCL和SDA线 Bit 8:起始条件产生 在主模式下: 0:无起始条件产生 1:重复产生起始条件 在从模式下: 0:无起始条件产生 1:当总线空闲时,产生起始条件 Bit 7:禁止时钟延长 0:允许时钟延长 1:禁止时钟延长 Bit 6:广播呼叫使能 0:禁止广播呼叫,以非应答响应地址00h 1:允许广播呼叫,以应答响应地址00h Bit 5:PEC使能 0:禁止PEC计算 1:开启PEC计算 Bit 4:ARP使能 0:禁止ARP 1:使能ARP 注1:如果SMBTYPE=0,使用SMBus设备的默认地址 注2:如果SMBTYPE=1,使用SMBus的主地址 Bit 3:SMBus类型 0:SMBus设备 1:SMBus主机 Bit 1:SMBus模式 0:I2C模式 1:SMBus模式 Bit 0:I2C模块使能 0:禁用I2C模块 1:启用I2C模块,根据SMBus位的设置,相应的I/O口需配置为复用功能 注:在主模式下,通讯结束之前,绝不能清除该位 # Y) p$ M1 v, d- `
16.3.2 控制寄存器2:I2Cx_CR2 7 P0 ]% @: g& n. y. V9 a3 B
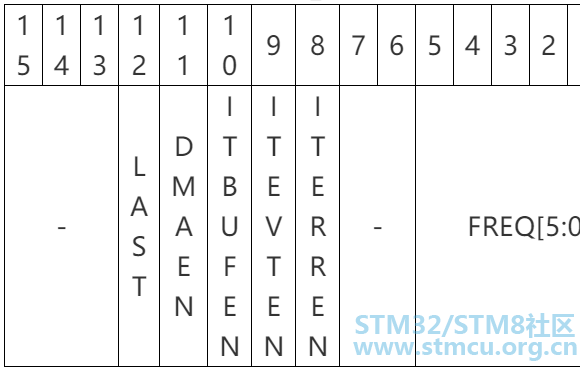
Bit 12:DMA最后一次传输 0:下一次DMA的EOT不是最后的传输 1:下一次DMA的EOT是最后的传输 Bit 11:DMA请求使能 0:禁止DMA请求 1:当TxE=1或RxNE=1时,允许DMA请求 Bit 10:缓冲器中断使能 0:当TxE=1或RxNE=1时,不产生任何中断 1:当TxE=1或RxNE=1时,产生事件中断 Bit 9:事件中断使能 0:禁止事件中断 1:允许事件中断 在下列条件下,将产生该中断: SB=1(主模式) ADDR=1(主/从模式) ADD10=1(主模式) STOPF=1(从模式) BTF=1,但是没有TxE或RxNE事件 如果ITBUFEN=1,TxE事件为1 如果ITBUFEN=1,RxNE事件为1 Bit 8:出错中断使能 0:禁止出错中断 1:允许出错中断 在下列条件下,将产生该中断: BERR=1 ARLO=1 AF=1 OVR=1 PECERR=1 TIMEOUT=1 SMBAlert=1 Bit 5~Bit 0:I2C模块时钟频率,允许的范围在2~36MHz之间 000000:禁用 000001:禁用 000010:2MHz ... 100100:36MHz 大于100100:禁用
0 S8 \6 m5 W8 q0 R( D& z% I @3 b8 g" X
16.3.3 上升时间寄存器:I2Cx_TRISE 3 V" X& T) _. G9 {) M& Y9 s
Bit 5~Bit 0:在快速/标准模式下的SCL最大上升时间(主模式) 例如:标准模式中最大允许SCL上升时间为1000ns。如果在I2C_CR2寄存器中FREQ中的值等于0x08且TPCLK1=125ns,故TRISE中必须写入09h(1000ns/125ns=8+1) 注:只有当PE=0时,才能设置TRISE
8 K& f U$ |/ b& O" Y4 x% u2 ^# y) A
16.3.4 时钟控制寄存器:I2Cx_CCR
' H9 i ^* R1 E( PBit 15:I2C主模式选项 0:标准模式的I2C 1:快速模式的I2C Bit 14:快速模式时的占空比 0:快速模式下Tlow/Thigh=2 1:快速模式下Tlow/Thigh=16/9 Bit 11~Bit 0:快速/标准模式下的时钟控制分频系数(主模式) 在I2C标准模式或SMBus模式下: Thigh=CCR×TPCLK1 Tlow=CCR×TPCLK1 在I2C快速模式下: 如果DUTY=0: Thigh=CCR×TPCLK1 Tlow=2×CCR×TPCLK1 如果DUTY=1: Thigh=9×CCR×TPCLK1 Tlow=16×CCR×TPCLK1 例如:在标准模式下,产生100kHz的SCL的频率,如果FREQR=08,TPCLK1=125ns,则CCR必须写入0x28(40×125ns=5000ns) 注1:允许设定的最小值为0x04,在快速DUTY模式下允许的最小值为0x01 注2:fCK应当是10MHz的整数倍,这样可以正确产生400kHz的快速时钟 * j' Q9 C# p9 O! [$ E( t6 O1 n
16.3.5 自身地址寄存器1:I2Cx_OAR1 8 R4 `( P9 l& R
Bit 15:寻址模式(从模式) 0:7位从地址(不响应10位地址) 1:10位从地址(不响应7位地址) Bit 9~Bit 8:接口地址 7位地址模式时不用关心 10位地址模式时为地址的9~8位 Bit 7~Bit 1:接口地址,地址的7~1位 Bit 0:接口地址 7位地址模式时不用关心 10位地址模式时为地址第0位
/ C. F% }" c7 R& w3 r
16.3.6 自身地址寄存器2:I2Cx_OAR2 3 J4 w, w% s0 [
Bit 7~Bit 1:接口地址,在双地址模式下地址的7~1位 Bit 0:双地址模式使能位 0:在7位地址模式下,只有OAR1被识别 1:在7位地址模式下,OAR1和OAR2都被识别
6 V) {7 l# l7 i9 F: f
16.3.7 状态寄存器1:I2Cx_SR1 6 J. a: {+ H& v( \5 O
Bit 15: SMBus提醒 在SMBus主机模式下: 0:无SMBus提醒 1:在引脚上产生SMBAlert提醒事件 在SMBus从机模式下: 0:没有SMBAlert响应地址头序列 1:收到SMBAlert响应地址头序列至SMBAlert变低 Bit 14:超时或Tlow错误 0:无超时错误 1:SCL低电平达到25ms;或主机低电平累积时间超过10ms;或从设备低电平累积时间超过25ms Bit 12:在接收时发生PEC错误 0:无PEC错误:接收到PEC后接收器返回ACK(如果ACK=1) 1:有PEC错误:接收到PEC后接收器返回NACK(不管ACK是什么值) Bit 11:过载/欠载 0:无过载/欠载 1:出现过载/欠载 Bit 10:应答失败 0:没有应答失败 1:应答失败 Bit 9:仲裁丢失(主模式) 0:没有检测到仲裁丢失 1:检测到仲裁丢失 Bit 8:总线出错 0:无起始或停止条件出错 1:起始或停止条件出错 Bit 7:数据寄存器为空(发送时) 0:数据寄存器非空 1:数据寄存器空 Bit 6:数据寄存器非空(接收时) 0:数据寄存器为空 1:数据寄存器非空 Bit 4:停止条件检测位(从模式) 0:没有检测到停止条件 1:检测到停止条件 Bit 3:10位头序列已发送(主模式) 0:没有ADD10事件发生 1:主设备已经将第一个地址字节发送出去 Bit 2:字节发送结束 0:字节发送未完成 1:字节发送结束 Bit 1:地址已被发送(主模式)/地址匹配(从模式) 地址匹配(从模式) 0:地址不匹配或没有收到地址 1:收到的地址匹配Bit 1: 地址发送标志(主模式) 0:地址发送没有结束 1:地址发送结束 10位地址模式时,当收到地址的第二个字节的ACK后该位被置1 7位地址模式时,当收到地址的ACK后该位被置1 Bit 0:起始位(主模式) 0:未发送起始条件 1:起始条件已发送 16.3.8 状态寄存器2:I2Cx_SR2
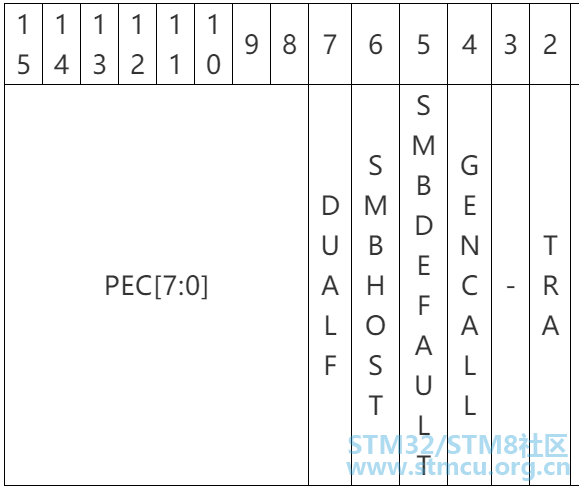
9 q' h* }- }. L" W2 l! ?; vBit 15~Bit 8:数据包出错检测,当ENPEC=1时,PEC[7:0]存放内部的PEC的值 Bit 7:双标志(从模式) 0:接收到的地址与OAR1内的内容相匹配 1:接收到的地址与OAR2内的内容相匹配 Bit 6:SMBus主机头系列(从模式) 0:未收到SMBus主机的地址 1:当SMBTYPE=1且ENARP=1时,收到SMBus主机地址 Bit 5:SMBus设备默认地址(从模式) 0:未收到SMBus设备的默认地址 1:当ENARP=1时,收到SMBus设备的默认地址 Bit 4:广播呼叫地址(从模式) 0:未收到广播呼叫地址 1:当ENGC=1时,收到广播呼叫的地址 Bit 2:发送/接收 0:接收到数据 1:数据已发送 Bit 1:总线忙,在检测到SDA或SCl为低电平时,硬件将该位1 0:在总线上无数据通讯 1:在总线上正在进行数据通讯 Bit 0:主从模式 0:从模式 1:主模式 6 q: u8 d+ a, s. r" ]. S
16.3.9 数据寄存器:I2Cx_DR
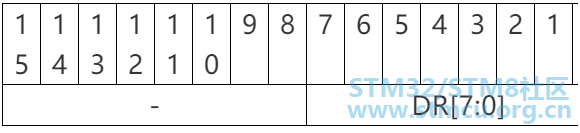
1 J. j% Y2 J* k* bBit 7~Bit 0:8位数据寄存器,用于存放接收到的数据或放置用于发送到总线的数据 发送器模式:当写一个字节至DR寄存器时,自动启动数据传输。一旦传输开始,如果能及时把下一个需传输的数据写入DR寄存器,I2C模块将保持连续的数据流 接收器模式:接收到的字节被拷贝到DR寄存器。在接收到下一个字节之前读出数据寄存器,即可实现连续的数据传送 注1:在从模式下,地址不会被拷贝进数据寄存器DR 注2:硬件不管理写冲突(如果TxE=0,仍能写入数据寄存器) 注3:如果在处理ACK脉冲时发生ARLO事件,接收到的字节不会被拷贝到数据寄存器里,因此不能读到它 8 h( K+ ~& p0 L7 |
16.4 实验例程 # T$ y+ s: Y- }8 a
16.4.1 软件模拟IIC控制 9 c; d: a$ s* |" n
(1)创建at24cxx.h文件,并输入以下代码。 - /********************************************************************************************************* I6 t7 T6 @. e4 g- e6 f
- EEPROM 驱 动 文 件6 K" Z2 P+ p/ w! n
- *********************************************************************************************************/
1 ~% N* N5 A' I - #ifndef _AT24Cxx_H_9 `" ]- ~6 m* h
- #define _AT24Cxx_H_
/ }2 o7 B: @* d# X7 _
8 b6 r$ C' ~# X, p! W% _( @2 p- #include "sys.h"
' `2 R. T, M( s - /*********************************************************************************************************
) T% V$ D9 ]1 o) y, {- A - 硬 件 端 口 定 义+ P! P' X' M" m$ R
- *********************************************************************************************************/
/ N' ^ v" m, k, m - #define IIC_SCL PBout( 6 )5 I2 n" d" F$ m3 X' s& d* \
- #define IIC_SDA PBout( 7 )
- F4 e: D1 Z! Z8 P1 D- ~+ o - #define IIC_SDA_READ PBin( 7 )! k) M# s: _3 ]0 a B% z
- /*********************************************************************************************************& U0 q+ i& I9 H! B
- 函 数 列 表( R, i, h7 x( V6 i
- *********************************************************************************************************/3 j9 _& H3 @% I6 ^7 h
- void AT24Cxx_Init( void ) ; //AT24C初始化
5 v) @) ] ]: L; o! P3 q - void AT24Cxx_Write_Data( u16 Address, u8 Data ) ; //写入1个数据
, p) z. A8 B) t7 x1 r - void AT24Cxx_Write_nData( u16 Address, u8 *Buffer, u16 Len ) ; //写入n个数据
3 _( M! C i6 Z- _+ P: c: y s - void AT24Cxx_Read_Data( u16 Address, u8 *Data ) ; //读取1个数据
, G$ |# K/ D% \& g/ _5 z$ ] - void AT24Cxx_Read_nData( u16 Address, u8 *Buffer, u16 Len ) ; //读取n个数据8 l" |- k( }- b6 z
7 [- ~5 n6 e; o- #endif
% c! T2 J0 s4 i" ?& F) A7 l( U
* I1 g8 {9 q. {% A& \7 [+ w2 e9 ] (2)创建at24cxx.c文件,并输入以下代码。 - /*********************************************************************************************************
5 [- w: r, Z7 y - EEPROM 驱 动 程 序
8 y) Q& A) Q" L+ S - *********************************************************************************************************/* h4 \" o7 S, K2 x8 t6 j' g6 _
- #include "at24cxx.h"4 e+ j4 _+ l2 G! V! Z( H
- #include "delay.h"9 {) P j z0 z2 ~) ]
- /***************************************************0 d0 U8 K6 W( L
- Name :IIC_Start, P( o6 d6 o* s. j% U; C0 O/ n1 ^: o: [
- Function :IIC起始信号( W) A [8 e% {1 I8 U% J
- Paramater :None v L: N( U" A6 R, X7 J
- Return :None
: e' n/ W2 X, `7 I, Q3 I1 b - ***************************************************/* a. }2 q2 [' s2 u/ ^, g% [5 u
- void IIC_Start()& f7 S' V/ v! `9 M& ~
- {
9 Y2 {! W! O- u! c' I - GPIOB->CRL &= 0x0FFFFFFF ; //PB7推挽输出/ y) Y6 z4 X6 O1 F+ |( E
- GPIOB->CRL |= 0x30000000 ;# v5 G& b6 v/ Z% W! X- n
- IIC_SDA = 1 ;; g% u/ P2 g( q$ D3 M5 C- `4 J- x
- IIC_SCL = 1 ;
* o4 k/ T D/ c+ P4 D" c - delay_us( 4 ) ;+ q6 {/ @ Y: _6 b9 _8 L, h0 b
- IIC_SDA = 0 ;) s) x$ ^# t) n1 b' h/ v
- delay_us( 4 ) ;
& G$ X! A |$ E( I - IIC_SCL = 0 ;' b9 y: W K+ Q+ \& U* x5 X
- }
9 c0 _6 P+ e5 E; e8 l5 Q - /***************************************************9 n ~) K. f5 c z" p% `- x: X
- Name :IIC_Stop! S9 f3 M. K) }+ `9 n' u& B
- Function :IIC停止信号: b. K4 Q4 X0 ~$ S( d$ k
- Paramater :None6 x. P8 _; Y# ?, ^( H
- Return :None; E5 q4 A$ v' c
- ***************************************************/8 t- w5 E' }) }/ z1 I
- void IIC_Stop()
6 L% t7 ~, a. j- _3 k - {
& Z! e8 {9 d' i - GPIOB->CRL &= 0x0FFFFFFF ; //PB7推挽输出+ _1 e. |0 }3 [/ z7 E
- GPIOB->CRL |= 0x30000000 ;8 h+ o$ u ~+ {6 n# f2 m4 C+ _
- IIC_SCL = 0 ;* N" H. u8 K# [% p% o
- IIC_SDA = 0 ;8 S z& m$ `$ a' J! a7 a, F6 Q3 p
- delay_us( 4 ) ;
* R5 q- H0 U* r) K, g - IIC_SCL = 1 ;
1 J! Y9 F6 O8 ?5 H% \. ~, C' C: q' X8 \ - IIC_SDA = 1 ;
# O" U% }$ N# Q- J - delay_us( 4 ) ;# C1 J+ T7 J C7 Y2 U9 |1 D) W
- }
, u! \% H" M% `7 k { - /***************************************************
* l$ P5 v6 j$ U5 A - Name :IIC_Wait_Ack
) b4 E$ r; x4 D( K& x# z - Function :IIC等待应答
- F5 F; M, h% ?$ b |+ V' [ - Paramater :None
* A9 @" o. R! L - Return :
; ~4 I- y. k: \& \" i, U3 ~1 i5 L: s - 0:成功
+ e+ ]- X2 y& |% [" V6 V - 1:失败
+ s& I$ S+ | T$ ?, ~" Z - ***************************************************/
- p( @) p5 W8 M( } - void IIC_Wait_Ack()( y) g5 Y" [; J# G
- {
4 F8 U0 B( |" i4 m. p - u8 Time = 0 ;
d5 M/ C3 q1 V3 N8 E/ u8 T8 I - GPIOB->CRL &= 0x0FFFFFFF ;+ N& [6 o8 f6 @: H
- GPIOB->CRL |= 0x80000000 ;5 ^7 U l, N/ D# n; D7 j
- IIC_SDA = 1 ;
0 U* e/ w3 F% H; Z3 n# H* \3 m, ]0 S, o( O - delay_us( 1 ) ;
0 U, o% C3 x3 p4 t - IIC_SCL = 1 ;
3 Y( U) {9 {# k, l/ l - delay_us( 1 ) ;* F. @6 k% a" F' K- V @! m* [5 h4 w
- while( IIC_SDA_READ )$ J" e! K1 N0 U' _3 L7 t
- {$ ]$ @! ?* [8 w& N
- Time ++ ;
0 B; U8 P2 S/ P4 F - if( Time>250 )
* N# @ T5 |% x - {
! t; x a+ y: P( S - IIC_Stop() ;
, @* j9 w7 V9 S- } - break ;
+ V5 j/ T7 N2 j5 J. g) \ - } m- T& ~" U [" h1 n$ B
- }2 I) }; R3 L n0 V: K$ {8 W" P
- IIC_SCL = 0 ;9 B1 v4 X! N1 u; n/ L& ]# H6 }
- }5 t5 C8 B7 D! S, |! B7 c( W5 n' E
- /***************************************************. }; j: v' C/ u' [) S
- Name :IIC_Send_Byte
' q2 S4 H" N7 D! P! Q# n - Function :IIC发送一个字节; |0 j1 z) a3 Y1 U8 E% _
- Paramater :
% D- s& L( b' x- v9 e! t - ack:应答使能
$ B0 y) n9 s" R7 X; g - 0:不应答
# L. T( f2 U2 E( q - 1:应答
n2 d$ C6 b) X3 D* V0 t6 O+ {2 p - Return :None9 T) O/ G {: |- a) u) x: E! f4 }
- ***************************************************/
' j2 w U( g; ~" J- Q, H - void IIC_Send_Byte( u8 Byte )
% p; a$ C5 }- m o+ T' z) U - {: j# [; W2 I- \0 j* K
- u8 i;
( n" {2 U% ^- a2 v- y& ? - GPIOB->CRL &= 0x0FFFFFFF ; //PB7推挽输出; Z% A4 r6 b: Q0 L# Y* Z, V6 I6 F
- GPIOB->CRL |= 0x30000000 ;
4 C Z' \, E; N; _/ x4 @ - IIC_SCL = 0 ;6 B) B! y$ l+ h; @. M% ~! R9 I
- for( i=0; i<8; i++ )
1 v0 D" a2 I% C. V) D - {
1 r, J5 ~8 B5 ~/ z# a+ M z2 p: b* V" A - if( ( Byte&0x80 )==0x80 )
/ v6 ?" ]: a7 X+ r) b, y - IIC_SDA = 1 ;$ M6 O, f0 K6 ~+ w' e' f% s/ l, d
- else
, C8 w& K. ?# Y( G) H. b - IIC_SDA = 0 ;
2 U& N0 n" e$ V2 n - Byte <<= 1 ;, h, |' @# ?! b$ @9 R% H
- delay_us( 2 ) ;" E) W3 I' ~* w9 C1 j8 Q
- IIC_SCL = 1 ;
7 m# H. V: w) N+ b - delay_us( 2 ) ;
$ m& j) Z/ Q2 A* ^ - IIC_SCL = 0 ;
! \4 J4 b$ ?1 z7 k' g" w# T - delay_us( 2 ) ;5 m4 {- \2 p/ \
- }0 _" ^$ t4 d7 e) k! o
- }5 f6 X8 u4 l U
- /***************************************************
' ?1 ^) `. r% w - Name :IIC_Read_Byte
$ F4 X4 ~( p7 m7 x4 H - Function :IIC读取一个字节' w" m S$ u3 r* u8 q* F# R$ V
- Paramater :
R7 T0 G2 g i! j$ ^ - ack:应答使能; }% X! A3 c- ], Z7 E6 B
- 0:不应答
' Y4 Y3 }' e3 r% y$ M" F - 1:应答; J2 V3 G1 i0 I& ` w
- Return :None U% u. c9 I' g% z! A$ g
- ***************************************************/& y3 ?. `9 I- E" w$ q
- u8 IIC_Read_Byte( u8 Ack ): p6 H' b+ j% T1 r" n
- {
S4 b$ ~5 [7 r- Z7 b M' U - u8 i,Byte=0;* k( A: l3 d* {1 l
- GPIOB->CRL &= 0x0FFFFFFF ;
3 K' R# n7 U2 ?) y1 j3 O1 R - GPIOB->CRL |= 0x80000000 ;
" `! K4 Z! m1 { D4 c7 w" b _2 V - for( i=0; i<8; i++ )
# _( j- H$ g. R - {
& k# O9 A' E+ b# e- H, x) V: E - IIC_SCL = 0 ;9 w) d% O0 E" ~2 d) r* Q
- delay_us( 2 ) ;
6 i; m1 q% {0 U1 {* O. ^7 d - IIC_SCL = 1 ;4 b# u, u8 n5 @( W
- Byte <<= 1 ;
6 f, `/ c/ F2 ~, R; c - if( IIC_SDA_READ )( ^$ W9 `$ e3 r9 I
- Byte |= 0x01 ;% D/ C3 w% x2 y4 H" Z
- delay_us( 1 ) ;
2 l* p d& X. W, ?& \ V3 \ - }
; x4 Z- N; Q4 V1 ?3 N( E5 K) P - IIC_SCL = 0 ;; K& c+ V' D' k$ i3 h1 ]7 u5 i
- GPIOB->CRL &= 0x0FFFFFFF ; //PB7推挽输出4 v* \1 B k- g. j2 L) F% k1 F$ U! `
- GPIOB->CRL |= 0x30000000 ;
+ U! a: p) p) R; a - IIC_SDA = 1 - Ack ;/ {% a9 H K9 y8 o, E
- delay_us( 2 ) ;
" R2 U5 \3 g: ]# k" e - IIC_SCL = 1 ;
) {5 V. z% }) S - delay_us( 2 ) ;' E! U; ^: j( E' D7 I9 _
- IIC_SCL = 0 ;
- G! B. D8 t' ] I - return Byte ;# g' S. U+ ^! }8 M6 a! @
- }
4 D( B9 m: M. q- Y' K& S& N - /***************************************************1 X5 I, x6 M& t* {4 C4 \. ^
- Name :AT24Cxx_Write_Data9 ^0 {+ O. C+ o' L5 {/ z
- Function :写入1个数据
u; v3 m4 B( U, ]% @3 B+ N - Paramater :
8 n, y. B& P" p9 M) X" K- d - Address:地址
0 W4 I8 J; C1 d - Data:数据9 |: C# q& J0 f
- Return :读到的数据
0 ?6 Z2 I! s& a7 P: ^ - ***************************************************/
# E0 ^" ?7 p H - void AT24Cxx_Write_Data( u16 Address, u8 Data )1 O+ d# o; |9 x/ Y9 f0 u+ K9 X
- {
# [( ^- F8 G+ `) h- y - IIC_Start() ;5 r0 {% Y9 M( Q
- IIC_Send_Byte( 0xA0|( Address/256 )<<1 ) ; //发送器件地址,写数据
/ [; u1 p1 ?: ~2 U - IIC_Wait_Ack() ;2 n) z6 ]! F# @$ o# b
- IIC_Send_Byte( Address%256 ) ; //发送低地址
, q7 L" x8 T% m$ K+ H9 B: M) |" b - IIC_Wait_Ack() ;
' X$ f# B! l# }" b1 [& R0 G) e - IIC_Send_Byte( Data ) ; //发送字节
7 D: f: X9 O; d3 _6 G - IIC_Wait_Ack() ;
F- M; C% W+ N$ G" I - IIC_Stop() ; //产生一个停止条件( @! a w: w7 [
- delay_ms( 10 ) ; //EEPROM的写入速度比较慢
7 b! X/ V; X* ~; |: f - }- |0 _0 a2 g4 _7 l( m
- /***************************************************
4 @% W" H2 O% K% O( ` - Name :AT24Cxx_Write_nData6 G+ Q+ }$ y& ^8 v0 r
- Function :写入n个数据) z# F' K' `4 r! \3 P; \
- Paramater :
" s" R( i0 j/ ^) v, R - Address:地址
# J/ P) K$ h0 ?# L5 G1 e1 N - *Buffer:数据缓存) @$ }7 Q+ |3 i1 C" j) R* O! p
- Len:数据长度4 V L7 \ h9 V/ a( J
- Return :None* A# a2 p' I. k$ U
- ***************************************************/
% l0 E$ B3 M) q- u) ^ - void AT24Cxx_Write_nData( u16 Address, u8 *Buffer, u16 Len )
- F5 P/ d& N3 T2 V3 f - {
) v* ]4 |- x' F% s d/ P' T8 C0 P - u16 i ;( D6 _" l4 Q: N8 Y
- for( i=0; i<Len; i++ )
9 V f4 R9 J- U2 E- p6 J; P2 h - AT24Cxx_Write_Data( Address+i, Buffer[ i ] ) ;
" t) s+ G) t2 U% B( l2 n1 X7 I" D - IIC_Stop() ; //产生一个停止条件
1 ?% T# b. @6 ?5 L" {8 M - delay_ms( 10 ) ; //EEPROM的写入速度比较慢6 Z) ^' J0 V O. u7 ~+ t
- }& m3 v# J! b1 m
- /***************************************************
* Y2 x; B9 O& C* t+ L5 i7 V9 h - Name :AT24Cxx_Read_Data. ]- d* _9 _/ C5 E c6 `
- Function :读取1个数据 g& v3 v. c; ?9 z
- Paramater :( C# H/ d E, R% j
- Address:开始读数的地址* L& O/ c4 ]! ?2 z) f2 l; _5 R4 O
- *Data:数据指针
0 i" R3 D9 Q$ J - Return :None
0 S1 Y/ U. |2 l. j3 z - ***************************************************/
' x/ x- j* R" K) R8 s$ l - void AT24Cxx_Read_Data( u16 Address, u8 *Data )3 k+ n# Q: V) O' ]; U3 V4 N5 R
- {
& ^% e6 P0 O/ v% \ - IIC_Start() ;
0 _5 V: \8 _( `6 O - IIC_Send_Byte( 0xA0|( Address/256 )<<1 ) ; //发送器件地址,写数据
; q( W. c, E5 U) i$ Q7 K - IIC_Wait_Ack() ;
. L$ b. h0 n5 S! N+ o. \* i - IIC_Send_Byte( Address%256 ) ; //发送低地址2 Z% o q8 v \* }/ x& d9 q
- IIC_Wait_Ack() ;6 ^1 o' s/ `) p/ p
- IIC_Start() ;) I1 V+ z1 ?. | H5 i6 f
- IIC_Send_Byte( 0xA1 ) ; //进入接收模式: C: Y+ e j3 ?1 A$ l
- IIC_Wait_Ack() ;6 W9 c$ W4 T U/ b1 Y% I: h: @7 R
- *Data = IIC_Read_Byte( 0 );
2 E4 Z$ u$ a( Z. y5 x1 F/ V - IIC_Stop() ; //产生一个停止条件
: H$ R9 }( D8 n" v: U: Q - }, z0 m) H) b3 C$ \9 _3 }* N
- /***************************************************
1 Z. [) B9 R6 `. R- ~ - Name :AT24Cxx_Read_nData$ Z6 E2 l- f' e% @. H9 O
- Function :读取n个数据& E9 L9 G) s. T8 R
- Paramater :0 H# x8 B$ y3 ?& [2 A* f# p
- Address:地址/ W7 y) o, Y4 w# _7 _
- *Buffer:数据缓存
p {0 R$ @2 Z$ m - Len:数据长度5 P. V7 L2 Q* W; s: a" f; I& L
- Return :None
4 T+ m7 Z) e! }% A - ***************************************************/* f& B* V, P. r/ n
- void AT24Cxx_Read_nData( u16 Address, u8 *Buffer, u16 Len )0 Q* J) d! T" s: D4 Y
- {
+ ~4 U: ]" P9 ~# c0 L% k; y - u16 i ;
- d( z2 {; U: P - IIC_Start() ;7 z+ K* l/ ?6 O6 A, F
- IIC_Send_Byte( 0xA0|( Address/256 )<<1 ) ; //发送器件地址,写数据
, d' @! e( q9 M7 ]7 u, s3 R - IIC_Wait_Ack() ;
$ t [) g) b. b1 M - IIC_Send_Byte( Address%256 ) ; //发送低地址
g4 z" n# Q) R - IIC_Wait_Ack() ;' o3 c! Z) t. Y# x D# A
- IIC_Start() ;' u" B5 {) r9 V; y# ?% d
- IIC_Send_Byte( 0xA1 ) ; //进入接收模式
* E) H& v5 \* ?+ A - IIC_Wait_Ack() ;2 Z6 T) }6 V5 k- c
- for( i=0; i<Len-1; i++ )9 U& ~% c4 ]7 Q
- Buffer[ i ] = IIC_Read_Byte( 1 ) ;; c/ l! z. l- z1 v' T
- Buffer[ Len-1 ] = IIC_Read_Byte( 0 );
% m3 T' z1 Z5 ]& P - IIC_Stop() ; //产生一个停止条件 B2 w9 s- X! j* C3 i
- }
8 U( | O# _" `1 ~( u$ S8 }1 o - /***************************************************
; l' b' t. |/ S( R2 v - Name :AT24Cxx_Check, n5 r3 o' w& G( s" G) f
- Function :检查AT24C是否正常0 W' x3 g( U: ~' M
- Paramater :None6 @& O v' z8 F8 E1 L# g! f
- Return :# N% y9 ^# r% e* r
- 0:成功
, D3 n' w& S# p; H' Z - 1:失败3 a) X0 P- }0 R( u8 _" V3 V
- ***************************************************/* A2 i' W9 G8 S7 m
- u8 AT24Cxx_Check()0 X' W6 P( ]( G3 k7 A
- {) |' Y3 m# Y/ v9 E
- u8 Data ;" Q( l7 x( H; z% Q7 d
- AT24Cxx_Read_Data( 255, &Data ) ;& ~% c- o+ r8 K% v
- if( Data!=0x55 )
: ~3 J2 w0 m: \ t' W, N% R" F+ h - {& n. G1 K$ V8 R q9 q8 o
- AT24Cxx_Write_Data( 255, 0x55 ) ;) v9 K. ^8 ]4 E. h' K
- AT24Cxx_Read_Data( 255, &Data ) ;. T7 o& `, a* W ?, Z
- if( Data!=0x55 )0 n0 ~, v% f4 o
- return 0 ;
$ i5 ]- K( V; D2 r7 S2 h2 _. l - }3 Q, d$ A) o- i! F$ }' Y, P, L9 Q
- return 1 ;
1 n' x3 L: {7 K6 N: V - }
' P3 z% A0 J" \5 B - /***************************************************
6 S% x% \% U' M4 J: u u) d! M - Name :AT24Cxx_Init
- S, O2 R; k- y- s, [$ u - Function :AT24C初始化3 l- f- t6 K1 Z: H; _% ]" Y' E
- Paramater :None
) n$ n% q$ q6 s: g - Return :None
$ |, P( Y, ?4 Q6 [7 D - ***************************************************/' \' H, K0 ^" D
- void AT24Cxx_Init()7 G0 ^1 F* v" L+ Q) E5 D0 g
- {/ {1 z4 y; h. a, l# _/ C
- RCC->APB2ENR |= 1<<3 ; //先使能外设GPIOB时钟$ A6 Q" W! B% ^- U1 H4 L. V
- GPIOB->CRL &= 0x00FFFFFF ; //PB6和PB7推挽输出
) u# e3 Q/ p$ I2 ?. {* Y - GPIOB->CRL |= 0x33000000 ;
' o; Q# t* g; [/ q$ F$ r - GPIOB->ODR |= 3<<6 ; //PB6和PB7输出高5 U' Q8 H0 S0 z) c
- while( AT24Cxx_Check()==0 ) ;
( r9 L& Z& U6 f3 p - }
(3)创建1.c文件并输入以下代码。 - #include "sys.h"
- D% P4 F7 p4 w& G9 |0 G - #include "delay.h". Y3 l$ u! x# l+ D2 ~8 `
- #include "usart1.h". G1 j5 J& L2 B3 i* H
- #include "lcd.h"
& u: {* _1 ^( m# q+ ^ - #include "at24cxx.h"/ ?) _& e1 ?0 K
- d+ f H; ~5 |) O, ~( C# a
- u8 TEXT_Buffer[] = "STM32F103 IIC Test" ;! k3 {2 Z: r- o O8 x' p+ \0 x
- int main()
5 d& n8 }& N% z5 j1 o - {
7 S: ^' J% l" e - u8 datatemp[ 17 ] ;; q- P! w3 U5 {( o& g- o" |, y2 q
- STM32_Clock_Init( 9 ) ; //STM32时钟初始化/ E9 O0 V8 m5 O4 J, _5 n6 |
- SysTick_Init( 72 ) ; //SysTick初始化7 d% y) |4 i# y9 B% g+ |$ q) m
- USART1_Init( 72, 115200 ) ; //初始化串口1波特率115200
9 h1 W: n4 k& T* G - LCD_Init() ; //LCD初始化. u! \) o: r& x, q
- AT24Cxx_Init() ; //AT24C初始化
$ S/ T% p+ w4 M) M6 R* v - POINT_COLOR = RED ; //设置字体为红色/ h3 n3 X3 w! E; D
- AT24Cxx_Write_nData( 0, TEXT_Buffer, 18 ) ; //从第0个地址处开始写入- B; u9 T6 @ ~( e5 _7 U+ e. j
- AT24Cxx_Read_nData( 0, datatemp, 18 ) ; //从第0个地址处开始读出
2 I4 x! o9 M7 T, L - LCD_ShowString( 0, 0, datatemp ) ; //显示读到的字符串
* }/ |- {& ~* ]" y* v" G - while( 1 )- }8 F; \1 R% S, Z. X
- {
0 a" a6 C! w) j/ |/ K -
9 G& `! B* K) F6 c) |" O - }4 a/ b7 k( \& c; C- N# m
- }
5 O5 s! ?, |# i7 L/ j U) g; r9 ~ 16.4.2 硬件IIC控制
/ p6 S4 d+ Z. b5 `3 M
注:由于STM32的硬件IIC总是容易卡死(这也是为什么网络上几乎没有硬件IIC通讯的例子的原因),所以这里采用了ST内部提供的通讯机制来保证IIC的正常使用。
$ w4 N7 H3 Z+ g8 r, m# |
(1)创建at24cxx.h文件并输入以下代码。 - /*********************************************************************************************************) N6 g9 A& l) `2 ?5 |7 b z0 Y9 r
- EEPROM 驱 动 文 件
3 `- }, S& t4 P+ P% @ - *********************************************************************************************************/
# L% V b$ b. t - #ifndef _AT24Cxx_H_9 y# r- G3 M1 R" z7 k( s
- #define _AT24Cxx_H_- n; h8 ?) S) |, H
- ! D& z8 t0 M0 Q
- #include "sys.h"' {+ |7 j3 z, ~0 r2 @/ v
- /*********************************************************************************************************
9 p% i/ O7 e7 m, A9 Z- B - 函 数 列 表8 Q# y1 u+ u9 |- p" `: [
- *********************************************************************************************************/+ r9 ` ]5 m2 F( a2 T
- void AT24Cxx_Init( void ) ; //AT24C初始化3 f7 J) B0 x# o$ v
- void IIC_Write_Data( u8 Address, u8 Data ) ; //写入1个数据
* m% Y* J) n7 B* f) U& o- l - void AT24Cxx_Write_nData( u16 Address, u8 *Buffer, u16 Len ) ; //写入n个数据; F& e+ a% y! S6 \5 D! U+ `
- void AT24Cxx_Read_Data( u16 Address, u8 *Data ) ; //读取1个数据
: R# C, n4 m- @( H* B+ I - void AT24Cxx_Read_nData( u16 Address, u8 *Buffer, u16 Len ) ; //读取n个数据
! J3 ^4 Y, h q3 [( V3 X! a
- j0 N2 I8 [( i! w5 u$ P% d- #endif: i# x, x) m" I' P" y% f
4 N( x# z2 [. [ (2)创建at24cxx.c文件并输入以下代码。 - /*********************************************************************************************************
/ ?8 c" b' d3 J - EEPROM 驱 动 程 序$ @( b1 e7 C/ Y+ m5 |; `- j1 t
- *********************************************************************************************************/
/ ?7 u7 j% U1 H% w4 \# @% D7 A - #include "at24cxx.h"7 x" q6 l1 J1 o$ P
- #include "delay.h"
" c& b$ p. t2 t- _' O" z - /***************************************************
% R, ?( f; h/ S; u: u( T - Name :IIC_Write_Data
$ b; \7 U2 O1 z5 z9 h4 n# A5 F2 {# U. t - Function :写入1个数据
* T# `( V1 G! ^" y. F; Y - Paramater :
; G/ C2 G2 `' | - Address:地址/ H& B5 d* Z. g0 E6 t0 [* S- B7 e
- Byte:读取的字节: h7 E* B% M$ X4 ^
- Return :None
; J2 y) E* g$ ~$ U0 G9 ]2 V( m - ***************************************************/4 ~9 v# H8 E Q9 D8 j2 L( o
- void IIC_Write_Data( u8 Address, u8 Byte )# U6 p2 x& G/ [; J l- Z
- {
) e3 P$ f4 a3 Q& | - u16 Time, tmpreg ;: `$ [1 n% u, f/ ]$ C
- tmpreg = tmpreg ;
/ r1 r! |; x9 h4 }( k8 X p+ D9 K2 y - //等待BUSY标志置0
* Y& b8 W: o; j: T: ?( \ - Time = 0 ;- `6 Z, C2 K5 V, r% }+ h# R8 g
- while( ( ( I2C1->SR2&0x02 )==0x02 )&&( Time<65535 ) )3 S' @& a3 t( a) Q# \5 q x( L8 R! M
- Time ++ ;, P: J8 C j& L/ J" D0 a
- I2C1->CR1 &= ~( 1<<11 ) ; //禁用Pos
* z6 q$ n* S, |0 @ - I2C1->CR1 |= 1<<8 ; //开始信号
: v; A, B$ ]( _$ [ - //等待SB标志置12 S7 h7 v3 q4 N' m7 V( K g
- Time = 0 ;1 K! q6 O0 @2 g7 C+ L
- while( ( ( I2C1->SR1&0x01 )==0 )&&( Time<65535 ) )
, o1 Z0 f$ U) T) {$ F% Y" p - Time ++ ;+ f% J1 ^# [1 F9 }# c- n1 {
- I2C1->DR = 0xA0 ; //发送从机地址( ^- M9 S6 r$ o! ?
- //等待地址发送结束3 _( Q* J( g/ Y* D/ v: C1 `
- Time = 0 ;
1 f2 E6 f8 K4 o8 p$ V! r2 v - while( ( ( I2C1->SR1&0x02 )==0 )&&( Time<65535 ) )0 q5 J' `: l& }+ E7 l! d
- {
3 ?0 ^3 Z1 `/ k9 Y" I f+ V5 [1 O1 F" G - Time ++ ;
6 K3 M, B2 y) }; B0 j) Y$ ] - if( ( I2C1->SR1&0x400 )==0x400 )1 K. s& G# d- ~( k! |% y; I0 W
- {" n! a4 k- D4 V9 C- f) l) y
- I2C1->SR1 &= ~( 1<<10 ) ; //清除AF标志+ F/ ?3 F8 D6 `
- I2C1->CR1 |= 1<<9 ; //结束信号" h: w3 k, i3 A4 g$ i
- break ;
6 W8 H+ X# q- K8 e$ y! o6 a! p - }0 I) {" t. V, B" H! |! p7 A
- }
8 a9 d) P/ y0 |- A d# s - tmpreg = I2C1->SR1 ; //清除地址标志1 E& ~& z! W1 R* J4 z+ D
- tmpreg = I2C1->SR2 ;" y0 J+ u+ K2 |7 y B
- //等待TXE标志置0
4 h7 E6 k" R# N+ }; K - Time = 0 ;8 A4 w+ g$ Q8 _$ O2 o
- while( ( ( I2C1->SR2&0x04)==0 )&&( Time<65535 ) )
# b; k3 S! Q6 [6 ^) z: i2 P - {* i* n# p1 f* c E
- Time ++ ;
9 C! Z$ T2 @' X X+ k7 \ - //检查是否检测到NACK, n- G( F/ w3 l2 K* @
- if( ( I2C1->SR1&0x400 )==0x400 )# e8 R5 i6 k- ~
- {
- r5 X1 c$ T7 N6 ], }8 e: M7 T. v/ Z - I2C1->SR1 &= ~( 1<<10 ) ;" Q7 G8 @) l! L% A a
- I2C1->CR1 |= 1<<9 ; //结束信号5 f+ b+ k! Y! U& F* B" M
- break ;# c& R0 _* t& ~& w( B- D0 `
- }
! d2 q- j2 J; T& S1 T - }* [/ i6 w; \* E! m
- I2C1->DR = Address ; //发送寄存器地址
# V9 n1 R$ K/ r* }2 N q - //等待TXE标志置1
9 A( e' z8 b( o - Time = 0 ;
' d5 p J& W/ ^ - while( ( ( I2C1->SR1&0x80 )==0 )&&( Time<65535 ) )3 O2 K9 z* B1 H
- {
# e% r% p0 H5 y! C4 [1 N6 N1 e - Time ++ ;% z. {. q9 m" X- u4 d7 I1 a
- //检查是否检测到NACK
2 i; f0 e( m! E. j8 |8 M - if( ( I2C1->SR1&0x400 )==0x400 )6 Q$ k- B- s% {
- {
}7 M% C: W. N3 n5 \ x - I2C1->SR1 &= ~( 1<<18 ) ; //清除NACKF标志! P+ u' R- n( O( u2 T' O
- I2C1->CR1 |= 1<<9 ; //结束信号
0 Z, C4 } a! D) a8 e: [ - break ;4 Z; c7 D, l6 h' v9 H7 h
- }5 ~* P% I) T' o: J+ b
- }
; C. ]+ m2 V5 E0 {2 V L8 _ - I2C1->DR = Byte ; //发送数据
# d5 g8 Y5 f9 j5 ]! K2 u9 T - //等待BTF标志被置11 q8 m' ~1 S9 c% L0 x5 l
- Time = 0 ;+ f# |3 n3 n- H: K: ^) X
- while( ( ( I2C1->SR1&0x04 )==0 )&&( Time<65535 ) ) J$ G1 c2 p7 L& g& f
- {0 J+ f7 l, f7 q4 w. x% q
- Time ++ ;
7 a' j" i# l. ]! q8 j/ m) E; h - //检查是否检测到NACK
; Z6 b* J1 ]2 v- ?0 ?2 H - if( ( I2C1->SR1&0x400 )==0x400 )
& J- Z+ a6 d2 {$ r- a - {
& j4 B7 z- u5 x5 ] - I2C1->SR1 &= ~( 1<<10 ) ; //清除NACKF标志0 r" Q+ w7 ]5 ^5 i+ M2 C
- I2C1->CR1 |= 1<<9 ; //结束信号7 Z- ?* P' W. V# T0 ^
- break ;
2 j, X+ n# L1 b - }
9 Q, O& Q8 ] i9 S! [9 a - }* G5 N- [8 p/ X0 K
- I2C1->CR1 |= 1<<9 ; //结束信号. b" k4 K- Y1 R7 K: L g
- delay_ms( 10 ) ;: N# f, L* n! t/ |$ \# V1 c) W0 c
- }
* N$ v8 t% P" z1 J) s; }2 |2 H - /***************************************************
* E1 \0 S8 _7 ~- V( P! b: Y - Name :IIC_Read_Data c$ ]' V3 r+ M' _, h$ Z3 K
- Function :读取1个数据8 Q. _/ D& t/ o2 h
- Paramater :% i- f, p# u9 n) D, s
- Address:地址
, p$ }: u6 U+ a8 w4 g+ w4 [0 L" ~ - Return :读取的数据! k3 E5 T9 M7 s1 P: s7 P9 \
- ***************************************************/
9 \9 F; e& Z$ V9 X# w - void IIC_Read_Data( u8 Address, u8 *Data ); G2 c1 E w# Z& P
- {
5 p& y" m- z, e1 p* i7 N" e - u16 tmpreg, Time;
1 Z7 E1 s8 F5 X0 Z- S - tmpreg = tmpreg ;
3 @; J& x3 ^: n# l - //等待BUSY标志置00 h H( H% @+ ]. E& y0 y1 R" @& k- t
- Time = 0 ;0 X$ t* ?. i' _( l% b0 ~6 q1 H7 J8 m7 \
- while( ( ( I2C1->SR1&0x02 )==0x02 )&&( Time<65535 ) )
0 G' Q7 N6 U1 U! p; Q6 Q5 H" @ - Time ++ ;
& [! u* t7 B) z$ S - I2C1->CR1 &= ~( 1<<11 ) ; //禁用Pos5 F, m; t) L: H6 B' u
- //发送从机地址4 K" }6 l/ T& C E& s' c9 l
- I2C1->CR1 |= 1<<8 ; //开始信号
' w5 L2 A+ `& H+ Y - Time = 0 ;
6 u" b S6 F1 c! A |% c$ W - //等待SB标志置1$ F, E9 `, S1 O+ ~ a$ u) s
- while( ( ( I2C1->SR1&0x01 )==0 )&&( Time<65535 ) )
! `' b8 g/ ]) Y5 {4 w' ~7 N - Time ++ ;
# U; p) G- H: f9 h) f- f. Z7 k - I2C1->DR = 0xA0 ; //发送从机地址6 h, |) ?) k: r0 P+ g" n7 f _
- //等待地址发送结束
) c# d; `) l* t4 `8 u8 x1 i. f - while( ( ( I2C1->SR1&0x02 )==0 )&&( Time<65535 ) )8 L: P+ z( d6 W) p
- {
/ C* C9 O. H! c( L- u - if( ( I2C1->SR1&0x400 )==0x400 ); d9 B+ y( P: f+ h" Y0 L
- {
F2 L$ Z A+ ], n - I2C1->SR1 &= ~( 1<<10 ) ; //清除AF标志
, }8 F# e) d- {, I' i - I2C1->CR1 |= 1<<9 ; //停止信号
/ w) l* l( ~' O* ^0 q" I - break ;+ l) I7 Y; ~1 w5 Q6 z. J- I2 `5 l0 D
- }
4 h) ?9 p9 M) P6 q* {" H* E! l2 B. O - }
' K7 [( }$ x5 _* x7 \ ? - tmpreg = I2C1->SR1; //清除ADDR标志
% r$ S" B" v0 Q7 b3 [% z - tmpreg = I2C1->SR2;
6 w; o# D1 x3 a( I" {0 k - //等待TXE标志置1
) V! G) u2 c$ `# w, U1 t - while( ( ( I2C1->SR1&0x80 )==0 )&&( Time<65535 ) )
( m1 b# d9 r9 m& Y - {$ v! C( J5 n% `
- //检查是否检测到NACK: ]) t. ]1 j; q( d/ e
- if( ( I2C1->SR1&0x400)==0x400 )% y; Y6 f+ x0 w. N5 U- ^7 d
- {' A7 q+ n. x# g
- I2C1->SR1 &= ~( 1<<10 ) ; //清除NACKF标志2 U Q; f9 a% k' O2 f
- I2C1->CR1 |= 1<<9 ; //通用结束# d& U0 c2 d1 J2 J5 ~* o
- break ;
( J3 E& ~8 q" v' y - }0 D3 y; d' H/ k9 ]. |
- }
: T# @, Q1 K: J) W - I2C1->DR = Address ; //写入数据; n* Q9 j" q. L5 p) T
- //等待BTF标志置1/ F" [3 Q1 q- B4 k1 n% ^# e
- while( ( ( I2C1->SR1&0x04 )==0 )&&( Time<65535 ) ). `- l0 G8 n, x3 h. \
- {3 I) V v0 A2 A! x1 s
- //检查是否检测到NACK) _ Q8 |5 v. L
- if( ( I2C1->SR1&0x400)==0x400 )
7 `6 t% P' i$ J: N9 ] - {, |8 Z% P6 d7 z7 p! f
- I2C1->SR1 &= ~( 1<<10 ) ; //清除NACKF标志
# Q# h: z3 v3 ~3 Y' Q - I2C1->CR1 |= 1<<9 ; //通用结束
& i- v1 v8 |3 r- q - break ;3 f1 z; C$ v# l& ~9 u
- }# V6 s. O0 @* ~+ z1 O9 b5 }$ o1 F
- }
8 S2 d8 ?) P0 D - I2C1->CR1 |= 1<<9 ; //通用结束
; z; N2 ~% t4 U4 A - //等待忙标志退出
8 y3 D6 q0 d/ N. u& } - Time = 0 ;
C' L% h" @" ^ l - while( ( ( I2C1->SR1&0x02 )==0x02 )&&( Time<65535 ) )0 F$ i: o! y& ^4 D3 {, u
- Time ++ ;# C3 `3 Q8 s3 j( |
- I2C1->CR1 &= ~( 1<<11 ) ; //禁用Pos
7 {3 R6 B( D6 _1 i9 O' V - //发送从机地址% F) E+ r: U) j4 i* l+ t
- I2C1->CR1 |= 1<<10 ; //开启应答信号) N! H8 }* V- L" x# [; R5 S6 a8 E
- I2C1->CR1 |= 1<<8 ; //开始信号
6 y- b: y, z6 c5 R - //等待SB标志置1
, I9 j0 y7 q, M9 b9 L3 ^6 V - Time = 0 ;
# E, n: B8 D) m+ c. Y7 N - while( ( ( I2C1->SR1&0x01 )==0 )&&( Time<65535 ) )
" D% [/ L1 K: G' V5 j1 f - Time ++ ;
9 R9 S4 o/ p6 u) |* | - I2C1->DR = 0xA1 ; //发送从机地址4 m3 M& y6 L" e" o, g
- //等待地址标志置1; U u) _/ T+ V$ E+ K% I7 r0 g
- while( ( ( I2C1->SR1&0x02 )==0 )&&( Time<65535 ) )
7 Q0 \/ G$ M9 {: N0 Y - {& g) Z* {7 D8 o2 ^
- Time ++ ;. A4 e2 U7 X' }* J! q0 q* u; Y
- //检查是否检测到STOPF5 g6 b _5 O/ c7 E3 B% x
- if( ( I2C1->SR1&0x10 )==0x10 )$ X$ b) W8 t, H$ Q
- {# c7 k5 } f+ j' z4 ?
- I2C1->SR1 &= ~( 1<<4 ) ; //清除停止标志, q* ^2 i% L$ b2 T+ x9 U
- break ;
" m) L7 g H' d1 D9 h - }
( D1 I1 ]) a# H' k. V5 j9 Y - }% h5 W \: Q7 g
- I2C1->CR1 &= ~( 1<<10 ) ; //禁止应答
; K3 Q$ p& N9 H7 T - tmpreg = I2C1->SR1; //清除ADDR标志: y0 g5 L5 n1 }' x& u
- tmpreg = I2C1->SR2;, S" I; `2 D( T0 h
- I2C1->CR1 |= 1<<9 ; //通用应答9 `# w1 Y7 ~8 l- z; V
- //等待直到RXNE标志置1
8 M9 q/ I+ ?) I' k' V - Time = 0 ;
. i7 O5 x1 o- w( A* { - while( ( ( I2C1->SR1&0x40 )==0 )&&( Time<65535 ) )% n+ H7 x2 \3 l6 }9 Z- N
- {* t" M/ V) @4 `/ t1 d8 w
- Time ++ ;
H/ P; N- n2 ]6 ^# }2 r# s6 m/ V - //检查是否检测到STOPF
' z; z; a1 p% t% c - if( ( I2C1->SR1&0x10 )==0x10 )* e8 I) v5 w( Q/ |" i% W! H- ^
- {
`0 j& b6 a8 j% Z( K) x: ?8 G& t - I2C1->SR1 &= ~( 1<<4 ) ; //清除停止标志. J7 o9 O! J! P, t
- break ;
3 A/ ?% j, Z: }1 t) i" ^' T! r - }
' a1 W! ]5 ]2 k& E% J - }
) s2 A, F5 U# K' i2 X - *Data = I2C1->DR ; //从DR读取数据
) ?* G! T1 @7 O3 p+ k) b9 O( h/ u$ o - }) e$ h! ^/ Z& I' O8 I; B
- /***************************************************- C% `' |' O& `
- Name :AT24Cxx_Write_nData1 v' @* X# H8 A8 Y$ r
- Function :写入n个数据, p1 A( A* a9 f" J8 c- R
- Paramater :1 d( Q( n" A: p( v: N: B
- Address:地址
6 `5 a9 w' {; D _$ U2 h - *Buffer:数据缓存
9 ^( J7 ] n1 J( g( _ o - Len:数据长度
" p" g) O1 E8 g# U4 A5 g" h3 F - Return :None
# a) M1 @: Z1 @; [( y - ***************************************************/# ?: Q& C' u7 z
- void AT24Cxx_Write_nData( u16 Address, u8 *Buffer, u16 Len )
8 `0 [8 A( I- {9 v; J' t3 j - {$ L T8 ?; m5 z9 D; K
- u16 i ;8 {4 q& U9 r d9 q/ T. h
- for( i=0; i<Len; i++ )
8 B& U, t) E' K8 X4 c$ e - IIC_Write_Data( Address+i, Buffer[ i ] ) ;
8 a% d2 ?+ o2 s" e0 }$ f - }
5 }- q& s) M* Y) t; E9 R - /***************************************************
& H1 x+ i; D e, K- v! i - Name :AT24Cxx_Read_nData- n/ J4 a1 J$ {- _* K
- Function :读取n个数据( h2 T5 e$ j! j9 o$ F
- Paramater :7 a( G6 ]3 k$ y( @
- Address:地址
1 Q. x9 Z# Z% t @: ~ - *Buffer:数据缓存
) ?0 L6 m' [1 g/ O) c% {! p& J! z - Len:数据长度9 l8 U( x o& @/ ?
- Return :None
& s& c/ K+ ?- ?0 T- e! Q - ***************************************************/6 A6 k+ I; B* Q$ L; j
- void AT24Cxx_Read_nData( u16 Address, u8 *Buffer, u16 Len )9 u R7 h+ c+ T
- {
9 g! [8 M; L9 i/ k. o5 M - u16 i ;
' d# ?' u3 s4 R- i8 Z - for( i=0; i<Len; i++ )
% M3 Q+ U4 X4 u \: l - IIC_Read_Data( Address+i, &Buffer[ i ] ) ;
7 J3 B# \4 J3 Q6 L9 t - }: R8 t! K- O2 V# R! n0 G3 B, @
- /***************************************************. r/ u. ]- F. h5 ?, p% \ X, K. `% C
- Name :AT24Cxx_Check
, ~: e1 h7 w* G5 f - Function :检查AT24C是否正常# J% N) @ o; M3 R) D
- Paramater :None' z' g) g: f- Q! o+ {
- Return :
0 g% Q/ `; U. @7 Z2 x - 0:成功
4 e6 o. E2 w! R1 U+ m - 1:失败
; a* d0 g2 T& \ l, ]$ z3 } - ***************************************************/- o) i' ~; \: f% i" B
- u8 AT24Cxx_Check()
1 g# c {2 T: A0 Q) V - {1 {' h5 y9 c* B8 ~/ q
- u8 Data ;2 t5 Z# B# J( i8 ^1 Q, @3 u
- IIC_Read_Data( 255, &Data ) ;- w4 O( h! R' G {1 A
- if( Data!=0x55 )
, g" ~: ?5 U- j: x4 n - {
$ L( f" k" g* }& u& L( g - IIC_Write_Data( 255, 0x55 ) ;- X5 u5 B' a" M7 X* Y
- IIC_Read_Data( 255, &Data ) ;
0 c" [; F5 Y. W - if( Data!=0x55 )% ^/ c& b, q9 S' w& W2 r% f
- return 0 ;
- |7 K- o& B5 P9 v7 y/ A - }
% S, H5 d- I- }+ [# T9 m - return 1 ;
# d( [5 [+ z4 v5 Q! q, d6 X - }+ z8 O* S P" S& A
- /***************************************************
& W5 Q1 w* G& k! G. ^ - Name :AT24Cxx_Init
- H2 d+ c3 V0 k& d, I! ? - Function :AT24C初始化
- g5 j0 z+ L" s- u - Paramater :None/ ]' W8 q1 n7 ]" w! w
- Return :None
5 v! B8 [. f: M) r J - ***************************************************/
' I9 N- Y# X% U! N- K3 e5 F+ t - void AT24Cxx_Init()" `( ?1 G0 l/ `7 I
- {: r% D$ P1 R% ^3 v3 ~+ ]2 r+ ^: Z, ~9 G
- RCC->APB2ENR |= 1<<3 ; //先使能外设GPIOB时钟! o" A# m3 P8 ^. P0 V' o
- GPIOB->CRL &= 0x00FFFFFF ; //PB6和PB7推挽输出; {2 g" \9 ~) ?" e) M5 j7 v
- GPIOB->CRL |= 0xFF000000 ;
: w0 i9 b0 q% ^8 P8 u - RCC->APB1ENR |= 1<<21 ;
! `8 m k4 R. X0 R- S7 v G& r8 q4 N - I2C1->CR1 |= 1<<15 ;
* p! y6 W9 [4 o) V' ] - I2C1->CR1 &= ~( 1<<15 ) ;% `) S3 E8 |# o2 |, a
- I2C1->CR1 &= 1<<0 ; //关闭I2C模块
; L. H& R( T& q6 p - I2C1->CR2 &= ~( 3<<0 ) ;
; l) X; M; Z. } - I2C1->CR2 |= 16<<0 ; //I2C频率范围
9 m2 p* Z" R/ w0 u; I2 w9 K9 w" y - I2C1->TRISE &= ~( 3<<0 ) ;
: k& `( E: l5 d% x( ?/ Y3 O - I2C1->TRISE |= 17<<0 ; //I2C上升时间
0 a1 q5 v/ @ y. t$ H# `- K4 ^% O - I2C1->CCR &= ~( 1<<15 ) ;' ~: ?3 B4 v# ~7 R
- I2C1->CCR &= ~( 1<<14 ) ;8 o# \( g6 q+ u G- F" X9 D6 f4 ~
- I2C1->CCR &= ~( 0xFFF<<0 ) ;
9 W, V5 Q0 r: s, v" a+ e+ f8 K' i. _6 O - I2C1->CCR |= 80<<0 ; //I2C速度
# h, ?) ` G" l3 ~ \5 Z - I2C1->CR1 &= ~( 1<<6 ) ;
! k1 U) ^- e) l4 d - I2C1->CR1 &= ~( 1<<7 ) ; //通用应答模式0 h5 j2 ~$ }- n. g! C& v5 K9 n
- //主机地址1+地址模式& I# ?8 }, e" O( f; A' p7 ?! I
- I2C1->OAR1 &= ~( 1<<15 ) ;
4 _+ ` r0 C$ m q8 V; r' N - I2C1->OAR1 &= ~( 3<<8 ) ;
# B2 e. N; T6 ]. X' J8 r9 Z - I2C1->OAR1 &= ~( 0xFE<<1 ) ;
: |' j1 j/ C* C - I2C1->OAR1 &= ~( 1<<0 ) ;$ ^! m( x9 k- k+ ^1 e
- I2C1->OAR1 |= 1<<14 ; //地址模式8 f8 p0 \1 p, Z2 p" m
- //双模式+主机地址2% a6 R0 i# `8 ^# \" r5 I7 t7 y4 p
- I2C1->OAR2 &= ~( 1<<0 ) ;
" _6 q- v* H7 {' f - I2C1->OAR2 &= ~( 0x7F<<1 ) ;5 u, [* O" H2 q: G& H* o
- I2C1->CR1 |= 1<<0 ; //开启I2C模块
3 H2 }" v4 S# S c X C6 {" T% d -
/ F# n4 X# G J0 l+ X1 E - while( AT24Cxx_Check()==0 ) ;
1 J; e3 l; h! Z0 C6 T+ k$ u- [; q' x - }
(3)创建1.c文件并输入以下代码。 - #include "sys.h"
' W( A+ D, z% R2 N$ b' I N$ f - #include "delay.h"
+ w4 j* u1 G0 g - #include "usart1.h"; ~9 ?: T7 U) ]+ c: o; x1 |# p W
- #include "at24cxx.h"7 H, g- I4 u4 x; R( a+ g
3 y" \5 v0 ~' l8 L/ Q0 Z- H" q- u8 TEXT_Buffer[] = "STM32F103 IIC Test" ;& m- [8 ?6 V; q; s% y- S0 e
- int main()# H: Z+ h% B6 S) w1 U7 `
- {/ Q! R% I2 b, J$ r
- u8 datatemp[ 17 ] ;
$ h, V5 L8 Z# w8 j - STM32_Clock_Init( 9 ) ; //STM32时钟初始化9 P+ d. y; ]/ L! q+ a7 o5 e j
- SysTick_Init( 72 ) ; //SysTick初始化 z5 N3 `. E" h& U' ]
- USART1_Init( 72, 115200 ) ; //初始化串口1波特率115200
& Y7 c9 W- U( @, } - AT24Cxx_Init() ; //AT24C初始化5 \/ [; M5 k2 V8 z( ~4 ]8 r
- AT24Cxx_Write_nData( 0, TEXT_Buffer, 18 ) ; //从第0个地址处开始写入' E7 t! W8 t1 S. I
- AT24Cxx_Read_nData( 0, datatemp, 18 ) ; //从第0个地址处开始读出4 R x) C1 Q/ Q9 g
- while( 1 )6 }) v C. K' R" k+ G( [
- {! \6 L* n2 m) j- c; Z
- 5 A* @1 H/ N' x! N! K
- }
1 p$ x5 M! \ \, s - }
文章出处: 滑小稽笔记 7 k# K @ N' H) E6 Z
8 G5 ~- x9 c7 w |





 STMCU小助手
发布时间:2021-3-10 13:23





 微信公众号
 手机版


