驱动电机运动
& y% d, U X6 \5 c5 [- }* Q& I软件:Keil5
' ?; n: p5 C1 h m- W设备:步进电机(17HS4401)、驱动器、单片机(STM32F103)% z# V- b: Y( z* f4 F
3 D- r7 e1 o, d) ?' j. R! h9 ]: ^2 w
' F( {* k5 J& k0 _* ^ T% G接线方式:6 |$ C1 ?1 _$ ]$ k6 A4 j
$ w+ ?7 N1 _1 j: l+ g: ?, E# A0 B2 N* L% K, q4 T
电机与驱动器:黑A+,绿A-,红B+,蓝B-1 u v+ q8 b' ], [
驱动器与单片机:MF-PC8,DR-PC9,PU-PB5,COM-3.3V
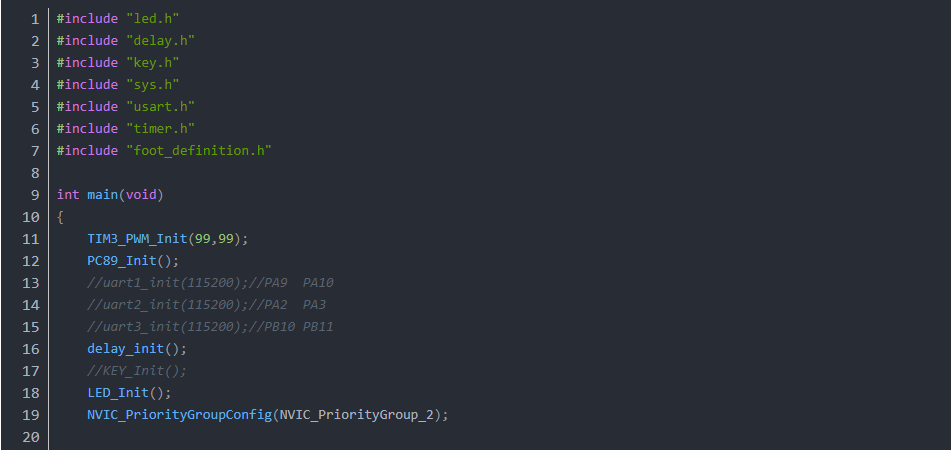
7 I& H6 t" F/ t2 {main.c:(注解部分为此次用不上的程序)
, l5 ^, j; y, w0 Q( e- <font face="微软雅黑" size="3">#include "led.h"! h+ |4 ]& d6 o/ H% w
- #include "delay.h"
* q3 U" J: I! j8 r: ? - #include "key.h"
d/ n0 J/ p6 `5 I4 ? - #include "sys.h"
5 S% r- S: Q5 x* C - #include "usart.h"8 i5 h6 W% s5 l4 j0 J
- #include "timer.h"
" h/ Z ?7 P$ ~0 A1 F% n0 F - #include "foot_definition.h"
; v( d1 Y, D: O/ F( R( P2 `9 z. n - & |- |$ l7 I( d+ h' n
- int main(void)
, ]& b1 z- O# ] - {0 B7 a, N! u/ e8 H0 o
- TIM3_PWM_Init(99,99);9 s' [7 U' {4 c6 k! o
- PC89_Init();9 V- [- t3 s; ^, b- K& J i
- //uart1_init(115200);//PA9 PA10
; X# o3 i; C# X2 n7 K) U+ e" } - //uart2_init(115200);//PA2 PA3
3 ~1 C' s$ n K( J: M6 n0 z - //uart3_init(115200);//PB10 PB110 X- r8 a" X5 a7 I2 k6 u
- delay_init();
5 w# F2 s* Z5 s, h - //KEY_Init();
/ o) R/ V( b8 \, e' P - LED_Init();
; Z" {% b1 b5 \, k - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);
& D8 Y# Z1 x% m* Q
- g' r! P H/ g' P& z- N' k- while (1)3 `: N6 E6 r% _9 O: N
- { 0 z* C" k9 g4 q. `! u% T6 g2 d5 A
- GPIO_SetBits(GPIOC,GPIO_Pin_9); , r- ~5 p( h) O8 h1 F# {2 g( g
- GPIO_SetBits(GPIOC,GPIO_Pin_8);
" h5 K+ W+ ]7 F+ X+ ^3 M# | - TIM_Cmd(TIM3, ENABLE); 4 [$ S2 A! K& z8 {
- LED1=!LED1;
" b% e* ~$ Q* O5 W6 V - }5 A6 y9 i4 T0 I0 G0 L
- }
6 z2 V/ D3 F8 V$ f+ U# C - </font>
- <font face="微软雅黑" size="3">#include "timer.h"$ U$ t; `" x3 k+ J, {
- #include "led.h"7 d! B4 H' Y2 j" g- G, r3 j( U/ ]
- #include "usart.h"
6 ^6 ^6 S3 { u
# ~: Z' t+ m4 A, G' j- void TIM3_PWM_Init(u16 arr,u16 psc)
" \* a: g" v. a/ f, T# d0 s - { 9 N+ `+ a( c7 {* l: r, {
- GPIO_InitTypeDef GPIO_InitStructure;1 G4 d3 j* z3 l# s# }. f; x
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;
2 s7 K# M" _9 k) j& c' S8 s - TIM_OCInitTypeDef TIM_OCInitStructure;$ R' n* `* x# `* ?$ B% ^
-
6 Z9 ?& z* m% Z( K+ D1 E+ ~6 j' p3 H - & v, B- b( o& x0 }+ Z
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE);
) i2 P0 ], q- }! Q, z - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB | RCC_APB2Periph_AFIO, ENABLE); 2 E$ j4 r( T3 X5 z5 Q6 {; C
-
) Z3 j* f; ]8 ]% M - GPIO_PinRemapConfig(GPIO_PartialRemap_TIM3, ENABLE);
+ Z' V& \0 j+ b -
0 c2 l" c& V! E. A - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_5;
$ k" b* g2 L- J/ [0 B1 q - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; $ f0 b/ z9 @" d; b! ~( i
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;0 D* m3 u. j, G2 V: [
- GPIO_Init(GPIOB, &GPIO_InitStructure);* K0 f) p3 p* y: G3 F W& g- X
-
4 V7 z3 |; ^8 M9 j& V - TIM_TimeBaseStructure.TIM_Period = arr; + l! i5 Q" g- s3 L1 f
- TIM_TimeBaseStructure.TIM_Prescaler =psc;
( F7 e; [% ~6 a& u& H; U( I - TIM_TimeBaseStructure.TIM_ClockDivision = 0;
! I7 ` {6 Z8 y" ~4 R/ I - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;
6 ^4 C% j6 h' B! m - TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure);" c! m( r+ |- \3 a6 q
-
7 L- @( ~; h1 M' L! C f/ l - TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2;
5 j7 r. T5 E( ~& }/ }" ?) w - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;
" D T' ?1 r S( L# D) s - TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High; 4 O2 |( z' _- M) b4 S1 o; U6 n
- TIM_OCInitStructure.TIM_Pulse=arr; 8 `2 _" F) P5 }
- TIM_OC2Init(TIM3, &TIM_OCInitStructure); ' X g* E8 q) A* Q6 w! r
- ' G5 @) ]9 ~6 }" B7 t3 }4 Y/ U
- TIM_OC2PreloadConfig(TIM3, TIM_OCPreload_Enable);
* s" ~, e! o! X" k; g - % s; r. c7 x7 W( G; a( K# W
- TIM_Cmd(TIM3, DISABLE); , X) f* Q! B! o+ `: ]
- }</font>
- <font face="微软雅黑" size="3">#ifndef __TIMER_H, D3 M0 a8 W, X2 O
- #define __TIMER_H
' ^ b6 {- |! a - #include "sys.h"
% J1 E0 z' k8 C3 U9 \ - 4 u2 j4 v& [3 E4 a
- void TIM3_PWM_Init(u16 arr,u16 psc);</font>
 名字随意取得,用以存放调用串口的程序)
* n- v) I% y* D1 L* O1 @$ y- <font face="微软雅黑" size="3">#include "foot_definition.h"& p$ B/ d7 b+ L0 |+ X
- #include "stm32f10x_it.h"
2 X3 u! z/ A4 R' q; L# j5 o \' h( ] - #include "delay.h"
7 [# {, \" n. o( U4 g/ y* n# I
- v$ \4 f7 X& ?& b% Z7 t* X- void PC89_Init(void) //
1 J9 [ X! P5 ?- P5 a - {0 T4 s+ \$ i+ p1 C: h( o! N
- 2 [# f) W( l$ ]3 ^2 L
- GPIO_InitTypeDef GPIO_InitStructure;
* t7 o' w3 `, M/ b/ T - 7 R J- u8 k/ ^: [- u" y) \0 \. Q3 P
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOC, ENABLE); 3 ]8 Y; y# k% n4 q
- ! S1 m E! X; u( ?0 x
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_8|GPIO_Pin_9;
+ G6 d, q1 ?6 I3 _. P) X - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP;
8 v9 F4 |( ]4 [6 Z4 _, A - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;* C8 Z8 V* Q2 g. E3 W2 U! r
- # a/ Q$ b& G3 z
- GPIO_Init(GPIOC, &GPIO_InitStructure);8 C2 t! q* ^4 b5 d% [
- GPIO_ResetBits(GPIOC,GPIO_Pin_8); //MF0 e4 v* g7 `7 C7 R: W$ J
- GPIO_ResetBits(GPIOC,GPIO_Pin_9); //DIR
( \6 V3 t& U; { ^' ?3 r8 I - }</font>
- <font face="微软雅黑" size="3">#ifndef _FOOT_DEFINITION_H
" e. w, ?) [- [9 W3 k u8 s! b - #define _FOOT_DEFINITION_H
+ w! x0 b7 q. O* d - ( B+ o+ B: a1 Z7 L9 C x- v9 I
- void PC89_Init(void);</font>
' c$ \4 i2 @( m9 a6 W9 J
|





 STMCU小助手
发布时间:2021-7-14 15:01
 微信公众号
 手机版