你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

STM32实例-步进电机的速度控制

[复制链接]
STMCU小助手 发布时间:2023-1-3 17:34

0 T7 o% N+ ^( N" H

项目需求

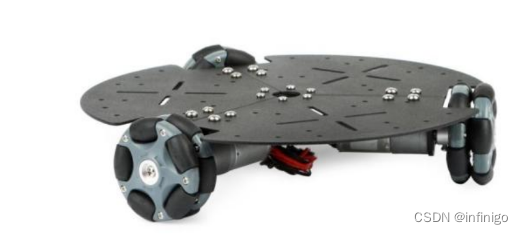
在制作一个使用全向轮的机器人底盘,对于全向轮,电机的精度是影响效果的重要因素。所以使用了步进电机,使用步进电机的优点是可以不使用编码器,开环控制即可达到高精度的效果。


% c% @8 c- @7 q  A* |# `

调整占空比或者调整周期

众所周知,PWM有两个重要参数,周期与占空比。

步进电机的运动方式是,每收到一个脉冲,就旋转指定的角度。因此影响电机速度的唯一参数就是PWM的频率。以下附图两张来说明调整占空比与调整周期的区别。

/ a# C- v9 _9 N* a+ Z" M

周期固定,调整占空比


, U' ~' ~) Q" m9 I+ q; ~* V


+ A( _! U+ f: Y/ L, J0 G; ~' z8 R6 _

上图中有4个PWM,它们的周期是一样的,不同之处是拥有从80%至20%的占空比。可以看出,无论占空比为多少,在1s内,它们产生的高电平的数量是一样的,即无论占空比为多少,PWM的频率都一致。因此也就无法调整步进电机的速度。因为步进电机的速度仅与PWM的频率有关。

2 y9 W6 x! _2 ?% r) [( T, \" E

占空比固定,调整周期

' s9 G( c4 I" n" a


. m! q+ M2 K5 ]- R3 H2 B6 h

上图中有4个PWM,它们的占空比都固定为50%,却拥有不同的周期。可以看出,即使占空比固定,只要动态调整周期,PWM就能在相同时间内产生数量不同的脉冲。因此,固定占空比,动态调整PWM周期,即可达到控制步进电机速度的效果。


- U/ [1 ?" j' {6 `: l# i2 f% A+ t

基于STM32的实现

在STM32F1中,定时器具有PWM模式,可以用来产生PWM。相关文章:STM32中PWM的配置与应用详解。但是,STM32的PWM模式,只要确定了时基单元(即确定了PWM周期),改变输出比较寄存器,仅可改变PWM的占空比。

若需要改变PWM周期,需不停地改变定时器的时基单元。但时基单元与硬件相关,不适合频繁变更。因此,步进电机的调速,不适合使用STM32下定时器的PWM模式来控制。

在多方查找资料后,确定了一种利用输出比较精确控制PWM周期的方式。


1 C- k$ P; p% N6 K

利用输出比较产生频率可变的PWM

利用输出比较产生频率可变的PWM,原理简单介绍如下:

首先配置定时器时基单元,确定脉冲最小长度单位CK。

然后开启定时器的输出比较,设置模式为翻转模式,并开启输出比较中断。

将定时器内计数器CNT当前值,加上脉冲长度X(单位为CK),写入输出比较寄存器。

在X个CK后,将会触发输出比较中断。同时电平翻转。

在中断中再次将当前计数器CNT的值,加上脉冲长度X,写入输出比较寄存器。

在X个CK后,将会触发输出比较中断。同时电平翻转。

在中断中再次将当前计数器CNT的值,加上脉冲长度X,写入输出比较寄存器。

如此往复……

以此即可得到一个占空比为50%,周期为2X个CK的PWM。

$ V, K8 y0 O$ D: E% I( W% G/ `2 B( I

确定最小单位CK,配置时基单元

首先确定一个最小的间隔CK,规定PWM的高电平长度和低电平长度的单位都是CK。

即高电平的长度一定是CK的整数倍。低电平亦然。

然后配置定时器的时基单元,通过CK的长度确定预分频系数。

已知STM32F103的主频为72MHZ,则时基单元中预分频系数为


) m8 l# J: O. n- C6 k; Z

PSC = 72M / (1/CK)

例如,rtz所确定的CK长度为10us(0.00001s),即可得出方程。


% U" V/ B- w$ O, L. W

( ]8 v( m  ^7 p7 k

预分频系数确定为720后,由高速晶振产生的72MHZ的时钟信号被720分频,得到100000HZ的时钟信号。即时钟信号每秒变动100000次。每次10us。同时可将重装载值设定为0XFFFF(16位定时器的最大值)。因为本次使用的输出比较模式不使用更新中断,该值可随意设置。


' u4 A" D% p+ r5 @3 e8 s

TIM_TimeBaseStructure.TIM_Period = 0XFFFF;+ H# k5 A6 Y) t( ]7 O  D
TIM_TimeBaseStructure.TIM_Prescaler =720;
6 [: B2 |9 ?, T. j- L( ~5 NTIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1;
6 m2 I- C$ G2 ]TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;
: A, E; O6 I0 V+ y/ }  jTIM_TimeBaseInit(TIM2, &TIM_TimeBaseStructure);

; }. x, \  h# d9 p+ v7 e. A
开启输出比较通道,设置输出比较模式为翻转模式,并配置NVIC,开启输出比较中断,配置输出比较通道:
- _/ T5 m1 j) g2 Q. ETIM_OCInitStructure.TIM_OCMode = TIM_OCMode_Toggle;- E. X& v2 _& [8 i* F9 `+ w5 @
TIM_OCInitStructure.TIM_Pulse = 500;
- m4 ^2 ?. T* h9 k3 H! cTIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;8 E4 x  N& s$ `' h* x
TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;5 B  ?7 G% r9 D3 Q) t
TIM_OCInitStructure.TIM_OCIdleState = TIM_OCIdleState_Set;
- [3 I9 P' E  S" fTIM_OCInitStructure.TIM_OCNIdleState = TIM_OCIdleState_Reset;
9 j- V; O0 E* {0 L: KTIM_OC1Init(TIM2, &TIM_OCInitStructure);


( [+ d  R/ _$ _/ y5 I  i开启输出比较中断,配置NVIC优先级:

TIM_ITConfig(TIM2, TIM_IT_CC1, ENABLE);
0 v1 ~* }0 E2 J' w! f+ g& {NVIC_InitStructure.NVIC_IRQChannel = TIM2_IRQn;
$ M4 R- ]4 g$ o. e; iNVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0;
; \1 Y/ E3 r( N* m; x2 INVIC_InitStructure.NVIC_IRQChannelSubPriority = 0;0 r3 |; p- \5 |: W$ m4 c7 Z* ~! f
NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
5 J6 P: T* G% u6 Q# dNVIC_Init(&NVIC_InitStructure);

编写中断服务函数
, b3 @9 J$ _. M0 S2 Q2 C4 Z在输出比较中断中,唯一要做的事情就是把当前CNT的值取出,加上脉冲长度X,写入输出比较寄存器。% c( ?6 G6 b% D: ^5 n: W
当计数器达到0XFFFF(之前设定的重装载值)后,再加一会自动变为0.! {7 B# k/ q. e) ?7 J. @
例如,当前CNT值为0XFFFF,脉冲长度为5,很明显,输出比较寄存器应设置为0X0004才可触发下一次中断,而不是0X10004,这样会造成溢出。' T$ [7 A$ }( h! S# c: u* Q
因此将CNT的值与脉冲长度相加后,需要取0XFFFF的余数后,再写入输出比较寄存器。

int t_m=5;//低电平和高电平的长度
1 \+ Q7 P0 m: P, R$ E) wvoid TIM2_IRQHandler(void)0 t' g$ D4 ?# r1 w
{2 a7 E) y, ^" `
if (TIM_GetITStatus(TIM2, TIM_IT_CC1) != RESET) {" n- r; i9 X2 |) w( R3 P0 F2 ]
TIM_SetCompare1(TIM2,(TIM2->CNT+t_m)%0XFFFF);
, @" }( ^5 Y/ S4 ]/ a) tTIM_ClearITPendingBit(TIM2, TIM_IT_CC1);
, b  P0 J+ y2 \- B3 k% y/ }}6 A. X& m/ a& q9 }* G. A
}

动态调整中断服务函数中的变量t_m,即可达到修改PWM频率的效果。

( N' t! g) Z# V: s" z4 ]2 T9 B

转载自:infinigo

: C1 X: j8 b  p* [9 C& T7 J
赞 收藏 评论0 发布时间:2023-1-3 17:34

举报

0个回答
关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版