前景提要- @6 c* b0 ~* N8 G
CANFD基础知识可参考前篇:
1 j/ j+ _, P" \' g/ K2 A. ?: qJetson Xavier/XavierNX/TX2 CANFD 配置使用% f) t E5 m# V9 ~- c* m
STM32 CANFD 基础知识
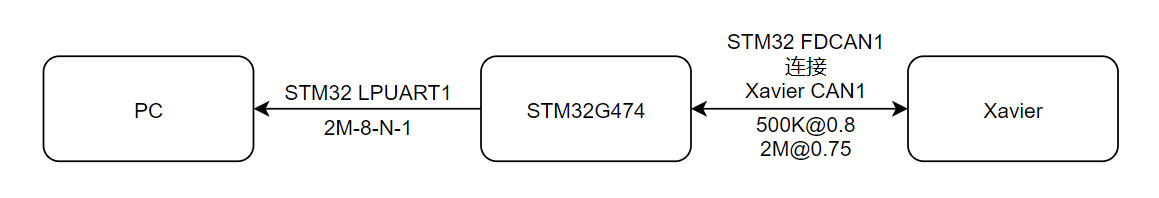
; {+ Q1 B$ a5 f3 d6 A) d本篇用起来, 连接关系如下:
% i' l1 r; }" U6 S
, K+ S* G3 j' S3 K$ }& P# Q" _6 \; _. U: @( ? U' i
3 n z' S2 T' a; CCAN收发器均选用支持2M及以上CANFD的收发器, LPUART到PC用STLINK连接.
: q' D/ j, r: d* ^ Y2 ]% s5 w9 l: l
STM32工程搭建$ @+ U! R! v0 ^5 w3 e" A4 C
STM32CubeMX配置步骤如下:
; T/ L! b. }/ X9 m& W1 ]3 a" ]9 ?) A
MCU选择: 打开 STM32CubeMX, 点击 ACCESS TO MCU SELECTOR, 选择 STM32G474VETx
. k# Q0 R- ?* N8 W: A5 {% q% O: z
4 r! Y% S- J! j1 j: g调试端口配置为SWD: Pinout & Configuration -> System Core -> SYS -> Debug 选择 Serial Wire1 l! m9 u: M* X. N8 R: T& n1 Y; M
# T T/ Y$ Z) cPinout & Configuration -> System Core -> RCC -> HSE 选择 Crystal/Ceramic Resonator. v1 U2 F7 O( x$ r. D! E% r! a
4 v+ Q: U. j& G! k# cClock Configuration(我板子上用的外部12M晶振, 主频配置成160MHz, FDCAN的时钟来自PCLK1=160MHz):
! h% K5 v% b {* d& K9 l
) }; k3 W& p3 \0 m7 ^" R
) }8 S* I- a) X1 ]4 P开启100us定时器中断: Pinout & Configuration -> Timers -> TIM6 -> 勾选Activated, Prescaler设置为160-1, Counter Period设置为100-1 -> 勾选TIM6中断:
. J& }/ z) J: ?/ L9 L" F+ b. N
) |+ i% k c/ u! b5 P
; ]0 [! S/ R( ?) z6 O' E; v
' q& d# p. x7 W0 w2 }4 @
$ M6 ~ }* O8 } j) jLPUART1配置: Pinout & Configuration -> Connectivity -> LPUART1 -> Mode选择异步Asynchronous, 关闭 Overrun 和 DMA on RX Error, 波特率配置为2M-8-N-1:8 O5 D, ~6 c! b
/ W) o& d1 h2 a: F9 u' m* l. [ Y& C& M* p& v2 G
, Z+ ]3 I. q$ {! Y0 i K8 q& Q$ r: ~' x; iFDCAN1配置: Pinout & Configuration -> Connectivity -> FDCAN1, Mode选择FD, Frame Format设置FD mode with BirRate Switshing启用位速率变换, Auto Retransmission设置为Enable开启自动重传, Trasmit Pause设置为Enable开启传输暂停, 速率和采样点设置参考上一篇 STM32 CANFD 基础知识的位时间和采样点小节, Nominal仲裁段设置500Kbit/s(160M/NPre/(1+NTSeg1+NTSeg2) = 160M/4/(1+63+16) = 500Kbit/s), 采样点0.8((1+NTSeg1)/(1+NTSeg1+NTSeg2)=64/80=0.8); Data数据段设置为2Mbit/s((160M/DPre/(1+DTSeg1+DTSeg2) = 160M/4/(1+63+16) = 500Kbit/s)), 采样点0.75((1+DTSeg1)/(1+DTSeg1+DTSeg2)=15/20=0.75), Std Filter Nbr标准帧过滤器数量直接设为最大28, Ext Filters Nbr扩展帧滤波器数量直接设为最大8(虽然后面并没有全用上), 勾选FDCAN1 interrupt 0中断, 引脚也从默认调整到板子上用的引脚PD0/PD1:
* ^4 i) L. ?9 u; g4 S
# K! V) U5 H% w' ~# O# t
0 r W& P1 ~% ^+ G: l' i+ t# y
- j* Z" y1 ~/ h5 G. M0 K
6 _5 J6 G# H1 Z) W" K- m' P# @4 D& z" K) w8 U
FDCAN2, FDCAN3的设置同FDCAN1, 注意引脚要从默认改为板子上用的, 最终引脚位置为:" C5 B& c4 X/ L& [" @# e- ]
$ B* ?& m& q# ?& G; K6 |
4 @0 V9 Y1 n$ D( j: a. W ]8 z" h
Project Manager -> Project -> Browse 选择工程位置(Project Location), 填入工程名(Project Name), Toolchain/IDE 选择 MDK-ARM, 把Minimum Heap Size改为0x1000, Minimum Stack Size改为0x1000. 或者更大一点.& V& q7 z+ C7 ], t4 \8 {
/ K& f1 N' T* i
Project Manager -> Code Generator -> 勾选Copy only the necessary library files, 还有Generate peripheral initialization as a pair of .c/.h files per periphral6 Y+ Z; {2 l9 c" d1 q+ e8 n
4 o7 {& o8 g8 _5 v% K7 O点击右上角 GENERATE CODE 按钮生成代码, 点击Open Project按钮打开工程.6 g P. A+ }& \6 e
9 Y9 {- O! b2 ], e5 ^. i5 u
Keil配置, Keil 点击魔术棒或者Project -> Options for Target ..., 默认配置Debug为ST-link Debugger, 点击Setting:
: @3 g3 N7 V0 Q7 }
; [% i( ?$ q4 L' PFlash Download选项卡 -> 勾选Reset and Run, 这样下载后可以自动复位运行.
4 [7 \6 R3 R9 X# W+ d& T4 [Pack选项卡, 去掉默认的Enable勾选( Y l6 g* |, N
到此配置结束. 下面是手动添加的代码详解0 I' Q4 b( {2 Z g/ i% _' X3 g
& g0 K" |) _/ ]$ t
串口配置' ^9 X g9 B5 _& U2 L5 v
为 LPUART1 添加printf支持:
# T" r( |6 Z8 G" U9 |8 E3 ~) u, [! N9 C2 p8 Q$ e+ F* y; G
- #include <stdio.h>) m7 k6 a- [% l! U, l) A- {
- ' f, ^- f+ Q+ ?+ S m% Y
- #ifdef __GNUC__
1 w7 h; A- q1 C8 x - #define PUTCHAR_PROTOTYPE int __io_putchar(int ch)
! y1 Z2 I$ ^. { b" q( S6 M2 I6 [( Z - #else8 p5 P1 |5 L2 e7 ^; J; d
- #define PUTCHAR_PROTOTYPE int fputc(int ch, FILE *f)% G0 O' h4 ?+ Z/ m7 n/ V8 x
- #endif /* __GNUC__ */
6 C: v( \! R: |3 ~5 t. a5 T5 A' L - . B2 w! K6 h% v" d) J
- PUTCHAR_PROTOTYPE
) ~/ s. x1 Y: y+ t$ b, o* n - {
& x3 _* O8 m* k5 \! D' N5 y - HAL_UART_Transmit(&hlpuart1, (uint8_t *)&ch, 1, 0xFFFF);6 p( y! C/ K/ S
- return ch;8 t9 J+ H @. F9 X, g* N$ Z
- }
$ s7 ~$ D- D. S1 L& z) a" H2 c4 A100us定时器: v6 s( h+ E3 ^8 y" h7 I
因为用最大64字节测试的, 实测只发送的情况下, 1s传输最多2490+约2500帧, 再多就丢帧了, 也就是400us/帧, 保守一点, 这里设置500us传一帧, 如果没传出去, 100us后有一次重传的机会, 这就是100us定时器的由来.' c d4 t$ `+ S! Y4 [4 a; r# S
) K0 Z9 _. r8 |9 H, u- /* USER CODE BEGIN 2 */
2 p: k! y7 j3 m' s - HAL_TIM_Base_Start_IT(&htim6); //Starts the TIM Base generation in interrupt mode.! f! d9 L+ I* w4 d2 t. Q
- /* USER CODE END 2 */' T) D z' d- y3 a
- / B( }1 @) D6 [% l; o1 u% L
- uint8_t tim6_flag = 0;
7 K: x$ ~* @$ t& ?2 E - void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
, ? w# |4 U2 X. T - {
. j& }( D S. o- J3 B - if(htim->Instance == TIM6) {+ E: w3 n; u& q* m. E
- tim6_flag = 1;+ E% k3 G* K* R3 S
- }0 u0 y. Y& R5 b0 [2 k+ K# u
- }
FDCAN配置
+ e' v. l$ z! S8 |( L主要是标准帧滤波器, 扩展帧滤波器设置, 开启新消息接收中断, 开启Bus-Off中断, 设置发送传输延时补偿等.# Z% i1 @+ ?( U+ p6 S
: B* o" q8 U4 E
- FDCAN_FilterTypeDef sFilterConfig1;
+ E4 G, E3 F( n3 q2 O! m' i) W - - }; H* O8 D1 J- R% k" X [
- void fdcan1_config(void)) {9 }+ G5 t7 L* D
- {
2 s/ ^. V2 z0 z$ c; N - sFilterConfig1.IdType = FDCAN_STANDARD_ID;5 {, h( n/ p- i9 d
- sFilterConfig1.FilterIndex = 0;9 L5 _# V1 F5 O$ j7 a
- sFilterConfig1.FilterType = FDCAN_FILTER_RANGE;) }+ m! l! M/ b8 [" ^8 T
- sFilterConfig1.FilterConfig = FDCAN_FILTER_TO_RXFIFO0;2 O- e& ]# e5 Z2 o# Q; L
- sFilterConfig1.FilterID1 = 0x00;% E% ^; L' B; T7 ~) g( s
- sFilterConfig1.FilterID2 = 0x7FF;( h! G6 _1 |. {9 Z
- if (HAL_FDCAN_ConfigFilter(&hfdcan1, &sFilterConfig1) != HAL_OK)
j# f. _. F4 y7 ?5 m - {
$ G4 P4 e: e/ u5 ]% H - Error_Handler();7 k- g8 I! A2 H2 P1 n( w; S
- }; [4 t% [$ n2 Z) h' w1 b+ H+ E7 ]
- # C! E9 S' a1 U8 }" O
- sFilterConfig1.IdType = FDCAN_EXTENDED_ID;/ }1 r% f8 u) k0 E
- sFilterConfig1.FilterIndex = 0;, T& q# d6 `3 P2 w
- sFilterConfig1.FilterType = FDCAN_FILTER_RANGE;) o4 ` P: P% f4 j7 [
- sFilterConfig1.FilterConfig = FDCAN_FILTER_TO_RXFIFO0;
! e2 R) a( K1 R4 H. x+ N1 Q - sFilterConfig1.FilterID1 = 0x00;9 v$ L2 x' |5 V5 C
- sFilterConfig1.FilterID2 = 0x1FFFFFFF;
2 \$ E4 h; E3 A, l- v) P - if (HAL_FDCAN_ConfigFilter(&hfdcan1, &sFilterConfig1) != HAL_OK)
/ ]2 H( v* G5 T! a4 p - {0 ?% M$ |2 Y' g3 R6 y, Y
- Error_Handler();, _. H9 V# }" _9 i% u1 q5 I3 O
- }
2 _6 i$ {/ w* D! Y5 D+ C - 8 d* c: R+ G& B! x8 O# V8 Y: P
- /* Configure global filter on both FDCAN instances:% ]# }8 f5 |& n; y4 Y4 [
- Filter all remote frames with STD and EXT ID$ f2 G% L+ A4 o) x$ A, a
- Reject non matching frames with STD ID and EXT ID */% z5 B( l$ A, c2 v
- if (HAL_FDCAN_ConfigGlobalFilter(&hfdcan1, FDCAN_REJECT, FDCAN_REJECT, FDCAN_FILTER_REMOTE, FDCAN_FILTER_REMOTE) != HAL_OK)% q# b6 H7 O7 Z. a7 r2 i4 \
- {
' R$ x2 Y1 z! N! J - Error_Handler();
, M1 L" w, U/ i3 m% g - }" M5 p7 [2 R- w# N
- 7 l8 n6 a5 a1 T; A! E7 Z
- /* Activate Rx FIFO 0 new message notification on both FDCAN instances */
4 _( ?2 W; Y! n' k: q7 M - if (HAL_FDCAN_ActivateNotification(&hfdcan1, FDCAN_IT_RX_FIFO0_NEW_MESSAGE, 0) != HAL_OK)4 n8 i) M B- g
- {) A. R$ ~! o+ S9 Z: m6 m
- Error_Handler();7 J# g+ g6 K5 l. o% G# X
- }
* j6 C) C A* L" ~ - 4 z# I) I9 a% ~/ ~4 M, D
- if (HAL_FDCAN_ActivateNotification(&hfdcan1, FDCAN_IT_BUS_OFF, 0) != HAL_OK)
: L8 C5 q% k5 W6 s8 h5 k - {6 [7 `* v; d. F) a1 |
- Error_Handler();
1 M! K: ]# [# B1 Y5 {2 f8 b# { - }
" r G5 t" o& N - , G! A) N \' }7 Z
- /* Configure and enable Tx Delay Compensation, required for BRS mode.
3 [/ J8 E& X* Y7 j - TdcOffset default recommended value: DataTimeSeg1 * DataPrescaler' a0 ]5 B9 X; M V8 w; K
- TdcFilter default recommended value: 0 */
% Y, x& b0 j( k L - HAL_FDCAN_ConfigTxDelayCompensation(&hfdcan1, hfdcan1.Init.DataPrescaler * hfdcan1.Init.DataTimeSeg1, 0);
* G/ r8 D& ^( J- v, @& S: ?5 h - HAL_FDCAN_EnableTxDelayCompensation(&hfdcan1);: F! F \" s/ ~6 F b }! z
- $ R0 W0 F9 z3 T( E
- HAL_FDCAN_Start(&hfdcan1);% f* J6 c; c9 X
- }
这里设置了用一个标准帧滤波器设置了标准帧的全接收, 也可以用掩码的方式设置全接收:9 L1 A! c- m" m/ ^
- sFilterConfig1.FilterType = FDCAN_FILTER_MASK;
* a! F6 R# q) n7 I; R. T - sFilterConfig1.FilterConfig = FDCAN_FILTER_TO_RXFIFO0;
" }6 L6 }; s" U$ ]# J+ Y - sFilterConfig1.FilterID1 = 0;1 j S5 W: `5 G! ]
- sFilterConfig1.FilterID2 = 0;
* s6 G1 w& s) o+ U& g6 T有别于STM32H7, STM32G474在STM32CubeMX软件中能设置的最大标准帧滤波器是28个, 扩展帧滤波器是8个, 这里程序中只各用了一个(index = 0), 如果想用更多, 不知可否手动更改stm32g4xx_hal_fdcan.c中213行这个值, 如把扩展帧滤波器数量从8改为28, 有兴趣试试:9 {5 R4 `2 @* U: z' m* i: B! Z u
- #define SRAMCAN_FLE_NBR ( 8U) /* Max. Filter List Extended Number */
FDCAN2, FDCAN3的配置和FDCAN1类似.
! j! t/ O! u8 v) O* A5 ^2 x7 ?* Z6 @6 Y) z* ~( \. F
Bus-Off处理+ ^' C7 K4 N( e1 P2 k
如果CANH, CANL短接, 或者和其它节点的传输速率/采样点不一致, 会引发Bus-Off, 上面开启了Bus-Off中断, 发生Bus-Off时, 直接在中断中初始化FDCAN外设:
$ B9 C$ t q- f t' `
" [* s6 h) F# B; p- void HAL_FDCAN_ErrorStatusCallback(FDCAN_HandleTypeDef *hfdcan, uint32_t ErrorStatusITs)% a" L0 J( D) `4 h
- {
# K5 o8 R3 M% E( u+ Z' O z - //__HAL_FDCAN_CLEAR_FLAG(hfdcan, FDCAN_FLAG_BUS_OFF);; y2 |" J; ^! ], k& Y2 ~! i$ ?
- if(hfdcan->Instance == FDCAN1) {' |7 l' y( a4 i0 n+ Y6 J* Q2 _
- MX_FDCAN1_Init();" e" R/ z2 L9 D" f0 Y& T8 z
- fdcan1_config();- M+ B7 ?/ ~+ G6 Y
- } else if(hfdcan->Instance == FDCAN2) {
- ]1 Q: { }8 g8 X2 E+ e7 r6 i - MX_FDCAN2_Init();
0 P# x: h' r% G/ t; A - fdcan2_config();
S3 J5 x9 v$ V) R% v9 h# {5 G+ D - } else if(hfdcan->Instance == FDCAN3) {
7 A. [! _( a2 K+ Y- } - MX_FDCAN3_Init();( I9 _7 s/ O5 g3 X' W1 \
- fdcan3_config();
, w! L- n7 U% v0 c - } else {; j: {$ N# m* d$ q& S
- }
& Z3 M, ~0 h/ Q4 l - }
+ ^+ x- Q4 J, f+ Q: o新消息接收处理4 k# _) ^. a$ _5 F- r# c R
直接把接收的消息通过2M波特率的串口打印出来.
/ O, }+ x/ s3 g; _( t- f- FDCAN_RxHeaderTypeDef RxHeader1;$ z( `3 _7 q: d" `
- FDCAN_RxHeaderTypeDef RxHeader2;
1 {( b% a, q+ b2 L$ Z+ S - FDCAN_RxHeaderTypeDef RxHeader3;+ i6 ]* x" O/ q D8 q
- C9 S; u; H/ G# x1 o6 f) M
- //RxHeader1.DataLength => can_dlc
# k5 c+ k' m9 w. ` - //0x00000 => 0 f* \6 f: L5 U- m* F
- //0x10000 => 1 ! [9 C8 T9 X& B1 o+ U3 B1 p
- //0x20000 => 2
) h" _# s" @# S - //0x30000 => 3
) a% E& C, {3 e& o/ ~2 R - //0x40000 => 4 e' c- `7 X9 K& X+ X n& k- l/ S
- //0x50000 => 5
: t$ I( _1 J9 c9 j& c - //0x60000 => 6 # U6 d3 _5 G) K- C4 H M" n
- //0x70000 => 7 2 \. t( W8 T$ s `
- //0x80000 => 8 - b1 W) ?2 \7 D# P0 p+ d2 P. `
- //0x90000 => 12
1 ?& ?! a e% X4 N! { - //0xA0000 => 16. f1 `: h$ C/ A9 @! K1 V/ P2 z
- //0xB0000 => 20
7 d( E8 e8 j! D( Y) _ - //0xC0000 => 24: ]# C9 z6 \+ ~) R0 R) C1 v
- //0xD0000 => 32# `6 c8 g5 Q$ w& P# _9 s' A
- //0xE0000 => 48
6 s x) A. {2 d/ d - //0xF0000 => 64
$ [' Y% r, z: m9 Y - uint8_t dlc2len[]={0,1,2,3,4,5,6,7,8,12,16,20,24,32,48,64};# H! @2 Z: j8 @. g+ A" E
- uint8_t can_dlc2len(uint32_t RxHeader_DataLength)
s* y# k& E7 A1 O ?+ s6 C - {
3 e- x2 j9 d5 m( k6 i - return dlc2len[RxHeader_DataLength>>16];$ q3 ?( e* J0 C3 g( Y
- }8 x5 }4 P% }& f7 q+ W% p5 M, y
- ; q7 D) s( y% F! e' K8 b9 o
- uint8_t cnt = 0;
; R5 t. V1 q$ [0 ^1 A" \ - uint8_t brs[] = {'-', 'B'};1 D3 G( f' P9 H) r, o1 x5 Q
- uint8_t esi[] = {'-', 'E'};: Q+ `$ B- X; R$ Q8 i, x
- void HAL_FDCAN_RxFifo0Callback(FDCAN_HandleTypeDef *hfdcan, uint32_t RxFifo0ITs)
% F! U1 s- Q# |+ [$ u - {
9 X6 x( e& G x* d- O% e - if((RxFifo0ITs & FDCAN_IT_RX_FIFO0_NEW_MESSAGE) != 0) {5 w& K4 ?: {* d1 n7 w4 z& J
- //HAL_FDCAN_GetRxMessage(hfdcan, FDCAN_RX_FIFO0, &RxHeader2, RxData2);3 m7 x3 v- V" ]" M) _) `
- //RxHeader2.Identifier++;' V- ?; |9 b9 x0 n
- //fdcan2_transmit(RxHeader2.Identifier, RxData2);4 H( }- [- l# J) m9 ?. Y
: C8 A! M7 X: X. M2 w( k0 R- //HAL_FDCAN_GetRxMessage(hfdcan, FDCAN_RX_FIFO0, &RxHeader1, RxData1);4 `& Y! [* C2 q+ i3 s9 e" i
- //memset(&RxHeader1, 0, sizeof(FDCAN_RxHeaderTypeDef));; b% n' i8 h1 @6 c: Z& j
- * d" q: M; ?7 H9 b' e' u$ }1 w
- HAL_FDCAN_GetRxMessage(hfdcan, FDCAN_RX_FIFO0, &RxHeader1, RxData1);
6 [! I( D; J: `* Q - if (hfdcan->Instance == FDCAN1) {
( o) @2 b, T$ e; F0 ]0 b/ K - printf("fdcan1, ");1 s2 p' u8 J# S4 H
- } else if (hfdcan->Instance == FDCAN2) { 2 _7 y1 t F2 x$ ^
- printf("fdcan2, ");8 f" v% Q+ T, r8 |: h9 n" s/ V; V
- } else if (hfdcan->Instance == FDCAN3) {
- R8 O3 T1 I% K/ R* b1 L - printf("fdcan3, ");" [$ i* q* w3 j" G, i
- }) I9 s/ ~! b% R# v: _# S0 A9 O# s
- printf("0x%8X, %02d, %c, %c:",RxHeader1.Identifier,
' d+ E6 R9 Y' l& ]5 r, _! y - can_dlc2len(RxHeader1.DataLength), ) R; i# R. W) N: a* a% n. h ~5 r
- brs[RxHeader1.BitRateSwitch>>20 & 0x1],
( `$ w0 l- Y! F3 H - esi[RxHeader1.ErrorStateIndicator>>31 & 0x1]);9 ]+ i4 X+ ^2 F8 s( p. {) Z9 I# q$ H
- for(cnt = 0; cnt < can_dlc2len(RxHeader1.DataLength); cnt++) {( c0 d( j& F) F u6 ^# K
- printf(" %02X", RxData1[cnt]);9 ?. @3 t s% V
- }$ h6 E$ ^% o; L2 \
- printf("\n\r");
$ n* F0 |" I7 Z1 v6 j7 \0 V- r
& w7 Q# e3 h [, g6 e2 j" K- ' \8 V8 `& g' O+ R* S! D" X4 n
- //if (hfdcan->Instance == FDCAN1) {
( `# I0 [5 a. f% T: Z - // HAL_FDCAN_GetRxMessage(hfdcan, FDCAN_RX_FIFO0, &RxHeader1, RxData1);6 X" ^) N' C! A' N
- // //echo8 @" ]& R. ]% Q; Q6 ^; ]
- // RxHeader1.Identifier++;
$ y6 G0 Z7 A w - // fdcan1_transmit(RxHeader1.Identifier, RxHeader1.DataLength, RxData1);; m9 Y- F! r* _9 M
- //} else if(hfdcan->Instance == FDCAN2) {3 a/ K* E8 u6 s; U n3 Q
- // HAL_FDCAN_GetRxMessage(hfdcan, FDCAN_RX_FIFO0, &RxHeader2, RxData2);& E3 k p0 G3 i
- // //echo
0 J) e: m# r' X) q: b4 m6 p0 b3 t - // RxHeader2.Identifier++;) b* o" ^$ Y b% v3 ?; D
- // fdcan2_transmit(RxHeader2.Identifier, RxHeader2.DataLength, RxData2);; v4 M& _6 L) m: i. k& J
- //} else if(hfdcan->Instance == FDCAN3) {8 ^& P' E! s1 {' F
- // HAL_FDCAN_GetRxMessage(hfdcan, FDCAN_RX_FIFO0, &RxHeader3, RxData3);6 [- I- D) Y {
- // //echo8 ]% r4 j- T' ]# I) M* Y3 i! }- @! K: {
- // RxHeader3.Identifier++;2 Q! x# e0 n) Q' K: k3 `
- // fdcan3_transmit(RxHeader3.Identifier, RxHeader3.DataLength, RxData3);
4 G6 D( z+ T8 u3 w' ~3 V - //} else {
4 q8 T5 F/ T, `* m! E - // 8 s/ k3 T- l5 I5 J
- //}) @. G; {/ \. B
- }
{; m, p- j! B4 ?) g: @ - }
注意注释中 RxHeader.DataLength => can_dlc 的对应关系.
4 S8 ]/ U3 N7 o+ P
2 { e& i- W% O示例如图:5 C8 i. I4 I+ C) T0 t
7 g% F6 _7 e. _- r3 | B
* y& U4 a8 v" M: w' H9 o! h5 h) S7 t$ I+ G8 H0 Z4 q7 d- D1 s1 p
图中消息来自fdcan2, can_id为0x18FF0005, 64字节数据, 开启了BRS和ESI, :后面是64字节的十六进制数据.. q% T5 e f$ a8 [
( m$ U5 a8 O% D: j/ j& n
printf还是比较耗时间的, 这里仅做低负载下的演示, 实际使用不建议中断中这么搞./ Q5 B+ x1 P% M* B8 v8 z! t* `
0 M4 R1 g! q6 j l3 C! S, g
发送处理* s# J! P* \" y. X. A
发送开启了BRS和ESI, 如果发送失败, 就延时100us后重发一次.
( Y2 u& W; E5 H* @4 ]
3 R! F3 G3 j$ s8 k3 t- #include <string.h>- v3 Q6 H) T1 A8 `
; j4 F8 Z( S6 k3 t5 E- FDCAN_TxHeaderTypeDef TxHeader1;
/ p( V; }% o! J4 @# r8 N* Q! ^7 Q - FDCAN_TxHeaderTypeDef TxHeader2;
$ r) h! \& m3 h' O" l! q0 j' t; M - FDCAN_TxHeaderTypeDef TxHeader3;
* q9 }6 ?; s9 a1 h1 [7 F
" d6 p6 W" y3 A1 O- typedef struct { |$ X" x# `2 T% g4 B' g) q$ a9 [
- uint8_t flag;4 Y: ]* T/ A7 ~4 a* [) b: O
- FDCAN_TxHeaderTypeDef TxHeader;6 _- B. L& Y2 ?: [$ r& R
- uint8_t TxData[64];$ E' S& ^% o' I4 p0 g
- } FDCAN_SendFailTypeDef;5 Y7 w% L$ p! z, ^8 T8 Z. d( d
- / z+ E4 l8 m a
- FDCAN_SendFailTypeDef fdcan1_send_fail = {0};- b( W a; D6 m5 D# b
- FDCAN_SendFailTypeDef fdcan2_send_fail = {0};5 t. J8 b8 S& M0 A
- FDCAN_SendFailTypeDef fdcan3_send_fail = {0};
: W' U( l" t( R6 w4 [
: M/ U! m: i0 `2 A5 v" @9 J% c/ V7 s- void fdcan1_transmit(uint32_t can_id, uint32_t DataLength, uint8_t tx_data[])
" L! s5 V6 a4 w v. C# q. K - {5 O2 }; H! q1 J$ @% q9 m
- TxHeader1.Identifier = can_id;
. @2 M& z2 k7 C. S& X3 O - TxHeader1.IdType = FDCAN_EXTENDED_ID;
. e1 G* A, |- J& g. s9 @ - if(can_id < 0x800) { //exactly not right+ X* s8 n/ a! i8 B/ O$ U
- TxHeader1.IdType = FDCAN_STANDARD_ID;
; g5 w: `" R! e" a2 V8 b - }
9 b( }0 l6 X2 b9 E$ F$ c - TxHeader1.TxFrameType = FDCAN_DATA_FRAME;4 }0 w4 L3 H) e; U! b1 R
- TxHeader1.DataLength = DataLength; n" D7 x4 @# h/ w, g+ T" r
- TxHeader1.ErrorStateIndicator = FDCAN_ESI_ACTIVE;
" j6 F1 B. C4 o# _ - TxHeader1.BitRateSwitch = FDCAN_BRS_ON;
7 `5 V) W1 c, N4 X- d8 ~% W - TxHeader1.FDFormat = FDCAN_FD_CAN;
+ k0 _! ?! U( U) B% ]( F" k - TxHeader1.TxEventFifoControl = FDCAN_NO_TX_EVENTS;
* e; j/ O: J) @6 Z - TxHeader1.MessageMarker = 0; //marker++; //Tx Event FIFO Use9 C6 U4 s8 f- e0 t0 T
- if(HAL_FDCAN_AddMessageToTxFifoQ(&hfdcan1, &TxHeader1, tx_data) != HAL_OK) {8 w7 ~* D+ h. ~& M
- fdcan1_send_fail.flag = 1;
) o& c* \8 {- [. p" W& j - memcpy(&fdcan1_send_fail.TxHeader, &TxHeader1, sizeof(FDCAN_TxHeaderTypeDef));% c5 R/ q6 [+ M3 _0 W% ?
- memcpy(fdcan1_send_fail.TxData, tx_data, can_dlc2len(DataLength));+ o4 j5 V9 Q& {: p X
- }
" V' K1 w8 _$ V - }
1 u: A( u+ l) E
& E! I& H, y: X5 t6 ^$ p! l- int main(void)+ |5 @" r m, A
- {! t# ]2 @6 e$ q$ P4 T% u6 H
- ...
4 u$ @4 j# M3 r& Z - /* USER CODE BEGIN 2 */
9 Z2 V Z5 d. W+ ^ - fdcan1_config();
- A" [2 K# d" G3 f - fdcan2_config();+ s: i: p! g2 G& y* T
- fdcan3_config();
# t* ~) I, v. _$ b2 O. Z! B
, o, c+ }9 {* B/ [' L. p v- for(uint8_t i = 0; i < 64; i++) {
: V% b: g8 |+ n: [ - TxData1<i> = i;, G7 s) m( Y6 ?0 H! E- F: |$ u
- </i>TxData2 = i;" L* \. R7 c: B& i) B) t7 g+ n
- TxData3 = i;
1 G! @ B1 g4 ], ?7 i4 M+ O - }$ u$ `, ?" z; Y& C% i' X
- 4 R9 |# U; Z. V+ P3 ?' q
- HAL_TIM_Base_Start_IT(&htim6);4 j m& g5 r+ U& F; R
- uint32_t count = 0;' E4 p8 p1 s. N0 `; B
- uint32_t cnt_100us = 0;
) A+ Y, i5 A% ?- S- B! L+ r0 O4 |; i - uint32_t cnt_500us = 0;/ ?4 B' J' ]7 I& t, ?! z* B, G% q7 N
- /* USER CODE END 2 */
6 ~: J: m* M6 a/ N - 5 x% e4 c2 ^; \$ O* ]& _2 q$ B
- /* Infinite loop */" S$ {5 B2 ^7 e) a5 R
- /* USER CODE BEGIN WHILE */
2 i8 n/ R* L; W - while (1)
% J' o# ?" V# a. y8 D - {
- f2 n5 p7 a1 k# B+ T3 H - /* USER CODE END WHILE */) F; `/ u8 m- l2 b7 h, ^( q
: S$ v* D4 p8 f& f. h- /* USER CODE BEGIN 3 */
9 w/ J+ |/ U& x! r - if(tim6_flag && count < 1000) {1 Y6 s, |$ A4 b. s
- tim6_flag = 0;
2 z/ G1 c6 k* t/ y% W - TxData1[0] = count >> 8 & 0xFF;" X; i. q m* l3 O( u8 ~
- TxData1[1] = count & 0xFF;
& g" d, R: U! @$ P, k7 Q L
+ G( g9 c; S' J8 _- ++cnt_100us;& @8 E% G, U- \2 B9 B: S! P- V6 c
- cnt_500us = cnt_100us / 5;1 T3 O# ?9 T Z% m+ k+ ]
- if(cnt_500us && (cnt_100us%5==0) ) {
1 r6 E5 c. Z9 i - switch(cnt_500us) {
5 Z6 H( w; m; y, i5 G7 [ - case 1: fdcan1_transmit(0x123, FDCAN_DLC_BYTES_64, TxData1); " z0 r# Z( A% z$ J+ R5 a& Z/ R
- fdcan1_transmit(0x124, FDCAN_DLC_BYTES_64, TxData1);5 X, ~* X4 m6 N( O. V
- fdcan1_transmit(0x125, FDCAN_DLC_BYTES_64, TxData1); break;
4 x- ]" Z- k4 v. b! t: X6 k - case 4: fdcan1_transmit(0x12345678, FDCAN_DLC_BYTES_64, TxData1); break;* m; Y- [" p7 `6 s) K/ {
- case 5: fdcan1_transmit(0x12345679, FDCAN_DLC_BYTES_64, TxData1); break;
* u$ z9 z. O) O& Q* k" n - case 6: fdcan1_transmit(0x1234567A, FDCAN_DLC_BYTES_64, TxData1); break;
5 V4 S0 a/ N5 B3 f8 c - case 7: /* next send */ break;# V& x! x! J( W9 w
- case 8: break;
+ ]/ p! R9 W' x1 A4 h9 C5 C V& U - case 20: ++count; cnt_100us = 0; break; //10ms z1 }7 u6 H) x$ Z2 O' J% K; b6 Z
- }
+ b# {0 p$ M! z9 D' O0 Q - } else { //fail retransmission once- |, X, e8 e5 W
- if(fdcan1_send_fail.flag) {
5 j8 K3 C5 Y1 \, y0 t - fdcan1_transmit(fdcan1_send_fail.TxHeader.Identifier, ; c1 O5 k* o8 a. `! ?
- fdcan1_send_fail.TxHeader.DataLength,9 j) s: s! W; k. Q, I; F& X
- fdcan1_send_fail.TxData);
7 {/ f2 W& k' P - fdcan1_send_fail.flag = 0;+ W$ M1 P3 m5 p. G5 V$ E
- }
9 g* k* P, \+ }6 O- L& n - if(fdcan2_send_fail.flag) {7 v: v5 k- F0 E8 V+ s
- fdcan2_transmit(fdcan2_send_fail.TxHeader.Identifier,
' Z% V) S+ Y" {0 y - fdcan2_send_fail.TxHeader.DataLength,
! J# q- t; z) y; Z2 I; h' x/ I - fdcan2_send_fail.TxData);8 B% \$ g) ]) x! I8 x! V2 h
- fdcan2_send_fail.flag = 0;
/ D! l# ~' I8 q9 s - }0 y! N- r- h. L/ i
- if(fdcan3_send_fail.flag) {
1 {4 |6 `! e, q6 }; V; Y6 ~ - fdcan3_transmit(fdcan3_send_fail.TxHeader.Identifier,
$ p' d! h2 J0 I( `7 @8 q - fdcan3_send_fail.TxHeader.DataLength,' X7 J! w5 `8 y( |; A. N; q/ e
- fdcan3_send_fail.TxData);# b) ^ x2 h( j
- fdcan3_send_fail.flag = 0;
; J% v6 m% F" l7 m+ \ - }% P' s) `) ^- R/ ^6 F6 \1 V
- }; v5 _5 e1 E- R" k1 @, z5 S
- }
( R, [; N9 c: s9 J; P" I4 f - }
; n' ]0 }! W. w! U) J3 c8 R - /* USER CODE END 3 */
6 l5 h9 y1 _9 `+ |) f) }3 R - }
4 ~/ ~/ [5 \3 \. ~/ F# {& ?% lfdcan2, fdcan3和fdcan1的发送类似, 3个发送函数可以合并成一个, 这里没有合并.
$ q7 J' t6 N" N2 o
5 s8 a7 T4 Z' a( `发送函数中的DataLength指的是类似FDCAN_DLC_BYTES_64这种的宏定义, 而不是数字64.
$ k# N/ c, Z: W" D* r0 q) x4 p
7 D) w7 N8 R1 }+ Z1 f这里用can_id < 0x800只是为了简便, 其实不正确, 这种情况下也有可能是扩展帧, 但通常不会这么用.8 Z% J. c e0 q9 ~- f5 a! q
" O/ W/ \: L! ?2 J4 ~, `+ i因为发送最多可以缓存3帧, 所以可以一口气发送3帧, 如case 1处, 也可以一帧一帧发送, 如case 4, case 5, case 6. 这里是1.5ms/3帧或者500us/帧.6 o5 s1 [+ \% X; P" p
5 W9 P* o! v: j' `7 Z$ ?
因为总线中还有其他节点发送之类的, 有可能发送失败, 这里留了一次发送失败后延时100us重传的机会, 具体情况根据现场可另行调整.# J3 O! R: b E
* Y' |; s# Y3 z5 p- k7 Q) A- v: Z
如果fdcan1, fdcan2, fdcan3没有在一个网络中, 可以一口气 fdcan1发送3帧 + fdcan2发送3帧 + fdcan3发送3帧.: n. N/ F) c1 g! u5 s
. `% V$ ?1 [. o5 Q) x, z
一般车辆总线中发送都是最快10ms内把要发的不同ID的数据一股脑发出去(当然也有20ms, 50ms, 100ms周期的数据这里暂不考虑), 所以这里100us中断计数100次就是10ms.$ y2 }9 _/ W) @$ F, }
* g( y2 f$ n' c2 J
程序中发送1000*6=6000帧后停止发送, 10ms发6帧, 所以10s后数据就发完了.
* }1 w" |0 I2 |3 U# |+ |
9 l" ^4 T! a: o- l# h; f& l使用Xavier配合测试一下
7 Q5 T4 D( {2 [4 O把STM32的FDCAN1连到Xavier的CAN1上, Xavier CAN1设置:
% d) [! @% ^. f) O
; z! P; z- v9 H- #!/bin/sh
# ^8 I( y+ {0 z; O) g, o1 u - ( c% R0 ]8 ]/ j$ E7 C
- sudo modprobe can8 R2 k8 c/ w* L
- sudo modprobe can_raw- j- Q. ?* S! M* p+ w# N& J0 h) C" l
- sudo modprobe mttcan& X6 g2 j, L" u: V* [
: X/ f7 _5 g; I$ y. t- sudo ip link set down can0
* {1 ]; J; ?7 A, W# N9 B0 W& S% x - sudo ip link set can0 type can bitrate 500000 sample-point 0.8 dbitrate 2000000 dsample-point 0.75 fd on restart-ms 100! U" H$ ?1 O' o( `5 W! C3 r. J$ n
- sudo ip link set up can0
5 `: ?$ a% |4 A2 p! B - sudo ifconfig can0 txqueuelen 1000* ^/ F( l* P2 M& N# u6 ~3 Q
1 `( G# ^& X$ m. V, v2 J8 y2 a$ B- sudo ip link set down can1" c F! ]; U& f- s' |
- sudo ip link set can1 type can bitrate 500000 sample-point 0.8 dbitrate 2000000 dsample-point 0.75 fd on restart-ms 1001 V) H( `9 A$ z7 G' `; C$ v
- sudo ip link set up can1$ M/ K1 r# @( p! y n) V, v7 n
- sudo ifconfig can1 txqueuelen 1000
9 i5 l7 n) r9 ]Xavier也是仲裁段500Kbit/s, 采样点0.8, 数据段2Mbit/s, 采样点0.75.' v \9 q5 E3 d) \5 B% P! m
3 W( l% B* h. M) i* L drestart-ms 100设置总线Bus-Off时, 100ms后重启.
% Z1 {8 g5 e4 C& M$ W3 g, x" s; r+ h& `, B3 }
设置完后查看设置状态 ip -details -statistics link show can1:
6 F$ D9 B' k4 D' I& {0 E/ V4 M$ O: M5 g9 W. G9 g
- $ ip -details -statistics link show can1$ w( f( c: {' u: \+ b8 f
- 6: can1: <NOARP,UP,LOWER_UP,ECHO> mtu 72 qdisc pfifo_fast state UNKNOWN mode DEFAULT group default qlen 1000
% L5 m- u' T4 r# |/ _ - link/can promiscuity 0
1 }( [' |5 ~' S! O! g }; n: M - can <FD> state ERROR-ACTIVE (berr-counter tx 0 rx 0) restart-ms 100 5 r3 w. `9 K4 u
- bitrate 498701 sample-point 0.792
2 {+ C: z5 T6 `, |2 E. q) }0 m4 [ - tq 26 prop-seg 30 phase-seg1 30 phase-seg2 16 sjw 1
/ Q/ F/ l; j& f/ v# w6 @- E - mttcan: tseg1 2..255 tseg2 0..127 sjw 1..127 brp 1..511 brp-inc 1" ]' `8 C% V" u0 G* D4 _: |& d- {
- dbitrate 2021052 dsample-point 0.736
- w' s4 ^0 K% R o' u - dtq 26 dprop-seg 6 dphase-seg1 7 dphase-seg2 5 dsjw 1
' g* d. ~: y8 O: H1 `& l* V9 @ - mttcan: dtseg1 1..31 dtseg2 0..15 dsjw 1..15 dbrp 1..15 dbrp-inc 1; w# O5 S0 ^' ?. i
- clock 38400000
, e6 G( `3 j8 @! \* t s - re-started bus-errors arbit-lost error-warn error-pass bus-off% ?/ t: N9 P1 M, P, A
- 0 0 0 13 20 0 numtxqueues 1 numrxqueues 1 gso_max_size 65536 gso_max_segs 65535 - v0 Z, I8 i \- b+ J! X
- RX: bytes packets errors dropped overrun mcast . Y6 I5 B7 ^+ f8 j# v$ E3 M
- 64578440 1013451 0 0 0 0 + e" W6 H8 J; @! H! i
- TX: bytes packets errors dropped carrier collsns " `9 J3 ^; ^: F" z% f4 c
- 952448 15914 0 0 0 0
位速率和采样点的些许误差测试并无影响.
5 U: F. _4 `; ~/ {6 d' e0 B% _; ]
0 x2 k2 ]/ N& t9 e5 R使用 candump -ta -x can1 >24.dat, 这里-ta显示绝对时间, 然后下载STM32程序运行, 上面的6000帧数据全部存到24.dat文件中了, 共计6000行, 这里截取首尾部分显示:" Y0 R+ M1 B8 R6 w' C! w" I! b
# o, @- f8 o( @! f! X% ^- (1613988959.105805) can1 RX B - 123 [64] 00 00 02 03 04 05 06 07 08 09 0A 0B 0C 0D 0E 0F 10 11 12 13 14 15 16 17 18 19 1A 1B 1C 1D 1E 1F 20 21 22 23 24 25 26 27 28 29 2A 2B 2C 2D 2E 2F 30 31 32 33 34 35 36 37 38 39 3A 3B 3C 3D 3E 3F
+ Q7 \! I( I9 s) x - (1613988959.106191) can1 RX B - 124 [64] 00 00 02 03 04 05 06 07 08 09 0A 0B 0C 0D 0E 0F 10 11 12 13 14 15 16 17 18 19 1A 1B 1C 1D 1E 1F 20 21 22 23 24 25 26 27 28 29 2A 2B 2C 2D 2E 2F 30 31 32 33 34 35 36 37 38 39 3A 3B 3C 3D 3E 3F
) U2 s9 u/ Y) M. r1 y _! ~) x* m - (1613988959.106609) can1 RX B - 125 [64] 00 00 02 03 04 05 06 07 08 09 0A 0B 0C 0D 0E 0F 10 11 12 13 14 15 16 17 18 19 1A 1B 1C 1D 1E 1F 20 21 22 23 24 25 26 27 28 29 2A 2B 2C 2D 2E 2F 30 31 32 33 34 35 36 37 38 39 3A 3B 3C 3D 3E 3F
, M8 D3 |0 t/ e! u; t6 z" ~ - (1613988959.107337) can1 RX B - 12345678 [64] 00 00 02 03 04 05 06 07 08 09 0A 0B 0C 0D 0E 0F 10 11 12 13 14 15 16 17 18 19 1A 1B 1C 1D 1E 1F 20 21 22 23 24 25 26 27 28 29 2A 2B 2C 2D 2E 2F 30 31 32 33 34 35 36 37 38 39 3A 3B 3C 3D 3E 3F
3 @, _0 f& h+ n) \ - (1613988959.107865) can1 RX B - 12345679 [64] 00 00 02 03 04 05 06 07 08 09 0A 0B 0C 0D 0E 0F 10 11 12 13 14 15 16 17 18 19 1A 1B 1C 1D 1E 1F 20 21 22 23 24 25 26 27 28 29 2A 2B 2C 2D 2E 2F 30 31 32 33 34 35 36 37 38 39 3A 3B 3C 3D 3E 3F
" w# u2 R8 A" ^1 @1 V1 k, s& d - (1613988959.108332) can1 RX B - 1234567A [64] 00 00 02 03 04 05 06 07 08 09 0A 0B 0C 0D 0E 0F 10 11 12 13 14 15 16 17 18 19 1A 1B 1C 1D 1E 1F 20 21 22 23 24 25 26 27 28 29 2A 2B 2C 2D 2E 2F 30 31 32 33 34 35 36 37 38 39 3A 3B 3C 3D 3E 3F
7 M' D$ @$ |. X A' ~- j5 T - (1613988959.115791) can1 RX B - 123 [64] 00 01 02 03 04 05 06 07 08 09 0A 0B 0C 0D 0E 0F 10 11 12 13 14 15 16 17 18 19 1A 1B 1C 1D 1E 1F 20 21 22 23 24 25 26 27 28 29 2A 2B 2C 2D 2E 2F 30 31 32 33 34 35 36 37 38 39 3A 3B 3C 3D 3E 3F
% u" u( Q a: f - (1613988959.116215) can1 RX B - 124 [64] 00 01 02 03 04 05 06 07 08 09 0A 0B 0C 0D 0E 0F 10 11 12 13 14 15 16 17 18 19 1A 1B 1C 1D 1E 1F 20 21 22 23 24 25 26 27 28 29 2A 2B 2C 2D 2E 2F 30 31 32 33 34 35 36 37 38 39 3A 3B 3C 3D 3E 3F5 b/ T0 O4 v. W8 f2 ^, f) _+ H) V* \
! j2 p' c0 b% x0 c$ _- ... * M1 \6 I4 s* ~0 u' |
- 3 k$ M" X) F. {# T
- (1613988969.087131) can1 RX B E 12345678 [64] 03 E6 02 03 04 05 06 07 08 09 0A 0B 0C 0D 0E 0F 10 11 12 13 14 15 16 17 18 19 1A 1B 1C 1D 1E 1F 20 21 22 23 24 25 26 27 28 29 2A 2B 2C 2D 2E 2F 30 31 32 33 34 35 36 37 38 39 3A 3B 3C 3D 3E 3F+ G2 C9 n/ s1 J4 t
- (1613988969.087612) can1 RX B E 12345679 [64] 03 E6 02 03 04 05 06 07 08 09 0A 0B 0C 0D 0E 0F 10 11 12 13 14 15 16 17 18 19 1A 1B 1C 1D 1E 1F 20 21 22 23 24 25 26 27 28 29 2A 2B 2C 2D 2E 2F 30 31 32 33 34 35 36 37 38 39 3A 3B 3C 3D 3E 3F
1 M0 ~' I! O. f3 u4 h - (1613988969.088160) can1 RX B E 1234567A [64] 03 E6 02 03 04 05 06 07 08 09 0A 0B 0C 0D 0E 0F 10 11 12 13 14 15 16 17 18 19 1A 1B 1C 1D 1E 1F 20 21 22 23 24 25 26 27 28 29 2A 2B 2C 2D 2E 2F 30 31 32 33 34 35 36 37 38 39 3A 3B 3C 3D 3E 3F
' x( S% H% d& P) D4 | - (1613988969.095802) can1 RX B E 123 [64] 03 E7 02 03 04 05 06 07 08 09 0A 0B 0C 0D 0E 0F 10 11 12 13 14 15 16 17 18 19 1A 1B 1C 1D 1E 1F 20 21 22 23 24 25 26 27 28 29 2A 2B 2C 2D 2E 2F 30 31 32 33 34 35 36 37 38 39 3A 3B 3C 3D 3E 3F A+ V6 V4 j! P
- (1613988969.095935) can1 RX B E 124 [64] 03 E7 02 03 04 05 06 07 08 09 0A 0B 0C 0D 0E 0F 10 11 12 13 14 15 16 17 18 19 1A 1B 1C 1D 1E 1F 20 21 22 23 24 25 26 27 28 29 2A 2B 2C 2D 2E 2F 30 31 32 33 34 35 36 37 38 39 3A 3B 3C 3D 3E 3F9 s; ?# E" }/ s+ I$ `
- (1613988969.096294) can1 RX B E 125 [64] 03 E7 02 03 04 05 06 07 08 09 0A 0B 0C 0D 0E 0F 10 11 12 13 14 15 16 17 18 19 1A 1B 1C 1D 1E 1F 20 21 22 23 24 25 26 27 28 29 2A 2B 2C 2D 2E 2F 30 31 32 33 34 35 36 37 38 39 3A 3B 3C 3D 3E 3F* I* {- k- V' ~: [: l
- (1613988969.097116) can1 RX B E 12345678 [64] 03 E7 02 03 04 05 06 07 08 09 0A 0B 0C 0D 0E 0F 10 11 12 13 14 15 16 17 18 19 1A 1B 1C 1D 1E 1F 20 21 22 23 24 25 26 27 28 29 2A 2B 2C 2D 2E 2F 30 31 32 33 34 35 36 37 38 39 3A 3B 3C 3D 3E 3F
) V+ m1 A9 i8 h3 _2 i, P - (1613988969.097604) can1 RX B E 12345679 [64] 03 E7 02 03 04 05 06 07 08 09 0A 0B 0C 0D 0E 0F 10 11 12 13 14 15 16 17 18 19 1A 1B 1C 1D 1E 1F 20 21 22 23 24 25 26 27 28 29 2A 2B 2C 2D 2E 2F 30 31 32 33 34 35 36 37 38 39 3A 3B 3C 3D 3E 3F
+ G' r" j0 p8 i. Q0 G6 v - (1613988969.098102) can1 RX B E 1234567A [64] 03 E7 02 03 04 05 06 07 08 09 0A 0B 0C 0D 0E 0F 10 11 12 13 14 15 16 17 18 19 1A 1B 1C 1D 1E 1F 20 21 22 23 24 25 26 27 28 29 2A 2B 2C 2D 2E 2F 30 31 32 33 34 35 36 37 38 39 3A 3B 3C 3D 3E 3F
这里前三行的格式问题, ESI的404行之前是-, 404行及以后是E, 暂时不解. 其它正常, ID顺序和数据都对得上.
1 O$ e, x7 C7 _% R9 @5 s% U4 S/ {% |$ c! z& |/ T' L) R) E8 g/ V
Xavier发送脚本, ##后面的3表示开启BRS和ESI:
/ H" V0 a) R( W8 Y8 c% z9 O6 U& _5 c3 t: s$ `& K" I
- #!/bin/sh# G* _; b2 t9 n6 l$ A
- 7 v% [3 d# W3 R
- while true; do
4 m. Y0 ]# m o2 k( g/ a - cansend can1 18FF0001##3.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16+ ?4 x) Y! {# f: l# x
- cansend can1 18FF0002##3.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16
+ Q% J8 W+ {; n( P8 r - cansend can1 18FF0003##3.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16
' u% z: Y4 q: ^/ u! o - cansend can1 18FF0004##3.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16
$ t) F( e1 B% w: U - cansend can1 18FF0005##3.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16
/ f" M% q8 Y! X5 c! c - cansend can1 18FF0006##3.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16.01.02.03.04.05.06.07.08.09.10.11.12.13.14.15.16 & [6 [0 M0 _: K; _3 Q
- sleep 0.01
, u, t& U( L' _3 r - done
可以在LPUART1串口中看到收到的数据, 如上面 新消息接收处理 小节配图.
1 U8 P3 F: j# T7 e) ?7 b5 W! y3 [9 N, F) {0 S5 b# l6 `, N
: `, h. E9 c# z V. W' j! i4 N ?! F- d; q; w
|





 STMCU小助手
发布时间:2021-12-8 22:00


 微信公众号
 手机版