你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

【经验分享】基于增量式PID的stm32实现,整定过程,附源代码

[复制链接]
STMCU小助手 发布时间:2022-1-8 20:00
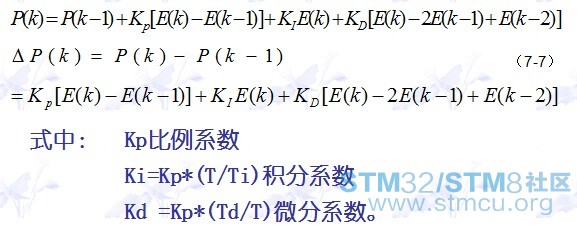
首先说说增量式PID的公式,这个关系到MCU算法公式的书写,实际上两个公式的写法是同一个公式变换来得,不同的是系数的差异。, K* I/ t2 i# H. g( @
资料上比较多的是:  t$ h+ q' V0 n3 P" c1 @3 ]
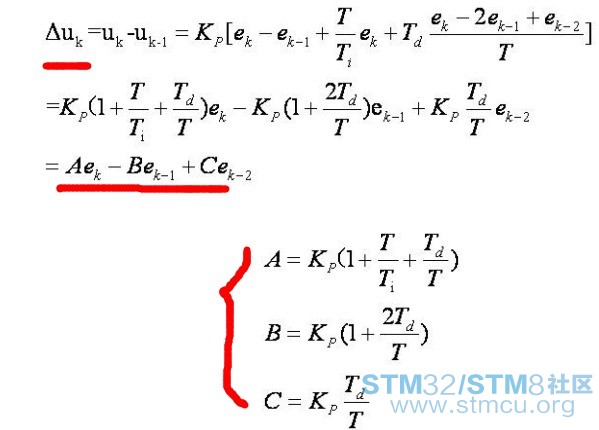
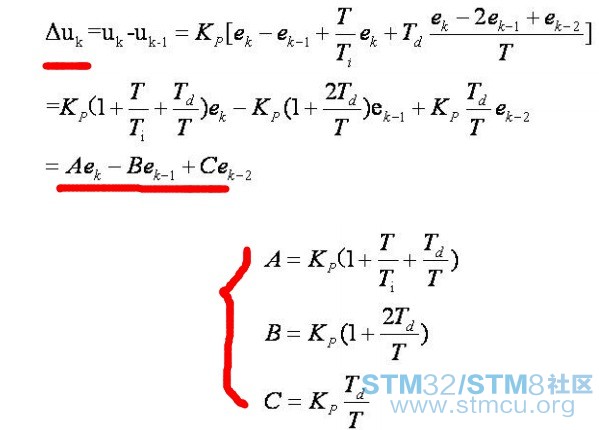
8 o* n" o8 y: T/ M还有一种是:7 R4 [& D1 m# T; D2 n1 ~$ @

! n* W) X* ~# Y  d感觉第二种的Kp Ki Kd比较清楚,更好理解,下面介绍的就以第二种来吧。(比例、积分、微分三个环节的作用这里就详细展开,百度会有很多)# M. t4 e0 Z. @9 d" V4 W5 {9 m

$ J. B" z% Y& D' M硬件部分:- y( i" }) V1 l: s# V
控制系统的控制对象是4个空心杯直流电机,电机带光电编码器,可以反馈转速大小的波形。电机驱动模块是普通的L298N模块。2 J; {: V6 F1 w
芯片型号,STM32F103ZET6& i4 d. w4 l* ~

; Y9 p; L; H' ~8 o; N软件部分:2 {4 x( j- w, e" L& M' w
PWM输出:TIM3,可以直接输出4路不通占空比的PWM波4 s! x, K% k2 h" r8 o: `' Q
PWM捕获:STM32除了TIM6 TIM7其余的都有捕获功能,使用TIM1 TIM2 TIM4 TIM5四个定时器捕获四个反馈信号
& }- L( h6 T, I* C" zPID的采样和处理:使用了基本定时器TIM6,溢出时间就是我的采样周期,理论上T越小效果会越好,这里我取20ms,依据控制对象吧,如果控制水温什么的采样周期会是几秒几分钟什么的。
4 s" j1 z# u3 Y8 e& }" c) q( D
/ c8 H4 F1 i' T$ ?3 a) _上面的PWM输出和捕获关于定时器的设置都有例程,我这里是这样的:; Y. Y, @* A- z( o
TIM3输出四路PWM,在引脚 C 的 GPIO_Pin_6 | GPIO_Pin_7 | GPIO_Pin_8 | GPIO_Pin_9输出+ m, h1 f4 _6 x" z
四路捕获分别是TIM4  TIM1  TIM2  TIM5   ,对应引脚是:  PB7 PE11 PB3 PA1
, N+ s. _7 J0 A5 G' _" P
高级定时器tim1的初始化略不同,它的中断”名称“和通用定时器不同,见代码:
  •     int incPIDcalc(PIDtypedef *PIDx,u16 nextpoint)
  •     {
  •     int iError,iincpid;
  •     iError=PIDx->setpoint-nextpoint;  //当前误差
  •     /*iincpid=                                               //增量计算
  •     PIDx->proportion*iError                //e[k]项
  •     -PIDx->integral*PIDx->last_error          //e[k-1]
  •     +PIDx->derivative*PIDx->prev_error;//e[k-2]
  •     */
  •     iincpid=                                                          //增量计算
  •     PIDx->proportion*(iError-PIDx->last_error)
  •     +PIDx->integral*iError
  •     +PIDx->derivative*(iError-2*PIDx->last_error+PIDx->prev_error);
  •     PIDx->prev_error=PIDx->last_error; //存储误差,便于下次计算
  •     PIDx->last_error=iError;
  •     return(iincpid) ;
  •     }
  • 复制代码
  • 注释掉的是第一种写法,没注释的是第二种以Kp KI kd为系数的写法,实际结果是一样的。
  • 处理过程放在了TIM6,溢出周期时间就是是PID里面采样周期(区分于反馈信号的采样,反馈信号采样是1M的频率)
  • 相关代码:
  •     void TIM6_IRQHandler(void)        //        采样时间到,中断处理函数
  •     {
  •     if (TIM_GetITStatus(TIM6, TIM_IT_Update) != RESET)//更新中断
  •             {
  •             frequency1=1000000/period_TIM4        ; //通过捕获的波形的周期算出频率
  •             frequency2=1000000/period_TIM1        ;
  •             frequency3=1000000/period_TIM2        ;
  •             frequency4=1000000/period_TIM5        ;
  •     /********PID1处理**********/
  •             PID1.sum_error+=(incPIDcalc(&PID1,frequency1));         //计算增量并累加
  •            pwm1=PID1.sum_error*4.6875  ;   //pwm1 代表将要输出PWM的占空比
  •               frequency1=0; //清零
  •          period_TIM4=0;
  •     /********PID2处理**********/
  •              PID2.sum_error+=(incPIDcalc(&PID2,frequency2));         //计算增量并累加  Y=Y+Y'
  •              pwm2=PID2.sum_error*4.6875 ;   //将要输出PWM的占空比
  •             frequency2=0;
  •             period_TIM1=0;
  •     /********PID3处理**********/
  •              PID3.sum_error+=(incPIDcalc(&PID3,frequency3));          //常规PID控制
  •             pwm3=PID3.sum_error*4.6875 ;   //将要输出PWM的占空比
  •             frequency3=0;
  •             period_TIM2=0;
  •     /********PID4处理**********/
  •                 PID4.sum_error+=(incPIDcalc(&PID4,frequency4));         //计算增量并累加
  •              pwm4=PID4.sum_error*4.6875 ;   //将要输出PWM的占空比
  •             frequency4=0;
  •             period_TIM5=0;
  •               }
  •     TIM_SetCompare(pwm1,pwm2,pwm3,pwm4);             //重新设定PWM值
  •     TIM_ClearITPendingBit(TIM6, TIM_IT_Update); //清除中断标志位
  •     }
    1 |3 W% w2 q) M) {2 F8 c

% q4 c' v5 B! H3 i  F0 O[color=rgb(51, 102, 153) !important]复制代码

# V% b! P2 y) ?$ x/ s
  • " B/ N2 ^" _2 V  Q, f! I- }1 K; a: j
7 C- b- D4 m3 U! A
[color=rgb(51, 102, 153) !important]复制代码
# P& H5 G) b3 Y9 v
游客,如果您要查看本帖隐藏内容请回复
: Y( x2 h2 p! `! p+ k) @" K9 L2 W+ G/ |

' y  ]) z; i: e9 i* l4 X+ ?- V4 g& \上面几个代码是PID实现的关键部分+ z' W7 i1 e4 x" }! n; h& W* K
+ {& |2 Y- J; r6 w
整定过程:9 B- n7 M9 W* _( f
办法有不少,这里用的是先KP,再TI,再TD,在微调。其他的办法特别是有个尼古拉斯法我发现不适合我这个控制对象。( _) k" z$ P# X( L, }
先Kp,就是消除积分和微分部分的影响,这里我纠结过到底是让Ti 等于一个很大的值让Ki=Kp*(T/Ti)里面的KI接近零,还是直接定义KI=0,TI=0.
1 f# N4 I5 G7 M然后发现前者没法找到KP使系统震荡的临界值,第二个办法可以得到预期的效果:即KP大了会产生震荡,小了会让系统稳定下来,当然这个时候是有稳态误差的。; `& l4 ^' l9 t7 r. Y; u; Y+ f
随后把积分部分加进去,KI=Kp*(T/Ti)这个公式用起来,并且不断调节TI 。TI太大系统稳定时间比较长。6 B( `$ f7 g5 x/ S4 m
然后加上Kd        =Kp*(Td/T),对于系统响应比较滞后的情况效果好像好一些,我这里的电机反映挺快的,所以Td值很小。' U8 X0 @, o! z4 V! ?( o3 K
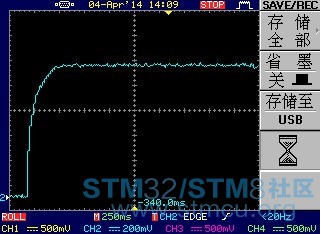
最后就是几个参数调节一下,让波形好看一点。这里的波形实际反映的是采集回来的转速值,用STM32的DAC功能输出和转速对应的电压,用示波器采集的。
3 F/ d+ Z: ]! q3 g' f" Y2 k3 h  }最后的波形是这样的:" I" T- E6 J* P% ?9 J6 a
% l' o- v1 \5 N$ N" P
最后欢迎大家拍砖,有批评才会让我更加进步!& h  p0 t0 ?% _; r2 n) Q
赞 收藏 评论0 发布时间:2022-1-8 20:00

举报

0个回答

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版