STMCU小助手
发布时间:2022-1-18 19:42
|
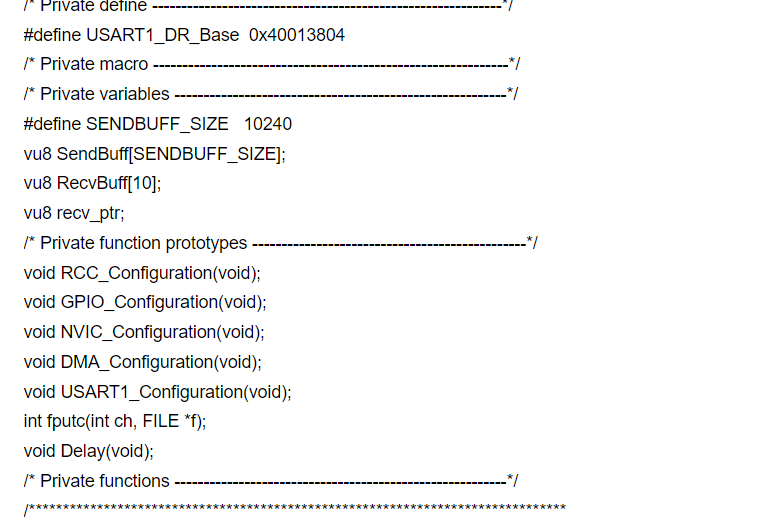
/****************************************************************************** * 本文件实现串口发送功能(通过重构putchar函数,调用printf;或者USART_SendData() * 这里是一个用串口实现大量数据传输的例子,使用了DMA模块进行内存到USART的传输 * 每当USART的发送缓冲区空时,USART模块产生一个DMA事件, m- @+ |1 {- [3 U. q i * 此时DMA模块响应该事件,自动从预先定义好的发送缓冲区中拿出下一个字节送给USART * 整个过程无需用户程序干预,用户只需启动DMA传输传输即可 * 在仿真器调试时,可以在数据传输过程中暂停运行,此时DMA模块并没有停止" r9 l! i" S8 x; h* t. q! ^8 h7 c * 串口依然发送,表明DMA传输是一个独立的过程。6 H& u% P' P* [3 V9 p * 同时开启接收中断,在串口中断中将数据存入缓冲区,在main主循环中处理 * 作者:jjldc(九九)( d: m# M( ^: \4 h% p: j! R- B * 代码硬件基于万利199元的EK-STM32F开发板,CPU=STM32F103VBT6 *******************************************************************************/2 {1 f1 } Q1 K /* Includes ------------------------------------------------------------------*/. |# K* w' [7 h7 w4 P$ n2 t7 h #include "stm32f10x_lib.h" #include "stdio.h"0 u5 P) g" M5 Z, Q /* Private typedef -----------------------------------------------------------*/ /* Private define ------------------------------------------------------------*/5 j; R/ ~, c7 j& m* X #define USART1_DR_Base 0x40013804 /* Private macro -------------------------------------------------------------*/ /* Private variables ---------------------------------------------------------*/- E1 a" D0 K; _7 s+ _ #define SENDBUFF_SIZE 10240 vu8 SendBuff[SENDBUFF_SIZE];$ r9 k2 s# P$ R) R( t! e% Y vu8 RecvBuff[10]; vu8 recv_ptr; /* Private function prototypes -----------------------------------------------*/ void RCC_Configuration(void);6 R s- Y l/ F7 f# l void GPIO_Configuration(void);6 g7 b/ i4 F9 V( H0 Z1 k/ o% | void NVIC_Configuration(void); void DMA_Configuration(void);6 b$ |3 D8 Q0 G, D- v void USART1_Configuration(void); int fputc(int ch, FILE *f); void Delay(void); K) \/ N* A' T. s/ R" x, t8 E$ ~ /* Private functions ---------------------------------------------------------*/9 a: F( T3 q1 E' m. O' s /******************************************************************************* * Function Name : main, L0 T2 h0 j- i# I( P9 v * Description : Main program. * Input : None [: z% g% ~& X% o * Output : None * Return : None2 Y' O0 E% u! k) i *******************************************************************************/ int main(void) { u16 i; #ifdef DEBUG debug();" V5 [8 u5 y+ v4 g& r7 j% j #endif3 B7 }/ w; f4 c7 g7 u* e3 k recv_ptr = 0; RCC_Configuration(); GPIO_Configuration(); NVIC_Configuration(); DMA_Configuration();5 j! i9 e; C2 F) ]+ J USART1_Configuration(); printf("\r\nSystem Start...\r\n");/ E4 F, v% _1 H5 ]% q9 _4 T v& z printf("Initialling SendBuff... \r\n");, ?7 Z/ b! C" v- d) K for(i=0;i<SENDBUFF_SIZE;i++); h: A5 p: O- d: o {( U) P: t- b3 W: q) r SendBuff = i&0xff;3 r3 ]$ G: [4 O2 V } printf("Initial success!\r\nWaiting for transmission...\r\n");! a0 \! }# P" m. f, V //发送去数据已经准备好,按下按键即开始传输 while(GPIO_ReadInputDataBit(GPIOD, GPIO_Pin_3)); printf("Start DMA transmission!\r\n");2 f9 X4 ?* P$ B5 B; S //这里是开始DMA传输前的一些准备工作,将USART1模块设置成DMA方式工作9 r- v" \$ ]$ T0 X3 W$ r8 n USART_DMACmd(USART1, USART_DMAReq_Tx, ENABLE);5 e+ f0 g0 z, W* q. |! { //开始一次DMA传输! DMA_Cmd(DMA1_Channel4, ENABLE);' j ?. D) }" `3 E3 ~ //等待DMA传输完成,此时我们来做另外一些事,点灯0 T x" _* A( M7 G+ [ //实际应用中,传输数据期间,可以执行另外的任务 while(DMA_GetFlagStatus(DMA1_FLAG_TC4) == RESET) {; _! S0 ]9 {1 b8 P LED_1_REV; //LED翻转, @9 F$ V0 Z4 i' ~! f2 d: n Delay(); //浪费时间) Q* ?) I( v! t0 Y } //DMA传输结束后,自动关闭了DMA通道,而无需手动关闭3 p. c$ u) J& K# \1 y n( g //下面的语句被注释 //DMA_Cmd(DMA1_Channel4, DISABLE); printf("\r\nDMA transmission successful!\r\n");4 ^2 Y. X0 B/ w( |! X( v /* Infinite loop */ while (1) {5 v6 g4 k2 R; y1 m+ ` V: O } }! H. B) t& ?+ p: V; K /*******************************************************************************; u% s4 x1 W9 }% [4 m * Function Name : 重定义系统putchar函数int fputc(int ch, FILE *f) @+ [: A3 j6 l+ y4 M% j * Description : 串口发一个字节; y1 K5 U; e/ i6 l * Input : int ch, FILE *f1 i1 x u' w- G7 i: D/ ~ * Output :- u9 f( Y6 L4 J * Return : int ch * 这个是使用printf的关键 *******************************************************************************/ int fputc(int ch, FILE *f) { //USART_SendData(USART1, (u8) ch);" m; l2 a4 i7 K" Q" @" h2 |5 h USART1->DR = (u8) ch; /* Loop until the end of transmission */" \. N& N, z; T8 E' j while(USART_GetFlagStatus(USART1, USART_FLAG_TXE) == RESET) { } return ch;; ^0 g1 J; d6 U% X5 _5 B2 Q8 f4 m$ N) l }: o( }; k( K: r3 U% W, W# w /******************************************************************************** L1 m; p3 z* ~2 Z( C2 r9 B) z6 n * Function Name : Delay- C' D; {' G% O! [ * Description : 延时函数9 x' _- O5 ]- o& I * Input : None * Output : None * Return : None *******************************************************************************/ void Delay(void) {& `8 x/ P9 z5 k$ v& y) N u32 i; for(i=0;i<0xF0000;i++);1 I- r/ o1 ]$ [ E" L. J' W return;- j9 K" k; _7 t. z* S } /*******************************************************************************! L- {$ U1 P. u* ^# A * Function Name : RCC_Configuration# e2 m- a4 ^- I0 [ * Description : 系统时钟设置 * Input : None * Output : None * Return : None3 `# X* A" c2 ]7 W4 G8 p m *******************************************************************************/ void RCC_Configuration(void) { ErrorStatus HSEStartUpStatus;2 \: K# Z# x) ]. t0 k) E7 t //使能外部晶振/ U- y2 H9 ~, g4 r+ R z% I5 I RCC_HSEConfig(RCC_HSE_ON); //等待外部晶振稳定+ H t/ `4 J# V) J- }; R HSEStartUpStatus = RCC_WaitForHSEStartUp();' W- k3 b" o. L2 J( ^$ ^" a# M( r //如果外部晶振启动成功,则进行下一步操作5 e4 B6 ]+ u& K: W- G( X% D, ^& [" ` if(HSEStartUpStatus==SUCCESS) { //设置HCLK(AHB时钟)=SYSCLK9 O4 P, w8 r/ x! ?, n RCC_HCLKConfig(RCC_SYSCLK_Div1); //PCLK1(APB1) = HCLK/20 J- c3 ^8 r, P* |$ I1 B4 Z RCC_PCLK1Config(RCC_HCLK_Div2);+ u) c; t) B/ E //PCLK2(APB2) = HCLK# f. A4 L8 l' f RCC_PCLK2Config(RCC_HCLK_Div1);8 ^6 E4 m( W9 ]. B. d8 } //FLASH时序控制- k, A8 w5 f: D0 b+ k2 c //推荐值:SYSCLK = 0~24MHz Latency=0 // SYSCLK = 24~48MHz Latency=1" r1 p" ~3 n. u5 r( u // SYSCLK = 48~72MHz Latency=2 FLASH_SetLatency(FLASH_Latency_2);) M9 {! @6 h& z9 C- }" b- C' g //开启FLASH预取指功能 FLASH_PrefetchBufferCmd(FLASH_PrefetchBuffer_Enable); //PLL设置 SYSCLK/1 * 9 = 8*1*9 = 72MHz RCC_PLLConfig(RCC_PLLSource_HSE_Div1, RCC_PLLMul_9); g% B5 }5 h3 E; e: @. u //启动PLL RCC_PLLCmd(ENABLE); //等待PLL稳定/ f0 H- W8 M3 k' A while(RCC_GetFlagStatus(RCC_FLAG_PLLRDY) == RESET); //系统时钟SYSCLK来自PLL输出3 d6 q5 z/ I" Q L4 t, q RCC_SYSCLKConfig(RCC_SYSCLKSource_PLLCLK); //切换时钟后等待系统时钟稳定 while(RCC_GetSYSCLKSource()!=0x08);% V: L- S+ H5 h3 Z( l" v" a /* //设置系统SYSCLK时钟为HSE输入 RCC_SYSCLKConfig(RCC_SYSCLKSource_HSE);2 y3 l( a: P R$ a7 S //等待时钟切换成功 while(RCC_GetSYSCLKSource() != 0x04);6 |5 Z/ g* y( m9 r2 u ]& i: ~- d */ } //下面是给各模块开启时钟2 }. h+ @& d$ F3 I4 [ //启动GPIO5 w8 _7 }6 q c' l9 N RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA | RCC_APB2Periph_GPIOB | \4 m1 w. K& U1 u9 l2 n RCC_APB2Periph_GPIOC | RCC_APB2Periph_GPIOD,\ ENABLE); //启动AFIO' I! c' Y9 j2 T* ?% F! v RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE);, p( ?9 H! q1 l* e! h; j" V' d. b" e //启动USART1 RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1, ENABLE);4 b1 e+ g9 J, r8 o; {3 W //启动DMA时钟 RCC_AHBPeriphClockCmd(RCC_AHBPeriph_DMA1, ENABLE);) ~# u2 D7 H5 S7 ?: P! w! h! n } /*******************************************************************************2 m+ G" Q0 |5 K6 N% S) | * Function Name : GPIO_Configuration; F0 l% O# \3 Q! j * Description : GPIO设置* B, Y. o: b7 p * Input : None * Output : None * Return : None' K% p7 `( R# K7 c4 u4 {/ ~ *******************************************************************************/: r0 g% K4 D* Y& [& E$ l3 y void GPIO_Configuration(void); K" k" P) O9 B0 m {2 f: g) V0 e/ Y+ V1 [/ V7 `8 B GPIO_InitTypeDef GPIO_InitStructure;& l$ v7 g8 y# Z9 C3 r- w2 M //PC口4567脚设置GPIO输出,推挽 2M9 \) j8 M, a" q4 L: J$ Q, N- i5 F GPIO_InitStructure.GPIO_Pin = GPIO_Pin_4 | GPIO_Pin_5 | GPIO_Pin_6 | GPIO_Pin_7; GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; GPIO_InitStructure.GPIO_Speed = GPIO_Speed_2MHz;: o3 q" D& s+ e4 a1 M GPIO_Init(GPIOC, &GPIO_InitStructure); //KEY2 KEY3 JOYKEY L( W: M' M* B0 m. a# Y; j //位于PD口的3 4 11-15脚,使能设置为输入$ K' }; n h9 X0 ^# d: F GPIO_InitStructure.GPIO_Pin = GPIO_Pin_3 | GPIO_Pin_4 | GPIO_Pin_11 | GPIO_Pin_12 |\2 ^5 o5 s' d9 ]* y3 b GPIO_Pin_13 | GPIO_Pin_14 | GPIO_Pin_15;7 v# k0 n' n- | R. e; f' \ GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;% X% s$ T: ^' k+ }4 g; [9 o; u. N GPIO_Init(GPIOD, &GPIO_InitStructure);' }; I1 z/ ^% I8 F8 k7 `7 h //USART1_TX7 E. I% d4 I4 A3 O' T* c GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9;9 G: F. X9 k7 w! Y$ M' s4 _ GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; GPIO_Init(GPIOA, &GPIO_InitStructure); //USART1_RX2 X- Q% ~3 r+ r$ n* Z& z GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10; GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;# K+ X: ?- U! z GPIO_Init(GPIOA, &GPIO_InitStructure); } /******************************************************************************** B" K# @& w# |9 [6 E# K$ K6 ] * Function Name : NVIC_Configuration% }6 Y' P' a4 p' M7 y. Z+ ~ * Description : NVIC设置 * Input : None * Output : None* O! `9 u/ H+ a" D6 s * Return : None *******************************************************************************// ~% |( ~4 o+ }- b. G2 q& k void NVIC_Configuration(void) { NVIC_InitTypeDef NVIC_InitStructure;; d u1 y4 n' Z #ifdef VECT_TAB_RAM/ c0 M: ]" ]/ B( }! g, ^% y( ]5 p // Set the Vector Table base location at 0x20000000, Y% ]1 k, L& D$ r3 T NVIC_SetVectorTable(NVIC_VectTab_RAM, 0x0);% d) j' Q, e" V) n #else /* VECT_TAB_FLASH */ // Set the Vector Table base location at 0x08000000 NVIC_SetVectorTable(NVIC_VectTab_FLASH, 0x0);$ o' r/ k2 a% t( J8 v( u1 G0 O& a #endif8 }, O* U5 [+ X' x! }* z //设置NVIC优先级分组为Group2:0-3抢占式优先级,0-3的响应式优先级 NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);+ O( S# p' k! I2 S3 ^/ @ //串口接收中断打开 NVIC_InitStructure.NVIC_IRQChannel = USART1_IRQChannel;* ^+ l3 Q7 r3 _6 C0 C2 O NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0; NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1; NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; NVIC_Init(&NVIC_InitStructure);4 ?3 V6 ^$ A* J, X# Y& h } /******************************************************************************* * Function Name : USART1_Configuration- H& L4 m4 U$ `6 J * Description : NUSART1设置+ F4 I! v" L8 r E * Input : None8 S( z( u! u/ u% w7 E * Output : None * Return : None *******************************************************************************/# P: E- F; D2 \ void USART1_Configuration(void) {8 ~( `& Q# z$ P$ `& R USART_InitTypeDef USART_InitStructure; USART_InitStructure.USART_BaudRate = 9600;9 `, _. f9 V! {% i7 U7 _) _ USART_InitStructure.USART_WordLength = USART_WordLength_8b;- I0 x7 y k4 M$ m5 m USART_InitStructure.USART_StopBits = USART_StopBits_1;. W# J/ u1 |8 f7 X3 d0 p5 s USART_InitStructure.USART_Parity = USART_Parity_No; USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None; USART_InitStructure.USART_Mode = USART_Mode_Tx | USART_Mode_Rx;3 m) d9 W" S$ z$ U! E/ M0 z USART_Init(USART1, &USART_InitStructure);3 d7 h- w% \! ^ a0 { USART_ITConfig(USART1, USART_IT_RXNE, ENABLE);- B( S- ? R. h7 m0 I" I USART_Cmd(USART1, ENABLE); }1 } w6 z$ X& q$ H3 h void DMA_Configuration(void) { DMA_InitTypeDef DMA_InitStructure; //DMA设置: //设置DMA源:内存地址&串口数据寄存器地址# o Z; u. j9 G! o* M" D //方向:内存-->外设 //每次传输位:8bit. T$ C0 n t& _+ p //传输大小DMA_BufferSize=SENDBUFF_SIZE# g% b8 V: q2 Y //地址自增模式:外设地址不增,内存地址自增13 V: e$ `9 o) d //DMA模式:一次传输,非循环! O& @/ e2 |; {2 E7 m9 p //优先级:中4 K9 U$ n. _' ?; h/ H DMA_DeInit(DMA1_Channel4); DMA_InitStructure.DMA_PeripheralBaseAddr = USART1_DR_Base;, t8 j& L V# v4 ~9 k& s- A DMA_InitStructure.DMA_MemoryBaseAddr = (u32)SendBuff; DMA_InitStructure.DMA_DIR = DMA_DIR_PeripheralDST;1 h! e7 r: d9 O DMA_InitStructure.DMA_BufferSize = SENDBUFF_SIZE;' ]3 q" R c# R" ^ DMA_InitStructure.DMA_PeripheralInc = DMA_PeripheralInc_Disable; u: X! z! O: L, I/ ?$ D7 k DMA_InitStructure.DMA_MemoryInc = DMA_MemoryInc_Enable;, y! v5 v" O+ L, P$ Y DMA_InitStructure.DMA_PeripheralDataSize = DMA_PeripheralDataSize_Byte; DMA_InitStructure.DMA_MemoryDataSize = DMA_MemoryDataSize_Byte;7 x$ ~7 Y" B9 x) D9 M ?2 b1 d DMA_InitStructure.DMA_Mode = DMA_Mode_Normal; DMA_InitStructure.DMA_Priority = DMA_Priority_Medium; DMA_InitStructure.DMA_M2M = DMA_M2M_Disable; DMA_Init(DMA1_Channel4, &DMA_InitStructure); } |
实战经验 | 基于STM32G0B1的全桥移相+同步整流PWM解决方案
DMA 原理从 0 到 1:为什么它能解放 CPU?一文讲透 DMA 的工作流程
【福利三:逢7发帖赢大礼】8、基于STM32G070板子的Ymodem串口协议IAP Bootloader开发
【福利三:逢7发帖赢大礼】7、基于STM32G070板子TF卡的FATFS移植
【福利三:逢7发帖赢大礼】6、基于STM32G070板子spiflash的FATFS移植
【福利三:逢7发帖赢大礼】5、基于STM32G070板子IRDA红外遥控接收解码
【福利三:逢7发帖赢大礼】4、基于STM32G070板子SPI flash 移植SFUD库
【福利三:逢7发帖赢大礼】基于STM32G070板子的uart shell移植设计
【福利三:逢7发帖赢大礼】3、基于STM32G070板子的YModem串口协议通信
【福利三:逢7发帖赢大礼】2、基于STM32G070板子的OLED移植U8G2库
 微信公众号
 手机版