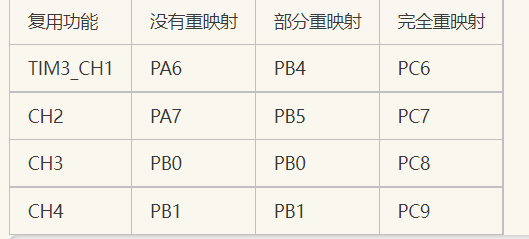
| 复用功能 | 没有重映射 | 部分重映射 | 完全重映射 | | TIM3_CH1 | PA6 | PB4 | PC6 | | CH2 | PA7 | PB5 | PC7 | | CH3 | PB0 | PB0 | PC8 | | CH4 | PB1 | PB1 | PC9 |
- /**重映射 tim3 使得PC7 PC8输出Pwm波
. r" J$ Q5 v/ O. u( g* T9 L! b2 Y - ******************************************************************************
: h, ?8 o7 \& p - * @file Project/Template/main.c5 Z/ ~9 a/ t. h# M3 x! g. u! v9 E
- * @author MCD Application Team
! h9 O' ?0 m( n/ ]9 | - * @version V3.0.0
$ m' c& g4 X# m+ S1 K0 Y1 k - * @date 04/06/2009+ k+ ` l4 r4 D# @
- * @brief Main program body& d. ~& ^8 T4 d9 Y6 U
- ******************************************************************************3 {( g+ D+ j) L) H4 n: ?2 k
- * @copy
( t6 r9 y+ i; r5 V L - *$ M/ ~; Q8 `) \% U0 u
- * THE PRESENT FIRMWARE WHICH IS FOR GUIDANCE ONLY AIMS AT PROVIDING CUSTOMERS) |/ h7 l s( I. t+ O
- * WITH CODING INFORMATION REGARDING THEIR PRODUCTS IN ORDER FOR THEM TO SAVE
* Y u$ K' q# m( Q; x0 H - * TIME. AS A RESULT, STMICROELECTRONICS SHALL NOT BE HELD LIABLE FOR ANY9 y" E+ I, j" d, y8 p
- * DIRECT, INDIRECT OR CONSEQUENTIAL DAMAGES WITH RESPECT TO ANY CLAIMS ARISING2 J. R4 f' V! |- l- C
- * FROM THE CONTENT OF SUCH FIRMWARE AND/OR THE USE MADE BY CUSTOMERS OF THE
5 I: L0 H5 s7 t( R$ D6 g3 X9 K - * CODING INFORMATION CONTAINED HEREIN IN CONNECTION WITH THEIR PRODUCTS.
" @/ _# O8 y0 q9 e - *
( }- x8 Q) h% M1 Z - * <h2><center>© COPYRIGHT 2009 STMicroelectronics</center></h2>
* X" K! M' F+ A. k8 V y8 r - */
+ W* ~# S: f- T" C/ S+ u5 ^# E - /* Includes ------------------------------------------------------------------*/! R* _7 U$ J- r- A
- #include "stm32f10x.h"# @" g" o2 R9 V' i
- #include "stm32f10x_tim.h"
7 \& P; l$ `1 m# X - #include "misc.h"
3 @. b0 [1 P& y* f9 [; s3 a - void GPIO_AFIODeInit(void);//这个函数不能落下,否则不能成功
) K2 c) S1 ~/ ^% b - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;//配置PWM需要使用的结构体声名
4 X$ m) |+ @/ [7 q% j/ _# }, u - TIM_OCInitTypeDef TIM_OCInitStructure;
, U3 q6 D+ }9 {/ h+ x9 V - u16 CCR3_Val =250;
; @# I6 y0 s" D# n/ s - u16 CCR4_Val =250;0 I& L |" t* B4 l& r
- 3 s2 M4 ~- [6 P: [5 A
- void GPIO_Config(void);' s& B! z' l5 L3 y# W
- void Timer_Config(void);
2 O2 a5 `) E4 H4 F+ @ - /**3 _% o# P! n$ r3 ?8 f8 R
- * @brief Delay program.
9 y/ v7 x3 F2 O% M - * @param None8 o t$ R* R* G% |6 P; g
- * @retval : None
$ I7 l5 ]3 e l - */9 ~; m, [' W. N8 I$ l
- void Delay (u32 nCount)8 ^. S5 g5 v- J8 Y. a
- {
6 ]6 E$ b* ]0 q6 b* \2 p - for(; nCount != 0; nCount--);1 k( w" G' {6 H9 u
- }% k' b" ?2 I! I0 k/ O2 Z7 A2 ^2 I6 s
- /**
! `/ j8 E/ ^6 h8 F - * @brief Main program.) v8 q- D7 F G; b# J( K
- * @param None* H* ?# v/ E0 e0 g
- * @retval : None
' d3 Q9 A. h# Q4 Z" }. f - */
3 C( m3 L2 X$ ]6 c6 ]6 J - int main(void)
2 r4 t9 x. k3 f o5 ^7 i7 B$ ^ - {# U$ [ V) o {
- /* Setup STM32 system (clock, PLL and Flash configuration) */& o+ H- H8 i$ Q$ C2 t
- SystemInit();
5 t/ B$ G, l2 w2 V1 Q: s& } - GPIO_Config();
/ N1 K! ]1 N; Q7 c+ g) P$ u. A. J - Timer_Config();' b, T0 R/ ?( \/ f, b8 g
- /* Infinite loop */( S, b4 j, b# ~/ E5 s
- while (1) {
) Y0 y% ^: w8 f$ M - }
3 D( x1 d; q/ `# N# v/ T: |; D4 W2 x - }( w- j, b* B# v. B9 q A0 B
- /**
- O# P/ x+ w+ _. U3 ^ - * @brief GPIO_Config program.
) j7 A$ s# ?0 ]5 r5 y" h0 y - * @param None+ l& q* B; W, B+ X- J% s
- * @retval : None
: }2 U, |5 G. _' n& m& C - */
, {" R& C3 b( z( @ - void GPIO_Config(void)
8 ?! k; P' F* z4 X" h - {9 n) v: h+ [6 K9 @+ P9 m1 c& S# n
- GPIO_InitTypeDef GPIO_InitStructure;1 a, W) p: |6 V: w. S5 I
-
! t6 j0 }1 d8 d- v4 j2 D - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA | RCC_APB2Periph_GPIOB | RCC_APB2Periph_GPIOC |RCC_APB2Periph_GPIOD | RCC_APB2Periph_GPIOE | RCC_APB2Periph_AFIO, ENABLE);' R1 Q- E% f6 H1 V5 G- e9 [* l1 O
-
7 a$ q/ L+ o4 C3 j - GPIO_AFIODeInit(); //刚开始没有这个语句,所以一直没有重映射成功
. D4 ~8 `# v' f/ W+ _+ [% e( G1 q - GPIO_PinRemapConfig(GPIO_FullRemap_TIM3 , ENABLE); //这个就是重映射功能函数2 P& L, V. d/ R" N
- /*GPIOA Configuration: TIM3 channel 3 and 4 as alternate function push-pull */
$ G. |- o+ |* B7 u" E! c# i - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0 | GPIO_Pin_1;
; Y" C/ x. r- b0 s5 G0 N - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //这里也要注意
' {- I8 n& e% N# m' t& ^, n2 K - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; 1 W. k3 V! d* e B% S4 x" K
- GPIO_Init(GPIOB, &GPIO_InitStructure); //这四句是为了校验究竟PB0,PB1是否还有PWM输出 ! J% `8 ^" U- F0 ?2 ?
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_8 | GPIO_Pin_9;8 D5 @" y5 `. o/ ~, t0 B8 M& d0 w
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;, U3 P$ D: J1 e' f
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
0 _- X9 N7 u8 X# j; p - GPIO_Init(GPIOC, &GPIO_InitStructure);
# e; I( f* L" D! E; Q# I% T0 _ - 5 j& `$ x% }+ ?1 b$ H4 d4 W! j
-
1 l. y1 e' `" `( e1 e, `! O* P - }
% K' u9 P# G8 R% l: P8 }9 b( y - void Timer_Config(void)/ P. v) C. H+ G" J6 T
- {" R. a2 l" E7 Z! V( p
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE);
7 | ^/ z; O+ Y1 m$ y8 u - + @4 R( {) B/ ]( D8 {8 k
- TIM_DeInit(TIM3);
9 Y; z( e& u) L. w - TIM_TimeBaseStructure.TIM_Period = 999; //在下一个更新事件装入活动的自动重装载寄存器周期的值7 f$ v+ x4 g5 O
- TIM_TimeBaseStructure.TIM_Prescaler = 0; // 设置了用来作为 TIMx 时钟频率除数的预分频值
5 T) F- C3 e, x( f. j - TIM_TimeBaseStructure.TIM_ClockDivision = 0; TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;
; @. p9 f/ U$ I5 r5 k4 w - TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure);; Z7 I* r0 ^0 r; V2 D9 C1 U
- /* PWM1 Mode configuration: Channel3 */: \+ D7 j3 K& n3 t2 ~. ?3 ~
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1; //TIM_OCMode/ k2 K0 u3 D1 {4 s# w
- TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;+ A, ?1 z/ Y9 k! W3 }5 f3 h7 a
- TIM_OCInitStructure.TIM_Pulse = CCR3_Val; //设置了待装入捕获比较寄存器的值7 h" c# V, f" N
- TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_Low; //TIM_OCPolarity :TIM 输出比较极性高. i% S- W" B+ y5 k ]2 E* C
- TIM_OC3Init(TIM3, &TIM_OCInitStructure);. ]. [; ` g; C* A. L
- TIM_OC3PreloadConfig(TIM3, TIM_OCPreload_Enable); //使能或者失能 TIM3 在 CCR3 上的预装载寄存器
# v% U6 }. ]$ P$ H1 ~ - /* PWM1 Mode configuration: Channel4 */
/ M, a s% o! b/ y( j - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; # U' Y' }; b& O. \7 L$ a
- TIM_OCInitStructure.TIM_Pulse = CCR4_Val;7 q3 n$ D2 l& v+ U6 Q1 y4 j2 W0 a
- TIM_OC4Init(TIM3, &TIM_OCInitStructure);
$ Y, W; d* G5 P! }) t7 R- \2 i - TIM_OC4PreloadConfig(TIM3, TIM_OCPreload_Enable);3 @# L$ p3 u2 V% d
- /* TIM3 enable counter */; w0 I7 g' s$ Y f8 ]3 |+ e
- TIM_Cmd(TIM3, ENABLE); //开启时钟,别落下
5 z4 p# w/ m6 K# u2 j! @' z# j - }
" p9 k: R$ a4 B+ g+ X - /**
) _3 V( P! P3 x - * @brief EXTI_Config Program./ G! O6 Z) \& u# u1 ]" o8 j% r. `/ N, A% r
- * @param None8 l/ A4 r8 U0 ^+ w
- * @retval : None
. O9 w4 Q5 p( d$ g) l' B - */
7 q: T! f3 k: t' q4 J" E - # K6 I# @ a6 @7 F/ y3 P
- /**
' R2 W+ k# z$ S - * @brief Configures the nested vectored interrupt controller.
' o% b5 c& n) J/ d2 _ - * @param None) c0 v, d7 B2 T
- * @retval : None5 c5 \' |; s& Y6 W- a' _
- */9 R9 S. }+ f8 u
-
8 }' [: C- k% K0 c1 e - #ifdef USE_FULL_ASSERT
$ }: ]) u1 t/ H) w - /**
/ \5 D4 U7 Q N. F! @4 I - * @brief Reports the name of the source file and the source line number% }! w9 B8 W) \# ^+ J: j
- * where the assert_param error has occurred.
- {/ N, A; m) F3 Y/ H" w - * @param file: pointer to the source file name
0 V# J5 G1 R. o# \) v( k$ p* m - * @param line: assert_param error line source number
/ |$ w2 V! y+ w0 k4 u/ a - * @retval : None
" u& p6 F* D6 u) G- @ - */* H2 i0 L$ i& O8 ^2 Z a2 Z; R" E" _/ K
- void assert_failed(uint8_t* file, uint32_t line)
6 i% S7 ]! ?2 u; r; d6 v7 h/ X - {2 _6 P; U9 S/ A0 {3 Q( j9 N# U2 T1 c
- /* User can add his own implementation to report the file name and line number,
% D9 i3 i" n3 ~6 b3 n; j- E$ l3 ~0 { V - ex: printf("Wrong parameters value: file %s on line %d\r\n", file, line) */& w- h4 U3 E- N3 p
- /* Infinite loop */3 V: G) \. V. W+ ]5 |) D: h2 W
- while (1)
$ a' h r$ O5 f+ b/ C7 M - {
( G3 W8 h. M; y - }
3 L r) \) c) l - }% f3 C! `; a" r9 l& n
- #endif
* q7 ^" x# u5 J* B4 @ - /**
1 K0 M0 Y0 s; Z6 e4 Q4 F( O - * @}
, C, u' Z' l0 e5 t6 T4 K5 a. q8 B0 Z3 t - */
3 w" J5 [! V* L( q - ! P0 s3 h5 Q" F9 X3 t5 h
- /******************* (C) COPYRIGHT 2009 STMicroelectronics *****END OF FILE****/
- d9 P; `/ D( |' | |





 STMCU小助手
发布时间:2022-1-21 22:18
 微信公众号
 手机版