|
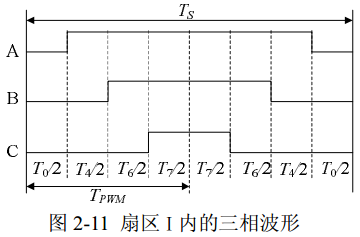
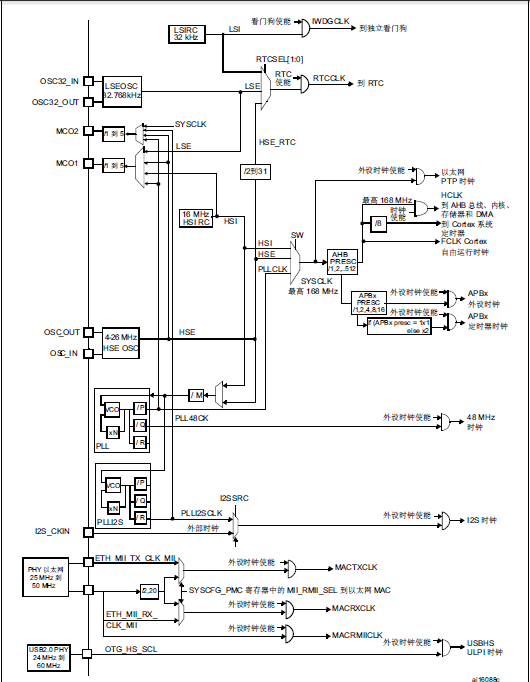
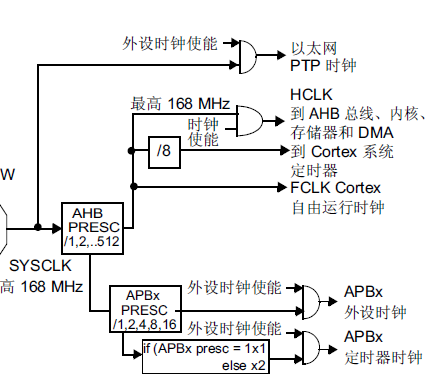
在永磁同步电机的控制中,需要对电机的三相定子施加一定的电压,才能控制电机转动。现在用的较多的是SVPWM(SVPWM的具体原理会在后面另写一篇博客说明),要想产生SVPWM波形,需要控制的三相电压呈如下形式,即A、B、C三相的电压是中间对齐的,这就需要用到stm32定时器的中间对齐模式了。 1、stm32的时钟树 stm32的时钟树如下图所示,简单介绍一下stm32时钟的配置过程。以外部时钟作为时钟源为例。HSE代表外部时钟(假设为8M)、SYSCLK为系统时钟,经过倍频器之后变成168M、SYSCLK经过AHB预分频器(假设分频系数为1)后变成HCLK时钟等于系统时钟SYSCLK,HCLK即AHB外部总线时钟,经过APB预分频器分出APB1时钟(分频系数为2,低速设备SYSCLK/4)与APB2时钟(分频系数为1,高速设备SYSCLK/2) HSE->SYSCLK->HCLK->APB1、APB2。 针对stm32f427的配置源码如下 - static void SetSysClock(void)
! W7 |$ U4 B( Z3 @% @ - {
* u% l h z: z" C - #if defined (STM32F40_41xxx) || defined (STM32F427_437xx) || defined (STM32F429_439xx) || defined (STM32F401xx)
" k5 G6 }) R( P4 o7 R - /******************************************************************************/
- b6 G- k* U' t; @9 b( L* j7 K - /* PLL (clocked by HSE) used as System clock source */" H+ D$ u) C' Q) H6 b( a
- /******************************************************************************/& i8 x; S/ i) ^2 \
- __IO uint32_t StartUpCounter = 0, HSEStatus = 0;# Z, r x( G/ Z2 [8 J( s- L
- ; J( N3 R A: w( G0 i8 J- s t
- /* Enable HSE */
8 h9 i8 i$ j& X7 }( x - RCC->CR |= ((uint32_t)RCC_CR_HSEON);; n( r! c3 K8 d6 ?
-
/ m' D8 b% l# l - /* Wait till HSE is ready and if Time out is reached exit */
+ M& _3 D" H1 b. p7 i+ t: }" v - do
0 r& ?) R/ K) C7 ~ - {+ Z- U* Y6 q5 d
- HSEStatus = RCC->CR & RCC_CR_HSERDY;
: s/ S+ u: E2 P. P' {* E - StartUpCounter++;
/ Y, `' U' B2 \+ l% i3 o( l% P R9 ]+ _ - } while((HSEStatus == 0) && (StartUpCounter != HSE_STARTUP_TIMEOUT));
/ b9 f/ I: i# v. D! | - 0 Y, f- h+ R3 w1 m
- if ((RCC->CR & RCC_CR_HSERDY) != RESET)
6 T* W& D5 ], [8 X - {
2 o8 j1 E$ L6 N# l6 A' U5 G - HSEStatus = (uint32_t)0x01;
U5 X: ?; G$ Y: ?* s! k - }
: s, [2 W- L' [: q* G9 y) [ - else
2 z9 t% p& Z* D% E$ [, c7 Q# a - {
# o+ Q" z) O U. W, _ - HSEStatus = (uint32_t)0x00;7 `* J j" i* ~4 p
- }; N, A* T6 d: s u1 z3 U, Y
0 P; D. r4 V7 p- if (HSEStatus == (uint32_t)0x01)
& G7 b' o5 v; p U - {
8 A2 x: j# ?/ s* W+ H - /* Select regulator voltage output Scale 1 mode */
4 t, j: N7 W- y& O1 m3 K - RCC->APB1ENR |= RCC_APB1ENR_PWREN; k( I* S( j# j0 k; `
- PWR->CR |= PWR_CR_VOS;
/ u1 A7 s2 }0 v8 x7 f" t9 J
. y, _7 I W# [0 J8 }- /* HCLK = SYSCLK / 1*/
0 A6 {8 v- v, Q7 K# ^7 f - RCC->CFGR |= RCC_CFGR_HPRE_DIV1;//AHB时钟 6 @ A4 A/ l2 _7 B
$ j. Y2 ^' Q7 `, I% e+ R3 G- #if defined (STM32F40_41xxx) || defined (STM32F427_437xx) || defined (STM32F429_439xx)
' Z' E: u8 `9 m$ {4 m. ?8 |# c - /* PCLK2 = HCLK / 2*/
- z+ V0 H, Z ?; O$ t7 z0 X - RCC->CFGR |= RCC_CFGR_PPRE2_DIV2;//APB2时钟% W! P. w; C- N
- # O! F& L2 U; v7 L
- /* PCLK1 = HCLK / 4*/ q( J) f6 n; }) L& J! G( j
- RCC->CFGR |= RCC_CFGR_PPRE1_DIV4;//APB1时钟
- m) ^8 v$ A! U$ e( R! G - #endif /* STM32F40_41xxx || STM32F427_437x || STM32F429_439xx */1 P' P, Z8 M2 {
. L7 t- w: b: X5 z) r7 r-
' J# `, f, N0 a& f+ v0 _; E - /* Configure the main PLL */
; ^; Z" l+ I* u( r - RCC->PLLCFGR = PLL_M | (PLL_N << 6) | (((PLL_P >> 1) -1) << 16) |* q8 x" S H3 \% J( }6 P
- (RCC_PLLCFGR_PLLSRC_HSE) | (PLL_Q << 24);
' n1 ~' t4 a' p3 y3 R. c
7 f4 q8 G, p _8 C; i- /* Enable the main PLL */" o1 S& H- l' {
- RCC->CR |= RCC_CR_PLLON;
# V& T9 X/ e" k' b# y; b# Z t
7 N! a& l- ]. s( P- /* Wait till the main PLL is ready */
$ q, T d" H N+ s' w - while((RCC->CR & RCC_CR_PLLRDY) == 0)
8 ]8 C1 S3 \; a' ^+ ^- ? - {
7 |$ F" |2 k! `* ]8 h1 k: F - }- b+ L7 j3 A$ I' ^1 z; ^
-
) i) `' i Y5 {2 y8 ^ - #if defined (STM32F427_437xx) || defined (STM32F429_439xx)
) K O, j0 b, I' h, t1 n+ n - /* Enable the Over-drive to extend the clock frequency to 180 Mhz */
. J( c w8 k% ^3 r/ b - PWR->CR |= PWR_CR_ODEN;
' y5 F) |5 ]! c) v- n. a1 u - while((PWR->CSR & PWR_CSR_ODRDY) == 0)# z% D% n1 ]+ n; N' J3 _9 U
- {3 h( o U1 u% s( z; T5 u- T5 C
- }9 b5 D. A! i2 }% K2 ^9 {+ E
- PWR->CR |= PWR_CR_ODSWEN;8 i: C5 Q( D `" b8 @7 ~6 X
- while((PWR->CSR & PWR_CSR_ODSWRDY) == 0)% c. K/ o2 T2 C' g$ s1 `
- {2 i c, s3 x# e- m8 ?" J
- }
Y5 V8 W& M0 K6 j% _ - /* Configure Flash prefetch, Instruction cache, Data cache and wait state */
; R5 r9 z c" g' D$ t2 e1 n4 r - FLASH->ACR = FLASH_ACR_PRFTEN | FLASH_ACR_ICEN |FLASH_ACR_DCEN |FLASH_ACR_LATENCY_5WS;. r" L" X+ U- f- W5 k" {/ ?
- #endif /* STM32F427_437x || STM32F429_439xx */. I! W! ?+ }" W! U. V8 U8 U X
5 ^; U) P. E8 f# Y
5 b- \. A) k; p* H- /* Select the main PLL as system clock source */
1 S" K: Q2 }3 K2 S( I1 O - RCC->CFGR &= (uint32_t)((uint32_t)~(RCC_CFGR_SW));
$ N5 m6 o. K: ]% y% q - RCC->CFGR |= RCC_CFGR_SW_PLL; E9 _* W: q, i" O& R- V8 J
- : \/ ^5 s7 T& P/ F4 j4 P; a% u
- /* Wait till the main PLL is used as system clock source */1 a) Y. o% q; g% U2 t3 r; |& ~
- while ((RCC->CFGR & (uint32_t)RCC_CFGR_SWS ) != RCC_CFGR_SWS_PLL);" W E3 e: c* h4 i1 h
- {
8 A- [6 b5 j2 F) h - }
6 O" f( K7 o$ F - }) u) `3 i m+ N" C5 t
- else. K' u* u2 f) Y: a* x
- { /* If HSE fails to start-up, the application will have wrong clock- M. w6 s9 @) m+ @ T. \( o
- configuration. User can add here some code to deal with this error */
" E4 p2 D9 |2 n0 o3 ]- T - }
1 G0 o p X. U0 c* q! I - }
2、stm32定时器的时钟 stm32定时器分为高级定时器(TIM1与TIM8)、通用定时器(TIM2-TIM5、TIM9-TIM14)、基本定时器(TIM6、TIM7)。不同的定时器使用不同的时钟。 其中TIM1、TIM8、TIM10、TIM11使用的是APB2时钟,而其余定时器使用的是APB1时钟。 在stm32手册中有这么一段话
; q( R9 u! M) D) f' z% }
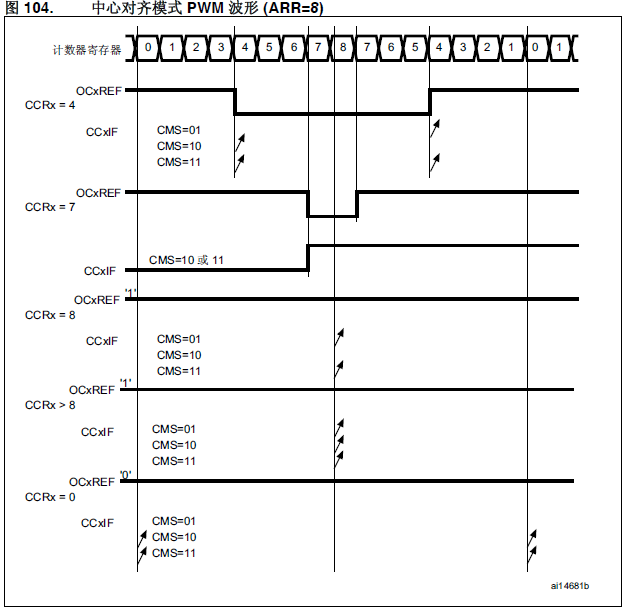
根据前面RCC配置可以知道TIM1、TIM8、TIM10、TIM11使用的时钟频率为SYSCLK,其他定时器使用的时钟频率为SYSCLK/2 3、stm32定时器1的中间对齐模式 对齐模式的图示如下图所示,可以看到在中心对齐模式下产生的PWM波形的周期比实际计数周期要大1倍,所以假设要使用中间对齐模式,并且需要产生的PWM波频率为20K,那么对应的定时器时基应该设为40K。
' _4 T/ @9 D/ x
+ }( l' B7 w, ^
在SVPWM波的产生过程中使用的是定时器1的3对互补的PWM通道,它的配置如下 - static void TIM1_Configuration(void)
; G8 y. Y7 [- L' s7 @" J - {
( k+ W4 R4 t7 r; u4 V. H3 I0 B: m - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;
0 y/ j5 h. a) Z ] - TIM_OCInitTypeDef TIM_OCInitStructure;: y! K; y. S5 z% E3 }, ?
- TIM_BDTRInitTypeDef TIM_BDTRInitStructure;
) U& r0 |0 m, h7 Y, B* Q, X' P, K - ; [- N7 _+ R0 q5 v; `/ G
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_TIM1, ENABLE);//使能定时器1时钟" g8 } R7 @* a% e9 Y
- O- o5 T3 b! I
- Time1_Period = (SystemCoreClock / 40000 );//定时器频率为APB2频率的2倍=HCLK 自动重装载为40K,最大值为4200
( _5 W0 ]2 C/ u0 d0 O! U - 2 p6 x( S" l" ~- E% w" P+ D
- Limit_Pluse_Max_Value = Time1_Period * 0.95;6 U: A5 o! f' K1 `, ~, k% Y
-
& _7 `4 s- Q, B% S+ z7 O7 x - /* TIM1 Peripheral Configuration */
6 F/ q# ]( N( b* n% D/ O' o -
1 k. w0 A! ^1 ^, Z3 g* f - TIM_DeInit(TIM1);
& D* a9 F% Y: }( h$ P; T
$ Y# Q0 ]; T9 C* j9 |8 s/ s- /* Time Base configuration */
. w8 d8 Y8 X. m - //配置定时器的计数方式为中间对齐方式,所以产生的PWM波的频率为20K' v2 H+ ^8 q: B& }" d- H" u
- TIM_TimeBaseStructure.TIM_Prescaler = 0x0;5 F( u1 W7 z6 }
- TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_CenterAligned1;//TIM_CounterMode_Up;TIM_CounterMode_CenterAligned1
% Z) W5 D( N5 K' Z& Q# B* v - TIM_TimeBaseStructure.TIM_Period = Time1_Period - 1;//PERIOD;//定时器时基40K
1 u8 c/ w/ K" e& S - TIM_TimeBaseStructure.TIM_ClockDivision = 0x0;0 z& t8 s5 {0 A. Z7 ]
- TIM_TimeBaseStructure.TIM_RepetitionCounter = 0x0;( t. _' P7 Y2 Q# m2 ?, R m
3 v! r: v$ h& | d- TIM_TimeBaseInit(TIM1,&TIM_TimeBaseStructure);
; H; \$ H3 F8 W) _2 {" a1 {8 @
! h5 s1 t) ?6 R( s- /* Channel 1, 2,3 and 4 Configuration in PWM mode */. L3 E+ L' s# E( ?; {, g
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1;
1 B3 R' r Q6 P7 e! ~ - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; . ~# a* F) U1 r% T' Q- \
- TIM_OCInitStructure.TIM_OutputNState = TIM_OutputNState_Enable;
' ]6 z0 d. e7 f* N$ Z - TIM_OCInitStructure.TIM_Pulse = Time1_Period / 2;//CCR1_Val; //占空比50%
6 k$ |* D- F7 y u% L4 X - TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;//TIM_OCPolarity_Low;TIM_OCPolarity_High;, ~& i- B$ c( W j! [4 V
- TIM_OCInitStructure.TIM_OCNPolarity = TIM_OCNPolarity_High;//TIM_OCNPolarity_Low;TIM_OCNPolarity_High; 6 K- X& z4 E. ~
- TIM_OCInitStructure.TIM_OCIdleState = TIM_OCIdleState_Reset;//TIM_OCIdleState_Set;# i9 i. J& K3 t3 R3 a4 ^
- TIM_OCInitStructure.TIM_OCNIdleState = TIM_OCIdleState_Reset;% z2 G4 N6 F- p" Q6 B
- % p6 E, z- O' J2 X; X
- TIM_OC1Init(TIM1,&TIM_OCInitStructure);
9 H% t& e; X1 |( T3 G - / z6 w2 B; X3 N* Y( I
- TIM_OCInitStructure.TIM_Pulse = Time1_Period / 2;//CCR2_Val;//占空比50%9 |# x. ~& N1 d, k1 c4 d7 L
- TIM_OC2Init(TIM1,&TIM_OCInitStructure);
8 I8 _- ~4 v7 w% i5 I- b5 A - : W9 g- I/ t3 o% t, i. x0 o4 y
- TIM_OCInitStructure.TIM_Pulse = Time1_Period / 2;//CCR3_Val;//占空比50%" y0 l7 O! V w) c, X! h
- TIM_OC3Init(TIM1,&TIM_OCInitStructure);3 V5 D6 Z) ^( C0 m* o9 i* ?4 n
- * [# H5 s7 c/ j. B4 ~5 m
-
1 ~2 C, i& U, {0 B' | - // /* Channel 4 Configuration in OC */% H- S0 L' ]* T" [7 C# N
- // TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2;
& c; K) u+ {; Q* I - // TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable;
: m. u6 |' X! z- c1 W' ]3 `$ i - // TIM_OCInitStructure.TIM_OutputNState = TIM_OutputNState_Disable;* Z( i# g; Y V9 s
- // TIM_OCInitStructure.TIM_Pulse = 4000;//Time1_Period / 2; //1500;//PERIOD - 1; , L* y$ g& T: f: N4 o1 o. j
- //
. c! `8 T% f1 f6 @ ? - // TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High; 0 P9 A# G$ z4 z* ~! V1 |' a. S
- // TIM_OCInitStructure.TIM_OCNPolarity = TIM_OCNPolarity_Low; 3 o6 U8 T. E3 P: |. n1 Z1 X8 h
- // TIM_OCInitStructure.TIM_OCIdleState = TIM_OCIdleState_Reset;
. I& ]( |0 J" r# B+ O- G - // TIM_OCInitStructure.TIM_OCNIdleState = TIM_OCIdleState_Reset;
% T# s6 b$ w% G -
' D% \8 K! n: h+ F# n0 i - // TIM_OC4Init(TIM1,&TIM_OCInitStructure); 2 \5 o- p# {; ^, B
- 5 w% h) E+ u& j2 u
- /* TIMx->CCMR1的bit3设为1:输出比较寄存器预装载使能 */ // PWM占空比改变只在更新事件时生效8 Z1 x. z% G/ w. H2 Z9 m
- TIM_OC1PreloadConfig(TIM1,TIM_OCPreload_Enable);//A相; g" o: r. U6 z7 r% V3 x
-
. H& `& Z& r$ N3 D. k" u - /* TIMx->CCMR1的bit11设为1:输出比较寄存器预装载使能 */ // PWM占空比改变只在更新事件时生效8 H( X9 s M# G( M
- TIM_OC2PreloadConfig(TIM1,TIM_OCPreload_Enable);//B相
# P5 K5 q+ k8 {0 _7 e -
+ x0 ]5 L; ?& b+ e% I+ y' V - /* TIMx->CCMR2的bit3设为1:输出比较寄存器预装载使能 */ // PWM占空比改变只在更新事件时生效/ V# z9 [8 e$ J1 z
- TIM_OC3PreloadConfig(TIM1,TIM_OCPreload_Enable);//C相
# l; Z# G1 Q6 d; T! n6 E - ) S$ ]1 A# T1 x: P' ^- x
- // TIM_OC4PreloadConfig(TIM1,TIM_OCPreload_Enable);//电磁铁
: B% U- ~& b9 ]8 g -
+ y! o$ T- C+ j4 H0 ~/ y - /* Automatic Output enable, Break, dead time and lock configuration*/
0 G% `1 M% P& E6 b4 H - TIM_BDTRInitStructure.TIM_OSSRState = TIM_OSSRState_Enable;- v; I* z: d9 b; [: H1 H( a& E- y
- TIM_BDTRInitStructure.TIM_OSSIState = TIM_OSSIState_Enable;& {, |8 @! E1 [) [3 t9 s
- TIM_BDTRInitStructure.TIM_LOCKLevel = TIM_LOCKLevel_1;
6 t9 r, D% h3 s. G3 c - TIM_BDTRInitStructure.TIM_DeadTime = 50;& p5 R, V) B2 q* ?
- TIM_BDTRInitStructure.TIM_Break = TIM_Break_Disable;//TIM_Break_Enable;. Q8 r$ p {& C4 r4 v( }
- TIM_BDTRInitStructure.TIM_BreakPolarity = TIM_BreakPolarity_High;9 O# v# j5 ]( ^( B3 z
- TIM_BDTRInitStructure.TIM_AutomaticOutput = TIM_AutomaticOutput_Disable;//TIM_AutomaticOutput_Enable;+ `% N5 F9 L! ?! z
3 u9 Y% i1 e' R# v2 Q7 b+ O- TIM_BDTRConfig(TIM1,&TIM_BDTRInitStructure);# R# f, T' e. p" U& Y
- 9 Q$ H0 j9 P! b5 M2 c8 e5 ^4 Q
- TIM_SelectOutputTrigger(TIM1,TIM_TRGOSource_Update);
" q' C! \4 M- h" [" V -
' n; z G# j& v- o5 c4 o% m" a& e - /* TIM1 counter enable */
( f% V. x2 C) {9 M - // TIM_Cmd(TIM1,ENABLE);0 C: c2 ~4 p8 r. |% y2 T) ^4 b
- ' O8 p* j+ Q* g. _ ~
- /* Main Output Enable */
& ?7 I; _3 s% @: e: E - TIM_CtrlPWMOutputs(TIM1,ENABLE);//由于使用中间对齐模式,PWM频率为20K
$ w3 S/ `; k: Z! M1 u* t - ; G! n% b' X: ^# h
- //TIM_ITConfig(TIM1, TIM_IT_Update, ENABLE);//定时器1的溢出中断2 Q d4 Z6 a F8 k2 A2 ]' {5 K
- }
+ F+ f6 |" i, G; C& U
|





 STMCU小助手
发布时间:2022-1-23 19:24





 微信公众号
 手机版