|
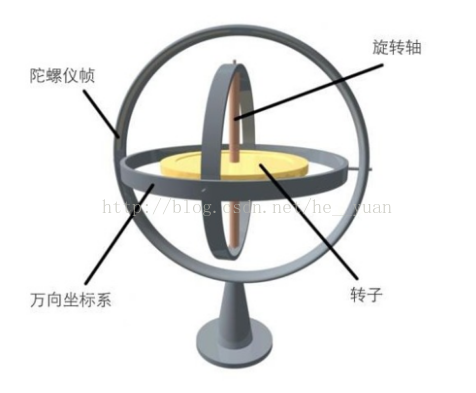
一·简介:1.要想知道MPU6050工作原理,得先了解下面俩个传感器:①陀螺仪传感器: 陀螺仪的原理就是,一个旋转物体的旋转轴所指的方向在不受外力影响时,是不会改变的。人们根据这个道理,用它来保持方向。然后用多种方法读取轴所指示的方向,并自动将数据信号传给控制系统。我们骑自行车其实也是利用了这个原理。轮子转得越快越不容易倒,因为车轴有一股保持水平的力量。现代陀螺仪可以精确地确定运动物体的方位的仪器,它在现代航空,航海,航天和国防工业中广泛使用的一种惯性导航仪器。传统的惯性陀螺仪主要部分有机械式的陀螺仪,而机械式的陀螺仪对工艺结构的要求很高。70年代提出了现代光纤陀螺仪的基本设想,到八十年代以后,光纤陀螺仪就得到了非常迅速的发展,激光谐振陀螺仪也有了很大的发展。光纤陀螺仪具有结构紧凑,灵敏度高,工作可靠。光纤陀螺仪在很多的领域已经完全取代了机械式的传统的陀螺仪,成为现代导航仪器中的关键部件。光纤陀螺仪同时发展的除了环式激光陀螺仪外。

3 y8 p( X5 [; j& W, o) [
$ H& N0 C" g) r# s9 |②加速度传感器: 加速度传感器是一种能够测量加速度的传感器。通常由质量块、阻尼器、弹性元件、敏感元件和适调电路等部分组成。传感器在加速过程中,通过对质量块所受惯性力的测量,利用牛顿第二定律获得加速度值。根据传感器敏感元件的不同,常见的加速度传感器包括电容式、电感式、应变式、压阻式、压电式等。 其实说简单点,在mpu6050中我们用陀螺仪传感器测角度,用加速度传感器测加速度 MPU-60X0 : MPU-60X0是全球首例9轴运动处理传感器。它集成了3轴MEMS陀螺仪, 3轴MEMS 加速度计,以及一个可扩展的数字运动处理器 DMP(DigitalMotion Processor),可用 I2C 接口连接一个第三方的数字传感器,比如磁力计。扩展之后就可以通过其 I2C 或 SPI 接口 输出一个 9 轴的信号(SPI 接口仅在 MPU-6000 可用)。MPU-60X0 也可以通过其 I2C 接口 连接非惯性的数字传感器,比如压力传感器。 MPU-60X0 对陀螺仪和加速度计分别用了三个 16 位的 ADC,将其测量的模拟量转化 为可输出的数字量。为了精确跟踪快速和慢速的运动,传感器的测量范围都是用户可控的, 陀螺仪可测范围为±250,±500,±1000,±2000°/秒(dps),加速度计可测范围为±2,±4, ±8,±16g。 一个片上 1024 字节的 FIFO,有助于降低系统功耗。 和所有设备寄存器之间的通信采用 400kHz 的 I2C 接口或 1MHz 的 SPI 接口(SPI 仅 MPU-6000 可用)。对于需要高速传输的应用,对寄存器的读取和中断可用 20MHz 的 SPI。 另外,片上还内嵌了一个温度传感器和在工作环境下仅有±1%变动的振荡器。 芯片尺寸 4×4×0.9mm,采用 QFN 封装(无引线方形封装),可承受最大 10000g 的冲 击,并有可编程的低通滤波器。 关于电源,MPU-60X0 可支持 VDD 范围 2.5V±5%,3.0V±5%,或 3.3V±5%。另外 MPU-6050 还有一个 VLOGIC 引脚,用来为 I2C 输出提供逻辑电平。VLOGIC 电压可取 1.8±5%或者 VDD。
3 @4 t) V( a3 j数字运动处理器(DMP): DMP 从陀螺仪、加速度计以及外接的传感器接收并处理数据,处理结果可以从 DMP 寄存器读出,或通过 FIFO 缓冲。DMP 有权使用 MPU 的一个外部引脚产生中断。 二·数据传输: 1.I2C原理在上一篇博客里有详细讲解,在这里不再赘述。 如果要写 MPU-60X0 寄存器,主设备除了发出开始标志(S)和地址位,还要加一个 R/W 位,0 为写,1 为读。在第 9 个时钟周期(高电平时),MPU-60X0 产生应答信号。然 后主设备开始传送寄存器地址(RA),接到应答后,开始传送寄存器数据,然后仍然要有应 答信号,依次类推。 / N: Q% @9 ?) b S& N; h
如果要读取 MPU-60X0 寄存器的值,首先由主设备产生开始信号(S),然后发送从设 备地址位和一个写数据位,然后发送寄存器地址,才能开始读寄存器。紧接着,收到应答信 号后,主设备再发一个开始信号,然后发送从设备地址位和一个读数据位。然后,作为从设 备的 MPU-60X0 产生应答信号并开始发送寄存器数据。通信以主设备产生的拒绝应答信号 (NACK)和结束标志(P)结束。拒绝应答信号(NACK)产生定义为 SDA 数据在第 9 个 时钟周期一直为高。 * ], Z5 [4 a; r1 O0 W5 I: V
 三·STM32控制MPU60501.硬件连接实验采用正点原子公司的 AN1507 ATK-MPU6050 六轴传感器模块 # p6 l) h* \3 F, n1 X# f
MPU6050 STM32/ q, {& c+ _# L% F' n
VCC <---> VCC* R* s& a% b& A4 ?9 T: D$ u
GND <---> GND) d8 [* H* C0 j; e, k* h8 s9 ?4 M2 M
SDA <---> PB9
8 |) n7 X! X4 H: _% E) P2 }: b# ~SCL <---> PB81 t/ V( Z$ {( f0 G( G. s: j
INT <---> 不接. M) S' X( Z j+ }8 g2 ]; ]3 z8 u% N
AD0 <---> 不接 2. 重要寄存器
2 t' u/ w3 X5 |' m J' n2.1 电源管理寄存器 1
( U- C3 p) |9 `7 V4 I. L" T8 }
1 e5 \3 W! ?( H2 g& f- n5 ], l
 / `2 c) o- Z% T0 b: ~$ Y
7 m9 ]) I" C/ x9 `
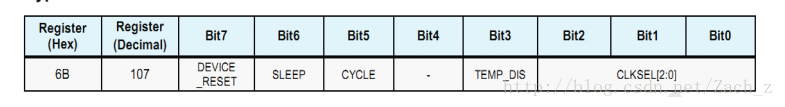
DEVICE_RESET 位用来控制复位,设置为 1,复位 MPU6050,复位结束后, MPU 8 k8 ^; u7 M ^! e
硬件自动清零该位 SLEEEP 位用于控制 MPU6050 的工作模式,复位后,该位为 1,即进 : V" I% L/ i: j; B; g; a. R
入了睡眠模式(低功耗),所以我们要清零该位,以进入正常工作模式 TEMP_DIS 用于设置是否使能温度传感器,设置为 0,则使能 CLKSEL[2:0]用于选择系统时钟源,选择关系如表 CLKSEL[2:0] 时钟源0 Q$ d5 f8 v3 Q. i# ^0 @
000 内部 8M RC 晶振
7 E/ b' t! B! T6 d- I* c001 PLL,使用 X 轴陀螺作为参考
1 v! [+ a ^) d5 T010 PLL,使用 Y 轴陀螺作为参考
+ Z8 z- _. t: \; Z& g" |011 PLL,使用 Z 轴陀螺作为参考, n) U9 R6 `) }5 d
100 PLL,使用外部 32.768Khz 作为参考. f" h3 w ], q5 X5 r
101 PLL,使用外部 19.2Mhz 作为参考
7 ?4 T; b# w4 d# H110 保留
- Z4 e+ e9 v/ t! ^' n111 关闭时钟,保持时序产生电路复位状态 **默认是使用内部 8M RC 晶振的,精度不高,所以我们一般选择 X/Y/Z 轴陀螺作为参考
# {# u, ^5 B+ C, i) w3 s3 C的 PLL 作为时钟源,一般设置 CLKSEL=001 即可** 2.2 陀螺仪配置寄存器
$ w: X( x6 ^. P, Y' Z% [1 ~/ a5 v! G
) C. O/ O) _' c) a( S( d3 ^
 0 k3 I. k8 b- t6 ~4 s0 u, H
: _5 ]. S# Y3 N
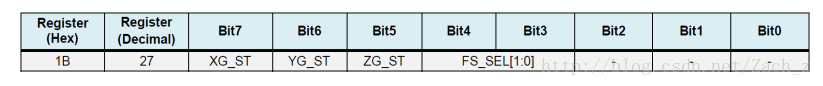
FS_SEL[1:0]这两个位,用于设置陀螺仪的满量程范围: 0,±250° 7 J4 X' i0 k& v) \; t
/S; 1,±500° /S; 2,±1000° /S; 3,±2000° /S;我们一般设置为 3,即±2000° /S,因 : H( J4 U, F* l- n' v8 u
为陀螺仪的 ADC 为 16 位分辨率,所以得到灵敏度为: 65536/4000=16.4LSB/(° /S) 2.3 加速度传感器配置寄存器+ F6 W ], x: x
& `$ y* u8 X. L6 ~* D" ^2 A! H9 n; Q
 7 h4 ]/ P3 g8 R: j8 I
! F0 `5 M- F5 X* ~+ M$ }( `
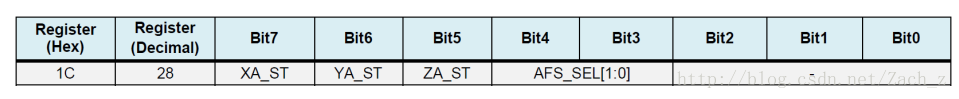
AFS_SEL[1:0]这两个位,用于设置加速度传感器的满量程范围: 0,
- D+ I, u" q. a q±2g; 1,±4g; 2,±8g; 3,±16g;我们一般设置为 0,即±2g,因为加速度传感器的 ! o4 c( ?+ Z, F: r8 n) d
ADC 也是 16 位,所以得到灵敏度为: 65536/4=16384LSB/g 2.4 FIFO使能寄存器
/ O7 |, R' D4 ^6 A! X0 I3 o. z
% t* L$ L1 U0 t) p

0 t( p" k) e, n6 x( E( }5 b0 e
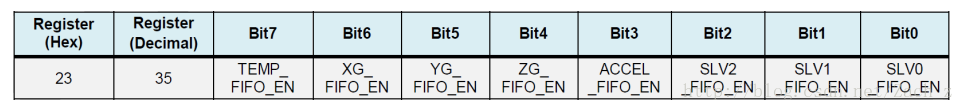
4 @, c- D! I: C& n4 k$ b该寄存器用于控制 FIFO 使能,在简单读取传感器数据的时候,可以不用 FIFO,设置
" w+ q/ h5 |1 }5 i6 f对应位为 0 即可禁止 FIFO,设置为 1,则使能 FIFO 加速度传感器的 3 个轴,全由 1
d& D+ M/ ]9 a8 B2 `个位( ACCEL_FIFO_EN)控制,只要该位置 1,则加速度传感器的三个通道都开启 FIFO 2.5 陀螺仪采样率分频寄存器2 S) O! V# r2 O: E$ F
% c) X/ F4 e! O5 h" \ G u5 c
 $ m7 k3 L( \' E* P7 A
" e- w+ G/ S, E, M9 Z' [
该寄存器用于设置 MPU6050 的陀螺仪采样频率,计算公式为: 采样频率 = 陀螺仪输出频率 / (1+SMPLRT_DIV) 这里陀螺仪的输出频率,是 1Khz 或者 8Khz,与数字低通滤波器( DLPF)的设置有关, , d. U* n9 {9 E2 V. K
当 DLPF_CFG=0/7 的时候,频率为 8Khz,其他情况是 1Khz。而且 DLPF 滤波频率一般设置
3 t3 D# h4 D8 l为采样率的一半。采样率,我们假定设置为 50Hz,那么 SMPLRT_DIV=1000/50-1=19 2.6 配置寄存器
& V. b- j, X7 F8 D2 ^. h
" E0 l ?5 l6 t) v

$ [' k; z% N, h: |: g8 m, G' v3 p
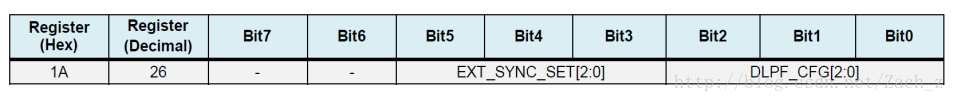
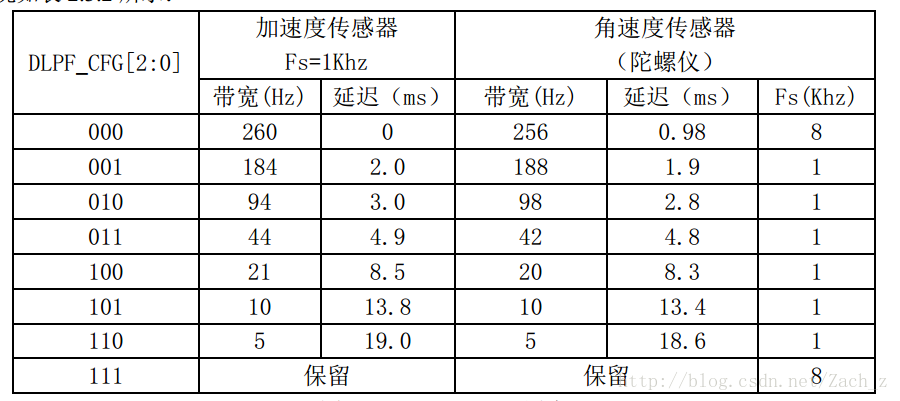
+ j8 G* X" }$ p3 l9 W数字低通滤波器( DLPF)的设置位,即: DLPF_CFG[2:0],加速 ; J: w: s' o* r' j$ Y
度计和陀螺仪,都是根据这三个位的配置进行过滤的。 DLPF_CFG 不同配置对应的过滤情 % q. q' \- c0 ]& M
况如表: ; \0 I) h) @- l! S4 Y9 N/ V* T
1 c# E# f3 Q& q2 ?" _ Q. _/ R这里的加速度传感器,输出速率( Fs)固定是 1Khz,而角速度传感器的输出速率( Fs), & F! F. a, {; B! \# L8 ~& @8 ?9 c
则根据 DLPF_CFG 的配置有所不同。一般我们设置角速度传感器的带宽为其采样率的一半, 9 ^& X2 w4 o! K; z: D" O
如前面所说的,如果设置采样率为 50Hz,那么带宽就应该设置为 25Hz,取近似值 20Hz,
. M* z2 y! ?. k* U$ C: F! K; l就应该设置 DLPF_CFG=100 2.7 电源管理寄存器 2! [ H& M. k8 \# b' g# a
+ k4 E; Q3 u2 n7 G8 a2 o

( u7 ?- F; L- V2 S$ }
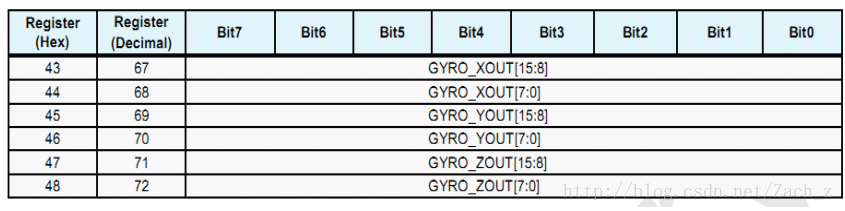
3 t$ X1 u1 j2 i2 X) GLP_WAKE_CTRL 用于控制低功耗时的唤醒频率 剩下的 6 位,分别控制加速度和陀螺仪的x/y/z轴是否进入待机模式,这里我们全部都不进入待机模式,所以全部设置为 0 即可 2.8 陀螺仪数据输出寄存器$ `- v% Y0 W% ^$ y0 p0 g
' m* l& ?% c/ v0 o8 e& t: X

+ V* M- J- d) k
" L/ b6 l1 Z5 j' I8 i, E通过读取这6个寄存器,就可以读到陀螺仪 x/y/z 轴的值,比如 x 轴的数据,可以通过读取 ! N+ g# d, F; `
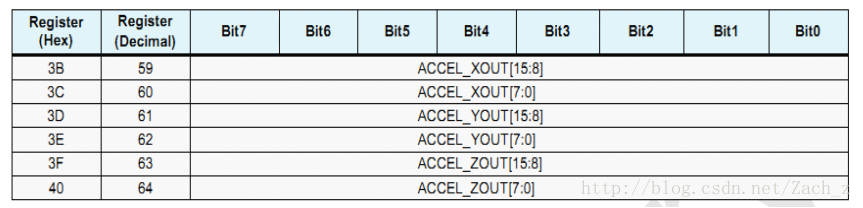
0X43(高 8 位)和 0X44(低 8 位)寄存器得到,其他轴以此类推 2.9 加速度传感器数据输出寄存器8 t6 U; X) S0 f! C4 f, x1 U
_- ^) M8 {& @1 ^; q, T7 c2 ?

9 M4 {/ ~5 J; } n2 A$ F- h6 d$ y3 w. I( t9 ~2 D, a
通过读取这6个寄存器,就可以读到加速度传感器 x/y/z 轴的值,比如读 x 轴的数据,可以通过读取 0X3B(高 8 位)和0X3C(低8位)寄存器得到,其他轴以此类推 2.10 温度传感器数据输出寄存器温度传感器的值,可以通过读取 0X41(高 8 位)和 0X42(低 8 位)寄存器得到,
' q9 J' C$ u, _$ ?! b0 c7 o: L; C温度换算公式为: Temperature = 36.53 + regval/340 其中, Temperature 为计算得到的温度值,单位为℃, regval 为从 0X41 和 0X42 读到的 7 Z& x( P" F, p$ F+ M9 q' w
温度传感器值 2.11 中断使能寄存器
- i, n8 w; d3 E9 \# V, `% g2 f) B
Q6 z8 D- x" Y! R

/ y( G0 d6 R7 p, H7 X, ?
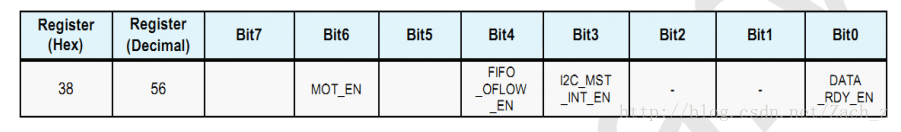
! ~9 y( b) E N) {* }/ T9 {$ t# HOT_EN 该位置 1,该位使能运动检测(Motiondetection)产生中断。 FIFO_OFLOW_EN该位置1,该位使能FIFO缓冲区溢出产生中断。 I2C_MST_INT_EN该位置1,该位使能I2C主机所有中断源产生中断。 DATA_RDY_EN 该位置 1,该位使能数据就绪中断( Data Ready interrupt),所有的传感器寄存器写操作完成时都会产生 关闭所有中断则给此寄存器赋值0X00 7 j/ F/ A, U+ i) N1 ~& w- ]2 X. k7 t
3. 软件驱动8 Y H+ q' ?$ R
3.1 通过IIC对MPU6050寄存器进行读写' L. U2 h8 u2 Z5 O! }# d$ w
- //IIC写一个字节
, P2 f) L; q! y - //reg: 寄存器地址
: H/ z% S6 T5 u' m; x - //data: 数据' y- D% T$ A9 v4 F9 ^% M
- //返回值: 0,正常
2 o% G% I: x2 a- c - // 其他,错误代码3 D2 Z) |: u, V# J3 M, L+ I. w
- u8 IIC_Write_Byte(u8 reg,u8 data)
+ b$ ?6 K) X$ k% s+ C0 X - {
& P+ I1 w z6 J) ^1 p7 ~ - IIC_Start(); N" f1 H* ^6 n9 G; ~5 F
- IIC_Send_Byte((MPU_ADDR<<1)|0);//发送器件地址+写命令% N$ i" E) l7 L; E# }
- if(IIC_Wait_Ack()) //等待应答
% P( t5 N" m) g/ n# s - {
: U* b& i/ w0 t - IIC_Stop();
: d% c2 W0 Z i1 T0 O# d - return 1;
+ E7 S0 I! G( k' `# s1 t3 U - }1 I& U) \: V8 Q0 j- o% s& e) m
- IIC_Send_Byte(reg); //写寄存器地址) s. I8 x- a H7 T9 X8 O+ C3 t
- IIC_Wait_Ack(); //等待应答
: P( o+ n2 m, r2 D4 t5 z/ w) z - IIC_Send_Byte(data);//发送数据) g% p1 e) i0 t; v. t8 `5 Y
- if(IIC_Wait_Ack()) //等待ACK3 g( w5 e% H$ C/ f% P
- {
, @2 ]1 S+ s) h/ }* H. h4 w7 U* N. C/ ~ - IIC_Stop();. w1 w( w) Z, t* G, {8 U/ ~
- return 1;
$ B6 d: H+ L8 l7 D U - }4 J6 {9 C% G% ^" }# E
- IIC_Stop();
8 n# O6 O8 b. q) S+ M - return 0;8 [( Z! d v% i* M9 H
- }
( f1 V+ f& \! U. n/ S, B
, {3 v' K' L' ~, p- //IIC读一个字节6 E# I- Q6 Z) I# S9 L( l% E- ^% A
- //reg:寄存器地址
# E- _8 D: j; O- k5 U; Z- s, H! p - //返回值:读到的数据
: c. D' n* T" n( P
3 l3 p( Q7 M3 U# K( w" ?8 r- u8 IIC_Read_Byte(u8 reg)
' l% n# u; {# [$ q+ V4 a - {
9 Z. v4 U1 T8 V { - u8 res;
2 D K$ A* y5 _0 y5 X4 B) ^& Y - IIC_Start();& y8 M; o7 B5 V3 Z. V
- IIC_Send_Byte((MPU_ADDR<<1)|0);//发送器件地址+写命令& @. Y* X: H! Z
- IIC_Wait_Ack();//等待应答( Q2 e n! \! G3 y+ _" O
- IIC_Send_Byte(reg);//写寄存器地址
$ G/ D& y6 E E3 @ - IIC_Wait_Ack();//等待应答0 D5 |- U7 j. L7 H8 c8 v f
- IIC_Start();
4 Z: q8 X T& Q* r3 n - IIC_Send_Byte((MPU_ADDR<<1)|1);//发送期间地址+读命令
9 D6 d* [$ D! }1 R% Y - IIC_Wait_Ack();//等待应答: Z1 D& e* s8 p. k$ U
- res=IIC_Read_Byte(0);//读取数据,发送nACK
( l& X. N" f( H5 |$ e6 b; F - IIC_Stop();//产生一个停止条件1 p' ]1 V# `! Q1 j7 ?
- return res;
9 A+ f6 ?6 r, w0 i - }" ]6 K/ @8 O! | @
- # ? q2 [- L+ R" U( E: P8 Z% v* x. {
- //IIC连续写$ @/ l1 Z7 w% S3 w6 \: q
- //addr:器件地址
! g% p1 W, o# x( J# s4 e8 c4 v - //reg: 寄存器地址
4 ?. s. k% Y1 \; G2 J- [$ n. F - //len: 写入长度
7 V" I5 ]. g3 I' M# F9 X4 J - //buf: 数据区9 l2 G L5 a; O# v6 L
- //返回值: 0,正常1 z6 c$ K3 U; T
- // 其他,错误代码, J) K: T& j7 ^$ ^/ a
- u8 IIC_Write_Len(u8 addr,u8 reg,u8 len,u8 *buf)
. C* a# G: ^4 I' o, G' x: d - {' I7 G4 u# G0 \3 I6 ~4 n% P
- u8 i;
$ \" C1 A, S' y5 K) ]9 N, T4 j+ b5 i - IIC_Start();* W/ Q% C1 P% t, r$ D3 a4 x2 I `
- IIC_Send_Byte((addr<<1)|0);//发送器件地址+写命令
* d" _) g7 r! J6 ?0 k: t8 S+ Y - if(IIC_Wait_Ack())//等待应答
: C) j: }) N, { - {* i& X, J- V( @4 n+ u# B
- IIC_Stop();* I9 ]/ Y4 K# \, D5 {7 n
- return 1;
! [: M; i7 @6 }; S# ~ Q - }
F+ ^3 i: I d3 V - IIC_Send_Byte(reg);//写寄存器地址 {) G) G9 x* p2 l8 L: o' F5 x
- IIC_Wait_Ack();//等待应答- m! p) F+ D0 E6 b: r
- for(i=0;i<len;i++)# `' m5 A; v( M, a& D" E
- {* a7 h8 X% m2 O- V' ~9 @8 l
- IIC_Send_Byte(buf[i]);//发送数据
- q, D+ [! [4 A1 b' w( Q3 E2 f - if(IIC_Wait_Ack())//等待ACK
4 H' \# x% c* _+ T - {
* v9 u0 I8 q, F! v- R - IIC_Stop();: i1 Q% p1 t( V
- return 1;
% S K' d% s3 g0 @7 U, ? - }
' S, k5 O. r" W* a - }3 u/ @8 r( f S
- IIC_Stop();
. O7 X- K8 @, |, f - return 0;. {2 x* _" W b4 P- @
- }
9 m- U k% E2 v( ~ - //IIC连续读
$ i/ v8 S) f; E - //addr:器件地址
! Y* G2 B B7 k, Q, S - //reg:要读取的寄存器地址' U" }/ V4 w: S# p+ @3 T1 e
- //len:要读取得长度6 W$ m" N7 k4 X8 d# _9 i0 d
- //buf:读取到的数据存储区
% d* ^: k4 \7 f' b0 _ - //返回值: 0,正常! l% F' i w' W2 V9 f
- // 其他,错误代码$ i0 Y+ _' L9 i. n. c, Q
- u8 IIC_Read_Len(u8 addr,u8 reg,u8 len,u8 *buf)
, ?( E/ x! w5 _: N - {$ ?9 i! A1 \ K: l6 }; K
- IIC_Start();( P$ @8 H; K K* N
- IIC_Send_Byte((addr<<1)|0);//发送器件地址+写命令
# P r/ y9 N: B% [/ w9 ]; U - if(IIC_Wait_Ack())//等待应答/ G( u: f+ m$ j, h# @. e
- {
8 F7 x: ^8 Y" J/ \ - IIC_Stop();
5 f n3 k9 z& l; M( h8 h8 @ - return 1;, b: P0 h4 x# v2 B/ T, o$ b
- }
: h* D4 x- Q# u+ V; i* V - IIC_Send_Byte(reg);//写寄存器地址
+ }9 G7 X3 a, Y; ^/ h/ B$ ~ - IIC_Wait_Ack();//等待应答
+ j' a& Z8 ~ R/ B+ M( N - IIC_Start();
; C9 I; w: } [/ p4 {7 a - IIC_Send_Byte((addr<<1)|1);//发送器件地址+读命令
' X: O _0 [1 [ - IIC_Wait_Ack();//等待应答
. k* X: C/ k$ c8 G* S, ? - while(len)3 Q" c: }4 a+ n) C) E1 Z* V% V
- {0 P" j6 u1 {% t# H: I
- if(len==1) *buf=IIC_Read_Byte(0);//读数据,发送nACK% ~6 {; ]' ?7 D
- else *buf=IIC_Read_Byte(1);//读数据,发送ACK' y4 c2 W/ D/ s5 s3 S9 `9 i: A
- len--;" A2 m& ~* M2 Q
- buf++;
$ V" ]5 {- |4 O6 o N - }( Z" V7 K: w H' q1 n- X* }
- IIC_Stop();//产生一个停止条件+ e: N& e8 L5 Y8 K/ U9 b2 q
- return 0;
9 u7 U9 x' F! N# r( ^, ?2 W( V - }
8 D' j) a/ V5 `; e9 k0 Z3 n- S: f% Q h9 V
9 q9 M( x! Z O3.2 MPU6050初始化
3 v9 F) Z+ I5 ]- i7 K- //初始化MPU6050
( ~2 Q( q& w2 R - //返回值: 0,成功% k" [) N% T6 R+ z/ |) t( F1 S+ F
- // 其他,错误代码
$ E" f" {. h9 g6 I+ D4 N5 b) b - u8 MPU_Init(void)+ c" P c. \3 P( y; r- e6 S7 a
- {! v" R+ }: Q& W! p/ A( I1 B9 Y0 g
- u8 res;% o$ S8 ]0 f+ L+ M
- IIC_Init();//初始化IIC总线
7 _' j8 r% o, J$ n. h$ V7 K - IIC_Write_Byte(MPU_PWR_MGMT1_REG,0X80);//复位MPU6050
+ P7 \0 H4 ^! f- L5 g - delay_ms(100); ^( A3 l4 _& _" E. Q
- IIC_Write_Byte(MPU_PWR_MGMT1_REG,0X00);//唤醒MPU6050$ ~/ B# ~/ W# z k% e9 H* v' K
- MPU_Set_Gyro_Fsr(3); //陀螺仪传感器,±2000dps
2 R7 W' U* t# u' [9 z: U% z2 X( O - MPU_Set_Accel_Fsr(0); //加速度传感器 ±2g
2 t( O8 h2 K* [8 O9 L - MPU_Set_Rate(50); //设置采样率50HZ
; ] |! Q& H- d: U, r, I - IIC_Write_Byte(MPU_INT_EN_REG,0X00); //关闭所有中断. U! o2 l& O6 h5 ]8 I0 M
- IIC_Write_Byte(MPU_USER_CTRL_REG,0X00);//I2C主模式关闭
6 E; H8 G& r' O( _5 [$ Y - IIC_Write_Byte(MPU_FIFO_EN_REG,0X00);//关闭FIFO
' H j9 z1 q L8 M" g2 O* ] - IIC_Write_Byte(MPU_INTBP_CFG_REG,0X80);//INT引脚低电平有效
$ E) k- ~7 V- j" p$ h+ n - res=IIC_Read_Byte(MPU_DEVICE_ID_REG);7 H8 U- u& T% ~* L4 P. A& p5 e( M
- if(res==MPU_ADDR)//器件ID正确( r$ Z8 Y$ H' L8 A; h
- {
( N- d: u4 `3 g1 h - IIC_Write_Byte(MPU_PWR_MGMT1_REG,0X01);//设置CLKSEL,PLL X 轴为参考" D4 p& S0 Y( h2 n% Z0 ~ D( q. k) D
- IIC_Write_Byte(MPU_PWR_MGMT2_REG,0X00);//加速度陀螺仪都工作
. e, T' o& S, M, p; l4 M - MPU_Set_Rate(50); //设置采样率为50HZ& R3 X5 W# y& T5 \0 S+ w' t& H
- }else return 1;
2 Y! f( w+ f; P - return 0;
' ~/ b& \& J+ Q/ U - }
" e; e8 S' N: Z. B: I; Q. g# R
! S$ d! M! m+ H" p: b- //设置MPU6050陀螺仪传感器满量程范围
; t$ D! ?3 g( L - //fsr:0,±250dps;1,±500dps;2,±1000dps;3,±2000dps
$ |6 D) d U4 F$ ^; h7 R! Y9 s+ L- g - //返回值:0,设置成功
; p% m' }* m% h- P - // 其他,设置失败
: m+ H b1 e- n - u8 MPU_Set_Gyro_Fsr(u8 fsr)
* }, ?8 {2 J* ?. U$ t - {. m- C5 E7 ~) ^1 I. }* y2 m
- return IIC_Write_Byte(MPU_GYRO_CFG_REG,fsr<<3);//设置陀螺仪满量程范围( M; _3 v. O; n- g/ L/ J: N- ~9 F
- }, v7 e0 @2 i3 {5 f+ X* v
* D/ j3 @3 ]4 _* C$ k4 p' ]- //设置MPU6050加速度传感器满量程范围
& @7 ~3 g( U4 s - //fsr:0,±2g;1,±4g;2,±8g;3,±16g+ {6 {! e4 h& h! S( m; @
- //返回值:0,设置成功
/ P4 `$ R, o. ^$ Z: p - // 其他,设置失败& D4 c$ q# ^6 f& e3 u. G
- u8 MPU_Set_Accel_Fsr(u8 fsr)
6 s; p: V, q0 v8 ]+ [! w0 E - {( ~1 t0 [/ G7 M* W+ }2 [) ~. G8 C
- return IIC_Write_Byte(MPU_ACCEL_CFG_REG,fsr<<3);//设置加速度传感器满量程范围
( H) k0 y& @( j - }- D3 }" [9 L7 ?, a" t* j6 W- G. T
% U" v& i V/ y( ^5 a$ U- //设置MPU6050的数字低通滤波器
% ` ?6 T4 h' ?& q - //lpf:数字低通滤波频率(Hz)
- A' k3 F: c8 H1 @; ? - //返回值:0,设置成功
* _3 T) m6 e7 P2 ^- R - // 其他,设置失败3 y- X& g" `5 o5 T8 n$ v# @
- u8 MPU_Set_LPF(u16 lpf)! V9 U$ R c! j$ B! c1 t2 K1 |6 ]! x
- {
* k& g$ b! [* q" X: R - u8 data=0;1 a, N+ D; k( X& A9 n
- if(lpf>=188) data=1;( u, H6 F9 e( a% v/ S7 q8 Y, q e
- else if(lpf>=98) data=2;
& n8 _( ]) _9 O6 A, w. c - else if(lpf>=42) data=2;7 W+ f3 C1 M6 U: c- R
- else if(lpf>=42) data=3;) C4 j6 z: W r' x- M8 W
- else if(lpf>=20) data=4;
: U& O7 `1 t- e - else if(lpf>=10) data=5;
4 e7 N+ Q" i! e6 j. M2 M4 _0 c" i - else data=6;
. W# s. W e9 I! d \: Q) @! m' A - return IIC_Write_Byte(MPU_CFG_REG,data);//设置数字低通滤波器
* @* p) Y3 j6 D0 y3 R: | - }
/ ^& e) e$ a, R% s; p( g
0 q1 c0 E1 G/ `( R' V- //设置MPU6050的采样率(假定Fs=1KHz)/ H" U: P; E+ o; {! l% L' c
- //rate:4~1000(Hz)/ L! X4 J5 X0 ^$ Z# | j* p
- //返回值:0,设置成功" ?/ }2 K. h/ z* p; V! g
- // 其他,设置失败
7 d# Y7 O# j& t) S; G - u8 MPU_Set_Rate(u16 rate)1 a! \5 k0 I1 Q0 Z
- {
2 s) H4 U- J8 B% X ^ - u8 data;
, W o X7 P d! y V - if(rate>1000)rate=1000;" b: c q3 {) S/ y" G! E
- if(rate<4)rate=4;1 U! \% y: v* M' X" u; q% R# D# ]
- data=1000/rate-1;9 w. ?) y$ z5 s* b: S* E; V
- data=IIC_Write_Byte(MPU_SAMPLE_RATE_REG,data); //设置数字低通滤波器
$ q3 Q' D ?7 d( o- J+ b' c - return MPU_Set_LPF(rate/2); //自动设置LPF为采样率的一半
* Y. W. P0 o' u! s# {( X; b9 Y - }
4 C" E* K: q8 P8 r' h8 {2 ~3.3 读取MPU6050相关测得原始数据
9 g0 J$ K' y/ s5 V$ T; \% B4 A& x
1 u+ z% i3 h& B* R n& p& z& R; M- //得到温度值
* K. N3 J4 V$ ]* m L D; k - //返回值:温度值(扩大了100倍): }* [$ k L) J
- short MPU_Get_Temperature(void); c: M) z3 k9 y+ v4 M
- {
/ [1 V1 b# H4 N$ l+ K$ [ - u8 buf[2];* ^6 G2 Y0 l" ^5 {6 ?' \1 Y
- short raw;1 c" S9 j$ R$ C0 v
- float temp;
) u# @& A* ]* A. z& N+ R7 C# q - IIC_Read_Len(MPU_ADDR,MPU_TEMP_OUTH_REG,2,buf);
( D9 M. A+ e4 C9 Q* J r8 a- k - raw=((u16)buf[0]<<8)|buf[1];
& }# N3 R2 L& \, v$ i9 Z2 K: O - temp=36.53+((double)raw)/340;/ B, q5 R4 Y& M1 k" ?' R) f
- return temp*100;;6 ?$ e9 H3 s. n2 [5 b" M( B$ g
- }1 y( a9 o& H( W2 f# v9 z3 M( {3 K
- //得到陀螺仪值(原始值)- F# d: ~9 N- S. c
- //gx,gy,gz:陀螺仪x,y,z轴的原始读数(带符号)5 U$ t0 ]0 ^( D! G: j
- //返回值:0,成功! Q, A6 E3 D* ]9 d" H% H4 i9 w6 O m( X
- // 其他,错误代码
+ [, P4 {6 m5 ? - u8 MPU_Get_Gyroscope(short *gx,short *gy,short *gz); [1 ^( r6 j0 C/ S6 i; ]
- {
0 F- {9 {1 Q( d2 X" Q - u8 buf[6],res;
3 T$ K7 V: m8 M% ^: S - res=IIC_Read_Len(MPU_ADDR,MPU_GYRO_XOUTH_REG,6,buf);
( z, g# n8 x4 v; r9 f1 c - if(res==0)' Y( f0 v0 b- q8 g) ?
- {; U1 Y) f5 x$ k* ^8 C- i
- *gx=((u16)buf[0]<<8)|buf[1];
6 b& [5 V) C8 ?" Z% r - *gy=((u16)buf[2]<<8)|buf[3];
8 ]+ W0 E! k/ K# e+ f _) z) V - *gz=((u16)buf[4]<<8)|buf[5];
6 I; _9 v( }6 y5 U - }5 e- Z' w' a( w% X1 |8 P) S. v
- return res;9 r5 P9 {2 s y+ V3 D9 p
- }4 ~" |1 D* O3 T+ L( S# R2 ]7 ]
- : L$ K' M! f# r3 i2 V z% v$ a
- //得到加速度值(原始值), X( _; P" u* D# S$ K) B
- //ax,ay,az:陀螺仪x,y,z轴的原始读数(带符号)* o. H$ M" p) f2 ]
- //返回值:0,成功
) d6 Q; d8 B$ S - // 其他,错误代码; \- L# R2 s* T3 a8 j4 w# M. t1 `8 a M
- u8 MPU_Get_Accelerometer(short *ax,short *ay,short *az)
) L/ M, H# B" a" e d - {9 `+ x/ c: g1 E; \6 W, e% d
- u8 buf[6],res;: c, _& i$ d# l: B' L/ n" {
- res=IIC_Read_Len(MPU_ADDR,MPU_ACCEL_XOUTH_REG,6,buf);
% W( _$ N/ U5 _, S- A: l - if(res==0)
, y5 O0 r/ B, f" f - {
b& Z" Y& S% X6 ]* X& H5 a2 s2 M% L - *ax=((u16)buf[0]<<8)|buf[1];
1 V% N+ M, A* y5 C& d - *ay=((u16)buf[2]<<8)|buf[3];5 q+ b4 c5 `8 Y
- *az=((u16)buf[4]<<8)|buf[5];" x. r- X+ B& L& w1 g! k, p
- }
) W# m8 D$ Q, w9 Z% e, F - return res;;
4 s0 n' l8 D* U* U# [7 `1 @" ] - }
0 }3 q4 n6 S; j4 t: G7 e! X" f
. a3 ~$ z: ?3 D) b0 [+ J |





 STMCU小助手
发布时间:2022-1-26 21:23




 微信公众号
 手机版