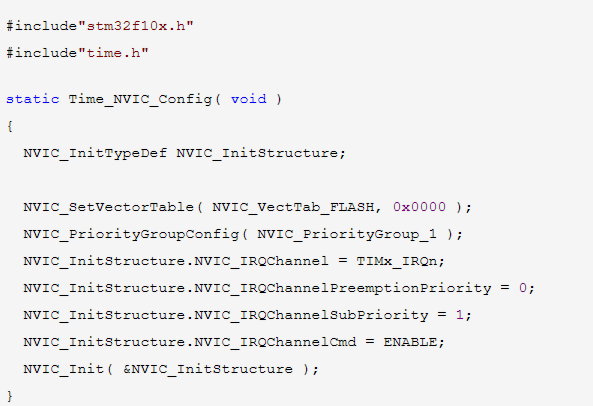
- //------------------------------------------------------------------------------
, Q5 Y- K! R8 _; o - // 1、普通定时使用' T$ T: _" H/ |4 b2 m. x2 n/ E
c& H K0 |, r, m2 z' \1 ]- #include"stm32f10x.h", a2 I9 E, \( I6 a& p- k# Y8 r" H
- #include"time.h"
, A' T% l9 b) N/ ?" |( y8 e" J
& g) b- k3 @% k5 g- static Time_NVIC_Config( void )0 I( V1 O2 H' h. W
- {& Y0 Q! c$ X; m& I: F9 b
- NVIC_InitTypeDef NVIC_InitStructure;/ d2 O2 G. a7 X& d$ N$ i
- 8 o- A3 V# n; P* L3 L0 S" p
- NVIC_SetVectorTable( NVIC_VectTab_FLASH, 0x0000 );- s% i8 ^. K& {6 p
- NVIC_PriorityGroupConfig( NVIC_PriorityGroup_1 );. G. m: R* M8 W3 U. H7 g
- NVIC_InitStructure.NVIC_IRQChannel = TIMx_IRQn;
* W6 p5 ]' o/ A8 O, l# D( i- p - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0;
^. N0 O; ~6 @ m5 H - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1;
: R4 V" O8 x& \) |- j$ R1 M - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;" Y5 H1 ]5 { R/ H
- NVIC_Init( &NVIC_InitStructure );9 W8 g5 d0 K5 S! u5 j
- }
' T$ i2 k* l0 u - ' K, n- G0 n/ \* C& i
- static void Time_Config( void )
% }% y# p1 z/ a" y3 `- x - {
3 E, _* e: y2 ?& C+ G: G& I - TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;
# l# a$ G. F9 }- v - RCC_APB1PeriphClockCmd( RCC_APB1Periph_TIMx, ENABLE );
) t9 i1 {. [( T4 P - //TIM_DeInit(TIM2);
4 _+ d2 S$ K% i# J( \- e$ ~ - TIM_TimeBaseInitStructure.TIM_Prescaler = ( 10000 - 1 ); //时钟分频系数
, Z: d' p6 p1 L# j - TIM_TimeBaseInitStructure.TIM_Period = ( 7200 - 1 ); //自动重装寄存器- D/ {7 @- `! `7 Q, i' N5 T
- TIM_TimeBaseInitStructure.TIM_CounterMode = TIM_CounterMode_Up; //向上计数模式
* a; n1 z% P4 B: H# m3 l1 _4 Z - TIM_TimeBaseInitStructure.TIM_ClockDivision = 0; //时钟分割,这里不涉及$ {; M, s& Y! _: I O
- #if 0
" r9 N" N" l& c2 c& F; k- m - TIM_TimeBaseInitStructure.TIM_RepetitionCounter;
, m$ \1 v `1 E* m' o - //This parameter is valid only for TIM1 and TIM8# @7 @7 x- s2 ^/ P( L2 }
- #endif
0 |; m1 a7 u3 O7 n, b* c. `4 @/ u - TIM_TimeBaseInit( TIMx, &TIM_TimeBaseInitStructure ); //配置参数+ W) d$ N: }( H( Z% Y
- TIM_ClearITPendingBit( TIMx, TIM_IT_Update ); //清除中断标示位: H& t5 D& W2 Q
- TIM_ITConfig( TIMx, TIM_IT_Update, ENABLE ); //中断配置3 D; L b- \6 J1 I4 K6 h2 s- t
- TIM_Cmd( TIMx, ENABLE ); //启动定时器
" p! C% p0 W; h7 e& d0 c# x% J, ] - }
2 e% }5 ?0 H/ t% k( ]9 c" c( @
( |, X8 p6 v0 u% r+ y) V- void Time_Init( void )
0 k" l. k' U% ] F - {
: u" T: `: f/ X7 G - Time_Config( ); //定时器配置6 X& _- t, {$ f# S
- Time_NVIC_Config( ); //嵌套中断向量初始化
6 k& s/ K) U1 O; W2 v - }
' Y1 z) \: U9 ?# G1 j' Z3 V$ r
4 a8 [5 {5 {1 ~" X. j. y: x- //------------------------------------------------------------------------------' B+ }9 \5 `- A6 Y( [0 R
- // 2、PWM输出
9 z4 J0 Y' Q$ G/ S
" Y2 E8 y2 t: c) n$ x" i# y0 @; C$ T- #include"stm32f10x.h"3 O( `3 ~& T& N& @% B5 p
- #include"time.h"
3 r+ J+ i* V( u+ x# ^8 A - $ `+ L- L6 J L# p3 c& O4 g
- #if 1
# o- T" J* u a$ | k) r2 E% h4 `
W' x9 c- C7 j& t. ^' S- static Time_NVIC_Config( void )- G# H8 g: u( E8 I! g! c6 ]
- {
8 f" z4 ]8 r3 \ - NVIC_InitTypeDef NVIC_InitStructure;
3 c: P! I6 t4 }1 h: c -
" F6 r9 U2 Q/ [( R) S+ S9 s - NVIC_SetVectorTable( NVIC_VectTab_FLASH, 0x0000 );# w; t0 \( A4 g' j4 Q
- NVIC_PriorityGroupConfig( NVIC_PriorityGroup_1 );6 K# \0 `( R% A4 J$ T; V
- NVIC_InitStructure.NVIC_IRQChannel = TIMx_IRQn;. b5 _% B4 X4 T% ~4 R! ?% ?2 R
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;0 \# G ^/ f4 G+ W7 L5 u; e8 k
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0;
6 D- p. D+ ?% ` - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
) x/ j+ J9 g; N5 q - NVIC_Init( &NVIC_InitStructure );5 V" t- S7 Y- @8 q; {/ w( R
- }- [* E: S1 S6 }- Z) I& J
- #endif5 b5 P- Y( i) M, V) u
- # A# f& T/ N: O
- void Time_OUT_PWM_GPIO_Config( void )
# H K1 p, p1 s0 s8 k5 O9 Q5 D - {# M$ m$ W, z7 y; B6 f
- GPIO_InitTypeDef GPIO_InitStructure;1 h! E7 G1 [& H s
- RCC_APB2PeriphClockCmd( TIMx_OUT_GPIO_RCC, ENABLE );% m9 _; \7 |: R3 x
- GPIO_InitStructure.GPIO_Pin = TIMx_OUT_Pin;' V8 w" v6 a- `) K0 E
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推免式输出
) {+ J& ~$ y- O! p! k+ [9 E - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
$ r1 ^ N; S0 ~- g- Y# J - GPIO_Init( TIMx_OUT_Port, &GPIO_InitStructure );
5 F% Y: L: I. j, v8 Q) r: P - }! t, M, S# P' c7 ^* t+ j9 \
- & j* F+ R3 k. y+ M) L6 B: m% l
- static void Time_OUT_PWM_Config( void )+ y" Q) g" {0 a* k+ g2 g
- {# B, K/ T3 O Z) l( @
- TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;" `; I0 _. \# O3 `6 O7 W
- TIM_OCInitTypeDef TIM_OCInitStructure;
8 [- U U7 U! {4 B2 M3 L - RCC_APB1PeriphClockCmd( RCC_APB1Periph_TIMx, ENABLE ); //开启时钟! B {1 h/ Z$ ^: J, i" @3 d
- TIM_DeInit( TIM2 );
1 l+ n( ^! a8 H0 O* a6 t2 ^ -
, }- m, }$ `; Y - TIM_TimeBaseInitStructure.TIM_Prescaler = ( 100 - 1 ); //时钟分频系数) x9 Y0 E: O! K' P; G! D$ F" V
- TIM_TimeBaseInitStructure.TIM_Period = ( 1000 - 1 ); //自动重装寄存器 PWM频率:72M/100/1000=720Hz+ S+ ~6 s ?8 d. T8 D
- TIM_TimeBaseInitStructure.TIM_CounterMode = TIM_CounterMode_Up; //向上计数模式# J# L6 y9 w1 B' U* r4 v0 Q5 ^: [
- TIM_TimeBaseInitStructure.TIM_ClockDivision = 0; //时钟分频,这里不涉及- c9 `3 v3 a8 l
- #ifdef Time1
5 z, A) {$ D' l; @1 Y: z( b0 D - TIM_TimeBaseInitStructure.TIM_RepetitionCounter; //This parameter is valid only for TIM1 and TIM8
1 M& p! W* E7 L - #endif
. c3 W% G8 Y. O: c - TIM_TimeBaseInit( TIMx, &TIM_TimeBaseInitStructure ); //配置参数
# h$ ~) l1 f& |2 R - TIM_ClearITPendingBit( TIMx, TIM_IT_Update ); //清除中断标示位: C9 z- b, N! f7 ^
-
( V4 T1 L" \6 v7 l - TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1; //PWM1模式 OCx电平根据ARR与CCRx比较结果发生反转
/ {% z6 ~8 \4 N. q& C- V2 K1 J7 a - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //输出使能通道1
7 V: w; ]" U+ ~- H3 j/ q) g - #ifdef Time1
( c$ V' o1 J. u2 d# | - TIM_OCInitStructure.TIM_OutputNState =;& I( l) _4 e- x1 p( w% U. `6 n
- #endif
, b2 y( Z$ t* ?# B& T - TIM_OCInitStructure.TIM_Pulse = CCR1_VAL; //占空比800/1000( m( m1 S# Z4 a( b
- TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_Low; //计数器值小于CCR值时输出高电平
* Q7 z* n. G) K6 `- G1 X z - #ifdef Time1
4 Q9 u$ w. A: P+ L - TIM_OCInitStructure.TIM_OCNPolarity =;
2 N- o% L8 o1 K3 ~) | - TIM_OCInitStructure.TIM_OCIdleState =;) v% u- ^/ F/ M- \; U+ U
- TIM_OCInitStructure.TIM_OCNIdleState =;
3 {/ `) D9 e5 u) A; p' L - #endif( i" l+ G* {4 U6 B. \
- ; G* O+ |2 D/ m! H2 a5 u
- TIM_OC1Init( TIMx, &TIM_OCInitStructure );
) u' V, e2 E) g - TIM_OC1PreloadConfig( TIMx, TIM_OCPreload_Enable ); //使能CCR1预装载
9 D" G0 G8 S; n& w - 5 a c8 z1 c6 @/ M! i
- TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //输出使能通道2
7 i- {2 P9 k( b - TIM_OCInitStructure.TIM_Pulse = CCR2_VAL;
/ g4 [3 P0 [) X; u - 0 i' z* F( k( x$ R
- TIM_OC2Init( TIMx, &TIM_OCInitStructure );! F. _6 V7 w4 r7 H: B& ?$ l# p4 W
- TIM_OC2PreloadConfig( TIMx, TIM_OCPreload_Enable );
" M. O+ c! F; G" A" n - / s& U& R. j, _0 W i ?0 D2 v+ c: j
- TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //输出使能通道3; t: O6 d. o8 r2 m
- TIM_OCInitStructure.TIM_Pulse = CCR3_VAL;
5 M" P5 N& x6 d" `# l+ K; ^# F - TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High;
' X' _) ?' a+ `+ [ -
: D5 {9 b- P0 L" u - TIM_OC3Init( TIMx, &TIM_OCInitStructure ); A4 I4 ^1 w6 q: l Z
- TIM_OC3PreloadConfig( TIMx, TIM_OCPreload_Enable );
5 h, Q0 A; M1 Q -
, @9 D) u7 U0 t* y. q - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //输出使能通道4
: B, p: c3 `/ y0 k. a - TIM_OCInitStructure.TIM_Pulse = CCR4_VAL;
% _: ?0 E6 m$ }7 r3 K/ {* N4 @& \ -
$ W ~2 V; u8 z - TIM_OC4Init( TIMx, &TIM_OCInitStructure );0 ^ W j; S6 }
- TIM_OC4PreloadConfig( TIMx, TIM_OCPreload_Enable );0 x& J8 L( S# H
- TIM_ARRPreloadConfig( TIMx, ENABLE ); //开启ARR预装载
" Q. k7 b; N1 V, `' d - TIM_Cmd( TIMx, ENABLE ); //启动定时器
+ M: h( D7 O+ }( \8 S; i4 E - }
6 N7 h) F& n( u' s. S - 1 [% a' U: g ?
- void Time_OUT_PWM_Init( void )
/ f4 P, X$ [0 R2 e - {' U! C; u* X/ y! V! q
- Time_OUT_PWM_GPIO_Config( );0 {1 S `) D7 L& ~# ^
- Time_OUT_PWM_Config( ); //定时器配置+ {/ L/ c% ?' G' t) g+ y
- }! i+ s% z, s- U: b% K* R/ |
$ `0 j5 f W' p6 D4 s( }6 p- //------------------------------------------------------------------------------
4 W. M3 v% b' h+ m7 ?+ L - // 3、输出比较模式
. `$ j7 v: \/ k7 J6 _) H
. i9 @+ U! v$ h& C( z! l- #include"stm32f10x.h"' y j# p8 ^) J) n5 n, T
- #include"time.h"9 E" c* c9 H6 S" h4 F7 _5 n
: D* o9 `& J8 s- S% S- static Time_NVIC_Config( void )
3 W: e% j+ b X. n5 m2 ] - {' R5 l8 p! x: z5 \5 }6 l
- NVIC_InitTypeDef NVIC_InitStructure;
) @& A# O- v9 r: j" x9 f t3 ~8 C: [& J -
' U/ T: i0 @7 @+ d7 V3 s# H8 T# i6 B - NVIC_SetVectorTable( NVIC_VectTab_FLASH, 0x0000 );
2 T2 q& N% Y6 |0 F3 H/ ] - NVIC_PriorityGroupConfig( NVIC_PriorityGroup_1 );9 Z0 a6 S- |- z+ F. Y/ \6 a
- NVIC_InitStructure.NVIC_IRQChannel = TIMx_IRQn;
% B" K9 ?( g& p/ u( \! T - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;
/ q' ]: }! q% J( k - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0;
8 Z; _5 `5 ], r - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;' G, }- N* O5 z$ d1 j& d
- NVIC_Init( &NVIC_InitStructure );2 e* `# |' w5 T/ f# I
- }
, s4 z5 ^) p* l M" W$ Q0 R
* B9 j* z( R) M$ v$ ]# ^; y" z4 F- static void Time_OUT_PWM_GPIO_Config( void )1 h' \, N* H1 T. `) g/ r
- {$ q+ _( B& T. W5 ^* K
- GPIO_InitTypeDef GPIO_InitStructure;- Y+ {0 Q; x% B* O- s+ d
- RCC_APB2PeriphClockCmd( TIMx_OUT_GPIO_RCC, ENABLE );6 S, i( i, E L1 E1 x- Z
- GPIO_InitStructure.GPIO_Pin = TIMx_OUT_Pin;
7 m% b& _7 O. v5 o6 l% s! q& h+ q - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推免式输出4 _4 W* a# y8 @( R9 x# `
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
6 L" f* S9 c) Y* l' F- V: N0 t/ r - GPIO_Init( TIMx_OUT_Port, &GPIO_InitStructure );
; J3 E& k& b8 _ - }" u1 }( N) ~( `% h/ t. V
- ' ^# V( k9 b$ e0 y" H3 G9 z
- static void Time_GPIO_Config( void )9 E: w+ K. }5 q/ n5 x1 K
- {7 ^( @9 j5 g; o( z: i, D. T
- GPIO_InitTypeDef GPIO_InitStructure;+ p8 E6 L3 ^+ u- k
- RCC_APB2PeriphClockCmd( RCC_APB2Periph_GPIOD, ENABLE );& f3 q" k3 A2 h* `
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_1;
3 D: t* ~" \9 B7 Z3 W - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; //通用推免式输出
# R! f0 {! B+ K5 z" g - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
. _+ r& K& l7 k# _7 Y, N! A, } - GPIO_Init( GPIOD, &GPIO_InitStructure );
% \! N1 B: |7 y+ n, l - }
& J4 ?' k2 R6 Z! p% c: l - ' c+ r$ D9 \! t8 |. u$ p4 ^( i
- static void Time_OUT_PWM_Config( void )' ]0 l+ X/ K, S& Y2 A. B, _# m& H% M
- {# S/ R! E2 R5 \ H
- TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;
7 B- \( b& X2 g - TIM_OCInitTypeDef TIM_OCInitStructure;+ L. O( g9 Q! k* ]- G7 X; A1 X
- RCC_APB1PeriphClockCmd( RCC_APB1Periph_TIMx, ENABLE ); //开启时钟
9 _- Q( P" C1 y' ]6 G- a - TIM_DeInit( TIM2 );
3 g/ t, h, L! B, C: S& V) c -
2 L8 s2 h" [: V5 j8 _ - TIM_TimeBaseInitStructure.TIM_Prescaler = ( 100 - 1 ); //时钟分频系数* N' V7 p2 ~" D* L
- TIM_TimeBaseInitStructure.TIM_Period = ( 1000 - 1 ); //自动重装寄存器 PWM频率:72M/100/1000=720Hz
Q' k! N! o+ P. N8 J$ r - TIM_TimeBaseInitStructure.TIM_CounterMode = TIM_CounterMode_Up; //向上计数模式
4 z2 i" K* e9 C1 O" ] - TIM_TimeBaseInitStructure.TIM_ClockDivision = 0; //时钟分频,这里不涉及2 F7 P# g7 @" C3 m. p5 Z* A- _/ }1 ~2 g
- #ifdef Time1; {- P6 b: _6 |% O4 o3 y$ K1 f' @
- TIM_TimeBaseInitStructure.TIM_RepetitionCounter; //This parameter is valid only for TIM1 and TIM8
2 z* `' R F1 Y" g! v6 F) I - #endif
; e- u' S, s8 a( w - TIM_TimeBaseInit( TIMx, &TIM_TimeBaseInitStructure ); //配置参数
8 W! m' ]7 z T* p. F - TIM_ClearITPendingBit( TIMx, TIM_IT_Update ); //清除中断标示位 a# |. X' [! w% w
- 1 e: o' k, x2 l! K2 o
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_Inactive; //ARR与CCRx相同时强制OCxREF为低
0 ~- }/ Z" o8 h$ a7 x - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //输出使能通道1
# Z; B( Z# W( M7 _ - #ifdef Time12 n, h' x, Q# @9 p3 n
- TIM_OCInitStructure.TIM_OutputNState =;/ z; r+ F* [4 y
- #endif
: I. W; ?8 L, r - TIM_OCInitStructure.TIM_Pulse = CCR1_VAL;
, G" k% K8 M" I9 K+ E4 _7 x$ ?8 ` - TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High; //OCx=!OCxREF _High OCx=OCxREF
) T8 O9 |1 q' D; E# _ - #ifdef Time1
- Q6 ^6 o% X- o3 Y6 v - TIM_OCInitStructure.TIM_OCNPolarity =;
$ w( H, B" s* c* d - TIM_OCInitStructure.TIM_OCIdleState =;
4 O) d) {$ N! `; D' H( S3 I - TIM_OCInitStructure.TIM_OCNIdleState =;8 B, j+ o' g# e- V
- #endif! k3 x' c+ M* O: p5 c) G
- 1 K( V4 Z0 e0 F
- TIM_OC1Init( TIMx, &TIM_OCInitStructure );
! a( u0 i) R% N+ `; w1 n - TIM_OC1PreloadConfig( TIMx, TIM_OCPreload_Enable ); //使能CCR1预装载
- w* M& h0 S5 m) u" ~: _ - TIM_ITConfig( TIMx, TIM_IT_CC1, ENABLE ); //使能OC1比较中断
' p/ o7 J, q) G2 j1 @8 _' } - " c; S0 y9 |& B/ Q
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_Active; //ARR与CCRx相同时强制OCxREF为高
& F' L4 L4 \3 f: L - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //输出使能通道2
) }; t" _4 l% m6 g% w - TIM_OCInitStructure.TIM_Pulse = CCR2_VAL;
) S1 e$ ^# f) ?2 @1 Y - TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_Low; //OCx=!OCxREF _High OCx=OCxREF
' k. L1 u% N9 W# D" f6 X - ) s9 j8 z$ i( B0 {, k j d
- TIM_OC2Init( TIMx, &TIM_OCInitStructure );1 j4 ~) d Z: C- h- R2 r8 o5 X G
- TIM_OC2PreloadConfig( TIMx, TIM_OCPreload_Enable );
# p" z. i. P' {; g( y - TIM_ITConfig( TIMx, TIM_IT_CC2, ENABLE );
* R9 ?' H. `# ~8 i: p2 f, m. s3 g - & W3 H$ E1 g$ M; A# B7 f. {/ m
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_Timing; //ARR与CCRx比较结果对OCxREF无效" @; n b# ?) H0 [7 {. f
- TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //输出使能通道3" m7 ~1 ~ `; C$ Q8 j- K" l
- TIM_OCInitStructure.TIM_Pulse = CCR3_VAL;. y1 E2 w1 h+ S& \+ A
- TIM_ITConfig( TIMx, TIM_IT_CC3, ENABLE );
! a1 t2 ^) Z$ ^% S2 a8 ? -
! F k; c2 s0 u- B: E1 b - TIM_OC3Init( TIMx, &TIM_OCInitStructure );, l6 [0 }* m9 g5 T! i
- TIM_OC3PreloadConfig( TIMx, TIM_OCPreload_Enable );
+ a# r$ L3 P( [: F- X - L) O! S1 a8 R% A1 m/ `' q
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1; //ARR与CCRx比较结果对OCxREF采用PWM1模式
8 t7 `9 s3 M% F- Y1 [ - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //输出使能通道4
8 v$ K6 F; z' z k2 z$ v* S6 Y - TIM_OCInitStructure.TIM_Pulse = CCR4_VAL;
4 D! S/ V" g. K2 V4 C* F* y - //TIM_ITConfig(TIMx,TIM_IT_CC4,ENABLE); //PWM就没有必要设置中断 当然也可以在中断里面改变占空比2 h O4 P# p4 ?0 [. G% d$ w
- TIM_OC4Init( TIMx, &TIM_OCInitStructure );
; j3 w, R2 I1 T8 t! D - TIM_OC4PreloadConfig( TIMx, TIM_OCPreload_Enable );
2 O! _5 }% i3 m* h4 a - TIM_ARRPreloadConfig( TIMx, ENABLE ); //开启ARR预装载
4 Y$ O+ a6 O. H - TIM_Cmd( TIMx, ENABLE ); //启动定时器
) l" H5 P% F7 m M* x - }
F9 z" Q. y% o R4 d- h - & o8 u9 r0 M& ~/ ~8 `8 j3 ~2 |1 z( a
- void Time_OUT_PWM_Init( void )8 ?" ^& @- k& o3 k5 g; `. K: U
- {" H! Q+ ~: @1 K+ ] O+ x9 }
- Time_OUT_PWM_GPIO_Config( );
. C$ z% J: e, E+ n1 a9 ]" I - Time_GPIO_Config( );& x% V, F* H3 T: c
- Time_NVIC_Config( );- _ z# k/ l7 C& j/ J
- Time_OUT_PWM_Config( ); //定时器配置0 |' k. F7 _, }- Z8 u% ]9 R
- }5 k ~0 z; c5 N0 p4 o
, l0 i" D! Y% c- //------------------------------------------------------------------------------# H g6 ]& _ B S! ?6 y# L4 c
- // 4、PWMI模式% c' i3 u2 U$ h7 ]4 @; e# y+ E
- #include"stm32f10x.h"4 l; w$ {+ V, y9 y: Y4 w- o. y+ z
- #include"time.h"
/ }: V& ^7 ~$ T- ?6 n - ; b$ z7 C; ] e0 m( a& x
- static Time_NVIC_Config( void )2 C2 M( N( X6 k* e/ P
- {
( Z+ Z, N: a4 q# B9 j2 `# J7 G+ g - NVIC_InitTypeDef NVIC_InitStructure;/ q: F b$ {: C7 t# U/ y1 z
-
7 X3 R/ C, [$ k( h v) C - NVIC_SetVectorTable( NVIC_VectTab_FLASH, 0x0000 );3 R8 q. z6 I* ^
- NVIC_PriorityGroupConfig( NVIC_PriorityGroup_1 );
' |4 [3 \' e8 @3 o+ t, j - NVIC_InitStructure.NVIC_IRQChannel = TIMx_IRQn; p3 [* k6 X4 m& E
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;
- ~4 b, m6 q' C - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0;
# X8 g& V8 m M. q. X g - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;1 H( e, i. C9 i( g& l7 `$ a8 `4 ]
- NVIC_Init( &NVIC_InitStructure );$ w- u& P: p3 |) r _7 d) b/ T
- }
h/ m4 O4 {' { ~7 R - / M. W- i9 B9 u. `. A, ~ L$ ~
- static void Time_IN_PWM_GPIO_Config( void )
7 `; T e R7 r, A - {
! x5 O7 K' ~# U0 N - GPIO_InitTypeDef GPIO_InitStructure;+ R2 K* T' ?% ?4 T% y6 I) @
- RCC_APB2PeriphClockCmd( TIMx_IN_GPIO_RCC, ENABLE );
& X* C5 [7 T# C" p# T - GPIO_InitStructure.GPIO_Pin = TIMx_IN_Pin;
6 m6 ~3 ~! I- E - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; //浮空输入模式
2 E- k% J2 R# }# V - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;# r. v. Y9 R2 ?/ f% n8 u
- GPIO_Init( TIMx_IN_Port, &GPIO_InitStructure );
6 j" e/ b- d" A O5 y3 S# ? - }% e. ]5 ]( V5 t9 x: A
- ; [# z$ w8 g$ g+ e$ S% ?: z
- static void Time_IN_PWM_Config( void )* M) `8 q! L3 u5 D0 ^
- {
4 @4 U/ P A* |0 h' N - #if 0
5 }. I/ U# W$ _, a/ S - TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;
# q. ?! _9 n H - #endif
0 ]) n4 w, Y7 j$ Z {" |2 u - TIM_ICInitTypeDef TIM_ICInitStructure;: [) N. a; U+ a0 {% }
- RCC_APB1PeriphClockCmd( RCC_APB1Periph_TIMx, ENABLE ); //开启时钟
3 [* ?) B1 K Z' L- z - TIM_DeInit( TIM2 );5 _. J$ z) H9 Q' K C
- #if 0. g. _) M% x' y# ]' f0 D
-
- y1 W v1 N2 R0 ^ r* a - TIM_TimeBaseInitStructure.TIM_Prescaler =(100-1); //时钟分频系数& d% ?4 r* d# l" f" G# C5 T4 I+ S( `6 a
- TIM_TimeBaseInitStructure.TIM_Period =(1000-1);//自动重装寄存器 PWM频率:72M/100/1000=720Hz/ _) D5 R/ c) M/ O; E# P
- TIM_TimeBaseInitStructure.TIM_CounterMode =TIM_CounterMode_Up;//向上计数模式% M4 k+ j' X2 i1 |, U1 R H' j
- TIM_TimeBaseInitStructure.TIM_ClockDivision =0;//时钟分频,这里不涉及
% N# _% W" p! a/ Q - #ifdef Time13 g. V. r+ Q" ^' h
- TIM_TimeBaseInitStructure.TIM_RepetitionCounter; //This parameter is valid only for TIM1 and TIM8
4 D& N2 J# f, e8 o/ Z+ x( G3 |8 D) N* p - #endif0 @2 n$ l" S6 f$ i. \
- TIM_TimeBaseInit(TIMx,&TIM_TimeBaseInitStructure); //配置参数
/ q/ L! M, A3 E4 u8 [' I# M - TIM_ClearITPendingBit(TIMx,TIM_IT_Update);//清除中断标示位2 f' A/ n8 F' R
- #endif9 L0 _# b4 v" @& ~1 K2 v3 V
-
6 V& r6 K3 w- R1 Y3 D; V3 r: N - TIM_ICInitStructure.TIM_Channel = TIM_Channel_2;
% W+ r2 q: R( i - TIM_ICInitStructure.TIM_ICPolarity = TIM_ICPolarity_Rising; //上升沿有效) _: n: K! w a0 n$ i
- TIM_ICInitStructure.TIM_ICSelection = TIM_ICSelection_DirectTI; //TIM Input 1, 2, 3 or 4 is selected to be7 w. j P2 Y: z& c) y: C
- // connected to IC1, IC2, IC3 or IC4, respectively */$ L p; b1 i; v$ D) q
- TIM_ICInitStructure.TIM_ICPrescaler = TIM_ICPSC_DIV1; //无预分频
9 }& I, S1 J5 H \# T4 y6 P - TIM_ICInitStructure.TIM_ICFilter = 0x0; //无滤波
' [% e9 ~5 _1 N e$ h3 i1 g) s( w7 h - TIM_ICInit( TIMx, &TIM_ICInitStructure ); //初始化PWM输入模式 //参见函数体与参考手册关于PWMI说明3 N! D) d S3 `& d& a' ?
- TIM_PWMIConfig( TIMx, &TIM_ICInitStructure );
* r& [% Y# q9 H3 O6 O2 R - TIM_SelectInputTrigger( TIMx, TIM_TS_TI2FP2 ); //选择TI2FP2作为TIMx输入触发 一个信号来之后 启动定时器开始计数% H" [9 g) \$ \1 a7 s7 S
-
# N: I8 _% t+ P5 ]& v* q- @ - TIM_SelectSlaveMode( TIMx, TIM_SlaveMode_Reset ); //选择从模式控制器为复位模式,选中的TRGI上升沿重新初始化计数器& I3 g& w7 N) T% E) A; s
- //从模式控制器连接到TI1FP1 TI2FP2 只要两者有效为设置的电平,就会复位计数器 参见TIME结构图' l q# c) y, o0 x2 [3 u5 E6 C
-
" X( i* R( q. j; H3 g2 R2 h - TIM_SelectMasterSlaveMode( TIMx, TIM_MasterSlaveMode_Enable ); //使能主从模式 ??????????????????7 E5 u5 b) Z5 S, v) a6 |8 b- [
- ' ~& ?8 O: }5 E5 r% T8 A
- TIM_Cmd( TIMx, ENABLE );7 t$ G3 Z- k% i: ]% @8 p5 V0 X
- ; J9 b! I- |! r( }) _6 y8 J3 {
- TIM_ITConfig( TIMx, TIM_IT_CC2, ENABLE );# E1 Y. @( ^$ g" i! i6 [
- }) S I5 c) m0 C) W2 u; `1 e7 K, F K
9 m* z( A2 W+ S6 T9 I- void Time_IN_PWM_Init( void )
. o7 f. ~2 D% D+ A2 ~ - {* m. V0 g: W9 O- l E
- Time_IN_PWM_GPIO_Config( );
1 B6 g; ]) c( ^3 o% H: i - Time_NVIC_Config( );
6 ^+ ^& E+ U) q) G( t& E - Time_IN_PWM_Config( ); //定时器配置5 C" Q" ` a; ]3 G6 n. w) q2 I
- }, ]& u2 W0 m3 ]! h
- 4 W. r5 G* a d5 I
- //------------------------------------------------------------------------------& R5 e& G/ R& b# S" R4 c; w7 N- }
- // 5、单脉冲模式5 ], @# Z5 z+ o$ g
/ z5 x: h6 {! I. y, T% s- #include"stm32f10x.h"/ r+ }2 d6 W" w
- #include"time.h"* D( s) s ^; x
- ; R- s2 ?: q/ V; K
- static Time_NVIC_Config( void )8 [ q/ A+ h7 W5 N8 `% ?
- {
; J7 G, R+ }! z1 N" T, r- Q k - NVIC_InitTypeDef NVIC_InitStructure;
. j2 |( n7 d: }. A% @ - $ v. N$ ^; [8 T/ K( c/ z
- NVIC_SetVectorTable( NVIC_VectTab_FLASH, 0x0000 );( ~; a, D2 S- [2 i) C m
- NVIC_PriorityGroupConfig( NVIC_PriorityGroup_1 );. b& n) M' H) Q) b( z
- NVIC_InitStructure.NVIC_IRQChannel = TIMx_IRQn;* Z8 f: I0 [+ L0 N9 L) u* b
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;
# v6 ~: ?% x6 S& h - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0;, K- ]5 L% B' b* K( f! ?
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;% ]7 x' X- R, h2 i) @7 ^5 Q5 i& n
- NVIC_Init( &NVIC_InitStructure );
: r) {1 Q6 J0 t0 L+ y# S - }
$ r5 ^6 O Z- M* V0 ~8 i% j - " D' c9 x2 r6 O% F. {4 `. R
- static Time_SinglePluse_IN_GPIO_Config( void )" e R8 P5 [- \% y1 f# g7 a
- {# l: z& K6 k9 m
- GPIO_InitTypeDef GPIO_InitStructure;
- S5 C$ N2 S& q7 p9 E - RCC_APB2PeriphClockCmd( TIMx_IN_GPIO_RCC, ENABLE );5 A% z; D- m& W0 ?" x2 G9 a% X6 X
- GPIO_InitStructure.GPIO_Pin = TIMx_IN_Pin;
8 t& [/ o3 g- v7 U! E) h - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; //浮空输入模式: B {8 t. X2 P" A1 X: N2 I
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
; y. y! t: D6 ^' t* c8 C, A - GPIO_Init( TIMx_IN_Port, &GPIO_InitStructure );
; r0 _, H. x$ N/ @& _ - }
' D, _" b4 V4 h" A) P1 O - . u2 y+ D; F% l# X$ d0 v/ N
- static Time_SinglePluse_OUT_GPIO_Config( void )3 j% P7 H( ^$ w# L1 S- j8 @8 S
- {
1 G7 I0 Q( [* W" l' w. R - GPIO_InitTypeDef GPIO_InitStructure;
) F# X$ x! x) S: |' V1 z - RCC_APB2PeriphClockCmd( TIMx_OUT_GPIO_RCC, ENABLE );: ^6 O7 C% S8 v1 @$ G a" l
- GPIO_InitStructure.GPIO_Pin = TIMx_OUT_Pin;
$ |. a8 F0 B$ j$ H - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //推免复用输出
5 o+ `" n+ I6 N. y, M7 U+ R* X1 K; [ - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;5 Y0 u0 Y0 O: x" h; [# z8 ?9 |6 _
- GPIO_Init( TIMx_OUT_Port, &GPIO_InitStructure );
: K# t/ s' g& s( h- F - }4 w& @7 h8 q$ }* A& Y2 a3 d
- : t' M* G) I# R" c# A, C+ F* y! Z
- static void Time_SinglePluse_Config( void )# ?9 h P" F+ {* h& ~- Z |
- {2 p) t; R( J! T P; T
- TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;
( J6 S8 Y; r5 U& l- m3 [, F* K! h - TIM_ICInitTypeDef TIM_ICInitStructure;
1 L2 b# g9 p3 I& D - TIM_OCInitTypeDef TIM_OCInitStructure;
, d# G- _1 f4 A2 O8 l - RCC_APB1PeriphClockCmd( RCC_APB1Periph_TIMx, ENABLE ); //开启时钟" A% Y9 }, z7 b& V; s
- TIM_DeInit( TIM2 );, U. f3 E% d4 x
- 6 p( f3 j/ z, U8 Q9 ]
- TIM_TimeBaseInitStructure.TIM_Prescaler = 1; //时钟分频系数! s( u! q2 x" p5 F
- TIM_TimeBaseInitStructure.TIM_Period = 65535; //自动重装寄存器: Q) s1 w0 O! S
- TIM_TimeBaseInitStructure.TIM_CounterMode = TIM_CounterMode_Up; //向上计数模式
: k7 {+ G* C, I& c - TIM_TimeBaseInitStructure.TIM_ClockDivision = 0; //时钟分频,这里不涉及9 ?. P& D6 c1 t u3 ^$ t7 `
- #ifdef Time1* p) ~" q# H: s3 Y
- TIM_TimeBaseInitStructure.TIM_RepetitionCounter; //This parameter is valid only for TIM1 and TIM8- b1 D* i5 }: j# q m; d* |
- #endif5 @! c4 Q, \9 l# ~
- TIM_TimeBaseInit( TIMx, &TIM_TimeBaseInitStructure ); //配置参数
% A U* D1 `3 e2 T! a/ }/ Q7 P8 F - TIM_ClearITPendingBit( TIMx, TIM_IT_Update ); //清除中断标示位
* U$ E' G. Z$ f% @1 c2 q& o -
1 a! G6 o+ _3 v. i - TIM_ICStructInit( &TIM_ICInitStructure ); l" b z4 x7 W* T2 n; K
- % D9 \! E# M+ A2 p3 T0 [/ n8 a
- TIM_ICInitStructure.TIM_Channel = TIM_Channel_2; //通道2为输入9 K# U" h7 ^: b- S' Z! {6 u
- TIM_ICInitStructure.TIM_ICPolarity = TIM_ICPolarity_Rising; //上升沿有效
, ^' e8 B* ~/ V; r/ k+ q4 O - TIM_ICInitStructure.TIM_ICSelection = TIM_ICSelection_DirectTI; //TIM Input 1, 2, 3 or 4 is selected to be% w: f2 W! h/ e5 Q
- // connected to IC1, IC2, IC3 or IC4, respectively*/
" [- B9 c! [1 w: F - TIM_ICInitStructure.TIM_ICPrescaler = TIM_ICPSC_DIV1; //无预分频
+ l u' v! ^( J z) n$ ^ - TIM_ICInitStructure.TIM_ICFilter = 0x0; //无滤波
. A: ]$ [0 m0 D J6 z9 N- Z - TIM_ICInit( TIMx, &TIM_ICInitStructure ); //初始化输入模式
; a; P' C; C9 h3 j: S! V( e - TIM_SelectOnePulseMode( TIMx, TIM_OPMode_Single ); //选择单脉冲模式 这样 下一次更新时间是停止计数器* X2 s( r5 @6 r. f
- TIM_SelectInputTrigger( TIMx, TIM_TS_TI2FP2 ); //选择TI2FP2作为TIMx输入触发 一个信号来之后 启动定时器开始计数! Y: E* g8 d( z& c% h
- TIM_SelectSlaveMode( TIMx, TIM_SlaveMode_Trigger ); //选择从模式控制器为触发模式 其连接到了TI2FP2 让从模式控制器启动计数器
2 }/ O" m0 s7 C; `" f* {% C' g) [ - 6 I* u1 d3 ?% M9 `
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2; //输出模式选择为PWM模式2 用PWM2 向上计数时,CNT
$ b |6 j( Z3 T+ b9 k" a6 D - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //使能通道
; j5 f# g' b) A6 ^ - #ifdef Time1 I0 f3 M6 d8 D. I4 Q% l6 {7 S
- TIM_OCInitStructure.TIM_OutputNState =;% _/ M2 I2 s# V* \# r" z- E5 l
- #endif; h' d# I2 S. U" O
- TIM_OCInitStructure.TIM_Pulse = 12345; //CCRx里面存放的值/ o5 [7 Y# N( Z! b
- TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High; //OCREF与OC实际输出相同2 ~" Z* x8 k* v8 W& I9 s
- #ifdef Time1
: M4 b- |7 u1 X# ?8 m# K - TIM_OCInitStructure.TIM_OCNPolarity =;
h3 q/ Y9 M; \' u8 T - TIM_OCInitStructure.TIM_OCIdleState =;
+ v7 K5 V8 M1 n7 w1 b - TIM_OCInitStructure.TIM_OCNIdleState =;- \0 F, t0 g: n( I* |& n
- #endif1 l' ~' V- {+ v) Y E2 ?
- TIM_OC1Init( TIMx, &TIM_OCInitStructure ); //使用通道1作为单脉冲的输出通道; m& _. j% |6 N
-
. o) L. o; E# s6 `4 d+ ?* L - //TIM_Cmd(TIMx, ENABLE); //使用TI2FP1来触发定时器,不需要软件启动定时器
6 g8 v9 }; Q. A; G. y7 K# m7 B: V - }; h5 {* n/ T. g4 l) p+ \8 b2 s* c
- , _0 u) J' K. f$ `. Z3 F: v8 [
- void Time_SinglePluse_Init( void )
* w9 f9 W3 q: h0 F - {
' t& C7 p+ x5 Z - Time_SinglePluse_IN_GPIO_Config( ); //配置time2的通道2为输入; E f A* P9 u' B
- Time_SinglePluse_OUT_GPIO_Config( ); //配置time2的通道1为输出
5 c |: u2 j' W. } - Time_NVIC_Config( ); //可以不用
~$ |, A# B: a0 p" J - Time_SinglePluse_Config( ); //定时器配置
# {: P% V( t! K9 u' t- Z - }- r9 B+ ?/ o% u% ~0 a& j
- 2 S+ @ r" G3 i+ u: O* A
- //------------------------------------------------------------------------------
2 t8 a t, o, ~4 k - // 6、定时器联级0 v* C( g- E Y$ h2 `
, `$ r( n M/ @" R- #include"stm32f10x.h"2 L9 B* @# V0 N, Y- {
- #include"time.h"
, M+ @6 K6 Q* k$ K' w
) X3 J& K$ r `$ }- b: z- static Time_NVIC_Config( void )
* \! `$ [3 D, V8 t4 c1 S) f - {
. v0 y% P4 q0 _ - NVIC_InitTypeDef NVIC_InitStructure;- n( X g' _9 c6 u; R1 B
- % ~7 e- H! u+ [# ?! \
- NVIC_SetVectorTable( NVIC_VectTab_FLASH, 0x0000 );
8 r/ U+ C7 T2 X2 o& ~ - NVIC_PriorityGroupConfig( NVIC_PriorityGroup_1 );2 i$ B+ J/ a3 m v F9 [7 t8 ]! ?( _
- NVIC_InitStructure.NVIC_IRQChannel = TIM2_IRQn;- h& a3 T( Y0 y# V
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;
3 t# u3 ], u9 `5 Z$ u - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0;
8 L* s* a+ W0 i- r6 s# Q - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
. K) o5 Q# e9 }) _( k9 V - NVIC_Init( &NVIC_InitStructure );% d: F4 _3 q; M. D+ A
- }4 u- b' b1 t" c3 x
* `! I! l5 k" U; Z- static Time_Connect_GPIO_Config( void )
& F- {! u% h9 m - { D# V( O) v$ Q1 n
- GPIO_InitTypeDef GPIO_InitStructure;9 c" l( r: |: P# g, i q: Y
- RCC_APB2PeriphClockCmd( RCC_APB2Periph_GPIOA | RCC_APB2Periph_GPIOB, ENABLE );
! a N. b8 |1 p& u7 {! R - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0 | GPIO_Pin_6; //time2 ch1 pin.0 time3 cha1 pin.6
" \. P9 ?' B) _ - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //推免复用输出
4 W) [% c0 V3 g# a. d - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;" ~# r0 ?% o/ l) @9 F9 Q6 Q1 s( V
- GPIO_Init( GPIOA, &GPIO_InitStructure );2 y# R5 L8 g o& b7 H
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6; //time4 ch1 pin.6
3 G8 y* K: J$ T- |' c5 y9 V - GPIO_Init( GPIOB, &GPIO_InitStructure );+ [9 z: W$ L: p) u/ e
- }& O1 J( N; e0 Q2 G% _
/ x/ s! K+ t$ G7 Q/ J' p- static void Time_Connect_Config( void )" y1 K) h0 i' ] A0 K {
- {/ j1 L- X7 J) `$ [
- TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure;; Y$ R5 O8 n. |% l+ ?/ V4 i
- TIM_OCInitTypeDef TIM_OCInitStructure;
! k f2 u9 O: T; E1 D - RCC_APB1PeriphClockCmd(
. n) n( F$ u" m8 H7 g - RCC_APB1Periph_TIM2 | RCC_APB1Periph_TIM3 | RCC_APB1Periph_TIM4, ENABLE );2 o3 a$ s+ U: H$ |4 M
- TIM_DeInit( TIM2 );
$ t9 y9 f) i8 O0 m/ T9 } - TIM_DeInit( TIM3 );0 @, Y9 b& U: m8 B+ a! u
- TIM_DeInit( TIM4 );" c8 g% a3 l2 G$ y/ G; m2 e9 _
-
0 `1 f! H# u% H- S; M" M - TIM_TimeBaseInitStructure.TIM_Prescaler = 0; //时钟分频系数6 x) I1 Q1 y' e) d: @+ V& J4 u
- TIM_TimeBaseInitStructure.TIM_Period = 99; //自动重装寄存器
) ]* o- e5 S# ?, Y2 F - TIM_TimeBaseInitStructure.TIM_CounterMode = TIM_CounterMode_Up; //向上计数模式; u4 z. B% H) k y7 m) g
- TIM_TimeBaseInitStructure.TIM_ClockDivision = 0; //时钟分频,这里不涉及
+ }1 c4 O/ L" V7 S; ]4 H8 y/ y* r - #ifdef Time1 //或者Time8
4 a3 D, G/ `" ?0 C; z - TIM_TimeBaseInitStructure.TIM_RepetitionCounter; //This parameter is valid only for TIM1 and TIM8
1 J' i H [& Y/ n3 `: ^# O# D - #endif
: Z( \5 U$ v9 {0 n, _! _ - TIM_TimeBaseInit( TIM2, &TIM_TimeBaseInitStructure ); //配置参数
- Q e4 A2 U9 }! b/ o. t2 ^ - TIM_ClearITPendingBit( TIM2, TIM_IT_Update ); //清除中断标示位0 t& j6 J7 z& B( r) t( H
- ) \2 x: q, k$ `7 {: c
- TIM_TimeBaseInitStructure.TIM_Period = 5;% P8 V! q1 k9 [
- TIM_TimeBaseInit( TIM3, &TIM_TimeBaseInitStructure );
6 B* K2 T4 V6 o: f6 H6 D9 B8 e - TIM_ClearITPendingBit( TIM3, TIM_IT_Update );
& C9 Z* `( F) l! ^ - $ R$ c* J) L& B8 e5 k
- TIM_TimeBaseInitStructure.TIM_Period = 5;
+ Z$ @: t# Z* W9 Q/ i. N - TIM_TimeBaseInit( TIM4, &TIM_TimeBaseInitStructure );
* N$ E. f( E' d' |& o# Y+ d - TIM_ClearITPendingBit( TIM4, TIM_IT_Update );
6 `; l$ }+ |0 f2 T -
( x6 ^9 R9 t* } l, @ - TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1; //输出模式选择为PWM模式2 用PWM2 向上计数时,CNT
2 ^; `. Q$ K$ S/ G - TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //使能通道. F" ?/ W& T* j @ Q' |# l
- TIM_OCInitStructure.TIM_Pulse = 49; //CCRx里面存放的值# T4 @+ ~+ j% Z1 M7 I2 n5 [8 t
- TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High; //OCREF与OC实际输出相同
; S; S+ L2 r/ C! }7 B& Y - TIM_OC1Init( TIM2, &TIM_OCInitStructure ); //使用通道1作为单脉冲的输出通道( }- u i, Y% q8 D+ D+ i
- TIM_SelectMasterSlaveMode( TIM2, TIM_MasterSlaveMode_Enable ); //使能主从模式6 W, D" c0 h9 [) W/ a0 s
- ' N3 Z0 B: ], s
- TIM_SelectOutputTrigger( TIM2, TIM_TRGOSource_Update ); //选择Time2的更新事件作为触发输出* x3 ]6 y6 r+ V; Z) E
- 9 S' h4 i4 W* w6 k0 ~: ^
- TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM1;
& e* r& {) M2 ~0 Z1 J7 `$ b - TIM_OCInitStructure.TIM_Pulse = 3;
: d, k+ G4 H; Z- [8 F3 F -
$ P* `: R. D- S/ r$ @, i - TIM_OC1Init( TIM3, &TIM_OCInitStructure );' f7 K; Y0 C, D) e) g, M+ h% Y: |) b
- TIM_OC1Init( TIM4, &TIM_OCInitStructure );
" Q& n" m0 ]$ U# Y: H+ |1 ~2 b - + i% A" x+ `5 z( J1 u
- TIM_SelectSlaveMode( TIM3, TIM_SlaveMode_Gated ); //从模式的输入触发选择为门控模式 k3 a# @) J$ W; R- M
- TIM_SelectInputTrigger( TIM3, TIM_TS_ITR1 ); //从模式触发源选择为内部触发1?????????????为什么是内部触发1 不是0 2 3# R, U6 O) T# m9 ]4 h( E
- //原因:ITR0 ITR1 ITR2 ITR3 对应主模式的TIM2 TIM3 TIM4 TIM5
) M) i* C& l8 ^( _9 F1 c2 X& U -
* ^, F* V/ ~& ]$ j$ F; g& K$ S. E - TIM_SelectSlaveMode( TIM4, TIM_SlaveMode_Gated );; b# N) H' x c+ [+ X" Z
- TIM_SelectInputTrigger( TIM4, TIM_TS_ITR1 );- L# \" |+ l9 N& B, M) r1 q
-
( y% a [# V ?. C) a J' i% r - TIM_Cmd( TIM2, ENABLE );
+ l7 P5 D3 g6 I# Y, D; S - TIM_Cmd( TIM3, ENABLE );
v m; e- K$ v: n7 X2 G - TIM_Cmd( TIM4, ENABLE );
# d7 T3 ^# x" M) V- ]/ u. l - }
& @" Q W2 I5 `- n
3 O: O# ~( ]+ c- void Time_Connect_Init( void )% k0 L; ?! n3 o6 `+ M) }
- {
; \* R+ _8 k& j: }) H; S - Time_Connect_GPIO_Config( );; b) l5 {' i- h5 J$ W: D1 K
- Time_NVIC_Config( ); //可以不用
! v" W m! ~+ l7 M' s h4 [( @! ? - Time_Connect_Config( ); //定时器配置* j! K# w* s6 Z# S
- }
, _" x& d, v* |2 ^4 y% C3 E% |" V# G& E7 s: p( ~
|





 STMCU小助手
发布时间:2022-1-27 00:18
 微信公众号
 手机版