|
开发过程经常需要查看某些特定参数。通常的方法可以使用paintf进行打印输出,观察具体的变量值。STM32内部集成有USART的串口功能,可以通过串口直接输出到电脑(上位机)。使用非常方便,基本不需要不需要写代码,只要配置一下就可以使用。
2 U1 q0 Z, ]& u: ^0 z& Z/ ^, B
 6 @, Y6 T7 \1 Q
. t3 _( L& c; ?, k# }- x y$ r
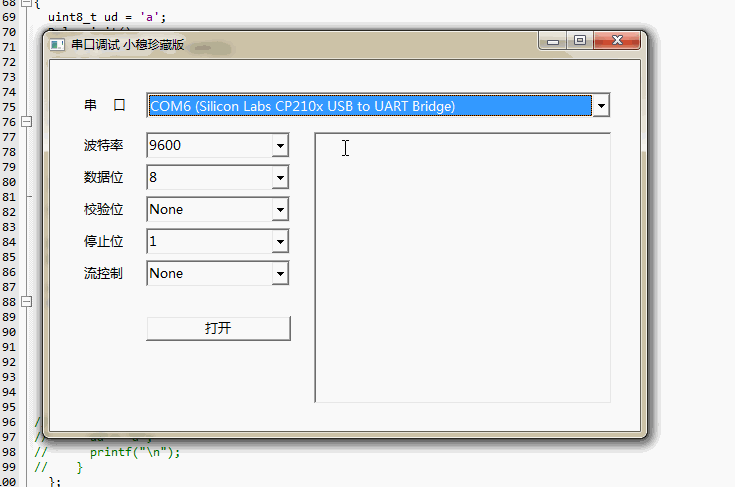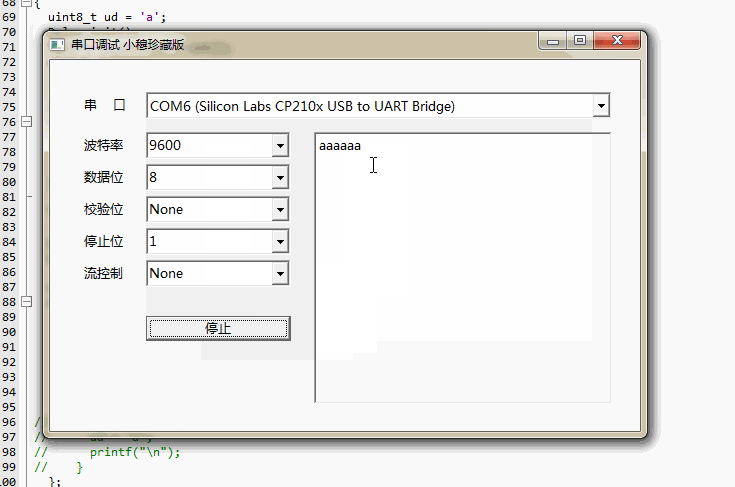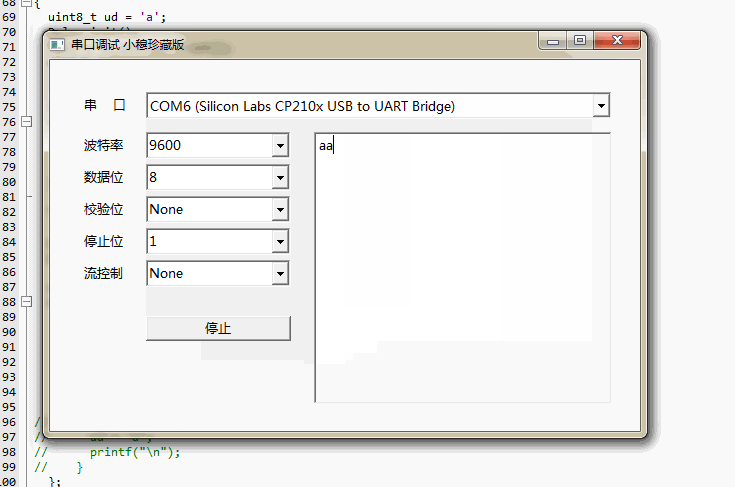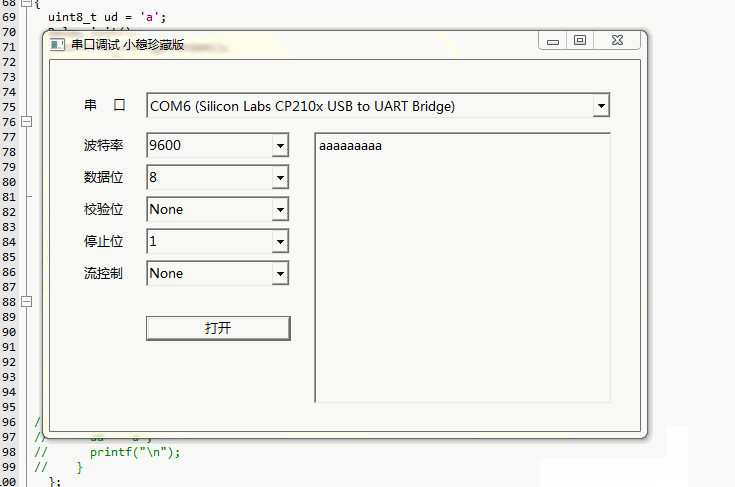
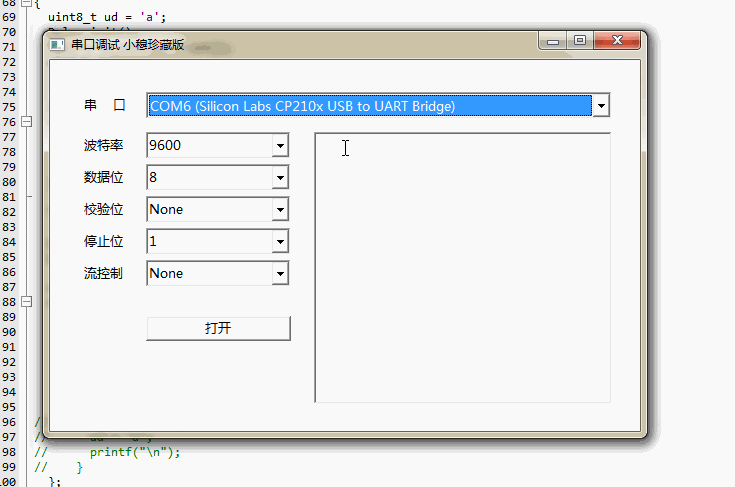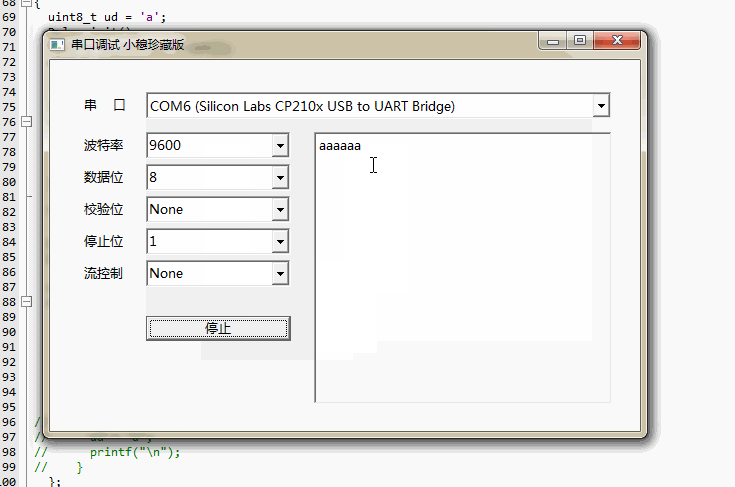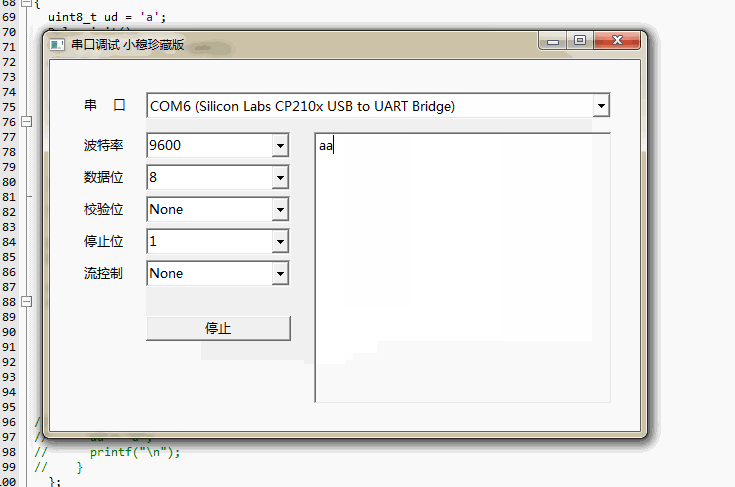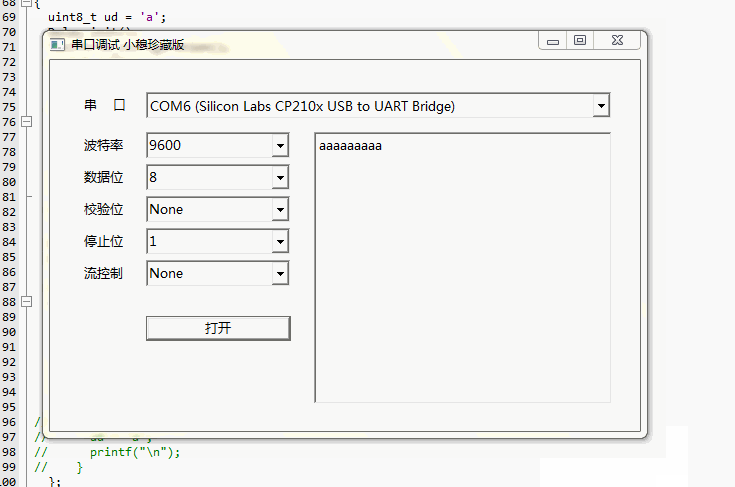
简单设置就可以看到上面的效果
1 e* L6 I4 c' E; `1 e配置方法: 1、重定向printf的输出函数 int fputc(int ch, FILE *f) 2、配置STM32F10x的USART串口
% T) E6 ?5 Z Y7 U' y$ L1 V5 N: U# {重定向方法 stdio.h 的输出内容 - int fputc(int ch, FILE *f)* t% m# ]1 u: a0 P. g8 P
- {
2 l' j, k3 L0 ?+ z- `1 v% F5 O4 b! F - // 等待USART1 数据发送完成(发送区域空)& C1 {; J& H- i4 U. m
- while (!(USART1->SR & USART_SR_TXE));* [4 Y+ {) D8 y2 }; M. L
- // 填充发送寄存器,数据 + 校验位 最多9位. V' W, H }$ H5 r: p
- USART1->DR = (ch & 0x1FF); i% E% k5 T+ X4 ~; Q
-
+ Z* B' j7 F7 z6 U3 L6 ~5 X - return (ch);
. c8 \' ?: p N2 ~4 D4 H2 R - }
启动STM32的 USART1 串口 1、使能 复用功能 2、使能 A引脚(USART1 在 PA9,PA10) 3、使能 USART1 4、设置 PA9(TX)复用推挽输出 5、设置 PA10(RX)输入浮空 6、 设置串口参数:波特率、数据位、校验、停止位、流控制 7、使能串口、使能输入、使能输出 OK - void serial_init(void)
, {7 ]/ ?' y, \/ q7 y - {
$ \0 s: ^2 r" l: c - //
7 Q* ]" n1 h% B. f$ g2 b5 m - // 设置串口调试
/ N. s" Y+ P% M7 Y# i5 l( l - //
$ q4 f4 K( X$ H4 ?2 c9 A - // 输 出: USART1* Q! E$ |" h& t! e# D
- // 引 脚: PA9(TX), PA10(RX)
8 o/ t: l, \( j, ^. | - // 波特率: 9600
8 y4 G4 e6 {. j& ~, b6 e! \+ c - // 数据位: 8 bit (default) (CR1)* ]' _4 K& c% S; s2 A: L
- // 校 验: none (default) (CR1): b2 V' y9 ^3 f8 `
- // 停止位: 1 bit (default) (CR2)+ n" m7 }3 n7 ~! P- ]
- // 流控制: none (default) (CR3)2 s; Z5 |) x! B6 q- H' L) Y& ]
- //
g& h& u* [6 @ - // 清除设置后上面配置为系统默认状态* X6 w }5 t0 p3 f8 F |7 K9 r
-
) G! G. G0 x! _, d( ]" f# { - int i;
! T g b R' r5 X2 ~ - /// 使能复用功能,使能GPIOA,使能USART1
1 Q7 a' V0 i( N0 E - RCC->APB2ENR |= RCC_APB2ENR_AFIOEN | RCC_APB2ENR_IOPAEN | RCC_APB2ENR_USART1EN;
( k) W7 n' ^5 J' E' ~9 ` - // 关闭映射,确保USART使用 PA9,PA10+ j0 t5 {- Z7 a. X+ o
- AFIO->MAPR &= ~AFIO_MAPR_USART1_REMAP;
# w( R/ h% h/ S8 t- n - $ [, t: U3 r+ ]: a& E* g
- // 清除PA9,PA10状态 ^9 q: k# k' [" a1 F, z0 m
- GPIOA->CRH &= ~( GPIO_CRH_CNF9 | GPIO_CRH_MODE9 | 3 q3 Q1 \3 S% r, H0 E
- GPIO_CRH_CNF10 | GPIO_CRH_MODE10 );7 ?0 y4 X( [# K* w2 ^
- // 设置PA9 发送 为复用推挽输出 2MHz1 N& C" Y9 X4 f& b/ a
- GPIOA->CRH |= GPIO_CR_AFOUT_PP2MHz & ( GPIO_CRH_CNF9 | GPIO_CRH_MODE9 );$ x0 D0 k/ r" R1 v6 r- K
- // 设置PA10接收 为复用上拉下拉模式' M; M& `) f' Y3 M7 p
- GPIOA->CRH |= GPIO_CR_AFIN_PULLDOWN & ( GPIO_CRH_CNF10 | GPIO_CRH_MODE10 );
, m2 _, k- Y1 ?6 } - ) J/ ^" A! {. j6 R" Y5 K
6 P1 R* d8 n5 {- // 设置波特率为 9600
! W+ L/ S2 f- D. z5 Z+ U1 F' _ - // 计算方法
2 Y8 H; h% ]9 y9 A: N8 c8 k1 F+ O3 c - // 系统时钟 / (16分频 * 波特率)
: y( ^: Q) I* c2 x - // Baud = 72,000,000 / (16 * 9600) = 468.75: X6 R" K/ s# n ^/ P* N0 v
- // 整数部分 << 4 + 取整(小数部分 * 16)9 a2 d+ f/ P- p& u. O9 u
- // 468 << 4 + 0.75 * 16 p/ a2 s6 F B( }2 l1 Z+ |
- USART1->BRR = __USART_BRR(SystemCoreClock, 9600);; B6 C$ d/ |2 H4 o. _1 P2 d
- ; h2 w$ t% g1 N: p, u7 m
- // 清除寄存器状态3 D9 S7 E2 @7 e6 D' o6 L: U
- USART1->CR1 = USART_CR1_REST;
! s* w1 T9 G" t+ F- `0 e - USART1->CR2 = USART_CR2_REST; // 停止位 17 M4 t7 h6 c8 [/ ?
- USART1->CR3 = USART_CR3_REST; // 没用控制流- j9 s! I& T" p; a% D& l$ T' Y- e0 F) X
- " x* q) m0 P/ J% F7 v: ^; f% E/ e
- // 防止产生不必要的信息
) ]- o3 X/ u9 m0 m; Z# C# u e9 ? - for (i = 0; i < 0x1000; i++) __NOP();
2 s. q7 ~9 ]) x/ L4 [ -
5 c! ^' ^+ ?3 v) F - // USART1 使能, 使能输出,使能输入4 i: ~: o# f& I0 o& q
- USART1->CR1 = USART_CR1_UE | USART_CR1_TE | USART_CR1_RE;. s! `8 w9 B' ^ ]1 o) p
-
8 c9 p$ n4 W2 @3 W" s - }
. I5 a$ k6 n' V, ~整个过程中关键的输出定向主要用到了2个寄存器: 一个状态寄存器,检查发送是否为空(USART_ST_TXE) 一个数据寄存器,用于发送数据 - int main(void)/ g R2 u( t1 M3 E9 Q+ v0 O/ S
- {
( o& x5 c$ X4 {! K5 W4 p. E - uint8_t ud = 'a'; j7 f4 _( f- G# [
- Delay_init();3 P+ A4 `# [) N( o
- // 初始化串口调试
8 `6 `% U* u" c$ R2 j! p/ z7 n: q$ D - serial_init();
: L% N3 z2 D0 O4 [5 Q - 5 x# a% L$ {% k- g
- // 使用寄存器直接 输出 a~z
; |/ j4 k X- A. i8 S9 ?' O% w. N - while (ud <= 'z') {$ x0 Q+ e' M6 f0 r
- while (!(USART1->SR & USART_SR_TXE));* l$ w2 G- L5 N! F6 x+ ~: ]) v1 _
- USART1->DR = ud;
1 t3 v4 S: G6 D/ _0 o7 j - ud++;
: i) o5 Q$ h) B( X6 S. b) H) Z4 | - }& t2 H7 Y# x: F) W6 D7 Z( S
- 0 \5 n. D. z8 m7 y; d. a
- // 使用打印重定向输出字符串
, c- _5 D% C6 M( x6 t& ]: J3 O - printf("\ntest!\n");
3 ? w) {' u0 n- U% J4 H9 [' g - printf("USART1 使能, 使能输出,使能输入\n");
- Z3 a( J3 i7 U -
) w- q( S' \& A g g5 @* `" j1 {' _ - ud = 'a';
5 b$ T. d- L1 I4 b2 D; K - while (1) {
+ O& W9 l7 d8 _9 Z* A - Delay(20); // 太快降低速度方便看结果(200ms延迟)$ t9 b5 K# Q+ Q- a. U5 A( w. ]
- // 使用寄存器直接输出
' u, Q, q- G" W9 L) x& K - while (!(USART1->SR & USART_SR_TXE));
3 d6 P* z& z% G' I: Y - USART1->DR = ud;; k) {4 O X' r% `) c; A
- ud++; 1 T1 ]3 y6 S' X( W
-
U& b1 [8 _1 n4 ?5 @0 F/ l - // 使用打印输出换行
" P1 h7 W# B, n; x - if (ud > 'z') {: A8 J0 n% N1 j4 [
- ud = 'a';
) Q* @6 Y. @; F, \# A& c8 Q* _ - printf("\n"); ' i1 N! Q6 E6 I! {% L8 o
- }
1 ^0 T! g" e/ {) r2 D) h1 h* f - };
$ a. n5 E% k, Q" v/ l( b3 h -
?8 P' [, i, Y/ E, ` - }
具体的配置寄存器可以查看《参考手册》
2 m8 b8 |3 D+ P. e! b# ~完整代码 ( Z3 K% m8 h3 t
- #define GPIO_CR_RESET (uint32_t)0x44444444 K1 N) e5 l; c% R$ h
- #define GPIO_CR_MODE_INPUT (uint32_t)0x00000000
% x2 F1 K# n- I! s4 Y/ { - #define GPIO_CR_MODE_2MHz (uint32_t)0x22222222
7 r. J6 l0 f9 R$ {$ s A# i - #define GPIO_CR_MODE_10MHz (uint32_t)0x11111111
& v$ D' L1 T2 ? Y. P - #define GPIO_CR_MODE_50MHz (uint32_t)0x333333334 e0 K2 u3 a/ f( F% J% n
6 L$ S O* f4 P. j( X& Y- #define GPIO_CR_GP_PUSHPULL (uint32_t)0x00000000' h2 c( i9 C/ b8 P
- #define GPIO_CR_GP_OPENDRAIN (uint32_t)0x44444444 4 {6 t b2 l( B: B; T
- #define GPIO_CR_OUT_PP2MHz (GPIO_CR_MODE_2MHz | GPIO_CR_GP_PUSHPULL)
+ z5 A. j( D1 L% w1 X - #define GPIO_CR_OUT_PP50MHz (GPIO_CR_MODE_50MHz | GPIO_CR_GP_PUSHPULL)( D) X2 b: n5 e3 x, P
- 9 {) T: J: ~) D6 c a& G
-
- Q1 K5 S2 b' M4 r5 a& V - #define GPIO_CR_AFO_PUSHPULL (uint32_t)0x88888888
3 n0 n2 E2 M* |! \- F, C* B - #define GPIO_CR_AFO_OPENDRAIN (uint32_t)0xcccccccc & P# ~: n7 J" K
- 4 A! d) _* g; `
- #define GPIO_CR_AFOUT_PP2MHz (GPIO_CR_MODE_2MHz | GPIO_CR_AFO_PUSHPULL) // 复用推挽输出,2MHz6 p# ]* G( I9 t i3 \0 V2 r
- #define GPIO_CR_AFIN_FLOAT (uint32_t)0x44444444 // 复用开漏输入
$ ~3 U# c6 {. d: a$ T - #define GPIO_CR_AFIN_PULLDOWN (uint32_t)0x88888888 // 复用上拉下拉输入
# c8 A* W' d! y% H
. ~2 W0 F* r/ M+ @- y. E8 D- 5 f$ @9 m' b$ l2 c
- #define USART_CR1_REST (uint32_t)0x00000000, S) W& e% y1 G( s, ]% v( B' |
- #define USART_CR2_REST (uint32_t)0x00000000) U; X" D5 n% j# E A6 S
- #define USART_CR3_REST (uint32_t)0x00000000
" ~0 q! f# F) k e9 C+ s: f
, j/ i, ?5 h/ D. ~) J
- /**
/ p* b( O( e7 o' i7 T) K* d2 d - ********************************************************************
( Z. Z* P' _3 V, b1 } - *
, i9 N$ V& y5 V# [ - * @file serial.c/ A- E+ G6 d, J
- * @author fpack1 H, v8 D9 s* {& l9 |
- * @version v1.0
! O- k5 N# S* q8 E - * @date 2014-9-1( l/ | }3 d8 }. m
- * @brief 小穆妹纸串口调试
* n+ n7 c4 ^9 L# Z3 g H9 W1 V - *
7 x% _% M7 c- h - ********************************************************************7 ~4 B# t% c) c8 x0 u6 x9 e
- **/
6 V% A8 p5 `5 R% v1 n H$ D - ! a z: l7 B$ X" @9 Y8 y& J( n& K
- #include <stdio.h>: T" v: x( Q* g" N% U" c% V2 Q
- #include "armsis.h"
# r$ J+ x. x$ _7 f) I, F - # r. \. ?8 k6 S! I8 _2 C' c
- /*----------------------------------------------------------------------------
$ k9 ]# j5 }$ ]/ E( V - Define Baudrate setting (BRR) for USART5 o2 Q1 e6 O. V. k) L0 ~& X5 j4 x7 {
- *----------------------------------------------------------------------------*/
2 {/ L& v6 F) J; p- o0 _ - #define __DIV(__PCLK, __BAUD) ((__PCLK*25)/(4*__BAUD)); H/ |9 ?7 x' w8 h: d
- #define __DIVMANT(__PCLK, __BAUD) (__DIV(__PCLK, __BAUD)/100)
3 [( x( u/ h" Z" E) ^ - #define __DIVFRAQ(__PCLK, __BAUD) (((__DIV(__PCLK, __BAUD) - (__DIVMANT(__PCLK, __BAUD) * 100)) * 16 + 50) / 100)' x% \, f! W+ z
- #define __USART_BRR(__PCLK, __BAUD) ((__DIVMANT(__PCLK, __BAUD) << 4)|(__DIVFRAQ(__PCLK, __BAUD) & 0x0F))
, L! A$ x, W9 {- Y - 0 }# m) G9 l2 K5 l9 a, j" s
w; B4 l# s( w$ n0 d) C$ q. z- //struct __FILE { int handle; /* Add whatever you need here */ };
$ M. L$ [: H1 ] - //FILE __stdout;
3 k" j" p% s3 g$ V$ f7 y3 @. k - //FILE __stdin;
1 v) H( T/ E. P9 v" j# f
. V5 w9 l2 ~1 u/ P4 w6 u7 z- int fputc(int ch, FILE *f)
4 `3 O, k2 X0 R - {/ x1 [* b, u6 q+ p8 x- Q
- // 等待USART1 数据发送完成(发送区域空)3 c( r( K* B2 {5 Q
- while (!(USART1->SR & USART_SR_TXE));
/ O. r# d" U6 \* f [3 j - USART1->DR = (ch & 0x1FF);8 ?# Z e" ^7 K7 ^; n
- l- D! t/ S: X; [3 E# W
- return (ch);: l. j8 V8 D- D$ h' y! _, c: i
- }: N) n4 j+ v) N$ e* s( F p1 }4 y# C
9 j. u0 a L, T' u. l5 A% W! x, r) X- & v9 J5 H6 D8 @4 v
- void serial_init(void)
0 @# s6 u& U& H8 q6 Q, c( K4 l - {8 d% e" Q' H" I% n
- //
4 t* A& d* U$ G# L1 c - // 设置串口调试, f2 b6 S6 c: v
- //
8 M( }+ p- v( s - // 输 出: USART19 w/ f) u% {5 H6 i5 a
- // 引 脚: PA9(TX), PA10(RX)1 _3 z% C, \( K: P
- // 波特率: 96000 w* J8 u4 L7 k; X6 l- Q! Q
- // 数据位: 8 bit (default) (CR1)
7 y& v5 d1 d4 W - // 校 验: none (default) (CR1)
7 E6 _% i+ C. M1 L3 ^+ A" b - // 停止位: 1 bit (default) (CR2)- I5 R; y& I7 M o! ^
- // 流控制: none (default) (CR3)
v c2 j. Y. W" E! O P - //
& ]. c* p- S* m1 Z' k- x/ O7 Z2 C - // 清除设置后上面配置为系统默认状态
# @$ ^* }9 w: B# P9 r -
" g) M7 i7 {* D% J - int i;
4 y6 z4 \( N4 N+ x7 @$ p - /// 使能复用功能,使能GPIOA,使能USART1
1 P3 C% T+ d6 M+ T! |( {+ t - RCC->APB2ENR |= RCC_APB2ENR_AFIOEN | RCC_APB2ENR_IOPAEN | RCC_APB2ENR_USART1EN;
# s8 |+ r& G* R! n9 R - // 关闭映射,确保USART使用 PA9,PA10
1 B; z, F, R3 W" g1 J# g! E - AFIO->MAPR &= ~AFIO_MAPR_USART1_REMAP;
1 o8 G" q9 g4 } a- n - ; ~: d9 z, h4 {$ F/ E2 _
- // 清除PA9,PA10状态
# n8 F; y3 Z. a4 W- R( g- O - GPIOA->CRH &= ~( GPIO_CRH_CNF9 | GPIO_CRH_MODE9 |
' h$ g: q2 j; y+ P3 J - GPIO_CRH_CNF10 | GPIO_CRH_MODE10 );% s X! [+ F4 ~& W Z
- // 设置PA9 发送 为复用推挽输出 2MHz; @; @/ n. F7 M5 i1 A
- GPIOA->CRH |= GPIO_CR_AFOUT_PP2MHz & ( GPIO_CRH_CNF9 | GPIO_CRH_MODE9 );
' r- x8 a7 G$ S7 g: C( y - // 设置PA10接收 为复用上拉下拉模式+ O/ N% F! i* u, T _5 E
- GPIOA->CRH |= GPIO_CR_AFIN_PULLDOWN & ( GPIO_CRH_CNF10 | GPIO_CRH_MODE10 );
# O+ I$ f* D3 A: n3 \4 I" c# ? - 5 w1 y- J8 C$ v2 Q1 f# S- E
; R, R4 G" K# U L, K% f- // 设置波特率为 9600
: i8 c. \, N9 e9 _, T5 x- u - // 计算方法8 p3 U( d- V! |+ t
- // 系统时钟 / (16分频 * 波特率)
9 a# L+ L; y0 W6 b1 T - // Baud = 72,000,000 / (16 * 9600) = 468.75) ^' Z$ k' k. u! f0 m8 l
- // 整数部分 << 4 + 取整(小数部分 * 16)' `+ k# p2 f% \1 d3 v
- // 468 << 4 + 0.75 * 16: g6 q5 E# v3 U) j
- USART1->BRR = __USART_BRR(SystemCoreClock, 9600);
9 Q G% O6 V% R, u3 j1 H' m - / q) ]' L. b6 _4 |
- // 清除寄存器状态
' A" W+ L& M7 \3 }$ `+ a - USART1->CR1 = USART_CR1_REST;
# O' E8 L( E% r5 I* q - USART1->CR2 = USART_CR2_REST; // 停止位 1) i# O& |' Z" r2 S, L6 C
- USART1->CR3 = USART_CR3_REST; // 没用控制流. k3 s6 O# v' h
- - S- a) C$ V7 D
- // 防止产生不必要的信息
3 W7 z+ d9 J: [1 \ X - for (i = 0; i < 0x1000; i++) __NOP();
7 C8 l3 ^0 P" n2 D4 G. Z - 3 u4 a+ h) C& @! d
- // USART1 使能, 使能输出,使能输入
3 j: o5 `) m7 O4 w4 j - USART1->CR1 = USART_CR1_UE | USART_CR1_TE | USART_CR1_RE;; u/ V8 b1 Y. Y- h2 Y: F$ L* h+ w
-
9 g- g4 ~$ l, X& J# h- | - }. u5 x& H! Q" _6 B6 k5 u
- % A% m/ D4 F) d7 a5 C+ I) N% o P" f6 p: m
- /**# w* J" J! w5 Y- @7 O$ T
- ********************************************************************/ n( G+ v" A! O, ^/ K
- *
4 ]- }& R& |* k" h' }& i: e - * @file serial.h9 u M @) |, V# v- k
- * @author fpack
$ O& c/ A# \$ y0 Y. ^. H1 H - * @version v1.0) F, O* J4 `( v/ e/ g. s, h& S1 y
- * @date 2014-9-14 n7 u; G' ^, d8 Z
- * @brief 小穆妹纸串口调试
5 }6 [4 _8 J5 r$ ^' ^; t - *# g6 e- t- C% d0 T* U# y/ T
- ********************************************************************
+ u$ s3 h3 S- T, A4 R - **/
9 y% E9 k$ {: n9 s - ) ]: W- Q3 H( H1 N) y# v4 e) y( O
- ' E5 H1 W* ]9 m9 j3 e$ q, C6 {
- #ifndef __SERIAL_H__
$ s+ @! j" k- Y& D* H. t# j6 N9 ] - #define __SERIAL_H__
4 Z# I1 L x s( A7 t
( h: B% i0 p! {+ ~! y3 }, y- #ifdef __cplusplus
) q( Q. L6 D3 E! s# m - extern "C" {
. Q4 d v& {# ~- P9 G; I - #endif4 I( ]1 o4 s8 l+ o+ n
/ e& Z, [! g) }0 F6 a- void serial_init(void);
/ h6 x* D5 _% q( n - + {; ~, B- z* y9 w. P: F
- , ^% Y3 S# Z/ m2 c
- #ifdef __cplusplus " j2 X1 S/ o4 C
- }
: [# y1 A; C h/ G0 |6 H6 C - #endif
, L/ b& s! x( [( F+ o& | k' V% x
/ |- U1 v. _7 y/ O" H- #endif
) I4 b: S' ~7 K3 k* [
/ t" l' `1 h- v3 e6 D
( i8 j$ _) _# p- U- t
* U6 Z. Q6 i9 b4 D" B
5 N6 Z/ H( j- N, y3 n |





 STMCU小助手
发布时间:2022-1-29 15:01
 微信公众号
 手机版