你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

【经验分享】STM32学习之SPI

[复制链接]
STMCU小助手 发布时间:2022-2-1 18:00
一、SPI简介
  SPI(Serial Peripheral Interface )是串行外围接口设备,是一种高速的,全双工,同步的通信总线,并且在芯片上只占用四根线,节约了芯片的管脚,同时为PCB的布局上节省空间,提供方便,正是处于这种简单易用的特性,现在越来越多的芯片集成了这种协议。
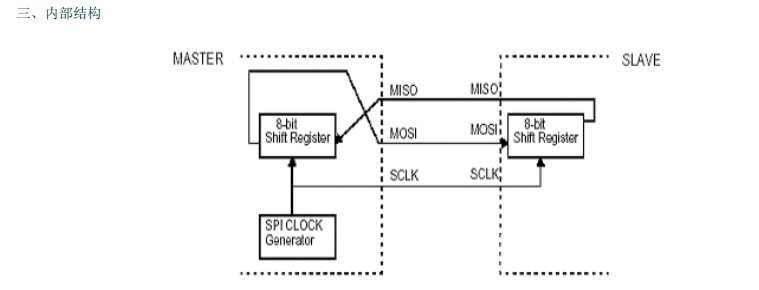
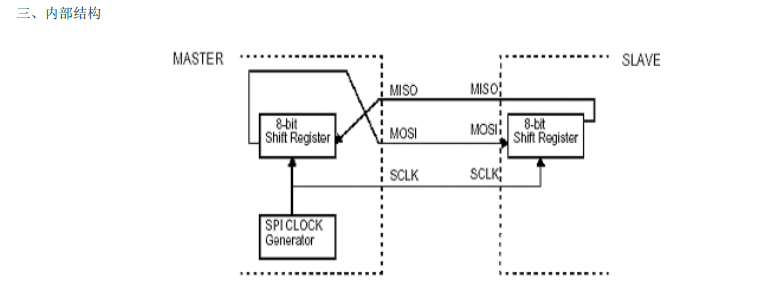
  SPI 是一个环形总线结构,由 ss(cs)、 sck、 sdi、 sdo 构成,其时序其实很简单,主要是在 sck 的控制下,两个双向移位寄存器进行数据交换。3 d  x8 Y6 y2 I( o6 q: H5 r
0 d/ k- O: j2 g+ U" n
1476996-20190812102446929-859969798.png

! x9 l+ d& t8 ^! I/ m8 P2 `
因为是全双工同步通信,所以在传输数据时,左边主机的数据从移位寄存器进入MOSI线上进入右边的从机,并存入最低位,同时从机的最高位通过MISO传输到主机的最低位,当第二位数据进行发送时,最低位的数据会向左移一位并将新数据存入最低位。
二、通信协议
1、物理层
 motorola公司  首先提出的全双工三线同步串行外围接口,采用主从模式( Master Slave)架构;支持多 slave 模式应用,一般仅支持单Master(单主机模式)。
 管脚
  三线SPI:SCLK(时钟线),MISO(主机接收从机发送),MOSI(主机发送从机接收)
  四线SPI:CS(片选线),SCLK,MISO,MOSI
  片选:被选,确定该设备处于何种工作模式
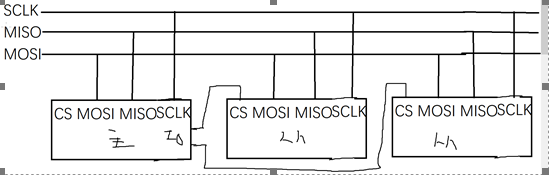
   连接方式
  1476996-20190812103946425-2031876581.png  
6 s" a/ M& B# B( d, N0 V5 w5 B% r
2、数据链路层
6 V; N3 s$ O% q7 S SPI采用位协议,------高位在前,低位在后
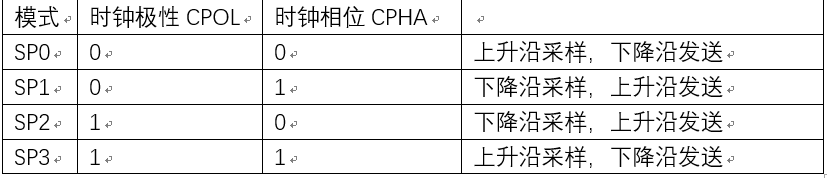
 SPI有四种工作模式,SPI0 SPI1 SPI2 SPI3
           SPI 模块为了和外设进行数据交换,根据外设工作要求,其输出串行同步时钟极性和相位可以进行配置,时钟极性(CPOL)对传输协
议没有重大的影响。如果 CPOL=0,串行同步时钟的空闲状态为低电平;如果 CPOL=1,串行同步时钟的空闲状态为高电平。时钟相位(CPHA)
/ I5 ^4 R7 w: j! ]! y# }# L能够配置用于选择两种不同的传输协议之一进行数据传输。如果 CPHA=0,在串行同步时钟的第一个跳变沿(上升或下降)数据被采样;如  Z( I% V, X3 i0 u* e
果 CPHA=1,在串行同步时钟的第二个跳变沿(上升或下降)数据被采样。 SPI 主模块和与之通信的外设音时钟相位和极性应该一致。
9 J" v6 U) p) I4 TSPI 时序图详解---SPI 接口在模式 0 下输出第一位数据的时刻7 X/ A& C' S2 k9 J  M' }8 O
   1476996-20190812104142912-47058004.png   
三、STM32中SPI控制器
数量:2个  SPI1  SPI2
特性:全双工同步通信
            8/16是传输帧选择
            主从结构
            8个主模式波特率预分频系数
            主模式和从模式下均可以由软件或硬件进行NSS管理
            可编程的时钟极性和相位
             可编程的数据顺序, MSB在前或LSB在前
四、配置工作模式
1、NSS管理
      SPI可以工作为主机模式和从机模式,可以通过软件模式和硬件模式进行管理。
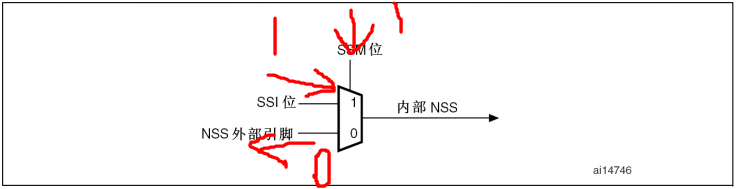
  SPI的NSS引脚分为内部引脚和外部引脚,当内部引脚检测到高电平的时候,设备会工作在主机模式,检测到低电平,工作在从机模式。
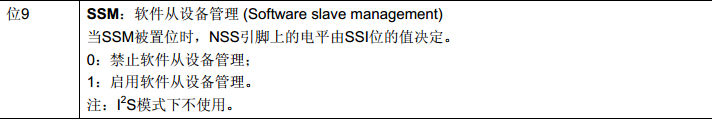
 先说软件模式,软件模式可以通过SPI_CR1寄存器的SSM为进行设置,当SSM位为1时,SPI的模式管理为软件管理模式,且当SSI位为1时(SSI位仅在SSM位为1时有效),内部的NSS会被驱动为高电平,该设备就设置为主机模式且外部NSS引脚会输出一个低电平信号,当其他的设备检测到低电平信号时,会自动进入从机模式。

2 f/ T/ z! w& T) u1 {6 N
1476996-20190812111816419-1926161631.png
$ |/ g9 u& V( v. G
1476996-20190812111842139-85469141.png

) a: N& _3 q* b. M0 A6 Q% P
1476996-20190812111927107-2097536754.png

4 M' x2 Q- _4 L/ y3 P# N
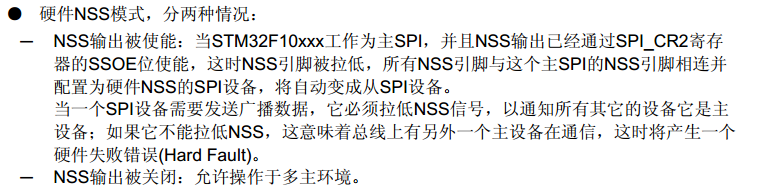
硬件模式:
   1476996-20190812112323385-509397557.png

$ d' }; d% o& C: D) x
       NSS输出使能通过CR2的SSOE位进行控制,一旦该位被使能,NSS引脚作为一个输出引脚,若SPI工作为主机模式,NSS会输出一个低电平,当其他设备的NSS引脚接到主设备的引脚,会检测到一个低电平,并会自动进入从设备状态。当配置为主模式,NSS配置为输入引脚,(MSTR=1,SSOE=0)时,如果NSS被拉低,则配置为主模式水白,会自动进入从工作模式。
       若向通过硬件管理工作模式,只需将需要配置为主模式的NSS引脚接高电平,从模式的NSS接低电平即可。
# M1 L2 @$ x# j! r
五、SPI配置过程
1、查看原理图确定引脚,以及各个引脚的工作模式* d3 S  v) H; q% t7 R+ y

( L  G2 I" v7 g
1476996-20190814204736605-344149557.png

2 L# L" m$ ^5 W- S) O
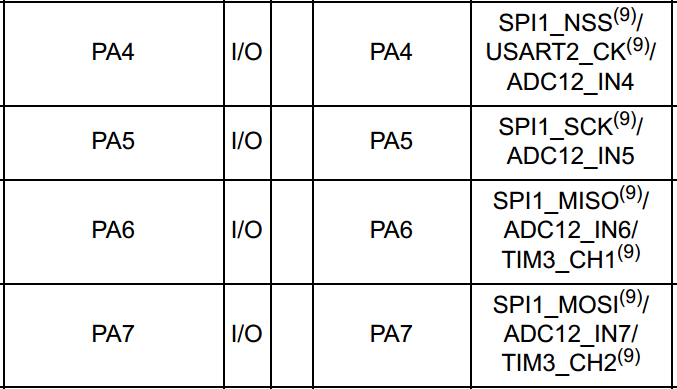
这里spi的四个引脚分别对应pa4,pa5,pa6,pa7,SPI作为主机,MOSI,cs,clk应给配置为输出模式,miso配置为输入。
5 q- X: }: o' u! k2 d2 }4 [5 y
1476996-20190814204938344-1712911787.png

2 ], {9 E+ ?+ I2 o$ r3 B. A0 H
所以为了将SPI的功能复用到IO扣上,pa5,pa7要用作复用推挽输出。(pa4为什么配置为通用推挽输出现在我还没弄明白,等明白了再改回来)
2、确定spi的时钟相位以及时钟极性等工作模式
因为时钟相位和时钟极性可以配置出4种spi的模式,而spi的工作模式与数据的采集以及输出有关,所以我们这里要根据外设来确当spi的工作模式。
  1. #include "spi.h"
    + V3 L+ `8 v! [% M% b) v: U

  2. + D) o# ~- I$ Y3 G2 F
  3. void SPI_Config(void)% |8 o' V- m! X( V8 d* I% z: h5 @
  4. {
    * ?4 i7 [( u( |  K+ M. u( Q
  5.     /*# ~% ~3 ?( @' C. {. B# W' M
  6.         pa4        sf cs            通用推挽输出# }+ e2 e2 t1 v7 c; F
  7.         pa5        sc clk        复用推挽输出2 F6 S! s% D0 {+ e, W" G
  8.         pa6        miso            浮空输入
    5 R/ p" q" Y, x+ X; ~: ?
  9.         pa7        mosi            复用推挽输出
    / k2 R3 n! D# t4 F7 m
  10.     */
    : p7 K# W4 K, K# d6 y% v- a
  11.     //GPIO
    . ?& P8 k. G; D2 I6 [
  12.     GPIO_InitTypeDef GPIOInitStruct;
    6 k  F6 g% T. s
  13.     //SPI3 [# i1 G* e, r' L
  14.     SPI_InitTypeDef SPIInitStruct;! A+ ~( }2 Y: V5 w
  15.     RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA | RCC_APB2Periph_SPI1,ENABLE);
      y: U3 F: y7 p( G
  16.     //pa4 通用推挽输出: L4 \& Z; u4 j9 A9 X) ]
  17.     GPIOInitStruct.GPIO_Mode = GPIO_Mode_Out_PP;
    " G# @) c* A5 Z! ~
  18.     GPIOInitStruct.GPIO_Pin = GPIO_Pin_4;0 {3 X! t$ ^5 B1 N: L. m( p
  19.     GPIOInitStruct.GPIO_Speed = GPIO_Speed_50MHz;1 o* f% b1 L2 L1 d4 ~# L) ?% m
  20.     GPIO_Init(GPIOA,&GPIOInitStruct);
    / S: O# l; T( f; S
  21.     //pa5 pa7 复用推挽输出
    6 T* j$ q% W7 ^6 n; X! w1 Y% `
  22.     GPIOInitStruct.GPIO_Mode = GPIO_Mode_AF_PP;
    8 h: W. Y5 h" P- G8 A# E
  23.     GPIOInitStruct.GPIO_Pin = GPIO_Pin_5 | GPIO_Pin_7;$ i* r9 v0 l) K- |, Y
  24.     GPIO_Init(GPIOA,&GPIOInitStruct);
    7 z* x& n5 @  O0 F  j* L! i
  25.     //pa6 浮空输入6 j& [% S" @& i: z% G5 a
  26.     GPIOInitStruct.GPIO_Mode = GPIO_Mode_IN_FLOATING;
    + F; L- U  @6 j8 i4 I7 I+ c9 o
  27.     GPIOInitStruct.GPIO_Pin = GPIO_Pin_6;8 Z1 k: l! t% E& N4 U3 o+ C
  28.     GPIO_Init(GPIOA,&GPIOInitStruct);
    6 b4 Z! o6 }! Z8 F+ ^0 F
  29.    
    ) x! x  c  a1 ^) U5 w
  30.     //SPI
    6 z, p  q3 U; |# a) N
  31.     SPIInitStruct.SPI_BaudRatePrescaler = SPI_BaudRatePrescaler_2;            //分频
    6 }3 q) f: M+ |4 j# W- _, A# |
  32.     SPIInitStruct.SPI_CPHA = SPI_CPHA_1Edge;                                                        //时钟相位4 S3 w+ y- R( w3 f. l, b5 n  J
  33.     SPIInitStruct.SPI_CPOL = SPI_CPOL_Low;                                                            //时钟极性8 Y: N: ~7 G: p9 M3 z  y9 C1 ]
  34.     SPIInitStruct.SPI_DataSize = SPI_DataSize_8b;                                                //数据宽度
    9 A" o8 h% @  j; K
  35.     SPIInitStruct.SPI_Direction = SPI_Direction_2Lines_FullDuplex;            //全双工
    ' C* J7 }/ j$ I; c
  36.     SPIInitStruct.SPI_FirstBit = SPI_FirstBit_MSB;                                            //高位在前
    ! A& i. L4 D  x1 ?
  37.     SPIInitStruct.SPI_Mode = SPI_Mode_Master;                                                        //主机
    ! k8 i6 O4 `: \- n' ~( _
  38.     SPIInitStruct.SPI_NSS = SPI_NSS_Soft;                                                                //软件模式8 H, Y. W' q; K& \; l* q. L1 i5 J
  39.     SPI_Init(SPI1,&SPIInitStruct);
    / T( E5 O; O3 D+ u% z) s
  40.     //使能SPI$ ~4 N! \  W" {6 u: z
  41.     SPI_Cmd(SPI1,ENABLE);3 C5 {4 x: s( B; N) a& p/ I  g) C& l
  42.     ) v6 f4 I+ f% h3 f3 d
  43. }
复制代码
/ N9 ^9 v" ]6 [$ g) L9 D
赞 收藏 评论0 发布时间:2022-2-1 18:00

举报

0个回答

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版