|
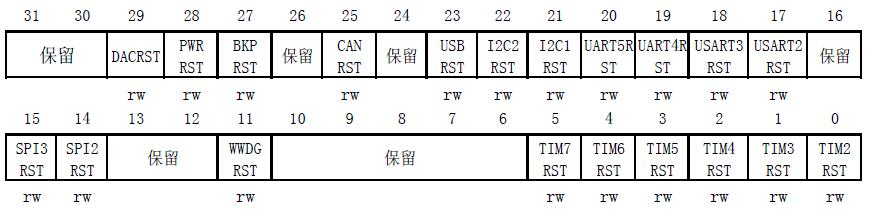
STM32除TIM6和TIM7外都可以产生PWM输出。高级定时器TIM1和TIM8可以同时产生7路PWM,通用定时器可以产生4路PWM输出。 1.TIM1 CH1输出PWM配置步骤 ①开启TIM1时钟,配置PA8为复用输出 APB2外设时钟使能寄存器(RCC_APB2ENR) + O' R: [ G/ C7 p6 _
* P$ F* s; m8 m% S+ [, f ] B# M APB1外设复位寄存器 (RCC_APB1RSTR)
]# f8 f$ c) @- m) k) ?
4 {% N0 d& w ]" r) J, @; W1 M置1开启。清0关闭。 Eg:RCC->APB2ENR|=1<<11; //使能TIM1时钟 Eg:GPIOA->CRH&=0XFFFFFFF0; //PA8清除之前的设置 GPIOA->CRH|=0X0000000B; //PA8复用功能输出 " ~: c) a- ]' m/ G3 D3 h& Y1 v
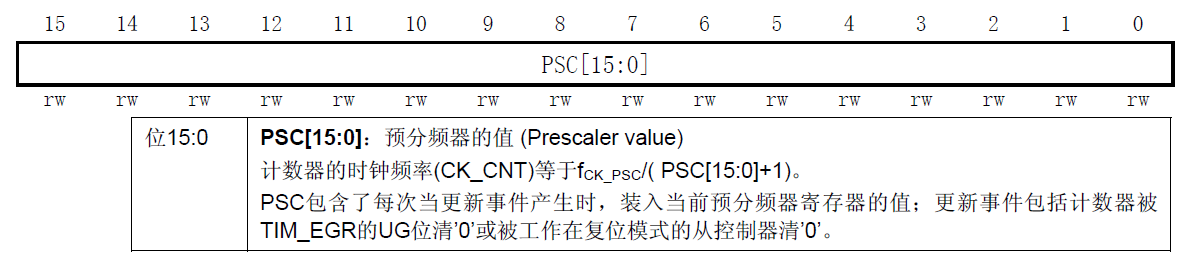
②设置TIM1的ARR和PSC 自动重装载寄存器(TIMx_ARR)
( J" \% w G# J/ W. u7 O; m- o
5 U% O+ s0 D% p TIM1和TIM8预分频器(TIMx_PSC)
+ O4 w: n9 O% b& Y3 s8 J! I& L& V' r. Y& `4 l$ I( s9 M
③设置TIM1_CH1的PWM模式及通道方向 TIM1和TIM8捕获/比较模式寄存器1(TIMx_CCMR1)
8 _* r1 ]6 d& H7 x# K5 W2 C
5 @8 a+ D# N; U3 d2 b* b% z输出比较模式 - t2 W- k: q. }$ \, J) j! K2 P

* v7 \$ J' Y( B9 B* n1 ^6 Y4 m( e& v/ { e
, {0 U& [' ]$ @' x# k) u
 ' t1 F2 Y6 H6 i( ^0 H& i7 j
0 `/ z0 S, h1 r( ?9 P u+ \

" n9 o" H7 ~! }. ]' y: ^) J' P1 ~
5 |/ c5 o( n& t) W2 {) D Eg:TIM1->CCMR1|= 7<<4; //CH1 PWM2模式 TIM1->CCMR1|= 1<<3; //CH1预装载使能 CH1为输出,CC1S[1:0] 默认为00.
+ {# K& v; \/ g- m④使能TIM1的CH1输出,使能TIM1 设置TIM1_CCER来开启TIM1的通道1的输出。设置TIM1_CR1来开启TIM1的时钟。 TIM1和TIM8捕获/比较使能寄存器(TIMx_CCER)
. u' B" [ ~" n- i
0 f" M) H/ c: L+ ] q3 y' p1 @ ~, a' y+ r+ s8 Z) ]- k
% s9 [* d- Z7 z$ ?/ ~
Eg:TIM1->CCER|= 1<<3; //OC1输出使能 TIM1和TIM8控制寄存器1(TIMx_CR1)
. [2 Q; c# t! s
5 {7 i! }" e3 o! S6 a$ lARPE:自动重装载预装载允许位 0:TIMx_ARR寄存器没有缓冲; 1:TIMx_ARR寄存器被装入缓冲器。 CEN:使能计数器 位0 0:禁止计数器; 1:使能计数器。 Eg:TIM1->CR1=0x0080; //ARPE使能 TIM1->CR1|=0X01; //使能定时器1 0 x9 a. ^1 c+ R2 L! N
⑤设置MOE输出,使能PWM输出 普通定时器在完成以上设置后可以输出PWM,但高级定时器要使能刹车和死区寄存器。 TIM1和TIM8刹车和死区寄存器(TIMx_BDTR)
h$ E1 I" R: Q8 T" E1 m F) t/ _- x6 E4 j
Eg:TIM1->BDTR|=1<<15; //MOE主输出使能 2 B8 s0 X& J! w2 F) v
⑥修改TIM1_CCR1来控制占空比 Eg:#define PWM_VAL TIM1->CCR1 (可以直接设置) 2.TIMx复用功能重印象 5 o- a! ]4 T* N7 t- o# ]
3 Q9 L' d( Y; y7 b: f7 c1 O6 }$ g8 _$ l+ j/ e
& n# o7 X- r6 s) {. Y# j% [
8 Q ~% ~! k. d1 U8 k …… 3.高级定时器TIM1输出PWM应用 - //timer.c
* T* M2 r L+ z- y& X+ I - //TIM1_CH1 PWM输出初始化
& i0 q8 P, S& z# {" Z' R- W8 W - //arr:自动重装值' m- z. x0 W: J; t
- //psc:时钟预分频数
" }) R! @% p9 v2 j, N& a - void TIM1_PWM_Init(u16 arr,u16 psc); z' @* B) ~/ m3 v: I
- {: L, Z; B; \ l+ O2 f" t- k
- //此部分需手动修改IO口设置
0 V9 i* u0 [9 d2 V2 G - RCC->APB2ENR|=1<<11; //TIM1时钟使能2 r1 [. g4 m% ~! S0 W+ Q: l6 |9 P$ K
- GPIOA->CRH&=0XFFFFFFF0; //PA8清除之前的设置9 g, G, x Y% p
- GPIOA->CRH|=0X0000000B; //复用功能输出
: @) t2 A2 ?! k" b
" j( ]# g1 i! }/ _8 ]- TIM1->ARR=arr; //设定计数器自动重装值
/ i2 m$ G6 H+ ?( N8 P( E6 i' [/ a - TIM1->PSC=psc; //预分频器设置
/ x. R& X) @- u; v# q& B& c$ w/ F
) h! ?1 [! g. O& v: o5 E S" `; i- TIM1->CCMR1|=7<<4; //CH1 PWM2模式6 V5 O3 G# v% w% C, e
- TIM1->CCMR1|=1<<3; //CH1预装载使能, s% g6 W! P$ }( I" \
- TIM1->CCER|=1<<0; //OC1 输出使能
* [2 K( j/ n3 E" R7 k! A - TIM1->BDTR|=1<<15; //MOE 主输出使能, S& T g1 J. s3 t; q3 ~4 }
; \: B- a5 M2 H+ Y- TIM1->CR1=0x0080; //ARPE使能
7 B- w0 w/ ]+ Y3 W5 ?8 @0 m N - TIM1->CR1|=0x01; //使能定时器10 C, f- F; \* r! ]( J9 i
- }
- //timer.h
8 ]7 }; s6 Z1 @+ g, b; E1 e - #ifndef __TIMER_H
" H% R* }4 Z1 H) P% Y+ { - #define __TIMER_H
6 |2 ]& r. m4 y1 y# v - #include "sys.h"
) d+ {1 G' u" L8 h7 B0 P4 x - //通过改变TIM1->CCR1的值来改变占空比,从而控制LED0的亮度
- M' k/ L u' U3 i2 h$ _" b* L - #define LED0_PWM_VAL TIM1->CCR1
& k& M0 Z: ?. Z6 T% J+ O, v0 V - $ I( y) ^4 e9 Y; a0 w9 y% ?7 l8 a4 U
- void TIM1_PWM_Init(u16 arr,u16 psc);! z X; m0 @8 ]; V2 T
- #endif
4.普通定时器TIM2输出2路PWM 应用 - //TIM2_CH3~4 PWM输出初始化4 x2 S4 j, w# C! @- C8 `
- //arr:自动重装值
) g$ r# W) ]( q - //psc:时钟预分频数
. C: T9 E# N& n; W; O: {; y - void TIM2_PWM_Init(u16 arr,u16 psc)( X1 R1 t1 g" K& [
- {0 P5 S" J5 E2 l' ^# L" t
- //此部分需手动修改IO口设置) ]0 `7 K i: d* U/ y- }
- RCC->APB1ENR|=1<<0; //TIM2时钟使能
: \5 i4 v+ y% V# b$ x% I+ ~ - GPIOA->CRL&=0XFFFF00FF; //PA2-3清除之前的设置2 k0 B+ L& l/ \% O
- GPIOA->CRL|=0X0000BB00; //复用功能输出
& t# O7 r# |0 \
1 D0 y7 ]) y7 V9 c- TIM2->ARR=arr; //设定计数器自动重装值
" i$ ^ a5 J& V: w4 m0 C* S) t - TIM2->PSC=psc; //预分频器设置- N9 i; }' I2 { W
- ; C' p1 ]& b- G7 l6 W* W
- 0 Z! w/ _" O( c' G6 f
- TIM2->CCMR2|=7<<4; //CH3 PWM2模式(输出)" T: \. [- n. N8 j9 t; A
- TIM2->CCMR2|=1<<3; //CH3预装载使能
) @# D6 ?% k( d* L' |& ] - TIM2->CCER|=1<<8; //OC3 输出使能; G. Z7 |' X4 D& w
- / \! i/ `) d( f1 y6 x/ N9 u
- TIM2->CCMR2|=7<<12; //CH4 PWM2模式(输出)
3 K4 V8 {4 Z+ x5 \2 k - TIM2->CCMR2|=1<<11; //CH4预装载使能, F5 E$ p- W* b8 b2 I6 p
- TIM2->CCER|=1<<12; //OC4 输出使能+ c, o5 k8 X @! I S% Q W
- 9 j6 q8 Z1 H. M& K. e% c8 A+ x' G: w
- TIM2->CR1=0x0080; //ARPE使能" {+ n, O$ s, U, h- E! t
- TIM2->CR1|=0x01; //使能定时器2- o8 T' ]4 z( I# z/ d& P7 A
- }+ X1 _4 Y! J3 x, k8 q3 X* K
6 [: Y0 o8 N. j* L
4 \0 K9 b& \1 Y, U( [' d- //设定占空比 duty<899* Z- h6 Y& a6 Z* k. A6 P' n
- //设置多少就是多少低的) \7 |7 x! t- W" Z0 Z" [
- void pwm_duty1(u16 duty)5 ]* p9 K5 E H; z
- {$ d8 C( M: V9 l, V4 s$ Z* x
- & r ?4 P; G, g: Y5 V6 v% U
- TIM2->CCR3=duty;9 d2 T6 Z) O8 J. `" O$ q
- }& D4 y0 x9 Z( {6 ^2 p$ e
% O* J; {/ L8 {- void pwm_duty2(u16 duty)
4 G8 @: {2 I% ?; ]: c' J$ A* Z# m - {
* _' N+ b5 [4 u$ l# x - TIM2->CCR4=duty;
s* {4 H+ V- b - }
* K" R. J& p9 Y4 I: T9 x( \: d' p' i2 ^5.普通定时器TIM3输出2路PWM 应用 - //timer.c
' y1 I3 M; u2 M6 v - //TIM3_CH1~2 PWM输出初始化
# r: [ L, e6 w" _ - //arr:自动重装值$ g5 T+ ~! M- m
- //psc:时钟预分频数3 q o2 |9 t( R6 y/ z, D
- void TIM3_PWM_Init(u16 arr,u16 psc)
! Z7 o- Y7 u% @, V; h" ?/ T9 r. r - {7 ^' a/ Z, L$ u9 x
- //此部分需手动修改IO口设置5 C9 w4 ?% L5 p9 N% G D7 ]3 P
- RCC->APB1ENR|=1<<1; //TIM3时钟使能
" z. t& O* ^/ Q B3 s( x4 T - GPIOA->CRL&=0X00FFFFFF; //PA6-7清除之前的设置
5 q- o; A4 |2 ~1 } Q - GPIOA->CRL|=0XBB000000; //复用功能输出
9 Q+ j* g; }- C' M4 f9 s - 4 J2 g+ x0 o7 j
- TIM3->ARR=arr; //设定计数器自动重装值: K V' ^: o) l- F( U: q; C( M G
- TIM3->PSC=psc; //预分频器设置
( x9 @: e& C2 y+ k. H
5 E1 l* v* b+ Y/ o2 b) U& @. t, n8 F2 h- TIM3->CCMR1|=7<<4; //CH1 PWM2模式(输出)
- E6 N/ u7 i* Q/ |5 y3 S - TIM3->CCMR1|=1<<3; //CH1预装载使能$ \/ L; g8 S6 G7 i: r
- TIM3->CCER|=1<<0; //OC1 输出使能
7 K, [. E0 j2 k. a
* j& R" k6 C8 V7 P$ G- TIM3->CCMR1|=7<<12; //CH2 PWM2模式(输出)
L7 g+ @3 ^0 R$ \$ K3 w$ V - TIM3->CCMR1|=1<<11; //CH2预装载使能1 L$ S/ u# f4 |$ X
- TIM3->CCER|=1<<4; //OC2 输出使能
+ k6 o; R4 U4 f# S; S# D! v - " [. A! U+ @ l( ^! x3 J
- TIM3->CR1=0x0080; //ARPE使能: V5 H" ~$ e1 v& T0 E& G6 \
- TIM3->CR1|=0x01; //使能定时器36 ?' A6 ]; F! o
- }
1 O t6 H3 F( v5 f0 M# T( M - void pwm_duty3(u16 duty)
5 [* j& I. ^( t' q) k - {" Q5 U3 w- R3 U+ t: P. `& `1 m
4 Q6 i/ l% L" j1 x( e$ D- PWM3_PWM_VAL=duty;. C* k/ I1 B7 g7 R/ T
- }( U/ l1 Z) S# n5 Z
- : f8 Y9 ]% |% D
- void pwm_duty4(u16 duty)* [2 u3 I8 g9 w' P
- {: ~7 C* a+ b6 \3 p0 [% @' U4 Z! r1 r
- PWM4_PWM_VAL=duty;$ r) d" J3 U5 W4 z/ b
- }
# v$ A8 x! a" K; c
+ A! K2 g! b( S# y9 o3 q) J Q5 |- //timer.h
9 W* G5 }5 @, ^. n - #define PWM3_PWM_VAL TIM3->CCR1) R* {, d. y# z, O9 J: @+ A
- #define PWM4_PWM_VAL TIM3->CCR2
切记在主函数前添加输出化函数! Eg:TIM2_PWM_Init(899,0);//不分频。PWM频率=72000/(899+1)=80Khz
4 S: p8 K9 ]0 T | 




 STMCU小助手
发布时间:2022-2-8 21:49









 微信公众号
 手机版


