|
最近买了个数字罗盘模块,调通后发现很不错,非常灵敏,测试的时候精度在1°以内。连续测量模式下,最快测量、输出速率可达75hz,模块每次测量完毕并将数据更新至寄存器后,其DRDY引脚便产生一个低电平脉冲(可以配置一个外部中断捕获DRDY引脚的下降沿,并在中断服务程序中读取数据),在STM32中可以设置一个下降沿触发的外部中断,并在中断服务程序中调用角度数据读取函数。以下为操作该模块的主要步骤。 一、IIC协议相关操作(单片机作为主机控制时钟线)宏定义: - //这里用到了STM32的位带区操作,方便实现对一个位的操作& K. V5 k0 N5 z# V, d2 b, c# @
- //PB13配置为OD输出,同时外部给上拉电阻,这样既可输出信号给从机,也能
: h2 w# u2 n8 s9 g - //在PB13为漏极开路状态时接收从机的信号(STM32的IO配置为输出模式时,
: e; L2 `, j- K5 _1 W - //IO口的电平也会不断地被捕获到输入寄存器中)
6 [5 s( J. c- v# s7 {8 H - //PB14配置为推挽输出,PB15配置为浮空输入3 |/ N$ w0 ?2 H, s' B
- #define R_SDA IPB13 // PB13输入寄存器
i, T* C) S# ^1 | - #define W_SDA OPB13 // PB13输出寄存器
+ d/ O. g: E0 N9 \: V! g - #define W_SCL OPB14 // PB14输出寄存器" j- C3 N) ?4 H, t/ P7 `+ P% N
- #define R_DRDY IPB15 // PB15输入寄存器
- #define Xmsb 0 //X轴数字量的高8位
% `0 _4 i0 a# u; e - #define Xlsb 1 //X轴数字量的低8位( U2 f: F: r) F0 m0 I
- #define Zmsb 2 //Z轴数字量的高8位" d7 C+ G1 x {( U$ c3 i1 `
- #define Zlsb 3 //Z轴数字量的低8位
. V$ i5 c' T7 d3 E& r) D - #define Ymsb 4 //Y轴数字量的高8位
1 x& v& [, Y% E7 U9 V - #define Ylsb 5 //Y轴数字量的低8位
+ }6 S7 m l2 Z* t 附位带宏定义: - #define GPIOB_ODR_Addr (GPIOB_BASE+12) //0x40010C0C
" |8 r1 v7 v7 |/ p' Z4 g; u( @$ { - #define GPIOB_IDR_Addr (GPIOB_BASE+8) //0x40010C08
4 S; B: H) ]: D* W - & G- H. i1 n7 X. c- a
- #define BITBAND_Addr(Addr,num) ((volatile unsigned long *)(0x42000000+32*(Addr-0x40000000)+4*num))
3 y2 F' f3 T. ]" b5 i - : |: {1 k: K% Y
- #define IPB13 *BITBAND_Addr(GPIOB_IDR_Addr,13) Y; I' }& \$ y8 q% X
- #define OPB13 *BITBAND_Addr(GPIOB_ODR_Addr,13)+ e' ?9 y' K$ ~8 [5 O
- #define OPB14 *BITBAND_Addr(GPIOB_ODR_Addr,14)* |+ Z" ^2 q1 G4 B7 p' P7 y4 h
- #define IPB15 *BITBAND_Addr(GPIOB_IDR_Addr,15)
" K4 o, N+ g. C" c# \% U, i启动IIC传输: - void _iic_Start()3 Z% K: d; Y" f- c2 Y$ N% y9 S, n2 p
- {
3 S3 B3 [& n- G( R, H - W_SCL=1; ' _# Q5 F# @ y3 {5 } O) e
- W_SDA=1;* a, Y( O$ \ j& D; H6 s7 \, H
- _delay();0 q0 P" o2 \2 a3 l+ K( D
- W_SDA=0; //SCL高时,拉低SDA,表示开始IIC传输,占用总线( H7 m1 |2 o0 G9 I
- _delay();! u l9 b ]: Y R) ^
- W_SCL=0; //控制SCL) M ?4 X- v1 |, z1 _& r7 d8 E
- _delay();
1 T0 D2 m$ h( s: g$ y - }
$ k: X" v1 Z/ B0 H2 }" l" V停止IIC传输: - void _iic_Stop(): G+ |/ K$ S1 X( V; V
- {
2 l( n8 n c4 \) m( A - W_SCL=1; //释放SCL(由于没有其他主器件,SCL无需开漏)0 B# ?4 l/ Y5 o$ t
- W_SDA=0;
0 v, B5 ^# U9 j0 t4 P6 M - _delay();3 @$ G8 P3 h, }
- W_SDA=1; //SCL为高时,拉高SDA表示结束ICC传输,释放总线$ g: ]* \* N9 Q* g
- }
+ `& G) |2 j6 V; Q) u$ b9 B# F发送一个字节: - uint8_t _iic_SendByte(uint8_t dat) 0 u; w4 d/ S. m# d% z e5 \, o4 q
- {( s/ A* z# ^) t- |
- uint8_t i;4 z0 P; @ B+ l: t- E6 y/ S
- for(i=0;i<8;i++)! L6 M% W$ C3 w' I
- {: }. p( e' Y- D2 e, r; R# c# _# S- w7 z
- _delay();
! H+ W" K' r. V) w) S1 U" K - W_SDA=dat>>7; //SCL拉高之前写SDA
5 Y0 N: s% j& z$ C$ s8 u) y# S- H - dat=dat<<1;
; E& N" f" D2 a" t, G3 M3 {# q$ | - _delay();
- M. @/ }8 ~+ Q7 X2 S - W_SCL=1; //拉高SCL,从器件开始读取SDA 4 t! Y. m+ {* l$ @0 ?5 c
- _delay();
9 L1 y- o, ~- H' v$ m& p2 L, R3 X - W_SCL=0; //重新拉低SCL
6 r' n6 r' M, j# `4 \ - }
" Z9 Y/ A- ^: J7 i! F - W_SDA=1; //释放SDA
6 }% q- {% P3 K* X& W' C - W_SCL=1; //拉高SCL,读取从器件应答信号0 C0 K, Z3 ?/ D: p6 r% b, ?
- // 等待应答 6 {. w0 L* f. {* b7 j. y" |
- i=100;" i+ P' S% V- E4 T" O. P
- while(i&&R_SDA) {i--;_delay();}
& j8 p f; F% u. K3 r - if(i==0) //无应答/ c' d$ U) p& \
- {
- P- ~9 W; k$ Q. u/ t' a/ O& w - W_SCL=0; //重新拉低SCL% T: \5 P' f4 u* M
- return 0;7 A# N D% p+ E1 C& u) b8 l0 l; O
- }) O9 G. O8 P) X+ ?; C
- else { //有应答4 s/ E% H1 m+ c5 B9 {3 k
- _delay();+ y R8 K. |4 S2 d% c
- W_SCL=0; //重新拉低SCL8 m& g$ \5 x* I7 q( \# `, z, r5 w
- return 1;
+ O; K( O. {7 B4 a& y4 d' M3 g - }
' s8 I1 Y& A% @* v. } - }
接收一个字节: - uint8_t _iic_ReadByte(uint8_t Ack)
9 S0 T6 c' j2 U# z& t9 N - {
& w4 `8 A9 w5 R# P - uint8_t temp,i;
& g. ~# ^! a+ x+ C, u - W_SDA=1; //释放SDA4 B) O; _2 U0 o4 K
- _delay();! }! y. h$ _; G) C9 E" Y0 d: ^1 X
- for(i=0;i<8;i++); y8 W! n: [3 e5 ?1 c
- {. F8 H, b' h5 R$ ?# G5 j
- _delay();
6 H; ?$ ]. g" F6 b8 Q6 C - W_SCL=1; //拉高SCL开始读取SDA
7 r4 `2 n; U' p9 `" n. C) P! Z - temp=temp<<1; / H$ P0 r- [2 F' i Z
- temp|=R_SDA; //SCL拉高之后读取SDA
+ i+ z2 u: N% h% O9 U1 ^- [5 `: S - W_SCL=0; //拉低SCL,从器件开始放置数据3 \% j- }9 Y n3 g
- }( O; n) V# s; D0 G( q V
- //发送应答信号5 W8 @( t, C6 B( j4 q
- if(Ack)W_SDA=0; //拉低SDA表示应答. |8 { r+ d. F( P
- W_SCL=1; //拉高SCL,从器件接收应答信号( r; ^0 K! D) u3 m f
- _delay();( H$ B: Z& n3 |
- W_SCL=0; //重新拉低SCL- o$ ~7 v. x7 B( k0 i
- W_SDA=1; //释放SDA
# l( U H: E0 _- `- u - return temp;/ Q/ Z. @& c! B5 }0 e6 H' X) T$ U
- }
* I( L! b; X8 N二、配置HMC5883L模块
" @3 A% [$ ]: d. \2 d" I- void HMC5883L_Init()
/ q( S0 r4 P+ x6 f- o& h - {
3 L, E- x4 Q/ F- P i7 U3 n2 W! R - _iic_Start();
" {* K/ C2 f6 F* V) l - _iic_SendByte(0x3c); //写操作
# r( f" m# I/ }1 K - _iic_SendByte(0x00); //指针指向00,配置寄存器A * h; `" J) r7 w/ `1 i! E
- _iic_SendByte(0x78); //数据测量、输出速率75hz
2 \$ k* k7 R! \6 n. ? - _iic_Start(); //指针定位到02,模式寄存器/ s W9 g; H( _9 |# f
- _iic_SendByte(0x3c);
0 _* U6 y% A+ S1 N$ l- p+ T/ R - _iic_SendByte(0x02);) X! {; H# }1 j$ @7 w& [
- _iic_SendByte(0x00); //连续测量模式
2 L; m) u7 _/ d! D1 f0 _ - _iic_Stop();; M; m( l0 R- `( G
- }
: T, U& ~2 Q" C/ z三、读取角度数据接收三轴数据,处理X,Y轴的数据并计算角度: - int16_t HMC5883L_ReadAngle()% S. s2 _0 z( c9 h. | Y
- {9 ^5 J+ V/ Y; e4 d" j
- static uint8_t i; + g7 z* c3 x, }9 Q
- static uint8_t XYZ_Data[6]; //用来存储三个轴输出的数字量
5 R3 u- f% r; ^$ e - + c- {+ M' h3 o
- _iic_Start();( m2 J8 I3 j. ?2 Y$ m5 t
- _iic_SendByte(0x3c); // 发送HMC5883L的器件地址0x3c,写操作3 j5 F5 ^! U+ E3 K
- _iic_SendByte(0x03); //指针指向03,X msb寄存器 0 P* [9 E( t3 o/ X
- _iic_Start();
$ f+ H. _* [, _- [$ q! G! H - _iic_SendByte(0x3d); //改为读操作$ A" c s- H' I Q
5 {$ u/ G/ T5 D+ C, A {9 }- //依次读取三个轴的数字量! l9 E9 f$ b- k; A; T0 _
- for(i=0;i<5;i++) //前5次读取发送应答信号
+ d& T& m8 F g1 z/ v( B# r - {) g; U/ h( G, K; B# a7 O
- XYZ_Data[i]=_iic_ReadByte(1);
8 r2 z0 R- W4 g6 E: K j! j7 D- \ - }% ^: ~ d! M; U% ]7 m5 q4 M
- XYZ_Data[5] =_iic_ReadByte(0); //不应答
4 v5 g: t& r3 v' m f2 ~ - _iic_Stop();# _; Q) y0 U- R0 v4 {! a
- return atan2( (double)((int16_t)((XYZ_Data[Ymsb]<<8)+XYZ_Data[Ylsb]) ),(double)((int16_t)((XYZ_Data[Xmsb]<<8)+XYZ_Data[Xlsb])))*(180/3.14159265)+180; //计算角度,需要包含math.h头文件2 T" ]& ~4 K+ J$ _! F$ g, a7 j
- }
4 s6 P( Z8 \9 t: `! `# ^ I! `! o! Z+ J# V, ?+ B
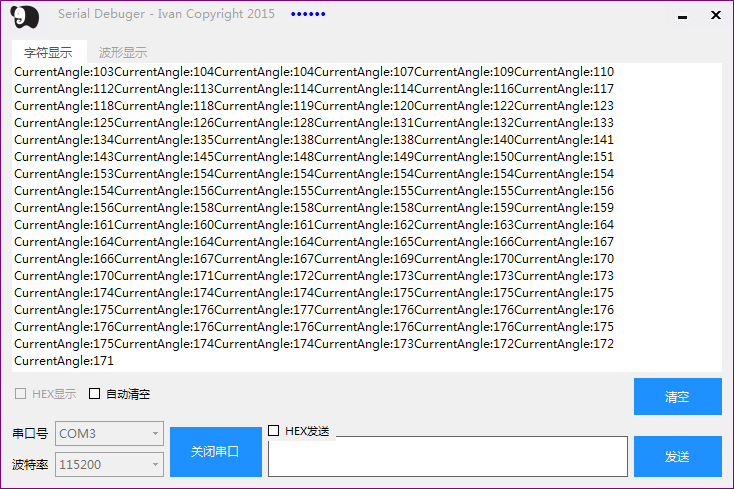
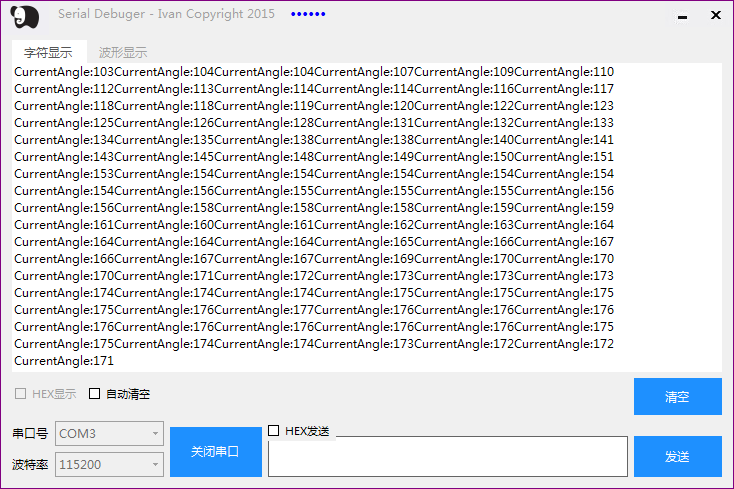
配置好IO口,调用HMC5883L_Init()后,便可调用HMC5883L_ReadAngle()读取角度值,0~360°。 以下为测试时的截图:

# ^& b+ w: q0 l( c$ z+ p( ^, k9 H6 w, M% Y9 I* T' f5 I) p
测试时,模块比较灵敏且精确,稍微旋转模块便有精确的变化。由于该模块是基于对地磁场的测量,此模块容易受到其他磁场的干扰,比如将该模块靠近直流电机时, 便会因为电机内的磁场而降低精度甚至失灵(之前做智能小车时就遇到这个问题,要将电机内的磁场屏蔽起来才行)。
& u# ]2 y1 P! w; g( C% S |





 STMCU小助手
发布时间:2022-2-9 20:25
 微信公众号
 手机版