|
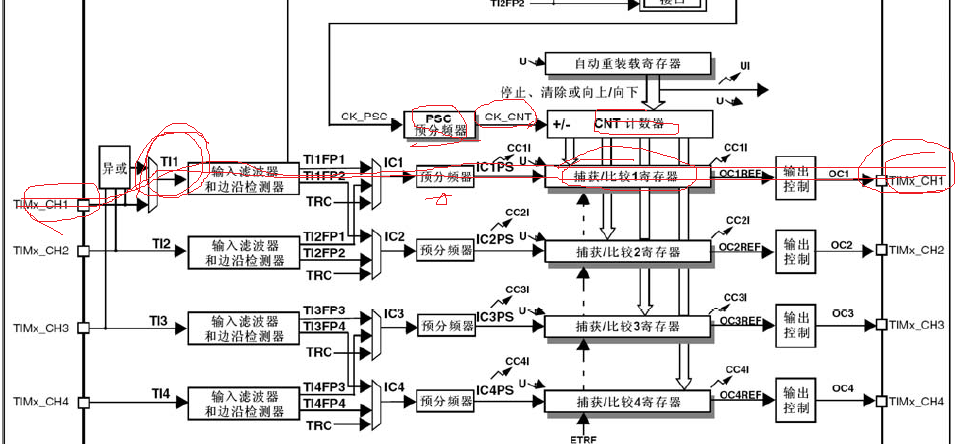
那输入捕获可以用来干嘛呢??这个问题问的好,输入捕获可以用来测量脉冲宽度或者测量频率,假如要捕获一个脉冲的高电平脉宽,我们要怎么做呢??别急哈、、接下来我们从头慢慢的分析到脚、、 据老夫所知:STM32的输入捕获,就是通过检测通道上的边沿信号,在边沿信号发生跳变(比如说突然来个上升沿或者下降沿),计数器就把此刻的计数值存放到对应通道的捕获比较寄存器,就这样、、就捕捉到了“美女”、话是这么说、、可操作起来不仅仅是几句话、因为初始化和对捕获的处理是不一样的、所以,为了做好迎接捕获的准备,我们来介绍下几个比较陌生的位: 对于定时器的一些寄存器,在之前的博客都有涉及到,如 TIMx_CR1, 捕获/比较模式寄存器1(TIMx_CCMR1), 捕获/比较使能寄存器(TIMx_CCER), 计数器(TIMx_CNT) 预分频器(TIMx_PSC) 自动重装载寄存器(TIMx_ARR) 捕获/比较寄存器1(TIMx_CCR1) 我们再来看看捕获/比较模式寄存器1(TIMx_CCMR1),由于我们是用TIM5_CH1,所以该寄存器中 CC1S[1:0]:捕获/比较1选择 (Capture/Compare 1 selection)我们选择01:CC1通道被配置为输入,IC1映射在TI1上;这个知道为啥是TI1吗??请看我那销魂美丽的涂鸦: % m; Z9 K" y9 [; d
6 r$ d% S. l; k' I! h- d1 i; `
这里我们检测高电平的宽度,所以我们检测的时候只要遇到上升沿就触发捕获一次,但是我们要怎么设置呢,请看这几位: IC1PSC[1:0]:输入/捕获1预分频器 (Input capture 1 prescaler)00:无预分频器,捕获输入口上检测到的每一个边沿都触发一次捕获; 神奇吧,好了,IC1F[3:0]:输入捕获1滤波器 (Input capture 1 filter)(这个就是上图中的输入滤波器,在这里我们不做滤波处理,为什么,请看以下解释), L, [3 g/ G9 r e4 y9 p
在这里解释下:数字滤波器由一个事件计数器组成,它记录到N个事件后会产生一个输出的跳变:这个N可以取值具体参考中文手册,意思是说:我采样高电平,只有连续采样到N个电平是高电平的话我才认为是有效的高电平,低于N个我就认为是无效的、在这篇博客里,我们只要是采样到高电平就行,所以这里就不采用数字滤波。 我们来看看这个寄存器 捕获/比较使能寄存器(TIMx_CCER),要使捕获使能,我们就需要设置使能位 CC1E:输入/捕获1输出使能 (Capture/Compare 1 output enable)为0; 对于我们输入捕获后要处理的我们交给我们的中断,所以在这里我们要开启中断使能位 DMA/中断使能寄存器(TIMx_DIER) CC1IE:允许捕获/比较1中断 (Capture/Compare 1 interrupt enable)为1; 介绍了以上几位大神,接下来,我们要怎么个思路呢??==当我们捕获到上升沿时,我们把此时的CNT中的值读出来,然后等待下降沿的到来,这时候要分为两种情况: 第一:下降沿来了,我们就记录此刻CNT的值,(捕获值)然后重复以上动作 第二:下降沿没来,可是这时候定时器的计数值已经到了,也就是要溢出了,这时候要特殊处理下,也就是直接把计数值返回 (注:在这里,要注意捕获值跟计数值的差别,他们是不一样的、)至于为什么不一样,大家可以思考思考、、 所以我们将两次捕获的值相减,(下降沿的值减去上升沿的值)就可以得到高电平的脉宽了、、而这些事,我们都在中断服务函数里处理(中断喔、、想起没??要做什么知道吧、、注意,这时候有两个中断触发:更新中断和捕获中断,更新中断用来处理定时器计数溢出,捕获中断用来处理捕获事件) 接下来,我们看看我们具体的实现步骤 1:开启挂载在ABP1的TIM5时钟,开启挂载在ABP2的GPIOA的时钟,并初始化TIM5和GPIOA,由于这两个初始化前几篇博客有涉及到,故直接贴出代码: - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE);- ] S) A* z2 N: ^
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM5,ENABLE);
4 P, B0 ?. q2 h+ y# ]: p - 2 k6 ^8 X1 P$ _9 C5 {, B. ~
- KEY_Init(); //IO我已在按键的函数里初始化了
8 u7 ?6 C# ?+ d* j& \0 z
) X6 K: m7 m* ~3 X) c' i8 x- TIM_TimeBaseStructure.TIM_Period = arr;
2 B+ T& F+ t5 F1 P - TIM_TimeBaseStructure.TIM_Prescaler = psc;& w. v7 d2 V; B% f+ Y+ Z# j/ e, X) `
- TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1;
+ n, Z* ?0 T0 f, B* @1 ` - TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;; I! j V- Q. T+ o1 b3 `2 U
- TIM_TimeBaseInit(TIM5, & TIM_TimeBaseStructure);
9 M$ D! n ]# X0 Z9 E 2、设置TIM_CH1的输入捕获功能,打开“stm3210x.tim.h”我们可以看到 - typedef struct9 @( W; T; V# M9 z+ N4 I- x
- {3 Q& Q- v4 V# J/ }7 }
- h0 E) [ I0 t d9 D; o
- uint16_t TIM_Channel; /*!< Specifies the TIM channel.设置通道1 a2 Z) \- [! h, A- `+ K+ k; K
- This parameter can be a value of @ref TIM_Channel */5 T- k$ u1 Y/ [+ r! G5 L- |1 V
. l! b6 K% [1 w0 L4 P- uint16_t TIM_ICPolarity; /*!< Specifies the active edge of the input signal.设置输入信号的有效捕获极性
! t* t# O/ Y6 [; g: W- j' O+ h" {5 ^ - This parameter can be a value of @ref TIM_Input_Capture_Polarity */
' ]) g+ t/ n* K9 @# R
- \4 B. s+ x0 B/ k8 ~- uint16_t TIM_ICSelection; /*!< Specifies the input. 设置映射关系
- f( v9 D# p6 Z: H - This parameter can be a value of @ref TIM_Input_Capture_Selection */" s. A7 e A- o e( b1 g. G
! i) D) b/ @) O% Z! x! ~- uint16_t TIM_ICPrescaler; /*!< Specifies the Input Capture Prescaler. 设置捕获的分配系数* n6 n2 f) C* D& k6 s* h9 r$ ]
- This parameter can be a value of @ref TIM_Input_Capture_Prescaler */6 `* e4 U" b. y4 n+ F9 h/ B3 b- W
- 4 S0 N3 X% l% Q' [$ G
- uint16_t TIM_ICFilter; /*!< Specifies the input capture filter. 设置数字滤波器的长度( k+ R' p7 f8 I# A8 d9 E* k
- This parameter can be a number between 0x0 and 0xF */! d8 Q) ?2 p" D0 s7 B
- } TIM_ICInitTypeDef;
/ f# o" h. W1 A5 d( h2 _7 [* e* R/ x% F" E
根据我们以上的了解,我们设置,请看以下代码: - TIM_ICInitStructure.TIM_Channel = TIM_Channel_1; //通道1
. l* W, z, j1 h2 {7 x" k. g5 K - TIM_ICInitStructure.TIM_ICPolarity = TIM_ICPolarity_Rising; //上升沿捕获, B+ S+ x3 C& N( P' \+ \- w
- TIM_ICInitStructure.TIM_ICSelection = TIM_ICSelection_DirectTI; //映射到TI1
+ y# u; F: H0 f. o - TIM_ICInitStructure.TIM_ICPrescaler = TIM_ICPSC_DIV1; //不分频% c' v, A# q, Z& [) t: K# p
- TIM_ICInitStructure.TIM_ICFilter = 0x0; //不滤波3 r. X( v+ s* T' p
- TIM_ICInit(TIM5, &TIM_ICInitStructure);
% d l- Y; |- x 3、设置中断优先级、在这里比较简单,直接看代码: - NVIC_InitStructure.NVIC_IRQChannel = TIM5_IRQn;
& y1 V" ]# j) @" g6 S6 g5 P# U9 D! D - NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 2;
% X6 s; f) ^& J E2 q - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 2;
9 `; f) w1 ^8 S0 }0 n, K - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
" w5 d( E5 F F3 E3 m0 h" S" R9 Q - NVIC_Init(&NVIC_InitStructure);
4.使能中断并开启定时器 - 1
0 A% Q7 m7 j" A8 O7 f- | - 2 TIM_ITConfig(TIM5, TIM_IT_Update | TIM_IT_CC1, ENABLE );
. E8 q! O7 Y2 f - 3
3 o; D4 q1 X& O9 i# N4 z7 r - 4 TIM_Cmd(TIM5, ENABLE);
5、编写中断服务函数 - u8 TM5_CH1_CAPTURE_STA = 0;//8位0x00~0x808 Q4 s& N7 ^. G" r" n
- u16 TM5_CH1_CAPTURE_VAL; //捕获高电平后定时器溢出的次数) {8 H' A! d: q7 c6 _( m( y
- T! d* k5 [; n) {8 H1 P5 R- void TIM5_IRQHandler(void)# V% Y5 e! f M. v& B: e0 `$ b
- {
- n: ]. z4 U( K3 N: Z - if((TM5_CH1_CAPTURE_STA & 0x80) == 0 ) //未成功捕获,0x80捕获完成( u. Y1 F# m+ d5 g" I/ {0 [( ]1 h
- {# O6 c1 ?$ _: |, S0 X3 @, h
- if(TIM_GetITStatus(TIM5, TIM_IT_Update) == SET) //数据更新中断产生
) L$ N2 c. I+ Z( K) S1 d S; a! w - {
- s4 k \4 f, _9 f. @9 P - if(TM5_CH1_CAPTURE_STA & 0x40) //已经捕获到高电平. O2 B* N: m8 O: W: }
- {, x9 c9 v' n h e/ o
- if((TM5_CH1_CAPTURE_STA & 0x3f)==0x3f) //溢出
9 l4 V* E- s$ I* w. | - {( b4 n4 `, G; m& H/ E8 `- W1 c+ L
- TM5_CH1_CAPTURE_STA |= 0x80; //强制捕获成功2 x( y7 _' x6 P# u0 ]# }( [
- TM5_CH1_CAPTURE_VAL = 0xffff; //此时的计数值
9 J4 ]6 l% x3 N! x1 e8 n2 @ - }; q& t* U& p: {& V
- else
$ s$ V, c; D) z2 x3 G. N - {" y2 L6 G: o# Z3 ?) l
- TM5_CH1_CAPTURE_STA++;. w9 ]# i! M- u+ F) G: ^2 g
- }
! a$ Z7 ]: t6 d5 F" X - / t0 R/ O) F; a$ {2 D0 ]+ u
- }% i; R, X7 |: T: K- R3 d2 `
- }9 e8 C2 a2 A( m$ o
- if(TIM_GetITStatus(TIM5, TIM_IT_CC1) == SET)//发生捕获9 X q% T; ]. _1 F- d
- {
4 {3 j. q; D9 [4 C* \ - if(TM5_CH1_CAPTURE_STA & 0x40) //成功捕获到一次下降沿,但不是第一次捕获" V# ^. G- s5 {' s9 W& H8 ?+ z m' \* A
- {) u/ R" A$ h* @- e9 U1 ] [: ^
- TM5_CH1_CAPTURE_STA |= 0x80; //捕获成功
& h& }& I; L! a) L* N& U - TM5_CH1_CAPTURE_VAL = TIM_GetCapture1(TIM5);//获取捕获值
3 f/ B/ `" e! Z( ^8 c - TIM_OC1PolarityConfig(TIM5, TIM_ICPolarity_Rising);//要设置为上升沿,等待下降沿的来临: o" _5 I2 k3 z+ i
- }; c* B! ~8 _* u& c( U1 v
- else //第一次捕获
4 B( R2 n: r+ A8 v4 t ` - {5 |/ E8 a9 n0 \5 D! A& I& X" v
- TM5_CH1_CAPTURE_STA = 0;
; W$ ~- M8 m' f0 P( t- H - TM5_CH1_CAPTURE_VAL = 0;: x/ [5 W; I) W) _- D
- TIM_SetCounter(TIM5, 0); //还没等到下降沿来时把所有的都清零
, \9 b# k! W7 P0 ? - TM5_CH1_CAPTURE_STA |= 0x40;+ d6 E; O+ P' D! u( ]6 ^
- TIM_OC1PolarityConfig(TIM5, TIM_ICPolarity_Falling);//要设置成下降沿,等到上升沿的来临( ] M+ K8 u: Y; p$ E& `9 Q& p! W1 m
- }0 k5 ]5 A; V$ G/ _
5 M ^8 w+ Q% b9 p) u% C- }6 o+ s" v& e7 R
- }
; _) Y- z" h! o: K. ~2 l - TIM_ClearITPendingBit(TIM5, TIM_IT_CC1 | TIM_IT_Update);) K0 E' j" y P- M4 R7 i
- 8 J6 x' Q0 ^ c! x! d
- }
6、注意红色标注部分,好好理解刚开始说的计数值和捕获值的区别、还有 - TIM_SetCounter(TIM5, 0); //设置计数器寄存器值<div>TIM_OC1PolarityConfig(TIM5, TIM_ICPolarity_Falling);//设置<font color="#ff00">通道1</font>输入捕获极性这两个函数是库函数为我们提高的可以单独对通道进行操作的函数,非常方便</div>
7、到这里,我们需要在主函数里稍微写下: - if(TM5_CH1_CAPTURE_STA & 0x80)
8 n6 u( ~% r& m) a/ ?1 M2 x) q! ] - {
T0 t& L; q5 h2 e1 Q: L - temp = (TM5_CH1_CAPTURE_VAL & 0x3f);
4 Q$ l, r: g; x: H - temp *= 65536; //计数器为0~65535,也就是65536一次" X+ o. q( o: T3 l( _( \
- temp += TM5_CH1_CAPTURE_VAL;
$ G. j6 `" \ j# V - printf("HIGH is %d\r\n",temp);3 H, @* Z6 `# X
- TM5_CH1_CAPTURE_STA = 0;//这里因为我们在之前的捕获时,若捕获成功则为1,并没有清0,所以要进行下一次捕获的话,要在这里进行清零0 H9 m1 ^, U, n0 ~7 C, W" T) W
- }
7 k( _3 s3 e0 _$ U8 {4 U- h* m 8、好了,至于我标题说的小应用,也就是把我们上次PWM的输出给这次的输入捕获,大家通过串口就可以看到高电平的脉宽了。当然,在这篇博客的程序里也需要保留上次PWM输出的程序方可、、 8 \5 s7 `# v- Y9 `
( a7 p D. v! e2 }/ O0 g
| 




 STMCU小助手
发布时间:2022-2-9 22:04

 微信公众号
 手机版


