|
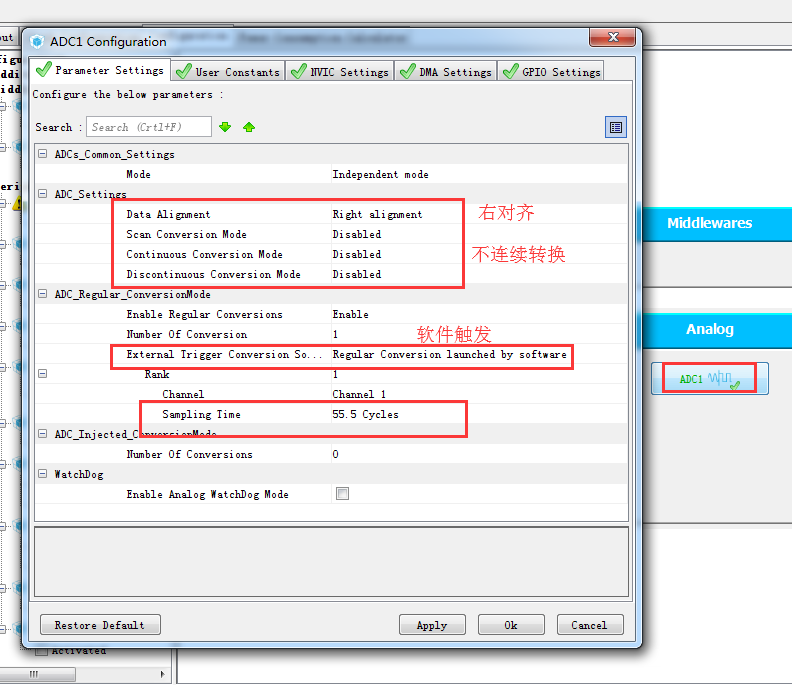
STM32的ADC转换还是很强大的,它具有多个通道选择,这里我就不细说,不了解的可以自行百度,这里只是选取单通道,实现ADC转换。在文章开始之前,我说一下数据左对齐跟右对齐的差别,以前一直糊里糊涂的,记录下来以免以后自己忘记。12位二进制最大值为 0x0FFF 左对齐操作后的结果是 0xFFF0,右对齐后还是0x0FFF。反过来看 ,若寄存器里左对齐的数据值X (相当于实际数据*16,所以左对齐转换的值要/16才是实际的值),则X>>4才是实际的数据。而右对齐,则是数据保持不变,采集到多少就多少。至于是按左对齐保存到寄存器还是按照右对齐,就看你的配置里如何选了。 好了,下面就开始说明怎么用STM32CUBEMX实现ADC单通道转换吧。 利用中断模式 1、配置ADC引脚 ) L) I* L! U+ ~
2、开定时跟串口,定时器用来定时打开ADC转换,这样可以达到1S内控制ADC转换次数的目的,不过有个限制,这里样子控制ADC转换次数的话,如果采样次数多,配置ADC采样速度时一定要够 快,正常配置ADC的采样频率可以通过改变其采样速度来设置的,这里我是为了方便处理,就直接用定时器去开启了;而串口则是打印转换后的电压用的。 & Y# w* p; s7 ~
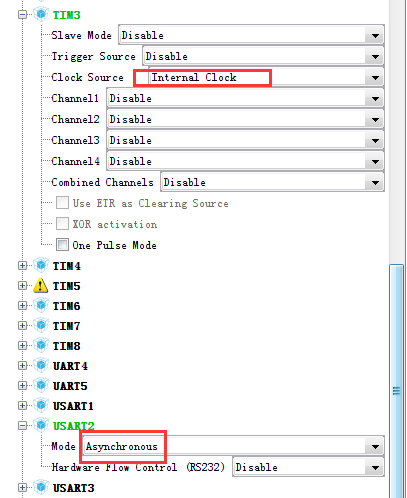
3、配置时钟 & z* ^7 }: o& |- h
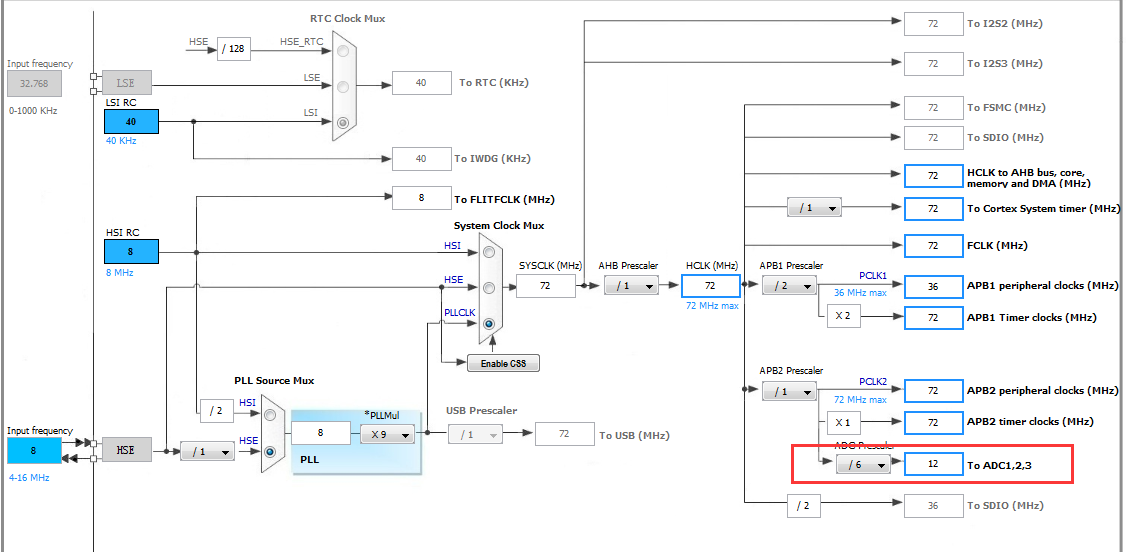
4、配置ADC设置 ` 
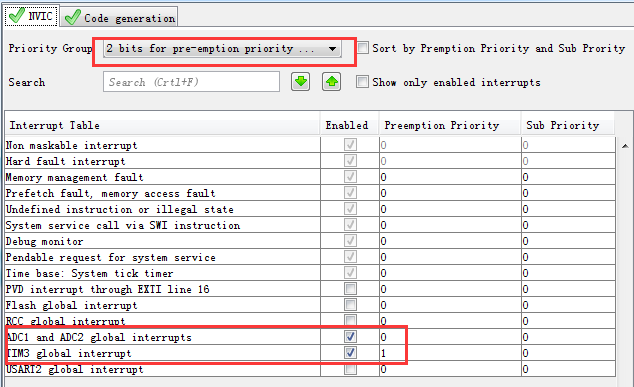
3 ?5 m/ d, s2 C, r' N3 x5、开启中断模式 1 W$ e4 S9 c# W( h7 |( f
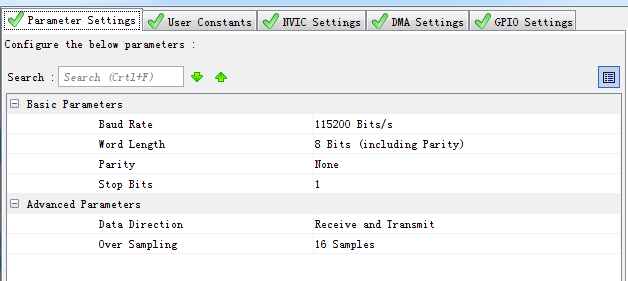
6、串口配置默认即可
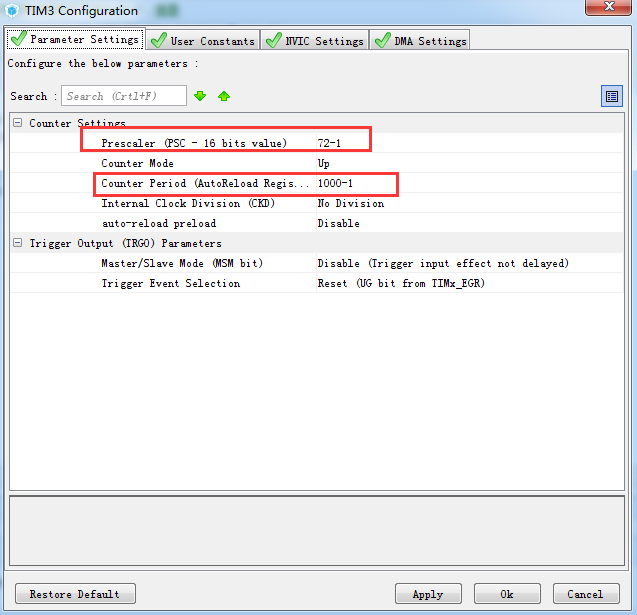
" l* H( J& A# w6 J% f" S: a7、定时器配置,定时器配置的是进入定时器中断的频率,定时时间可以根据这个频率换算出来,这里定时器的频率 = 72M / 72 /1000 =1000Hz,所以定时时间为 T = 1S/f = 1S/1000 = 1ms,所以我这里配置定时为1ms。
* ?# n; x) S9 [) f0 A2 s5 V R* ~& N8、基本配置我们完成了,现在我们生成工程用KEIL5打开
- z$ q5 L5 d0 U; r$ x( |9、打开工程,我们现在进入代码部分 这里我们只需要重写定时器中断回调函数跟,ADC转换回调中断函数即可。在main文件里添加这下面这两个函数
# u% `5 }% |, J6 B' S0 G3 @8 {- void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim) //定时器中断回调3 C8 C6 l4 s& B+ s j
- {
" K# d0 a7 l+ P8 [( C3 w, D - HAL_ADC_Start_IT(&hadc1); //定时器中断里面开启ADC中断转换,1ms开启一次采集
& V7 Y6 o3 z& ]6 K% m6 G! k - }9 k( q, z# A! D3 \
3 _6 }/ P% r; i3 j" E! c- void HAL_ADC_ConvCpltCallback(ADC_HandleTypeDef* hadc) //ADC转换完成回调& f) [4 ?3 W% u; S' s% f
- {
" @" r# E( \$ e% y$ V - HAL_ADC_Stop_IT(&hadc1); //关闭ADC: W) B4 r9 Q9 m5 I8 [/ i2 `
- HAL_TIM_Base_Stop_IT(&htim3); //关闭定时器- r& l7 T% k9 y
- AD_Value=HAL_ADC_GetValue(&hadc1); //获取ADC转换的值' M- I7 a! q9 n# X. ~
- Value_1=(float)(AD_Value*3.3/4096); //ADC换算,这里参考电压3.3V,12位的ADC满量程为2^12=4096,转换出来的单位是V8 p+ N& L+ f# {' x- \3 {6 |
- printf("%.4f\r\n",Value_2[j-10000]); //串口打印信息
; X: O6 m. I) e) V* m4 u/ _ - HAL_TIM_Base_Start_IT(&htim3); //开启定时器
1 v9 O( [. K2 p- c) w6 s) O) b - }
复制代码 到这里就完成单通道ADC中断转换的所有步骤啦,通过串口助手实测转换结果误差为0.0008v。
' f! t3 h8 y K/ C7 ~
7 W0 n" T& r3 ^! y不使用中断模式 不使用中断模式的情况下跟使用中断的类似的,首先配置的过程中不需要开启中断,至于定时器开不开看个人需要,想利用定时器定时采集的可以开,不想的不用开,其他的配置一样。生成代码后,在main文件的main函数中的while循环里添加下面代码: - /* USER CODE BEGIN 3 */$ y$ o, B( Q/ y; p1 `9 k& x
- for(char n=0;n<22;n++) 8 I9 o' s; ]2 @- h' A) q1 Q& D
- { //取22个值做滤波用: a" S. k5 \2 j' X/ i! {
- HAL_ADC_Start(&hadc2);9 m$ J3 z' Q3 ]( a6 \
- HAL_ADC_PollForConversion(&hadc2, 10); //等待转换完成,第二个参数表示超时时间,单位ms
& J( ]4 H9 T9 @" Y D - if(HAL_IS_BIT_SET(HAL_ADC_GetState(&hadc2), HAL_ADC_STATE_REG_EOC))
! g. T5 R9 k4 M9 `9 _6 x - {
: G1 Q7 Q9 n9 R/ Q2 F - Value[n]=HAL_ADC_GetValue(&hadc2);
# p' f+ G0 G4 r& U$ \ - AD_Value += Value[n];: F( B/ S5 t @& S. y0 T
- }
1 K8 _# y9 l8 O2 j# J2 [ - }
$ }, n; F/ q3 X1 i - max=Value[0];4 E, A6 P- W' ?
- min=Value[0];
p8 P* g/ z$ N. { - for(char n=0;n<22;n++)//取最大值、最小值
8 l5 y+ I4 d" D3 w - {
3 z! M9 N( d5 K: B9 [* d - max=(Value[n]<max)?max:Value[n]; O3 V7 b, H1 y; }9 \
- min=(min<Value[n])?min:Value[n];
2 B6 }7 Q( a& V% n - } ) ~7 T: H# q# c& F6 [
- printf("PC0 ADC : %.4f \r\n",(float)((AD_Value -max-min)/20)*(3.1/4096));
/ t! H. }5 y) @0 L7 P - AD_tr=(float)((AD_Value -max-min)/20)*(3.1/4096); //这里我做了个去掉最大最小值后,取均值的软件滤波
) v, t9 {2 B; G2 r/ l4 g - AD_Value=0;
复制代码
! O9 j# E N% S4 x' i: t 这里面的一些变量就你们自己去定义了,我就不列出来了,实测误差在0.001v以内。
2 e& X$ s M/ j/ N! R4 d补充注意事项: 1、ADC初始化后要进行校准,使用下面函数校准,可以放在ADC初始化函数后面校准 - HAL_ADCEx_Calibration_Start(&hadc2); //AD校准
复制代码
3 w9 I( M/ @) Q( S" b- y3 W 2、传入ADC的电压不可以超过3.3V,就是不可以超过你的参考电压,不然结果不准,还有可能烧坏ADC引脚
+ r5 q( h* h1 E& E% ] 使用DMA模式 再次写写stm32cubemx中AD采集的问题,这次不用while里面的查询,也不用中断采样了,直接用DMA' A% Z! I8 B, }: I8 U& C
先说下用DMA的好处:无论是中断采样还是查询采样,都需要在主程序中占用好多时间出来,嗯,你可以这样理解" I% |6 j8 o2 U! [3 A i
那种采样都需要调用HAL_ADC_GetValue()这个函数,,,就是要取得转换后的值,中断还好点,要是查询的话,有可能会丢失数据啊. 用dma就可以避免了+ Y3 k/ T# q, h% I# U, W
DMA用的事总线时间,无线cpu干预,额,这种说法貌似有点问题.管它呢
4 ^( [; w: B0 I7 U+ G0 f5 d9 `在AD转换结束的时候自动连接你准备存取的变量的地址,数据一步到位.额,省了多少事..7 {: `9 l" i/ T% e+ \
使用stm32cubemx对AD的配置
$ X& T9 L; u+ i( H. H9 j+ b: u
& G9 v$ x- A d4 E' ~7 O. H* M 
. `) r* ^& @+ B* z' S& z
; V8 Q1 _! d# z) |& n5 p0 f1 o1 {然后对她的DMA配置,并开启DMA的中断
5 f& T7 B6 H. I! z" f1 g# R' N( `
4 d) [: o( T9 @1 E s0 f' I
然后生成代码吧5 g/ Z; H9 n. ~& b/ J* m
打开main.c文件,在这个地方添加代码 - /[i] USER CODE BEGIN 0 [/i]/
; [& @" w! g9 {0 \& X0 H& t - __IO uint16_t uhADCxConvertedValue = 0;
$ |$ w2 ^% Y8 J - /[i] USER CODE END 0 [/i]/
复制代码
' e) J0 i# J4 t/ ^4 K在main()函数里添加 - /[i] USER CODE BEGIN 2 [/i]/2 h% |7 P4 ^ o& u
- HAL_ADC_Start_DMA(&hadc1, (uint32_t*)&uhADCxConvertedValue, 1);# ^0 I3 F4 Z |2 s1 o- e
- & H, d$ U+ C! b
- /[i] USER CODE END 2 [/i]/
复制代码 9 ~' I. m3 @" h
意思是开启dma传输,传送一个字的数据到uhADCxConvertedValue这个变量里面
* r H& h8 ]" v2 L然后再文件的末尾处添加 - /[i] USER CODE BEGIN 4 [/i]/
N3 U& Q3 C/ a/ Y - void HAL_ADC_ConvCpltCallback(ADC_HandleTypeDef* AdcHandle)
6 |$ p" y# u# Y# r1 b# m/ l# w K - {7 O R- y- X5 ~: R! r# w. ?
- /[i] Turn LED1 on: Transfer process is correct [/i]/
0 T1 v6 l* c( m' k - // BSP_LED_On(LED1);
+ j2 c3 o- o4 _6 @$ u8 X: S2 p7 \( N - HAL_GPIO_WritePin (GPIOF,GPIO_PIN_6,GPIO_PIN_SET );) w0 f" o6 t4 a- N8 ]- `
- }
9 D( B9 j( O2 u, `/ u - /[i] USER CODE END 4 [/i]/
复制代码
6 B/ p/ |$ p4 j4 O- \( ~意思是AD转换完成调用这个函数,函数里使能led
1 n/ o' T; n( o( @- W, o/ C也许,你会问,为毛是HAL_ADC_ConvCpltCallback()这个函数啊,这个函数不是当开启AD的中断的时候才调用的吗?4 ~7 a* C7 `+ ^; H7 n' c e5 |6 F
嗯,对,这个函数是这样的,但是你仔细去分析下开启AD的DMA中断函数里面,就会发现这个函数也在啊
, H1 x8 Y- I2 `- l' e2 T$ s0 W6 F如下图.进入HAL_ADC_Start_DMA函数里面,看到6 K9 T) p0 r% t
( v3 k7 i. W) }2 F9 F) F5 R. i 
1 G$ V% z& p5 J+ J# k5 |0 {+ T+ P& B8 N3 D: { g( i- H
在进入到图中的ADC_DMAConvCplt函数里面看到6 \, L, @, R& p. m6 G
% y- s+ G- \( d! @# `4 M

- N$ F+ C* L \ f' h% m0 n4 e' L3 I6 U
OK,疑问解决,8 r% K6 L: u" q1 Y8 ^. C
以后用到AD就可以直接调用这个CALL了,不要纠结了. $ H% @6 K& n9 ]; i; I
|