STMCU小助手
发布时间:2022-7-5 19:28
|
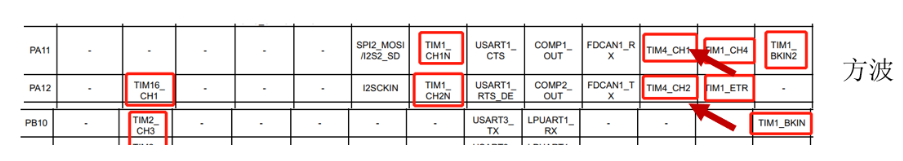
前言6 x3 W) A" H! J ; x0 p! a' q1 L' s/ k' ? 方波是指占空比一般为50%,PWM波是指可以调节占空比的) C5 j% }" Y' l/ W 一、方波输出 1. 原理0 e! r6 {8 y P' ?( x 利用引脚PA11和PA12对应的定时器4通道1/2输出波形3 G' }' w& }9 M1 k& Z$ w+ ` 
6 [; E+ ]5 A' k- ~6 g( w1 v 输出比较原理图 
; M& M2 O" x: C5 B. [/ A; l& A 输出通道有8中模式,这里采用的是比较输出模式(2),即电平翻转模式。当匹配时,引脚状态翻转。步进电机控制常用的模式, K6 U; @. C* k! B6 c8 _6 X/ G8 I : H: x$ m+ O$ {! C 假设CCR寄存器里面的值设定为100,那么计数器从0开始计数,每隔100次,电平将会翻转一次,这样就通过设定CCR寄存器里面的值就可以输出不同频率的方波( P4 P/ x# `- C, o 假设1M作为计数时钟,计一个数需要t=1e-6s, 波的频率 1/[2*( 100*t)] =5khz0 M8 Q9 P/ Q% ]" U 6 W: u8 o7 M& ]) t) ]8 [' v 2.STM32CubeMX配置. g2 a9 m' g4 r$ V9 Q2 d; ?( v (1)配置定时器4的模式和通道% [0 v: B$ R' P! a: Z$ s9 t( p ![C{[L4ULN64RY5RJ9[][99@N.png](data/attachment/forum/202207/05/192902r2tktdb3wtzbhjwt.png "C{[L4ULN64RY5RJ9[][99@N.png")
" q: s6 W4 A+ |/ t) S1 [ (2)配置定时器4计数器的参数和输出比较通道参数,通道模式设置的是电平翻转,比较值设定的是100,每隔100计数,电平翻转一次' q! M* E" q6 \0 G * F# I4 e: i3 W! x* ~# K! \: w: t ![W3N]1TOW15XK@8N0XWMAT~L.png](data/attachment/forum/202207/05/192903s1mf8fcmif1f1484.png "W3N]1TOW15XK@8N0XWMAT~L.png")
/ d' w8 n+ X6 O& J; J. W& z0 F. L (3)配置定时器的输出引脚,输出速率设置为高+ }: Y8 a: C6 X) r& D* u* q ![CXVCM@)T[KYI[VG8RWCG_JD.png](data/attachment/forum/202207/05/192904w2bjabdb9qdmzvhj.png "CXVCM@)T[KYI[VG8RWCG_JD.png")
(4)配置定时器的中断优先级 
3.部分源码
二、PWM波输出/ W9 ?* k8 g- }; v# y 1.原理9 b. _5 M; B4 l( ?/ | 生成PWM波采用的是定时器15的通道1和通道2对应引脚为PA2和PA3 
& A4 x( A X. L1 ^ 输出比较模式选择PWM模式,PWM(脉冲宽度调制)模式可以产生一个由TIMx_ARR寄存器确定频率(周期)、由TIMx_CCRx寄存器确定占空比的PWM信号 ' o ]: G; M; j6 k' H6 ~9 @ PWM模式分为PWM1互为PWM29 W8 d, T" `0 u3 ?2 y) n5 r A0 V- g 
' c0 N7 S/ g8 a+ F J 在递增计数模式下,计数器从 0 计数到自动重载值( TIMx_ARR 寄存器的内容),然后重新从 0 开始计数并生成计数器上溢事,在中, ARR=999, CCR=300, CNT 从 0 开始计数,当 CNT<CCR 的值 时 , OCxREF 为 有效的 电平 , 比 较中 断寄 存器 CCxIF 置 位 。 当CCR=<CNT<=ARR 时, OCxREF 为无效的电平。然后 CNT 又从 0 开始计数并生成计数器上溢事件,以此循环往复,生成PWM,设置不同的CCR可以调节不同的占空比,设置ARR值可调节周期 若计数时钟为1M,则PWM的频率 = 1 / (1e-3) = 1000hz, 占空比为30%/ Y# B; H1 Q! Y& f6 l 2.STM32CubeMX配置# L* b, Y# z/ {( P7 f# d (1)配置定时器15的模式和通道选择 
(2)配置计数器,pwm生成通道1/2的参数 1 x8 E2 v, z7 Z2 k3 m# }8 y+ F, j ![5N68B9CKO7)K]_1OUM0[8L9.png](data/attachment/forum/202207/05/192905m1yil1yuytx8otxu.png "5N68B9CKO7)K]_1OUM0[8L9.png")
(3)配置定时器15输出引脚,输出频率高即可 / C8 s, e) W) F/ l- E/ ?# n. B ![8ZB61CX28]FAH4Z@S@4Q{XK.png](data/attachment/forum/202207/05/192906j6sjrsj0qzz66144.png "8ZB61CX28]FAH4Z@S@4Q{XK.png")
9 ]( [6 p" L' A, b) `# F 注:PWM的输出不用中断,所以不用配置中断。* `# v. W. |+ S# n 3.部分源码
在while循环前添加这几句即可生成PWM波1 j a1 B8 T& n; P ) B+ d7 J5 {7 I5 e 5 f' J$ `) Z! I# `8 H/ R |
经验分享 | 基于STM32G4芯片TIM+SPI+DMA应用示例
STM32G47x 双 Bank 模式下在线升级
DMA 原理从 0 到 1:为什么它能解放 CPU?一文讲透 DMA 的工作流程
【经验分享】STM32G4之基本定时器
NUCLEO-G474RE 扩展 LSM6DSO 传感器数据融合实操演示全解析
经验分享 | STM32G474 高精度定时器同步功能全解析 从内部互联到多芯片协同的实现方案
经验分享 | STM32G4双BANK启动应用演示
STM32G4 LPTIM+DMAMUX 实现并行输出应用示例
实战经验 | LAT1578 SAU对NSC分区的影响
经验分享 | STM32G474 HRTIM Triggered-half模式实现两相交错电源180°相位同步方案
 微信公众号
 手机版