第 1 章 Cortex-M4 GPIO编程. K S5 E, c) J: s
' A# r3 G9 ]2 B% m. `
实验目的- z, N& ]0 H! _# b' R' r y
熟悉STM32CubeIDE工具软件的使用。
4 X7 {# T6 j* T" j! r# a掌握STM32CubeIDE软件的基本设计流程和设计步骤,能够使用工具进行设计、编程、仿真调试。8 _$ x/ m5 _+ p/ h( h, y: v7 S
学习GPIO口的使用方法,掌握如何利用STM32MP157A芯片的I/O口控制LED。4 V- ~: k) q, ?. b
& a9 m b2 i! Q5 q! ?实验环境" T' X. |4 f; F0 a7 Y
FS_MP1A开发平台
% D `' q9 V' m( E" U" wST-Link仿真器6 @% h7 v4 @9 G* p8 C
STM32CubeIDE开发软件
! [2 l; ~5 s% @, I6 R( s# mPC机 XP、Window7/10 (32/64bit)
, y, |+ ^, K' Z% h& N; W1 N- C- F7 k, `
实验原理6 P$ \3 [! J, b6 y
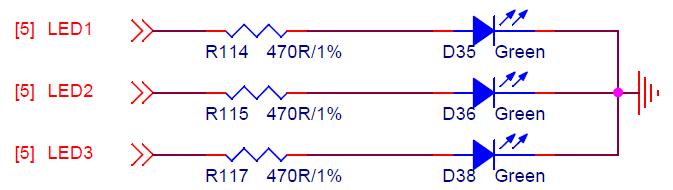
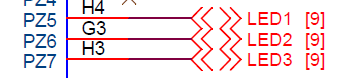
只要是对硬件操作,就要首先查看原理图。查看外设是和模块的MCU的哪个引脚相连。FS_MP1A开发平台上的LED的亮灭状态,与芯片上的引脚I/O输出电平有关。
" t6 L) W8 o9 V7 ]& u. XFS_MP1A开发平台上LED的I/O:3 W+ r; p" n9 O5 `1 m5 @. C+ l
7 [0 c% P0 o. G) h* d+ T* L
 $ ^% z+ V# ^ }* }
$ B) E& f* r4 H5 n' A3 F
" M$ j* t; ~ Y9 w: h6 dIO操作重要结构体:GPIO_InitTypeDef
1 t+ I1 J3 w# \8 |6 A$ A7 I- /**
k& B: k7 _3 K* p, |0 f$ h2 y5 {5 C - * @brief GPIO Init structure definition
& d! v; g K* S2 [' r8 F) i - */" g0 [& f/ N7 ]) n! p; U$ f
- typedef struct) Q+ N/ a$ @& c) B, k
- {( X' c1 G9 H% u$ x2 e4 c' o/ O) F
- uint32_t Pin; /*!< Specifies the GPIO pins to be configured.
* u% f& ]. T$ P, K$ W - This parameter can be any value of @ref GPIO_pins_define */0 {3 G: n H- F G2 g$ k/ C
- ( V6 U- C. V z0 X8 B7 ?
- uint32_t Mode; /*!< Specifies the operating mode for the selected pins.
; ]6 m9 k# r6 Z K - This parameter can be a value of @ref GPIO_mode_define */6 q9 }7 K: S D5 B$ \- f! X4 F- f5 f
- . o5 ^; H5 k* |. _$ T2 h# C3 _6 B
- uint32_t Pull; /*!< Specifies the Pull-up or Pull-Down activation for the selected pins.
2 l' c- _& `+ V0 x* W. q' q0 L: V6 w* C - This parameter can be a value of @ref GPIO_pull_define */
9 v) o$ E O/ n" v( b4 O9 M - ! C, T. Z- k+ y! K
- uint32_t Speed; /*!< Specifies the speed for the selected pins.
. y4 i4 s7 n2 K/ r - This parameter can be a value of @ref GPIO_speed_define */7 x* {! s6 Z! V; D! t( _ C- @9 Y
; y; l' c. o+ x; l- uint32_t Alternate; /*!< Peripheral to be connected to the selected pins.) P4 L$ S9 l4 R4 g2 d0 i
- This parameter can be a value of @ref GPIO_Alternate_function_selection */1 @2 x8 I7 |1 O( H2 u
- }GPIO_InitTypeDef;# x& T S& r" M$ h. y
, K9 [4 [; r9 k1 h' @第一个成员变量Pin是所操作的管脚,第二个Mode是模式选择,第三个Pull是上拉下拉,或者都不加,第四个Speed是速度选择,第五个是管脚复用功能。一般我们只操作前四个。2 a/ {" o! r0 e1 k- T
; {8 b) K7 r( B$ X
IO口可以由软件配置成4种模式,其实操作的是GPIO的端口模式寄存器:' F6 `1 ?* e4 z
]% S7 W, M$ G/ T5 E输入(复位状态)/input(reset state)2 e- h6 @8 H- B8 r, q# q/ J
通用输出模式 / general purpose output mode
) G6 N" y8 n) a6 n1 x/ P复用功能模式 / alternate function mode
5 _' e* }( g; [8 q+ z$ ?) z模拟模式 / analog mode
' l9 `/ f& r4 i' S3 O- #define GPIO_MODE_INPUT ((uint32_t)0x00000000U) /*!< Input Floating Mode */# K5 w! T7 a4 \6 T) ^( c' g
- #define GPIO_MODE_OUTPUT_PP ((uint32_t)0x00000001U) /*!< Output Push Pull Mode */
( i2 e! q/ N7 |# ~: N. _ - #define GPIO_MODE_OUTPUT_OD ((uint32_t)0x00000011U) /*!< Output Open Drain Mode */
& ?5 N: O* |% m - #define GPIO_MODE_AF_PP ((uint32_t)0x00000002U) /*!< Alternate Function Push Pull Mode */+ W* M0 e0 p9 G/ ?; D M1 o
- #define GPIO_MODE_AF_OD ((uint32_t)0x00000012U) /*!< Alternate Function Open Drain Mode */
+ e" G. ?( ^$ i( _上面给两个寄存器赋值了,14位是GPIO端口模式寄存器,58位是端口输出类型寄存器(决定是推挽输出还是开漏输出)。
; E' E+ j g8 V% `% p+ E3 ]* I$ j0 K3 K0 P% z0 R
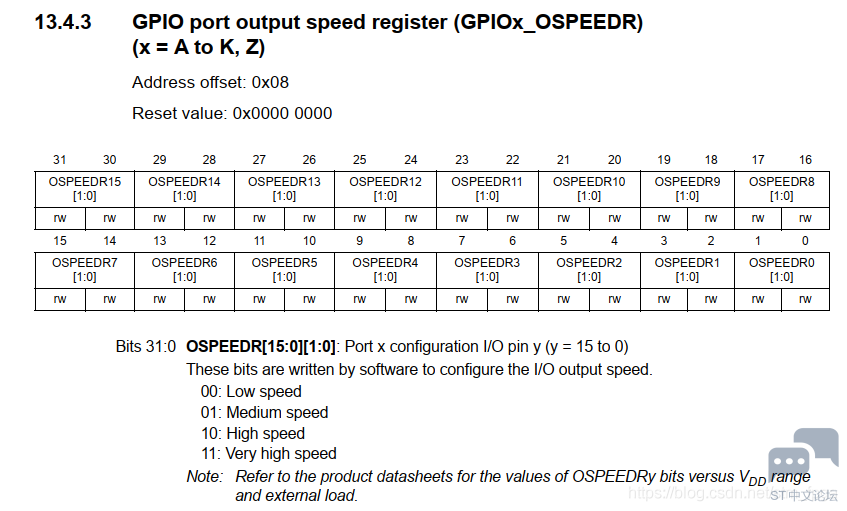
STM32的GPIO端口在作为输出时,可以软件配置端口最大支持的时钟速率,下图是端口输出速度寄存器,有以下几种速度选择:* D, ` N9 ?$ X' _) b! d% T+ X" T) u
) X$ x3 j- p1 S! k0 E
: u" i1 s2 u6 A4 u
5 Y" y! x8 c% A+ o- /** @defgroup GPIO_speed_define GPIO speed define C0 N4 {) R: Y7 f1 z' }9 b
- * @brief GPIO Output Maximum frequency
' c. o3 E9 O/ w: b. F) X - * @{
; F. N0 [9 R) ] B - */
% p5 ]8 h7 X5 U: @0 S. L - #define GPIO_SPEED_FREQ_LOW ((uint32_t)0x00000000U) /*!< Low speed */
9 w7 U7 E+ ^. K2 P/ U - #define GPIO_SPEED_FREQ_MEDIUM ((uint32_t)0x00000001U) /*!< Medium speed */
- y `" k' j# ^* g3 e - #define GPIO_SPEED_FREQ_HIGH ((uint32_t)0x00000002U) /*!< Fast speed */
" ^! m% m/ \5 R* w - #define GPIO_SPEED_FREQ_VERY_HIGH ((uint32_t)0x00000003U) /*!< High speed */
+ W& H+ _$ H; o) i4 }GPIO调用的HAL函数:
2 O d! ~4 p1 A4 A
/ n/ w" y# W+ [: L+ H- void HAL_GPIO_WritePin(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin, GPIO_PinState PinState
该函数其实是对BSRR寄存器进行操作:第一个参数传的是GPIO所在的组,第二个是该组的几号管脚,第三个是对管脚进行置位。( ~6 }7 b1 \. Y6 _7 t. ` U
1 T$ I0 {' |6 U; L% |
实验步骤
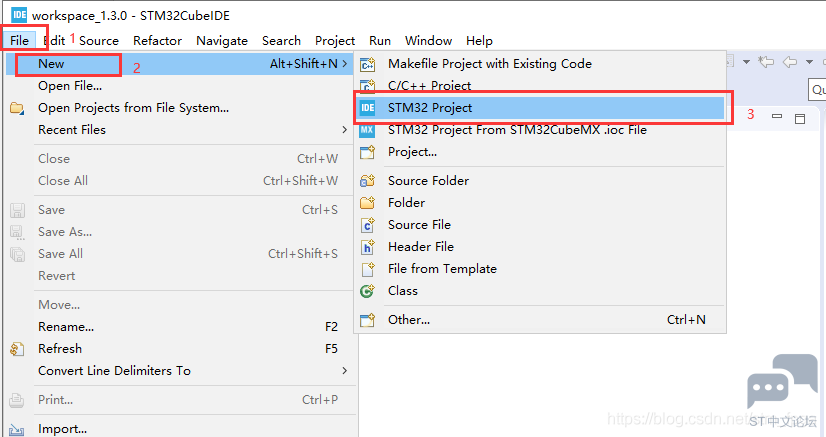
" d+ a8 j# W2 p6 Q; A; l; X打开STM32CubeIDE->File->New->STM32 Project) k% |/ @" r T0 f
! K1 Y& A* }/ m/ p0 f/ Z5 [! n
 / m9 p Z# E. R2 e5 ?1 O
# d n+ n$ {- K4 Z, ]. U6 s& v
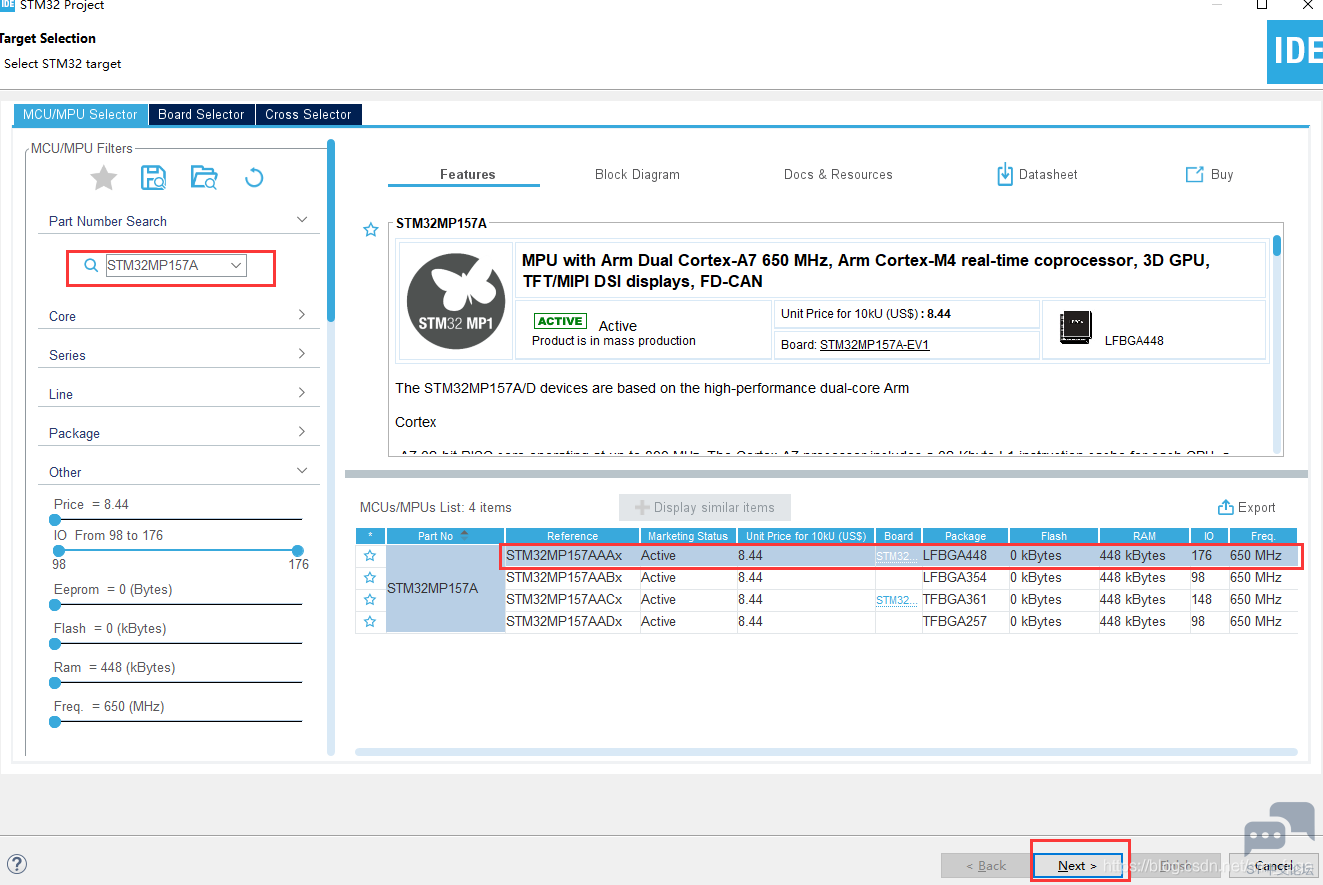
可以在左侧搜索框内输入芯片型号STM32MP157A进行搜索,选择对应芯片,点击Next
$ H2 Q1 s( n1 S/ V
& M3 u; _% Y7 A8 K2 F# A
/ @: D3 ?" ?7 J( f0 B) g. q5 }+ A% j# m
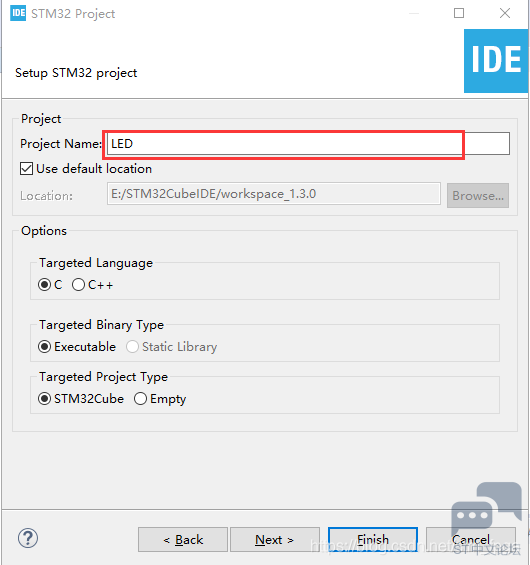
填写工程名,点击Finsh/ u3 c" q: D1 H5 W! l& i
9 `" F% [$ V; h m
 . y; z' \- `. o
, c2 ]! f0 L C( B
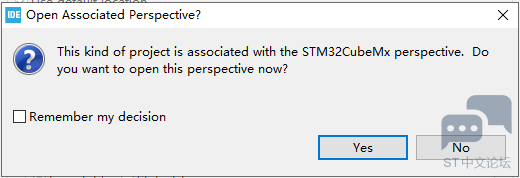
点击Yes打开配置页面
' o4 h: l* A; B6 X$ t8 ?( J1 C) R. w+ h# D
 u' @2 a8 q+ @
& s; a2 O& F: T" |5 S; r5 V
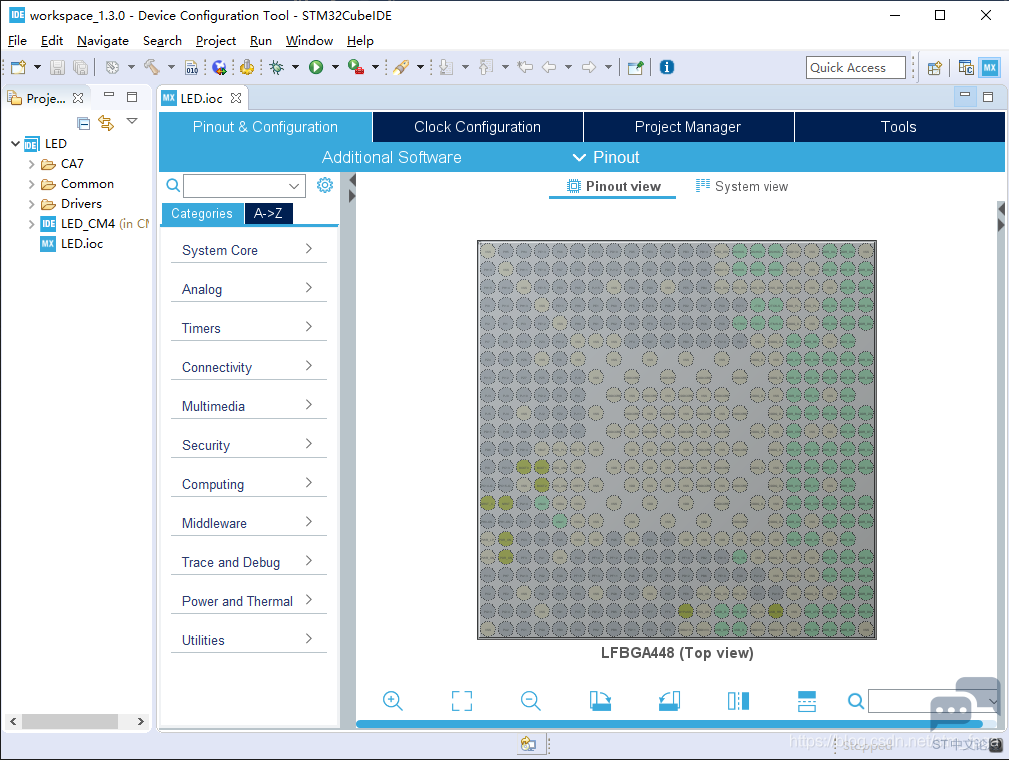
+ R6 `, @- Z- D" \1 N2 F) y- k1 ?) a+ z$ R0 V' l/ g: I& D
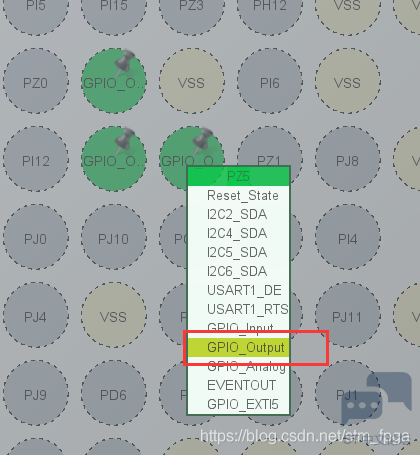
搜索框内搜索LED对应GPIO引脚PZ5、PZ6、PZ7,左键点击设置为GPIO_Output$ l2 _ C+ _# y1 u/ V
+ ? [5 H' Q6 J
' X- A& o& a5 ]5 p- q1 c* B0 v& `/ K- V" D
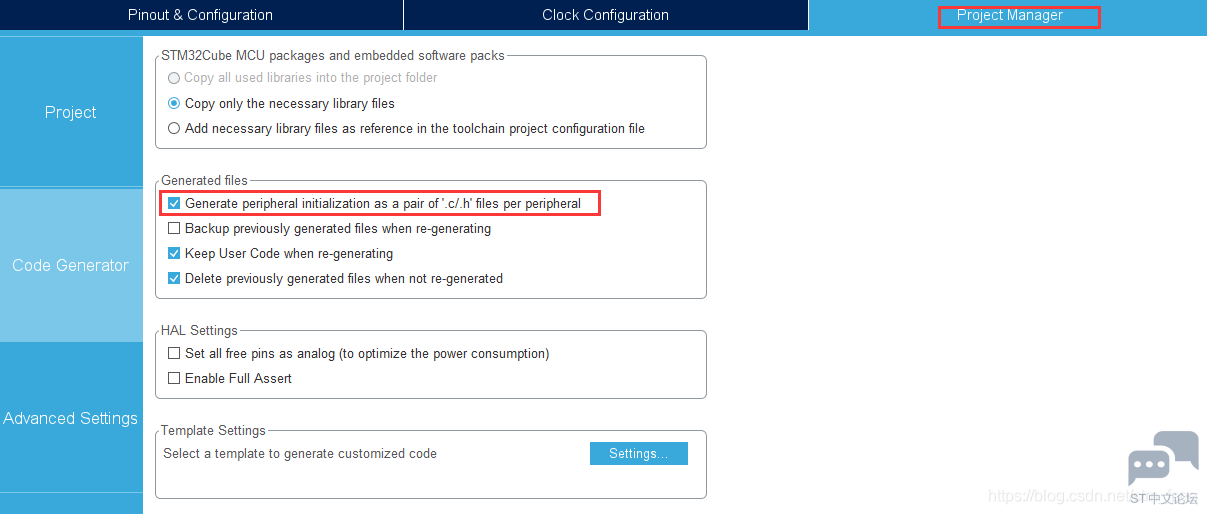
在Code Generator处选择为每个外设生成单独的C和H文件,这样设置方便阅读代码
% f/ `: h7 K- |; _
' K. h v+ | Q5 y0 [. v
k/ \5 ~; l1 r& [* j/ [" |
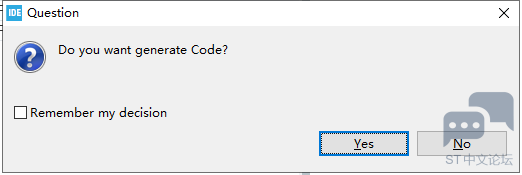
3 ?" s) ~3 t" l: x5 n9 [0 U- h完成以上设置后,Ctrl+S保存,会提示是否需要生成代码,选择Yes即可自动生成代码。系统会自动生成System Clock代码。
" S- c) @; ^$ I3 d
- s0 G6 s5 W6 G+ Y5 Z
# h* A: ?5 F4 Y r( u3 c0 x& b* `2 z6 k3 v( @+ |7 B
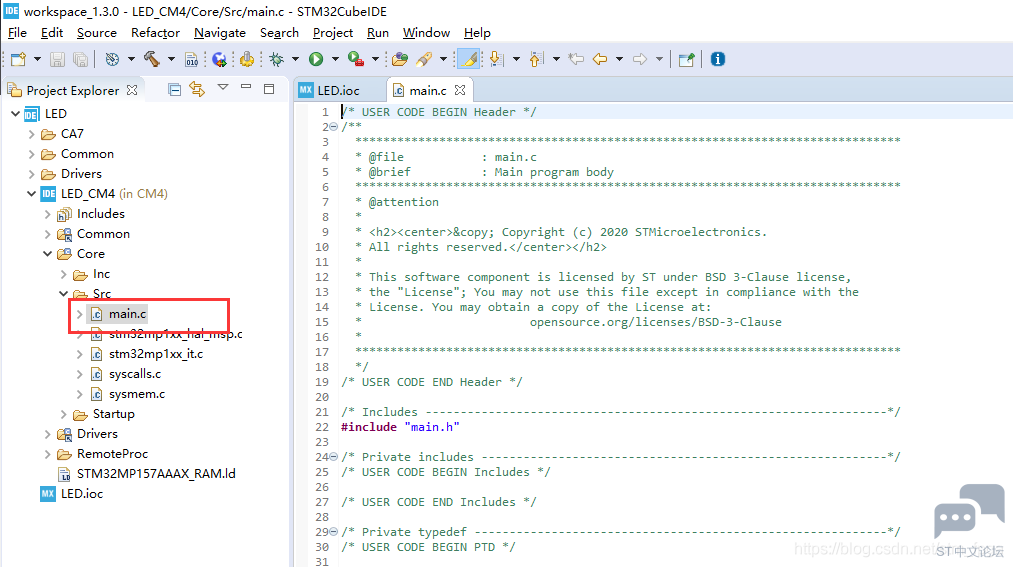
可以在左侧工程文件夹找到LED_CM4子工程,打开main.c
& {: y4 c j7 S# v+ |2 R
9 G, y+ ?6 L. {- C: H% a0 M4 \
 . M1 Z/ X6 p, h3 N
6 |! q3 q; \) P; G0 Q( i3 ?) y" K添加GPIO函数说明:我们需要在main.c中添加GPIO相关函数,GPIO初始化函数和GPIO引脚输出电平高低函数。- m0 {: ^% M$ A% M& Q. B0 k4 n
# ^1 h& W" A# _! A- void bsp_led_init(void)
0 m1 Y7 G* l. P - {
" J+ ~2 e4 h% e/ d - GPIO_InitTypeDef GPIO_InitStruct;
# `4 X) i, w' |' ~ V4 c$ t+ e" G
) P% U! T& H0 S; X- __HAL_RCC_GPIOZ_CLK_ENABLE();- X0 N2 R! ]2 [7 h5 w- \
; ^0 o- F8 m0 T) k7 `' w- HAL_GPIO_WritePin(GPIOZ, GPIO_PIN_5, GPIO_PIN_RESET);$ Y" i- B t; E+ b+ r4 d: w4 o
- HAL_GPIO_WritePin(GPIOZ, GPIO_PIN_6, GPIO_PIN_RESET);6 d# a1 S3 s: \$ f$ M
- HAL_GPIO_WritePin(GPIOZ, GPIO_PIN_7, GPIO_PIN_RESET);4 R1 ~% C" N+ v! z, r$ U7 j
8 y0 f. K' C: t# O* k$ G9 o! M8 d- GPIO_InitStruct.Pin = GPIO_PIN_5;
3 X- V w. v. O1 r - GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;. T& U0 w R, A" ^
- GPIO_InitStruct.Pull = GPIO_PULLUP;
& z' \9 A U% ~! i5 z8 x - GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;( q7 d4 N% _# F8 W
- HAL_GPIO_Init(GPIOZ, &GPIO_InitStruct);2 C# g2 V# t9 {2 R& m+ X) O
8 O2 n! m0 ?; b' j! g' x5 ]- GPIO_InitStruct.Pin = GPIO_PIN_6;
/ t+ }7 e, A k' w, Q+ b! _ - GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;: [- q' I* \# }( j# E1 m
- GPIO_InitStruct.Pull = GPIO_PULLUP;- T( m0 d |" Z) E0 E1 ^/ E) q
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;
( J5 Q5 _8 o$ s' m* | - HAL_GPIO_Init(GPIOZ, &GPIO_InitStruct);
( d- J6 J$ o! `3 c: @ W - ! _! L0 D6 k% o) }+ s1 N! m! A$ Y) {
- GPIO_InitStruct.Pin = GPIO_PIN_7;. f8 C! o6 K+ r: }: D+ c
- GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;$ N" J. y2 W& C% W/ c
- GPIO_InitStruct.Pull = GPIO_PULLUP;2 n+ l/ i& `* d, E& z4 C9 L' u" }* `$ e
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;# ]( X V/ X0 b/ s4 c
- HAL_GPIO_Init(GPIOZ, &GPIO_InitStruct);
# T N% i5 e- D+ {5 K' `7 g - }: E+ [8 x$ {; w. {+ t6 q
- void bsp_led_on(void)# w% g& c( x1 d% e5 s" y/ ]
- {
# d5 h8 d9 R5 _ - HAL_GPIO_WritePin(GPIOZ, GPIO_PIN_5,GPIO_PIN_SET);( Q3 Z8 p$ Z) a/ {
- HAL_GPIO_WritePin(GPIOZ, GPIO_PIN_6,GPIO_PIN_SET);
4 e. i! B. H" o4 F0 [* M - HAL_GPIO_WritePin(GPIOZ, GPIO_PIN_7,GPIO_PIN_SET);
* }( r, P! m, J, }( ~) w X - }
1 L, a |: q) U/ Q2 ^! a q - void bsp_led_off(void)2 c1 n! A- Z- }& n' O. s1 j9 l$ D" r
- {$ a: e2 _& ~( Y- R5 Z
- HAL_GPIO_WritePin(GPIOZ, GPIO_PIN_5,GPIO_PIN_RESET);) M( g* }, ^. D6 d
- HAL_GPIO_WritePin(GPIOZ, GPIO_PIN_6,GPIO_PIN_RESET);
- ]: _+ E% q' |" a. M- e - HAL_GPIO_WritePin(GPIOZ, GPIO_PIN_7,GPIO_PIN_RESET);" ~& n+ K; G) k u
- }
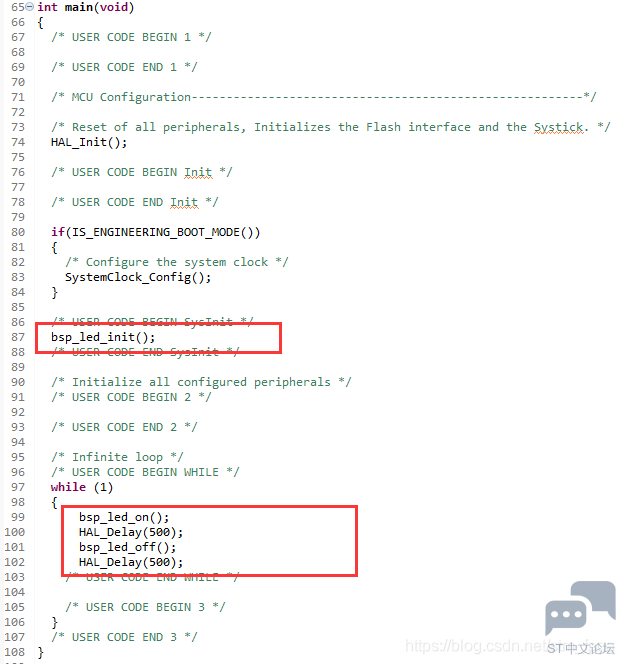
) a0 X, B- y! X n# c" U) h8 E在main.c中调用这三个函数实现GPIO的初始化和通过改变GPIO引脚高低电平来改变LED灯的状态。# Y' l0 Q! x" C7 w
. G- V) I9 O& L2 L6 R8 S, O
 , _8 h* P7 S' W3 S& w/ _
3 v1 J7 q5 k8 q. v$ G
上述为新建工程配置过程,可参考《Cortex-M4开发篇1:STM32MP1微控制器之开发环境》章节进行导入已有工程,工程存放路径【华清远见-FS_MP1A开发资料\02-程序源码\ARM体系结构与接口技术\Cortex-M4部分\1_LED】。
: r3 C9 m! s7 ]' Z; H. M( H6 r" l/ f9 W, A/ ~0 ^: B0 \
配置完成或导入工程后进行程序下载,具体步骤参考《Cortex-M4开发篇1:STM32MP1微控制器之开发环境》节进行开发板连接,程序编译、下载。5 q. t" k ^3 M+ o
1 @* Q' ] d) t. o* m; h4 G实验现象
# {+ O: |! ]4 B9 o- K& Q) x/ f% W$ A$ |6 Z5 y7 p2 V
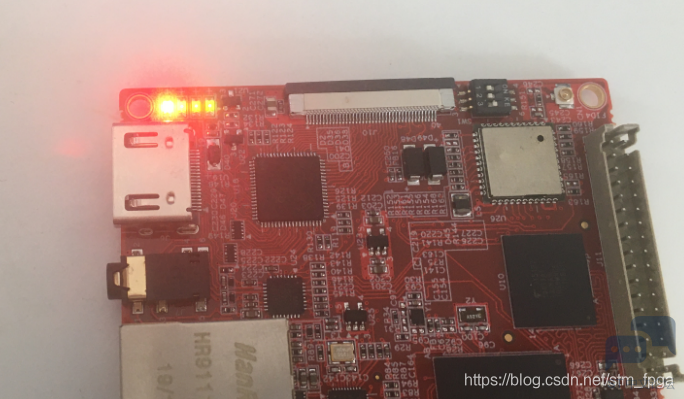
可看到LED灯循环亮灭
4 ]; U4 b4 ~! u1 Y5 j& Q% z; o1 u% g! q0 J1 A+ U3 m3 V
# O& N& t( h4 |# w, e6 g! m/ t" P' Z* X/ G
————————————————
( y# V5 J8 P7 `/ M版权声明:左月先生8 D( j: D% n0 g$ p Y A3 d" j, v
7 W; X/ N8 ~2 B6 m7 ?4 e' o* Y% _4 M v4 b& m
|





 STMCU小助手
发布时间:2022-9-20 19:22
 微信公众号
 手机版