你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

MiniPro STM32H750 开发指南_V1.1-低功耗实验

[复制链接]
STMCU小助手 发布时间:2022-10-7 19:35
低功耗实验& K7 M7 W0 x5 }/ ^
本章,我们将介绍STM32H750的电源控制(PWR),并实现低功耗模式相关功能。我们将通过四个实验来学习并实现低功耗相关功能,分别是PVD电压监控实验、睡眠模式实验、停止模式实验和待机模式实验。+ d9 M" @7 Q: z* b9 m1 @

, \) ~' E. }# R5 w) B; \29.1 电源控制(PWR)简介
; n/ \& m9 i2 m9 w+ ~' r. b电源控制部分(PWR)概述了不同电源域的电源架构以及电源配置控制器。PWR的内容比较多,我们把它们的主要特性概括为以下3点:  y! V/ e) W/ i  [
电源系统:USB稳压器、内核域(VCORE)、VDD域、备份域、模拟域(VDDA)。& z4 D1 `3 t3 X
电源监控:POR/PDR监控器、BOR监控器、PVD监控器、AVD监控器、VBAT阈值、温度阈值。
( U" s) Z/ ?/ }# t* C电源管理:VBAT电池充电、工作模式、电压调节控制、低功耗模式。6 {9 l4 x% T' S2 }
下面将分别对这3个特性进行简单介绍。
- V+ g' P, |8 D9 u' ?, D29.1.1 电源系统2 D# ^+ `' I" e" Y: X9 n. Q' V8 O
为了方便对电源系统进行管理,设计者把STM32的内核和外设等器件根据功能划分了不同的电源区域,具体如图29.1.1.1所示。
; b7 ?3 e4 r8 [3 H: M" t' }图29.1.1.1 电源概述框图5 N8 ]! Y2 b9 V- ~3 c6 \$ }
在电源概述框图中我们划分了5个区域①②③④⑤,分别是USB稳压器域、内核域、VDD域、备份域和模拟域。下面分别进行简单介绍:! N+ f+ [# N, [) s$ a3 x. _
①USB稳压器域; z- F/ }/ v2 h7 V+ S
VSS 是所有电源和模拟稳压器的公共地。7 p0 P2 j. ~2 D5 k$ v
VDD50USB为USB稳压器供电的外部电源。
( |4 r. N4 d9 K/ L& W" @) dVDD33USB为USB接口供电的USB稳压器供电输出。
! n# g+ r, B6 b) F8 |' s0 Q: M$ k. s1)当USB稳压器使能时,VDD33USB由内部USB稳压器提供。" Z8 u' ?5 L; M1 w& @# R2 s
2)当USB稳压器禁止时,VDD33USB由独立的外部电源输入提供。
5 Z$ b4 g' Y  H2 f② 内核域(VCORE), s; V& D, u7 N9 g1 y
VDDLDO是稳压器供电的外部电源。
" n2 |' X; d" c  zVCAP数字内核域电源,该电源独立于所有其它电源:
9 M& H/ j5 G; O- z1)当稳压器使能时,VCORE由内部稳压器提供。
2 F5 y/ M) D9 v6 E% Z4 `+ U, g: j2)当稳压器禁止时,VCORE由外部电源通过VCAP引脚提供。
! Y) y) ?& Q  h" _9 Y) ~2 D# s/ `VCORE内核域电源可通过稳压器或者外部电源(VCAP)供电。VCORE为除备份域和待机电路以外的所有数字电路供电。VCORE域分为3个部分:
" i; ^+ v4 m+ _. F- c1、D1域(CPU (Cortex-M7)、外设、RAM和Flash)。' d" x  B; J1 ^1 k) L: X! K2 s
2、D2域(外设、RAM)。
& L4 r! j& m6 a3、D3域(系统逻辑、EXTI、低功耗外设、RAM和IO逻辑)。3 Z% L7 w* T; Z$ v+ b6 J
当发生系统复位时,稳压器使能并为VCORE供电。稳压器的输出电压为1.2V(M4/M7),如果是M3,则是1.8V。稳压器提供三种不同的工作模式:主 (MR) 模式、低功耗模式 (LP) 或关闭模式。这些模式将根据系统工作模式(运行、停止和待机)进行使用,详细如下:
( a" G3 O+ U- X+ q6 q8 n: A! [$ n1、运行模式:稳压器工作在主模式,并为VCORE域(内核、存储器和数字外设)提供全功率。稳压器输出电源可通过软件调节为不同电压级别(VOS1、VOS2 和 VOS3),这些级别通过PWR D3域控制寄存器(PWR_D3CR) 中的VOS位配置。; G' _5 A$ h. V- Q) `7 j$ J
2、停止模式:VCORE域的所有时钟都被关闭,相应的外设都停止了工作,但稳压器还会为VCORE供电以保存内核寄存器和内部存储器(SRAM)的内容。稳压器模式通过PWR控制寄存器1 (PWR_CR1) 中的SVOS和LPDS位选择。如果选择了SVOS3电压调节,则可以选择主模式或 低功耗模式;如果选择SVOS4和SVOS5调节,则只能选择低功耗模式。由于SVOS4和SVOS5 调节的电压级别低,因此可进一步降低停止模式的功耗。
9 n; ^4 |" p3 @! D, }3、待机模式:" J: d; Z; T' h4 {
稳压器关闭且VCORE域掉电。除待机电路和备份域外,内核寄存器和内部存储器(SRAM)的内容都将丢失。& s9 r$ ]5 F" \* }6 x3 Y4 W
③ VDD域$ ?& I1 ?" M+ `
VDD为I/O和系统模拟模块(如复位、电源管理和时钟)供电的外部电源。1 a9 G, B3 B0 t5 K
VBAT是后备电源(来源于开发板上3V的纽扣电池),当VDD不存在时(开发板断电),VBAT为备份域供电。" |' v1 G- _* n" {
④备份域) }/ r9 Y- j( n
备份域的电源自来VSW,VSW来自VDD域的VDD或者VBAT。在备份域中,包含LSI、LSE、
- T  Y# Q" v' l  d% ~4 Q0 T' |RTC、唤醒逻辑、备份寄存器、复位以及备份SRAM等器件。+ f; c3 ]- p: n+ Y* J- U# Y( ?$ A! {
⑤模拟域. p4 T- n8 v4 b: Y. m
VDDA为ADC、DAC、OPAMP、比较器和电压参考缓冲器供电的外部模拟电源。该电源独立于所有其它电源。
3 B4 O8 Y$ h  f  d: [( D2 zVSSA是独立的模拟和参考电压地。
3 z5 J6 e- E! k1 y: f, e+ A4 v  CVREF+ 是ADC和DAC的外部参考电压。: @8 s. L2 T: b8 l) z3 ^
1)当电压参考缓冲器使能时,VREF+ 和VREF- 由内部电压参考缓冲器提供。
& O: l" C. C" z2)当电压参考缓冲器禁止时,VREF+ 由独立的外部参考电源提供。/ _) l+ J7 V6 |6 L7 H! O
29.1.2 电源监控
  v% j( Z6 e" X$ y& x4 v# F电源监控的部分我们主要关注PVD监控器,实验17-1就是根据该监控器进行的,此外还需要知道上电复位(POR)/掉电复位(PDR)和欠压复位(BOR)。其他部分的内容请大家查看《STM32H7xx参考手册_V7(英文版).pdf》第6.5节(266页)。
& V. V: C/ Q1 h5 ^: e1 ^上电复位(POR)/掉电复位(PDR)8 i9 i& Z- s- Y! I0 E2 I
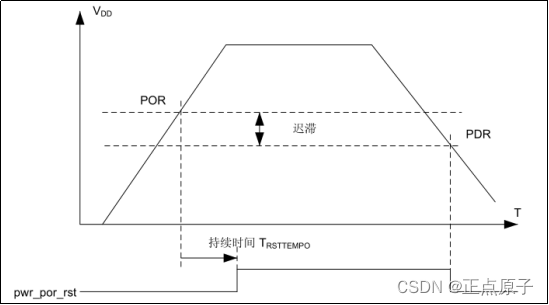
上电时,当VDD低于指定VPOR阈值时,系统无需外部复位电路便会保持复位模式。一旦VDD电源电压高于VPOR阈值,系统便会退出复位状态。掉电时,当VDD低于指定VPDR阈值时,系统就会保持复位模式。如图29.1.2.1所示,pwr_por_rst为上电复位信号。4 ~7 ~  k' L# Y, l0 j
注意:POR与PDR的复位电压阈值是固定的,VPOR阈值(典型值)为1.72V,VPDR阈值(典型值)为1.68V。, ]+ u( H% _( s  \
6 i* C4 I+ R6 q$ @+ P
图29.1.2.1 上电复位/掉电复位波形
) \, R; N; @8 @8 T% J9 F4 l4 g欠压复位(BOR)
3 q5 E. G$ S9 ~. \! R3 {% U' H上电期间,欠压复位(BOR)将使系统保持复位状态,直到VDD电源电压达到指定的VBOR阈值。VBOR阈值通过系统选项字节(某些寄存器的BOR_LEV位)进行配置。默认情况下,BOR关闭。可选择以下可编程VBOR阈值:
9 ^, M2 q# q' C" s3 f, r+ G6 h
) t9 E  X( ?8 T表29.1.2.1 BOR欠压阀值等级. Q' M- S9 N# f+ t
该表截取于《STM32H750VBT6.pdf》手册的207页。
3 Z3 K2 P# {- Y8 N1 h5 ~0 i欠压复位的描述波形图如图29.1.2.2所示,pwr_bor_rst为欠压复位信号。
7 `8 C( @) G! r, Y  Z8 @
; K# S( {4 L- T: L& q1 O图29.1.2.2 欠压复位波形, i" B5 y) ^$ L- V8 O; N
可编程电压检测器(PVD)
5 h0 K5 D0 Z- f* `! h$ k$ R3 F上面介绍的POR、PDR以及BOR功能都是设置电压阈值与外部供电电压VDD比较,当VDD低于设置的电压阈值时,就会直接进入复位状态,防止电压不足导致的误操作。
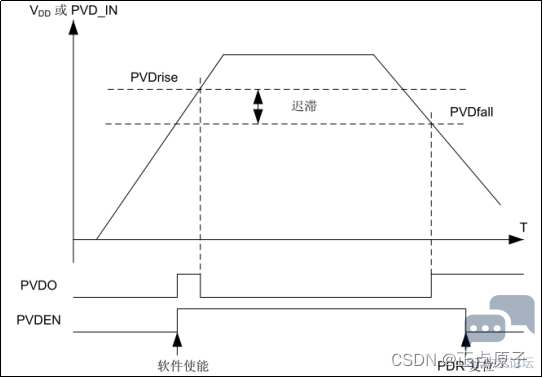
* w% _$ }7 o- P2 U+ q" |1 c下面介绍可编程电压检测器(PVD),它可以实时监视VDD的电压,方法是将VDD与PWR控制寄存器1(PWR_CR1)中的PLS[2:0]位所选的VPVD阈值进行比较。当检测到电压低于VPVD阈值时,如果使能EXTI16线中断,即使能PVD & AVD中断(可参考表16.1.2.1知道EXTI16线内部连接PVD中断事件),可以产生PVD中断,具体取决于EXTI16线配置为检测上升还是下降沿,然后在复位前,在中断服务程序中执行紧急关闭系统等任务。PVD阀值检测波形,如图29.1.2.1所示。
0 t' v" F* @6 h7 Q7 ?% [
+ t! y. G- O1 |1 V& V  A图29.1.2.3 PVD检测波形
( ?9 \, d! E' t/ YPVD阀值有8个等级,有上升沿和下降沿的区别,分别就是图29.1.2.3中PVDrise电压为上升沿阀值,PVDfall为下降沿阀值,具体如表29.1.2.2所示。
+ a) x1 M. E# p. D! ^. w2 V4 N7 R$ c: r; o' j
表29.1.2.2 PVD阀值等级
( P* j1 K# v2 z; U  l5 U( H该表截取于《STM32H750VBT6.pdf》手册的207页。
# l2 k) _) A% u4 L( m* e3 X' g表29.1.2.2中只有7个PVD阀值等级,最后一个就是PVD_IN引脚上的外部电压级别(与内部VREFINT值相比较)。' u, u( i" {' ]7 w- U
29.1.3 电源管理
/ N0 ~3 A, D5 `+ b! I; U: Z3 O0 k" t电源管理的部分我们主要关注低功耗模式,其他部分的内容请自行查看手册。: S+ b0 Z% ^( N& e0 o
很多单片机都有低功耗模式,STM32也不例外。STM32H750提供了6种低功耗模式,以达到不同层次的降低功耗的目的,这六种模式如下:# h; F* c0 F: m7 i: s& n* g
1、CSleep(CPU时钟停止,所有的外设仍可以运行);5 _8 v/ f+ s- ~7 P+ B  q- O
2、CStop(CPU时钟停止,大多数CPU子系统时钟停止,所以大部分外设也停止工作);
3 e3 `* y% b6 a9 _3、DStop(域总线矩阵时钟停止,D1、D2域进入停止模式)
: Y' q% s$ E# v* c4、停止(系统时钟停止,D3域进入停止模式,D1和D2域进入停止或者待机模式)
0 z7 D" G* r/ B5、DStandby(域掉电,D1/D2/D3进入待机模式)
5 k0 t  [- ^) v0 Z! A% |' P6、待机(系统掉电,达到最低功耗)
9 G3 w! y. P* _' I在这六种低功耗模式中,最低功耗的是待机模式,在此模式下,最低只需要2uA左右的电流。停止模式是次低功耗的,其典型的电流消耗在170uA左右。最后就是睡眠模式了。用户可以根据最低电源消耗,最快速启动时间和可用的唤醒源等条件,选定一个最佳的低功耗模式。' j8 Z" h# `  Z, q. `6 m
下面是低功耗模式汇总介绍,如下表所示。, j# J1 _+ `' [
( W" F% \" K/ x5 {% q8 @  u
表29.1.3.1 低功耗模式汇总
; o+ N7 N  v  Y- K下面对睡眠模式、停止模式和待机模式的进入及退出方法进行介绍。" Z4 x5 F; S" j) y8 h
1、睡眠模式/ I5 w' r# U6 ]4 p/ v  H& K
进入睡眠模式,CPU时钟关闭,但是其他所有的外设仍可以运行,所以任何中断或事件都可以唤醒睡眠模式。有两种方式进入睡眠模式,这两种方式进入的睡眠模式唤醒的方法不同,分别是 WFI(wait for interrupt)和 WFE(wait for event),即由等待“中断”唤醒和由“事件”唤醒。下面我们看看睡眠模式进入及退出方法:
; d) A2 `, b+ `1 `: B8 a$ w  r睡眠模式 说明
8 J5 t- ?+ f5 N- T1 K2 [: m( N: v- S  g+ x1 r  t6 t
进入模式 WFI(等待中断)或WFE(等待事件),条件为:1 k9 w; x9 @/ O$ W
1、CM7系统控制寄存器中的SLEEPDEEP位置0
0 ?+ M. _8 Q. G* t, s6 K2、没有中断(针对WFI)和事件(针对WFE)挂起' y% D. H; |$ d+ g/ A
从ISR返回,条件为:2 z4 a7 G) \+ f
1、CM7系统控制寄存器中的SLEEPDEEP位置0,及SLEEPONEXIT位置1+ l% O( r3 G0 }: W
2、没有中断和事件挂起
4 ~+ |- x* ?+ B* S3 @0 U- `
4 E; u, @) p0 j. g  r( @* C8 E退出模式 如果使用WFI或从ISR返回进入:在NVIC中使能的任何中断都可以
; i, F/ F3 T+ i0 D+ D1 L如果使用WFE进入且SEVONPEND = 0:任何事件都可以
& Z1 g( L  _7 }如果使用WFE进入且SEVONPEND = 1:任何中断(即使在NVIC中禁止时)
5 H- [, [) Q" m唤醒延迟 无延时; {; Y. |# T; O/ _
表29.1.3.2 睡眠模式进入及退出方法
, ?8 q& l; w" t9 `4 Y( N0 k% B2、停止模式+ l3 c+ I% ]% F
进入停止模式,所有的时钟都关闭,于是所有的外设也停止了工作。但是内核域的VCORE电源是没有关闭的,所以内核的寄存器和内存信息都保留下来,等待重新开启时钟就可以从上次停止的地方继续执行程序。停止模式可以被任何一个外部中断(EXTI)或事件唤醒。在停止模式中可以选择稳压器的工作方式为主模式或者低功耗模式。下面我们看看停止模式进入及退出方法:' Y0 ?% |5 O$ v
停止模式 说明6 @# }6 b' X' x$ O" s9 y2 {
0 p3 u9 [9 ]0 `+ l/ z7 N
进入模式 WFI(等待中断)或WFE(等待事件),条件为:
; S1 F. s1 r6 B; H" G4 ~* ^  \8 K1、CM7系统控制寄存器中的SLEEPDEEP位置1
7 S9 a. V. V5 j! `1 N2、没有中断(针对WFI)和事件(针对WFE)挂起
2 v( H+ P& K8 U4 \+ O2 a8 C' q3、所有CPU EXTI唤醒源清除- l% e& G5 W" o5 t* C) {
从ISR返回,条件为:8 q1 V: m# r$ a) M4 L& \, q
1、CM7系统控制寄存器中的SLEEPDEEP位置1,及SLEEPONEXIT位置19 l! r9 P) @3 ?/ Y" p
2、没有中断和事件挂起
9 E2 y" e7 `9 M9 N# K' ?3、所有CPU EXTI唤醒源清除
: V7 z. t9 j" d+ h: T: A4 |退出模式 如果使用WFI或从ISR返回进入:在NVIC中使能的任意EXTI线中断
' `- C" U; ]1 E3 C1 k0 u如果使用WFE进入且SEVONPEND = 0:EXTI事件) x6 C1 x% o7 d
如果使用WFE进入且SEVONPEND = 1:EXTI中断(即使在NVIC中禁止)
6 A  \3 B0 `* S3 H3 n唤醒延迟 1、为达到VOS3(默认电压)而需要的稳压器稳定时间。
. b. t7 p! p& V6 d- t3 o2、系统时钟重启延时(HSI/CSI 重启延时)
; w6 W3 F% p8 O0 e3 N3、EXTI和RCC唤醒同步! g" G; N  n4 i3 ]8 z
表29.1.3.3 停止模式进入及退出方法# M, t0 t9 m5 A* s; |+ `( G5 c" {+ Z
3、待机模式! p* v% A, S) h6 V$ ?( \7 Q3 y
待机模式可实现最低功耗。该模式是在CM7深睡眠模式时关闭稳压器(VCOER关闭),PLL、HIS、CSI、HSI48和HSE振荡器也被断电。除备份域(RTC寄存器、RTC备份寄存器和备份SRAM)和待机电路中的寄存器外,SRAM 和寄存器内容都将丢失。不过如果我们使能了备份区域(备份SRAM、RTC、LSE),那么待机模式下的功耗,将达到6uA左右。下面我们看看待机模式进入及退出方法:
) B/ ^" g2 Q) T待机模式 说明
. f& k- _# x) Q) @. r2 J( ?+ b$ t# A0 z" v
进入模式 WFI(等待中断)或WFE(等待事件),条件为:
+ _7 i  W# M3 L$ h1、CM7系统控制寄存器中的SLEEPDEEP位置1& I* C. `$ R; v. C% W+ t
2、没有中断(针对WFI)和事件(针对WFE)挂起+ F! \3 B8 [( G. s9 F9 M7 I. s  S+ `
3、所有WKUPF位清零
4 G; d( T$ H; g2 O# g7 Q- P" \4、RUN_D3位清
! ~, L( T" @; s( {. Y$ L5、PDDS_D1、PDDS_D2、PDDS_D3全设置为1
  O3 t) v6 m: w! m从ISR返回,条件为:
: J$ @& ^) A! f8 n  O, m0 i1、CM7系统控制寄存器中的SLEEPDEEP和SLEEPONEXIT位置1
4 s$ @+ a5 \/ q2、没有中断挂起
* j- x) E6 d" v# [$ v, T3、所有WKUPF位清零
% d- I% W& C1 [0 y6 i$ q) ?4、RUN_D3位清零
0 }# W& t3 ~5 ^0 j; C  w8 C- t5、PDDS_D1、PDDS_D2、PDDS_D3全设置为1
$ W! g1 @, q: E' g) u退出模式 WKUP脚的上升沿或下降、RTC闹钟(闹钟A或闹钟B)、RTC唤醒事件、入侵事件、时间戳事件、硬件复位、IWDG复位
' Q0 y2 s( v/ I& V5 M* B# `唤醒延迟 系统复位阶段
; r4 l; Z- s0 a3 j表29.1.3.4 待机模式进入及退出方法
) C- Z4 \5 h' v2 a2 N: M- u从待机模式唤醒后的代码执行等同于复位后的执行(采样启动模式引脚,读取复位向量等)。 在进入待机模式后,除了复位引脚、RTC_TAMP1/2/3引脚(PC13/PI8/PC1)(如果针对入侵、时间戳、RTC 闹钟输出或 RTC 时钟校准输出进行了配置)和WK_UP(PA0/PA2/PC1/PC13/PI8/ PI11)(如果使能了)等引脚外,其他所有IO引脚都将处于高阻态。
6 s1 \3 @1 B% O$ o6 }  q- W7 p下面开始本章的四个实验的介绍。  Y& m; |9 Q" S2 K+ V
29.2 PVD电压监控实验
2 Q, k2 k- `0 l. j: p/ W& }# ?6 f本小节我们来学习PVD电压监控实验,该部分的知识点内容请回顾29.1.2电源监控。我们直接从寄存器介绍开始。9 `. K6 S, a9 T% i" R) c5 E$ p
29.2.1 PWR寄存器- |: {5 p4 o  X+ N
本实验用到PWR的部分寄存器,在《STM32H7xx参考手册_V3(中文版).pdf》手册的6.8小节(247页)可以找到PWR的寄存器描述。这里我们只介绍PVD电压监控实验我们用到的PWR的控制寄存器1(PWR_CR1),还有就是我们要用到EXTI16线中断,所以还要配置EXTI相关的寄存器,具体如下:1 z! |4 u2 ]# M; M. D5 W5 e/ `8 \5 y
PWR控制寄存器 1(PWR_CR1)
  l# n# y  _* l7 M3 h! Z* W% |PWR控制寄存器1描述如图29.2.1.1所示:' _2 a/ ]( \- E1 K; X$ s- ]" b% ^7 r
5 q( ]% ^* ^: }2 B; V9 I
图29.2.1.1 PWR_CR1寄存器(部分)
5 i  H/ t; e+ q$ }) V2 H6 y位[7:5] PLS用于设置PVD检测的电压阀值,即前面我们介绍PVD的8个等级阀值选择。! G8 g/ Y3 r3 _5 `9 B
位4 PVDE位,用于使能或者禁止PVD检测,显然我们要使能PVD检测,该位置1。) T) r( S) S3 o2 ?/ L
EXTI中断屏蔽寄存器(EXTI_CPUIMR1)2 d# E7 e7 d8 v# J
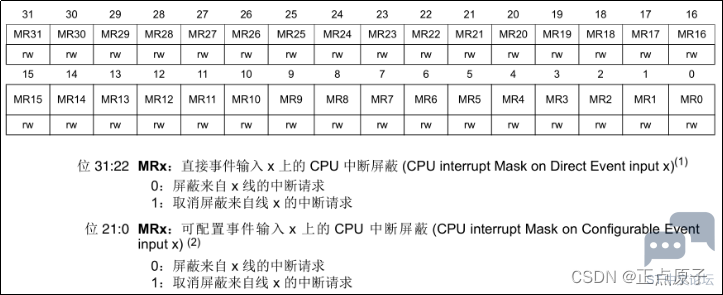
EXTI中断屏蔽寄存器描述如图29.2.1.2所示:( w) g6 m3 [9 @6 ^) g

( ~/ Y) h8 L# n9 `* W图29.2.1.2 EXTI_CPUIMR1寄存器3 u* ~& ?$ e5 J4 M" z
我们要使用到EXTI16线中断,所以MR16位要置1,即取消屏蔽EXTI16线的中断请求。
2 k/ {/ {9 h2 h5 n* F/ EEXTI上升沿触发选择寄存器(EXTI_RTSR1)
; ]. x6 }" `6 U3 ^1 x" B9 pEXTI上升沿触发选择寄存器描述如图29.2.1.3所示:1 e% ]6 a) u+ Z

+ }4 h: x/ s" E% V6 _图29.2.1.3 EXTI_RTSR1寄存器
& `+ j0 K+ h; b0 P; y- ~7 Y我们要使用到EXTI16线中断,所以TR16位要置1。. P! B# M6 F+ k
EXTI下降沿触发选择寄存器(EXTI_FTSR1)
, J0 s& \+ Y) O7 Z2 `9 k* ]EXTI下降沿触发选择寄存器描述如图29.2.1.4所示:
; X: @# Z+ [5 |1 a! @
$ y/ j" `" N  ~4 P) s% S$ K8 M2 H图29.2.1.4 EXTI_FTSR1寄存器
, g9 g, ~! J: y我们要使用到EXTI16线中断,所以TR16位要置1。
# ^3 i7 H& X8 _, N" {3 GEXTI挂起寄存器(EXTI_CPUPR1)
& d3 [! i, i( l8 }  s/ IEXTI挂起寄存器描述如图29.2.1.5所示:# b2 G- k$ B/ X# f2 `
" r2 E6 r* {' B7 a
图29.2.1.5 EXTI_CPUPR1寄存器% T! ~1 A8 ^+ A& X: Q* w) P
EXTI挂起寄存器EXTI_CPUPR1管理的是EXTI0线到EXTI21线的中断标志位。在PVD中断服务函数里面,我们记得要对PR16位写1,来清除EXTI16线的中断标志。4 B3 M, ?& }5 W6 p: E6 e
- t0 _7 ?# m! B  T: r, M) v) o
29.2.2 硬件设计
0 z" X8 S/ K; _; Z  f
1.例程功能; s9 K( ^9 ?4 C+ Q/ i6 a$ X4 Z- m7 i
开发板供电正常的话,LCD屏会显示"PVD Voltage OK!"。当供电电压过低,则会通过PVD中断服务函数将LED1点亮;当供电电压正常后,会在PVD中断服务函数将LED1熄灭。LED0闪烁,提示程序运行。2 g4 Q4 o! w! W3 \: s
2.硬件资源
  W+ l+ O0 E7 |, L1)RGB灯$ ~" i6 ~4 W1 I7 p
BLUE :LED2 - PE5
7 ^7 @- R$ @: v1 \6 ~) ~: q2 J6 mGREEN : LED1 - PE6
! l8 Q6 C; g: P# S! Y# K2)PVD(可编程电压监测器). w7 `* K* s$ o# U) B, H  I' r
3)正点原子2.8/3.5/4.3/7/10寸TFTLCD模块(仅限MCU屏,16位8080并口驱动), G1 k2 R- k* n( {' B7 `' M
3.原理图
. @9 V! i# d  N1 a4 u: ~& APVD属于STM32H750的内部资源,只需要软件设置好即可正常工作。我们通过LED1和LCD来指示进入PVD中断的情况。5 F' B/ o' Y# [. U1 a9 r7 s* Z( ?$ o
4 m7 d6 X) T0 q" N' f
29.2.3 程序设计
7 S5 c& f" _: y7 M  ?5 E29.2.3.1 PWR的HAL库驱动

6 p+ X, ^5 _/ I! R7 h$ _3 ~9 ?) TPWR在HAL库中的驱动代码在stm32h7xx_hal_pwr.c文件(及其头文件)中。
, f! X) Q1 P6 iHAL_PWR_ConfigPVD函数
3 H. l% O& b* L- ]0 VPVD的初始化函数,其声明如下:
- M! i. ~5 }% Z  D% Y0 [$ Dvoid HAL_PWR_ConfigPVD (PWR_PVDTypeDef sConfigPVD);  W" j3 ~. Z* ~. R; a  f' c6 v2 W
函数描述:: }0 m. F* @, v7 w
用于初始化PWR。1 N0 n; i$ ?) D7 o+ q0 {% Q- `& G
函数形参:
( p) y  f& A$ e1 I形参1是PWR_PVDTypeDef结构体类型指针变量,其定义如下:
$ N& b  f; P6 ftypedef struct6 A9 x8 |+ {' ]
{& I2 I6 X+ _0 g- u/ [* o
uint32_t PVDLevel; / 指定PVD检测级别 /2 j( x; c1 y) w7 U4 S
uint32_t Mode; / 指定PVD的EXTI检测模式 */
! I0 _0 r. C! h7 d4 L}PWR_PVDTypeDef;
! J5 l" k( v/ N" V! X1)PVDLevel:指向PVD检测级别,对应PWR_CR1寄存器的PLS位的设置,取值范围PWR_PVDLEVEL_0到PWR_PVDLEVEL_7,共八个级别。( }8 r9 b; S9 w& B" h3 o
2)Mode:指定PVD的EXTI边沿检测模式。( G  y2 Q) i; S1 G- i, U* C
函数返回值:7 ^5 ?- b% S$ Z6 y  G
无
" b* K- N7 z- ]* X0 ?' @PVD电压监控配置步骤
7 c% r& T0 a1 s9 q3 D+ j1)配置PVD: b* l! {" N2 ?0 m: B' D# S
调用HAL_PWR_ConfigPVD函数配置PVD,包括检测电压级别、使用中断线的什么边沿缘触发等。
9 X" J$ z4 c  d( a, E2)使能PVD检测,配置PVD/AVD中断优先级,开启PVD/AVD中断! A  t( {9 Z  ~6 a
通过HAL_PWR_EnablePVD函数使能PVD检测。* E' t) @- e8 ?. o2 h
通过HAL_NVIC_EnableIRQ函数使能PVD/AVD中断。6 c* h! p1 \- k% E$ g- X
通过HAL_NVIC_SetPriority函数设置中断优先级。' `* Q( V2 H" p
3)编写中断服务函数  W# Q( V* I* y' U; z
PVD/AVD中断服务函数为:PVD_AVD_IRQHandler,当发生中断的时候,程序就会执行中断服务函数。HAL库有专门的PVD/AVD中断处理函数,我们只需要在PVD/AVD中断服务函数里面调用HAL_PWR_PVD_IRQHandler函数,然后逻辑代码在PVD/AVD中断服务回调函数HAL_PWR_PVDCallback中编写,详见本例程源码。2 t# [3 R' ]; D1 ]4 R; {2 C9 }' j
* T( n5 i0 t/ T; y7 x1 L. Y+ ]* n! N
29.2.3.2 程序流程图, {' a# x$ g/ B2 W; h/ t+ G1 g. }
图29.2.3.2.1 PVD电压监控实验程序流程图& b7 g( Y- _- s% A! q& x  ?- l2 ?
29.2.3.3 程序解析: J- p6 S( H' B
这里我们只讲解核心代码,详细的源码请大家参考光盘本实验对应源码。PWR源码包括两个文件:pwr.c和pwr.h。该章节有四个实验,每一个实验的代码都是在上一个实验后面追加。
6 H# Y4 J4 U$ s: r% ~. I1 Zpwr.h头文件只有函数声明,下面直接开始介绍pwr.c的程序,首先是PVD初始化函数。
' X- T  q& G; }8 b  R( n( d6 |/**9 E& J% @; e3 A
& k0 i  s4 v& J6 f& C3 J
@brief 初始化PVD电压监视器
0 V' U, E+ Q. C% o" I5 m7 T7 ]+ M% G3 d$ n) c+ _$ J" }; ]
@param pls: 电压等级
* \% y& `$ A: s: |/ P# |( ]' V. R' w3 Y; l7 i. Q
@arg PWR_PVDLEVEL_0,1.95V; PWR_PVDLEVEL_1,2.1V% p6 X! w- e" n  H
8 m, \7 S7 U7 g  r
@arg PWR_PVDLEVEL_2,2.25V; PWR_PVDLEVEL_3,2.4V;1 K4 [  D2 F6 x  a1 }1 D

5 V2 P  D: d8 B6 `( B@arg PWR_PVDLEVEL_4,2.55V; PWR_PVDLEVEL_5,2.7V;& `7 _4 s; Q2 R' Z( T4 r/ ~+ U) M
1 x$ q2 b/ p' W7 E- v
@arg PWR_PVDLEVEL_6,2.85V; PWR_PVDLEVEL_7,使用PVD_IN脚上的电压(与/ ^5 j: a$ _" ?! ]8 X
Vrefint比较)- z* ?  U' N' d* _
+ S2 i" R' ?  ?
@retval 无; Q  Q( d7 }* R) e
  1. */$ \4 D8 x  L: g' Y
  2. void pwr_pvd_init(uint32_t pls)1 |; A" n1 n0 P( e/ r0 E1 d: g9 X; {
  3. {
    . p9 s, K* n% {8 p7 z
  4. PWR_PVDTypeDef pvd_handle = {0};
    7 @8 d! }; N  a, k4 u; l2 e

  5. 3 F. K1 e8 h8 r+ f( ?4 X0 B
  6. HAL_PWR_EnablePVD(); /* 使能PVD时钟 */
    7 R; N" q1 S( Z, K) g

  7. ) H7 v8 r/ I. M( a$ J( f# @6 ?
  8. pvd_handle.PVDLevel = pls; /* 检测电压级别 /: E, R: O! o8 @+ H0 A; W8 s
  9. / 使用中断线的上升沿和下降沿双边缘触发 */) S& z2 S4 C+ F( F7 _; p
  10. pvd_handle.Mode = PWR_PVD_MODE_IT_RISING_FALLING;
    % e9 }% q, n7 ?
  11. HAL_PWR_ConfigPVD(&pvd_handle);
    # P. P  z- ^8 c" o) r" S: M
  12. - n  N' X4 M% v2 m) f3 W$ n: b% S
  13. HAL_NVIC_SetPriority(PVD_AVD_IRQn, 3 ,3);4 L+ ]" P% V) t0 x9 z8 ?
  14. HAL_NVIC_EnableIRQ(PVD_AVD_IRQn);7 {* R/ \( P$ ~
  15. HAL_PWR_EnablePVD();                                /* 使能PVD检测 */" |) P0 @4 I& o, U$ J
  16. }
复制代码

  e# Y/ E4 |) E+ C这里需要注意的就是PVD中断线选择的是上升沿和下降沿双边沿触发,其他的内容前面已经讲过。3 ^" B+ O; Q0 ?" v
下面介绍的是PVD/AVD中断服务函数及其回调函数,函数定义如下:* \: E( X0 K0 s+ u9 T) G/ R
  1. /**
    * |+ O1 n4 t. [9 V8 T0 t
  2. 1 ^; ]' b5 s5 h1 z+ v$ ^; a) N
  3. @brief PVD/AVD中断服务函数
    , e# u$ F% d1 a8 |7 g
  4. @param 无% K, Y1 m/ Q5 h  v$ R
  5. @retval 无5 x+ q3 v/ e% I( t+ I' r
  6. */6 [; D" i% C$ f; j7 L7 Q
  7. void PVD_AVD_IRQHandler(void)9 @% ^2 S. Y- s- d& y
  8. {
    9 \9 S% _% q7 {# t
  9. HAL_PWR_PVD_IRQHandler();5 ~1 B7 G. l7 ?4 z. Y; K9 Z2 S0 c
  10. }
    : M5 P, G; {1 V- F0 o& v' m
  11. /**, Z. \6 g7 q! e+ |) B9 O) |
  12. * R, b1 E4 Y- r% C8 T/ g0 R
  13. @brief PVD/AVD中断服务回调函数& X3 j  z; X- {4 s& ^  Q1 S$ r

  14. : d. w& X( e6 e! V# ?7 A# \( r
  15. @param 无2 |  l/ O# }) d" L

  16. . L5 p/ }( m# A, `2 f6 Z9 ?
  17. @retval 无9 u$ w% _6 ^  j* }3 `! w
  18. /
    . x( D  J' z: O& }! K5 r
  19. void HAL_PWR_PVDCallback(void)8 g: ^5 l3 o# Q& K
  20. {5 x- o+ x0 p' G2 Y) Y0 _
  21. if (__HAL_PWR_GET_FLAG(PWR_FLAG_PVDO)) / 电压比PLS所选电压还低 /
    1 H5 i3 ~: W/ F
  22. {! h' g9 y! X. k
  23. / LCD显示电压低 /
    / p/ C, A) ?3 ^5 ~
  24. lcd_show_string(30, 130, 200, 16, 16, “PVD Low Voltage!”, RED);; p. E) s/ y' X! Z/ R+ A. m
  25. LED1(0); / 点亮绿灯, 表明电压低了 /& q# @4 Z# C3 p/ o: [
  26. }- I+ @& F2 x# [0 J
  27. else
    - ^9 v! w" t/ Y, \. u% V3 X
  28. {
    ( ?( U* ?  U* J7 l4 C
  29. / LCD显示电压正常 /
    4 A* [. s& N# U, C6 L+ m1 q
  30. lcd_show_string(30, 130, 200, 16, 16, "PVD Voltage OK! ", BLUE);6 p9 r( h, |* c7 @
  31. LED1(1); / 灭掉绿灯 */8 ^( E" o; M  ^4 [
  32. }
      w1 }; Q' H; s* E$ m
  33. }
复制代码

4 j& a0 @; f0 g0 ~4 BHAL_PWR_PVDCallback回调函数中首先是判断VDD电压是否比PLS所选电压还低,是的话,就在LCD显示PVD Low Voltage!并且点亮LED1,否则,在LCD显示PVD Voltage OK!并且关闭LED1。2 B. y( U2 n& T6 n/ h6 s; `
在main函数里面编写如下代码:
; E! L* f3 S; O
  1. int main(void)
      C- z2 e1 k) P$ R7 Q5 A4 N& _
  2. {2 p7 r$ T" r0 X8 I6 a6 z& M
  3. uint8_t t = 0;# S+ l; k( o( d9 i" r
  4. 2 u- Y1 H6 ~; `9 ]" M
  5. sys_cache_enable(); /* 打开L1-Cache /
    6 m2 c0 f" r3 w3 S- F4 Q1 h
  6. HAL_Init(); / 初始化HAL库 /
    & b+ d9 u; h7 \7 w/ q
  7. sys_stm32_clock_init(240, 2, 2, 4); / 设置时钟, 480Mhz /
    ; y2 a5 G/ Q% Y) o9 |
  8. delay_init(480); / 延时初始化 /+ V, R% D$ I4 e% ^' \
  9. usart_init(115200); / 串口初始化为115200 /
    - b3 J' Z/ k& a( [8 h, Q
  10. mpu_memory_protection(); / 保护相关存储区域 /. ~$ p( v' |) t* P- x* J1 B0 w& r
  11. led_init(); / 初始化LED /- @* ~; E# N) O9 e# m' v
  12. lcd_init(); / 初始化LCD /
    0 {9 {& k  ~( @# E6 s
  13. pwr_pvd_init(PWR_PVDLEVEL_5); / PVD 2.7V检测 */$ T' p9 H8 h' C" r# S$ x% k" k8 O* L

  14. # ^3 K6 ]  Z/ d" h+ Q+ M/ y
  15. lcd_show_string(30, 50, 200, 16, 16, “STM32”, RED);
    0 o8 c2 K6 L$ _
  16. lcd_show_string(30, 70, 200, 16, 16, “PVD TEST”, RED);7 t4 i7 j  Q% `4 r- Y, @; `; q! Q
  17. lcd_show_string(30, 90, 200, 16, 16, “ATOM@ALIENTEK”, RED);
    . S9 P7 H1 \9 e1 ~' ~
  18. /* 默认LCD显示电压正常 */
    ) N  ?! R+ B( @) W4 c8 J
  19. lcd_show_string(30, 110, 200, 16, 16, "PVD Voltage OK! ", BLUE);
    4 S% c; }& t) q( m; e- ]
  20. 7 |; f1 r0 ~* f
  21. while (1), h& h8 l. ^1 A# n& |
  22. {
    7 t6 _4 B' k4 A8 C; h& ?* d0 R$ P
  23. if ((t % 20) == 0)
    1 x" O/ r/ V  p2 R# y: q: K
  24. {
      o+ z" `- H7 x3 }
  25. LED0_TOGGLE(); /* 每200ms,翻转一次LED0 */" b+ p3 s+ ^. p) J1 k8 o/ h
  26. }
    $ t5 u! K) }; J  l* T7 M
  27. 6 y  r$ S: S% o) w: n1 Z
  28. delay_ms(10);8 ]4 P) V1 q3 q& J
  29. t++;
    & s3 V3 @' W$ }' |7 p+ @
  30. }
    7 M% j) R6 l( i7 s& Z9 ^
  31. }
复制代码

4 ^8 _/ }+ M. `+ p5 z+ E这里我们选择PVD的检测电压阀值为2.7V,其他的代码很好理解,最后下载验证一下。0 G8 W1 U+ M/ I; r9 Q' z
* q- l* u- Z) t' Z  r8 e+ m, J' ]
29.2.4 下载验证
5 a1 q9 X$ J7 I& e4 [& i下载代码后,默认LCD屏会显示"PVD Voltage OK!“,当供电电压过低,则LED1会点亮,并且LCD屏会显示PVD Low Voltage!。当开发板供电正常,LED1会熄灭,LCD屏会继续显示"PVD Voltage OK!”。
1 v9 O% r( Q% [+ u% A- W  C  n2 U/ t! j: H/ z
29.3 睡眠模式实验- Z/ E  J. c/ P2 Z2 T; Y* ]
本小节我们来学习睡眠模式实验,该部分的知识点内容请回顾29.1.23电源管理。我们直接从寄存器介绍开始。
) m  I. }+ `1 D, z2 M29.3.1 EXTI寄存器
9 |1 F8 N) a+ K6 W( O3 _7 z( {6 D本实验我们用到外部中断来唤醒睡眠模式。我们用到WFI指令进入睡眠模式,这个后面会讲,进入睡眠模式后,使用外部中断唤醒。进入外部中断后,EXTI_CPUIMR1寄存器的值会自动清零,我们需要对对应的外部中断线位置1,取消屏蔽,相当于其他中断的中断标志位进入中断后硬件自动置1,需要手动清零。
1 ~) J! y9 @" x4 f' E8 N7 QEXTI中断屏蔽寄存器(EXTI_CPUIMR1)8 t( D5 R8 G5 E
EXTI中断屏蔽寄存器描述如图29.3.1.1所示:# s, n0 _6 q# U9 X! x/ M& k
0 U+ m- _% O! g/ C4 @, f( z% Y
图29.3.1.1 EXTI_CPUIMR1寄存器6 j& ?7 _2 P- X8 z+ b4 u
实验中我们使用WK_UP(PA0)唤醒,即EXTI0线中断,所以在外部中断服务函数要把MR0位要置1。
- L$ M4 ?/ b; X' ^% j29.3.2 硬件设计
2 b" X4 s/ N/ k; l! e% h* S1.例程功能
9 [% t1 Z) Y, Q& PLED0闪烁,表明代码正在运行。按下按键KEY0后,LED1点亮,提示进入睡眠模式,此时LED0不再闪烁,说明已经进入睡眠模式。按下按键WK_UP后,LED1熄灭,提示退出睡眠模式,此时LED0继续闪烁,说明已经退出睡眠模式。
$ R3 _/ u+ @: K' g+ r2 t6 w* J- t2.硬件资源
) K( P* S7 i! g% @1)RGB灯1 _  P  R/ P+ ^8 u6 H* ~
RED : LED0 - PB44 Z/ O% ~: V- I. |1 z& k2 X+ }7 U& c
GREEN : LED1 - PE6
  {0 k' O( R" V8 m5 Q2)独立按键 KEY0 - PA1,WK_UP - PA0
3 f0 ~8 X6 a2 N7 M& {3)电源管理(低功耗模式 - 睡眠模式)! L) Y. g$ U4 ]8 o; [, n4 P
4)正点原子2.8/3.5/4.3/7/10寸TFTLCD模块(仅限MCU屏,16位8080并口驱动)! D/ l" S8 W3 P: U
3.原理图
. C: y2 O4 a& JPWR属于STM32H750的内部资源,只需要软件设置好即可正常工作。我们通过KEY0让CPU进入睡眠模式,再通过WK_UP 触发EXTI中断来唤醒CPU。LED0指示程序是否执行,LED1指示CPU是否进入睡眠模式。
) R2 L. D. y6 k* D
, t" Y) B; y$ c6 n6 v29.3.3 程序设计# L6 c! W$ W# T9 {  x
29.3.3.1 PWR的HAL库驱动

" z& |% _  P. D! fHAL_PWR_EnterSLEEPMode函数( [& l" h6 j  X+ B1 D9 u" u: U
进入睡眠模式函数,其声明如下:  u: e, F, f: }7 D
void HAL_PWR_EnterSLEEPMode (uint32_t Regulator, uint8_t SLEEPEntry);" ^) m0 ^8 ^! M) v( K2 \. k/ w. v& q
函数描述:
  H4 E" V3 U* g! x' A用于设置CPU进入睡眠模式。" R/ [% [5 z) I* ?
函数形参:
. b8 D* x' L4 t3 h形参1指定稳压器的状态。有两个选择,PWR_MAINREGULATOR_ON表示稳压器处于主模式,PWR_LOWPOWERREGULATOR_ON表示稳压器处于低功耗模式。对应的是PWR_CR1寄存器的LPDS位的设置(该形参在该函数中没有实质用处)。
3 `5 G: _8 \4 [* g+ y. w5 s形参2指定进入睡眠模式的方式。有两个选择,PWR_SLEEPENTRY _WFI表示使用WFI指令,PWR_SLEEPENTRY_WFE表示使用WFE指令。我们选择前者,不了解这两种指令的区别,请问度娘。
$ Y, V" H* z- G4 v' ?. M$ U函数返回值:
. I) I2 c& N: A无% l% L1 ?- r: q
睡眠模式配置步骤% ^9 z3 ?- ^* _# X" _+ b& x
1)配置唤醒睡眠模式的方式
8 ~& K5 c9 P: C9 ?% U/ [这里我们用外部中断的方式唤醒睡眠模式,所以这里需要配置一个外部中断功能,我们用WK_UP按键作为中断触发源,接下来就是配置PA0(连接按键WK_UP)。8 @$ Q; q# J& B
通过__HAL_RCC_GPIOA_CLK_ENABLE函数使能GPIOA的时钟。
+ G* i1 o( ?  u& }# _* o$ o5 e2 [通过HAL_GPIO_Init函数配置PA0为上升沿触发检测的外部中断模式,开启下拉电阻等。
- |4 Y: R& _- S- q- L通过HAL_NVIC_EnableIRQ函数使能EXTI0中断。
( V# r9 ^  s4 }* C; S' I通过HAL_NVIC_SetPriority函数设置中断优先级。3 K2 ]+ y8 Q8 q' H4 b& t' x% `
编写EXTI0_IRQHandle中断函数,在中断服务函数中调用HAL_GPIO_EXTI_IRQHandler。
  a+ ]& L) F5 z, b3 h! L3 ^最后编写HAL_GPIO_EXTI_Callback回调函数。由于前面已经介绍过外部中断的配置步骤,这里就介绍到这里,详见本例程源码。
5 H! ]5 t, [  F0 J3 x2)进入CPU睡眠模式  P$ _% T5 M8 g. N7 F
通过HAL_SuspendTick函数暂停滴答时钟,防止通过滴答时钟中断唤醒。
8 |/ v. O8 f$ j+ h1 ]8 w# y通过HAL_PWR_EnterSLEEPMode函数进入睡眠模式。' y2 T" @" `- u: O2 B8 O4 c
3)通过按下按键触发外部中断唤醒睡眠模式, a1 X/ N9 N# i2 X  V
在本实验中,通过按下KEY0按键进入睡眠模式,然后通过按下WK_UP按键触发外部中断唤醒睡眠模式。- `; B3 ~9 Q4 b# S
  M1 T/ m. N- @# K$ s( f
29.3.3.2 程序流程图" C0 U% y$ x. ]
图29.3.3.2.1 睡眠模式实验程序流程图
2 w) B$ `% c: c! U29.3.3.3 程序解析4 s3 x* K/ F: R7 q3 f' m1 J- Q
这里我们只讲解核心代码,详细的源码请大家参考光盘本实验对应源码。PWR驱动源码包括两个文件:pwr.c和pwr.h。; X$ I. q9 }1 I
首先看pwr.h头文件的几个宏定义:2 G. _  t" Q1 x1 f$ H# x* v2 B- j
/* PWR WKUP 按键 引脚和中断 定义8 h* X6 X9 {( ^" u# Y( L  h
; Y% s9 Z9 ?( [6 `9 _
我们通过WK_UP按键唤醒 MCU, 因此必须定义这个按键及其对应的中断服务函数
3 x2 Q- X0 _- L( T7 O) ]3 P*/. F& f1 X$ W( K4 w2 W
#define PWR_WKUP_GPIO_PORT GPIOA5 ~7 k: x8 h! B* l' z  p8 G* T$ P
#define PWR_WKUP_GPIO_PIN GPIO_PIN_0! @* h; Y0 i- E- F1 G5 Q* L9 I
#define PWR_WKUP_GPIO_CLK_ENABLE() do{ __HAL_RCC_GPIOA_CLK_ENABLE(); }while(0)
6 ^3 G+ `& J- Z+ d- x- A2 S& E8 O( q#define PWR_WKUP_INT_IRQn EXTI0_IRQn  d0 @6 P# V$ ^3 m; z
#define PWR_WKUP_INT_IRQHandler EXTI0_IRQHandler+ X! V- J) i1 _7 Y1 m: i
这些定义是WK_UP按键的相关宏定义,以及其对应的外部中断线0的相关定义。
; C6 N& q& a+ u0 m0 [: ipwr.h头文件就介绍这部分的程序,下面是pwr.c文件,先看低功耗模式下的按键初始化函数,其定义如下:( j* D$ ^; G, e3 M6 u# W( a
/**
$ G! T. Q7 _2 T8 e5 R8 `8 ~! i3 V: G. y; B" O
@brief 低功耗模式下的按键初始化(用于唤醒睡眠模式/停止模式), o# ?( i5 K3 n2 v0 W4 ^

( o' C2 E, t" e6 E. M9 x@param 无+ ?& E4 a* x$ l5 l

! s( P& y. s) X- V# B% e2 a@retval 无
$ d3 b8 {0 U. z3 |5 P
  1. */
    - u& r& o1 }+ x9 Q; N# N
  2. void pwr_wkup_key_init(void)
    % E7 P: x% Q1 s0 F6 E4 G
  3. {
    ) A( W& i5 _) P. {' u, k3 x
  4. GPIO_InitTypeDef gpio_init_struct;. p& X* F" H0 N3 d$ ]$ `
  5. 4 s& |  E0 M7 p8 L3 w* Y* s
  6. PWR_WKUP_GPIO_CLK_ENABLE(); /* WKUP时钟使能 */
    1 \+ U" J/ O9 |5 U0 F* m
  7. 4 F* {8 T1 x5 a% x) o
  8. gpio_init_struct.Pin = PWR_WKUP_GPIO_PIN; /* WKUP引脚 /
    2 B0 z! \- ]7 t5 ^3 {9 Y
  9. gpio_init_struct.Mode = GPIO_MODE_IT_RISING; / 中断,上升沿 /
    ! y" w% ]" A) w( ^* x/ s. s8 c; X% ]4 ?
  10. gpio_init_struct.Pull = GPIO_PULLDOWN; / 下拉 /- }( {% X* \" M$ f8 {2 Z
  11. gpio_init_struct.Speed = GPIO_SPEED_FREQ_VERY_HIGH; / 高速 /
    1 q. U5 G' o# u. |4 A
  12. HAL_GPIO_Init(PWR_WKUP_GPIO_PORT, &gpio_init_struct); / WKUP引脚初始化 */
    . n# F$ v: S) r" Y% K" \: l6 o
  13. # }( c3 F- ?4 u% \
  14. HAL_NVIC_SetPriority(PWR_WKUP_INT_IRQn,2,2); /* 抢占优先级2,子优先级2 /' P0 x" D( T" d. t
  15. HAL_NVIC_EnableIRQ(PWR_WKUP_INT_IRQn);; E% Z7 b) X; Z9 ]( z  J
  16. }
复制代码

1 n& R' d4 Z7 f该函数初始化WK_UP按键(PA0),并设置上升沿触发的外部中断线0,最后设置中断优先级并使能外部中断线0。
" C' a& D6 Y$ e  m下面介绍的是进入CPU睡眠模式函数,其定义如下:2 B: t) P7 s5 c% F- U: ~8 N5 L
/*
$ g  ^" b  t! v, }5 c* \7 m# C1 V4 v  B) O: L; i8 E4 Q
@brief 进入CPU睡眠模式
4 V+ ?4 {, v% ]: H5 b
: E1 k  [  X* g4 L* W# E@param 无
6 Z8 _) ~& h9 z, ?. O3 n% g8 ~% u5 z: w3 s0 k5 K
@retval 无+ k4 N7 s) f- V
  1. /3 j, K8 ]% ?, {2 E! O( t3 c; k
  2. void pwr_enter_sleep(void)
    2 [# K8 x4 p. B, ]. A6 M  F4 j
  3. {
    ; y# w" W. N* X6 n- h5 {4 p/ U  @
  4. HAL_SuspendTick(); / 暂停滴答时钟,防止通过滴答时钟中断唤醒 /
    , k3 i7 Z! C  z6 m7 r# N: \  B) H
  5. / 进入睡眠模式 /
    9 P' E  W2 s  S
  6. HAL_PWR_EnterSLEEPMode(PWR_MAINREGULATOR_ON, PWR_SLEEPENTRY_WFI);2 F1 R9 x' B" q6 u3 q; e# l& U
  7. }
复制代码
& i+ w& X2 F. `6 s# ?& X
首先是调用HAL_SuspendTick函数,暂停滴答时钟,防止睡眠模式被滴答时钟中断唤醒。然后调用HAL_PWR_EnterSLEEPMode函数使用WFI指令进入睡眠模式。" F( ^- R" K% q& q) \$ \
下面介绍的是WK_UP按键外部中断服务函数及其回调函数,函数定义如下:
  C& R1 O/ \. N- w' l8 r" f/*9 A0 w1 L+ o! e; v' Z" m/ D0 ]
7 p5 N$ S- K+ j4 s8 D" j
@brief WK_UP按键 外部中断服务程序9 ~: l& O* Z( `( x% x5 B& K4 O2 {

+ Y8 A4 Y* l4 f" ^9 X, f@param 无
- \% y# p3 x1 l, f/ m, [. f9 |0 f. c5 J1 Z
@retval 无
6 P2 A- z" V! ]1 f( _! T*/  z0 N) j! J' i, K
void PWR_WKUP_INT_IRQHandler(void)3 O% J- x( Y  M9 v/ D$ ^
{
3 o8 E/ l+ V- dHAL_GPIO_EXTI_IRQHandler(PWR_WKUP_GPIO_PIN);# x0 R; P, Q$ g7 B
}
8 {0 M9 A0 ~+ o6 w( c( k
0 ]! M2 X( n) n  p8 \/**
, A" t4 b2 B& L" H
/ b7 l0 z2 Z0 k2 X1 P; }@brief 外部中断回调函数) [& @6 [# `. _! e$ l
- D  h3 a8 _% ~- Y0 Y# n
@param GPIO_Pin:中断线引脚5 V9 J3 u" Y' ^: }1 K& Z9 e/ Y
$ j$ i/ `: T* }4 ]" c6 N, Q! _3 r
@note 此函数会被PWR_WKUP_INT_IRQHandler()调用
! ^/ l7 X! N& t' l2 M& p. B; E4 a  f+ C% M$ d( C. A2 {
@retval 无. o4 @3 W: `/ d( ?
/% Q3 I1 d8 G$ h1 {
void HAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin)
; |' J0 M0 t; n# D0 s{# T1 d' [  U. Y9 l, V+ R2 x$ u! E
if (GPIO_Pin == PWR_WKUP_GPIO_PIN)
3 D9 q: i- T2 I& E{
/ `$ g# o1 h6 e6 b' v( e/ HAL_GPIO_EXTI_IRQHandler()函数已经为我们清除了中断标志位,: n0 P/ x3 J' P! [7 g' A7 S) {
所以我们进了回调函数可以不做任何事 */2 E$ a" U" b, O7 K
}, }, Z# j5 d7 d9 G1 d6 F
}8 w5 R8 |+ A: v4 R4 O; k( G: B1 O  E
在WK_UP按键外部中断服务函数中我们调用HAL库的HAL_GPIO_EXTI_IRQHandler函数来处理外部中断。该函数会调用__HAL_GPIO_EXTI_CLEAR_IT函数取消屏蔽对应的外部中断线位,这里是EXTI_CPUIMR1寄存器相应位,还有其他寄存器控制其他外部中断线。我们只是唤醒睡眠模式而已,不需要其他的逻辑程序,所以HAL_GPIO_EXTI_Callback回调函数可以什么都不用做,甚至也可以不重新定义这个回调函数(屏蔽该回调函数也可以)。* B8 p3 @. s+ D6 Z+ r: o5 Z7 q. c4 u
最后在main.c里面编写如下代码:
: x9 ]9 q& L3 o7 u6 d/ I
  1. int main(void)! t( w7 f) _# [5 X
  2. {" D$ r6 H; L- L" G/ Z4 k
  3. uint8_t t = 0;
    ) ~! U5 p) Z" K7 Q% f& M
  4. uint8_t key = 0;
    8 ?8 S! G9 _* a! [5 p3 M( Y

  5. 7 k5 v2 J9 y& U
  6. sys_cache_enable(); /* 打开L1-Cache /
    , T" ?, {: S) O6 f
  7. HAL_Init(); / 初始化HAL库 /
    * ?8 t4 m! l2 a2 {  l- ]
  8. sys_stm32_clock_init(240, 2, 2, 4); / 设置时钟, 480Mhz /
    & J  {8 i! s  s$ m
  9. delay_init(480); / 延时初始化 /* K" R3 X/ r3 M! r+ l
  10. usart_init(115200); / 串口初始化为115200 /
    5 w- g6 r. A* H! s" Y# z
  11. mpu_memory_protection(); / 保护相关存储区域 /2 o' C6 G  W/ m0 i6 W/ |9 i, F
  12. led_init(); / 初始化LED /
    5 ^* _! K# G  {8 G. P& X' [7 a
  13. lcd_init(); / 初始化LCD /1 V  n: R6 ]5 o- L' i4 L; }& S) w
  14. key_init(); / 初始化按键 /% b9 i4 n" O0 P' _
  15. pwr_wkup_key_init(); / 唤醒按键初始化 */
    2 H& S: T$ O8 z

  16. % M+ E5 `; a2 {
  17. lcd_show_string(30, 50, 200, 16, 16, “STM32”, RED);
    + `2 Q/ G  z+ D5 g
  18. lcd_show_string(30, 70, 200, 16, 16, “SLEEP TEST”, RED);. V5 U' M% k" q: i# b
  19. lcd_show_string(30, 90, 200, 16, 16, “ATOM@ALIENTEK”, RED);7 S2 S9 x" [  H0 }
  20. lcd_show_string(30, 110, 200, 16, 16, “KEY0:Enter SLEEP MODE”, RED);
    . t5 n) j* T, G. C
  21. lcd_show_string(30, 130, 200, 16, 16, “KEY_UP:Exit SLEEP MODE”, RED);
    ; S5 R, X" M' y4 j: ~$ y

  22. 3 ^0 _- ]) L5 k
  23. while (1)$ y9 L  u1 G, C0 N
  24. {
    ; u; A$ K. W  x- [2 \* y
  25. key = key_scan(0);2 I: O: h8 P( |6 S6 y; J5 M9 _6 A% Z
  26. * a5 \; X8 l( h2 f+ w0 Z2 p
  27. if (key == KEY0_PRES)
    ( |0 s( T" c# J$ C
  28. {
    $ @: U; R# P/ R# H9 ~3 j1 |
  29.      LED1(0);                      /* 点亮绿灯,提示进入睡眠模式 */              s+ s& j/ v+ ?  j
  30.      pwr_enter_sleep();          /* 进入睡眠模式 */            * {1 F0 c+ T; I/ j) k
  31.      HAL_ResumeTick();           /* 恢复滴答时钟 */
    * p' h, @9 I5 s; U
  32.      LED1(1);                      /* 关闭绿灯,提示退出睡眠模式 */
    ' \% e9 t) ~; Y  T, E- |
  33. }
    + p1 @: N1 [/ b' {6 Q0 A: b

  34. ! y$ ]% a3 n, K+ [& D
  35. if ((t % 20) == 0)+ C5 h0 F* x3 m
  36. {
    ( J5 J6 {6 v+ Q& j: A) X
  37.      LED0_TOGGLE();      /* 每200ms,翻转一次LED0 */& q4 v- @9 F2 ^# D7 W
  38. }
    * A- t/ ~& e) T8 e
  39. 2 `) l6 `5 Z, Y. f1 y& X, o
  40. delay_ms(10);. ^  F: {* M% V6 S
  41. t++;6 i3 b. Z& d% b' y% g' N8 }% p
  42. }
    & C, X% K9 w! i' Z# @( c
  43. }
复制代码
6 q) n: J& N& _6 J8 ]2 f5 u6 f
该部分程序,功能就是按下KEY0后,点亮LED1、暂停滴答时钟并进入睡眠模式。然后一直等待外部中断唤醒,当按下按键WK_UP,就触发外部中断,睡眠模式就被唤醒,然后继续执行后面的程序,恢复滴答时钟,关闭LED1等。
, \4 Q9 S9 s/ z" T; }) o29.3.4 下载验证
; z! z. M7 K: K3 _3 Z# C$ \下载代码后,LED0闪烁,表明代码正在运行。按下按键KEY0后,LED1点亮,提示进入睡眠模式,此时LED0不再闪烁,说明已经进入睡眠模式。按下按键WK_UP后,LED1熄灭,提示退出睡眠模式,此时LED0继续闪烁,说明已经退出睡眠模式。5 e0 A7 Q4 C3 u( D  S2 X  B8 L
  i) w5 x" K' P- O* M
29.4 停止模式实验; [/ _8 A& X1 J, U: B" n9 G
本小节我们来学习停止模式实验,该部分的知识点内容请回顾29.1.23电源管理。我们直接从寄存器介绍开始。
, ^% h- u3 V0 [$ Q29.4.1 PWR寄存器5 O" z4 e1 u' m! I0 P
本实验我们用到外部中断来唤醒停止模式。我们用到WFI指令进入停止模式,这个后面会讲,进入停止模式后,使用外部中断唤醒。外部中断部分内容参照睡眠模式即可,都是共用同样的配置。% P2 U% A/ [* g0 g9 a! \
下面主要介绍PWR_CR1和PWR_CPUCR寄存器相关位。
% C5 j' C4 y# d0 @PWR控制寄存器 1(PWR_CR1)
5 u8 G2 ]. t1 p* G4 y3 h3 c7 C9 x0 VPWR的控制寄存器1描述如图29.4.1.1所示:
! y( E- ^( R4 y' r" o, j6 y. b( h! w% s3 v/ X: ^# e- c
图29.4.1.1 PWR_CR1寄存器% X+ ^8 F- ^& n' A* k% A
进入停止模式,我们设置稳压器为低功耗模式,等待中断唤醒,所以位LPDS置1。
% `( V; ~1 V  C. t0 a) H" RPWR CPU控制寄存器(PWR_CPUCR)% g+ G" y# D1 O7 Y2 i
PWR CPU控制寄存器描述如图29.4.1.2所示:, p% V' N" O1 i7 g! p/ K' H) Y

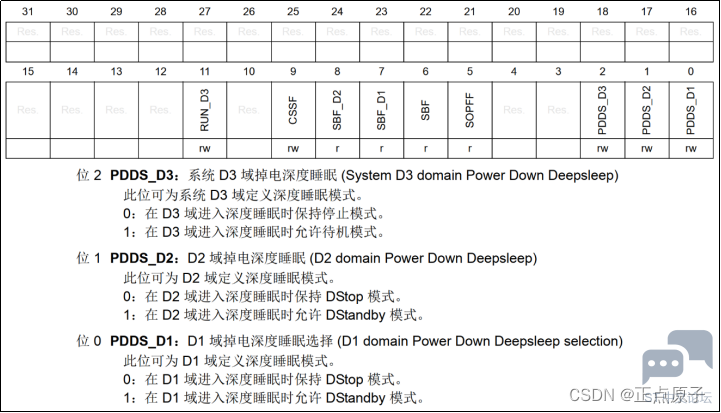
% l6 n' n% A' K图29.4.1.2 PWR_CPUCR寄存器
$ c. B% o. @7 r9 J6 p+ h! ]位PDDS_D1~ PDDS_D3都设置为0, 保持D1/D2/D3进入深度睡眠后,进入停止模式。在设置该寄存器前,我们要使能系统控制寄存器SCR的位2(SLEEPDEEP),该位置1,该寄存器在M7内核手册。然后在停止模式后,关闭SLEEPDEEP位。' h! ]) B0 ^0 r" c, `
29.4.2 硬件设计- f# a+ [. S) f, m  `
1.例程功能: \0 R; ~' u* e
LED0闪烁,表明代码正在运行。按下按键KEY0后,LED1点亮,提示进入停止模式,此时LED0不再闪烁,说明已经进入停止模式。按下按键WK_UP后,LED1熄灭,提示退出停止模式,此时LED0继续闪烁,说明已经退出停止模式。
) ]8 R/ m' v# ^$ ]+ K" T2.硬件资源
) V! A$ @2 a# a: j, c1)RGB灯
, b; o3 |: Z8 e" QRED : LED0 - PB4& z4 I) a5 E' j& l# Y2 i1 F
GREEN : LED1 - PE6
3 v. @0 J1 l0 i" ]3 W' K6 O3 \6 m2)独立按键2 Z6 p; \* o9 X) [3 S
KEY0 - PA1& ]1 \6 C0 f6 G7 K
WK_UP - PA0/ v8 b, w; N& ~: d# I5 K2 S9 Q2 m9 ?6 u
3)电源管理(低功耗模式 – 停止模式)
/ _  t& A1 y+ L4 a' }9 [9 a: J4)正点原子2.8/3.5/4.3/7/10寸TFTLCD模块(仅限MCU屏,16位8080并口驱动)
5 _! R) s: X- Z- F8 f& v4 v  M3.原理图
3 |  I7 K4 |+ p5 Q( |4 {  e6 APWR属于STM32H750的内部资源,只需要软件设置好即可正常工作。我们通过KEY0让CPU进入停止模式,再通过WK_UP 触发EXTI中断来唤醒CPU。LED0指示程序是否执行,LED1指示CPU是否进入停止模式。
8 p1 x1 g; f" C$ W) i29.4.3 程序设计. d1 _5 E1 e8 x" p- o  H' _
29.4.3.1 PWR的HAL库驱动
! ~; y# v% P9 i% q0 y, {( F
4.HAL_PWR_EnterSTOPMode函数
* x2 j. }8 y* ?5 L/ H进入停止模式函数,其声明如下:2 E7 {6 C0 o: `2 G
void HAL_PWR_EnterSTOPMode (uint32_t Regulator, uint8_t STOPEntry);
7 u3 d% ~; b7 \  ^7 S* f函数描述:
0 z" t# W- j6 f  _用于设置CPU进入停止模式。
  ?8 Y9 R( r- a5 _  `函数形参:9 }( ~1 A4 x6 y0 C4 Z5 F
形参1指定稳压器在停止模式下的状态。有两个选择,PWR_MAINREGULATOR_ON表示稳压器处于主模式,PWR_LOWPOWERREGULATOR_ON表示稳压器处于低功耗模式。对应的是PWR_CR1寄存器的LPDS位的设置。% w& H% c, J* S* L; T9 }) e7 V3 Y
形参2指定用WFI还是WFE指令进入停止模式。有两个选择,PWR_STOPENTRY_WFI表示使用WFI指令,PWR_STOPENTRY_WFE表示使用WFE指令。我们选择前者,不了解这两种指令的区别,请问度娘。
7 ^- w' G$ `) }, r# K函数返回值:
1 F/ O' [8 ], Q1 Q% I! w无$ C3 @; L( Z5 y; z% v& z! A
停止模式配置步骤5 H. ?( r+ I: ]6 o
1)配置唤醒停止模式的方式
. M: f  `  k5 U8 O% Y2 l0 t- N这里我们用外部中断的方式唤醒停止模式,所以这里需要配置一个外部中断功能,我们用WK_UP按键作为中断触发源,接下来就是配置PA0(连接按键WK_UP)。4 t  n% v4 ?( K) S2 B' e8 A2 O- i
通过__HAL_RCC_GPIOA_CLK_ENABLE函数使能GPIOA的时钟。
! ?5 V& L; i, e, _1 ~& d3 x- C通过HAL_GPIO_Init函数配置PA0为上升沿触发检测的外部中断模式,开启下拉电阻等。
; `; N/ l+ F* A" e通过HAL_NVIC_EnableIRQ函数使能EXTI0中断。+ K7 F1 o# b# n0 @; S* J0 I- M
通过HAL_NVIC_SetPriority函数设置中断优先级。! Z) p* Z- N1 g5 C+ h
编写EXTI0_IRQHandle中断函数,在中断服务函数中调用HAL_GPIO_EXTI_IRQHandler。) T3 I5 P7 R; }
最后编写HAL_GPIO_EXTI_Callback回调函数。由于前面已经介绍过外部中断的配置步骤,这里就介绍到这里,详见本例程源码。! |  [+ `- x) y/ a. W% W
2)进入CPU停止模式$ R) M: X2 e2 p
通过sys_stm32_clock_init函数降频。降低性能前,应先减小系统频率,再更改电压调节。- {/ n& c  `  h8 m1 X7 r
通过HAL_PWR_EnterSTOPMode函数进入停止模式。
4 ]5 i  \+ g- M0 @. r8 _3)通过按下按键触发外部中断唤醒睡眠模式9 G) O6 n  _2 V; J+ L
在本实验中,通过按下KEY0按键进入停止模式,然后通过按下WK_UP按键触发外部中断唤醒停止模式。  i3 Y( y& ~. U3 k) }
29.4.3.2 程序流程图
/ X  ~( c- t! p( x% K图29.4.3.2.1 停止模式实验程序流程图; j. T7 {1 W( z
29.4.3.3 程序解析
; E0 Z+ |& I5 F3 j+ D/ d这里我们只讲解核心代码,详细的源码请大家参考光盘本实验对应源码。PWR驱动源码包括两个文件:pwr.c和pwr.h。
, V) Z- K, h3 M% w首先看pwr.h头文件,因为我们还是用到WK_UP对应的外部中断线来唤醒停止模式的CPU,pwr.h头文件的WK_UP按键对应的宏定义我们也是用到的,上个实验已经讲过,这里不再赘述。下面是pwr.c文件,WK_UP按键的相关函数我们还是用上个实验的,我们主要介绍进入停止模式函数,其定义如下:1 ], @: V- `: z. f% |
/**& ~4 b# z) f. k5 X6 n- v

. ]: z7 i; V# B3 c@brief 进入停止模式
7 v5 _4 `- H! G: e1 [
# y( b5 J) b5 C9 F6 a3 V@param 无( Z+ Z8 y) w& g: ~! Z" T

% U- c" n5 Z- v, `; M2 P@retval 无' A" q7 }. u! W4 }
/. [7 [9 ~, y! n' J  ]0 s9 _5 O  Y
void pwr_enter_stop(void)
+ D* a! A( U3 u{/ Q4 c  K0 m/ i7 i$ r% E" {
sys_stm32_clock_init(200, 2, 2, 4); / 设置时钟,400Mhz,降频 /
  @9 P2 |* ?0 v' S. q. F+ W/ 当SVOS3进入停止模式时,设置稳压器为低功耗模式,等待中断唤醒 */
  L6 u' @/ ~+ u6 C5 P, R* x% q/ Q1 NHAL_PWR_EnterSTOPMode(PWR_LOWPOWERREGULATOR_ON, PWR_STOPENTRY_WFI);) t- s: W* W7 c% c  Y* h# x
}
& a; [: U  c' P该函数首先是调用sys_stm32_clock_init函数重新设置系统时钟频率,降频到400MHZ。然后调用HAL_PWR_EnterSTOPMode函数进入停止模式,形参1选择PWR_LOWPOWERREGU LATOR_ON表示设置稳压器为低功耗模式,形参2则是选择WFI指令。这里我们不再需要像睡眠模式实验一样要暂停滴答时钟,因为滴答时钟中断无法唤醒停止模式,只有外部中断可以唤醒。5 O& @% T0 Z$ j0 i$ r
最后在main.c里面编写如下代码:! W% ]8 a3 K! x1 r- J
  1. int main(void)4 z, J6 F) s$ p6 G
  2. {
    & z0 u7 M6 F+ O
  3. uint8_t t = 0;
    $ ]/ \0 m/ B1 x# N7 f1 f
  4. uint8_t key = 0;
    5 f8 o# @# r4 J* ?7 q3 z6 H, _4 U
  5. * U0 ^# O5 s) }* _
  6. sys_cache_enable(); /* 打开L1-Cache /
    5 n/ A0 X' F. h+ W" ?$ o% Y- R6 @
  7. HAL_Init(); / 初始化HAL库 /2 w/ Q. A- K. q
  8. sys_stm32_clock_init(240, 2, 2, 4); / 设置时钟, 480Mhz /
    7 c6 G- H+ z& J5 x1 |( U: ^
  9. delay_init(480); / 延时初始化 /3 i8 Z, F: y: A3 a* ?
  10. usart_init(115200); / 串口初始化为115200 /' y' e. f. L+ L! j% W* g0 |
  11. mpu_memory_protection(); / 保护相关存储区域 /
    6 h  L, M% m( u, u+ k
  12. led_init(); / 初始化LED /
    " d1 V  v; R7 K$ z: S! A- `
  13. lcd_init(); / 初始化LCD /( S. k0 O: H4 v# @7 f
  14. key_init(); / 初始化按键 /  Q3 g" u; ]: p8 f2 l% j$ S' f
  15. pwr_wkup_key_init(); / 唤醒按键初始化 */
    " c8 P4 ^! y* q" E+ R

  16. 6 l  L; ]1 n: ?% @/ K  A& u& M9 F
  17. lcd_show_string(30, 50, 200, 16, 16, “STM32”, RED);1 t' }9 k. r3 {: m+ R! h
  18. lcd_show_string(30, 70, 200, 16, 16, “STOP TEST”, RED);
    - U' a; i6 ~7 @5 m( Q2 K0 z( Z
  19. lcd_show_string(30, 90, 200, 16, 16, “ATOM@ALIENTEK”, RED);
    6 V* _) p* V* o- E& n& v
  20. lcd_show_string(30, 110, 200, 16, 16, “KEY0:Enter STOP MODE”, RED);$ U3 c# g3 l3 Y  D7 u: p
  21. lcd_show_string(30, 130, 200, 16, 16, “KEY_UP:Exit STOP MODE”, RED);) N& F& p7 C& s2 ?1 Z

  22. $ O' f  {9 Q$ g7 H. d
  23. while (1)
    / v3 R) }/ o. p! O9 V
  24. {6 v& |2 V6 f0 l3 ]
  25. key = key_scan(0);
    * z; `6 @; ~% G% c0 K0 D$ a
  26. ; A6 d" n) A; U
  27. if (key == KEY0_PRES), @) G& W/ W# k+ P# M) X1 R+ Y! T
  28. {
    4 e& R* `7 O) @9 J# x+ `% E) @
  29.      LED1(0);    /* 点亮绿灯,提示进入停止模式 */ : M1 H; _2 ~8 l1 u- o
  30.      pwr_enter_stop(); /* 进入停止模式 */
    " C5 c3 v- T( w+ {
  31.      /* 从停止模式唤醒, 需要重新设置系统时钟, 480Mhz */6 i4 _! [1 k6 P2 o
  32.      sys_stm32_clock_init(240, 2, 2, 4);
      V: @1 m( [0 l7 g/ ?( g
  33.      LED1(1);            /* 关闭绿灯,提示退出停止模式 */
    + l6 Y7 R# b0 @
  34. }0 m9 P6 L, w# v# K3 q7 @2 J

  35. . j+ d: a% u' u# ^: F9 ^
  36. if ((t % 20) == 0). N/ c% P, s. @5 n
  37. {- Y4 y3 k7 v' k7 u) @  ^
  38.      LED0_TOGGLE();      /* 每200ms,翻转一次LED0 */: o* k" ~: S& M% U" [
  39. }
    5 Z; q3 d' \3 C3 I/ I- i

  40. ) m6 L/ S4 X4 A$ G# z9 ~
  41. delay_ms(10);0 n: t8 r; C4 `4 ~  Y
  42. t++;0 O% I, v+ w5 @% u8 q
  43. }
    4 r7 O, z, j: S4 J) }' G' o
  44. }
复制代码

3 S/ ?2 I3 @$ G0 T该部分程序,功能就是按下KEY0后,点亮LED1、暂停滴答时钟并进入停止模式。然后一直等待外部中断唤醒,当按下按键WK_UP,就触发外部中断,停止模式就被唤醒,然后继续执行后面的程序,重新设置系统时钟480MHZ,关闭LED1等。! L) z% I$ y+ X" |; N# d: ?
29.4.4 下载验证
/ f' @0 [+ d9 F  S4 ^- R下载代码后,LED0闪烁,表明代码正在运行。按下按键KEY0后,LED1点亮,提示进入停止模式,此时LED0不再闪烁,说明已经进入停止模式。按下按键WK_UP后,LED1熄灭,提示退出停止模式,此时LED0继续闪烁,说明已经退出停止模式。% Y3 k; S6 F9 {* y" g
- `0 u9 K! t* T
29.5 待机模式实验& E9 q9 x. L' S2 x; e
本小节我们来学习待机模式实验,该部分的知识点内容请回顾29.1.23电源管理。我们直接从寄存器介绍开始。
4 f4 l0 J+ ~4 j9 Y" b29.5.1 PWR寄存器# C7 _7 c7 [: J3 k4 Z( ~9 H# r
本实验是先对相关的电源控制寄存器配置待机模式的参数,然后通过WFI指令进入待机模式,使用特定唤醒源WKUP引脚来唤醒待机模式。
' s- c' h  d- ]( U下面主要介绍本实验用到的几个寄存器。
5 H$ w6 \" z: ]" w6 j& gPWR唤醒使能和极性寄存器(PWR_WKUPEPR)
8 H* T/ K9 a" S# ]# y1 a6 gPWR唤醒使能和极性寄存器描述如图29.5.1.1所示:
: l  c  F% L3 P1 _9 l6 r/ m; P
, ^6 V  Q& R4 `) ^图29.5.1.1 PWR_WKUPEPR寄存器. D& o0 A; P, U
本章,我们使用PA0的上升沿来唤醒MCU,PA0对应的WKUP源为:WKUP1,因此,对于PWR_WKUPEPR寄存器,我们需要设置的位如下:& x" _7 x$ p) x8 L! q5 r( D$ y
1,设置WKUPEN1位为1,使能WKUP1的唤醒功能。
0 F% d' F3 V3 w( C2,设置WKUPPP1位为0,选择上升沿唤醒。8 s/ V8 ]. j4 K: Y
3,设置WKUPPUPD1[1:0]位为2,选择使用下拉电阻,以保持WKUP1脚的低电平状态。2 k; v" i6 }; O
根据这三个步骤,设置好PWR_WKUPEPR寄存器,就可以设置PA0引脚的上升沿唤醒MCU了。' Z& _9 Q9 N- A4 o" S
PWR唤醒清除寄存器(PWR_WKUPCR)1 d9 |$ g- H: _% {! q! N3 @  b
PWR唤醒清除寄存器描述如图29.5.1.2所示:
0 G- V+ `3 O2 f. m% `  h
! l: E3 |) b5 J" Y4 B8 c- S图29.5.1.2 PWR_WKUPCR寄存器9 y3 }. X, c* j+ N  E' |
该寄存器我们只关心WKUPC1位,设置WKUPC1为1,可以清除PA0的唤醒标志位。0 `0 g6 J6 D( x1 g, u' s6 x6 Q
PWR CPU控制寄存器(PWR_CPUCR)
3 I1 c- P, C7 T: Y" X: Z  VPWR CPU控制寄存器描述如图29.5.1.3所示:: o. n+ y9 N& M) R! b) |
. |" Y* V/ x8 V0 p; ~) u, @
图29.5.1.3 PWR_CPUCR寄存器6 F2 [5 R5 I, p$ L
该寄存器我们只需要关心最低3个位,分别用于设置在D1域、D2域和D3域进入深度睡眠模式时,允许待机模式,已达到最低功耗的目的。所以这三个位都要设置为1。  g8 A+ Q1 b- [8 y- V
系统控制寄存器(SCB_SCR)8 A" |; I- i3 N' n
系统控制寄存器描述如图29.5.1.4所示:3 ?- S& a! C% _/ e2 X9 j
: o! d4 S" `, ]& g, m0 K
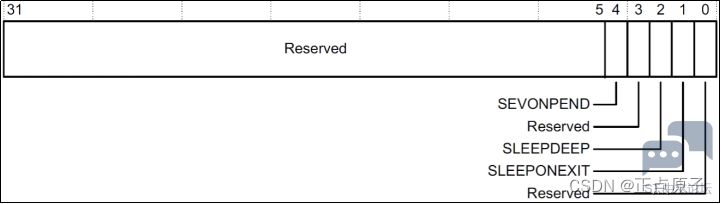
图29.5.1.4 SCB_SCR寄存器: l* L- J0 u' j8 i4 A
该寄存器我们只关心:SLEEPDEEP位,要进入待机模式,我们必须设置该位为1。- O$ ^, _  e7 N- Y* E8 y1 p
29.5.2 硬件设计8 ]! Q# R2 Q) @& k5 U$ X
1.例程功能, I( |! L+ t$ a
LED0闪烁,表明代码正在运行。按下按键KEY0后,进入待机模式。待机模式下大部分引脚处于高阻态,所以说这时候LED0会熄灭,TFTLCD屏熄灭。按下按键WK_UP后,退出待机模式(相当于复位操作),程序重新执行,LED0继续闪烁,TFTLCD屏点亮。* d7 z* o" l% _1 z2 ~
2.硬件资源
* N) j4 C1 s+ }' c8 X1 `; y1)RGB灯
( a5 g9 B7 K7 m! u% J. Y: YRED : LED0 - PB4+ u+ @0 I) @' n& Y8 O& z# O, }  `
2)独立按键
& }" o4 N# _9 W3 k  f2 kKEY0 - PA1
2 ~/ Z4 F, b/ wWK_UP - PA0
1 T# e2 H3 a" t5 `( K4 a) L2 G3 `3)电源管理(低功耗模式 – 待机模式)1 G8 c) V, s7 {
4)正点原子2.8/3.5/4.3/7/10寸TFTLCD模块(仅限MCU屏,16位8080并口驱动)
" j) M9 J5 t9 H/ [0 I3.原理图
% L* L. e' n3 m& aPWR属于STM32H750的内部资源,只需要软件设置好即可正常工作。我们通过KEY0让CPU进入待机模式,再通过WK_UP上升沿触发唤醒CPU。LED0指示程序是否执行。& ?; F, B( z3 d0 C: B. u

: T5 e% Q! A$ R/ o2 O  e+ d29.5.3 程序设计
. k: q  R8 m2 ]) T8 v29.5.3.1 PWR的HAL库驱动
5 C, W% E$ d, m( T& F3 I
HAL_PWR_EnableWakeUpPin函数
( s7 P: I% [& ~7 e使能唤醒引脚函数,其声明如下:
( X3 T4 u# {" y: ovoid HAL_PWR_EnableWakeUpPin (uint32_t WakeUpPinPolarity);( I% q3 ^8 |4 R" s' k7 Q
函数描述:
3 m. K3 S! p8 V; m) M- U用于使能唤醒引脚,实际上该函数设置PWR唤醒使能和极性寄存器(PWR_WKUPEPR)的位[5:0]和位[13:8]。
6 @7 K. \* w9 K* N) @4 X, Z函数形参:/ F& [, D2 v# g. j, t$ y
形参1取值范围:PWR_WAKEUP_PIN1_HIGH~ PWR_WAKEUP_PIN6_HIGH(等同于PWR_WAKEUP_PIN1PWR_WAKEUP_PIN6)、PWR_WAKEUP_PIN1_LOW PWR_WAKEUP_PIN6_LOW。  e8 M* ^" R  X1 ?. b& n0 c
函数返回值:无9 i9 k$ W' K4 l- D! l& ?+ R
注意事项:
% t& [* q3 `! m/ k$ C4 f5 b禁止某个唤醒引脚使用的函数如下:5 j1 G4 H' i/ b0 x- M3 y3 u! r# H2 @
void HAL_PWR_DisableWakeUpPin (uint32_t WakeUpPinPolarity);6 w% Q% z8 V+ U+ [8 v/ V
HAL_PWR_EnterSTANDBYMode函数5 i" p+ l3 a4 W6 \" r
进入待机模式函数,其声明如下:* ~" X7 S& r9 k4 R. s% n
void HAL_PWR_EnterSTANDBYMode (void);# A, T! T* G# P9 i
函数描述:
1 Z9 _7 _2 k1 \. y2 C用于使CPU进入待机模式,进入待机模式,首先要设置SLEEPDEEP位,接着我们通过PWR_CR设置PDDS位,使得CPU进入深度睡眠时进入待机模式,最后执行WFI指令开始进入待机模式,并等待WK_UP唤醒的到来。  F' G! U9 T3 ^) `
函数形参:无
2 ?- [6 K# ?* _函数返回值:无! u% i- m  C7 Z4 x3 m6 E3 a
待机模式配置步骤
" X  F/ {- {1 c8 E2 n$ V1)进入CPU待机模式
* H* I0 A. Z4 W$ u  x# x1 X在进入待机模式之前我们需要做一些准备,比如:关闭RTC相关中断、清除RTC相关中断标志位等一些操作,只是防止RTC中断唤醒。这里就不细讲,详见本例程源码。
* B% i: n0 E, X通过__HAL_PWR_CLEAR_FLAG函数清除唤醒标志位。* T1 b* s( Z( U& Z$ Z% `( t6 W6 S, Y  u
通过HAL_PWR_EnableWakeUpPin函数使能PA0的唤醒功能。
7 V2 J( @- Y1 ~通过HAL_PWR_EnterSTANDBYMode函数进入待机模式。; w% v8 j9 U! [
2)通过按下WKUP引脚上升沿触发唤醒待机模式" i% J$ E* T8 ?2 u' E. X8 f
在本实验中,通过按下KEY0按键进入待机模式,然后通过按下WK_UP按键(特定唤醒源)触发唤醒待机模式。
9 u/ R2 e" @  H8 W29.5.3.2 程序流程图$ \; ?/ [9 @3 y8 V
图29.4.3.2.1 待机模式实验程序流程图
6 y& f' N6 t6 K, t% o# r3 l& G29.5.3.3 程序解析
& @) K/ \! [$ q2 a" c0 J$ r这里我们只讲解核心代码,详细的源码请大家参考光盘本实验对应源码。PWR驱动源码包括两个文件:pwr.c和pwr.h。9 \1 b% f7 y& r
pwr.h头文件上的宏定义我们是没有用到的,这里我们使用的是特定唤醒源,与外部中断无关。下面是pwr.c文件,我们主要介绍进入待机模式函数,其定义如下:
' W( i% p5 v2 u( X' L- V9 B& f# q
  1. /**( y: a: t6 C. X3 W% H; J

  2. % v) w( ~; Z: {  X  e
  3. @brief 进入待机模式
    ; x  P3 y( X! O, Q3 R: O' b4 e
  4. 6 t2 d7 K* V3 l/ l  S* G
  5. @param 无
    % Z3 s8 E, N+ J
  6. # t8 E4 h5 Z( z5 B( V* p9 B# C
  7. @retval 无  `: A+ A  j0 {- w7 E0 E* P% n
  8. /% r. W2 F7 _( ~# ~5 S
  9. void pwr_enter_standby(void)5 _- ?+ v* ^3 z) R: [$ W
  10. {) x/ y7 a. b& v7 l1 T- g/ S7 f: n
  11. __HAL_GPIO_EXTI_CLEAR_IT(PWR_WKUP_GPIO_PIN); / 清除WKUP上的中断标志位 /
    9 N  r9 z( q+ f0 C$ J5 `! w
  12. HAL_PWR_DisableWakeUpPin(PWR_WAKEUP_PIN1_HIGH); / 禁止唤醒 */' i/ b* e1 x" }! M
  13. ( U/ f9 z& U6 F
  14. __HAL_RCC_BACKUPRESET_FORCE(); /* 复位备份区域 /) G& q; {" ?7 k3 e6 w! T$ A6 S
  15. HAL_PWR_EnableBkUpAccess(); / 后备区域访问使能 */
    * d2 n: k4 D: \

  16. - Z3 ]0 w2 C8 ~& z( i& _9 j% R# H
  17. __HAL_PWR_CLEAR_FLAG(PWR_FLAG_SB);9 X9 s7 }) N/ s
  18. __HAL_RTC_WRITEPROTECTION_DISABLE(&g_rtc_handle); /* 关闭RTC写保护 */# [8 i. |; m, A* r% M. Q" I
  19. 4 X) G% c" o: M; C
  20. __HAL_RTC_WAKEUPTIMER_DISABLE_IT(&g_rtc_handle, RTC_IT_WUT);/关RTC相关中断/
      G$ `4 ^: W- [* n  O1 B* L
  21. __HAL_RTC_TIMESTAMP_DISABLE_IT(&g_rtc_handle, RTC_IT_TS);
    . C* s2 x' Q0 c
  22. __HAL_RTC_ALARM_DISABLE_IT(&g_rtc_handle, RTC_IT_ALRA | RTC_IT_ALRB);
    0 J5 X" i3 z! y) `! d& v- m
  23. /* 清除RTC相关中断标志位 */
    ) X- d8 C5 e1 @
  24. __HAL_RTC_ALARM_CLEAR_FLAG(&g_rtc_handle, RTC_FLAG_ALRAF | RTC_FLAG_ALRBF);) }6 a: y, D" F1 t8 P9 t# a
  25. __HAL_RTC_TIMESTAMP_CLEAR_FLAG(&g_rtc_handle, RTC_FLAG_TSF);" _, Y0 v% x& K4 K
  26. __HAL_RTC_WAKEUPTIMER_CLEAR_FLAG(&g_rtc_handle, RTC_FLAG_WUTF);
    3 I. W: x* s! L6 }! k3 X
  27. $ Z% V( i/ a0 n: |5 R
  28. __HAL_RCC_BACKUPRESET_RELEASE(); /* 备份区域复位结束 /) U' f: s2 ~" ?; b1 z) f  H
  29. __HAL_RTC_WRITEPROTECTION_ENABLE(&g_rtc_handle); / 使能RTC写保护 */
    4 o  m/ F  Q9 y+ }- u, h
  30. + W( x; F  H2 K& \, B6 b
  31. HAL_PWR_EnableWakeUpPin(PWR_WAKEUP_PIN1_HIGH); /* 使能WK_UP唤醒功能 /
    , P7 O- Q7 m/ \
  32. HAL_PWR_EnterSTANDBYMode(); / 进入待机模式 /- }& D1 h0 E* x- p! x/ M# v0 w% \
  33. }
复制代码

$ Y, x" c: j8 r2 Q" l; ~该函数首先是关闭RTC相关中断,清除RTC相关中断标志位。然后使能WKUP引脚上升沿来唤醒待机模式。最后调用HAL_PWR_EnterSTANDBYMode函数进入待机模式。
& x% B8 O1 n2 E# C6 X1 g4 P6 O最后在main.c里面编写如下代码:1 u8 X6 X3 Q3 h% |! Y% a# k: x
  1. int main(void)# {, ?; W3 B4 K. ?- |6 S1 I4 x
  2. {7 E, `6 _2 ~) l/ D% R+ T3 Q3 t* q
  3. uint8_t t = 0;
    " Q- I3 M+ [# ^; i# O  Q) u" e
  4. uint8_t key = 0;  z- u4 H% ]  u# \
  5. sys_cache_enable(); / 打开L1-Cache /
    2 @9 ~8 K! ^: y- P  {: r  `
  6. HAL_Init(); / 初始化HAL库 /! _8 ^0 {' k' Z! T0 g
  7. sys_stm32_clock_init(240, 2, 2, 4); / 设置时钟, 480Mhz /. a6 X( l# x1 f1 v
  8. delay_init(480); / 延时初始化 /
    - l! B# r, `' s1 q
  9. usart_init(115200); / 串口初始化为115200 /
    ! C5 I1 v0 L  _5 r# w
  10. mpu_memory_protection(); / 保护相关存储区域 /
    : ^2 O1 w. ~  Q) V( b1 ?
  11. led_init(); / 初始化LED /
    % s- Q6 g( u5 a, F3 w, \' B
  12. lcd_init(); / 初始化LCD /+ C. m; ?4 \% J/ P5 F9 {: |2 \
  13. key_init(); / 初始化按键 /# j% o$ v" S% u* n
  14. pwr_wkup_key_init(); / 唤醒按键初始化 */- X" W/ R0 z5 C. d7 C$ ]+ Y  e* M0 ^
  15. lcd_show_string(30, 50, 200, 16, 16, “STM32”, RED);
    " K( ]0 P0 }& `4 ?, A
  16. lcd_show_string(30, 70, 200, 16, 16, “STANDBY TEST”, RED);% F# w$ [5 z3 ~0 O
  17. lcd_show_string(30, 90, 200, 16, 16, “ATOM@ALIENTEK”, RED);. e- q' c# i% e; ]
  18. lcd_show_string(30, 110, 200, 16, 16, “KEY0:Enter STANDBY MODE”, RED);
      q0 ?- Y( L* {
  19. lcd_show_string(30, 130, 200, 16, 16, “KEY_UP:Exit STANDBY MODE”, RED);$ X0 n8 V% O7 m& `# o0 k* ^8 z

  20. $ n% [: k# {1 E% \/ T* f
  21. while (1)
    2 J  R8 y( b! F( @2 P! x5 H' Z. Y3 G
  22. {
    $ U" u$ T8 W' [& n* C$ _7 d0 M
  23. key = key_scan(0);& L: U" b% ]$ j  r: m
  24. if (key == KEY0_PRES)3 K; q6 }; e0 ~6 [4 h( Y
  25. {
    ; d: X$ c: [( h# p# g5 a" s
  26. pwr_enter_standby(); /* 进入待机模式 /
    6 Q6 N) O! g0 a& I, P" I/ X! N
  27. / 从待机模式唤醒相当于系统重启(复位), 因此不会执行到这里 /1 y. d: x+ r8 T
  28. }
    6 f  ~2 v4 n/ B6 A) g( h
  29. if ((t % 20) == 0)
    ( o% w* @* e0 F" r  ^9 B
  30. {% z0 w4 R+ e( a3 k
  31. LED0_TOGGLE(); / 每200ms,翻转一次LED0 */& e' o6 Q1 @4 R- T; J
  32. }
    ! }& F  d5 T( w6 K
  33. delay_ms(10);
    4 O5 Z" Q3 ?& e( p
  34. t++;
    9 j: T7 }( N* N7 o: y' n5 ?! N
  35. }4 W" Y6 H# u; U. K) ~
  36. }
复制代码
5 M# Q8 O& s4 x& m5 p+ C
该部分程序,经过一系列初始化后,判断到KEY0按下就调用pwr_enter_standby函数进入待机模式,然后等待按下WK_UP按键进行唤醒。注意待机模式唤醒后,系统会进行复位。& O  A8 R$ x4 `. C! b
+ @( W7 T% P: B# l! v
29.5.4 下载验证7 p2 O4 P6 |% E2 h& X
下载代码后,LED0闪烁,表明代码正在运行。按下按键KEY0后,TFTLCD屏熄灭,此时LED0不再闪烁,说明已经进入待机模式。按下按键WK_UP后,TFTLCD屏点亮,此时LED0继续闪烁,说明系统从待机模式中唤醒相当于复位。
, T% A  ?5 |7 i# f' z$ i# e6 {5 O6 x( Q7 @
图29.1.1.1 电源概述框图  f0 Y, a6 p, q1 f( H9 h% u* ~
在电源概述框图中我们划分了5个区域①②③④⑤,分别是USB稳压器域、内核域、VDD域、备份域和模拟域。下面分别进行简单介绍:
/ h8 v* k2 w2 w3 K6 G/ `& I①USB稳压器域! g9 ^6 x6 \4 ^: a4 J% Q
VSS 是所有电源和模拟稳压器的公共地。
1 i' H& a2 S% n0 w5 [# I* x8 QVDD50USB为USB稳压器供电的外部电源。/ e. n1 S" o# V9 ~# q$ r6 F
VDD33USB为USB接口供电的USB稳压器供电输出。
; o' \* Z& X( F5 o; ^% Y$ i1)当USB稳压器使能时,VDD33USB由内部USB稳压器提供。
# o2 h9 ]$ I/ D; Z3 o  A2)当USB稳压器禁止时,VDD33USB由独立的外部电源输入提供。
' T' S4 e' L# P" u* H0 @② 内核域(VCORE)$ {) |9 l, T/ Y
VDDLDO是稳压器供电的外部电源。# s1 N# G/ X6 o) g; T$ N
VCAP数字内核域电源,该电源独立于所有其它电源:
0 l" M5 X3 X; v# @7 A: }8 ^1)当稳压器使能时,VCORE由内部稳压器提供。0 ^& t; y( s& O1 {/ ~
2)当稳压器禁止时,VCORE由外部电源通过VCAP引脚提供。
3 o3 o& }( u/ A0 c2 nVCORE内核域电源可通过稳压器或者外部电源(VCAP)供电。VCORE为除备份域和待机电路以外的所有数字电路供电。VCORE域分为3个部分:
4 c+ s! S' |$ }$ G& e1、D1域(CPU (Cortex-M7)、外设、RAM和Flash)。
# `* f9 C0 Y- Q! j6 q2、D2域(外设、RAM)。5 E4 p0 t2 q; _
3、D3域(系统逻辑、EXTI、低功耗外设、RAM和IO逻辑)。* q, E' U3 f  R  v% U1 w
当发生系统复位时,稳压器使能并为VCORE供电。稳压器的输出电压为1.2V(M4/M7),如果是M3,则是1.8V。稳压器提供三种不同的工作模式:主 (MR) 模式、低功耗模式 (LP) 或关闭模式。这些模式将根据系统工作模式(运行、停止和待机)进行使用,详细如下:, O7 f! }& |. q3 U: u. h% v* c% p
1、运行模式:稳压器工作在主模式,并为VCORE域(内核、存储器和数字外设)提供全功率。稳压器输出电源可通过软件调节为不同电压级别(VOS1、VOS2 和 VOS3),这些级别通过PWR D3域控制寄存器(PWR_D3CR) 中的VOS位配置。* \5 S' k& e  _' v7 N2 ^
2、停止模式:VCORE域的所有时钟都被关闭,相应的外设都停止了工作,但稳压器还会为VCORE供电以保存内核寄存器和内部存储器(SRAM)的内容。稳压器模式通过PWR控制寄存器1 (PWR_CR1) 中的SVOS和LPDS位选择。如果选择了SVOS3电压调节,则可以选择主模式或 低功耗模式;如果选择SVOS4和SVOS5调节,则只能选择低功耗模式。由于SVOS4和SVOS5 调节的电压级别低,因此可进一步降低停止模式的功耗。
& s% W7 R, C; i0 D4 s& f1 U+ l3、待机模式:, W7 X+ w" l3 P
稳压器关闭且VCORE域掉电。除待机电路和备份域外,内核寄存器和内部存储器(SRAM)的内容都将丢失。
: s. E% i, c0 ~+ \6 l* S③ VDD域
% `) q1 E: ~# `& V6 mVDD为I/O和系统模拟模块(如复位、电源管理和时钟)供电的外部电源。
! t% w; w8 \: P5 D" PVBAT是后备电源(来源于开发板上3V的纽扣电池),当VDD不存在时(开发板断电),VBAT为备份域供电。% T3 ]2 o) z( T7 _: Q7 {6 Z  k
④备份域
9 r9 ]8 i5 Q' E: M, L* a* Q7 |备份域的电源自来VSW,VSW来自VDD域的VDD或者VBAT。在备份域中,包含LSI、LSE、
# V; I8 I) l# _$ }6 F5 g4 oRTC、唤醒逻辑、备份寄存器、复位以及备份SRAM等器件。
8 Y3 v- c3 a6 z, j' [⑤模拟域# Z3 m7 o6 P# p; H+ h
VDDA为ADC、DAC、OPAMP、比较器和电压参考缓冲器供电的外部模拟电源。该电源独立于所有其它电源。+ A# @% k, c1 H+ f$ e
VSSA是独立的模拟和参考电压地。
& ~8 X* |8 A1 I7 ~VREF+ 是ADC和DAC的外部参考电压。
/ I- Z! M$ L4 z$ b9 b7 R' b1)当电压参考缓冲器使能时,VREF+ 和VREF- 由内部电压参考缓冲器提供。* v) f( D7 G3 X- K% Y
2)当电压参考缓冲器禁止时,VREF+ 由独立的外部参考电源提供。
  U6 m- i' W! ]- K, X  y: w( y) E; f
29.1.2 电源监控
1 t$ Y0 [2 B8 D$ |电源监控的部分我们主要关注PVD监控器,实验17-1就是根据该监控器进行的,此外还需要知道上电复位(POR)/掉电复位(PDR)和欠压复位(BOR)。其他部分的内容请大家查看《STM32H7xx参考手册_V7(英文版).pdf》第6.5节(266页)。" o/ j9 Z, w- b! h9 M
上电复位(POR)/掉电复位(PDR)- o6 J' R: Q" u
上电时,当VDD低于指定VPOR阈值时,系统无需外部复位电路便会保持复位模式。一旦VDD电源电压高于VPOR阈值,系统便会退出复位状态。掉电时,当VDD低于指定VPDR阈值时,系统就会保持复位模式。如图29.1.2.1所示,pwr_por_rst为上电复位信号。
3 \% A2 k* }% j注意:POR与PDR的复位电压阈值是固定的,VPOR阈值(典型值)为1.72V,VPDR阈值(典型值)为1.68V。
9 e/ g" [- n7 t: B0 X' Y2 v  ~; L% Y; B, P( j
58e87c8d00884d3bb394f5a8f0902543.png # t4 i$ J9 u! A% }: \
2 G' R- m( W5 ^1 k) N
图29.1.2.1 上电复位/掉电复位波形
4 k8 C" B( @* W' i欠压复位(BOR)7 c/ _4 f: l4 z
上电期间,欠压复位(BOR)将使系统保持复位状态,直到VDD电源电压达到指定的VBOR阈值。VBOR阈值通过系统选项字节(某些寄存器的BOR_LEV位)进行配置。默认情况下,BOR关闭。可选择以下可编程VBOR阈值:
% e, R! E- Y- B$ q3 E9 z
9 u6 A3 g" x) D% w 686ad3c190134b4c8e04d5af3cd4c9d9.png   {& S! R  X1 s& P% h3 u

. _: Q7 d' F! i* ~表29.1.2.1 BOR欠压阀值等级: e" g+ p8 f' G5 X6 }6 k  g. r; T
该表截取于《STM32H750VBT6.pdf》手册的207页。
2 M2 s* W. R' {( A; J欠压复位的描述波形图如图29.1.2.2所示,pwr_bor_rst为欠压复位信号。6 L+ k) ]. q) g$ @- U
) M! ]# U/ R9 z- s
be4c456a87e6418e9daf2439da32b13f.png
' P3 K9 P7 ^9 r% D' N1 h& T# ]0 d1 }$ o1 M
图29.1.2.2 欠压复位波形
: _" E7 Z5 J- [( [0 x可编程电压检测器(PVD)* l- m9 U$ c% K" X3 Z, y8 `
上面介绍的POR、PDR以及BOR功能都是设置电压阈值与外部供电电压VDD比较,当VDD低于设置的电压阈值时,就会直接进入复位状态,防止电压不足导致的误操作。" ?& h& H' N8 b' o  j+ [
下面介绍可编程电压检测器(PVD),它可以实时监视VDD的电压,方法是将VDD与PWR控制寄存器1(PWR_CR1)中的PLS[2:0]位所选的VPVD阈值进行比较。当检测到电压低于VPVD阈值时,如果使能EXTI16线中断,即使能PVD & AVD中断(可参考表16.1.2.1知道EXTI16线内部连接PVD中断事件),可以产生PVD中断,具体取决于EXTI16线配置为检测上升还是下降沿,然后在复位前,在中断服务程序中执行紧急关闭系统等任务。PVD阀值检测波形,如图29.1.2.1所示。
8 K) G% D' B) T  w0 Z$ i. {! X$ z7 f0 S$ b
3d317e7d08de4c8593cc87fb403a5588.png
! x. L5 a, w9 t* y
) W7 _# u3 }5 f, r# G图29.1.2.3 PVD检测波形2 c4 ]( T! b! g/ g
PVD阀值有8个等级,有上升沿和下降沿的区别,分别就是图29.1.2.3中PVDrise电压为上升沿阀值,PVDfall为下降沿阀值,具体如表29.1.2.2所示。6 Q& H5 v3 N5 f7 I. k
4 a$ y" T7 W  X) n" t' a+ p
7b6e619c9a934f13a35bb05ce8953e7a.png
) Q4 A$ H9 T# X4 r& Y$ F  R# a9 x3 ^8 e
表29.1.2.2 PVD阀值等级
: G( q* N4 n8 s该表截取于《STM32H750VBT6.pdf》手册的207页。* F; }+ L, _# |# O: W
表29.1.2.2中只有7个PVD阀值等级,最后一个就是PVD_IN引脚上的外部电压级别(与内部VREFINT值相比较)。1 Z2 A# ?! x6 x0 T( n7 i
3 l2 j% |  X$ c3 a5 N, S; M
29.1.3 电源管理
, z5 O8 c: |) F& v0 y电源管理的部分我们主要关注低功耗模式,其他部分的内容请自行查看手册。, Q' p9 H, ]) {- v) l
很多单片机都有低功耗模式,STM32也不例外。STM32H750提供了6种低功耗模式,以达到不同层次的降低功耗的目的,这六种模式如下:7 I9 `/ R, F2 Q
1、CSleep(CPU时钟停止,所有的外设仍可以运行);5 R) J0 E+ }& h& ]) P* p, l
2、CStop(CPU时钟停止,大多数CPU子系统时钟停止,所以大部分外设也停止工作);1 p6 D! Q1 z1 L2 w& H
3、DStop(域总线矩阵时钟停止,D1、D2域进入停止模式)
& R9 R# e+ f+ z" Z4、停止(系统时钟停止,D3域进入停止模式,D1和D2域进入停止或者待机模式)+ n# f* w8 L" j9 b2 O7 ?+ H
5、DStandby(域掉电,D1/D2/D3进入待机模式)
- }2 y+ u, s: R9 \) ]6、待机(系统掉电,达到最低功耗)
* v/ C6 @5 g+ P# ]' r8 h+ p在这六种低功耗模式中,最低功耗的是待机模式,在此模式下,最低只需要2uA左右的电流。停止模式是次低功耗的,其典型的电流消耗在170uA左右。最后就是睡眠模式了。用户可以根据最低电源消耗,最快速启动时间和可用的唤醒源等条件,选定一个最佳的低功耗模式。
" F7 I) b0 ?- T  t  {下面是低功耗模式汇总介绍,如下表所示。
$ I7 D8 ^& S9 a  F) p+ Z- x8 v; }9 K/ w
f8d738edd43d4d6da9906040562c70dc.png
5 ^! o# @1 v' g3 ?, E; d7 @! i! W( k
表29.1.3.1 低功耗模式汇总' g3 p& j# H/ p" d  B
下面对睡眠模式、停止模式和待机模式的进入及退出方法进行介绍。
' w) J( [$ l. X+ b1、睡眠模式  c' M/ @! M) W$ `0 P0 C* @& [
进入睡眠模式,CPU时钟关闭,但是其他所有的外设仍可以运行,所以任何中断或事件都可以唤醒睡眠模式。有两种方式进入睡眠模式,这两种方式进入的睡眠模式唤醒的方法不同,分别是 WFI(wait for interrupt)和 WFE(wait for event),即由等待“中断”唤醒和由“事件”唤醒。下面我们看看睡眠模式进入及退出方法:
3 S5 @/ R: A0 ]$ p/ G: k睡眠模式 说明; R  t' V$ U7 a& O1 q
8 J0 j2 z8 e& N# L6 G8 I
进入模式 WFI(等待中断)或WFE(等待事件),条件为:
, N8 k/ S  m2 s- G* }1、CM7系统控制寄存器中的SLEEPDEEP位置0
" R6 x  j( q0 Z* z6 @5 r, X2、没有中断(针对WFI)和事件(针对WFE)挂起
+ G2 ~7 O8 e  ]从ISR返回,条件为:. P$ l9 p& H* \* D
1、CM7系统控制寄存器中的SLEEPDEEP位置0,及SLEEPONEXIT位置14 y+ d0 }# j/ R3 z
2、没有中断和事件挂起
- u' g' ~; Y( d8 L* R
' S, e0 T: g/ d) W 6f5289a855c0429da7671df296eda22d.png
  O+ F& ?! K: ]6 U0 M6 r
9 N" ?# ^! w' F( i表29.1.3.2 睡眠模式进入及退出方法
: Y5 v7 s( N- E2、停止模式9 c- t; J' i" L4 K7 `
进入停止模式,所有的时钟都关闭,于是所有的外设也停止了工作。但是内核域的VCORE电源是没有关闭的,所以内核的寄存器和内存信息都保留下来,等待重新开启时钟就可以从上次停止的地方继续执行程序。停止模式可以被任何一个外部中断(EXTI)或事件唤醒。在停止模式中可以选择稳压器的工作方式为主模式或者低功耗模式。下面我们看看停止模式进入及退出方法:$ Q5 L5 T' z* C2 Q) \# _
停止模式 说明
7 L% A" p) }6 g$ I; `% g, N. [4 E$ U* E1 i: W: m
进入模式 WFI(等待中断)或WFE(等待事件),条件为:
/ Q7 x& [- Q9 W9 W1、CM7系统控制寄存器中的SLEEPDEEP位置19 J( v! P( J' k8 Z  C* y' x
2、没有中断(针对WFI)和事件(针对WFE)挂起1 G$ C0 q. y/ `- F3 i
3、所有CPU EXTI唤醒源清除
6 ?1 k$ @" a# U! Y# |6 i1 p从ISR返回,条件为:
0 M' J* @7 J. ^8 \' J! |3 h1、CM7系统控制寄存器中的SLEEPDEEP位置1,及SLEEPONEXIT位置1
. Q' r9 A3 {! D% E2、没有中断和事件挂起
; s* X* o( q7 D+ S& H1 |% z1 u3、所有CPU EXTI唤醒源清除6 Y+ w! }3 N( D9 r4 t( U) }( [

& L, |1 n! V0 a' N
0 y, h! _# Q4 A+ ]; ^
4 {* b, L% l" X3 F5 I# k& B) Y. l表29.1.3.3 停止模式进入及退出方法$ N& h! s' I/ ~, ?& F
3、待机模式' y+ n7 L5 h* x0 Z6 }
待机模式可实现最低功耗。该模式是在CM7深睡眠模式时关闭稳压器(VCOER关闭),PLL、HIS、CSI、HSI48和HSE振荡器也被断电。除备份域(RTC寄存器、RTC备份寄存器和备份SRAM)和待机电路中的寄存器外,SRAM 和寄存器内容都将丢失。不过如果我们使能了备份区域(备份SRAM、RTC、LSE),那么待机模式下的功耗,将达到6uA左右。下面我们看看待机模式进入及退出方法:
# b! O3 L% F3 r5 a% q
3 ~1 [9 u5 [* ~1 [4 z 45f732bcb03f4489983eae34ec7886b7.png ; V9 F3 c) x/ E+ F

/ u8 {0 Y6 s; z: ?1 z6 w表29.1.3.4 待机模式进入及退出方法! d, R. i0 ^  f5 k6 l0 }
从待机模式唤醒后的代码执行等同于复位后的执行(采样启动模式引脚,读取复位向量等)。 在进入待机模式后,除了复位引脚、RTC_TAMP1/2/3引脚(PC13/PI8/PC1)(如果针对入侵、时间戳、RTC 闹钟输出或 RTC 时钟校准输出进行了配置)和WK_UP(PA0/PA2/PC1/PC13/PI8/ PI11)(如果使能了)等引脚外,其他所有IO引脚都将处于高阻态。  i) x/ G6 ~( m. V
下面开始本章的四个实验的介绍。" s' U- m" w8 n. V
3 E; j7 s# S& q4 N
29.2 PVD电压监控实验

' i8 D, h$ n* y, s/ p. O本小节我们来学习PVD电压监控实验,该部分的知识点内容请回顾29.1.2电源监控。我们直接从寄存器介绍开始。
! T( v& {& \" r29.2.1 PWR寄存器
  O8 S  x1 r6 P+ J& ~- K/ m- `; W# c本实验用到PWR的部分寄存器,在《STM32H7xx参考手册_V3(中文版).pdf》手册的6.8小节(247页)可以找到PWR的寄存器描述。这里我们只介绍PVD电压监控实验我们用到的PWR的控制寄存器1(PWR_CR1),还有就是我们要用到EXTI16线中断,所以还要配置EXTI相关的寄存器,具体如下:. G% T( f6 u' d2 z
PWR控制寄存器 1(PWR_CR1)! K/ `3 ?: K9 [6 W! Y$ V; k
PWR控制寄存器1描述如图29.2.1.1所示:
0 s8 U) M% L8 p8 l; }/ u
4 S4 R% |7 ]) L+ ? edc3dc0444404cd39dfd19180331f729.png
$ P" P3 _( x7 K1 Y5 _% W# S" j
' `& N6 {6 ^. ^. q% N+ C0 q图29.2.1.1 PWR_CR1寄存器(部分)
0 r; W9 {% _2 D0 y) |# q位[7:5] PLS用于设置PVD检测的电压阀值,即前面我们介绍PVD的8个等级阀值选择。* N7 [0 U7 \. E& y* H
位4 PVDE位,用于使能或者禁止PVD检测,显然我们要使能PVD检测,该位置1。* k6 E% D% C( J3 z% |
EXTI中断屏蔽寄存器(EXTI_CPUIMR1), }/ R: R0 e  e
EXTI中断屏蔽寄存器描述如图29.2.1.2所示:& }# {1 N/ n5 f7 q3 V9 k

8 ]( ~: T" J: o" m 2463cc1809ba40c78bb9fefaef3803e6.png
9 l5 v! H9 d# G+ q
/ y0 J# Y* z6 @6 z" Q2 ]8 e图29.2.1.2 EXTI_CPUIMR1寄存器
( s1 W$ x) w: i- U我们要使用到EXTI16线中断,所以MR16位要置1,即取消屏蔽EXTI16线的中断请求。3 r) {( f2 k( U
EXTI上升沿触发选择寄存器(EXTI_RTSR1)8 k- D# [: R+ {& q% }+ X
EXTI上升沿触发选择寄存器描述如图29.2.1.3所示:% `1 C3 k8 X& }; W& F: F
9 o- E$ Q; l$ k
ad57fabdb9c5417fb2630f00f232f2ef.png
$ D6 w4 c) q, ]/ x. l* T, n; T
. u1 l6 m! n+ X, m3 C; Z& O图29.2.1.3 EXTI_RTSR1寄存器
$ L% v$ c) [6 f! X8 X( Y$ ^我们要使用到EXTI16线中断,所以TR16位要置1。
" Q1 ?$ _3 d6 |. X  H- NEXTI下降沿触发选择寄存器(EXTI_FTSR1)
8 B; k7 }- H/ }4 D2 \6 R+ D7 H3 aEXTI下降沿触发选择寄存器描述如图29.2.1.4所示:
+ V: h" U7 k4 o' l' P  ]) O8 E5 q  Q$ Y  I$ d" N. E& t$ \
053ac3437aa94e06b1aa2087d7a473ea.png % Y$ \: }  o7 C  X. m& L  W- O5 [+ }
: P# t- f6 L1 Y1 s, u# w
图29.2.1.4 EXTI_FTSR1寄存器1 h6 H5 v  g$ r+ ~6 R
我们要使用到EXTI16线中断,所以TR16位要置1。
2 w7 }5 m1 F% g# l% o- b$ wEXTI挂起寄存器(EXTI_CPUPR1)
( l$ t5 R9 B4 o: iEXTI挂起寄存器描述如图29.2.1.5所示:3 f& Z! x, L8 X

! H* p. R  R  u 60ddcd5d76564d5d942f2eb8f0e59bf5.png 3 ^7 |; B. ~. [- L- _; ]4 X3 d
  ~+ g7 Q7 {/ s  x/ ?
图29.2.1.5 EXTI_CPUPR1寄存器
2 X5 F7 i( I: x, a& o. LEXTI挂起寄存器EXTI_CPUPR1管理的是EXTI0线到EXTI21线的中断标志位。在PVD中断服务函数里面,我们记得要对PR16位写1,来清除EXTI16线的中断标志。- v6 p" X/ |6 X# Z. I, A& `0 W/ j! h
1 W( p" z! z) P9 z4 z: s3 ~; z* B: }
29.2.2 硬件设计
" p! V4 c- w  v! g; Q1.例程功能
" A* d& l, w/ ~% y8 G6 N& @开发板供电正常的话,LCD屏会显示"PVD Voltage OK!"。当供电电压过低,则会通过PVD中断服务函数将LED1点亮;当供电电压正常后,会在PVD中断服务函数将LED1熄灭。LED0闪烁,提示程序运行。
$ _; n- v, M6 z" @. N2 ^2.硬件资源
- e) _# I) F9 d& |  f! [9 ]1)RGB灯
8 L3 b. ^3 P  @, S3 D* n/ cBLUE :LED2 - PE5! [* `3 s" K3 |6 F) R+ C; P
GREEN : LED1 - PE6& c8 k# g: x1 I2 }/ M3 d8 P
2)PVD(可编程电压监测器)
+ o/ O  c! B$ q5 K' q. S' m3)正点原子2.8/3.5/4.3/7/10寸TFTLCD模块(仅限MCU屏,16位8080并口驱动)) G) |. q8 C; [
3.原理图
* {1 A9 [6 @& T) {PVD属于STM32H750的内部资源,只需要软件设置好即可正常工作。我们通过LED1和LCD来指示进入PVD中断的情况。
6 V/ B6 s! u$ x. M# P7 a' ]$ V
& v8 ]& P! H: k/ F! k9 d29.2.3 程序设计
$ x: Y/ H% @1 V4 w7 b; h: W29.2.3.1 PWR的HAL库驱动

/ \  j8 V1 w$ K5 E: PPWR在HAL库中的驱动代码在stm32h7xx_hal_pwr.c文件(及其头文件)中。
4 B0 k! F# S. {8 k- ~4.HAL_PWR_ConfigPVD函数
( w& t: i+ b, g( iPVD的初始化函数,其声明如下:2 O( Z) M. Z6 F9 e% b
void HAL_PWR_ConfigPVD (PWR_PVDTypeDef sConfigPVD);: ?8 b: q: W7 P
函数描述:
6 i! p+ _3 n4 U# x- H- O用于初始化PWR。
3 {2 I6 l' B  n6 d" C& T& S函数形参:
- o8 U  p: Y  n( a形参1是PWR_PVDTypeDef结构体类型指针变量,其定义如下:. i( Z/ C+ {: ?  H
typedef struct
: [+ C6 H" }! D) }; J{
1 L. k8 D' |9 c  _- Vuint32_t PVDLevel; / 指定PVD检测级别 /3 |7 h  p. U# V; s) B7 v, m0 [, p
uint32_t Mode; / 指定PVD的EXTI检测模式 */% j4 g- S3 D# O' [8 }
}PWR_PVDTypeDef;' p- U8 @/ x- M3 r: _
1)PVDLevel:指向PVD检测级别,对应PWR_CR1寄存器的PLS位的设置,取值范围PWR_PVDLEVEL_0到PWR_PVDLEVEL_7,共八个级别。5 E4 j# `3 X# p( |
2)Mode:指定PVD的EXTI边沿检测模式。$ I6 z  E' ?) \4 `2 S( j* p
函数返回值:0 n% D* C" U7 {6 J6 j
无
3 x4 W( ?8 ?  O  d) nPVD电压监控配置步骤. L) S) n) ]4 \
1)配置PVD/ ?' k9 k" |/ g1 P' x' ^2 d, }
调用HAL_PWR_ConfigPVD函数配置PVD,包括检测电压级别、使用中断线的什么边沿缘触发等。
* C* n+ N; x5 D) ~& ^; Q2)使能PVD检测,配置PVD/AVD中断优先级,开启PVD/AVD中断# V0 _% q. {0 y( N/ k5 I
通过HAL_PWR_EnablePVD函数使能PVD检测。! @* t' y( i+ g6 V/ F
通过HAL_NVIC_EnableIRQ函数使能PVD/AVD中断。
8 x7 v5 k/ Q8 O: l# h3 w6 ]( o通过HAL_NVIC_SetPriority函数设置中断优先级。  L( {/ N1 {5 j; n4 _2 F/ P9 }
3)编写中断服务函数9 @$ [6 l/ h/ i& k
PVD/AVD中断服务函数为:PVD_AVD_IRQHandler,当发生中断的时候,程序就会执行中断服务函数。HAL库有专门的PVD/AVD中断处理函数,我们只需要在PVD/AVD中断服务函数里面调用HAL_PWR_PVD_IRQHandler函数,然后逻辑代码在PVD/AVD中断服务回调函数HAL_PWR_PVDCallback中编写,详见本例程源码。" X" L* y8 |8 r6 w/ {, |
29.2.3.2 程序流程图
' n+ q' ]' Y8 B4 a/ q  Z# _( c+ }0 L+ `
9180cc5f98d6482b974084d1493a9c5a.png 4 W* K7 l, V  p
( K, M" ?& o5 o3 H# y
图29.2.3.2.1 PVD电压监控实验程序流程图0 q; n( c! U6 T# D
) r4 O+ A+ Y% v
29.2.3.3 程序解析- J1 Q9 U/ n, e
这里我们只讲解核心代码,详细的源码请大家参考光盘本实验对应源码。PWR源码包括两个文件:pwr.c和pwr.h。该章节有四个实验,每一个实验的代码都是在上一个实验后面追加。
% c' A! t/ }: S5 t7 P! W* kpwr.h头文件只有函数声明,下面直接开始介绍pwr.c的程序,首先是PVD初始化函数。
  z0 r5 F4 y0 [6 T4 _* Y. L' e5 i% N; }- D3 Y
  1. /**
    0 \$ }& {) t# B3 |* N" u
  2. * @brief             初始化PVD电压监视器
    * ]. q, A# w0 L3 Z0 F# i. s
  3. * @param              pls: 电压等级
    ; h/ @4 Z  V& y" K3 z4 i
  4. *   @arg               PWR_PVDLEVEL_0,1.95V;  PWR_PVDLEVEL_1,2.1V9 N: @% N& I3 w- C
  5. *   @arg               PWR_PVDLEVEL_2,2.25V;  PWR_PVDLEVEL_3,2.4V;
    ! D* f9 H9 ~3 u5 O! A
  6. *   @arg               PWR_PVDLEVEL_4,2.55V;  PWR_PVDLEVEL_5,2.7V;
    6 {/ }+ g! |  W6 f4 |# v" J
  7. *   @arg               PWR_PVDLEVEL_6,2.85V;  PWR_PVDLEVEL_7,使用PVD_IN脚上的电压(与
    ' n; U$ R" f& @& Y2 E6 U4 t6 F% c
  8. Vrefint比较)
    8 K0 m- S! i% \+ a9 a' C/ C
  9. * @retval              无; P( d2 @9 C; r; y& M
  10. */9 L2 M" Q4 m& ]: `
  11. void pwr_pvd_init(uint32_t pls)
    ) p, G0 J8 n/ |1 o1 k
  12. {8 D% ?' P+ b4 H/ {+ l  G% {' j; o/ C
  13.     PWR_PVDTypeDef pvd_handle = {0};) n- F+ W* v3 v$ b

  14. 0 u& w+ t1 e  O7 p" F) {/ ?0 ~4 e8 X
  15.     HAL_PWR_EnablePVD();                                /* 使能PVD时钟 */
    / G8 I2 T7 C" t6 d

  16. + |9 r1 a4 J4 Y# @8 D
  17. pvd_handle.PVDLevel = pls;                         /* 检测电压级别 */
    , ]" q8 }# [) Y: {- W& a- {- ~
  18. /* 使用中断线的上升沿和下降沿双边缘触发 */! F$ r" Z) d2 Q9 s" [
  19.     pvd_handle.Mode = PWR_PVD_MODE_IT_RISING_FALLING;   
    + y  |' |8 ~- C" K
  20.     HAL_PWR_ConfigPVD(&pvd_handle);" p7 `3 i4 v" E7 B+ U# i
  21. 7 K8 s( D3 X& {! Z2 `$ J' E- N
  22.     HAL_NVIC_SetPriority(PVD_AVD_IRQn, 3 ,3);
    2 M+ h6 O) j4 _7 H/ U  ^$ x6 U9 \  C
  23.     HAL_NVIC_EnableIRQ(PVD_AVD_IRQn);: D' R+ [+ f2 e) P* p  T2 @* o
  24.     HAL_PWR_EnablePVD();                                /* 使能PVD检测 */: z; J4 m+ J( g: M, b$ w  S' x
  25. }
复制代码

: N9 n5 ]# D; ?/ I3 R, N! D, T. g0 ^这里需要注意的就是PVD中断线选择的是上升沿和下降沿双边沿触发,其他的内容前面已经讲过。
3 ~6 h& x& B& L5 V6 |6 [/ X9 l下面介绍的是PVD/AVD中断服务函数及其回调函数,函数定义如下:
9 R; R( W7 I; U: c1 d. u4 w
( y* |& E, t- Q+ \
  1. /**
    ( f9 `- b+ ?: B  \% F
  2. * @brief       PVD/AVD中断服务函数6 I: `! l3 a, U$ q
  3. * @param       无
    , M' m& s/ q$ u
  4. * @retval      无
    8 @( Z+ E1 K  O3 Y6 Z- N& ?
  5. */
    ! P( a7 W( n9 J. B  S  \
  6. void PVD_AVD_IRQHandler(void)1 u. h6 s- s: j- \4 P  L
  7. {
    8 y6 o( ?( g2 m
  8.     HAL_PWR_PVD_IRQHandler();
    ' q1 |2 a/ ~; p7 ?0 w* M( h; U) y
  9. }& v) Z, P( N% l/ f) i$ ]6 V! v

  10. 8 [5 J6 t0 H# J, K2 s
  11. /**
    : s/ C/ }: a8 `- A" d
  12. * @brief       PVD/AVD中断服务回调函数
    ' k) e0 a2 G% o7 L; R5 `
  13. * @param       无7 t' d# n" E, v
  14. * @retval      无* T. n8 u* O9 x5 S9 L2 D1 u- _$ y: a
  15. */
    9 q' j4 s* r( }1 o+ P
  16. void HAL_PWR_PVDCallback(void)
    # Z# W2 m+ h. Y! I* C( w8 O
  17. {
    ( [8 _4 _3 W8 W3 e$ m1 {% ]% i
  18.     if (__HAL_PWR_GET_FLAG(PWR_FLAG_PVDO))   /* 电压比PLS所选电压还低 */# G/ t/ J6 |: M, W
  19. {6 ~0 H) n, l- ^' }& N0 J, \: ^
  20. /* LCD显示电压低 */
    2 R; J* G7 [4 b
  21.         lcd_show_string(30, 130, 200, 16, 16, "PVD Low Voltage!", RED);
      i5 r/ K$ u" `5 _0 ]
  22.         LED1(0);    /* 点亮绿灯, 表明电压低了 */
    + K" q; r* x8 x& I7 E
  23.     }! A. H# i0 @7 s
  24.     else/ X  v+ j4 ?- u! w! d5 G2 }
  25. {
      U7 _& S" a" \, J6 G
  26. /* LCD显示电压正常 */2 ^# @' Y: q/ u9 `5 I
  27.         lcd_show_string(30, 130, 200, 16, 16, "PVD Voltage OK! ", BLUE);9 c- t4 A3 h# P" d8 A
  28.         LED1(1);    /* 灭掉绿灯 */
    7 d. {0 }5 ?& d5 S, T
  29.     }
    ' E1 ?& R! t( e' J3 l7 _9 k8 A
  30. }
复制代码
; {9 X. e6 m3 G4 _! f
HAL_PWR_PVDCallback回调函数中首先是判断VDD电压是否比PLS所选电压还低,是的话,就在LCD显示PVD Low Voltage!并且点亮LED1,否则,在LCD显示PVD Voltage OK!并且关闭LED1。
" ^  S% {9 \0 S( C在main函数里面编写如下代码:
8 p/ y1 h& O  ^' r- |8 ?9 l( a- O& u) m( L5 x7 K2 W
  1. int main(void)- I8 S+ ~5 K- s  g
  2. {! U3 [" M# h% G; V. d6 _
  3. uint8_t t = 0;
    # Q9 R, H% E! m. Q" {

  4. 5 o" h: T2 A' v% s2 E
  5.     sys_cache_enable();                                 /* 打开L1-Cache */9 C. c) ]6 ^8 P7 u0 b5 ?
  6.     HAL_Init();                                         /* 初始化HAL库 */9 C1 l! R  K6 y# Y( B. l; S
  7.     sys_stm32_clock_init(240, 2, 2, 4);         /* 设置时钟, 480Mhz */
    / _: X( g# K6 P- d# L
  8.     delay_init(480);                                    /* 延时初始化 */
    # r$ |) Q% n) p) N# b5 @/ Z! D! O! {
  9.     usart_init(115200);                                 /* 串口初始化为115200 */
      u- F( q. Q2 I' M/ a5 J1 q
  10.     mpu_memory_protection();                      /* 保护相关存储区域 */
    - q$ |& I  C3 I( |  D
  11.     led_init();                                         /* 初始化LED */7 A0 ~; W1 y" z) L, s( t- n  `
  12.     lcd_init();                                                /* 初始化LCD */
    8 S  N% a4 T' B: G0 s
  13.     pwr_pvd_init(PWR_PVDLEVEL_5);                /* PVD 2.7V检测 */
    6 C# F, V* B  `
  14. 5 W1 s* e5 z9 D4 E
  15.     lcd_show_string(30, 50, 200, 16, 16, "STM32", RED);1 C& k  v7 ^0 w
  16.     lcd_show_string(30, 70, 200, 16, 16, "PVD TEST", RED);9 |. U/ u( X/ `) v; J
  17.     lcd_show_string(30, 90, 200, 16, 16, "ATOM@ALIENTEK", RED);
    7 Q8 }2 D6 k7 G* x
  18.     /* 默认LCD显示电压正常 */0 e& U3 [  t0 |. S' x: w! r
  19.     lcd_show_string(30, 110, 200, 16, 16, "PVD Voltage OK! ", BLUE);( J& Z/ `: ?; Y
  20. % l. q& A/ P5 A1 z- H! ?
  21.     while (1)
    * m& b# [% W" W! c" H6 Z2 C) A7 ~% x
  22.     {' d7 z' e: O' C1 j3 T: C
  23.         if ((t % 20) == 0)" z0 \/ F* ]; E& `# @( b- p
  24.         {. z8 d& K  ~% A/ g, P/ d  c
  25.             LED0_TOGGLE();  /* 每200ms,翻转一次LED0 */4 [- p1 r% p1 D9 X* ~3 z
  26.         }( f9 B8 E. _6 c! v
  27. 4 G4 o9 Q8 l( Q" g
  28.         delay_ms(10);
    9 e, L7 R. ]& p# _' e# n4 {5 z
  29.         t++;
    $ l! ~2 V0 s9 B# S1 e7 f
  30.     }
    . \% D7 E3 q4 @6 Z( F
  31. }
复制代码

3 {4 T+ Q- B# i( R1 H这里我们选择PVD的检测电压阀值为2.7V,其他的代码很好理解,最后下载验证一下。8 _8 v3 S! T" C
29.2.4 下载验证! h1 u4 H7 y% O; z" E  E
下载代码后,默认LCD屏会显示"PVD Voltage OK!“,当供电电压过低,则LED1会点亮,并且LCD屏会显示PVD Low Voltage!。当开发板供电正常,LED1会熄灭,LCD屏会继续显示"PVD Voltage OK!”。; b3 K) g! f' Z7 f/ _* p0 z1 q
, H2 }  K7 ?# O0 y; ^: k4 O
29.3 睡眠模式实验
: h# `& g3 k( s" K, M& `本小节我们来学习睡眠模式实验,该部分的知识点内容请回顾29.1.23电源管理。我们直接从寄存器介绍开始。
/ s) [( p! T5 E5 {. W3 F/ S29.3.1 EXTI寄存器
( P0 b/ J! V) N2 z; j本实验我们用到外部中断来唤醒睡眠模式。我们用到WFI指令进入睡眠模式,这个后面会讲,进入睡眠模式后,使用外部中断唤醒。进入外部中断后,EXTI_CPUIMR1寄存器的值会自动清零,我们需要对对应的外部中断线位置1,取消屏蔽,相当于其他中断的中断标志位进入中断后硬件自动置1,需要手动清零。/ K# D& B- G; m# H" p* |
EXTI中断屏蔽寄存器(EXTI_CPUIMR1)
( e% d- F: S* l" N% \. y  EEXTI中断屏蔽寄存器描述如图29.3.1.1所示:
! e* W% i# a$ N" L- q9 x" g* u) B+ I$ p$ E' ~' s
9e8f05daf69845fb9d740bd61602ad10.png - |2 u  L4 P. g$ b: P

/ ?% j9 X0 ~$ K1 g- U6 `图29.3.1.1 EXTI_CPUIMR1寄存器
) J) B4 @6 B! Z2 k/ \: j实验中我们使用WK_UP(PA0)唤醒,即EXTI0线中断,所以在外部中断服务函数要把MR0位要置1。& J  F8 V! h2 B5 _; C/ _
29.3.2 硬件设计3 f" [( I( l) o- M  |4 \+ n% M
1.例程功能7 e& ~- Y. q3 f& h: u; q8 ^
LED0闪烁,表明代码正在运行。按下按键KEY0后,LED1点亮,提示进入睡眠模式,此时LED0不再闪烁,说明已经进入睡眠模式。按下按键WK_UP后,LED1熄灭,提示退出睡眠模式,此时LED0继续闪烁,说明已经退出睡眠模式。5 w" w3 u  ]5 d, u
2.硬件资源
' u3 r  Q" ], J1)RGB灯1 m+ `" d! l5 g, Q4 J( _5 S. G
RED : LED0 - PB47 Y0 c) J6 A# g0 W  \
GREEN : LED1 - PE6
4 N$ P! `- C8 U  g/ k1 h1 Z2)独立按键 KEY0 - PA1,WK_UP - PA0
: L- K& U0 U( l/ a: T3)电源管理(低功耗模式 - 睡眠模式)5 L0 X- Z/ S% J
4)正点原子2.8/3.5/4.3/7/10寸TFTLCD模块(仅限MCU屏,16位8080并口驱动)
& U: F) Q! ?6 q- @3 Q5 I+ e3.原理图
" c. Z0 K& Q" I6 P5 B3 G7 W9 ZPWR属于STM32H750的内部资源,只需要软件设置好即可正常工作。我们通过KEY0让CPU进入睡眠模式,再通过WK_UP 触发EXTI中断来唤醒CPU。LED0指示程序是否执行,LED1指示CPU是否进入睡眠模式。# v) s( i* V- N
0 G3 ^1 `8 a5 T$ I! Q
29.3.3 程序设计& J7 E! N* N7 B9 }& ~
29.3.3.1 PWR的HAL库驱动

% L5 F2 Q  }: D( W1 c1 {4 VHAL_PWR_EnterSLEEPMode函数
' i9 T  t' E5 u& l. N进入睡眠模式函数,其声明如下:1 W: B" }/ B7 \9 w3 \% M8 k  I
void HAL_PWR_EnterSLEEPMode (uint32_t Regulator, uint8_t SLEEPEntry);9 ^6 K' o: g0 S  @4 ^+ l) T9 i. s
函数描述:/ {9 ~* ]0 X; V: Y
用于设置CPU进入睡眠模式。
! m& E9 w& o$ c; ^函数形参:% L2 P& M* h' T
形参1指定稳压器的状态。有两个选择,PWR_MAINREGULATOR_ON表示稳压器处于主模式,PWR_LOWPOWERREGULATOR_ON表示稳压器处于低功耗模式。对应的是PWR_CR1寄存器的LPDS位的设置(该形参在该函数中没有实质用处)。  s& q5 R0 T* S' A. a. x9 _- F8 y7 _" X
形参2指定进入睡眠模式的方式。有两个选择,PWR_SLEEPENTRY _WFI表示使用WFI指令,PWR_SLEEPENTRY_WFE表示使用WFE指令。我们选择前者,不了解这两种指令的区别,请问度娘。
/ M$ G: a  U% [0 S函数返回值:
! J% M" |' w9 m" t1 B. @. k无
( ~7 _" M% t  j, }# a- Y( z( E: A/ V睡眠模式配置步骤$ `. J( ]& A- A& b9 d
1)配置唤醒睡眠模式的方式% {( r$ Y: I% S# m" D, B  S2 n* a. \
这里我们用外部中断的方式唤醒睡眠模式,所以这里需要配置一个外部中断功能,我们用WK_UP按键作为中断触发源,接下来就是配置PA0(连接按键WK_UP)。7 a  M2 D8 F5 Z
通过__HAL_RCC_GPIOA_CLK_ENABLE函数使能GPIOA的时钟。
" ~( r5 i+ h# F8 Y4 ~通过HAL_GPIO_Init函数配置PA0为上升沿触发检测的外部中断模式,开启下拉电阻等。
% @. n' z, D5 B# R0 h* ~0 ]4 n" K通过HAL_NVIC_EnableIRQ函数使能EXTI0中断。2 X( B' c3 Q2 n, s( q
通过HAL_NVIC_SetPriority函数设置中断优先级。
9 }" a; v% ^8 x- _  V编写EXTI0_IRQHandle中断函数,在中断服务函数中调用HAL_GPIO_EXTI_IRQHandler。/ X& O" i; z2 \3 z6 x6 k: t2 A
最后编写HAL_GPIO_EXTI_Callback回调函数。由于前面已经介绍过外部中断的配置步骤,这里就介绍到这里,详见本例程源码。
4 g( X1 a0 w. i( Z2)进入CPU睡眠模式: d% w* A( o2 }9 Z1 K- k( B3 g
通过HAL_SuspendTick函数暂停滴答时钟,防止通过滴答时钟中断唤醒。
4 {  l* L8 U% M# R9 U% r8 L: P通过HAL_PWR_EnterSLEEPMode函数进入睡眠模式。- B6 L" `8 D: g5 x1 _
3)通过按下按键触发外部中断唤醒睡眠模式
2 E/ z, |' Z' t/ N8 f8 M8 ~在本实验中,通过按下KEY0按键进入睡眠模式,然后通过按下WK_UP按键触发外部中断唤醒睡眠模式。; k9 v2 p8 \; H# A9 i. Y; j
29.3.3.2 程序流程图
& `- v. S" ]8 g$ j% P  i4 T4 |; X, h& |& P4 E. ~9 s' }
7d719d08b2b940c8a40de88db43b3edc.png : ?0 j* }% y0 S* |6 U
' i" {# o6 k% Q3 R$ V" l5 w
图29.3.3.2.1 睡眠模式实验程序流程图% {6 X  d! w7 s& V( v+ Y) K8 f0 T
29.3.3.3 程序解析, J  T: M# X# j& d; \1 N0 x9 |
这里我们只讲解核心代码,详细的源码请大家参考光盘本实验对应源码。PWR驱动源码包括两个文件:pwr.c和pwr.h。
2 l; h! T& r/ f8 [0 b3 G$ _8 r首先看pwr.h头文件的几个宏定义:
/ {# S3 C+ Y% q8 q, o/* PWR WKUP 按键 引脚和中断 定义
# a, {% L0 b9 {' R& [0 T' A- F8 K3 D8 O0 y/ f7 U8 ^
我们通过WK_UP按键唤醒 MCU, 因此必须定义这个按键及其对应的中断服务函数
- B3 l4 a9 h- L0 I) @
  1. */8 S( m- n/ @+ I7 y. [
  2. #define PWR_WKUP_GPIO_PORT                GPIOA) l8 b% |' y5 K! C$ E- \( K
  3. #define PWR_WKUP_GPIO_PIN                      GPIO_PIN_0
    ( P0 S: m) E/ G& L: }5 z
  4. #define PWR_WKUP_GPIO_CLK_ENABLE()        do{ __HAL_RCC_GPIOA_CLK_ENABLE(); }while(0)
    3 i3 M- P+ S! e

  5. ' n/ b9 X+ Q/ ]6 q" ]
  6. #define PWR_WKUP_INT_IRQn                   EXTI0_IRQn
    - }9 h) y  z) ]( N( g& F
  7. #define PWR_WKUP_INT_IRQHandler         EXTI0_IRQHandler
复制代码

1 L- b) d% W  S8 n) w这些定义是WK_UP按键的相关宏定义,以及其对应的外部中断线0的相关定义。: ]5 j% |2 j- m% u; h* t1 I: s
pwr.h头文件就介绍这部分的程序,下面是pwr.c文件,先看低功耗模式下的按键初始化函数,其定义如下:
5 P" ?, h$ X2 ^& H, ^: a. a0 h6 G+ {/ O
  1. /**1 X: `$ m% N1 }" o6 l4 U
  2. * @brief             低功耗模式下的按键初始化(用于唤醒睡眠模式/停止模式)
    9 @3 j$ I: P2 a( ~
  3. * @param              无& h( Q/ {, D% W3 P
  4. * @retval            无
    5 B1 f" M8 ?4 ~. P
  5. */& G" S+ _0 z, |8 B
  6. void pwr_wkup_key_init(void)
    $ w  r8 I& g) C
  7. {
      b) k- n6 b$ U4 b
  8.     GPIO_InitTypeDef gpio_init_struct;
    + g7 t) [* d+ ~" r

  9. - C3 V6 e: _: P* C
  10.     PWR_WKUP_GPIO_CLK_ENABLE();     /* WKUP时钟使能 */
    5 p& p! X* D+ h5 m

  11. ) b. P4 }, A' w4 O1 x
  12.     gpio_init_struct.Pin = PWR_WKUP_GPIO_PIN;                       /* WKUP引脚 */
    5 x8 g" H1 R2 s4 x! l
  13.     gpio_init_struct.Mode = GPIO_MODE_IT_RISING;                    /* 中断,上升沿 */
    0 d* \: ~: n. g
  14.     gpio_init_struct.Pull = GPIO_PULLDOWN;                            /* 下拉 */
      ~0 V) _0 e* O/ @0 C
  15.     gpio_init_struct.Speed = GPIO_SPEED_FREQ_VERY_HIGH;            /* 高速 */
    2 M6 S% |; U1 O. g$ ^' @( a
  16.     HAL_GPIO_Init(PWR_WKUP_GPIO_PORT, &gpio_init_struct);         /* WKUP引脚初始化 */
    9 F% e, a, ?8 g2 f! L

  17. 3 P3 I0 U2 ^+ a0 `1 v
  18.     HAL_NVIC_SetPriority(PWR_WKUP_INT_IRQn,2,2);         /* 抢占优先级2,子优先级2 */
    + J+ R2 Y" \5 e8 L6 K# p
  19.     HAL_NVIC_EnableIRQ(PWR_WKUP_INT_IRQn); 4 p* s  O/ `* \6 Q  s+ M
  20. }
复制代码

. Z6 m9 c- |  h2 Y该函数初始化WK_UP按键(PA0),并设置上升沿触发的外部中断线0,最后设置中断优先级并使能外部中断线0。4 b3 `1 {8 f$ U/ _, H6 H) K* t% [
下面介绍的是进入CPU睡眠模式函数,其定义如下:
5 X' r5 |! u$ ^+ j0 x2 ~8 s
/ R" [) y$ L5 O: z2 d
  1. /**; @1 o: x- I" ]( Q! u5 u5 h
  2. * @brief             进入CPU睡眠模式
    % d, l; u5 ?! o. |( v+ I
  3. * @param             无
      d6 C7 x+ ~% U' U: ^
  4. * @retval             无* h) ~  c) d5 N: ?7 N9 v- v
  5. *// ?/ ~; X; E$ O9 e
  6. void pwr_enter_sleep(void)6 ?: p( R' ]3 L+ V
  7. {  I! G4 }* }$ f2 J0 {
  8.     HAL_SuspendTick();  /* 暂停滴答时钟,防止通过滴答时钟中断唤醒 */, V! F) K# s7 F+ l* z# ?
  9. /* 进入睡眠模式 */; L& n) }# R% v% b" A
  10.     HAL_PWR_EnterSLEEPMode(PWR_MAINREGULATOR_ON, PWR_SLEEPENTRY_WFI);
    6 y1 L1 n. L' e7 ?4 ~
  11. }
复制代码
2 i0 `/ `6 c" v4 M9 ^: X0 H
首先是调用HAL_SuspendTick函数,暂停滴答时钟,防止睡眠模式被滴答时钟中断唤醒。然后调用HAL_PWR_EnterSLEEPMode函数使用WFI指令进入睡眠模式。1 ]. j" P* C# b! t, ]
下面介绍的是WK_UP按键外部中断服务函数及其回调函数,函数定义如下:
1 y7 X2 }) P& }) n7 S5 D6 ?) K$ h1 X% G
  1. /**
    5 F3 b5 F# |+ T0 ^9 T. E
  2. * @brief              WK_UP按键 外部中断服务程序: n- T4 D. e* I
  3. * @param              无
    # z/ M+ G; h1 J# _" N1 G8 e
  4. * @retval            无, w% Q: }5 v8 I) {9 ^
  5. */9 y$ t+ y3 e! y" n* {
  6. void PWR_WKUP_INT_IRQHandler(void)
    7 }) f( q, H8 r9 m
  7. {
    . o1 P5 m3 G$ r# x6 ~/ A
  8.     HAL_GPIO_EXTI_IRQHandler(PWR_WKUP_GPIO_PIN);0 i" B& L1 M: i5 n
  9. }4 s2 d0 ]- @" ~
  10. 1 O6 ~: p2 ], Q$ ^* C, k) J9 i% J
  11. /**0 `' [9 p! X; v, K4 c, e  b
  12. * @brief              外部中断回调函数" _' S6 |% N* p( ~
  13. * @param              GPIO_Pin:中断线引脚- s; s- X- z# n8 X/ R: M6 p' F
  14. * @note               此函数会被PWR_WKUP_INT_IRQHandler()调用; q6 |# @: q% `  W/ {1 p
  15. * @retval             无+ i( \. \( `$ m2 B% R( i7 _
  16. */6 N% f5 Q  T1 J9 V
  17. void HAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin)
    / c& B' ?, y! z0 [3 a
  18. {
    5 A, j& w  X1 g* }
  19.     if (GPIO_Pin == PWR_WKUP_GPIO_PIN)
    ! u7 H2 d* n' }5 r" _3 f  a/ X2 g9 H$ g
  20.     {
    5 `9 s$ a/ l8 p2 ]$ C
  21.         /* HAL_GPIO_EXTI_IRQHandler()函数已经为我们清除了中断标志位,4 N) V+ k: D0 W6 [1 n
  22. 所以我们进了回调函数可以不做任何事 */3 c4 H& {1 G! F3 C) O2 x* N
  23.     }: k, m4 O3 Y- s0 Z/ w* o% v
  24. }
复制代码
" c; c0 L  y: y* b$ d- H
在WK_UP按键外部中断服务函数中我们调用HAL库的HAL_GPIO_EXTI_IRQHandler函数来处理外部中断。该函数会调用__HAL_GPIO_EXTI_CLEAR_IT函数取消屏蔽对应的外部中断线位,这里是EXTI_CPUIMR1寄存器相应位,还有其他寄存器控制其他外部中断线。我们只是唤醒睡眠模式而已,不需要其他的逻辑程序,所以HAL_GPIO_EXTI_Callback回调函数可以什么都不用做,甚至也可以不重新定义这个回调函数(屏蔽该回调函数也可以)。  R/ ]  z; k5 ~9 Q8 J
最后在main.c里面编写如下代码:
+ ?: n6 e1 l( |+ W
" n, I% _5 J4 x1 H
  1. int main(void)- R  K# s7 s% P- J9 T( }
  2. {
    / n8 _1 a+ P( G
  3.     uint8_t t = 0;
    $ z) z" P; E( X) O. ?" O5 N; ~
  4. uint8_t key = 0;
    , O) v6 n9 I2 C# w

  5. / Q+ \% s& L$ G" @
  6.     sys_cache_enable();                                 /* 打开L1-Cache */
    " c, x1 ~( y- f+ V" y
  7.     HAL_Init();                                         /* 初始化HAL库 */6 c# I9 A2 _# q% U' c+ V; K
  8.     sys_stm32_clock_init(240, 2, 2, 4);         /* 设置时钟, 480Mhz */8 r8 K& ^! L( y1 u! R$ u; T
  9.     delay_init(480);                                    /* 延时初始化 */4 r3 Y. a& Z2 C- K
  10.     usart_init(115200);                                 /* 串口初始化为115200 */( n& w6 E$ ^% h% D# l: y
  11.     mpu_memory_protection();                      /* 保护相关存储区域 *// S& P. s$ T2 P/ V5 S
  12.     led_init();                                         /* 初始化LED */6 F4 D# a' d! R2 O
  13.     lcd_init();                                         /* 初始化LCD */4 n! l1 P$ y9 w/ Z6 ^+ T0 h
  14.     key_init();                                                /* 初始化按键 */
    / z+ D/ E* z. p) p6 O% F
  15.     pwr_wkup_key_init();                                /* 唤醒按键初始化 */3 O: d; t' N6 f' C- b& W" O% q
  16. 9 {1 O3 X! U- o* A7 E) C
  17.     lcd_show_string(30, 50, 200, 16, 16, "STM32", RED);) P. p% ^2 V5 T& ]
  18.     lcd_show_string(30, 70, 200, 16, 16, "SLEEP TEST", RED);
    1 R# v  M' B: J
  19.     lcd_show_string(30, 90, 200, 16, 16, "ATOM@ALIENTEK", RED);
    ) J8 G  q2 ^# Z& V
  20.     lcd_show_string(30, 110, 200, 16, 16, "KEY0:Enter SLEEP MODE", RED);7 J2 H2 R0 f2 t
  21.     lcd_show_string(30, 130, 200, 16, 16, "KEY_UP:Exit SLEEP MODE", RED);
    1 y, r( J! l; |0 I& G4 h4 E

  22. * [' C+ I4 Z4 _2 M+ t( k2 Y; K, U
  23.     while (1)
    1 w7 d1 y: h* Q) P( W
  24.     {6 e0 @* o+ e; v7 O& o
  25.         key = key_scan(0);
    ( u" T1 @& p* v$ W
  26. + ?8 y  X& Y  s% j$ F
  27.         if (key == KEY0_PRES)
    , ~2 M7 b( Z% W( ^  p: E
  28.         {
    ; ~' }7 s. Y7 T6 h# F  s/ w
  29.             LED1(0);                      /* 点亮绿灯,提示进入睡眠模式 */            
    9 J* _7 R3 t0 [, R
  30.             pwr_enter_sleep();          /* 进入睡眠模式 */            4 ~) ~; j% ?! J% S+ Z- q
  31.             HAL_ResumeTick();           /* 恢复滴答时钟 */
    " J5 i2 }7 d& B* ~! ?$ o) J7 z
  32.             LED1(1);                      /* 关闭绿灯,提示退出睡眠模式 */7 E+ ^1 {* t' t8 \- }
  33.         }
    6 ]% x( }: Z8 m7 f* W% E
  34. 0 o# K( ]- i, y2 O0 X4 @
  35.         if ((t % 20) == 0)5 k1 z; ]8 [+ I2 H
  36.         {
    % I( ~/ p7 {5 L' g
  37.             LED0_TOGGLE();      /* 每200ms,翻转一次LED0 */7 A+ A$ W7 K; Q! L% x+ t
  38.         }8 _& V* ]0 t1 ~4 U

  39. , [* O8 z9 |& J. z4 ?: i/ ]
  40.         delay_ms(10);' G  Z6 Q* [0 ]  I1 {
  41.         t++;
    % R: j4 q) R3 E# L
  42.     }. n4 M6 {+ i4 c$ m
  43. }
复制代码
$ V' C) v6 e+ G: ~
该部分程序,功能就是按下KEY0后,点亮LED1、暂停滴答时钟并进入睡眠模式。然后一直等待外部中断唤醒,当按下按键WK_UP,就触发外部中断,睡眠模式就被唤醒,然后继续执行后面的程序,恢复滴答时钟,关闭LED1等。
+ d+ G# V. A" k2 c" D. H29.3.4 下载验证: Y: x& {" I9 `1 r! c" R
下载代码后,LED0闪烁,表明代码正在运行。按下按键KEY0后,LED1点亮,提示进入睡眠模式,此时LED0不再闪烁,说明已经进入睡眠模式。按下按键WK_UP后,LED1熄灭,提示退出睡眠模式,此时LED0继续闪烁,说明已经退出睡眠模式。
- ~; Z5 D& Y" J3 T
& x1 M. {) s: B; U/ B0 @, w$ w29.4 停止模式实验. y3 T3 q. j; H
本小节我们来学习停止模式实验,该部分的知识点内容请回顾29.1.23电源管理。我们直接从寄存器介绍开始。
  j# q. D& s, J. J! F1 F  t2 m0 E29.4.1 PWR寄存器6 s' @3 A  ^5 y
本实验我们用到外部中断来唤醒停止模式。我们用到WFI指令进入停止模式,这个后面会讲,进入停止模式后,使用外部中断唤醒。外部中断部分内容参照睡眠模式即可,都是共用同样的配置。* }3 B; E7 o& r1 j* m3 ?1 |
下面主要介绍PWR_CR1和PWR_CPUCR寄存器相关位。
& H: M) O9 a1 b+ G/ `PWR控制寄存器 1(PWR_CR1)
7 @6 O9 {) T) C7 MPWR的控制寄存器1描述如图29.4.1.1所示:0 m! \  d. O" B1 N! d
  ^, `7 N) |" E0 h2 ~: {) Y  R$ D
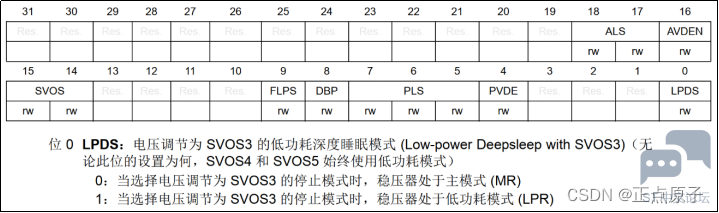
ee118b97a367425e91c11c1f0eeebd8e.png   ]1 u- ?' n, G: |

3 W; Q" d! w  ^( W; A, I9 G图29.4.1.1 PWR_CR1寄存器$ R6 c' g, k- v: ?* C2 z+ n
进入停止模式,我们设置稳压器为低功耗模式,等待中断唤醒,所以位LPDS置1。' Q8 r) A  B* I5 j/ S5 `2 x
PWR CPU控制寄存器(PWR_CPUCR)
. t8 U+ o  V9 I  y" rPWR CPU控制寄存器描述如图29.4.1.2所示:
: @+ `9 P, P8 {1 x5 n, @  }3 N( w4 I9 F, U2 J
6ba1a96bf7104252aa8fed1c0f59e43e.png 9 n7 E! H. L% C( h# y, n& m
+ s3 h1 e1 y2 B/ R' n
图29.4.1.2 PWR_CPUCR寄存器2 d9 F* \  ]  l0 i$ h* {
位PDDS_D1~ PDDS_D3都设置为0, 保持D1/D2/D3进入深度睡眠后,进入停止模式。在设置该寄存器前,我们要使能系统控制寄存器SCR的位2(SLEEPDEEP),该位置1,该寄存器在M7内核手册。然后在停止模式后,关闭SLEEPDEEP位。% O! l$ z. n  P- q; G

) T" O( S& l. [0 A$ a! ?# i3 j29.4.2 硬件设计3 }5 g' h. t5 `" J5 x
1.例程功能- Z" l* p) p& q# i1 Y, z, S# r, H
LED0闪烁,表明代码正在运行。按下按键KEY0后,LED1点亮,提示进入停止模式,此时LED0不再闪烁,说明已经进入停止模式。按下按键WK_UP后,LED1熄灭,提示退出停止模式,此时LED0继续闪烁,说明已经退出停止模式。
2 v& D) X4 B: X2 _$ O5 y2.硬件资源
( J2 c$ W8 a6 {1)RGB灯
) @- R- K! r, _* |7 ^3 _" S. JRED : LED0 - PB4, H4 n& x+ j2 c" z, v, {8 c: X5 C
GREEN : LED1 - PE6
. m$ L. z8 Q- g2)独立按键
6 D6 s: t/ T: F+ b( i/ h4 g% C' lKEY0 - PA1
6 d; k: X  Y0 W! lWK_UP - PA0
3 l$ Z2 X% d' T6 v8 y0 e3)电源管理(低功耗模式 – 停止模式)
) t5 ?6 G4 {; P: f4)正点原子2.8/3.5/4.3/7/10寸TFTLCD模块(仅限MCU屏,16位8080并口驱动)& o0 ^, l. {9 k+ H% p* l
3.原理图
% Y( b% Z3 U" k5 m1 [3 {. {PWR属于STM32H750的内部资源,只需要软件设置好即可正常工作。我们通过KEY0让CPU进入停止模式,再通过WK_UP 触发EXTI中断来唤醒CPU。LED0指示程序是否执行,LED1指示CPU是否进入停止模式。7 H& w9 P6 B" C" _( {: R& z
' Q7 f: ]5 `" @3 N& C
29.4.3 程序设计
% y0 D/ n" g# |. m29.4.3.1 PWR的HAL库驱动

+ p) J8 s) V% [6 p; ^3 }) JHAL_PWR_EnterSTOPMode函数+ Y! E" p6 c# c( }
进入停止模式函数,其声明如下:
: c+ p: f# g& @2 l9 Ovoid HAL_PWR_EnterSTOPMode (uint32_t Regulator, uint8_t STOPEntry);
+ r0 N' J& A+ S) m' b# n函数描述:
/ |6 j3 j0 G0 X4 C4 w( I用于设置CPU进入停止模式。' M. X5 c: g0 d3 Q/ J( f
函数形参:
3 S+ A  k  O( I形参1指定稳压器在停止模式下的状态。有两个选择,PWR_MAINREGULATOR_ON表示稳压器处于主模式,PWR_LOWPOWERREGULATOR_ON表示稳压器处于低功耗模式。对应的是PWR_CR1寄存器的LPDS位的设置。5 O- C9 t. R+ b! R- I
形参2指定用WFI还是WFE指令进入停止模式。有两个选择,PWR_STOPENTRY_WFI表示使用WFI指令,PWR_STOPENTRY_WFE表示使用WFE指令。我们选择前者,不了解这两种指令的区别,请问度娘。
5 p$ |) {6 S& c5 t/ \函数返回值:
( ~, @$ R4 X, \4 ^1 }0 P0 ]无! P( J6 X. F, r7 ]! X9 R+ U
停止模式配置步骤
& J& [) g& p3 b9 Y, N) F  W1)配置唤醒停止模式的方式
: O8 u, i# X' ^7 i) V& C这里我们用外部中断的方式唤醒停止模式,所以这里需要配置一个外部中断功能,我们用WK_UP按键作为中断触发源,接下来就是配置PA0(连接按键WK_UP)。. m+ L7 y( d: B+ h; s+ `
通过__HAL_RCC_GPIOA_CLK_ENABLE函数使能GPIOA的时钟。
* O2 l0 P/ ~; J通过HAL_GPIO_Init函数配置PA0为上升沿触发检测的外部中断模式,开启下拉电阻等。; r4 A8 g  d1 \- H
通过HAL_NVIC_EnableIRQ函数使能EXTI0中断。, w  k4 \! d0 ~8 m; h3 w# h
通过HAL_NVIC_SetPriority函数设置中断优先级。* d: n5 A  Y# C0 i; ]
编写EXTI0_IRQHandle中断函数,在中断服务函数中调用HAL_GPIO_EXTI_IRQHandler。
- i( P7 }5 {' ^* e& a% x: j最后编写HAL_GPIO_EXTI_Callback回调函数。由于前面已经介绍过外部中断的配置步骤,这里就介绍到这里,详见本例程源码。
& x$ y; T1 u" ^6 C# c! `, L" S# K2)进入CPU停止模式
6 E8 z, j, Y0 W$ U' S: e* h, D通过sys_stm32_clock_init函数降频。降低性能前,应先减小系统频率,再更改电压调节。) J9 ]+ J% G# g
通过HAL_PWR_EnterSTOPMode函数进入停止模式。
+ l( [, X: P& [3)通过按下按键触发外部中断唤醒睡眠模式# Z% ^' s+ D1 g, {
在本实验中,通过按下KEY0按键进入停止模式,然后通过按下WK_UP按键触发外部中断唤醒停止模式。
  G& u+ d% x, V% J- q5 u- w29.4.3.2 程序流程图
9 A: P6 c4 e5 a9 P" V% b" ]
1 ~& ~9 N9 N% d# y3 a: o  i! \ 28e6c8d8ec7e441c90f6cacfc1f06b5e.png
* e' A' }  R: K3 d5 X6 g# v. [* d& V; T& T6 Q% x0 z) `
图29.4.3.2.1 停止模式实验程序流程图* o' d$ r' U& T! ^, \
29.4.3.3 程序解析) m1 e6 a, g3 N: U) s
这里我们只讲解核心代码,详细的源码请大家参考光盘本实验对应源码。PWR驱动源码包括两个文件:pwr.c和pwr.h。. y: f5 y: Y$ ~6 A! N
首先看pwr.h头文件,因为我们还是用到WK_UP对应的外部中断线来唤醒停止模式的CPU,pwr.h头文件的WK_UP按键对应的宏定义我们也是用到的,上个实验已经讲过,这里不再赘述。下面是pwr.c文件,WK_UP按键的相关函数我们还是用上个实验的,我们主要介绍进入停止模式函数,其定义如下:
2 w* T3 l2 ?4 Q: U. o, x2 Z; ]
% n2 e) g$ u; u$ A' ~& `) e
  1. /**# r* n; e! S9 S9 _* S4 n  z7 p
  2. * @brief             进入停止模式5 G5 V7 j+ G# S8 W( z. `  o
  3. * @param              无- B0 ], O! o" ~
  4. * @retval             无
    3 F4 `5 s& T+ g
  5. */
    . Y' s8 Z- b0 l8 |) t* b) I4 H
  6. void pwr_enter_stop(void)
    & J% s3 s. O# h/ |* ^
  7. {! |# a! ~6 p4 H
  8. sys_stm32_clock_init(200, 2, 2, 4);        /* 设置时钟,400Mhz,降频 */
    2 P3 ?3 w- e# I' y0 Y
  9. /* 当SVOS3进入停止模式时,设置稳压器为低功耗模式,等待中断唤醒 */( Z5 T" ^- U% x1 S9 W
  10. HAL_PWR_EnterSTOPMode(PWR_LOWPOWERREGULATOR_ON, PWR_STOPENTRY_WFI);! {: J/ e- [' P! r9 U1 x8 X
  11. }
复制代码
/ x: ?3 q. z# t5 L! w+ O
该函数首先是调用sys_stm32_clock_init函数重新设置系统时钟频率,降频到400MHZ。然后调用HAL_PWR_EnterSTOPMode函数进入停止模式,形参1选择PWR_LOWPOWERREGU LATOR_ON表示设置稳压器为低功耗模式,形参2则是选择WFI指令。这里我们不再需要像睡眠模式实验一样要暂停滴答时钟,因为滴答时钟中断无法唤醒停止模式,只有外部中断可以唤醒。
3 R' j& g" n8 G& q5 H5 R9 q' ]0 H; ~最后在main.c里面编写如下代码:
7 k: A3 K, F7 a6 P; a2 g. d, g- y& t$ M" \( E" x0 R# b/ i* o. ]$ _
  1. int main(void)9 B; h. j3 S* O9 k4 m- h. F
  2. {
    3 d( [9 c0 W% ]/ y  p' R
  3.     uint8_t t = 0;
    8 L  p' `# P0 d* }! t  x
  4. uint8_t key = 0;
    8 y! ], D. N0 l4 n+ w
  5. 2 C" z5 r+ ^, A# y4 q
  6.     sys_cache_enable();                                 /* 打开L1-Cache */
    $ V6 g9 l& p* s3 J/ I' S8 V
  7.     HAL_Init();                                         /* 初始化HAL库 */
    0 L8 j- K4 P. T
  8.     sys_stm32_clock_init(240, 2, 2, 4);         /* 设置时钟, 480Mhz */
    / J& O9 i* {) c
  9.     delay_init(480);                                    /* 延时初始化 */
    / }1 v4 ]( x  d) V  N% M+ [) j1 J' q5 ]
  10.     usart_init(115200);                                 /* 串口初始化为115200 */9 n( E9 h; x  S* m+ ~0 \. ?  g
  11.     mpu_memory_protection();                      /* 保护相关存储区域 */
    2 r6 u+ F; V# x6 f
  12.     led_init();                                         /* 初始化LED */
    $ b& S5 U/ S3 G3 [# |% W3 x+ d4 w8 w3 w# e
  13.     lcd_init();                                         /* 初始化LCD */# ^! D% S0 U, G) z
  14.     key_init();                                                /* 初始化按键 */
      b& q. Y+ W; {: ?
  15.     pwr_wkup_key_init();                                /* 唤醒按键初始化 */
    / h* t3 c& X! J1 Z" Y$ a! W; m% e# _+ ]2 e
  16. / g6 {) W5 W; J; O- P/ F! B
  17.     lcd_show_string(30, 50, 200, 16, 16, "STM32", RED);
    ) w9 r; R# q1 C3 I
  18.     lcd_show_string(30, 70, 200, 16, 16, "STOP TEST", RED);; A  |7 R8 w! R2 m* m0 D- X2 C! z
  19.     lcd_show_string(30, 90, 200, 16, 16, "ATOM@ALIENTEK", RED);
    ' E9 d* p* g5 H, E
  20.     lcd_show_string(30, 110, 200, 16, 16, "KEY0:Enter STOP MODE", RED);* }, A; V+ B( S, O+ D
  21.     lcd_show_string(30, 130, 200, 16, 16, "KEY_UP:Exit STOP MODE", RED);1 y9 s0 E( \7 w5 B8 k9 u1 i- G
  22. 7 @( w6 c( A+ }" \
  23.     while (1)
    9 D* A9 B2 `: u0 Y1 N: Z2 O
  24.     {  T5 x  x& [! N+ u( o! h
  25.         key = key_scan(0);7 a' ~, k7 D  Z1 Z# [

  26. # w- w7 }+ M9 t' @9 R, O: I
  27.         if (key == KEY0_PRES). i+ p2 M: f7 [* P  T% G$ g
  28.         {
    6 w$ z" ?" {* k/ z
  29.             LED1(0);    /* 点亮绿灯,提示进入停止模式 */
    % m9 c0 e7 ?2 S, i
  30.             pwr_enter_stop(); /* 进入停止模式 */1 m' I+ r4 N7 ]# [  r9 O
  31.             /* 从停止模式唤醒, 需要重新设置系统时钟, 480Mhz */
    1 w& v  t3 @  @7 T  |/ |. |6 e
  32.             sys_stm32_clock_init(240, 2, 2, 4);. s% n* ]- t6 T5 v( `
  33.             LED1(1);            /* 关闭绿灯,提示退出停止模式 */
    5 F: s4 A- `# j' o7 P
  34.         }
    7 j* X) b1 I  R; m6 O0 I  j# _. e
  35. 3 c; }7 |  A% ~; ?% N
  36.         if ((t % 20) == 0)
    ' ~, G# P8 I6 T. W6 S9 r
  37.         {
      m1 h0 I' x. x
  38.             LED0_TOGGLE();      /* 每200ms,翻转一次LED0 */
    ' T3 c5 H2 O4 S* `
  39.         }
    & @+ M6 I* e+ Y9 C& C3 I& D' B! H# N

  40. . K0 Z9 i8 @1 c9 ?7 K8 I- T3 Z
  41.         delay_ms(10);
    ) e% @6 ], U2 n/ I5 Q, A$ J
  42.         t++;
    , I8 i0 ]* T/ Y0 q
  43.     }
    * U( W$ }3 l, J; l2 \: |* S& i" S
  44. }
复制代码
  b) L% A( p# j" C) {
该部分程序,功能就是按下KEY0后,点亮LED1、暂停滴答时钟并进入停止模式。然后一直等待外部中断唤醒,当按下按键WK_UP,就触发外部中断,停止模式就被唤醒,然后继续执行后面的程序,重新设置系统时钟480MHZ,关闭LED1等。' H2 m. E; M+ r* {% |+ f

8 x! [" L  i2 D: M* Q29.4.4 下载验证4 z- k, x: `8 l; L5 Z* T: V
下载代码后,LED0闪烁,表明代码正在运行。按下按键KEY0后,LED1点亮,提示进入停止模式,此时LED0不再闪烁,说明已经进入停止模式。按下按键WK_UP后,LED1熄灭,提示退出停止模式,此时LED0继续闪烁,说明已经退出停止模式。# A# m: x9 K) L! ~& ^! m
- B8 A1 O8 r* G/ k: k2 m# C
29.5 待机模式实验

6 L1 V3 C  N4 {; |8 V$ X本小节我们来学习待机模式实验,该部分的知识点内容请回顾29.1.23电源管理。我们直接从寄存器介绍开始。1 Y& ?7 h5 p- D! T  Z' d7 v
29.5.1 PWR寄存器  c( u6 ^3 |+ Z+ @! o" Q
本实验是先对相关的电源控制寄存器配置待机模式的参数,然后通过WFI指令进入待机模式,使用特定唤醒源WKUP引脚来唤醒待机模式。2 Z8 X, ]" \* y5 e
下面主要介绍本实验用到的几个寄存器。
$ q8 i# s7 s& I8 y( i$ |. BPWR唤醒使能和极性寄存器(PWR_WKUPEPR)
6 u- t: V3 h0 C0 ^5 KPWR唤醒使能和极性寄存器描述如图29.5.1.1所示:# L& q! @! ?1 n/ h' o- E3 m$ `

% k$ K) f$ k# t# ?
6 }, z' G  e8 W- s# c  B+ w3 B0 x! k7 r5 F2 f  a
图29.5.1.1 PWR_WKUPEPR寄存器  ^- b& D. z% ]4 W  d
本章,我们使用PA0的上升沿来唤醒MCU,PA0对应的WKUP源为:WKUP1,因此,对于PWR_WKUPEPR寄存器,我们需要设置的位如下:
) o& k9 f/ a9 |: U8 n1,设置WKUPEN1位为1,使能WKUP1的唤醒功能。
: `* l; \0 ~, _" h2,设置WKUPPP1位为0,选择上升沿唤醒。0 Q, Y" v: U0 Q  O7 Z
3,设置WKUPPUPD1[1:0]位为2,选择使用下拉电阻,以保持WKUP1脚的低电平状态。& T% h% n' s: P- ?. ?, ]; C
根据这三个步骤,设置好PWR_WKUPEPR寄存器,就可以设置PA0引脚的上升沿唤醒MCU了。/ k6 ]; M: b7 E8 I( a
PWR唤醒清除寄存器(PWR_WKUPCR)  V2 I9 e9 D/ n" |1 [
PWR唤醒清除寄存器描述如图29.5.1.2所示:0 v  w2 I2 \, H# Q7 x5 D% `* C
- y) ]# b7 v! [7 d) {
aa012f7cfd43456eb49dc26a6fce14c6.png
" \9 q; g: R' ]$ P7 K* {8 y3 U$ z3 K" k9 }  c7 r; Y2 D
图29.5.1.2 PWR_WKUPCR寄存器
# D) O; Q: z4 |该寄存器我们只关心WKUPC1位,设置WKUPC1为1,可以清除PA0的唤醒标志位。, |# R+ i; j/ A- K
PWR CPU控制寄存器(PWR_CPUCR)  K& d, s7 b# c' Z7 {# n$ a
PWR CPU控制寄存器描述如图29.5.1.3所示:% O" `; S% H  g# O; f7 ~, F" H

3 e  R( {# B5 s( ]" U, H, O" j d5e75e52e9a7453bb7e0ab209389f055.png
, x- o% i" j% y. G4 {2 T) q: r! n/ J
图29.5.1.3 PWR_CPUCR寄存器
$ _4 h1 D: o4 Z该寄存器我们只需要关心最低3个位,分别用于设置在D1域、D2域和D3域进入深度睡眠模式时,允许待机模式,已达到最低功耗的目的。所以这三个位都要设置为1。
: S/ K# G" H  N0 p系统控制寄存器(SCB_SCR)2 B* E( J$ \4 @( n. v
系统控制寄存器描述如图29.5.1.4所示:
- X0 c$ E1 Q) [- q9 @  H+ L& j% M, {1 w& d8 N" D
1205d7b735f9407c89d401df633c49f9.png 6 ^6 k8 i* p) U6 [* H* m" _

0 }8 D- V  O! t9 s* e0 O图29.5.1.4 SCB_SCR寄存器
8 c5 y7 e, i3 O该寄存器我们只关心:SLEEPDEEP位,要进入待机模式,我们必须设置该位为1。! F/ Q* O- }. R  S& ~
29.5.2 硬件设计/ F( @0 G" c& r- e6 g* j
1.例程功能& g3 @! r- [; `
LED0闪烁,表明代码正在运行。按下按键KEY0后,进入待机模式。待机模式下大部分引脚处于高阻态,所以说这时候LED0会熄灭,TFTLCD屏熄灭。按下按键WK_UP后,退出待机模式(相当于复位操作),程序重新执行,LED0继续闪烁,TFTLCD屏点亮。9 p: s! [  J& }9 ^* U$ `
2.硬件资源. y" s4 U" A$ E  [8 H# l. n
1)RGB灯) ]# m; i: F2 c" {
RED : LED0 - PB4
5 `8 b  u+ j' g  O2)独立按键
% @9 W; U( j$ ?8 o  b$ i$ BKEY0 - PA1
4 b' A2 A- Q4 S% N$ DWK_UP - PA0" \! I3 g& o9 f& p/ M( P
3)电源管理(低功耗模式 – 待机模式); R# b5 p; r" |! O- h
4)正点原子2.8/3.5/4.3/7/10寸TFTLCD模块(仅限MCU屏,16位8080并口驱动)3 [4 x! x/ b1 h! @" d
3.原理图! f0 R8 m! a1 w" t
PWR属于STM32H750的内部资源,只需要软件设置好即可正常工作。我们通过KEY0让CPU进入待机模式,再通过WK_UP上升沿触发唤醒CPU。LED0指示程序是否执行。
" m, J0 ~  \" c1 K/ e
. v' ^. o$ q& w6 c7 _& B29.5.3 程序设计
$ X$ j; D0 r" Z( s29.5.3.1 PWR的HAL库驱动
2 V7 d* t% j3 O. h
4.HAL_PWR_EnableWakeUpPin函数
) G. U/ r: c1 S6 T2 H5 C使能唤醒引脚函数,其声明如下:+ A/ V; ?( j2 u; A  U
void HAL_PWR_EnableWakeUpPin (uint32_t WakeUpPinPolarity);
# N; W5 d; r# ^5 g- p函数描述:
; G- E, `& o9 M  l5 a! r" n用于使能唤醒引脚,实际上该函数设置PWR唤醒使能和极性寄存器(PWR_WKUPEPR)的位[5:0]和位[13:8]。
' ^# B/ O: ]. L4 p& p5 G$ H+ T9 `函数形参:: u6 _; \( J1 k; s
形参1取值范围:PWR_WAKEUP_PIN1_HIGH~ PWR_WAKEUP_PIN6_HIGH(等同于PWR_WAKEUP_PIN1PWR_WAKEUP_PIN6)、PWR_WAKEUP_PIN1_LOW PWR_WAKEUP_PIN6_LOW。9 o5 Z- ]" ^. Z
函数返回值:无2 k1 e! a& U/ A9 ~' l
注意事项:
( E1 y& K% j  L- ^2 q* i' |禁止某个唤醒引脚使用的函数如下:. D+ l6 S1 |5 T4 a- T# s' p; J4 L
void HAL_PWR_DisableWakeUpPin (uint32_t WakeUpPinPolarity);
% _' Y# z; E  x. o' KHAL_PWR_EnterSTANDBYMode函数# j' c/ |8 F2 b. R' z1 v: R/ y
进入待机模式函数,其声明如下:* T* J: u6 t$ `
void HAL_PWR_EnterSTANDBYMode (void);
$ {  \+ U1 Y, Y8 T- J( |) Q函数描述:
2 Q9 l1 ?" i- h" f* [用于使CPU进入待机模式,进入待机模式,首先要设置SLEEPDEEP位,接着我们通过PWR_CR设置PDDS位,使得CPU进入深度睡眠时进入待机模式,最后执行WFI指令开始进入待机模式,并等待WK_UP唤醒的到来。
& R! p! ]8 b5 ?' Y/ U3 J函数形参:无8 W9 K  a+ m( U+ n' B
函数返回值:无* a+ r7 P  `2 S! s# N* f
待机模式配置步骤
* M1 S0 D% b2 h1)进入CPU待机模式
. n/ _# ^# _/ {5 X  j. Q9 c" S# U在进入待机模式之前我们需要做一些准备,比如:关闭RTC相关中断、清除RTC相关中断标志位等一些操作,只是防止RTC中断唤醒。这里就不细讲,详见本例程源码。$ b8 ]- ?! }* L: T( f6 s( y1 @
通过__HAL_PWR_CLEAR_FLAG函数清除唤醒标志位。" w! f) T$ I! a+ g" Q. m5 T6 G1 _
通过HAL_PWR_EnableWakeUpPin函数使能PA0的唤醒功能。' A+ \$ i/ W9 F. F
通过HAL_PWR_EnterSTANDBYMode函数进入待机模式。
# x, ?: O8 ]3 |& R9 n2)通过按下WKUP引脚上升沿触发唤醒待机模式( Y. P- A: ~- P" [( o. j! S5 Q
在本实验中,通过按下KEY0按键进入待机模式,然后通过按下WK_UP按键(特定唤醒源)触发唤醒待机模式。
: c$ F1 {2 \! C% M29.5.3.2 程序流程图
: z, E- U; s" A7 _8 g
. z. l/ Y% a5 Y. M) A* d# X; D 1034bac6ea664e84a985dfe28192e12a.png " |# B2 {3 n, v& t0 I) w
图29.4.3.2.1 待机模式实验程序流程图9 [+ u, l8 Z# V. E+ s1 n5 T9 f
: v2 {" }% W$ f0 Q' u
29.5.3.3 程序解析
2 @, ?) Q) ~, C+ m  `  L  i这里我们只讲解核心代码,详细的源码请大家参考光盘本实验对应源码。PWR驱动源码包括两个文件:pwr.c和pwr.h。
5 `% u# p1 _3 _8 ipwr.h头文件上的宏定义我们是没有用到的,这里我们使用的是特定唤醒源,与外部中断无关。下面是pwr.c文件,我们主要介绍进入待机模式函数,其定义如下:( n8 L. x- W5 h

8 ~2 ~7 D  l+ |+ ^- r6 X! F
  1. /**( W$ F5 Q* I' g5 J: R
  2. * @brief              进入待机模式# o$ M8 n" ~& A8 G+ E# Z
  3. * @param              无+ l! H) f1 P9 X" d
  4. * @retval             无
    9 G' N+ Y# i# r6 f
  5. */9 Q9 `. k2 B- o6 @# f+ Y
  6. void pwr_enter_standby(void)5 D2 {& x- V6 r
  7. {
    3 B! i4 e, f' H; W
  8.     __HAL_GPIO_EXTI_CLEAR_IT(PWR_WKUP_GPIO_PIN);         /* 清除WKUP上的中断标志位 *// W+ K0 `/ E$ j( J7 r
  9.     HAL_PWR_DisableWakeUpPin(PWR_WAKEUP_PIN1_HIGH);        /* 禁止唤醒 */7 Y% P" r0 J. V

  10. " z0 B! H, u" n. B6 f& s
  11.     __HAL_RCC_BACKUPRESET_FORCE();             /* 复位备份区域 */
    7 _3 d0 y- J* W+ k% g0 C
  12.     HAL_PWR_EnableBkUpAccess();               /* 后备区域访问使能 */
    . I, M0 L$ D3 E  h/ r
  13. 3 ?& h  m9 d6 b9 }
  14.     __HAL_PWR_CLEAR_FLAG(PWR_FLAG_SB);) w- U  b( R0 L6 G! y* Z  i
  15.     __HAL_RTC_WRITEPROTECTION_DISABLE(&g_rtc_handle);        /* 关闭RTC写保护 */- O3 c- a* z) x" k; S( k/ W

  16. / ^0 ]3 Q' ]" u3 f
  17.     __HAL_RTC_WAKEUPTIMER_DISABLE_IT(&g_rtc_handle, RTC_IT_WUT);/*关RTC相关中断*/
    / o0 x2 c, n% W) ]5 y( A! z
  18.     __HAL_RTC_TIMESTAMP_DISABLE_IT(&g_rtc_handle, RTC_IT_TS);
    * w$ k) G. u" v4 g: O: t1 l
  19.     __HAL_RTC_ALARM_DISABLE_IT(&g_rtc_handle, RTC_IT_ALRA | RTC_IT_ALRB);
    + r* S1 _8 @' q# E7 N
  20.     /* 清除RTC相关中断标志位 */
    2 N4 F; B$ X; _
  21.     __HAL_RTC_ALARM_CLEAR_FLAG(&g_rtc_handle, RTC_FLAG_ALRAF | RTC_FLAG_ALRBF);
    & S( D' A& ?- t  D  |
  22.     __HAL_RTC_TIMESTAMP_CLEAR_FLAG(&g_rtc_handle, RTC_FLAG_TSF); 2 M0 I% G% N' m+ S: l
  23.     __HAL_RTC_WAKEUPTIMER_CLEAR_FLAG(&g_rtc_handle, RTC_FLAG_WUTF);' k3 a) C6 O+ X- g2 ^

  24. 2 T* g/ |9 s2 U. g) n) T, t: ?
  25.     __HAL_RCC_BACKUPRESET_RELEASE();                           /* 备份区域复位结束 */( i4 X& h( W9 J  E/ r
  26.     __HAL_RTC_WRITEPROTECTION_ENABLE(&g_rtc_handle);        /* 使能RTC写保护 */+ g  B) D6 H. m5 X3 y% A) n& o% y

  27. $ z: @1 q6 ~  }( Q. \& e3 ?6 H
  28.     HAL_PWR_EnableWakeUpPin(PWR_WAKEUP_PIN1_HIGH);                 /* 使能WK_UP唤醒功能 */" }: L) H! @7 g; p% `' h! G7 s
  29.     HAL_PWR_EnterSTANDBYMode();                                  /* 进入待机模式 */
    8 J  @$ }2 x) r! I- Q# ~6 M, \
  30. }
复制代码
; X- z$ \8 O6 x. ]2 L: ^- k+ i
该函数首先是关闭RTC相关中断,清除RTC相关中断标志位。然后使能WKUP引脚上升沿来唤醒待机模式。最后调用HAL_PWR_EnterSTANDBYMode函数进入待机模式。
; D2 `4 y( e1 z+ j最后在main.c里面编写如下代码:
2 Y, D5 K# J2 M9 v' }7 h' B# z. b: t3 _8 i$ x4 T  }6 }# |
  1. int main(void)1 e3 b2 a1 @8 `/ N$ d: I
  2. {
    3 x) x5 ^7 j( Z" ?
  3.     uint8_t t = 0;
    $ w4 o! _! v6 _& H) @! W. c
  4.     uint8_t key = 0;0 h8 P" X# l  F$ n) Y
  5.     sys_cache_enable();                                 /* 打开L1-Cache */" _5 c# d* x7 H, I2 v% f
  6.     HAL_Init();                                         /* 初始化HAL库 */! l8 {: _  F0 ^# m
  7.     sys_stm32_clock_init(240, 2, 2, 4);         /* 设置时钟, 480Mhz */
    & O- \* x% f4 L& w4 n
  8.     delay_init(480);                                    /* 延时初始化 */
    $ o6 t% V+ `6 w5 ^6 E, H- ^$ O
  9.     usart_init(115200);                                 /* 串口初始化为115200 */
    9 t, `6 m$ ^& u- N" D1 \
  10.     mpu_memory_protection();                      /* 保护相关存储区域 */: q- c! E% Z( T* b0 m) ^
  11.     led_init();                                         /* 初始化LED */% N0 ^3 W# n# r
  12.     lcd_init();                                         /* 初始化LCD */
    % `- B  m* y" }8 Z0 _
  13.     key_init();                                                /* 初始化按键 */. {+ P0 W. I, ?/ ^: x) j
  14.     pwr_wkup_key_init();                                /* 唤醒按键初始化 */4 M( D) G; z! O0 V& D  j
  15.     lcd_show_string(30, 50, 200, 16, 16, "STM32", RED);+ R: p/ O2 \/ H/ w& B& e! s6 Y. q
  16.     lcd_show_string(30, 70, 200, 16, 16, "STANDBY TEST", RED);" d& }( E( p, P. j% d( U
  17.     lcd_show_string(30, 90, 200, 16, 16, "ATOM@ALIENTEK", RED);
    - b1 ]1 ?+ X1 \0 W) S5 \
  18.     lcd_show_string(30, 110, 200, 16, 16, "KEY0:Enter STANDBY MODE", RED);' ]& l" v  t+ B
  19. lcd_show_string(30, 130, 200, 16, 16, "KEY_UP:Exit STANDBY MODE", RED);) K6 l, L8 e* f
  20. & R( w0 P' w4 k. S: H
  21.     while (1)0 S/ p1 c) |. f: d7 [( ^1 E% i
  22.     {# r6 N; j4 Y* j8 r  F/ ?$ k1 ?
  23.         key = key_scan(0);
    # M- A# l2 X7 d# ^' `2 ]/ |" I
  24.         if (key == KEY0_PRES)
    # C6 Y  W" S/ w  E
  25.         {
    5 O0 I" q9 K: P" d# Y. b
  26.             pwr_enter_standby();   /* 进入待机模式 */! E" e" A# C3 W( M2 A  F4 }) i
  27.             /* 从待机模式唤醒相当于系统重启(复位), 因此不会执行到这里 */- J, d% R6 ]- ~* M, r% d2 R2 D
  28.         }2 s4 l) e, R6 V4 m6 H, |
  29.         if ((t % 20) == 0)$ f, c% h9 P3 S* w1 X
  30.         {7 s0 g* l. _: ]
  31.             LED0_TOGGLE();         /* 每200ms,翻转一次LED0 */, _4 |* S4 a* Q7 M0 Y
  32.         }; D$ I9 j" t1 h$ x; a4 b
  33.         delay_ms(10);# C/ K3 ]( v  r* M( [" N
  34.         t++;5 Y/ C2 p6 E) O6 z3 W
  35.     }7 p/ e) Y6 C, f( u. `5 f
  36. }
复制代码

0 B1 B1 ]2 B& M  P0 U3 G该部分程序,经过一系列初始化后,判断到KEY0按下就调用pwr_enter_standby函数进入待机模式,然后等待按下WK_UP按键进行唤醒。注意待机模式唤醒后,系统会进行复位。+ j- m9 ^* b* a: g+ N; E
29.5.4 下载验证2 F/ E5 V8 X$ C7 M2 g4 ]
下载代码后,LED0闪烁,表明代码正在运行。按下按键KEY0后,TFTLCD屏熄灭,此时LED0不再闪烁,说明已经进入待机模式。按下按键WK_UP后,TFTLCD屏点亮,此时LED0继续闪烁,说明系统从待机模式中唤醒相当于复位。
2 i3 Q; C6 v) \$ a8 ^' l————————————————+ w& L5 [1 H2 ?
版权声明:正点原子
; H  D4 F% T) |2 D7 |+ {+ E& }
6 Q- w7 Q3 g5 `) b9 X3 K- R/ Y# X6 O$ F; ~/ R* S! R
00a814f0b1554e1ca9d443e4254ff562.png
f6d7b397c96742f990cd0d3920cda321.png
赞 收藏 评论0 发布时间:2022-10-7 19:35

举报

0个回答

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版