DS18B20数字温度传感器实验 }6 _5 h# j0 ?# `
本章,我们将介绍STM32如何读取外部温度传感器的温度,来得到较为准确的环境温度。我们将学习单总线技术,通过它来实现STM32和外部温度传感器DS18B20的通信,并把从温度传感器得到的温度显示在LCD上。3 x% }" Q0 c3 ?! A' a, E- q5 P
! ~& H# M C: _5 j
39.1 DS18B20及其时序简介, E9 B% a) j) o, g7 g/ O; n H4 w
39.1.1 DS18B20简介0 E7 \9 ^9 e: `1 Q& \. D+ q
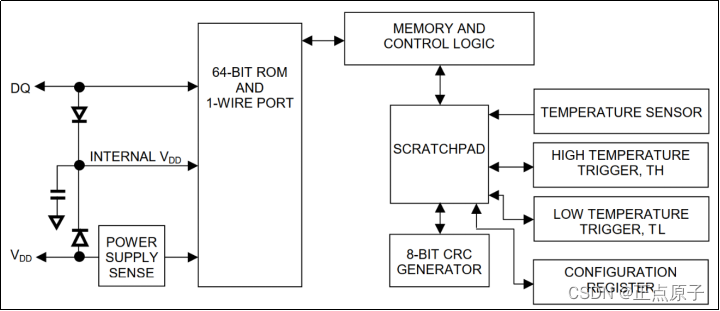
DS18B20是由DALLAS半导体公司推出的一种“单总线”接口的温度传感器。与传统的热敏电阻等测温元件相比,它是一种新型的体积小、适用电压宽、与微处理器接口简单的数字化温度传感器。单总线结构具有简洁且经济的特点,可使用户轻松地组建传感器网络,从而为测量系统的构建引入全新的概念,测试温度范围为-55+125℃,精度为±0.5℃。现场温度直接以单总线的数字方式传输,大大提高了系统的抗干扰性。它能直接读出被测温度,并且可根据实际要求通过简单的编程实现912位的数字值读数方式。它工作在3~5.5V的电压范围,采用多种封装形式,从而使系统设置灵活、方便,设定分辨率以及用户设定的报警温度存储在EEPROM中,掉电后依然保存。其内部结构如图39.1.1所示:
0 R0 O: G% b2 |( G& k9 G& w# i: a, @. j H* d" X, @7 ^& ]
 1 l: O. \. M, Y) I3 G. h
! _- [' `3 [( Y6 B
图39.1.1.1 DS18B20内部结构图
2 D4 e# Y6 h+ c' L1 O$ BROM中的64位序列号是出厂前被标记好的,它可以看作使该DS18B20的地址序列码,每个DS18B20的64位序列号均不相同。64位ROM的排列是:前8位是产品家族码,接着48位是DS18B20的序列号,最后8位是前面56位的循环冗余校验码(CRC=X8+X5+X4+1)。ROM作用是使每一个DS18B20都各不相同,这样设计可以允许一根总线上挂载多个DS18B20模块同时工作且不会引起冲突。! L# y/ H0 _+ v7 E
39.1.2 DS18B20时序简介' P: M. d9 U& p6 P9 u! M
所有单总线器件要求采用严格的信号时序,以保证数据的完整性。DS18B20共有6种信号类型:复位脉冲、应答脉冲、写0、写1、读0和读1。所有这些信号,除了应答脉冲以外,都是由主机发出同步信号。并且发送所有的命令和数据都是字节的低位在前。这里我们简单介绍这几个信号的时序。; t% s6 ?( S+ t& t. }. [# s
1)复位脉冲和应答脉冲
6 K0 o; b- D3 E `7 D- ], e+ f2 [! O6 S |* `. Z" |
 0 @4 _; {3 u8 k% e2 c9 ?
/ Y' i% N$ r2 E, _7 n( @图39.1.2.1 复位脉冲和应答脉冲时序图
/ n5 k/ N. g+ [; `' L8 ~单总线上的所有通信都是以初始化序列开始。主机输出低电平,保持低电平时间至少要在480us,以产生复位脉冲。接着主机释放总线,4.7K的上拉电阻将单总线拉高,延时时间要在1560us,并进入接收模式(Rx)。接着DS18B20拉低总线60240us,以产生低电平应答脉冲。
8 X5 \4 C" ]! A! ~- v2)写时序8 j) `( Q! x1 @* P9 x- X
) |% `# ]8 P9 u! o2 D1 `, E
6 \3 r2 i: m% C% N4 v, A; r) o" i: f
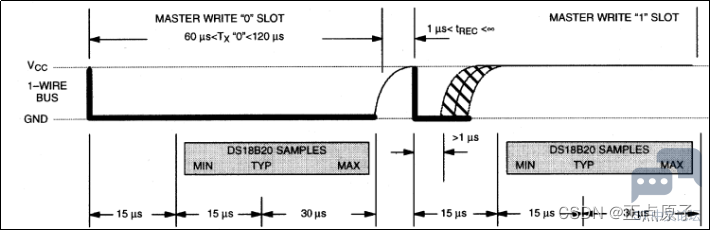
图39.1.2.2 写时序图
$ N k G2 V/ ]! a/ X写时序包括写0时序和写1时序。所有写时序至少需要60us,且在两次独立的写时序之间至少需要1us的恢复时间,两种写时序均起始于主机拉低总线。写1时序:主机输出低电平,延时2us,然后释放总线,延时60us。写0时序:主机输出低电平,延时60us,然后释放总线延时2us。- R9 ^) k6 D" r/ J! Q. C+ [
3)读时序3 i3 K9 L( ^8 d$ \. W+ W0 A
% f4 f9 F; Y W- P: r6 d
' k) f2 `( ~3 b1 g) Y6 e) D+ K x. k, X
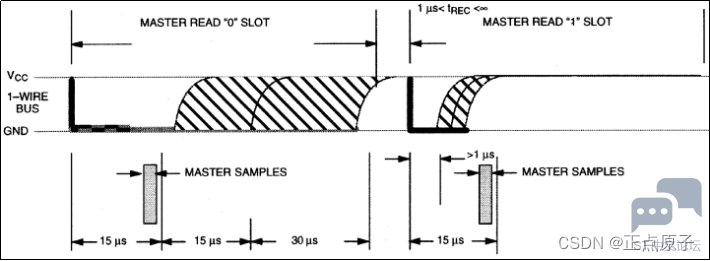
图39.1.2.3 读时序图, n. F9 g8 `2 F4 |5 e
单总线器件仅在主机发出读时序时,才向主机传输数据,所以,在主机发出读数据命令后,必须马上产生读时序,以便从机能够传输数据。所有读时序至少需要60us,且在2次独立的读时序之间至少需要1us的恢复时间。每个读时序都由主机发起,至少拉低总线1us。主机在读时序期间必须释放总线,并且在时序起始后的15us之内采样总线状态。典型的读时序过程为:主机输出低电平延时2us,然后主机转入输入模式延时12us,然后读取单总线当前的电平,然后延时50us。
5 x, [& s( w" L+ b& t在了解单总线时序之后,我们来看一下DS18B20的典型温度读取过程,DS18B20的典型温度读取过程为:复位→发SKIP ROM(0xCC)→发开始转换命令(0x44)→延时→复位→发送SKIP ROM命令(0xCC)→发送存储器命令(0xBE)→连续读取两个字节数据(即温度)→结束。: S, a D0 c" Q; b# t N. ?
6 K/ r5 Q7 c6 ]$ q+ U0 I `! n39.2 硬件设计" r8 R/ R. w5 j$ K: r0 C4 u- X
1.例程功能
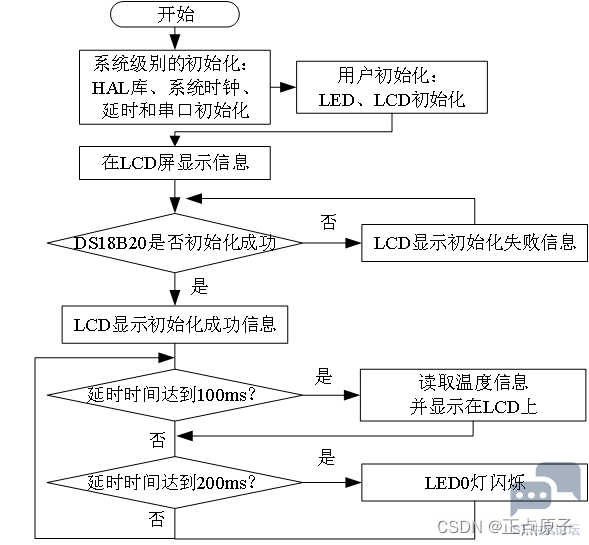
3 U k S3 I; ?, l* X$ C* O8 Z本实验开机的时候先检测是否有DS18B20存在,如果没有,则提示错误。只有在检测到DS18B20之后才开始读取温度并显示在LCD上,如果发现了DS18B20,则程序每隔100ms左右读取一次数据,并把温度显示在LCD上。 LED0闪烁用于提示程序正在运行。
4 X0 f# E$ p4 ]9 F- w2.硬件资源
! H. g7 \4 Y+ E1)LED灯
6 f$ w( `+ |6 j% r! \& MLED0 – PB4* K* P# q/ n O% Q
2)串口1(PA9/PA10连接在板载USB转串口芯片CH340上面); `: @5 `5 w/ ]3 n7 s$ _
3)正点原子2.8/3.5/4.3/7/10寸TFTLCD模块(仅限MCU屏,16位8080并口驱动)
- g! |1 z( M) }( q. W4)DS18B20温度传感器(接在PC13上)
: g7 i( F, M6 ^. ~8 ^( y* [9 c3.原理图3 p( N, l& r$ v! t+ x
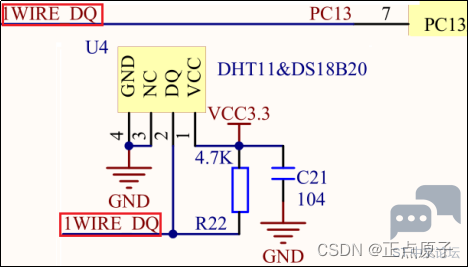
DS18B20接口与STM32的连接关系,如下图所示:: E2 j, r( q7 {! x& y4 }
, Y) k+ S/ j& d( W. U' }* H0 J
 2 Z: f: d. Y0 B
# C% i, ^; t" c* ^4 S- \图39.2.1 DS18B20接口与STM32的连接电路图
, r2 O8 W7 d0 K# p从上图可以看出,我们使用的是STM32的PC13来连接U4的DQ引脚,图中U4为DHT11(数字温湿度传感器)和DS18B20共用的一个接口,DHT11我们将在下一章介绍。
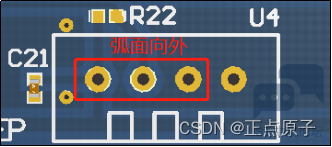
Y/ V5 T' }+ l7 u; LDS18B20只用到U4的3个引脚(U4的1、2和3脚),将DS18B20传感器插入到这个上面就可以通过STM32来读取DS18B20的温度了。连接示意图如图39.2.2所示:
( ` Y1 X/ T# Y8 y4 k
" T$ u. w4 j8 J) h+ \( T% \
 " C! I9 j& R( }) p1 Q) g9 O7 T
) y9 o3 Z' t0 A+ p. ^/ n8 |
图39.2.2 DS18B20连接示意图
3 r7 ^% Z: ]6 \从上图可以看出,DS18B20的平面部分(有字的那面)应该朝内,而曲面部分朝外。然后插入如图所示的三个孔内。" a6 T7 ]- l& L* @0 W6 Q
, I4 R4 |4 y0 ~7 o' O# _0 q; }$ N
39.3 程序设计7 r; A( U M- e$ z# O. ~3 Y9 W. S3 j' l
DS18B20实验中使用的是单总线协议,用到的是HAL中GPIO相关函数,前面也有介绍到,这里就不做展开了。下面介绍一下如何驱动DS18B20。
0 G, Z" V1 V1 M0 I) o- _DS18B20配置步骤5 m& A4 R% c- S0 d; r
1)使能DS18B20数据线对应的GPIO时钟。" G! ]) L4 ^2 `+ r" X$ P! `
本实验中DS18B20的数据线引脚是PC13,因此需要先使能GPIOC的时钟,代码如下:
0 G2 V J: }3 V__HAL_RCC_GPIOC_CLK_ENABLE(); /* PC口时钟使能 */* i, P" n6 ~* q4 l. a7 @' f4 k
2)设置对应GPIO工作模式(开漏输出)- q8 S) j1 B, P' H& ]. ^2 B
本实验GPIO使用开漏输出模式,通过函数HAL_GPIO_Init设置实现。. g) `$ F; T- Z
3)参考单总线协议,编写信号函数(复位脉冲、应答脉冲、写0/1、读0/1)
7 `+ t) X! F" [7 @ u0 _2 R复位脉冲:主机发出低电平,保持低电平时间至少480us。
8 h M8 U6 ?7 t! T7 i3 Y. e% M应答脉冲:DS18B20拉低总线60~240us,以产生低电平应答信号。
, @: |2 ~) z- u5 b1 t5 K# f; _写1信号:主机输出低电平,延时2us,然后释放总线,延时60us。
: V( F0 P& P' n- ]( `& M写0信号:主机输出低电平,延时60us,然后释放总线,延时2us。
" a. G4 \; y. b9 N7 Y读0/1信号:主机输出低电平延时2us,然后主机转入输入模式延时12us,然后读取单总线当前的电平,然后延时50us。
( V6 p6 m$ y# F: N. \! B S4)编写DS18B20的读和写函数6 [6 m- o( \& R+ w: Z6 T
基于写1bit数据和读1bit数据的基础上,编写DS18B20写1字节和读1字节函数。' k9 p" v% w7 I* @' A
5)编写DS18B20获取温度函数
% P) R( }# i( r- {参考DS18B20典型温度读取过程,编写获取温度函数。
. o) m7 n- e) ^& X8 E5 {: w, [39.3.1 程序流程图+ K1 y: ~+ U- |
! q6 P) z3 B2 q; X- p, d
 , ?9 Z( Q6 M2 J" i l
* q+ S' o3 O: H% S. O# m: O图39.3.1.1 DS18B20实验程序流程图
4 t* @5 w, K! z7 T39.3.2 程序解析
' k! O& G% L+ S8 v; H8 ^: G0 T8 |* [1.DS18B20驱动代码
( D0 g9 @+ L8 T0 w) b" O这里我们只讲解核心代码,详细的源码请大家参考光盘本实验对应源码。DS18B20驱动源码包括两个文件:ds18b20.c和ds18b20.h。' X6 H4 s ^6 N! Q
首先我们先看一下ds18b20.h头文件里面的内容,其定义如下:
! }! `- h6 ~+ e/ m% u5 g+ I9 @5 Z" Y! H$ z2 I& M5 |3 y. k9 Q" Z
- /* DS18B20引脚 定义 */! n# F8 ?6 [! b* h, `
- #define DS18B20_DQ_GPIO_PORT GPIOC
( P( f) u$ t1 B/ u1 Z1 [ - #define DS18B20_DQ_GPIO_PIN GPIO_PIN_13
- ]& d1 T2 [5 N" p! q7 x - #define DS18B20_DQ_GPIO_CLK_ENABLE() do{ __HAL_RCC_GPIOC_CLK_ENABLE(); }while(0) /* PC口时钟使能 */
! X1 u$ E8 |! {
. i/ k2 _8 s9 n! I8 J# `0 o3 j" W- y4 S- /* IO操作函数 */, N5 t0 S+ y( r3 Z
- #define DS18B20_DQ_OUT(x) do{ x ? \
" {4 {8 F4 i- R - HAL_GPIO_WritePin(DS18B20_DQ_GPIO_PORT,
8 ~- ~8 N4 H+ |# f) s# \8 Y1 ?# \ - DS18B20_DQ_GPIO_PIN, GPIO_PIN_SET) : \
# k' \/ I- p' s. X) L% I5 I - HAL_GPIO_WritePin(DS18B20_DQ_GPIO_PORT, - {' b9 Q1 V1 K1 i
- DS18B20_DQ_GPIO_PIN, GPIO_PIN_RESET); \0 w) R8 n9 A6 ?3 [
- }while(0) /* 数据端口输出 */& ?: o4 i/ r; p
- #define DS18B20_DQ_IN HAL_GPIO_ReadPin(DS18B20_DQ_GPIO_PORT, / l! o( H) Q' l7 r `# i
- DS18B20_DQ_GPIO_PIN) /* 数据端口输入 */; |6 ?; f3 {7 s* k
- 在ds18b20.h的操作跟IIC实验代码很类似,主要对用到GPIO口进行宏定义,以及宏定义IO操作函数,方便时序函数调用。
d" p: j' B' w. }( ` - 下面我们直接介绍ds18b20.c的程序,首先介绍的是DS18B20传感器的初始化函数,其定义如下:
/ k, ?% C3 O. y9 R - /*** z& G+ z9 d) B/ [& w1 Y
- * @brief 初始化DS18B20的IO口 DQ 同时检测DS18B20的存在
( l: C1 ^0 g* D v - * @param 无5 r5 N& }% b2 i& y Y' z; f r
- * @retval 0, 正常
4 s/ A# ~; J+ g! L2 u3 a/ g; H - * 1, 不存在/不正常, P2 ?4 g3 Y" G) r+ x" l/ S F- ~5 B
- */, b; b. d2 [3 v
- uint8_t ds18b20_init(void)
* s" A! ?. ^1 g d' ~4 D6 T - {
* Z( ]: u: j/ s( X - GPIO_InitTypeDef gpio_init_struct;' x$ r9 n: l& \: M" {1 W) S
- ; F/ C' B. q8 g' j
- DS18B20_DQ_GPIO_CLK_ENABLE(); /* 开启DQ引脚时钟 */
" A8 [+ W$ U2 l1 N - % O- T) e7 s! d/ }. c
- gpio_init_struct.Pin = DS18B20_DQ_GPIO_PIN;
, C. N* V0 |5 D0 Y5 b - gpio_init_struct.Mode = GPIO_MODE_OUTPUT_OD; /* 开漏输出 */! @! [7 M0 q f* E5 }# ]
- gpio_init_struct.Pull = GPIO_PULLUP; /* 上拉 */
9 f G& {$ T$ j - gpio_init_struct.Speed = GPIO_SPEED_FREQ_VERY_HIGH; /* 高速 */* e9 |$ E0 q' \7 B
- /* 初始化DS18B20_DQ引脚 */+ d' E$ O2 T) o4 ~1 J
- HAL_GPIO_Init(DS18B20_DQ_GPIO_PORT, &gpio_init_struct);
& V5 P* \* e: @# | L P* n2 E# o - /* DS18B20_DQ引脚模式设置,开漏输出,上拉, 这样就不用再设置IO方向了, 4 }) W S3 H' V4 p. f
- 开漏输出的时候(=1), 也可以读取外部信号的高低电平 */
& ~0 d: L/ `: ?1 V - ds18b20_reset();5 H2 n# x% D" \+ y' w" n9 j/ [! c
- return ds18b20_check();6 V# @8 v: b. `/ R9 j! V5 N
- }
& b4 ?+ B! |/ z( I2 q( h - 在ds18b20的初始化函数中,主要对用到的GPIO口进行初始化,同时在函数最后调用复位函数和自检函数,这两个函数在后面会解释到。
% y* B: U8 h3 Z% A+ X - 下面介绍的是复位DS18B20函数和等待DS18B20的回应函数,它们的定义如下:
, K. Z; b1 F2 `4 ^: ~ - /**
7 @4 v8 J2 u `' l6 _+ w' { - * @brief 复位DS18B20
4 G" Y4 _% T: p6 z4 p - * @param data: 要写入的数据
6 n2 {+ c& ^/ V& M+ Z - * @retval 无- F* ]% {2 a" H
- */, h5 ~* ~: r1 o. _: R
- static void ds18b20_reset(void)# a+ u$ D2 i, N" f
- {" z' n! W: y0 a& R0 O
- DS18B20_DQ_OUT(0); /* 拉低DQ,复位 */
+ A. d7 G- S! N! }; J( E - delay_us(750); /* 拉低750us */9 @0 D/ v# a! b2 z9 _
- DS18B20_DQ_OUT(1); /* DQ=1, 释放复位 */& c( A: s% C3 r/ K
- delay_us(15); /* 延迟15US */
& y: R: }/ {' R5 l) h5 ]9 a1 d - }' o c* j% b5 A- P
& q! ~, W2 ?' ^; _9 z3 T+ D- /**
' c+ ]. |! V+ g( }; W - * @brief 等待DS18B20的回应% x( o" r+ f# {; |( R3 J
- * @param 无. r: B1 I" n8 T- N
- * @retval 0, DS18B20正常# p8 z) v$ h# ]; O( K# b. r# @* T
- * 1, DS18B20异常/不存在
, q: w( k0 [% Q: o) v - */
6 ^, a# d7 H6 v4 |9 R k8 A( A$ ] - uint8_t ds18b20_check(void)
2 J3 t/ {7 B5 a6 A( Y6 D/ R - {
, ?0 e8 Y9 g" ~6 [8 r2 | - uint8_t retry = 0;
! q x( V7 Q, v, l - uint8_t rval = 0;
, t7 t$ l: `7 A- n) j+ G$ _" i - 3 S2 V3 b0 l1 ^7 Z% r
- while (DS18B20_DQ_IN && retry < 200) /* 等待DQ变低, 等待200us */
2 ~( H' w+ ? D6 u8 [ Y - {( S$ w8 v# g" G. A5 a: B
- retry++;; ], l% U0 Q7 j }2 S
- delay_us(1);; { y8 I" M9 }$ }$ g
- }# v; j+ U5 W$ \) E1 q( ^% _" @8 Q6 P
: D G* ?; l3 n- if (retry >= 200)
+ r2 y8 g5 |1 O5 b" q. W3 G - {9 W {4 K1 e" P" y& o: r" \+ E$ u$ j
- rval = 1;
5 R9 n+ t% z; Y$ |, s# j# {9 G - }
8 C# z/ Y( d Y. Y* z0 p0 | - else( k3 B1 N# @5 ]. l A' o
- {6 W3 L. w7 F5 T, l
- retry = 0;
# E& o9 [0 b% X7 s# W+ S - while (!DS18B20_DQ_IN && retry < 240) /* 等待DQ变高, 等待240us */& h* ]9 q9 W" M+ P, Q
- {
# {, v9 ^) m' ~( m1 o' Y - retry++;# i% l6 h8 Z4 @
- delay_us(1);
$ F( V% z' V, {* J - }" i+ n" k' [# @6 e. }7 [
- if (retry >= 240) rval = 1;
: I5 b6 J/ g3 v( k6 p - }4 q8 B! x2 o( n6 a |* T; Q- J3 e+ F2 y
- return rval;
4 g8 S$ N! ]- J$ c2 l g) l& T - }
以上两个函数分别代表着前面所说的复位脉冲与应答信号,大家可以对比前面的时序图进行理解。由于复位脉冲比较简单,所以这里不做展开。现在看一下应答信号函数,函数主要是对于DS18B20传感器的回应信号进行检测,对此判断其是否存在。函数的实现也是依据时序图进行逻辑判断,例如当主机发送了复位信号之后,按照时序,DS18B20会拉低数据线60~240us,同时主机接收最小时间为480us,我们就依据这两个硬性条件进行判断,首先需要设置一个时限等待DS18B20响应,后面也设置一个时限等待DS18B20释放数据线拉高,满足这两个条件即DS18B20成功响应。
9 M- C J8 x, E! n1 e; k2 N下面介绍的是写函数,其定义如下:8 z2 f, _. u4 h; u; }6 T; \
* E, [: s9 y6 M: ]9 x- /**
/ r+ p6 F' B2 H; ^+ N5 D - * @brief 写一个字节到DS18B20
3 J% K# @7 d- P1 [2 e% C - * @param data: 要写入的字节
& o# q+ i- g$ Y w3 S: Q2 p7 Q4 Q - * @retval 无( h2 \; Q+ J# N- S3 w, {: N1 J
- */2 Y/ T$ ^- X' ^2 O. J; }
- static void ds18b20_write_byte(uint8_t data)
9 [7 A& v7 O6 e - {+ V2 n& \( J9 z
- uint8_t j;
! ` b7 ~ t- U+ }0 l8 ? - for (j = 1; j <= 8; j++)
0 H# |& P% S2 V, N - {
1 H {- p" S c. d, {2 P - if (data & 0x01)1 X* M, i( |( @" H" j% x2 F
- {
- c- V% K+ k# {& f$ o - DS18B20_DQ_OUT(0); /* Write 1 */( ~; y6 X- ^6 f% i, r0 }: @
- delay_us(2);% {" ^! O$ r" i& l+ C; a
- DS18B20_DQ_OUT(1);
6 m; B- n Z3 v! W2 Q8 N - delay_us(60);
7 u q0 L; k: e, Q9 _3 A - }
; E' q N1 ]( P' ?+ w - else
_8 Z, n0 s z2 \1 f: s - {, {- n7 O! a& V. d: W4 _- b
- DS18B20_DQ_OUT(0); /* Write 0 */+ P3 s& I0 ?- o
- delay_us(60);! q5 \" ]' _& s9 Z. F1 z! L, t
- DS18B20_DQ_OUT(1);
! o& Z/ O( J0 p - delay_us(2);. w/ A$ b9 g' M$ c6 T+ r
- }; K9 f- H2 b4 e" K
- data >>= 1; /* 右移,获取高一位数据 */
H B' h- c- Z3 A* Z, p9 |1 h - }- }6 m8 f y: q8 c* h6 n
- }
通过形参决定是写1还是写0,按照前面对写时序的分析,我们可以很清晰知道写函数的逻辑处理。6 b: p" N: `" m& s* ~' X4 ^; ]: b t
有写函数肯定就有读函数,下面介绍的是读函数,其定义如下:; v2 p9 p/ \' Z
3 L" }6 ~' n' T) w) W1 e; r
- /**- e5 K, r/ o% {+ t4 ]9 I
- * @brief 从DS18B20读取一个位
9 O: X/ N0 n/ I0 a - * @param 无8 U; P4 T$ V6 T& z! ~. B
- * @retval 读取到的位值: 0 / 1
$ k* ?6 c. l- l - */
- G% Q1 b, C, g B+ g4 E - static uint8_t ds18b20_read_bit(void)
; r9 e2 ~+ \% g' `: X1 u6 g - {
" D; y: ^8 |5 K$ _5 J - uint8_t data = 0;
- C) Y1 ?1 D5 U* G$ J - DS18B20_DQ_OUT(0);
; c) |8 e6 X! B - delay_us(2);
k X# I" P9 |5 j& B4 b. | - DS18B20_DQ_OUT(1);
; p, y @6 E1 `; J7 Y- ^' o0 G# A - delay_us(12);) L0 i4 s; t1 }7 y6 g; O! m# c6 j9 }( f
, s8 L9 i6 |7 _) S- if (DS18B20_DQ_IN)$ l) ^$ v/ }' U7 M
- {
3 g3 C: o% n# ~ - data = 1;
' o! E! o; U2 L6 E2 V - }
1 j+ K+ O* |3 p" o" x( Z8 T - delay_us(50);% Z* F# Q+ [5 S/ F2 \
- return data;. i. L" j; `' m. e1 X1 C. Z
- }+ u5 x8 i1 u$ n; [2 N% n
- . a6 r$ v+ D9 V, c5 p- g2 ]
- /**
% J+ s3 x4 T; a - * @brief 从DS18B20读取一个字节( a* i& c9 B% U
- * @param 无8 r1 l; A' h; w3 `' v5 p
- * @retval 读到的数据
2 q6 Y8 y- E4 A6 ~ - */
2 b. V& J$ b* P0 \ - static uint8_t ds18b20_read_byte(void)) E# K' q Y3 j" }
- {! E$ I& C' X; B/ C
- uint8_t i, b, data = 0;
4 {$ E* r5 w- a) t* U% q2 O - for (i = 0; i < 8; i++)$ e8 s" x5 r3 n9 r r* R& s
- {7 w8 d; y( n d( K5 w1 u' J
- b = ds18b20_read_bit(); /* DS18B20先输出低位数据 ,高位数据后输出 */) R+ s; F" t- D& L7 y
- data |= b << i; /* 填充data的每一位 */
/ K) N! P5 d A3 ~ - }
$ Y& t, Y, O: |/ @, C4 w) Z - return data;
1 J X3 L7 k4 T. l+ ]) z2 a - }
在这里ds18b20_read_bit函数从DS18B20处读取1位数据,在前面已经对读时序也进行了详细的分析,所以这里也不展开解释了。
2 H" B" \1 A+ S- [4 k6 r1 x) U下面介绍读取温度函数,其定义如下:& U* d y" V- ?0 T! L/ y) r
3 @- G5 r0 p( z: `0 k% m z4 T7 @) L- /**) U# p) C. E \! D) Z; n' a
- * @brief 开始温度转换
) S8 z6 }. G2 S' S! H- b. ~ - * @param 无" Q) g; }0 X; Y% Q# n
- * @retval 无
# D5 Y% c" x" T- p% ` - */
9 p ^4 Y- ~ w8 F/ n - static void ds18b20_start(void)5 {' _3 q; f* G! p7 G. I
- {% o+ V1 Z+ S' I; F6 a2 W0 W. P0 Y! }
- ds18b20_reset();
Q+ C9 V7 H, |4 v - ds18b20_check();
. p% K# ^6 C) }- { - ds18b20_write_byte(0xcc); /* skip rom */# {9 m7 J# v2 @: @7 J1 \+ y/ N
- ds18b20_write_byte(0x44); /* convert */
; V# N8 [8 `' g& f t - }
, k( d) F+ w5 E4 \# I - /*** J; b8 |, p+ A# Z* T- N- s3 ]0 Y- k3 a
- * @brief 从ds18b20得到温度值(精度:0.1C)
% j' T* i+ {* D& I& b! |8 W - * @param 无: W$ _2 p9 ]% L( Q3 _7 P
- * @retval 温度值 (-550~1250)( Q E# q! l4 E e
- * @note 返回的温度值放大了10倍. N& `! c9 L+ P3 F- B
- * 实际使用的时候,要除以10才是实际温度.! \# t0 @- h4 f7 _, E5 J- E
- */
1 |2 f# g; w: X: f* K - short ds18b20_get_temperature(void)
# u# g- p6 ^' ]; k) r0 S& O/ x - {
1 g/ X; S4 F& {. g, D - uint8_t flag = 1; /* 默认温度为正数 */
$ X/ o" c1 | M; | - uint8_t TL, TH;
! l* o- M2 B' B3 x6 } - short temp;
+ ^% `7 Z: @9 {
& n% p* a; n& A0 k- ds18b20_start(); /* ds1820 start convert */) E9 b3 b% `) c! u
- ds18b20_reset();
: i4 Q8 |( ?; ?( S2 X# M9 t: U+ I m - ds18b20_check();8 S! [; Z) x2 G
- ds18b20_write_byte(0xcc); /* skip rom */
. H: a' E/ |& e - ds18b20_write_byte(0xbe); /* convert */
$ V' W' Q0 [: H - TL = ds18b20_read_byte(); /* LSB */
. t! P) S$ ]+ V' _* v( v7 o6 M - TH = ds18b20_read_byte(); /* MSB */
5 f+ f' D1 w3 K8 t) G9 e - 8 L4 s+ u! S- j: R; i" L3 n
- if (TH > 7)
6 f& G& `! Q& [2 Q# ~) t$ d9 A - { /* 温度为负,查看DS18B20的温度表示法与计算机存储正负数据的原理一致:
# u6 V, p, m- z9 p5 t6 U. _0 a - 正数补码为寄存器存储的数据自身,负数补码为寄存器存储值按位取反后+11 Z4 E# p# S9 a
- 所以我们直接取它实际的负数部分,但负数的补码为取反后加一,但考虑到低位可能+1后有进位和代码冗余,
5 a& z. K+ U- _# w/ c - 我们这里先暂时没有作+1的处理,这里需要留意 */* x6 {6 {3 x. H+ y4 s4 P
- TH = ~TH;2 V K5 m1 r' B, y
- TL = ~TL;
( i0 S1 j2 E4 ~+ v" o - flag = 0; /* 温度为负 */0 _5 B% D6 P5 q6 Q- Z+ Z
- }
1 _2 q- }( O% \8 g - 5 Y8 k b! e( S$ D2 @7 C
- temp = TH; /* 获得高八位 */6 y9 D G3 `) i
- temp <<= 8;" h' e3 t, Z% T/ Y! c# N
- temp += TL; /* 获得底八位 */) G X# ~( w% S! S
1 e/ t' d2 H0 @+ _8 \. T0 E- /* 转换成实际温度 */9 }5 E- Y9 Z, e9 e+ k
- if (flag == 0)
/ F' a f* L# ~1 T, }( I t - { /* 将温度转换成负温度,这里的+1参考前面的说明 */7 ]9 z$ S/ x3 D: B; o
- temp = (double)(temp+1) * 0.625;8 F+ {) W7 b5 ^* k8 i, I
- temp = -temp; % W4 b$ C9 }. H) i+ w# z
- }
+ G. ^5 f& d6 `' g# |* o2 d - else
! V4 I5 m7 j$ _) ~8 [, z/ v - {
4 {# _: g4 P, ]( d/ q+ C - temp = (double)temp * 0.625;
p0 a4 K$ M8 F, [- e' p! ]1 P2 h' F - } - w% @9 R+ i% v: `
- return temp;
" g! v O5 B7 E/ Y2 d) O# w - }
9 q1 A9 x% h: U* p( a8 r' }在这里简单介绍一下上面用到的RAM指令:
( e7 O: q+ ~) ^跳过ROM(0xCC),该指令只适合总线只有一个节点,它通过允许总线上的主机不提供64位ROM序列号而直接访问RAM,节省了操作时间。0 K9 h9 W' F7 d( w W
温度转换(0x44),启动DS18B20进行温度转换,结果存入内部RAM。& _6 u7 m/ g d$ n4 C
读暂存器(0xBE),读暂存器9个字节内容,该指令从RAM的第一个字节(字节0)开始读取,直到九个字节(字节8,CRC值)被读出为止。如果不需要读出所有字节的内容,那么主机可以在任何时候发出复位信号以中止读操作。9 F( P0 }7 a/ _# P. X" ~: T: k; _7 s; Z
2. main.c代码( e$ ^, z1 x4 G9 _0 [4 s
在main.c里面编写如下代码:7 Q' Y) s9 n% I# g a
) \ A6 N* R7 r& ^1 s2 u8 w4 W! ^- int main(void)! D I7 m) ?8 p& {* B+ \
- {9 E, g: A: ~8 @+ n+ J
- uint8_t t = 0;# r: h9 }3 A" c, D
- short temperature;; f8 l g; U2 I- P" K, K) H8 l: ^
- - y, \/ |+ z5 V& F( x
- sys_cache_enable(); /* 打开L1-Cache */* |5 h1 ^, {& H
- HAL_Init(); /* 初始化HAL库 */* x+ t( @7 M! b1 G5 k
- sys_stm32_clock_init(240, 2, 2, 4); /* 设置时钟, 480Mhz */6 b" a$ u/ S- y; r7 e
- delay_init(480); /* 延时初始化 */; i$ C9 W2 ^4 s% ^3 |" c& ]5 ]0 J
- usart_init(115200); /* 串口初始化为115200 */
( C- w$ q' [, |6 M - mpu_memory_protection(); /* 保护相关存储区域 */
4 h4 k* M/ h# e% E& `( ? - led_init(); /* 初始化LED */* w/ a' l1 {" t6 y$ J
- lcd_init(); /* 初始化LCD */1 W8 E, l- T- k
3 k! G8 r7 S; g5 X- lcd_show_string(30, 50, 200, 16, 16, "STM32", RED);$ _' p d6 _; Q; k* D! i* D
- lcd_show_string(30, 70, 200, 16, 16, "DS18B20 TEST", RED);
) i, s1 G- J; l( p( v: ^ - lcd_show_string(30, 90, 200, 16, 16, "ATOM@ALIENTEK", RED);
2 j9 B* V# h" J4 c4 E- l2 }
7 ^/ f# ^* k; o @5 U- while (ds18b20_init()) /* DS18B20初始化 */8 m- J5 c7 D7 b0 X1 n8 u% T! C
- {; |! v7 ^2 o5 b5 N+ c3 l" z1 Q
- lcd_show_string(30, 110, 200, 16, 16, "DS18B20 Error", RED);
6 q% j" M2 Y2 F - delay_ms(200);
! Y$ G. G- |3 c7 \6 U - lcd_fill(30, 110, 239, 130 + 16, WHITE);
$ W g6 K& T8 T# ^0 X1 m - delay_ms(200);
E& M, d# v# Y: M r0 d - }
" A. K% S6 p/ A3 k
2 t6 ?7 N7 H- X( h2 f8 \( A3 d- lcd_show_string(30, 110, 200, 16, 16, "DS18B20 OK", RED);
7 X- P6 H' Q) H, R) k - lcd_show_string(30, 130, 200, 16, 16, "Temp: . C", BLUE);
4 i! f/ r; Q7 }' W& l; V$ y- V - 5 B: O% x4 O. E w& D
- while (1)1 n9 X' T% b) L: S5 \% c# }
- {, z( }% E: q; p( t* j3 W- E, n
- if (t % 10 == 0) /* 每100ms读取一次 */6 y2 s8 I; J B' \; W7 d" [" d3 N
- {8 X+ S3 C+ C1 K% h9 a9 w; {$ Z
- temperature = ds18b20_get_temperature();
$ ~* n* J7 i/ E; s( k( G) M& N - if (temperature < 0)
5 b- o8 F% Q$ X# ^6 e! A5 r/ o' B - {" W- Z3 u; x9 X+ G# J E
- lcd_show_char(30 + 40, 130, '-', 16, 0, BLUE); /* 显示负号 */$ Q5 a. s$ m+ u% [7 g
- temperature = -temperature; /* 转为正数 */* ?! a& f% u( x# S- v6 ~6 i8 k) x1 D
- }' i/ t z& n) S5 I5 O
- else; c2 D: q: o Q5 C! f# `- X4 B
- {
5 G5 C# r% [4 r% ]$ E - lcd_show_char(30 + 40, 130, ' ', 16, 0, BLUE); /* 去掉负号 */
5 p/ P- E" \7 _6 D4 h - }+ b. \! O6 A- f
- /* 显示正数部分 */, U% F+ r* G3 b& K1 R
- lcd_show_num(30 + 40 + 8, 130, temperature / 10, 2, 16, BLUE);
: Z* [2 W& f0 X9 I - /* 显示小数部分 */
! a( e# H7 `/ I2 r5 f - lcd_show_num(30 + 40 + 32, 130, temperature % 10, 1, 16, BLUE);& [7 ^) ~( R( D% [
- }
: Z J# i% C. K% n8 @, n) F. `
4 S' T- p. i& I3 E! b$ t- delay_ms(10);
$ U( i1 G* s3 L# I7 S8 p' v. } - t++;2 I2 s2 j! x& _ @# m/ H$ q
& k# ^; C# T( Z8 ^# U3 i% o- if (t == 20)' T; P( Z! J+ y/ c% j" j
- {! l1 q8 U2 G6 ^' ?
- t = 0;
( Z* z' q7 \' ~% B! _- s$ z' u - LED0_TOGGLE(); /* LED0闪烁 */5 D2 B' R" d5 I3 O9 `' a
- }0 W9 \2 s1 T K& r O6 M( A4 c v
- }' A3 U) d& {6 @/ G5 b" M0 L# `
- }
主函数代码比较简单,一系列硬件初始化后,在循环中调用ds18b20_get_temperature函数获取温度值,然后显示在LCD上。! r; e" t3 Q2 w: t
* J+ b: j5 O9 e- _2 Y* z0 j
39.4 下载验证0 r* ~: Y8 B1 i1 z0 l
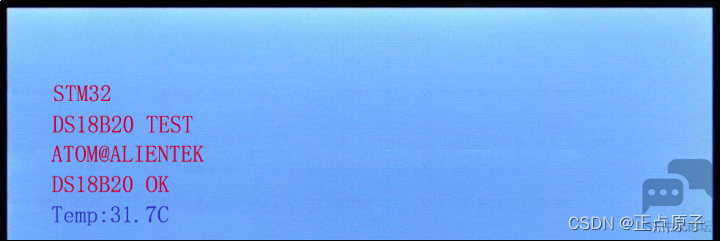
假定DS18B20传感器已经接上去正确的位置,将程序下载到开发板后,可以看到LED0不停的闪烁,提示程序已经在运行了。LCD显示当前的温度值的内容如图39.4.1所示:
; J+ l( L1 w# H
7 q! Z0 S+ s! J6 a5 H v
 % R- o, W2 [3 _# n9 `
) y( @% u6 F5 b5 t J* h; c
图39.4.1 程序运行效果图0 v' R7 i' B: Y
该程序还可以读取并显示负温度值,具备零下温度条件可以测试一下。
2 @* D* L' v+ E/ l3 s————————————————
2 i9 o$ b7 ]) L版权声明:正点原子9 v, g% Y% z$ \+ T# C1 r" h" B
' k1 z E: H" }2 Q
1 }' w( a" Z V% @& Y# |# ^ |





 STMCU小助手
发布时间:2022-10-8 15:07
 微信公众号
 手机版