|
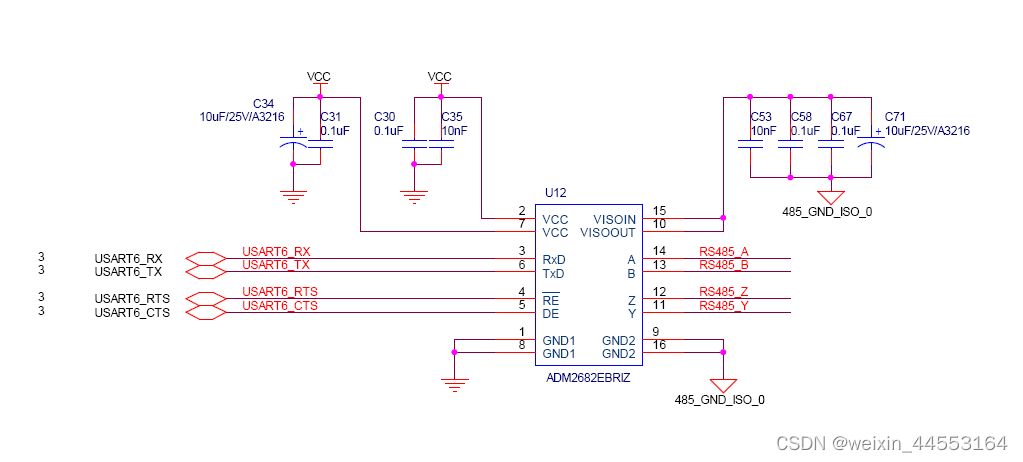
STM32F429 422串口通信 1.422串口的硬件原理图如下: , Y+ u& B v; n5 Q/ E

# v# h* G+ L2 E, H0 V
2.422串口和232串口不同的是引脚的电平控制,还有DE是发送使能,置高即可:RE是接收使能,置低即可。422接出来的是4根线,有RS485_A、RS485_B、RS485_Z、RS485_Y,对应422串口线的DB1、DB2、DB3、DB4,,DB5连接地线,其他的配置用232串口的代码即可。
( @6 w. T# l1 z% @8 ]3.GPIO的配置: - void RS422_Config()% I$ t& g% s5 t, R: ]
- {4 ]$ l: d2 ^7 I" f: y
- GPIO_InitTypeDef GPIO_InitStructure;6 c( {/ v1 B! ]; @# w5 P- X8 d
- USART_InitTypeDef USART_InitStructure;2 N! N. G. H! z" _
- /* PC6/USART6_TX , PC7/USART6_RX, PG12/USART6_RTS, PG13/USART6_CTS */# H+ F# ^6 h Q: O4 X2 W* C3 B9 b
- X0 z0 y; }2 c7 @0 j7 j. x- RCC_AHB1PeriphClockCmd(RCC_AHB1Periph_GPIOC |RCC_AHB1Periph_GPIOG, ENABLE);& D0 I) |. W+ S- I0 O
Y' g# K1 A4 G1 \! H# W+ Q7 n- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_OUT;
" Q6 l1 I- j2 p5 |% u - GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;
1 b2 c% s4 H# c) g" z# S0 b% | - GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_NOPULL;/ T. t9 {. W3 {4 K% E' d$ o- A" c
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_100MHz;
9 ]# e z: O5 B6 W! j8 K - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_12 | GPIO_Pin_13;1 Y( Y$ ]$ z( x; o, Q
- GPIO_Init(GPIOG, &GPIO_InitStructure);
3 ~- ^0 ^" T# ?& a' H - ; L+ a. H4 t% ]& J6 E! u# A
- GPIO_ResetBits(GPIOG,GPIO_Pin_12); //USART6_RTS( h" }7 o+ L* Q' L
- GPIO_SetBits(GPIOG,GPIO_Pin_13); //USART6_CTS
K* B- j. Y% b" Q2 C1 n' I - ( {9 J7 t1 [" H# N) v' a
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART6, ENABLE);
7 z- d$ A. ?: ?. K
5 l" m' Z G0 Q7 o* B- GPIO_PinAFConfig(GPIOC, GPIO_PinSource6, GPIO_AF_USART6);
5 Q6 C7 X* |- l3 j; j/ p - : o- ]* P( @# Y; Y5 ?
- GPIO_PinAFConfig(GPIOC, GPIO_PinSource7, GPIO_AF_USART6);5 W2 N0 d" x' n
- 5 \. s e& @5 M. e6 |
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;0 x" {: ~- ?* E3 B
- GPIO_InitStructure.GPIO_OType = GPIO_OType_PP;
4 o9 g( n5 |$ `1 I) Z7 k N9 m - GPIO_InitStructure.GPIO_PuPd = GPIO_PuPd_UP;
' Z N# b4 M- R5 U
. p" F0 [2 u" c. g- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6;3 d0 x3 o3 ?$ a1 U, E/ S
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;7 t J) |2 G T0 ^
- GPIO_Init(GPIOC, &GPIO_InitStructure);; M# Z) k, A# E/ s9 Z
1 f) ?. T6 y0 l3 O$ H7 r( W- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF;* X3 T7 x. U! z0 T a# x& D; v
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_7;
# T3 K5 V+ L/ n2 J, s1 L \ - GPIO_Init(GPIOC, &GPIO_InitStructure);4 Q1 C: R6 K! t) p/ X+ T
: z$ \( }% H8 K: {, I" s; l- USART422_NVIC_Config();+ P2 ~% @ Z9 _; I$ Q
( @4 j" S6 Z5 l! l2 G- USART_InitStructure.USART_BaudRate = 115200;% s# @5 U, {, E# W7 s) m" m
- USART_InitStructure.USART_WordLength = USART_WordLength_8b;& }3 n" G" c( ]7 u, {8 X
- USART_InitStructure.USART_StopBits = USART_StopBits_1;
) x# y# ^9 f$ W& A- u9 L3 k: s( O. T - USART_InitStructure.USART_Parity = USART_Parity_No ;) W7 \; s1 E4 H& U2 y7 s
- //USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_RTS_CTS;
; [! i4 W' N5 C - USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;
# x5 K$ `" [) p. P& m. w - USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;
+ I& i4 |8 W" E- ]$ e - USART_Init(USART6, &USART_InitStructure);; c6 b/ I0 _) c: [8 j* z5 g) t
- + h: g# x5 o7 L6 Q- W1 K; g
- USART_ITConfig(USART6, USART_IT_RXNE, ENABLE);
* G& w& j$ P/ f) b# q - 9 L: ^( @7 x3 n# }
- USART_Cmd(USART6, ENABLE);; k+ [2 J- y8 C, Y2 a6 K. T
5 D7 s! D& S0 I- USART_ClearFlag(USART6, USART_FLAG_TC);. R0 L3 c4 l# Y2 ]% _# e( ~
- }
4 C- |, p) c/ I l4 b+ c
4.422串口中断的配置: - void USART422_NVIC_Config(void)' p8 P% l2 z+ ?2 I
- {
1 e( x9 z2 |# h" x: O/ m - NVIC_InitTypeDef NVIC_InitStructure;
$ z$ L" o! x! r+ G - NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2); //设置中断分组28 p) O: y# J0 G0 j* P! x
. ` i' M) C8 x* g- NVIC_InitStructure.NVIC_IRQChannel = USART6_IRQn; // 选择 USART6 通道 \4 d- {4 y: }* n4 B
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1; //抢占优先级设置为3
) Y. |! F2 G# n3 s1 _8 { - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1; //响应优先级设置为1/ B( `" s. E& [
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //开启中断
4 y) Q, Q7 Y1 F/ S' I& z - NVIC_Init(&NVIC_InitStructure); //初始化配置
l6 M6 j8 N. X1 ^& Z9 |1 z+ f! [ - }
; N5 |; ~- {2 f7 x* ?
) M4 D1 e( q8 E( f( r9 q: W- void USART6_IRQHandler (void)% t5 m7 x) b. V* S5 T, c
- {' j$ }9 B0 x0 e5 n* j# a, N) r
- char Date422 = 0;
5.主函数的发送: - int main(void)* D& E% A- | u$ }% ^; b
- {2 }4 b8 w, f( O$ ]5 C( F* G
- ; X. m, Y9 y7 B; h# ^! Z# c9 `9 m5 ^
- Delay_Init(); //延时函数初始化
/ F+ _5 a, z* A* C4 w( N - RS422_Config(); //422串口初始化6 J- J6 u6 P( S8 @7 _
- while(1); r8 f' s5 s& B) j" Y3 I/ R
- {
6 P' x" L2 f# c - Delay_ms(1000);
# r+ ]; U; p) D- f1 H2 l! ?3 D& [ - USART_SendData(USART6,3); //将接收到的数据发回
2 L0 g! {, j' D* s3 J4 }1 J/ l - }
: D/ e5 }9 O* q& Q3 j1 B4 L+ f8 C9 T. S# H - }
———————————————— 版权声明:weixin_44553164 $ Y1 k5 ^2 W; x- I# C C8 G6 [
$ l; j$ ?/ q( t |





 STMCU小助手
发布时间:2022-11-24 21:06
 微信公众号
 手机版