STMCU小助手
发布时间:2022-12-3 18:00
|
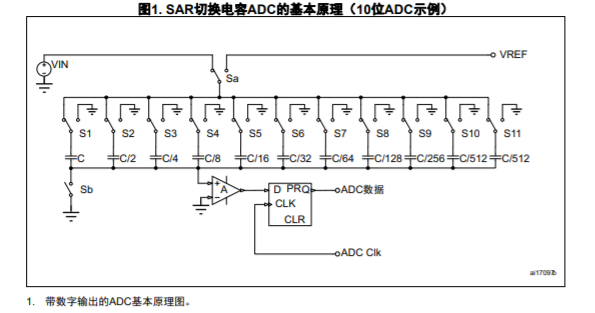
前言STM32微控制器内置最多四个高级12位ADC(取决于器件)。提供自校准功能,用于提高环境条件变化时的ADC精度。在涉及模数转换的应用中,ADC精度会影响整体的系统质量和效率。为了提高此精度,必须了解与ADC相关的误差以及影响它们的参数。ADC精度不仅取决于ADC性能和功能,还取决于ADC周围的整体应用设计。此应用笔记旨在帮助用户了解ADC误差,并解释如何提高ADC精度。它分为三个主要部分:• ADC内部结构的简述,帮助用户了解ADC操作和相关的ADC参数• 解释与ADC设计和外部ADC参数(例如外部硬件设计)有关的ADC误差的不同类型和来源• 关于如何使这些误差最小化的建议,侧重于硬件和软件方法( M7 L! Y1 D1 J+ N7 \# M; ? 3 y0 a. y" M, l$ A 1 ADC内部原理 1.1 SAR ADC内部结构0 w5 D1 s' i: B: w: Y STM32微控制器中内置的ADC使用SAR(逐次逼近)原则,分多步执行转换。转换步骤数等于ADC转换器中的位数。每个步骤均由ADC时钟驱动。每个ADC时钟从结果到输出产生一位。ADC的内部设计基于切换电容技术。 下面的图(图 1至图 6)介绍了ADC的工作原理。下面的示例仅显示了逼近的前面几步,但是该过程会持续到LSB为止。& p' M# c. M9 `7 q 2 ~& U& F9 t \5 t/ E 


, Y: u1 ] y; G5 i- j+ I$ k$ a 
2 ADC误差 本节列出了影响模数转换精度的主要误差。这些类型的误差存在于所有模数转换器中,转换质量将取决于它们的消除情况。STM32微控制器数据手册的ADC特性部分规定了这些误差值。" h7 f* ]' P2 ?8 {) U2 L 规定了STM32 ADC的不同精度误差类型。为便于参考,将精度误差表达为1 LSB的倍数。就电压而言,分辨率取决于参考电压。通过将LSB数乘以1 LSB对应的电压来计算电压误差(1 LSB = VREF+/212或VDDA/212)。 2 A& H) m* ?* w+ J s 完整版请查看:附件- X* f5 |& O6 A; B5 H, U* ] |

如何在STM32微控制器中获得最佳ADC精度.pdf
下载1.02 MB, 下载次数: 29
【STM32H5 评测】ADC 电压表
经验分享 | 通过STM32 TIMER的PWM功能模拟输出正弦波
STM32H563 ADC+TIM+DMA应用演示
经验分享 | STM32N6 ADC DMA 传输失败案例分享
实战经验 | MC SDK V6.x软件HSO功能ADC采样设计说明
经验分享 | 为什么重启ADC的DMA传输要先停掉ADC?
经验分享 | 为什么重启ADC的DMA传输要先停掉ADC?
经验分享 | STM32 ADC过采样话题
经验分享 | STM32双定时器+ADC+DMA实战案例
经验分享 | STM32U5系列TIMER+DMA+DAC应用演示
 微信公众号
 手机版