前言0 z! l( [& [# |- \$ Q
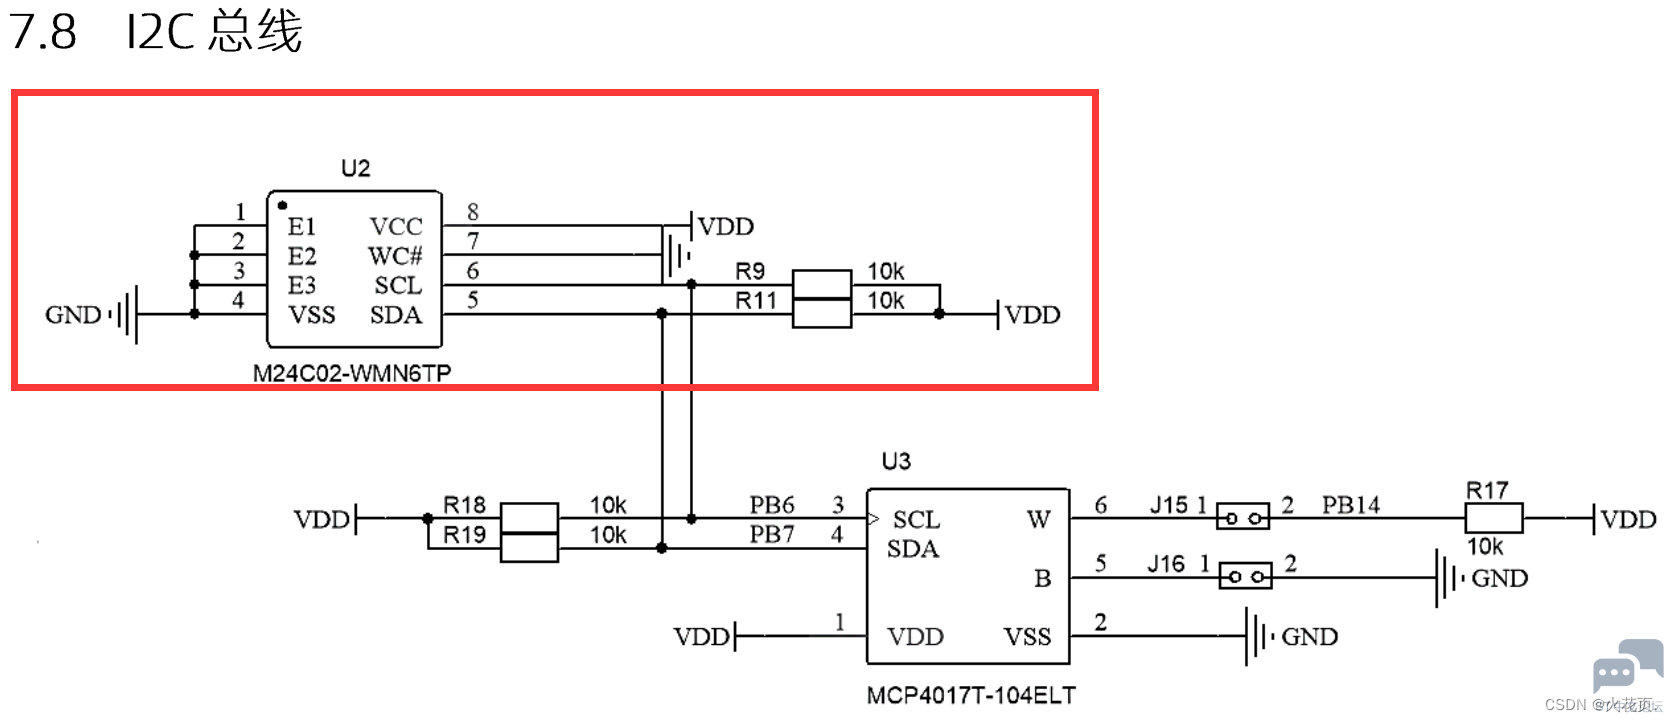
G4板载了一块M24C02(eeprom)和一块MCP4017(可编程电阻),省赛中多考M24C02,本篇文章讲述如何用软件I2驱动M24C02。8 v6 f1 J/ q) U+ k* Y
( i) |3 K; s: W6 hI2C3 ~) r/ T6 s' h2 o& h
1.原理图以及配置元素8 C3 ~+ K- ?/ |$ O* D
- p1 U. n9 Q" F2 Q! o
 . @, h# ?% z+ o1 t1 c( B/ B1 n
) L; {+ Y# Q, y6 C" ]: _
分析:由图可知,PB6为I2C的SCL线,PB7为I2C的SDA线
" j# T1 Z$ Z# |) `- x$ Z: q/ x2 l% Z7 Y- N+ I3 y
$ Z& I$ t$ Z* V& o! Z
2.CubeMx的配置步骤8 Q! [0 e5 V/ r# l
! S5 O( L" ]3 R% ? @8 F
 4 L' q/ B/ f1 W! E% n
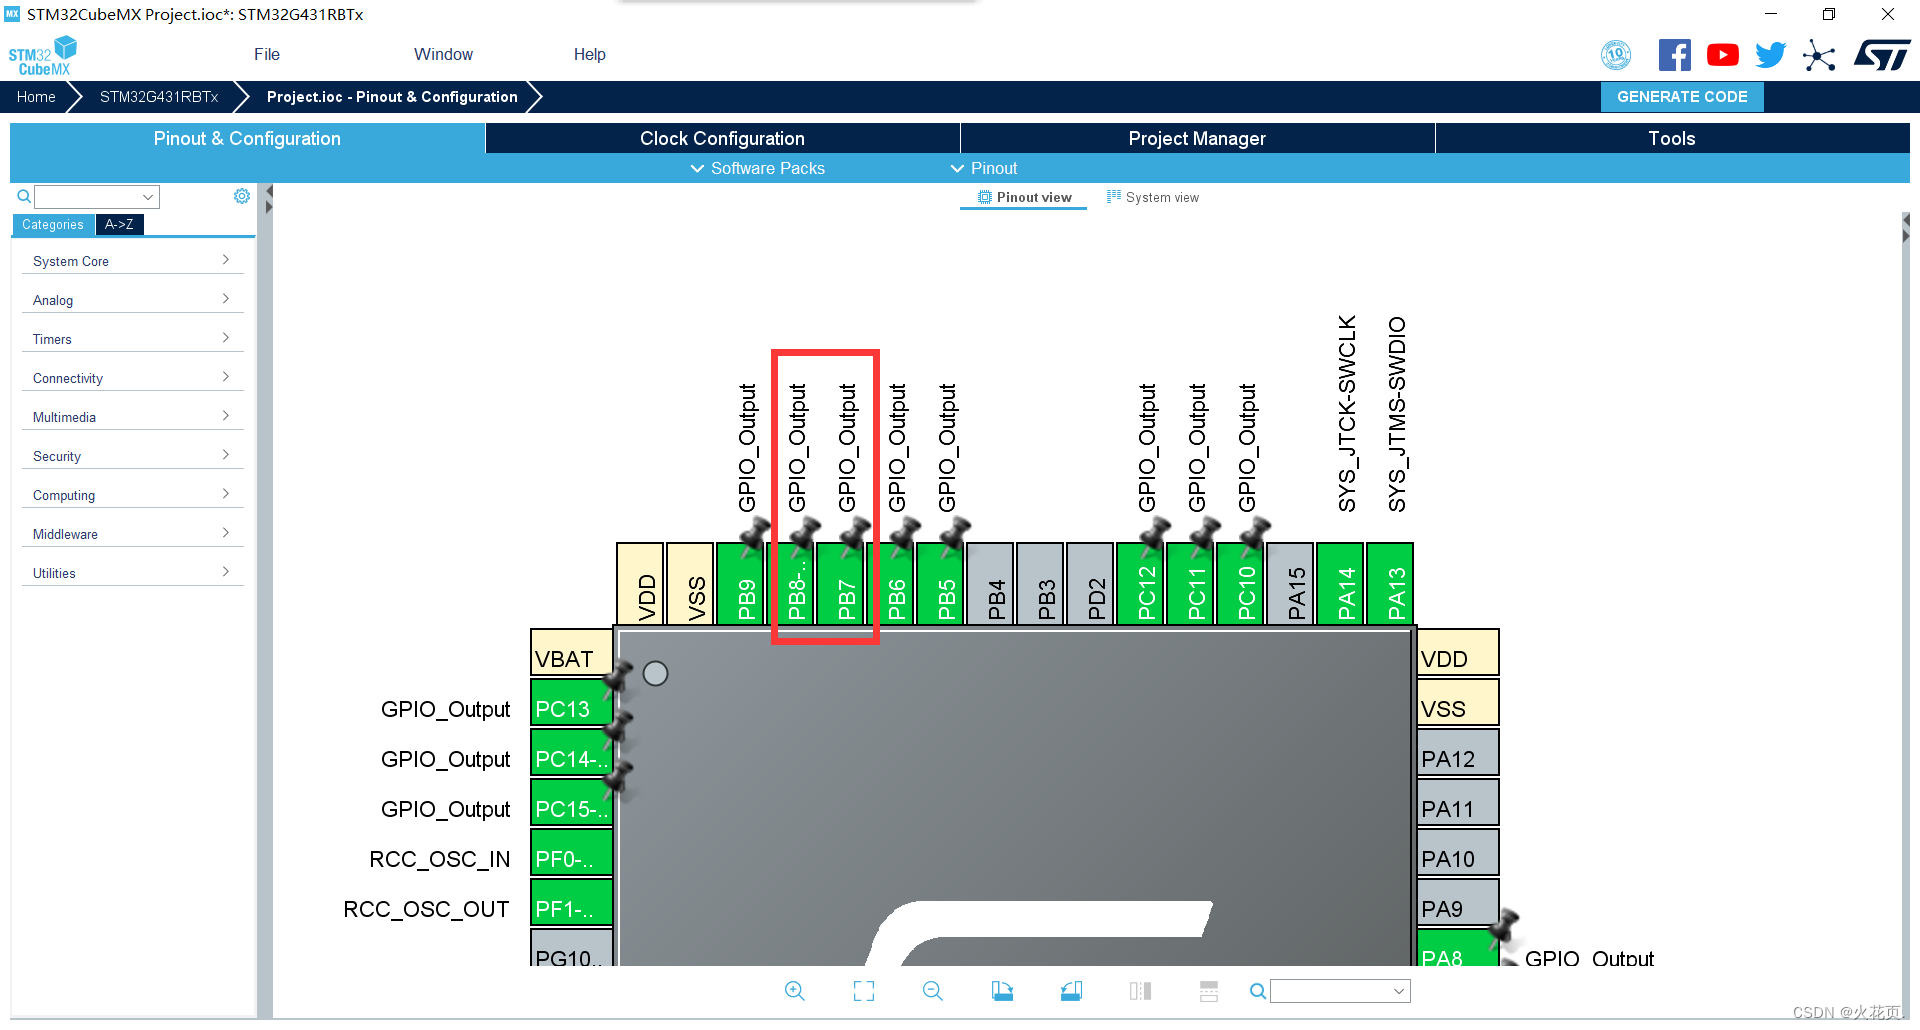
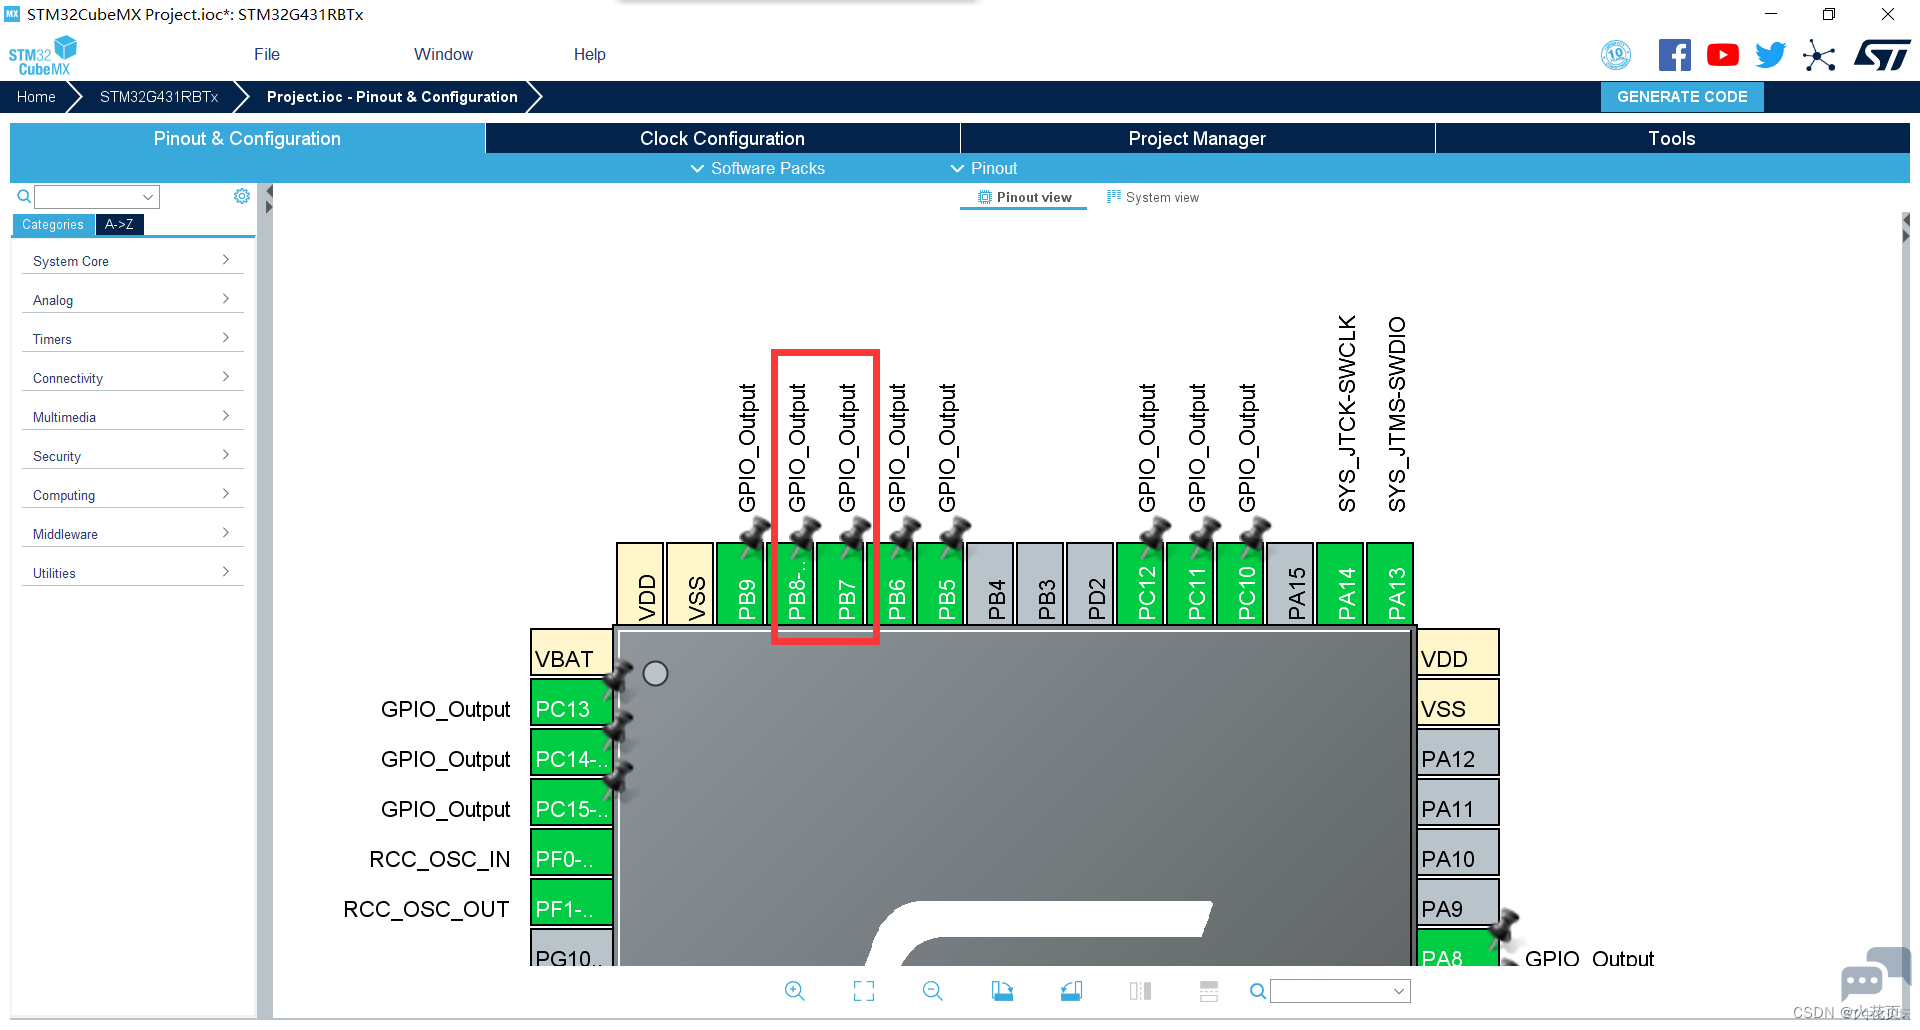
9 ]+ c2 {; g4 F+ K0 [. B大赛是提供了I2C的驱动的这里我们只需要把两个引脚设置输出模式就行了,不再需要其他步骤。
& f1 A- g+ K) ]$ Z/ \! G3 z# z, X, `' u0 g' ^6 v4 K; \5 g
* \+ L) @0 r8 R z
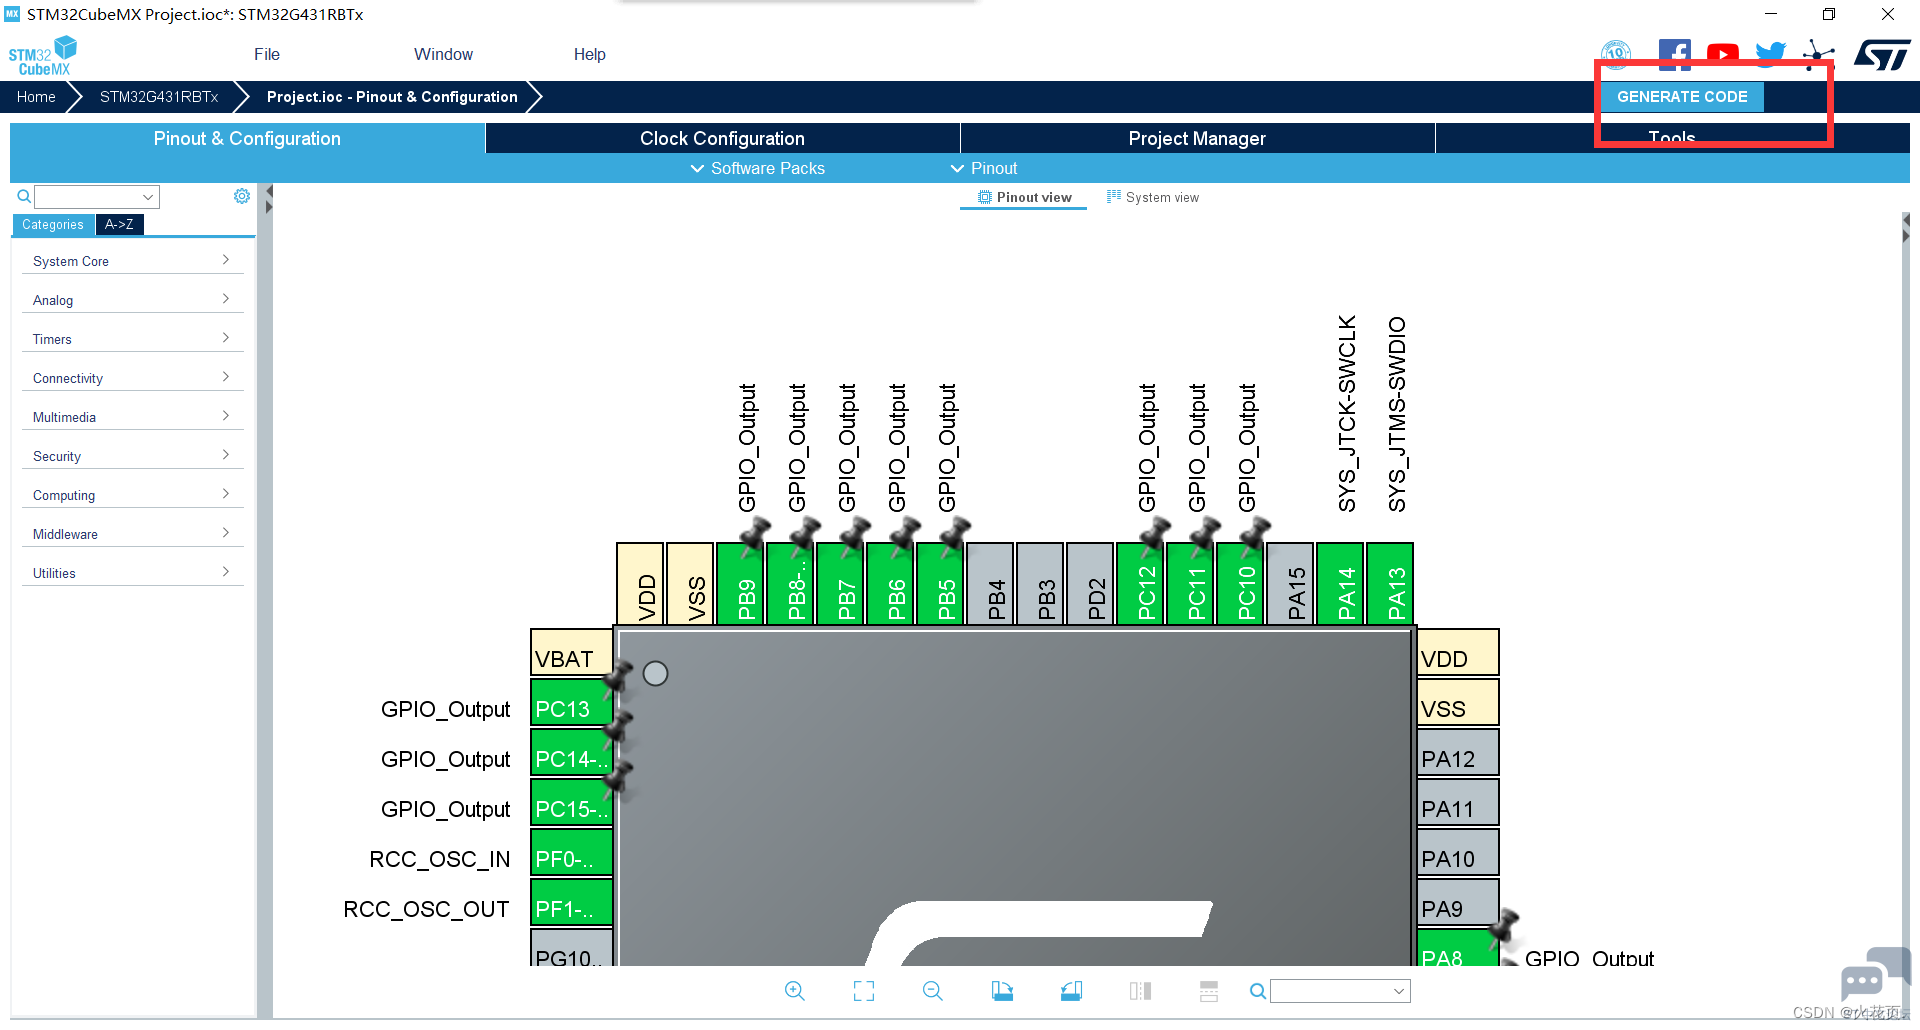
3.生成工程( o t: @0 ^) ~! ]: b0 C1 r
8 L% v+ N4 I1 I. R: C0 L3 P! g
 % T9 H; O8 Z# l/ K# o4 P
9 z, w. F$ ?. L2 p
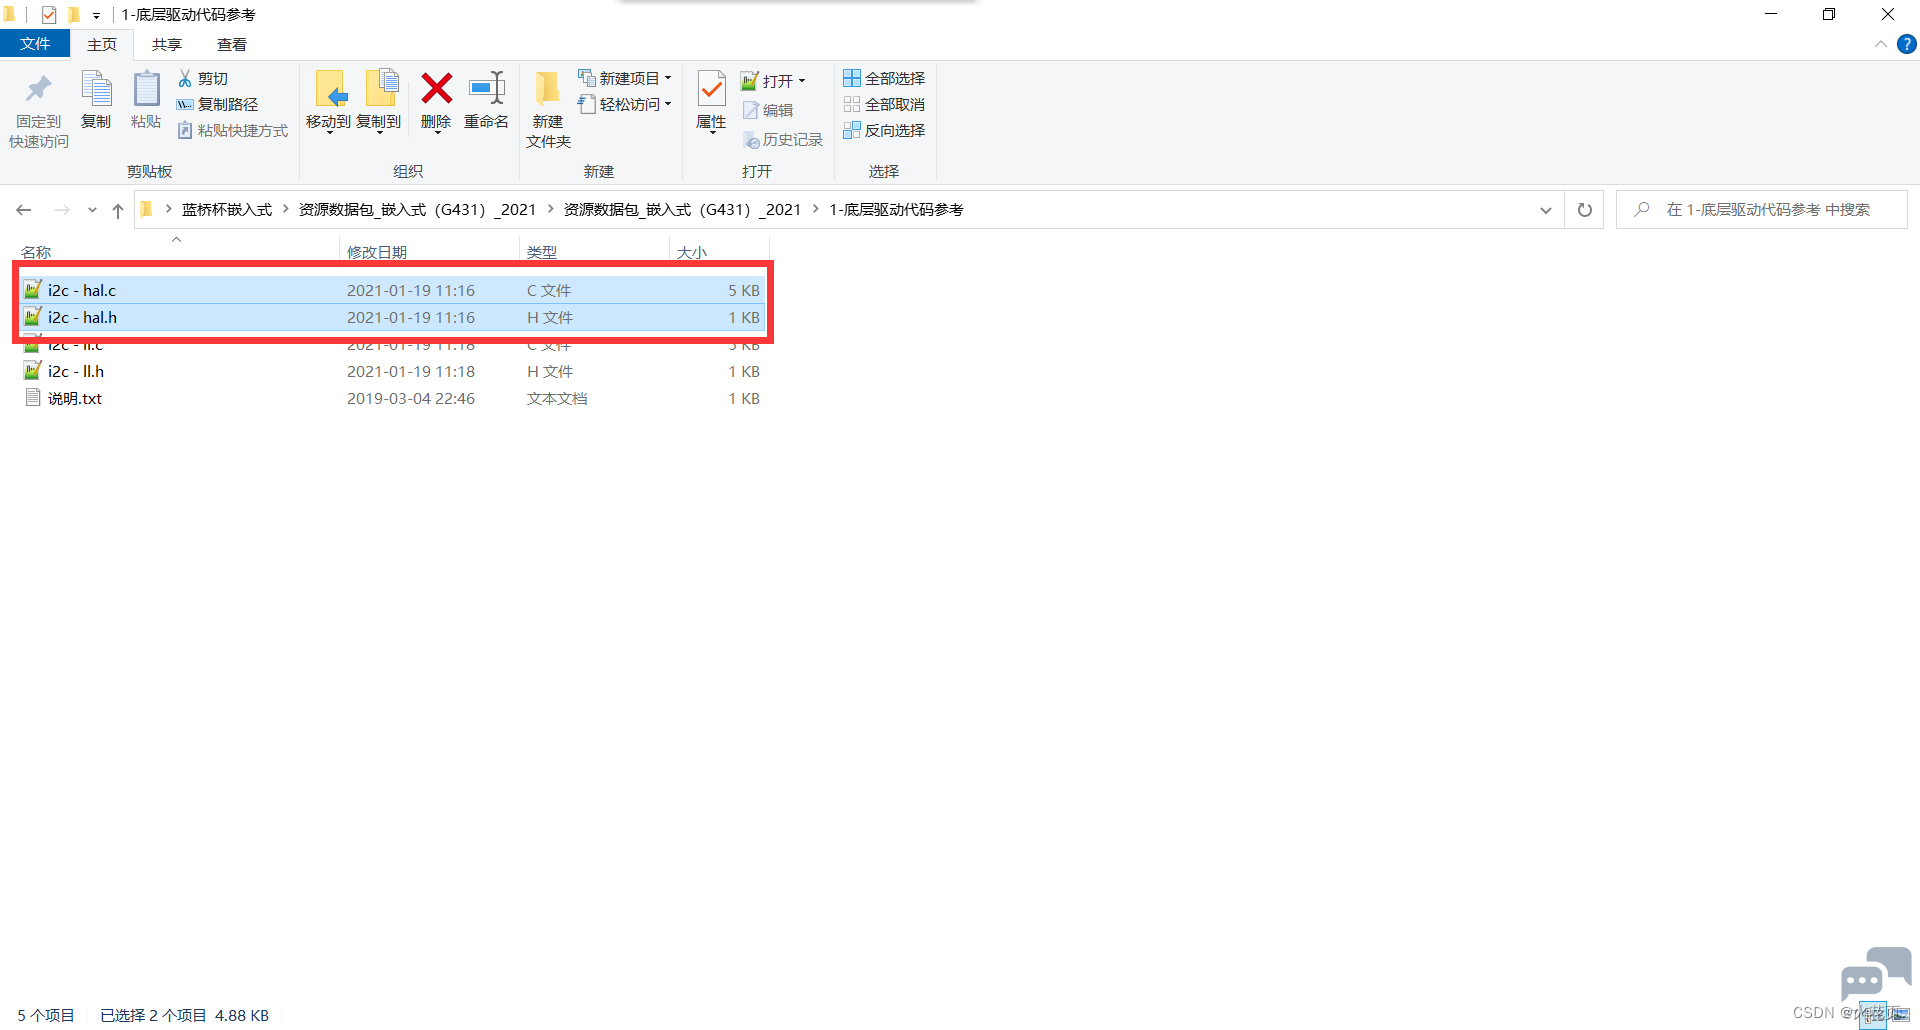 6 { V/ E6 [: R# h+ f1 {; s
0 \. Z9 }1 Y2 C3 v4 G8 {0 A将红框中的两个文件复制黏贴到工程文件夹中的bsp文件夹中并改名为i2c.c和i2c.h。
* x( V: b$ r- v8 {4 V) J5 O- F3 _# J/ }, f' {, S1 z; D
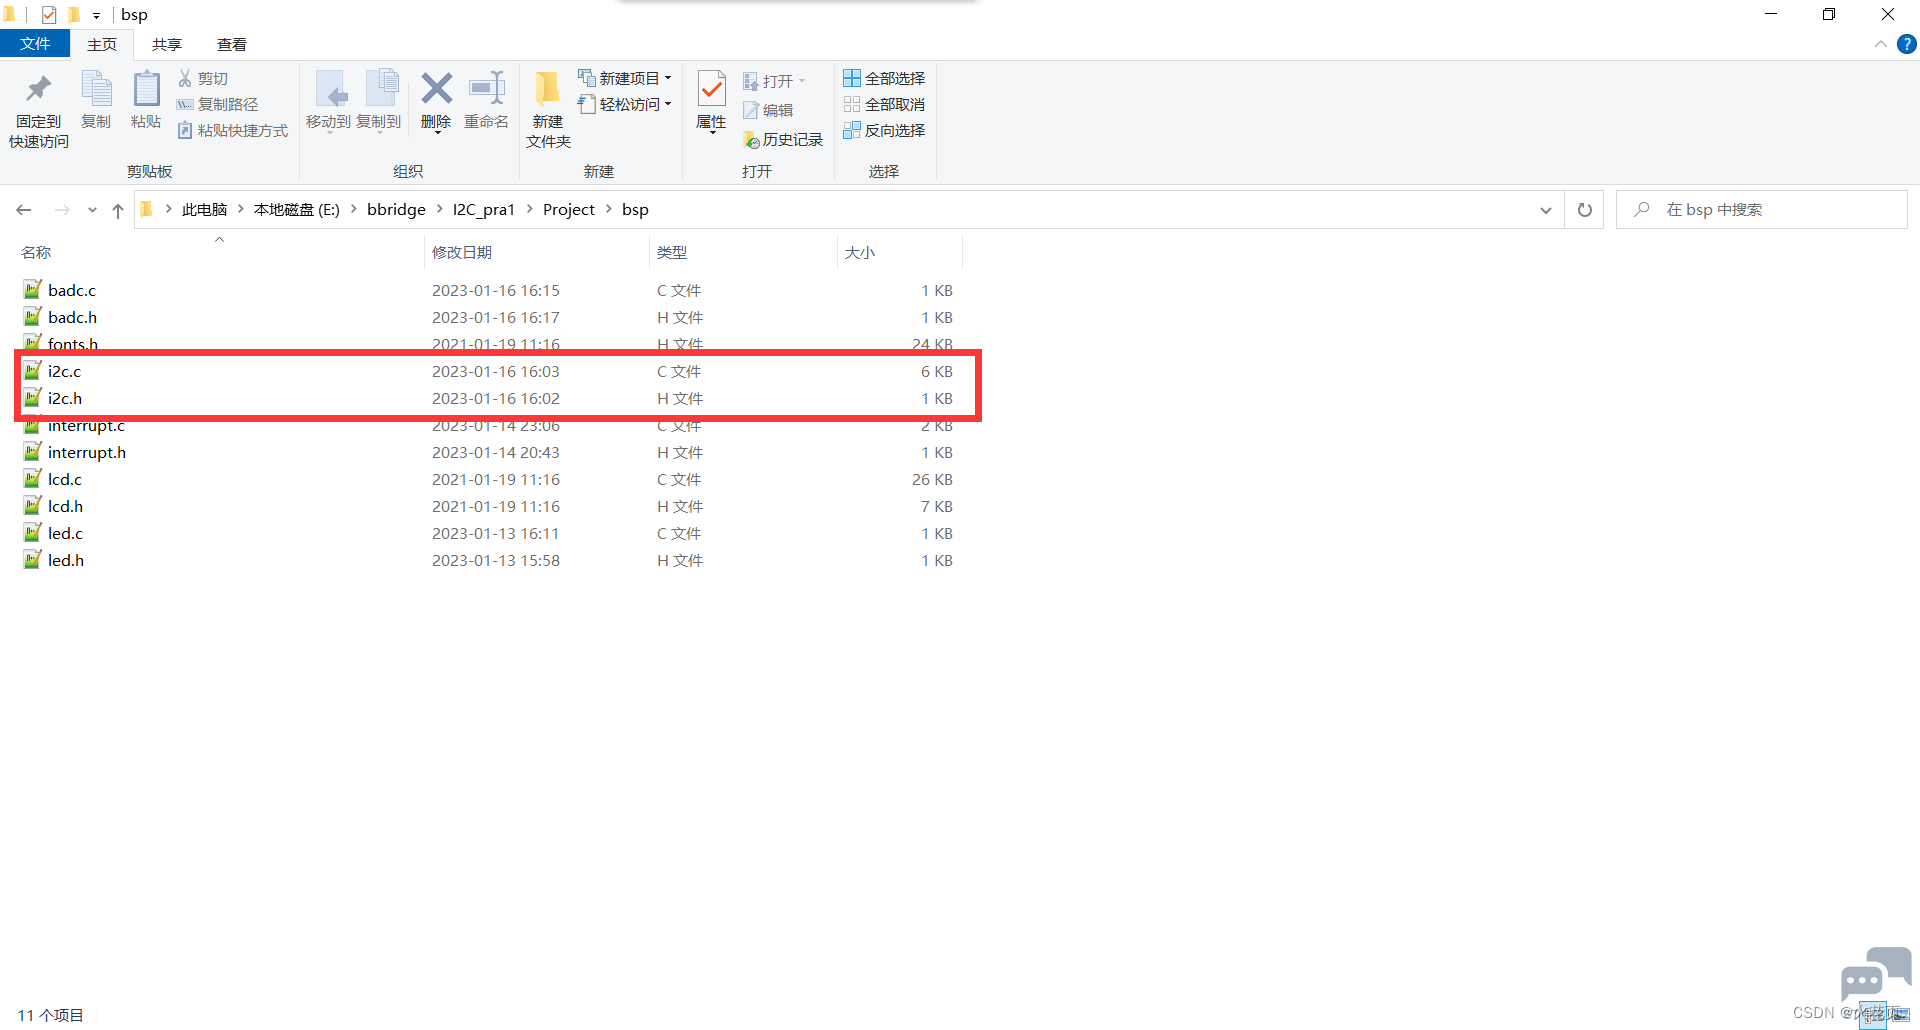 , J& m8 z2 T' U# }1 ~4 \
* N! H O. \/ w, v在bsp文件中新建i2cc.c和i2c.h文件
( I: x) `& {0 c打开工程将两个文件添加到工程中去1 Y/ g1 X8 N" v) n$ O+ a( _+ K
7 r" @# c) S. G( L7 N' J6 @7 {
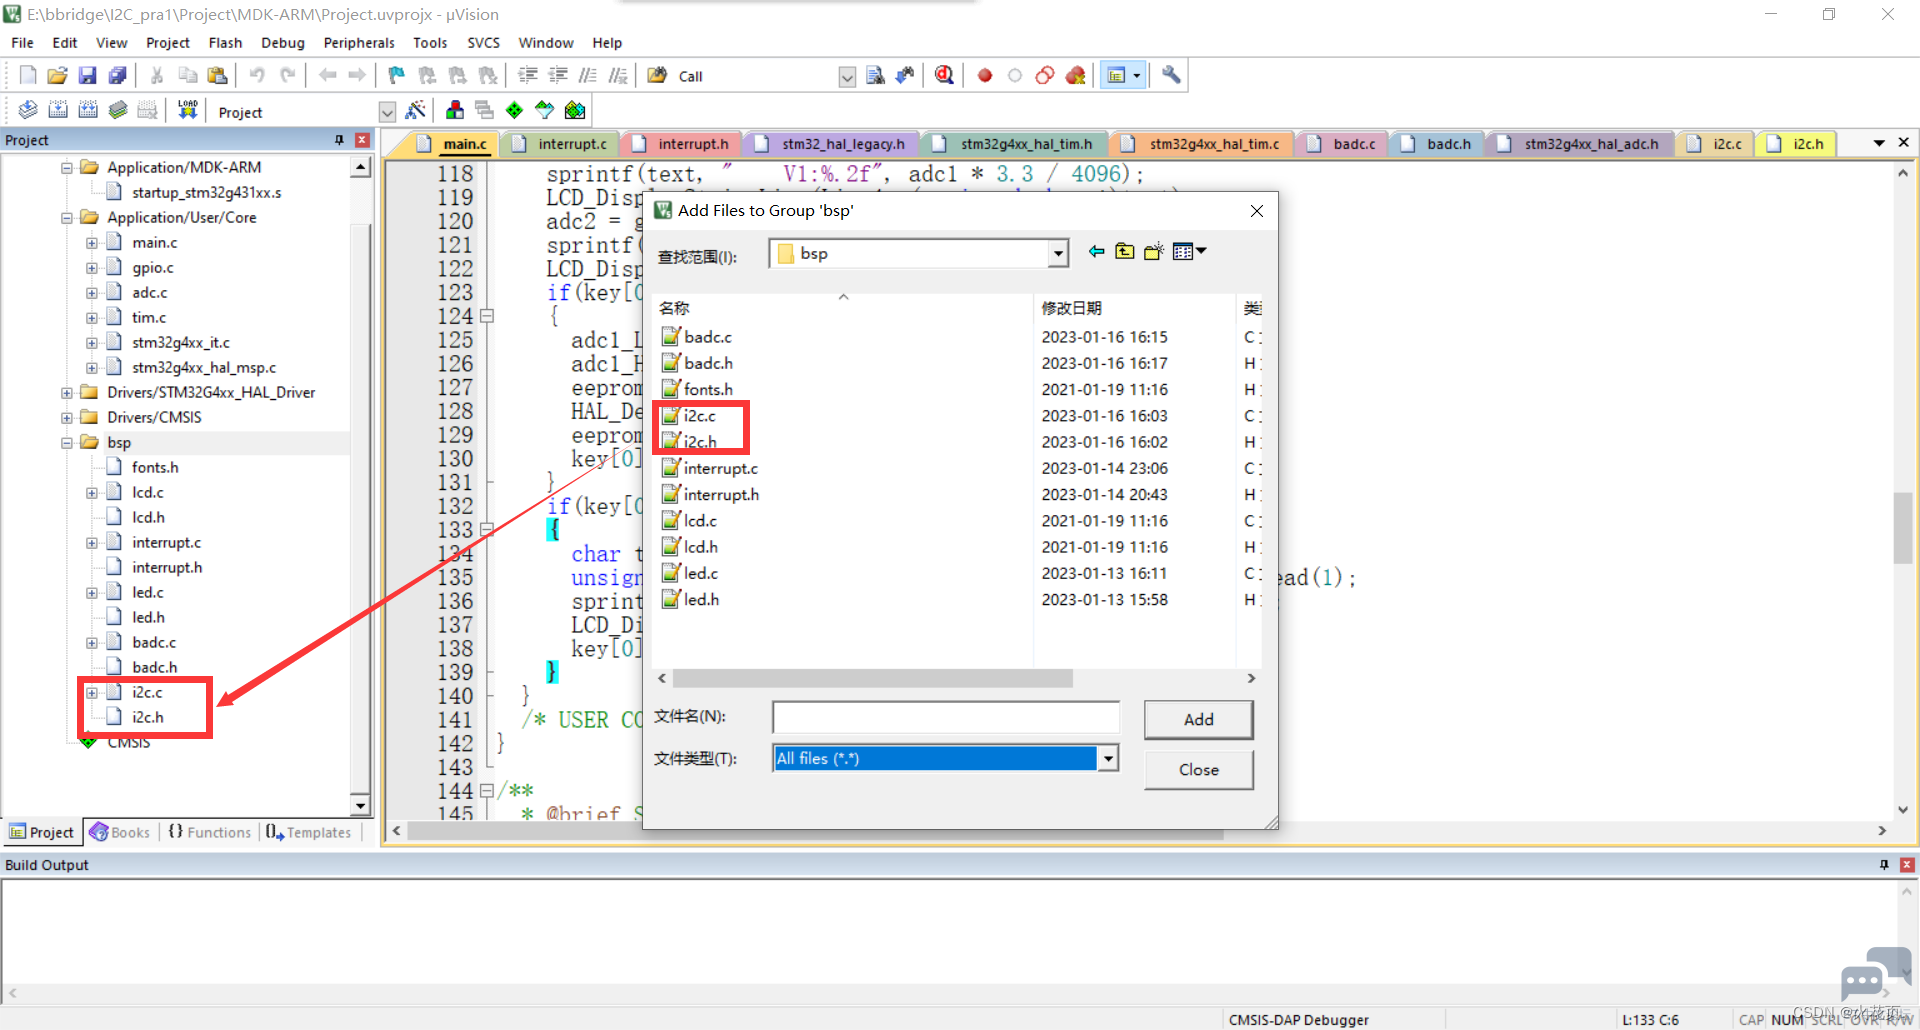 5 ~7 x6 a3 A3 Z$ u3 Z7 P
; ~8 H! `; \; {3 m; c/ x7 t9 K至此工程就建立完毕了
4 n9 J+ A3 {1 @7 z( O$ K# I$ E+ A/ T2 H! W
4.测试代码
7 g) {. y. e) L, @i2c.h:- #ifndef __I2C_H' ]. q) J; D2 h
- #define __I2C_H; V1 U" j0 m% I1 e W6 p' u# z
- : Z% }0 D2 f) P7 A- y
- #include "main.h"
+ {( J9 j+ l/ V, N
+ Z' \% q# C# X3 |; C ^4 I- void I2CStart(void);4 p3 D* a$ [/ v6 o& a6 y8 ]
- void I2CStop(void);
7 }7 T) y4 U1 L; s5 r9 F( g - unsigned char I2CWaitAck(void);
1 p% Q: Y6 _+ \6 x. z' b1 e - void I2CSendAck(void);- o) \$ ~+ T/ g0 B' B2 T
- void I2CSendNotAck(void);) D# ]( u7 \, o l2 Z/ u8 Y3 {$ i
- void I2CSendByte(unsigned char cSendByte);
" g7 e) e3 j# c+ K* f' |* ] - unsigned char I2CReceiveByte(void);' m$ P! q; z4 ^9 ]2 O* N
- void I2CInit(void);7 z. O! z2 D3 D0 f. ]) T7 q5 \
- ( ~. w3 J! @5 w! p
- /*******下方为自己添加的函数声明**************/+ q( w# d2 W+ }
- unsigned char eeprom_read(unsigned char addr);% J+ W" z( D* Z- c# k3 j
- void eeprom_write(unsigned char addr, unsigned char dat);3 @) b( K. S. J6 D
- 3 ^9 ^ E. T& g/ d1 g# n8 O3 A
- #endif
( g/ {4 W1 X$ i X9 R
0 P9 ^5 Z, E1 x& N6 x6 |
i2c.c:. ^- F! n. W5 `
- #include "i2c.h"
9 l2 N) A- D j - ) N; h% R B. X4 d0 z
- #define DELAY_TIME 20! A; x4 K8 X3 H+ T S. _
- 0 n% e9 t+ q8 q
- ?4 o+ |4 I0 l. F: v
- /**
$ d; o# x) |) V; e2 O - * @brief SDA线输入模式配置
' G( m( n+ r! N! F/ a) q - * @param None3 m, x2 X. I% i/ }- O5 \, [2 X9 [
- * @retval None( `% `7 ]: A6 B6 o
- *// r7 u6 Y7 y1 m
- void SDA_Input_Mode()9 s" @; j2 x) O6 U. `# q6 n7 Q
- {% q( Z6 t1 n4 Q: g
- GPIO_InitTypeDef GPIO_InitStructure = {0};
& K5 I/ i8 `9 `+ A( d5 j$ f: I
* H. C8 t; k: T8 U$ Q) X" ~2 |7 A- GPIO_InitStructure.Pin = GPIO_PIN_7;' _6 o [# L7 P1 W
- GPIO_InitStructure.Mode = GPIO_MODE_INPUT;$ o; F0 Y5 o7 R9 \ l
- GPIO_InitStructure.Pull = GPIO_PULLUP;
) z3 _- K. {" S+ j& e - GPIO_InitStructure.Speed = GPIO_SPEED_FREQ_HIGH;
2 q0 l1 y# S. S$ O C - HAL_GPIO_Init(GPIOB, &GPIO_InitStructure);
) Q# D. p4 f3 ?+ N7 z P9 G - }
$ V+ a* {1 `# X# m1 [ - 7 V$ p9 d4 H* j, @
- /**
+ y5 C1 X+ a. W1 W1 j+ l - * @brief SDA线输出模式配置
1 d! { n5 E% m/ H- W0 ?/ ^$ ~ - * @param None
- n. g4 k+ m) g0 a$ Y* h - * @retval None
# s/ x5 v D* Q! X1 T9 T9 V% W - */
5 n8 m2 Z: R% H% @ - void SDA_Output_Mode(), W2 |2 p+ K# R$ }. Q2 ?3 P
- {% A' u4 E. H- D" v5 p9 ~$ X
- GPIO_InitTypeDef GPIO_InitStructure = {0};" |1 ?- v" B9 q+ C
- ' K' d" i9 i+ L' X/ N
- GPIO_InitStructure.Pin = GPIO_PIN_7;
- C6 c9 _" ^" C) W' _ - GPIO_InitStructure.Mode = GPIO_MODE_OUTPUT_OD;
+ Q7 g8 Y) @+ T* S - GPIO_InitStructure.Pull = GPIO_NOPULL;
/ j3 @1 G2 ~% f1 R" l# h& z - GPIO_InitStructure.Speed = GPIO_SPEED_FREQ_HIGH;
/ `& Z3 ~; v7 [" e - HAL_GPIO_Init(GPIOB, &GPIO_InitStructure);
1 _$ D3 z9 A; \8 b - }
. @) Z2 y4 b9 p# \% N* x
' t8 `& o- _/ ?2 J- v! P U5 y2 ~" K3 r6 Z- /**" g( [ {# |* i4 |0 ?: ^* X5 f4 B: p
- * @brief SDA线输出一个位
. n+ E9 S( ~! A5 Y" H - * @param val 输出的数据
) ?1 i: v) E; z! z9 v: ] - * @retval None
* [5 D( p% ^: o3 `% ~0 s5 e - *// t( @. o: O- H! y& O+ _
- void SDA_Output( uint16_t val )
8 \4 P& \1 z) C9 `: E% J - {" G7 C7 ?' W8 z
- if ( val )' e# ?1 z; m$ @4 v* S
- {
3 l. Z9 k( ]/ n* l - GPIOB->BSRR |= GPIO_PIN_7;
# F5 v" j3 ?% i - }
+ T8 ?* W7 ~0 v. K5 r+ u w' p" l - else& h9 d8 R7 ~# M' O7 T& P4 }! `. Z
- {
* U3 R; ^5 N X; Z" T - GPIOB->BRR |= GPIO_PIN_7;
& z; f7 w% B) f5 B* m& Q/ i - } d4 h6 v4 A: w: H
- }+ ]0 t+ J/ N1 P. X4 ]5 X8 Y1 K* t
- ! n. _; E" `7 o A
- /**8 f3 m' j7 B" Y& h# f" o* A
- * @brief SCL线输出一个位& m7 [# e, J! u( Z' m4 m K+ k
- * @param val 输出的数据
1 a+ D0 S; E6 w( Z/ A" A - * @retval None
7 Q# r& X" d* z9 l - */
) w2 z0 q' u+ \ - void SCL_Output( uint16_t val )
& M9 x" K! }9 J2 | p% a- t - {
+ z& U2 W& ?3 h) o; L1 W - if ( val )
( j" }$ F( v9 h - {; J% [( l) N! B! [9 _ v
- GPIOB->BSRR |= GPIO_PIN_6;1 w: Z8 @! R" R5 l
- }
2 i- r+ N' S% L# x( R/ @ - else
. _: @3 P" e/ r+ w/ l; | - {
5 v+ [1 P, I# g- W8 a% r - GPIOB->BRR |= GPIO_PIN_6;
1 B$ o3 n2 k9 Q( R - }
/ T' b1 k. m" V: k o# w - }
- S1 d$ g% d) C3 @* N" t9 _
2 j% `: C, k4 K0 Q. g8 \8 B$ p- /**
6 k" ^# S( X4 W" D2 S - * @brief SDA输入一位
5 H- _) N2 {0 [$ A9 I8 O - * @param None
2 Z$ c! I; O# w, y - * @retval GPIO读入一位
" L1 Y+ b! X4 I+ m; J; r' L - */ W* C: `; `) G: d$ h1 K7 G
- uint8_t SDA_Input(void). v u4 Z# g9 r
- {' _! g% n4 x5 J* }( Z
- if(HAL_GPIO_ReadPin(GPIOB, GPIO_PIN_7) == GPIO_PIN_SET){0 T& h. b& W9 j5 q0 C% T
- return 1;
3 m3 l) W! O4 Y" O! Q) g9 H; G& [& C. t - }else{: K3 n/ O, `5 J. [; J
- return 0;
% s' N2 k3 @- x - }3 ]: {! p" h Z. n+ K
- }+ m c# q! ]* K
x' h" ]+ [1 {1 v- ?+ p3 Z- M+ R
8 r: \! W V2 s$ e4 ?6 l- /**
\4 f# P5 G2 ] - * @brief I2C的短暂延时8 S B) b h' p! `7 j& G
- * @param None9 \* `" C7 @, m- J1 F& _
- * @retval None) H( a- Z+ n2 X. S, A! L7 A
- */
! |) m( S! Z2 D - static void delay1(unsigned int n)/ @- u6 d U: w
- {$ C+ p! ^2 o7 v: j; m* H& H
- uint32_t i;
5 n1 U2 u9 W o6 T4 y - for ( i = 0; i < n; ++i);' `; Q7 v; u7 K$ g* i
- }3 ~: f# M4 s/ Y$ L7 j
8 _9 B9 l; E- | a5 f. u- /**0 Y1 S" P3 T/ g1 _/ x
- * @brief I2C起始信号
- n' w, _4 \) V3 {+ v9 e( g - * @param None. a& H. S' F0 G& k# v; |% r, Z- N3 x
- * @retval None
4 |2 l a9 b& |# m# j - */
7 L3 S* v' r. |4 y# v; m% C - void I2CStart(void)4 {7 d1 e# u3 T* Y! R
- {4 ^2 N/ K$ m0 l+ o4 z3 k
- SDA_Output(1);! u7 ] ^( `/ ?+ |
- delay1(DELAY_TIME);% n. [, r+ K5 z
- SCL_Output(1);! @2 s w+ [( x- w$ h6 U M
- delay1(DELAY_TIME);
$ P8 |! D- |# {% N6 ? - SDA_Output(0);
7 u8 t' P# m# |( `6 S' i( y - delay1(DELAY_TIME);
9 Z# q" g2 ]% t |: \, Y - SCL_Output(0);
- E- ?0 t6 e# ~; p6 j$ F' w - delay1(DELAY_TIME);9 {, n) I" P+ l0 C* ^
- }; Y% {; k: P. t6 Z9 j0 u, `
+ E5 i8 U' }( h& F% n- /**
# u' _- z" I/ g - * @brief I2C结束信号8 i4 L6 \0 D9 p' z+ F/ v' {( x+ d3 M
- * @param None
4 |1 ` n* i0 x" y# p; @ - * @retval None* p$ G; u; ? v0 S0 E0 D; y
- */
; k1 Q2 Z# a7 g7 n$ F d - void I2CStop(void)
8 Q5 U6 Q l0 H a# F - {
7 T1 d/ V8 T. |" \% _3 j& S - SCL_Output(0);
3 C# i; q1 g: `- h - delay1(DELAY_TIME);
! V1 e# ?8 U& u - SDA_Output(0);
Q: P/ E$ o- [6 k x5 j: B" V6 g% T - delay1(DELAY_TIME);; F8 k7 b+ l& q0 M6 b
- SCL_Output(1);* k" f# c" n7 L' W, U( i+ ]( i
- delay1(DELAY_TIME);: }. h- w1 D3 X0 q4 H
- SDA_Output(1);1 ^ |# g6 r+ b
- delay1(DELAY_TIME);. ?8 v) n g2 `; Y9 p0 E8 _0 H3 H
- ' [$ r( R+ S/ R
- }
" T5 _; X0 P/ b3 i; G- o - + T! t, ^" y7 b! {* P
- /**
# L: I+ y& ~5 e/ P# ? F - * @brief I2C等待确认信号
/ w# b* F4 O1 s) a& T, l' @ - * @param None6 A0 D8 [' b) U' _" Y9 L& C
- * @retval None; b" R/ J% K, C9 L1 X2 y$ c
- */
% c( D3 ^8 w$ x. l Z/ n2 _$ L+ n# q - unsigned char I2CWaitAck(void)
N4 y/ B6 I6 T6 v6 {- V# U1 @ - {
. K, _2 {; e R2 t& }+ S - unsigned short cErrTime = 5;( l" X/ T" ^# D( b u
- SDA_Input_Mode();
2 y8 F4 s. W g6 k/ | - delay1(DELAY_TIME);! p; j* L8 H( O) f2 F$ {+ `1 O7 r% m" L
- SCL_Output(1);7 p W j2 d+ E" m
- delay1(DELAY_TIME);% i" z9 o2 _# F- A: T3 c$ D0 m X
- while(SDA_Input())9 W$ B* Z# l. ~8 ?1 O7 t+ @1 B* t k
- {, W+ G5 l3 a4 l ?
- cErrTime--;
5 d5 W+ u% {9 n% c1 t X/ k - delay1(DELAY_TIME);
- \6 F) r* Q& ` - if (0 == cErrTime)5 p3 m8 H/ @2 B& F' e
- {1 u3 U% z7 x0 B
- SDA_Output_Mode();5 p/ q! _: l! C8 w) D8 ~9 x8 [
- I2CStop();
% V7 q% w% s3 @ - return ERROR;: V0 { z6 a0 a; I
- }
# S- N# Q9 t4 G# j ~ - }4 u {3 I, K' U
- SDA_Output_Mode();4 ~8 [; Q" B+ |( S+ r
- SCL_Output(0);2 O! H, q# M4 R9 W2 m
- delay1(DELAY_TIME);
' a. d) x* S r3 e - return SUCCESS;6 b; _4 C* L3 |* T) N
- }" x' e5 ]. K9 S% @$ B3 [4 D. Q0 U4 h
- * u; A& i2 S% O/ G
- /**
7 h7 v4 W: \; K9 H; _1 P9 v& o V - * @brief I2C发送确认信号* V' s7 I/ _$ @& w8 ^$ B5 [' x( b4 s( ~
- * @param None- p/ c5 W$ x4 f+ w( R
- * @retval None
. W" p9 [$ Y, d; }7 [0 [; G1 A - */
5 [' P4 z0 G2 d/ Z3 n" i - void I2CSendAck(void)
0 k6 b- c( w5 s% P% n6 r - {! I/ Z+ A; M8 w
- SDA_Output(0);
7 z5 b% Z: h. d0 w - delay1(DELAY_TIME);3 |. _( m2 |% W2 J4 Z \
- delay1(DELAY_TIME); _, _ L: u7 T% `$ N- V- p" Z
- SCL_Output(1);+ F9 u- z A) k
- delay1(DELAY_TIME);
4 n9 H. j8 S E - SCL_Output(0);* B$ X: d M4 I; o5 |) O2 C
- delay1(DELAY_TIME);
) ~8 k: A" W8 c/ c) e - ' v2 Y2 i+ c& D' S/ E
- }. N! f* J$ }) t- k
- ; @/ @5 h7 ?0 z* w! A9 I
- /**
, I3 F- W% _& \6 R+ S2 G - * @brief I2C发送非确认信号. q5 q$ `. g# w
- * @param None: I! I- `3 N. U6 j r! e. A' Q; j
- * @retval None
$ W$ l/ Z( \5 |# B5 e5 U3 O - */! t7 ?5 `1 Q% o
- void I2CSendNotAck(void). ]! C4 P2 V& z' E. t% V4 H5 I
- {: J1 b) O+ A7 U. m; s
- SDA_Output(1);" I6 Q- m- E9 N* J
- delay1(DELAY_TIME); V5 e8 g+ S( x1 ?- [: I, J
- delay1(DELAY_TIME);
$ Z( G2 F c' O. L* r1 M+ K/ h6 w6 I( ~ - SCL_Output(1);: Z* Z9 y& T" ~4 X8 g4 N6 ?
- delay1(DELAY_TIME);! g/ R% ^* `4 W
- SCL_Output(0);6 n4 Q; D# U0 \; ?. v
- delay1(DELAY_TIME);
5 {! r8 l. o4 \( E - + ]4 U. ?# P* }! @4 r& D! b% U
- }
# Z c/ U; z5 G0 L - " e9 D- M% |, A* k
- /**" A, L6 y- Z7 }/ R7 j
- * @brief I2C发送一个字节
' N8 g B' `% }8 o2 O - * @param cSendByte 需要发送的字节4 S i( s7 O& ~7 s9 E
- * @retval None
8 l% P3 e3 J( ]5 I; B1 K) O - */
: j7 A q& a1 X* R - void I2CSendByte(unsigned char cSendByte)$ e/ W# O6 y# \, k8 U. S# l6 f! P6 b
- {8 D7 ~1 A4 O" R5 i
- unsigned char i = 8;9 g& ~1 v1 s# Q7 U+ |# g2 Y
- while (i--)
% E, O# W) g$ O; K6 l - {& ~4 C) }2 k, M `5 Q# k
- SCL_Output(0);+ m6 e- m6 z' ?' |
- delay1(DELAY_TIME);
+ N* P# C2 I' L# ^6 m7 ^& Y - SDA_Output(cSendByte & 0x80);
! p# ?) x: q: [& ?5 X! i, N4 P! N# u - delay1(DELAY_TIME);
' d+ _, ~% ~& e ?3 h+ k5 a - cSendByte += cSendByte;
' E$ `2 m# i( h5 v4 v1 K - delay1(DELAY_TIME);
. Z4 F4 o/ x' F: c6 _. \ - SCL_Output(1);" r6 g8 Q1 Z1 i% C" h3 u# T1 Q; R
- delay1(DELAY_TIME);1 E0 ^7 U7 W1 j5 y! T& `' H
- }& j, Y" }! G4 P, |" ]! I
- SCL_Output(0);
( h# ^: _5 J% M - delay1(DELAY_TIME);1 S- w- y/ j: p8 G, K+ f& p
- }
' a0 p" A& H. e6 O4 Z - 0 I0 a9 [" P: I a$ a" c0 w8 W* O* j
- /**, e, ]% ]$ f5 s0 W V% u
- * @brief I2C接收一个字节
! P) u/ H. w. [/ G) w - * @param None1 V/ q9 N, S7 @* h4 F
- * @retval 接收到的字节
; L+ b, D& U3 I$ j - */
; U1 H( Y' ]: o. L4 z5 [ - unsigned char I2CReceiveByte(void)* m5 l) ^; j b8 C) _: Y3 |
- {
5 g% }+ Q4 E' p' G4 O, M - unsigned char i = 8;8 i2 t0 D, c: D6 v
- unsigned char cR_Byte = 0;- o3 ?1 g @' q% `- |
- SDA_Input_Mode();
6 P6 I& q- b, X - while (i--)" o* v3 u* i" ^ o( y
- {
# i( z3 m3 d8 ~ - cR_Byte += cR_Byte;5 m: ^; @9 E7 G3 C) V7 K. L
- SCL_Output(0);
& |; _( o( X* g0 i$ i" D - delay1(DELAY_TIME);) ]2 Q4 C2 ?, \
- delay1(DELAY_TIME);$ e# l7 T8 K( q! q+ G: p3 Q
- SCL_Output(1);
# ] i; h, ^. y2 ]' D$ t# ` - delay1(DELAY_TIME);
: h" E) A* h+ b, z - cR_Byte |= SDA_Input();
9 W3 d# w0 D% E! o - }9 d8 ]/ H& V$ G3 D: X, d1 @5 W
- SCL_Output(0);
6 |) R/ b# j! f& B6 e3 _ - delay1(DELAY_TIME);
; j6 u1 t3 F% Y - SDA_Output_Mode();
- @# k$ v% O$ i0 V9 V) M5 _ - return cR_Byte;
8 c6 v6 X" ^- Y2 b! _ - }( ]9 A0 N6 I# C5 f% o8 O( m* l
9 _ ~( i) \% @2 _! f$ \- J- //, G6 r( W' w$ `; x1 b! e4 V
- void I2CInit(void); `; M/ B% u$ k. T6 a0 ]. E$ r
- {4 L3 H" X: F8 K/ X" m. E. r/ |; g
- GPIO_InitTypeDef GPIO_InitStructure = {0};3 f$ `7 N) q& y
- 7 ~2 L5 j$ V3 |9 a6 J7 [, q( p
- GPIO_InitStructure.Pin = GPIO_PIN_7 | GPIO_PIN_6;* E7 y S4 _0 [1 @: ]- p6 i3 ?
- GPIO_InitStructure.Mode = GPIO_MODE_OUTPUT_PP;# `, p; M) P- U3 ~' y
- GPIO_InitStructure.Pull = GPIO_PULLUP;) F2 D( _7 f! N" B/ s# y
- GPIO_InitStructure.Speed = GPIO_SPEED_FREQ_HIGH;6 g H4 S" u. N0 R1 [" M" u# ?
- HAL_GPIO_Init(GPIOB, &GPIO_InitStructure);. W- P+ B/ n3 d3 {9 x. P
- }
' J8 P' Y h- ^: {9 T8 v
( x7 ?; {9 [3 L4 Z- /**************以上是大赛提供的驱动**************************/2 D n. U" ]3 m( g3 _" P6 H& h
- 2 O8 E" D" D; n
1 s# L/ ^: G( S2 K, H- y# I4 {5 B0 U, |- /***********以下是自己写的对24C02的读写操作******************/$ ]# O5 n. h4 ~& I. L7 i) n7 p
- 1 I% {- W) H- O
- unsigned char eeprom_read(unsigned char addr)
, _# [9 a+ B4 ]- B+ X - {' V& v! s: ~% t$ J) r
- unsigned char dat;
7 B" F! J9 w/ P) l, \" ]9 Q - 5 P2 g* o; t- i6 T
- I2CStart();
, E' d& _1 e) e/ Q - I2CSendByte(0xa0);
/ ]5 V+ U7 Q- C M* u, h- B: L# y% @ - I2CWaitAck();
; P8 d } @9 u+ W. z, T - I2CSendByte(addr);
8 t6 b5 `4 u6 K; r) N4 s - I2CWaitAck();- n) r8 N$ B% U) H2 d
- I2CStop();
" q4 a3 u+ {( t& ~4 L - A3 {" c6 P0 I* }8 `2 b9 G# ^- z5 U
- I2CStart();
; o3 ^, e" E' K. z1 P - I2CSendByte(0xa1);
1 J8 M" \6 n9 U1 J M9 l; p, O7 S' ] - I2CWaitAck();
' v! t7 v9 h6 E0 b1 y, _ - dat = I2CReceiveByte();
' D* ?7 O) h4 K# r2 m* t - I2CWaitAck();+ q' ]% S- C: S' U
- I2CStop();! D3 }4 c! c6 x. l s
-
& ]. g8 T" k9 ?" k/ p% o - return dat;
6 b" K0 b7 N, z5 h5 ]9 u - }
9 E t" B) T1 y+ k9 q8 F r
6 g/ b2 y# W8 I# c. w% S
' p6 F! G1 C3 B+ P& S5 f, K" c- void eeprom_write(unsigned char addr, unsigned char dat). Q F; C% ?% J$ U% g% I% h
- {8 l: d9 D0 N7 P6 a, E! _7 V
- I2CStart();# v% u7 u! L+ \( g
- I2CSendByte(0xa0);
+ T) R# `! u# P) `8 h - I2CWaitAck();
. d; E/ z4 h% W7 I4 v) r! t - I2CSendByte(addr);
7 Z! ]( ^2 e f6 q$ {) R - I2CWaitAck();
( k, [$ G$ k. v( A$ ]! L - I2CSendByte(dat);
$ W9 p% x( [6 s# U+ S7 W - I2CWaitAck();
3 e8 r2 ?4 Q3 x, Q: B9 ?+ F - I2CStop();. F' S3 I) V% u, q
- }
% b) |2 x9 s! O3 B, _4 Q - ' Z- t/ t" \; A+ j2 r7 J5 w
2 c+ T% y1 D4 P. p* S; o( `main.c:
7 A& q% U, N4 U$ A& g* }# X- /* USER CODE BEGIN Header */$ W0 ^* ]1 q% p; a! O9 i2 ?7 f& `7 w' `
- /**# V# L1 k7 [% W) O& X
- ******************************************************************************
6 f J5 y3 ?: r4 e - * @file : main.c
3 y6 K: v/ a# W# o) U. i5 ] - * @brief : Main program body
# W, i& p* R0 f0 } - ******************************************************************************
& H7 m m# h1 S( E3 u- ]6 ]+ o - * @attention7 B/ d8 V2 o1 N V/ }
- *8 y4 X9 O3 C' \6 u# E' U
- * <h2><center>© Copyright (c) 2023 STMicroelectronics.2 m2 l( c8 k$ M$ b! o
- * All rights reserved.</center></h2>
: H' ]4 Z7 @; _ - *; @# M# r) j' ^. E
- * This software component is licensed by ST under BSD 3-Clause license,3 m# }: y! N' T: `+ G% k
- * the "License"; You may not use this file except in compliance with the
2 h" j2 T5 {/ e3 F7 S' U+ O: r - * License. You may obtain a copy of the License at:3 L4 ?2 j7 o5 w2 T
- * opensource.org/licenses/BSD-3-Clause4 D$ p+ y+ p5 Z2 u
- *
; O( A; w7 M1 Y9 \ - ******************************************************************************$ s. o+ v% i9 n4 x O. Q' a& X, L$ f
- */3 H/ A+ h& @/ E- Y4 ~, C
- /* USER CODE END Header */
& U% K7 R! z- z - /* Includes ------------------------------------------------------------------*/
: ?+ C$ P3 S( }. H$ b h - #include "main.h"
* ~# B) f9 P2 _ - #include "adc.h"
4 ?6 N8 n, E [' ^: F - #include "tim.h"
" |% K! Y* N0 {" W4 [& ?. A - #include "gpio.h"* @3 K: [% i+ J5 a* Y% }
- ) y7 `2 g3 {& [: U: B8 W, q+ @
- /* Private includes ----------------------------------------------------------*/
' F1 m7 O, F" g- B: M `4 d' z- h. j - /* USER CODE BEGIN Includes */+ _5 F! r& ~& g6 S6 z! T
- #include "lcd.h"
/ V) D) v3 i- L" L4 {9 Q1 W2 K - #include "badc.h"
( K: P7 Y5 v! ~4 H! ]& X - #include "stdio.h"9 n" H6 S+ c* i$ e. n6 Q. I
- #include "i2c.h"# C! n! Y: F9 ^0 j& d$ B8 Y
- #include "interrupt.h"
, H# ?5 W/ T$ X - /* USER CODE END Includes */' _! v d6 N3 G; O5 K6 o
- / y( c) M/ Z. k
- /* Private typedef -----------------------------------------------------------*/, F& K) O+ m9 F2 i3 m0 U9 U
- /* USER CODE BEGIN PTD */
6 o, v- n! j e1 u/ g! Q! \+ b4 G
% k. Q, L) _- g- /* USER CODE END PTD */4 m: G! H* e& w* ^# }2 l$ h2 P7 g; Q
- ; B& Y! B; F6 B9 Z
- /* Private define ------------------------------------------------------------*/
' B8 ]/ h% Z' k& V# A# G C - /* USER CODE BEGIN PD */
; I3 i4 }7 y2 S) i3 e9 d& |; }4 r - /* USER CODE END PD */
* x9 N% n) M- _; z% X4 y2 k; t - 5 a1 d' X9 `9 y1 \& L$ g
- /* Private macro -------------------------------------------------------------*/
' i( ~7 K) _" n, K* R - /* USER CODE BEGIN PM */
# U$ e8 r2 v7 S4 O - . S# W4 k% } Z6 |# r3 a
- /* USER CODE END PM */
' j6 _! m$ g3 k* `% `7 \7 j# L - 3 U7 H9 m* }2 m' O0 T# s4 [& X
- /* Private variables ---------------------------------------------------------*/9 i" ]0 w B& T/ o! t2 v. c' [& G: I% x
- . n4 U9 }+ @! U! Z
- /* USER CODE BEGIN PV */
4 B" c3 v; d3 O" D( N& x- R - extern struct keys key[4];* R. |2 Q7 K/ |" j4 Z
- unsigned char adc1_L, adc1_H;5 S- \. A9 K* v; a6 L2 X, i; z' Z
- /* USER CODE END PV */
0 |, N3 Y' h) c% I
5 m. T6 z* V5 b- /* Private function prototypes -----------------------------------------------*/
) Q/ h+ r2 j& C s, K - void SystemClock_Config(void);9 m- G$ f% {' v0 Q' n% t
- /* USER CODE BEGIN PFP */
2 ?7 e$ Y, k( @' w6 O# k1 k - + k+ D: m7 G1 s9 _/ j" e' O
- /* USER CODE END PFP */9 W8 I- y+ d5 T [" G
- % a _6 i E( P
- /* Private user code ---------------------------------------------------------*/! E# e- [ O( Z
- /* USER CODE BEGIN 0 */3 M( @3 p# M) L) |3 v
& a+ f7 A& O# Y, q8 t% W$ k- /* USER CODE END 0 */
8 F- a- W: L) L2 ]
2 s$ O' O9 t4 m5 h# p- /**
9 V' o9 D# w* J! V1 i - * @brief The application entry point.1 [% f! p1 ~0 d P- z9 N
- * @retval int
$ G+ E: {3 `, Q% X+ x - */7 |& x A/ r4 ~7 {; J$ p
- int main(void)
# z' M! H d N* I - {
, t6 D7 l, d0 G& Y2 B( L - /* USER CODE BEGIN 1 */
$ P. ?3 {8 t# i( m
/ _% ?. J9 L" Y1 s8 j- /* USER CODE END 1 */
6 ~9 T! g9 l4 D4 S
' [, ]% z9 _0 P! {4 k" D- /* MCU Configuration--------------------------------------------------------*/9 I. Y2 w: }& D" Z7 M5 s( |+ C
- " z' O3 `% C6 {& k/ q" z
- /* Reset of all peripherals, Initializes the Flash interface and the Systick. */( {. T5 \: B7 D) A( Z( N
- HAL_Init();
* B+ B, F8 ?1 u/ r! l! z( }. E( l# l
- `/ W) L3 }8 C y% l7 `7 N4 J3 S9 [- /* USER CODE BEGIN Init */
/ M ^; P7 s5 y
- B: g0 o0 J5 ^$ }! ~- /* USER CODE END Init */
( u) v9 A; j% Z7 p; s Z/ K
+ ^' [6 b. S* i, q. S- /* Configure the system clock */" n/ F/ T$ h6 v# H% Z7 @' i
- SystemClock_Config();0 V. {9 }& s( f5 N1 @3 `2 c
# F8 k1 [( `' ^& i" \- /* USER CODE BEGIN SysInit */
* ?; W1 k H7 c5 m/ h
# P" n0 x2 W8 _% Z- x- /* USER CODE END SysInit */+ p& q- l4 L+ M; }1 \$ p# U
- % ~* t9 J: A% i) |% k+ o; @
- /* Initialize all configured peripherals */0 U P' L C5 M% `
- MX_GPIO_Init();
* H6 o7 j6 g3 P! n% @, L; b3 O. K - MX_TIM3_Init();2 Z# v d3 q1 E; x6 p6 C
- MX_TIM16_Init();
6 K8 s2 w& I: d" i7 Q/ ] - MX_TIM17_Init();
5 F, t$ u) `* Z4 A8 x - MX_ADC1_Init();. k. e) f& J. u2 g+ A! E# j
- MX_ADC2_Init();
2 r. f+ N% ^) y# r8 j - /* USER CODE BEGIN 2 */
0 o( K2 F: r i - LCD_Init();
* g/ J4 s- x2 o# b* g' j8 B5 y - LCD_Clear(Black);
/ B8 @' P( [5 z* _* L/ R8 @ - LCD_SetBackColor(Black);
4 t9 ]2 q1 p: o3 {1 q - LCD_SetTextColor(White);3 Y3 z( e2 }! \" X3 c6 a! T
- HAL_TIM_Base_Start_IT(&htim3);
3 s2 F5 ~, W9 @, e3 J - /* USER CODE END 2 *// I1 k, _4 }& D
- / p5 i" j/ J- e! j& T
- /* Infinite loop */
7 b- y: d* T6 c o; N/ y7 W - /* USER CODE BEGIN WHILE */
Z, D* w+ ~ |# N - while (1)
+ D( s8 N3 Q: M* C. W# S+ | - {; h- b+ c) t5 v; U9 w4 Y
- /* USER CODE END WHILE */1 m9 P3 a& ]& }9 a Q, h
- 2 H: `; s" t: }
- /* USER CODE BEGIN 3 */
! W" H. P; L. S+ `, @6 z - char text[30];
) f1 D3 v. J! f2 i: C- { - unsigned int adc1, adc2;
% y4 j. c( w- t: J+ j - adc1 = getADC(&hadc1);
' ]4 `" \' S( @; d. C* v# w - sprintf(text, " V1:%.2f", adc1 * 3.3 / 4096);2 K+ L6 m4 X7 `7 {3 O! a
- LCD_DisplayStringLine(Line4, (unsigned char *)text);
+ e+ B7 C) Y8 y' u: A/ v - adc2 = getADC(&hadc2);. ?9 Y! m! G+ s2 [
- sprintf(text, " V2:%.2f", adc2 * 3.3 / 4096);3 a$ D0 i2 s: k4 @2 k; W2 B$ V; m
- LCD_DisplayStringLine(Line5, (unsigned char *)text);/ a" V& ~1 {1 m, ^
- if(key[0].single_flag) //短按写入8 i& N) z2 r# @$ G8 a# k* d* a7 I+ `
- {" w- ?" W6 y6 `5 H! C1 g
- adc1_L = adc1 & 0xff;8 r. q, N Q( d
- adc1_H = adc1 >> 8;
# J9 X. l* |& N; X. g) v - eeprom_write(1, adc1_L);' p# `7 B2 @! w" k! w3 K: L0 X
- HAL_Delay(10);7 ]* {+ ]% q, e1 Q, [
- eeprom_write(2, adc1_H);
$ N: y4 w6 W: y% k5 S - key[0].single_flag = 0;
0 }/ q a$ _" Q3 s - }; p6 S: o9 U# }* C, a8 N3 r
- if(key[0].long_flag) //长按读出, u8 h2 J$ m" B1 l8 `9 @
- {
- u4 e% }: ]2 ^, \, |/ W4 _! H+ X - char text[30];4 @6 X% x& `! a1 ~' x+ {4 n4 `
- unsigned int eep_temp = (eeprom_read(2) << 8) + eeprom_read(1); r$ c+ L# ]2 p9 _1 F' \
- sprintf(text, " ADC_eep=%.2f", eep_temp * 3.3 / 4096);
. U% r$ D0 Q% k0 B" f! J3 Z - LCD_DisplayStringLine(Line8, (unsigned char *)text);* ~0 y; I3 ^# U/ f- |
- key[0].long_flag = 0;
1 @1 F1 \- A; [9 S. B- u - }) W& H; f3 L& G' l2 B
- }
I. R' V2 I3 L7 p; k) N# ` - /* USER CODE END 3 */
4 ?* W* V! }+ _$ r& _ - }
& [9 Q' V1 r, K+ [4 D" H! N. _* t - - C ]! V# @% `
- /**
. I9 ~+ y" F5 H# t$ [ - * @brief System Clock Configuration
( S8 f' d3 u! g - * @retval None& Z1 l/ D. v/ M# K3 f
- */" ? [! k. |. z, N9 t) N# }
- void SystemClock_Config(void) Q+ M+ R z/ N" ]; w2 r: J
- {4 P1 m: n* s! J1 G
- RCC_OscInitTypeDef RCC_OscInitStruct = {0};
+ g$ `& k+ K: I" l0 E1 D: B - RCC_ClkInitTypeDef RCC_ClkInitStruct = {0};
- r0 _$ z( ?( N3 u) m# @ - RCC_PeriphCLKInitTypeDef PeriphClkInit = {0};
8 d! f4 I7 \3 b
/ E; S. q' C# y, g+ ~( c2 l" a8 I- /** Configure the main internal regulator output voltage v! i+ }0 F" m' z
- */
" t& A; G4 L9 f: E V4 g6 h; g - HAL_PWREx_ControlVoltageScaling(PWR_REGULATOR_VOLTAGE_SCALE1);3 n/ r# f3 B2 [. ~7 ]3 u! V* Y
- /** Initializes the RCC Oscillators according to the specified parameters
* p1 l$ L& y$ [0 i - * in the RCC_OscInitTypeDef structure.
& R: W- x# J4 x% E. Z/ U. F6 M - */
0 r) w) b9 t. M - RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_HSE;- k5 Z, |- I, P5 g! S& L6 o
- RCC_OscInitStruct.HSEState = RCC_HSE_ON;' ~: w7 Q( }" p5 W
- RCC_OscInitStruct.PLL.PLLState = RCC_PLL_ON;+ |1 O. P# x7 W. l* z
- RCC_OscInitStruct.PLL.PLLSource = RCC_PLLSOURCE_HSE;
# P6 k0 t. M( ^) X - RCC_OscInitStruct.PLL.PLLM = RCC_PLLM_DIV3;
7 S+ {- Z3 ^1 P3 G1 h- H2 E$ t- a - RCC_OscInitStruct.PLL.PLLN = 20;: O' O- u9 J# ? D; e: }
- RCC_OscInitStruct.PLL.PLLP = RCC_PLLP_DIV2;
- o' B& v5 U ~/ t- I& H8 i - RCC_OscInitStruct.PLL.PLLQ = RCC_PLLQ_DIV2;
0 i; y4 A, G) Y - RCC_OscInitStruct.PLL.PLLR = RCC_PLLR_DIV2;" [* S8 n0 c3 L' ? W) F7 _
- if (HAL_RCC_OscConfig(&RCC_OscInitStruct) != HAL_OK)
o+ P4 t6 \9 P$ G1 [+ e+ n7 j - {( O: `- c4 o% {* R! i% K6 L& ^7 Z
- Error_Handler();
4 _8 V+ n- a( |: H" b7 l2 U0 i - }
0 n. w9 f( c$ V6 a) e7 L - /** Initializes the CPU, AHB and APB buses clocks6 Y/ f1 H6 J6 n( h; v) L
- */0 a4 ^+ m$ Q) c
- RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_HCLK|RCC_CLOCKTYPE_SYSCLK9 s4 b, e# c9 r: N" y+ W5 F( P
- |RCC_CLOCKTYPE_PCLK1|RCC_CLOCKTYPE_PCLK2;& w" _' b7 A# k
- RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;0 Z L& g$ p- D; E7 P0 k
- RCC_ClkInitStruct.AHBCLKDivider = RCC_SYSCLK_DIV1;$ D3 j a3 g1 k! [* N
- RCC_ClkInitStruct.APB1CLKDivider = RCC_HCLK_DIV1;9 Y1 i1 |: X' j4 e0 W6 z* N y
- RCC_ClkInitStruct.APB2CLKDivider = RCC_HCLK_DIV1;( A k/ J3 O" a+ T$ C0 R( Y
) @, l7 n& w$ w5 H g% f- if (HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_2) != HAL_OK)) g8 m$ i2 F2 A: `
- {
6 K, e+ ]2 _+ a4 w - Error_Handler();) \5 E7 G# p1 B. r4 D( A
- }
; f% B3 \6 }' ?. `, ?% k; K6 I - /** Initializes the peripherals clocks. e! Y9 J0 {6 T. w( W& t2 D
- */
/ k" z; i: _* |9 R2 X+ @ - PeriphClkInit.PeriphClockSelection = RCC_PERIPHCLK_ADC12;! t' |- K+ _; H7 i# O/ ^
- PeriphClkInit.Adc12ClockSelection = RCC_ADC12CLKSOURCE_SYSCLK;, [( W, d- M1 v% g5 y
- if (HAL_RCCEx_PeriphCLKConfig(&PeriphClkInit) != HAL_OK)
6 K6 B( |' D- ?0 E% p# B& l - {" a7 t( T" e: w! c. J
- Error_Handler();: U; @) [4 v+ X" x `
- }" I9 n% U4 w; ~7 O- r, x, A: c7 f
- }, x6 v/ Y. I5 \: b5 G4 y
- # j0 c; V, y \( b
- /* USER CODE BEGIN 4 */& I0 E) S9 `0 D
- + z2 ^5 q5 }! O$ B2 [( S4 _
- /* USER CODE END 4 */
; O. g9 {$ A* N' C7 E
6 V6 f& Z6 D6 p- /**
/ w7 ]" D2 I1 I1 n L; M - * @brief This function is executed in case of error occurrence.
" G7 ~* I+ x2 u/ i - * @retval None
8 F2 B ^# b, g - */
$ ]6 o0 Q# [9 O/ o - void Error_Handler(void)3 i$ Z, Q4 }0 X8 j/ E. U, P4 H
- {- D S' [6 a) j, z
- /* USER CODE BEGIN Error_Handler_Debug */. Y w& S- C) ]+ r% a1 Z+ }0 g4 x: z
- /* User can add his own implementation to report the HAL error return state */
1 D3 p; ^8 @5 T S+ l# U0 b - __disable_irq();
+ |, |" _& [- I; Z; E7 U C - while (1)2 c# t6 w, \( e9 J6 f
- {
: q' w9 q, f7 B" ~6 F; y2 L% m - }" O& v" J' {9 `/ y% Q( Y- n6 T
- /* USER CODE END Error_Handler_Debug */
+ s/ ~( o" t9 W7 z. U% w - }7 S; v# j: i) R. I8 I5 @
- 7 t! D6 r& I# E( ]. L( F6 I
- #ifdef USE_FULL_ASSERT
' U) }9 g. A: x: ~7 p e* j - /**( d$ o H& k/ w* l1 B l
- * @brief Reports the name of the source file and the source line number4 Z f7 v% ?7 N. k0 z
- * where the assert_param error has occurred.6 S% U8 Q2 L; n+ c# a5 |
- * @param file: pointer to the source file name
1 P& p* o. r2 r1 W4 l. C - * @param line: assert_param error line source number* S1 \8 @$ A% g7 @ |% a
- * @retval None
# K2 |4 m0 d: K( W' t$ ~0 x4 N - */* W: f$ S( k S& s' {' B
- void assert_failed(uint8_t *file, uint32_t line)! B. Q9 g- L" w6 S
- {" U1 p5 f" T9 o! F( O. d. q; ~
- /* USER CODE BEGIN 6 */; F) Y* o& t' V$ q8 O. }/ K, K, `
- /* User can add his own implementation to report the file name and line number,
" U# i4 r4 S1 f+ N - ex: printf("Wrong parameters value: file %s on line %d\r\n", file, line) */) H/ ^4 d( k; ?9 J+ n
- /* USER CODE END 6 */8 w4 a0 n/ |) ~6 P
- }
8 b% I2 s. L" B4 N m* o - #endif /* USE_FULL_ASSERT */" T' j! h& I0 m! r2 t
- R& ]+ a, b% P. e. x$ k
- /************************ (C) COPYRIGHT STMicroelectronics *****END OF FILE****/8 r" T- _& C1 z" V/ o t
- % d; q# ^: f+ B, n
2 ^/ q( w2 a1 I5 A8 E: M1 d9 f9 h————————————————
/ j1 @: k" a/ e版权声明:火花页.
5 d+ ^9 g6 \+ ]" r/ `! E
7 {# I' i/ J/ Z& {
5 K7 d7 Y/ J. V0 F5 h' w |





 STMCU小助手
发布时间:2023-3-1 22:25
 微信公众号
 手机版