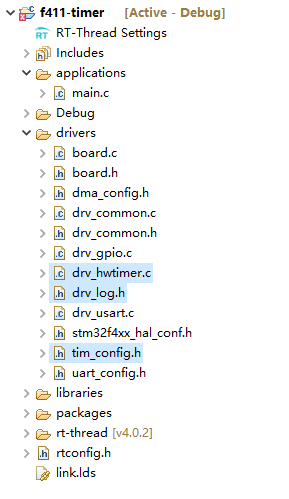
创建基于F411的芯片空工程。
& ?# ]$ V. T5 N- M启用hwtimer:- d7 t. f) i6 _7 p
$ I7 O. r2 o( l8 D, g

& h4 f+ a6 a: I
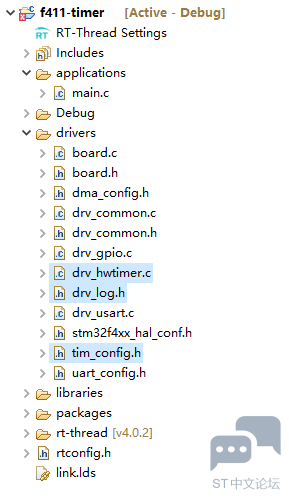
$ ]% o+ M F" b拷贝以下三个文件到drivers目录,路径分别为
, e4 \2 i4 g1 Z. S7 z5 g1 TC:\RT-ThreadStudio\download\rt-thread-sdk\rt-thread-src\v4.0.2\bsp\stm32\libraries\HAL_Drivers\config\f4
# P: b6 u% V+ Q和 C:\RT-ThreadStudio\download\rt-thread-sdk\rt-thread-src\v4.0.2\bsp\stm32\libraries\HAL_Drivers 。2 w1 C( o% h- {
0 o- |. n3 D/ q! ~& S8 h
 * L! Q5 z0 r0 c4 ?8 y
" E8 g* m, O; O1 w t4 k
注释掉drv_hwtimer.c中的#include "drv_config.h"。( m% I m$ ~% }4 j! n. ]7 m& D
取消注释stm32f4xx_hal_conf.h中的#define HAL_TIM_MODULE_ENABLED。
% r Y, Z7 r1 C* z. q, O6 |向tim_config.h添加#include <board.h>。
3 P" e! f2 ~& l3 i! Q向drv_hwtimer.c添加#include <rtdevice.h>。+ U h" y: P0 E4 S3 n+ |4 W
向drv_hwtimer.c添加#include <tim_config.h>。
; F& [) k, s! t1 k7 O$ e* O6 p# w
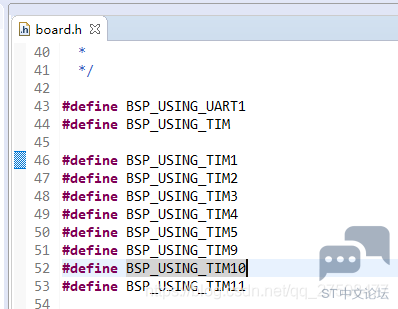
在board.h中定义需要使用的定时器:: J a! H# X: y3 V6 Q; p" x7 y
0 v- F- J3 L3 h6 t# i
/ y k" A6 h# ~' _: N7 l s( y9 `
- |- H7 F5 G$ a5 ]: ~* L, _根据要使用的定时器,修改tim_config.h:- /*
2 ~2 n: ^; ~* U. E2 P - * Copyright (c) 2006-2018, RT-Thread Development Team
8 ]' ~% Q& F5 f* ]' N6 f7 g - *
" n% l/ ]- Z- ^2 n5 \ C/ f - * SPDX-License-Identifier: Apache-2.0) d4 f, z" W! a9 i1 J
- *: y& N3 h' c) l3 l! w6 n- X
- * Change Logs:
- T$ M; E: ^0 l - * Date Author Notes* G) O0 d; m/ q; t" [
- * 2018-12-11 zylx first version
! k. e [! p% {0 E2 K& l3 X$ L - */
3 E' A% {0 X- p& `. R9 k
2 v. }, y: B$ O) s8 s3 ?3 w% D, d- #ifndef __TIM_CONFIG_H__
- q( h3 D5 m7 u( V+ P& y - #define __TIM_CONFIG_H__/ Y& q7 A R, u+ L
- . J% d: W$ j+ A
- #include <rtthread.h>
8 J$ P. L) h: `$ r; Q8 T# V - #include <board.h>0 ?' T( Y- P: s
- #ifdef __cplusplus3 p9 Y3 k7 i% B5 r* _
- extern "C" {
! r2 [# F$ ?: \) } - #endif
6 J( T: F: _5 b1 A+ l - . R0 o5 }5 |/ Y+ b5 r. G
- #ifndef TIM_DEV_INFO_CONFIG
4 G: `4 q' Z. E1 R - #define TIM_DEV_INFO_CONFIG \ }- w* Z" G; G# i0 e
- { \
& t" `; D6 @+ c3 r/ U* Q - .maxfreq = 1000000, \$ f" I4 G9 I b: A, ]- R
- .minfreq = 3000, \: q! ^, K! M- p/ D6 S% y
- .maxcnt = 0xFFFF, \* J5 A4 @6 f `, d. y
- .cntmode = HWTIMER_CNTMODE_UP, \
8 I# O9 z! V7 V$ M - }3 p, J7 g3 W0 E7 b: _
- #endif /* TIM_DEV_INFO_CONFIG */4 j4 V" b7 e6 q
4 N. o& t5 o' H4 ?
" Y W* ^% S" m+ l0 t- #ifdef BSP_USING_TIM1
" r+ D- ?/ ~9 V - #ifndef TIM1_CONFIG
) V q" ]7 R6 G - #define TIM1_CONFIG \
6 q. H9 u' d# V$ i) w$ P- U! I - { \) z4 m1 ?- \8 B9 I8 R: L& F
- .tim_handle.Instance = TIM1, \
/ ` ^1 I2 b5 F9 V - .tim_irqn = TIM1_UP_TIM10_IRQn, \/ h- g T% k, v- ~4 Z \" U
- .name = "timer1", \- \- b( R7 [3 [
- }' }+ M! s' {2 l* A* [3 X1 K
- #endif /* TIM11_CONFIG */: F# ~3 e" r/ @
- #endif /* BSP_USING_TIM11 */
! k" p2 ~% Y2 x( T1 f2 l3 u" n$ x! x! J2 H
! D2 t% t2 A4 [" x+ @- E- % q/ S' j! x, K# t6 f
- : b/ v9 I3 Z: H. L
- #ifdef BSP_USING_TIM21 P, b6 R' v8 f* M0 g, p+ I; r. r
- #ifndef TIM2_CONFIG
5 s3 ^4 y' ~% B; R9 N9 V3 F2 c - #define TIM2_CONFIG \+ } |! d9 |: ?2 y
- { \1 i; d5 u7 `( P/ g( A5 B- w% o
- .tim_handle.Instance = TIM2, \
# S, O ?1 a K6 L - .tim_irqn = TIM2_IRQn, \( v2 e2 |7 Y, _
- .name = "timer2", \7 e% S6 O; Q6 V8 P$ Q+ J' M: ]) M# o
- }
) A! W/ N q- S" d; S9 b. O - #endif /* TIM11_CONFIG */
4 C/ r' E) Z" ?+ U8 y: a - #endif /* BSP_USING_TIM11 */
) `3 z5 a% O% p: X7 G. T# a - 5 G$ J/ X+ c4 j8 L" n6 L. o
* N: g" i$ j3 L3 e& U- ( t( P% R- c! O$ A. b/ Z" q; U5 ~
- #ifdef BSP_USING_TIM35 K, X! ?$ L7 {0 p
- #ifndef TIM3_CONFIG' @! i% W C9 K) u1 i. c
- #define TIM3_CONFIG \
, m$ h; v7 O+ l- c- m1 a - { \
) C# h; C, \3 w. o" f3 E - .tim_handle.Instance = TIM3, \
; J" g& ^5 [; Y$ `; d, q! w - .tim_irqn = TIM3_IRQn, \; I$ }: F3 ~3 e4 v
- .name = "timer3", \
; s- ]; y* U$ X# L9 ] - }8 A! k6 N3 ^6 x) ^% S$ `6 E+ o2 F
- #endif /* TIM11_CONFIG */
4 J1 @- c/ n7 K" O( q - #endif /* BSP_USING_TIM11 */7 U3 g$ X* O6 _8 J
- ; `5 r6 o+ k6 Q& k0 |% ^, Q
3 `3 X, r* [; x: y- * h# w: f5 \2 P) g1 f2 B& I
4 L9 e) z0 a% X% _- #ifdef BSP_USING_TIM4
3 _0 S0 Z4 v# a7 {+ j - #ifndef TIM4_CONFIG) Q! t. z: C1 v5 o
- #define TIM4_CONFIG \/ ]- c& }4 _9 n% C- o
- { \
$ @' {+ v- ~- t$ ?+ G6 w7 G - .tim_handle.Instance = TIM4, \
- i& X/ S# t# H - .tim_irqn = TIM4_IRQn, \
6 K. S9 L! r- j" g - .name = "timer4", \
- D- \- `! B0 O- O, o - }5 @9 h3 w1 r. G
- #endif /* TIM11_CONFIG *// ~* r( J. K6 c6 ^! c x% T
- #endif /* BSP_USING_TIM11 */' q& _) m* i d/ v7 O! ]: t# ]: N0 a
- ) N6 u3 w% g6 u6 N2 D
- #ifdef BSP_USING_TIM5- u( D: e9 w6 L1 l( P6 l7 g
- #ifndef TIM5_CONFIG+ l- r4 @( m, [# m! U
- #define TIM5_CONFIG \
* o% i, D! W3 _- B - { \
4 j6 s- }% `) s1 E% }! q/ H0 [. H - .tim_handle.Instance = TIM5, \4 q2 C1 w" ?5 G0 t% C5 R! z8 J* S3 f
- .tim_irqn = TIM5_IRQn, \
9 e6 X# R# q$ {% g7 j* b6 h8 O - .name = "timer5", \ }' v& k1 k) D/ B/ ^) O8 `
- }
* Q; _/ l7 j1 g2 J4 o, o6 Y8 e - #endif /* TIM11_CONFIG */
9 }9 Z' T$ r S1 C - #endif /* BSP_USING_TIM11 */
. n1 B" R7 Q3 O8 Z6 d* P' d9 C
8 s8 }( ^8 y& X2 r* @0 e- #ifdef BSP_USING_TIM9" M% k- ^/ X. a `0 {
- #ifndef TIM9_CONFIG7 {& ?& t% ~1 z0 c9 @ o: j
- #define TIM9_CONFIG \
. i2 V3 j/ f% W5 ^: f3 f - { \; `0 a7 K6 A8 D b/ v3 O1 `6 Y ~) w
- .tim_handle.Instance = TIM9, \
" G& ]6 J4 a" ^ - .tim_irqn = TIM1_BRK_TIM9_IRQn, \, S& F1 t* V5 T7 C' _7 e4 L
- .name = "timer9", \
0 e7 \* K6 {% k* n, u2 j - }
% u* ?) N) e! V' d - #endif /* TIM11_CONFIG */
: @! j) A1 V9 X - #endif /* BSP_USING_TIM11 */
5 z) L8 Q/ t2 h" o( @: c# q, z
. d" t3 W5 H5 |8 s/ k& W- #ifdef BSP_USING_TIM10
7 }) A/ W9 u) o1 f( E R - #ifndef TIM10_CONFIG
& \1 q3 ^+ G+ ?. B7 J( x" ?7 g - #define TIM10_CONFIG \
4 G2 x) H& ]1 `0 ] - { \; M/ d, c" u( k
- .tim_handle.Instance = TIM10, \
2 C% D8 |& G: i# V- g - .tim_irqn = TIM1_UP_TIM10_IRQn, \; u, W! V, n K* `. V, P
- .name = "timer10", \+ [! w0 o9 w7 j: ~' H
- }
! k2 C; ]. H4 e4 u - #endif /* TIM11_CONFIG */
% L8 L4 [8 C h+ p5 H5 c& E& Q( l - #endif /* BSP_USING_TIM11 */
: {* v( S: {! W1 N; M& [4 L$ b - ; B5 _1 m Q* S1 u: j$ b/ r
- #ifdef BSP_USING_TIM11$ H9 d( U0 Y0 x9 Q' D3 W
- #ifndef TIM11_CONFIG0 ]) _* u1 o, Z# B
- #define TIM11_CONFIG \
k" N6 M0 p# _; l1 v2 k4 u! F' M - { \ T# P; f# x- |8 w4 z: ^& A$ [
- .tim_handle.Instance = TIM11, \
$ m, U. o' a8 G+ a# L9 w3 v" t, ` - .tim_irqn = TIM1_TRG_COM_TIM11_IRQn, \; e. q, D0 Z8 |5 y# Z; I% B
- .name = "timer11", \
5 Q* p# w O$ ?, L - }- N8 v! _5 ~% z! B
- #endif /* TIM11_CONFIG */3 T" D0 c. z: \3 {$ J$ A: @
- #endif /* BSP_USING_TIM11 */ T8 S5 ~3 u$ h' s# q* z
- R) X- |$ J! Q: `
, ]2 z; k9 r0 z4 c+ g1 Y, f- : s$ L) Z. t' W( O
- #ifdef __cplusplus, l$ w" J1 j1 v/ O* O' \
- }
8 M9 A) c6 T( t8 ?/ H$ z- C - #endif
: G! Y; O% P; Y& }) L
% Z8 a0 F3 K V8 _- #endif /* __TIM_CONFIG_H__ */
4 S4 b" }, H* k
6 i1 X9 S$ O O8 \0 }在drv_hwtimer.h中增加CubeMX生成的底层代码:
* P' _. g% X; L A3 i4 v5 L9 ?- void HAL_TIM_Base_MspInit(TIM_HandleTypeDef* htim_base)$ Y1 L7 k: g9 C
- {
, z4 z. y7 x& @" {9 f# Z - if (htim_base->Instance == TIM1); _3 x! t' j# T
- {+ a) |9 r& a* N* C2 i
- __HAL_RCC_TIM1_CLK_ENABLE();/ P1 M" j1 P% N: M. [. f( s% F1 u
- }
' Q' N- s9 j: F8 l( E$ p - else if (htim_base->Instance == TIM2)5 y2 s5 X7 o9 j
- {
' e7 f3 }/ d2 a5 ^3 \9 C - __HAL_RCC_TIM2_CLK_ENABLE();
" w: n1 O6 e/ x3 Y' \. j - }$ g6 ]) c. v+ E2 u: y3 T
- else if (htim_base->Instance == TIM3): e! S. B: c& S" r
- {
9 @* m3 r. c, c% x - __HAL_RCC_TIM3_CLK_ENABLE();
5 w4 i/ v9 x9 j: ` - }! g5 y# ~5 w6 a) I* ]% M4 l/ J' R
- else if (htim_base->Instance == TIM4)+ @; z! H/ \/ @* z8 [
- {
; b) N" A0 Q" C - __HAL_RCC_TIM4_CLK_ENABLE();: W, C/ ^& X1 I% E) p0 N/ [: a
- }, W( K$ K$ _1 V' z! Q- |2 B
- else if (htim_base->Instance == TIM5)
& G1 i- D3 r/ H- R - {" I9 M# B! E# m# g+ ^, F
- __HAL_RCC_TIM5_CLK_ENABLE();
3 ]' r* E8 O+ V - }
% X! |, j# I" Y# l* B; S9 [1 ] - else if (htim_base->Instance == TIM9)
9 P: f! Y" R3 c9 g, X8 I! h! y - {
E$ `" V+ j! B4 Q7 ?3 N2 G - __HAL_RCC_TIM9_CLK_ENABLE();. t( E- O7 C) ^# C
- }
+ q+ I$ ^3 \5 ~& E0 ` - else if (htim_base->Instance == TIM10)
8 e/ |5 _3 a0 a* p; Q - {9 ?7 |! x* U$ R) ]6 G4 F: L% a
- __HAL_RCC_TIM10_CLK_ENABLE();$ v- f+ g3 O0 ^) Y- N
- }: H) b) S! ?5 X) ^' w, G5 z) W
- else if (htim_base->Instance == TIM11), U1 _- L4 Q4 W' k) |
- {+ |6 ?9 A' o" k; H( B7 k
- __HAL_RCC_TIM11_CLK_ENABLE();& S1 D5 _! A$ ^
- }
, R8 K6 ~! A3 Q0 }' O( k - }
# ]! `! e4 ^1 o; _3 |
/ n/ z, ?9 }4 J/ M3 F, c5 I D修改drv_hwtimer.h中HAL_TIM_PeriodElapsedCallback,为使用的定时器添加回调函数:. G O5 m' A" T, m
- void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
' W: Q0 ?! I! ] - {
, i0 d. l& p' ~ - #ifdef BSP_USING_TIM1
$ p+ g1 c/ e0 ^1 I$ y* U - if (htim->Instance == TIM1)
/ I' ?) I3 L7 o3 y- K6 ~# D8 Z9 y+ M$ t - {
" B; t" R" y7 u) `1 n+ D - rt_device_hwtimer_isr(&stm32_hwtimer_obj[TIM1_INDEX].time_device);
) U& F r: m2 x$ T3 n3 } - }6 M y5 Y( H" C" {/ i
- #endif- l3 J# a$ x) G% b9 N3 F8 R
- #ifdef BSP_USING_TIM2( V! s6 I$ _7 p' e2 w: c* p; R( R7 }
- if (htim->Instance == TIM2)& i L. Q' s- I; z; i/ X; B2 x
- {
; L7 b+ v2 ]0 L4 n( S' ]6 A - rt_device_hwtimer_isr(&stm32_hwtimer_obj[TIM2_INDEX].time_device);
+ W+ k1 \8 R! I# f - }6 D: j- W2 ?" P! ]" H# f) ]" h5 R
- #endif
, R1 B$ b# @, F; Z6 ?) b1 Z4 ?* _ - #ifdef BSP_USING_TIM3( L% d! q1 t. V- Z4 p! a5 r
- if (htim->Instance == TIM3)7 j' {* D9 \0 k) `
- {, F" w/ j7 Z9 k Y; ~5 G
- rt_device_hwtimer_isr(&stm32_hwtimer_obj[TIM3_INDEX].time_device);" V/ f$ h% a0 V7 M
- }
! G9 [* A! V3 ]. v/ j9 }3 L D) L - #endif+ \3 E! k8 G, E( V3 ~
- #ifdef BSP_USING_TIM43 t) x7 b0 _9 O O
- if (htim->Instance == TIM4)
$ h$ R3 @. [0 C5 G- X% R - {. K1 J1 t, W |' p6 S8 @% \
- rt_device_hwtimer_isr(&stm32_hwtimer_obj[TIM4_INDEX].time_device);
4 ~4 r+ K( L# g$ y' [2 g; R - }6 d6 l2 o4 C& V& k; S
- #endif
) M2 e* u1 J7 V# Q! p7 o6 o+ [! L - #ifdef BSP_USING_TIM5
- G$ v0 T4 m/ v - if (htim->Instance == TIM5)" o3 L9 ^1 j' n7 _. u+ i9 K
- {
; Z) c' f) O: i; v - rt_device_hwtimer_isr(&stm32_hwtimer_obj[TIM5_INDEX].time_device);% }) a: U) F3 f9 Z @4 D3 N2 D! {
- }
9 U8 P( K$ V) N( ^% m: \ - #endif; R( y+ k f5 v$ a" B
- #ifdef BSP_USING_TIM9
( G# O' O2 E9 e! Y+ K; t - if (htim->Instance == TIM9)& G; m7 m6 J4 E W: Y( l
- {' F, I* `+ ?1 ?; i) D3 g
- rt_device_hwtimer_isr(&stm32_hwtimer_obj[TIM9_INDEX].time_device);
/ a% h; ~( [0 q% s$ C+ M - }
3 _& p; L- Q5 Y: b9 q+ X" z - #endif$ [: y4 E! L. F1 T0 F: u; L8 k
- #ifdef BSP_USING_TIM10
( i; }$ q, I- f d$ U - if (htim->Instance == TIM10)# D2 I2 V! \- p8 H' ?
- {
4 w% H( `0 q0 G0 |: L - rt_device_hwtimer_isr(&stm32_hwtimer_obj[TIM10_INDEX].time_device);, F5 K' H4 b f8 I, S. m
- }% C3 ~* e! D* O$ I. N) j: P
- #endif2 A; @1 Z. F4 ~% J) ^5 E
- #ifdef BSP_USING_TIM118 b0 d+ d, _- [% u
- if (htim->Instance == TIM11)
4 @8 u& H* P7 P% `& ~ - {) O- d5 ]9 f( ^# [- s" ^. B8 G5 I
- rt_device_hwtimer_isr(&stm32_hwtimer_obj[TIM11_INDEX].time_device); k3 d% f. L: d7 f0 M; V) `
- }. D" C* I: V( d. I% _
- #endif
, }4 G* h9 S8 s- l! u' }' j+ @ - }% v/ ~; E2 O8 z! c. i
3 z2 q' y- G' Z- S4 K添加中断函数入口:
9 ]# z* M9 r8 J( _- #ifdef BSP_USING_TIM2
, z6 |+ o$ t) V0 B3 B9 Y' q - void TIM2_IRQHandler(void)/ L$ L1 t7 h& z: l* c
- {) [6 s8 q5 S4 u# f3 j
- /* enter interrupt */1 O+ \, o: @' C% [$ I5 K
- rt_interrupt_enter();
4 b! b0 Q7 u7 N* s* @1 R - HAL_TIM_IRQHandler(&stm32_hwtimer_obj[TIM2_INDEX].tim_handle);
" j: p3 p+ W- Z# Q. B$ t' F! ` - /* leave interrupt */( W# [: `3 K t. \% ^, u
- rt_interrupt_leave();
3 j9 n, R% @5 w: I6 P - }
( q. b/ u, w3 G9 o: G" I - #endif
9 b- e5 s8 e+ O - #ifdef BSP_USING_TIM39 b# `- T! K v
- void TIM3_IRQHandler(void)6 s9 O2 F8 i/ C9 r
- {3 W1 r# Y* m. r# x6 f' l) w
- /* enter interrupt */
: ~ k$ k1 Q- m! M - rt_interrupt_enter();" p. o/ ?0 |5 X
- HAL_TIM_IRQHandler(&stm32_hwtimer_obj[TIM3_INDEX].tim_handle);* K" K T. \0 i0 ~% O( {$ O& q
- /* leave interrupt */4 M2 U# U1 m, c, g
- rt_interrupt_leave();$ r, Y3 ]' b% _7 j% b6 S! p) G
- }) p# k1 D5 Q. H# O4 @. C0 ~
- #endif
! `) H5 q- {+ Q! _$ u* l7 K - #ifdef BSP_USING_TIM4
3 ?- J: ?+ r- o6 L% f - void TIM4_IRQHandler(void)
4 K+ @3 N9 F; c# U' V - {
- }- y' [( \8 T. I. m. _ - /* enter interrupt */% G! t: B+ `/ U( l
- rt_interrupt_enter();* H: f( a* h5 t7 b( W& E" e4 S9 r" X9 }% Q
- HAL_TIM_IRQHandler(&stm32_hwtimer_obj[TIM4_INDEX].tim_handle);
4 q. C C( W1 B, R4 D - /* leave interrupt */6 U: d3 P8 D' }* @' u8 ]( R
- rt_interrupt_leave();0 M4 Y u, c% V/ |, ?
- }
/ y, r0 l) g6 U0 [ - #endif' R: v q& s/ R3 \" r
- #ifdef BSP_USING_TIM5
5 l6 B- m) h4 _. |& M% [ - void TIM5_IRQHandler(void)+ o# I; ^. N; a9 l, M9 K
- {
4 R' [$ O. N+ X7 }) t# F/ X) S - /* enter interrupt */
& u! m& {& h1 ]& |& \ - rt_interrupt_enter();# T: O8 K |5 e- k
- HAL_TIM_IRQHandler(&stm32_hwtimer_obj[TIM5_INDEX].tim_handle);
$ d. |( I% y6 q. A, D; R: @$ e - /* leave interrupt */
) A5 N" _3 o- e& b. c - rt_interrupt_leave();
2 A4 y) N% W8 Q2 w0 O6 b$ V$ o - }# G% Z4 W M& X% D$ F0 t3 ?
- #endif
9 q% a) t5 g& v' n+ P! U - #ifdef BSP_USING_TIM11
( z5 o" ^( u4 `8 t# I5 a& k0 z, g% B - void TIM1_BRK_TIM9_IRQHandler(void)- D6 ~- A# A: R5 B; V, d
- {
" N$ J; }$ Z2 P- d7 g - /* enter interrupt */
$ [) Z9 Z. T+ a' B - rt_interrupt_enter();% d, F" E1 k3 W& l, ^) ^1 n% y3 k/ `
- HAL_TIM_IRQHandler(&stm32_hwtimer_obj[TIM9_INDEX].tim_handle);9 J# K# [& n; ]7 F3 k
- /* leave interrupt */9 [: p; b) q7 ]3 F ]+ i9 }/ a
- rt_interrupt_leave();" k+ e) l! h3 z, C6 F
- }
7 e; q" t- v% ~( X m4 J - #endif2 F7 I' @9 B# X
- . ~& ?& a! E8 N
- #if defined( BSP_USING_TIM1) ||defined(BSP_USING_TIM10)
" h/ r* C5 X. `; m - void TIM1_UP_TIM10_IRQHandler(void) M3 x8 M4 z6 D, `
- {3 b' X! W- P- ^+ w% O, q/ h! m$ \4 |
- /* enter interrupt */, B3 m2 t b- d; o& X% g* ]
- rt_interrupt_enter();& _; ]; k1 S7 S M% x- @% R$ f" U4 u
- #ifdef BSP_USING_TIM1( x) Y; E, P' ]
- if (__HAL_TIM_GET_FLAG(&stm32_hwtimer_obj[TIM1_INDEX].tim_handle,TIM_IT_UPDATE) != RESET)
. S5 ^0 V- i6 I" Y8 n4 t - HAL_TIM_IRQHandler(&stm32_hwtimer_obj[TIM1_INDEX].tim_handle);
7 H$ l5 }! V* D" ~1 @; K4 c - #endif, c' F6 v- H/ p8 T' a1 d8 t
- #ifdef BSP_USING_TIM10
6 b0 r' U* x0 h% b8 h, } - if (__HAL_TIM_GET_FLAG(&stm32_hwtimer_obj[TIM10_INDEX].tim_handle,TIM_IT_UPDATE) != RESET): ?$ a) F0 q0 j" X
- HAL_TIM_IRQHandler(&stm32_hwtimer_obj[TIM10_INDEX].tim_handle);% ~# x4 u( X1 X$ c5 }+ h4 r4 f
- #endif9 p! j# W" }. k
# G* t: @" e! F6 O" W* j) J- /* leave interrupt */
9 F3 Q4 e/ M: w& i* g - rt_interrupt_leave();
+ z& e, O+ J$ n, C5 w - }# D4 w6 A$ u& W
- #endif
- Y: t, T# R" m2 u6 ~/ H
2 A' U4 S1 n2 D4 a- #ifdef BSP_USING_TIM114 I. m- |: W! u$ v- @: ^% V; W2 Z1 K
- void TIM1_TRG_COM_TIM11_IRQHandler(void)4 i( ^7 L/ S9 F9 M6 X
- {
) C! ^9 z/ I; Q' l0 _ L - /* enter interrupt */
/ ~( B! O( f- C ]! w - rt_interrupt_enter();
5 A5 _- [* W; D3 l0 c5 ?# o - HAL_TIM_IRQHandler(&stm32_hwtimer_obj[TIM11_INDEX].tim_handle);
% s. p, ?2 w7 `1 T! } - /* leave interrupt */
: Q: k8 u3 Z5 a4 H! V - rt_interrupt_leave();
& L2 C6 Y) D+ q0 q# s - }9 T: x P. D7 _2 g0 Z O( d
- #endif
, o" B7 J) G0 T' f3 y* ]
2 |& s- U# K8 O) z% {- n新建一个usertimer.c,添加示例代码,通过msh调用即可看到效果:2 R6 S% {/ G) k. ]9 c* h& b7 w
- /*
" \! d d4 H0 m" K3 c - * Copyright (c) 2006-2020, RT-Thread Development Team$ Q* D) p' Y; c* k! P
- *9 k z* L4 l% v) {8 Z r) D
- * SPDX-License-Identifier: Apache-2.0
; k) Y( }1 x# u - ** S- N% U8 [( T
- * Change Logs:# z& h" f- \0 S. p/ u; p% R) ?
- * Date Author Notes
, e/ X1 D$ F p/ k6 s" Q5 F0 P - * 2020-03-23 ShineRoyal the first version
H& {8 b) c, ~" H; a7 ^0 f, Z - */8 I3 ?$ Q8 R9 L/ p: I& d* _
- #include <rtthread.h>
' N j2 I3 K9 a, H/ o! h1 a - #include <board.h>
7 m- j- i# a5 R! N: w - #include <rtdevice.h>
0 V9 q+ q( u9 C& w3 L
) u+ G2 \: M' c; _* e$ q; a1 o- #define DBG_TAG "user"0 V: m+ w+ e, n9 \* Y) }
- #define DBG_LVL DBG_LOG! Z' j1 c) R$ w2 S! ^
- #include <rtdbg.h>! t6 I1 u3 b) H9 n4 l, w. n
- , _; f) H. r0 l# Y2 U' D; C/ X8 @* g
- #define LED0_PIN GET_PIN(C, 0)
$ }6 P7 N9 K8 d8 C, j - #define LED1_PIN GET_PIN(C, 1); U2 D$ J" O) z) y
- #define LED2_PIN GET_PIN(C, 2)9 q6 H0 G* n1 Y) L/ v* ~$ v' J
- #define LED3_PIN GET_PIN(C, 3)
6 S. G" f; q9 ^1 C( M - #define LED4_PIN GET_PIN(C, 4)$ E8 ^. D1 d$ }! ]
- #define LED5_PIN GET_PIN(C, 5)' o$ _ f* d C& \8 }" Q
- #define LED6_PIN GET_PIN(C, 6)
7 c: b% s1 v+ ?- t3 [" c3 N2 p - #define LED7_PIN GET_PIN(C, 7)
) v- G% w5 S6 V1 V% ~ - 5 X6 m. D: `9 G- ?! u% N
- ( N3 L4 I" Y, }
- static int rt_hw_pin_init()! H2 R8 c1 @# [
- {' s% ?* K4 }* w
- rt_pin_mode(LED0_PIN, PIN_MODE_OUTPUT);
2 @# N3 w0 B8 F; T' u - rt_pin_mode(LED1_PIN, PIN_MODE_OUTPUT);
4 }0 b o: W) I) m" F2 q - rt_pin_mode(LED2_PIN, PIN_MODE_OUTPUT);
9 ? u) z s5 j. D* P! z/ H) ^ - rt_pin_mode(LED3_PIN, PIN_MODE_OUTPUT);
& ~8 d& L2 u; l& m7 \ - rt_pin_mode(LED4_PIN, PIN_MODE_OUTPUT);$ b3 \ `2 d( C7 |# d
- rt_pin_mode(LED5_PIN, PIN_MODE_OUTPUT);
% j9 y1 L$ u' u9 v* f - rt_pin_mode(LED6_PIN, PIN_MODE_OUTPUT);$ [% y/ G. u9 Z5 t' i. [2 M. s
- rt_pin_mode(LED7_PIN, PIN_MODE_OUTPUT);; ]$ b# L- v8 N( }! z9 j6 [
- return 0;
" I: C5 X, ?' \! x: G1 m1 [ - }
: @' W/ I# A& g, r3 E - INIT_BOARD_EXPORT(rt_hw_pin_init);, C3 H4 h/ h9 u$ b6 R
- 9 d- {0 z {) K" |5 M/ f: W
- /* 定时器超时回调函数 */
0 c0 T) k* I/ c6 P- C5 [! a0 w2 f4 o - static rt_err_t timeout_cb1(rt_device_t dev, rt_size_t size)
8 }& a5 Q/ K; x5 l. a - {
1 r6 M7 d7 _: o5 M* v8 b; a - static int i = 0;
" g6 _& R9 J; \* u - i++;) J" T/ c' M, d
- if (i % 2)5 U8 V$ b9 g; E" {" `1 Z
- rt_pin_write(LED0_PIN, PIN_LOW);
5 z6 A" [# ?3 W# o8 Z: G - else
, m* U; z4 ]% l' A - rt_pin_write(LED0_PIN, PIN_HIGH);; c1 P" ], v" p1 y6 ?
- LOG_D("%d",i);
) t0 D) b: X2 p+ K- Q6 Q# T - return 0;
) P: ?( [4 I" x! b - }) i7 ]! O. P% j# S1 `' C
- ! [3 \% ~4 D) p7 K8 g" L8 e
- /* 定时器超时回调函数 */ _# @, H* X. \3 x9 @& d# H
- static rt_err_t timeout_cb2(rt_device_t dev, rt_size_t size)0 a2 X2 K. J3 y3 ~0 g% G
- {( o [- x6 @) i' m) P' y
- static int i = 0;
& Q9 ~. t& G9 q - i++;, o& M6 |0 r" Y6 [* R/ O3 s* D
- if (i % 2)
1 l* s7 d# Y9 |) t8 a( b - rt_pin_write(LED1_PIN, PIN_LOW);
6 I' Z& X3 x# D5 K' }: O - else$ o, p/ N1 ?' O0 L
- rt_pin_write(LED1_PIN, PIN_HIGH);4 F* D! S& k3 l
- return 0;
" v, F+ d6 b+ c/ G/ e0 W9 `) { - }
# S4 G# j3 O; { - ) T q- C* |" [6 O! X6 i3 P- }$ E
- /* 定时器超时回调函数 */
, i3 _* a0 M& K% p; M }+ E - static rt_err_t timeout_cb3(rt_device_t dev, rt_size_t size). ]* h& [; L5 ]
- {0 I5 i$ U* z" n0 g
- static int i = 0;
/ N: e* d5 S* R" l - i++;
1 g, q6 {2 F* \7 F: y - if (i % 2)
- W2 N6 F7 }4 X [ _. j& _. ~ - rt_pin_write(LED2_PIN, PIN_LOW);. P' h w5 k; U: d9 o# ?
- else
$ l; C8 B! R+ h. L - rt_pin_write(LED2_PIN, PIN_HIGH);
9 `+ q/ F& J s - return 0;
% M! w: d* ^. g8 K$ x2 T - }
5 d! f6 c1 c6 ~" R - & x8 R: p& ?6 @# z. B8 |' j( }& b
- /* 定时器超时回调函数 */
' b' q3 C+ z6 D' j3 I. i# X - static rt_err_t timeout_cb4(rt_device_t dev, rt_size_t size)& J1 w7 W3 z# d& Y1 V7 _% S; N
- {
; {4 \ \+ i9 J2 n/ K: O1 M, t - static int i = 0;* D/ z2 ]$ ^8 P' ]2 S# T
- i++;9 b7 p4 ~$ q% G4 l: n
- if (i % 2)
; w, M% ?' M% F - rt_pin_write(LED3_PIN, PIN_LOW);
9 C* ~$ T% |" A) k; h- ` - else+ U- z9 v- z8 |% ~
- rt_pin_write(LED3_PIN, PIN_HIGH);
9 X7 B4 b& E7 |& P3 a( G - return 0;1 z; |1 ^; f' }. j$ v
- }
- f" }; _8 M: h: _3 V. i4 G- ]
- V' b9 D5 c" p1 K I0 f; G* M- /* 定时器超时回调函数 */+ [( ?/ w+ Y) J& e
- static rt_err_t timeout_cb5(rt_device_t dev, rt_size_t size)8 Z3 j2 y: t7 g5 L% e. _( b
- {
* @4 E3 A; l, A9 W# \6 Y - static int i = 0;: T9 z3 J4 ^& k+ I
- i++;
) t& a1 _# A# k! L1 U0 a - if (i % 2)
/ O) B9 l( q; \5 U5 | - rt_pin_write(LED4_PIN, PIN_LOW);
- r0 N% M! b) a0 { - else3 x5 e" {/ L% a* q( \" I1 ^' L
- rt_pin_write(LED4_PIN, PIN_HIGH);
7 \' g) C/ D! H. v - return 0;% J/ N, a, X1 j7 \; I; F6 V2 ~/ F
- }
- W& w* B. Q0 G" R! x: `7 G. g - : m+ e# p1 n! \+ y' _$ |1 g
, O9 x; W! e' [; ?1 q9 Y/ s9 ~4 N- /* 定时器超时回调函数 */
* X2 R/ T. S' W4 n8 n% b- Y$ T - static rt_err_t timeout_cb9(rt_device_t dev, rt_size_t size). N& t$ e0 T7 N
- {0 r1 ~; Z- b3 {6 u8 w8 B/ d' E
- static int i = 0;/ R! o4 f9 ^* G$ o* ]
- i++;
$ s% ~9 u0 ?8 E, @5 s+ @ - if (i % 2)
/ X3 f+ T0 ]7 i8 J/ |9 C - rt_pin_write(LED5_PIN, PIN_LOW);
2 h* M8 i7 V' E& q$ x - else) i9 `5 { T# E. }
- rt_pin_write(LED5_PIN, PIN_HIGH);
' ~$ X7 {) k/ j: Q( }* f8 m& i - return 0;
% n" B& q6 ?. u; ` - }
1 a" w9 J8 A# I7 x/ `7 U
& ]) f' @+ A( k$ c8 D3 P- /* 定时器超时回调函数 */
2 s4 ~* ^ o3 \2 F - static rt_err_t timeout_cb10(rt_device_t dev, rt_size_t size)! L+ k$ q2 k v4 w4 |4 z7 x- Q
- {) s* I1 R3 w9 R9 w
- static int i = 0;
a+ `& {5 W$ d8 o+ x* ~ - i++;% B. }, y# n' l
- if (i % 2)
# i! m- t" R4 `+ b' O - rt_pin_write(LED6_PIN, PIN_LOW);
5 z6 t* `; g* M - else
F9 Q4 \% @ ] S% a) p - rt_pin_write(LED6_PIN, PIN_HIGH);
( k) e/ ]7 q; H - return 0;
1 K% G5 i( J! c. {' |: t e - }
9 y6 }5 a8 Y9 `! [
5 P6 G$ V& o( [9 m, d- /* 定时器超时回调函数 */6 L$ @2 z& ]! f
- static rt_err_t timeout_cb11(rt_device_t dev, rt_size_t size)
$ {0 d2 |. ^9 m1 r" f - {
6 J# f. V7 ~; S( i/ j+ U( v$ U$ l - static int i = 0;
! R, y& n9 m0 r$ Y - i++;0 E5 W. R% K& d; q, j$ J
- if (i % 2)& o9 ` H# m6 B2 J
- rt_pin_write(LED7_PIN, PIN_LOW);. [* n1 z& U4 d% H+ O8 {. a
- else2 B9 t, U. x2 C$ q
- rt_pin_write(LED7_PIN, PIN_HIGH);6 w1 m& [8 X! K* `7 z- {) `* R
- return 0;
/ k% V; E, x/ X" A# [+ _1 p! r - }- w( H" t6 P/ g$ x
) w) {5 f( L- o/ o6 x6 {
3 T) m6 K. u6 i3 V! B8 [% J2 d- static int hw1timer_sample(int argc, char *argv[]), }) Z8 f* Z1 \, D5 P, X
- {. O# ~% |$ e5 r9 u; e* d1 C
- rt_err_t ret = RT_EOK;
n. f4 V9 Y8 z( ~) j8 G; c" }5 ~+ H - rt_hwtimerval_t timeout_s; /* 定时器超时值 */1 i& |8 ~9 Z" [ m+ i) S+ p) f, l
- rt_device_t hw_dev = RT_NULL; /* 定时器设备句柄 */
* l, v' F7 z9 n( L7 Q6 b - rt_hwtimer_mode_t mode; /* 定时器模式 */
) ?$ ^7 I8 h# @4 ^ - 1 u4 t. B9 l' Z& k5 M' i) R
- /* 查找定时器设备 */
( c+ q5 N" D5 w: l* ^ - hw_dev = rt_device_find("timer1");: {; t+ |9 j6 y1 X) _
- /* 以读写方式打开设备 */
, N4 u; S/ r. Z - ret = rt_device_open(hw_dev, RT_DEVICE_OFLAG_RDWR);' {1 ~% Z; `; @% m. W; X
- /* 设置超时回调函数 */
( {' f1 g* j1 f1 O - rt_device_set_rx_indicate(hw_dev, timeout_cb1);5 p3 w+ D3 \* w0 }4 T
- /* 设置模式为周期性定时器 */
' A y2 A: \; u( P0 F, A- `3 ^6 ?- O - mode = HWTIMER_MODE_PERIOD;
; \/ x1 t7 _+ e5 ?2 J0 f - ret = rt_device_control(hw_dev, HWTIMER_CTRL_MODE_SET, &mode);, W# a: l' [; H. q! R! M, T
- /* 设置定时器超时值为5s并启动定时器 */+ c. y+ g8 |8 V8 ^6 [
- timeout_s.sec = 1; /* 秒 */
1 f3 M, I E4 x& M - timeout_s.usec = 0; /* 微秒 */8 m z, H9 F/ w: C
- if (rt_device_write(hw_dev, 0, &timeout_s, sizeof(timeout_s)) != sizeof(timeout_s))
" U/ C. V, }, ?$ T3 Q8 G - {+ B( C* O* n: s" s# X0 Q: `7 e
- rt_kprintf("set timeout value failed\n");* E5 m+ T5 J! f h) B
- return RT_ERROR;
5 a( \4 O: @! Y. P3 a2 u( M; D8 K - }
F, V4 r5 j5 s4 C0 Z- x5 W: c - return ret;
9 \; N. P* {5 r - }
* p) ?. Z& c4 @5 j: T - MSH_CMD_EXPORT(hw1timer_sample, hw1timer_sample);
. j# J( S5 I6 e0 i7 b$ Z2 A/ P - ) [* o! \$ l# h1 `2 I4 D: G5 O
- static int hw2timer_sample(int argc, char *argv[])
^6 `1 W' z! t - {
& j6 Z9 M8 {+ N$ L4 d* x3 v# [) N - rt_err_t ret = RT_EOK; J$ F, u7 P& I" ^0 b7 e, k
- rt_hwtimerval_t timeout_s; /* 定时器超时值 */
% b" N* F' C% q& R" }3 r - rt_device_t hw_dev = RT_NULL; /* 定时器设备句柄 */
) K( ~( h0 ~6 M - rt_hwtimer_mode_t mode; /* 定时器模式 */( L$ c5 j$ e* v. a8 E7 F
; m2 D' L A5 i2 R$ \- S9 y- /* 查找定时器设备 */
' _1 y2 W# D$ g - hw_dev = rt_device_find("timer2");
# H; z W# b9 x ]8 o: `6 g - /* 以读写方式打开设备 */
m; s1 h H; |: X - ret = rt_device_open(hw_dev, RT_DEVICE_OFLAG_RDWR); T& {( X5 |% q
- /* 设置超时回调函数 */. P, G3 k8 Z9 Q8 _6 j: h: X) ?
- rt_device_set_rx_indicate(hw_dev, timeout_cb2);" l/ e7 ~, W" l' r6 n+ O
- /* 设置模式为周期性定时器 */' v2 n* L% k Z4 [- X b
- mode = HWTIMER_MODE_PERIOD;+ T5 |: G7 _& Z2 V" O3 K
- ret = rt_device_control(hw_dev, HWTIMER_CTRL_MODE_SET, &mode);/ C+ V( p! B6 `! l7 O4 U& D. Z
- /* 设置定时器超时值为5s并启动定时器 */8 v m9 O) H% w/ T" P
- timeout_s.sec = 1; /* 秒 */
- p9 o; Z/ ]; z1 j: V* e - timeout_s.usec = 0; /* 微秒 */2 i9 l% p7 Z2 e1 O( i+ b
- if (rt_device_write(hw_dev, 0, &timeout_s, sizeof(timeout_s)) != sizeof(timeout_s))9 v5 c4 @+ p; h; O; {! J! b
- {$ r8 X$ J4 S- T7 y0 E) {( r
- rt_kprintf("set timeout value failed\n");0 Z# R O+ ]( D. x1 m
- return RT_ERROR;7 C! @9 q& ^ h, i9 t' A2 L
- }
( L' q5 [* G, e7 c: m7 r - return ret;
3 i$ g: m" q& ^ z( s5 X& a6 Y1 ? - }
% e0 b+ f P) Y" X+ W9 h4 ] - MSH_CMD_EXPORT(hw2timer_sample, hw2timer_sample);1 E! q% z/ s. ]8 s* q$ v
- R8 a7 H; n- i0 W- static int hw3timer_sample(int argc, char *argv[]), i7 d$ Y9 M/ `) h7 r6 p- @
- {% {6 y" e" w# J( U! ]$ _
- rt_err_t ret = RT_EOK;
) h2 R. ^7 d- |: q5 ?4 Y - rt_hwtimerval_t timeout_s; /* 定时器超时值 */$ W- e2 H5 I2 G' O$ h- Y
- rt_device_t hw_dev = RT_NULL; /* 定时器设备句柄 */# m% w( k4 p$ A: E6 u+ q
- rt_hwtimer_mode_t mode; /* 定时器模式 */
- f' ]/ H. m6 o4 Y2 o - $ N6 C5 r8 z5 K6 M
- /* 查找定时器设备 */
1 w9 L6 [. l2 m- f. ] - hw_dev = rt_device_find("timer3");. h9 B/ H2 h3 R2 o: j0 w
- /* 以读写方式打开设备 */0 [# ^1 }0 M9 |- Q$ r! B
- ret = rt_device_open(hw_dev, RT_DEVICE_OFLAG_RDWR);
7 v) Q' y' I4 N- X l - /* 设置超时回调函数 */# A3 H- I+ q' b6 t. d5 h! l4 w- z
- rt_device_set_rx_indicate(hw_dev, timeout_cb3);
% t- ]9 ?7 p# G# d* Y - /* 设置模式为周期性定时器 */
4 q* y1 G* p. X; |8 l0 F) \ - mode = HWTIMER_MODE_PERIOD;/ \! d, i0 Q- [5 g6 ?4 h
- ret = rt_device_control(hw_dev, HWTIMER_CTRL_MODE_SET, &mode);
0 j# C2 T5 }5 S6 O - /* 设置定时器超时值为5s并启动定时器 */
8 C' Y0 I `% k. V* g - timeout_s.sec = 1; /* 秒 */, r; n, `9 A: F$ \. {
- timeout_s.usec = 0; /* 微秒 */2 X+ g; y/ ^' C5 U
- if (rt_device_write(hw_dev, 0, &timeout_s, sizeof(timeout_s)) != sizeof(timeout_s))6 G, _) |0 `" M5 o; x: B
- {8 o Z) b/ F. d' c2 j6 Y' u
- rt_kprintf("set timeout value failed\n");. |& y' O; {) W5 g" }$ ?
- return RT_ERROR;
# p" P2 A: X0 b: c# p6 q3 F - }
" a F; u) F+ x - return ret; a3 X/ p2 M/ [
- }. h" g0 V; d! u9 j, i+ x6 P
- MSH_CMD_EXPORT(hw3timer_sample, hw3timer_sample);1 v/ D4 j- v- Z( h. s ?
- $ B2 y1 V* P' e3 ?# L1 U1 _5 w
- static int hw4timer_sample(int argc, char *argv[])7 p$ A5 {( t+ B, D& }+ Z
- {
" e6 R: |9 g' g, d - rt_err_t ret = RT_EOK;7 |( {* v* P* w! h
- rt_hwtimerval_t timeout_s; /* 定时器超时值 */$ F0 n# Q' q; m8 j4 H
- rt_device_t hw_dev = RT_NULL; /* 定时器设备句柄 */- o- m7 e7 Q" `
- rt_hwtimer_mode_t mode; /* 定时器模式 */1 Z4 E! O0 W; k5 _: K
- " F- ~( K" S' N$ w2 ]6 q1 m- D" Y
- /* 查找定时器设备 */; ~% w0 y% p( L" i
- hw_dev = rt_device_find("timer4");
2 ~; ~ p: G$ G1 p0 o) `: r - /* 以读写方式打开设备 */7 w1 ^& g3 E: f, e" D
- ret = rt_device_open(hw_dev, RT_DEVICE_OFLAG_RDWR);
3 {, E0 i+ F; } - /* 设置超时回调函数 */
( h5 ?" g: |* b5 e/ { - rt_device_set_rx_indicate(hw_dev, timeout_cb4);
D- C8 t* @8 |% P7 O - /* 设置模式为周期性定时器 */
4 G- h; F# N4 ^& E( T7 l - mode = HWTIMER_MODE_PERIOD;
3 J+ J! M+ D. u5 }% G8 H- x - ret = rt_device_control(hw_dev, HWTIMER_CTRL_MODE_SET, &mode); ?7 F% H/ |0 a: k$ [3 I
- /* 设置定时器超时值为5s并启动定时器 */& ~- g0 T: `. @7 {, ~
- timeout_s.sec = 1; /* 秒 */1 P1 i/ v, ]8 n0 e
- timeout_s.usec = 0; /* 微秒 */' ]. Y' R$ f1 E+ J1 x! C
- if (rt_device_write(hw_dev, 0, &timeout_s, sizeof(timeout_s)) != sizeof(timeout_s))
- ^" o0 T5 a/ e2 n; P - {
9 y% ]- q3 A* H! S3 r- I - rt_kprintf("set timeout value failed\n");2 ?5 k7 t! H6 P4 |4 V
- return RT_ERROR;
^3 u4 c& n4 m4 E {) k3 a - }
- p: H) E/ v7 Y1 t# \7 L - return ret;: R5 W! b h' e# ]0 x7 n! j
- }! V ]: R3 P# C/ C6 v
- MSH_CMD_EXPORT(hw4timer_sample, hw4timer_sample);/ [* ?. q! c) Q2 |
- ) b, r% w8 J, U3 U4 {0 n! V% U
- static int hw5timer_sample(int argc, char *argv[])
5 E4 O. z$ R" s9 h* R - {* j I$ b ?' L/ W! |
- rt_err_t ret = RT_EOK;, E% C% G# O& N( D- f
- rt_hwtimerval_t timeout_s; /* 定时器超时值 */
" t. ]1 `& Z7 n$ o) _+ K" W - rt_device_t hw_dev = RT_NULL; /* 定时器设备句柄 */$ j B+ x# U0 c& ]5 G. E( E
- rt_hwtimer_mode_t mode; /* 定时器模式 */ J! C, Z* K* f. O3 g
- ' ?- }0 k; Y$ s
- /* 查找定时器设备 */2 A+ l' k# D) @
- hw_dev = rt_device_find("timer5");; f9 [ J4 w) v: r9 R K
- /* 以读写方式打开设备 */3 Z# S" c0 X+ k4 a) o; {0 X
- ret = rt_device_open(hw_dev, RT_DEVICE_OFLAG_RDWR);2 _- F! c! T, M& n
- /* 设置超时回调函数 */
k$ A7 l& ]- T' X2 y) Y - rt_device_set_rx_indicate(hw_dev, timeout_cb5);: R+ I2 } |& L4 O9 p5 x8 d1 V
- /* 设置模式为周期性定时器 */7 ?0 a+ g+ u* `: ?1 r( m1 h& e
- mode = HWTIMER_MODE_PERIOD;
9 X5 y8 Z- r, U: y7 p - ret = rt_device_control(hw_dev, HWTIMER_CTRL_MODE_SET, &mode);
& g @& M$ s; h3 Q$ Y - /* 设置定时器超时值为5s并启动定时器 */
8 G C* L9 I2 }7 @9 f0 n! A - timeout_s.sec = 1; /* 秒 */
# _/ f& ~: K, F) c' I - timeout_s.usec = 0; /* 微秒 */
. @* ~# |8 u4 [) b* D- {+ j- G6 b4 x - if (rt_device_write(hw_dev, 0, &timeout_s, sizeof(timeout_s)) != sizeof(timeout_s))
2 T7 \$ h+ Y: ?' \$ L - {/ ^" }1 ~4 N+ q# V4 ]: x
- rt_kprintf("set timeout value failed\n");8 ~; B: S7 Z, s1 {' x! }
- return RT_ERROR;
8 p: r: ^- y, n; u; y G - }5 i) l$ `$ W! _/ e3 t9 `
- return ret;: b2 m* N) B1 W$ e: a0 y6 L
- }
% |0 L* s& r( x7 y - MSH_CMD_EXPORT(hw5timer_sample, hw5timer_sample);' W% ]5 M, S, f! l! [
# d4 }; Q5 {8 y) Y& Q/ k) r6 g2 j- static int hw9timer_sample(int argc, char *argv[])
, r& a' w5 E" R! K' M - {+ Y" p6 Q5 r1 p) [' O- w! s5 s
- rt_err_t ret = RT_EOK;6 b/ R m4 q' ^9 F2 P
- rt_hwtimerval_t timeout_s; /* 定时器超时值 */
4 {! M% R) `9 S0 b. n- n - rt_device_t hw_dev = RT_NULL; /* 定时器设备句柄 */% Q" j3 |4 ~3 x4 ^
- rt_hwtimer_mode_t mode; /* 定时器模式 */
6 B: I8 T+ m- g6 q - - L% J! F, K2 H4 v1 Z
- /* 查找定时器设备 */
6 y( z2 J8 X/ }, S: L& R) D% s - hw_dev = rt_device_find("timer9"); ] v$ {: F% u) K2 t
- /* 以读写方式打开设备 */
- `: Z' v% U/ G - ret = rt_device_open(hw_dev, RT_DEVICE_OFLAG_RDWR);
4 x+ e. N0 I: {* g7 B/ h; n& x% i - /* 设置超时回调函数 */
/ d$ J4 ^' y3 H$ t) R/ b - rt_device_set_rx_indicate(hw_dev, timeout_cb9);
. s! g* J. u- T* W - /* 设置模式为周期性定时器 */
2 R9 q! r% k' L - mode = HWTIMER_MODE_PERIOD;6 R- i+ E; G( W+ Z3 E
- ret = rt_device_control(hw_dev, HWTIMER_CTRL_MODE_SET, &mode);- B# D( Q7 N( r; T" j5 A
- /* 设置定时器超时值为5s并启动定时器 */% J2 I# _% U5 n
- timeout_s.sec = 1; /* 秒 */
# j0 N7 b0 c; Y, s0 p. O - timeout_s.usec = 0; /* 微秒 */2 q& O) S8 G6 I2 V9 C' \ {( E- C
- if (rt_device_write(hw_dev, 0, &timeout_s, sizeof(timeout_s)) != sizeof(timeout_s))8 z9 f# `7 S4 b f5 O% |# _
- {- U" M) A3 M; E% s
- rt_kprintf("set timeout value failed\n");
% r9 O# }2 a4 o, j5 J5 W3 d - return RT_ERROR;
9 u& A! l. r6 D1 Y# x3 c- I- ? - }0 @9 y& T- Z7 ^$ k$ i- E/ R& Q
- return ret;
6 L' O* A7 A8 C0 z1 h - }; B$ ^. _8 C0 c2 J( U. _3 v( D
- MSH_CMD_EXPORT(hw9timer_sample, hw9timer_sample);7 B* O1 q% \5 I# o( J
7 f) U, J( E& y5 |4 J- static int hw10timer_sample(int argc, char *argv[])
8 Z, u' m0 f% L* f) s2 I/ E - {
* w4 E/ i0 U; ?( E6 n/ t. B# d - rt_err_t ret = RT_EOK;9 Z0 H" }2 p$ ]+ {& n9 I
- rt_hwtimerval_t timeout_s; /* 定时器超时值 */
, ?7 _0 [# S3 [- x+ o, [- y - rt_device_t hw_dev = RT_NULL; /* 定时器设备句柄 */5 M5 s. |9 g* [! E
- rt_hwtimer_mode_t mode; /* 定时器模式 *// I# n9 k* @9 I
1 @2 H5 b# D0 _ s- /* 查找定时器设备 */' w! w- N9 g# _
- hw_dev = rt_device_find("timer10");4 E$ j8 H* X5 V/ i" L: ^( L# u
- /* 以读写方式打开设备 */ k# _- u" t9 T! A% K+ T/ h5 r5 c
- ret = rt_device_open(hw_dev, RT_DEVICE_OFLAG_RDWR);- s% R. ]/ P7 o4 r4 q" F
- /* 设置超时回调函数 */6 l1 d' ^7 @ _6 A1 N
- rt_device_set_rx_indicate(hw_dev, timeout_cb10);( j+ g& A$ `) S( W
- /* 设置模式为周期性定时器 */
0 d" R( y5 W8 S - mode = HWTIMER_MODE_PERIOD;
3 Z. q7 W- ?4 N/ V - ret = rt_device_control(hw_dev, HWTIMER_CTRL_MODE_SET, &mode);/ @! [. T0 o7 y* o1 Q1 M/ D6 I
- /* 设置定时器超时值为5s并启动定时器 */8 `7 {" j0 T( P" ~
- timeout_s.sec = 1; /* 秒 */) M" X9 s/ K+ i" a7 |7 c
- timeout_s.usec = 0; /* 微秒 */
/ r' K4 R; o; u, o G - if (rt_device_write(hw_dev, 0, &timeout_s, sizeof(timeout_s)) != sizeof(timeout_s))6 y* m& v! P8 Z! }8 @7 I9 ~
- {
" x {8 Z, O8 T/ S7 y! c2 ~3 W - rt_kprintf("set timeout value failed\n");
" a! g9 H( m2 g+ S2 [ - return RT_ERROR;; ]& C! X. J, z5 P
- }% { r5 H6 Y! W+ ~+ ?9 x
- return ret;
# W |7 L P. m2 b( Y6 f7 o' ` - }
8 g2 Q% S6 G! x: T; M! J" s - MSH_CMD_EXPORT(hw10timer_sample, hw10timer_sample);3 F' d6 H, X! S7 o
- ) C0 R ^/ b1 t
- static int hw11timer_sample(int argc, char *argv[])9 d. f" \5 ~! o# i: @ G
- {
+ v$ r6 Q1 H' s - rt_err_t ret = RT_EOK;' o% h- G' G7 x+ E( X$ S% m
- rt_hwtimerval_t timeout_s; /* 定时器超时值 */3 K1 Q g4 R7 D$ G' `( _( C6 N
- rt_device_t hw_dev = RT_NULL; /* 定时器设备句柄 */0 ~' @* B4 F& P& ~2 {0 \
- rt_hwtimer_mode_t mode; /* 定时器模式 */
7 D4 y$ h* M8 x: M" g; h% v
5 C1 O" k w; @4 c4 r- /* 查找定时器设备 */5 l+ d; q# l( M) U0 I# Z
- hw_dev = rt_device_find("timer11");
. ]+ o0 S- n: F - /* 以读写方式打开设备 */7 f" T6 F7 M# g h7 H1 P7 e* [
- ret = rt_device_open(hw_dev, RT_DEVICE_OFLAG_RDWR);2 W U) A" u/ y* Q/ c% {( l
- /* 设置超时回调函数 */
# T* S, T. u' P2 d5 Y; M6 _% N - rt_device_set_rx_indicate(hw_dev, timeout_cb11);
; x4 H# d* ?3 P, w! Y! l% V - /* 设置模式为周期性定时器 */1 G5 ^" l8 V6 `6 \7 {% _. w
- mode = HWTIMER_MODE_PERIOD;
* b O" L1 J) s - ret = rt_device_control(hw_dev, HWTIMER_CTRL_MODE_SET, &mode);
1 |1 c% p0 {, l5 T. x - /* 设置定时器超时值为5s并启动定时器 */6 m0 j" u4 W+ I# H! }8 N
- timeout_s.sec = 1; /* 秒 */
0 U2 y% t0 p- l5 N& O1 e5 h( T - timeout_s.usec = 0; /* 微秒 */) w7 } |+ k% W
- if (rt_device_write(hw_dev, 0, &timeout_s, sizeof(timeout_s)) != sizeof(timeout_s))0 l% M# a0 t! M% s+ [0 C, r
- {# p5 R% Y3 e6 X( }4 H
- rt_kprintf("set timeout value failed\n");7 x! w- R$ O1 \9 p1 s6 u4 Z
- return RT_ERROR;" \2 A+ c2 R4 w- o/ ?, a# C- t
- }0 W- Y$ e+ w9 x3 @
- return ret;
0 V6 U% h+ j O. v/ y# z8 c - }5 t/ J4 Q, W% c7 c/ w
- MSH_CMD_EXPORT(hw11timer_sample, hw11timer_sample);" x" t' }0 h+ Y
& J* g# N h0 i! f
注意,定时器1的定时会快一倍(这里是1s的间隔,但定时器1会500ms进一次中断),尚不清楚是rt-thread的库造成的还是硬件本身时钟相关的原因,后续在研究。
& l& @' n, B4 w————————————————
0 m: p: x. H/ K版权声明:小盼你最萌哒6 b# S% o& o8 c0 A5 a' K
如有侵权请联系删除) ~! y+ P& Y* L2 B. n" Q
. h* P3 S: ~. Q( X8 _
+ m! x/ b7 N* S/ b( k) G. A
|





 微信公众号
 手机版