




 STMCU小助手
发布时间:2023-3-16 14:40
|
3.STM32MP1 系列产品与 STMIPID02 MIPI CSI-2 解串器的接口连接 STM32MP1 系列 MPU 系列产品不在本机实现 MIPI CSI-2 接口,而是内置基于 MIPI CPI 接口的 DCMI 并行端口。可通过 STMIPID02 MIPI CSI-2 解串行器对其进行连接,以便寻址任何兼容的 MIPI CSI-2 摄像头传感器设备。 STMIPID02 MIPI CSI-2 解串行器的一端连接到 MIPI CSI-2 摄像头,另一端则连接到 STM32MP1 系列 DCMI 12位数据并行接口。框图总览如下所示。 ; z$ i# m Y" Z! [: z
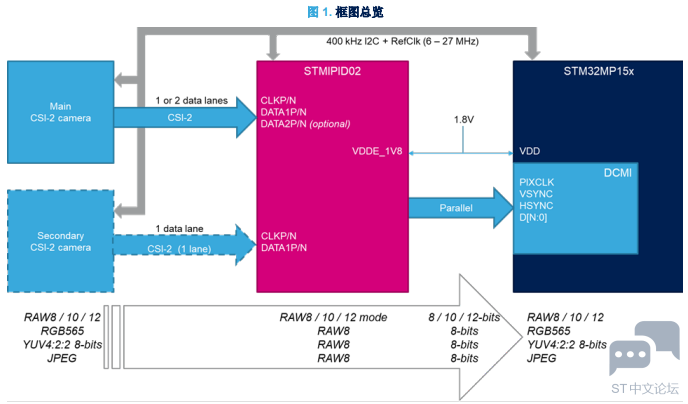
$ R( O4 k) f1 J$ ^; S 3.1 MIPI CSI-2 与 MIPI CPI 接口的比较 请注意,与 MIPI CPI 接口相比,MIPI CSI-2 节省了引脚布局。MIPI CPI 数据端口需要至少 8 条数据线(最多 12条数据线)、1 个时钟和 2 条同步线,而 MIPI CSI-2 数据端口的每个通道需要 2 线差分对,还需要时钟通道。 3.2 电源的注意事项 考虑到 STMIPID02 解串行器桥外部供电引脚的电压被限制在 1.8 V,为避免对 DCMI 接口时钟和 I2C 信号使用电平转换器,STM32MP1 系列产品的供电电压必须是 VDD = 1.8 V(而不是标称的 3.3 V)。STM32MP1 系列产品的所有不同电压均通过外部 PMIC(电源管理集成电路)模块供应。整体示意图详见 DH96 板信息 [R18]。为了给 STM32MP1 系列产品配置 VDD = 1.8 V 的供电电压,请参见 [R4]。 对于 OV5640 摄像头传感器,I/O 供电电压 VDD 和 LDO(低压降调节器)外部电源电压均设置为 1.8 V。对于模拟逻辑,还必须提供 2.8 V 电压和外部电源。 & k* R ?& r- Y* r ! x& e4 u4 }4 j% N" y9 @3.3 STM32MP1 系列产品通过 DCMI 实现的视频吞吐率性能 采用 D-PHY 时,MIPI CSI-2.1 接口理论上可以达到每通道最高 2.5 Gbyte/s 的数据吞吐率。在并行接口上很难达到这一水平,原因首先是通用器件(如 STM32MP1 系列产品,只有 MIPI CPI 接口)上的 I/O 引脚压摆率限制。其二,MPU 需要足够快地处理大量数据,以便维持摄像头的连续帧率。 ) Q0 g6 S1 k' F# R" _8 F 例如,5 Mpixel 传感器的每像素位数为 16 位,帧率为 30 帧/s,得出连续处理的数据吞吐率为 300 Mbyte/s。在并行接口上很难实现这个目标。因此,必须降低传感器图像数据吞吐率,方法是调整图像帧率、分辨率和像素深度(或结合使用)。 * i$ M: o4 i( x$ e9 H! t 从 OV5640 传感器到 STM32MP1 系列 MPU,再到 STMIPID02 解串行器桥,可以连续用以下分辨率和帧率采集图像。 • 720 p 1280 × 720 RGB 565 27 fps • 720 p 1280 × 720 YUYV 27 fps • 720 p 1280 × 720 JPEG 27 fps • HD 1920 × 1080 RGB 565 13 fps • HD 1920 ×1080 YUYV 13 fps • HD 1920 ×1080 JPEG 6 fps • 5 Mpixel 2592 × 1944 RGB565 3 fps • 5 Mpixel 2592 × 1944 YUYV 3 fps • 5 Mpixel 2592 ×1944 JPEG 3 fps ) O) |% o X( q6 G' k- b 达到的最高性能为 24 Mpixel/s,相当于帧率为 18.5 fps 的 1.3 Mpixel。如前文所述,这一限制主要源于 DCMI 内部延迟限制的影响。 ' N( ]& R K+ L; X' ? 3.4 STMIPID02 Linux 驱动( r7 ]2 q* I$ q p0 @1 H/ s( i+ E STMIPID02 MIPI CSI-2 解串行器桥用于寻址各种面向消费品市场特别是移动电话应用的 MIPI CSI-2 传感器。为了满足人工智能领域日益增长的将这类传感器从产业向 IoT(物联网)市场转化的需求,STMIPID02 驱动已向上同步到 Linux 社区。在基于 Linux 的应用中可以免费获取它。 4 M: r/ \% X; e7 x STMIPID02 桥驱动包含在 STMicroelectronicsOpenSTLinux 交付封装中(1.1.0 及以上版本)。 4、综合应用 摄像头演示程序基于 OpenSTLinux 发行软件包,是 GTK 演示启动器应用的一部分。它被移植到 DH96 板上,DH96 Avenger 板配备 STM32MP157A 和 STMIPID02,而 D3 Engineering DesignCore® 摄像头中间板则配有摄像头传感器 OV5640。 4.1 DH Avenger96 板概述: @ [6 E. H* Z. E8 t+ z m 9 J3 P" `0 ^7 d# s* U2 |; x0 p DH96 Avenger 母板集成了: • 包含 STM32MP157AAC 微处理器的 ADH Core SOM 模块 • STPMIC1A 电源模块 • 2 MB × 512 MB 的 DDR3L RAM • STMIPID02 解串行器桥 • 2-MB SPI 启动闪存• 连接和扩展连接器,用于连接 D3 DesignCore 摄像头中间板 OV5640。 有关详细信息,请参见[R18] + L& {2 L+ r1 E# Z & g, z' }1 m5 V, K$ F( ^9 b/ Y4.2 DH D3 Engineering DesignCore 板概述 ( t: _: A2 }: I! B0 t& ` 本款中间板旨在让 Avenger96 板通过高速和低速扩展连接器适配 STM32MP157 系列。由此便可通过 MIPI CSI-2 连接 OV5640 模块照相机,从而达到评估目的。 4 J: _% Q1 H, U c 此板件可连接串行控制台,例如 GPIO PD1 和 Pb2(对应于 UART4_TX 和 UART4_RX),并用于显示 Linux 内核和启动阶段。选配 USB/UART 桥可通过这些引脚连接控制台和主机 PC。 5 B. C: l; w* }" ?+ |, d) V9 R 8 e6 ^# R6 @ n3 Y 4 Q* ]8 F; V( m, K2 V* I |
STM32MP157双A核Linux + 自研RTOS双系统镜像免费下载
扩展STM32微处理器,实现高性价比、低功耗和灵活性能
STM32MP1 自举程序编程:USB DFU/USART 协议全解析
兔哥心中的ST中文论坛
我心中的ST中文论坛
STM32 开发者指南:ST.com 全新 MCU 产品阵容视觉布局深度解析
深度拆解 STM32MP1 Boot 链路
STM32串口自动识别波特率的原理
STM32MP135 MP157 MP257 CoreMark移植&&跑分对比&&多核心负载不均衡问题排查与解决
STM32--STM32 微控制器详解
 微信公众号
 手机版


