步骤如下所示:/ D [2 ~( Z$ |- O# d c" l' R
步骤一:使能串口时钟及GPIO端口时钟
: T% M; O! `$ p& R) {, ]5 c2 I- V0 h步骤二:GPIO端口模式设置,设置串口对应的引脚为复用功能: t. k) t' m2 Z0 \$ @1 d( ^9 E% `
步骤三:初始化串口参数,包含波特率、字长、奇偶校验等参数
3 j J4 r& K) O4 L3 {' n步骤四:使能串口' D0 E s, i5 M, t4 M
步骤五:设置串口中断类型并使能& l2 Q1 e) ^) c3 t6 [ O
步骤六:设置串口中断优先级,使能串口中断通道+ |: H3 X8 Y9 A
步骤七:编写串口中断服务函数
% F( [) f! Z% R J
$ T$ Z# w- R! Y0 J L# |9 W9 q% i9 K: _* ~; b
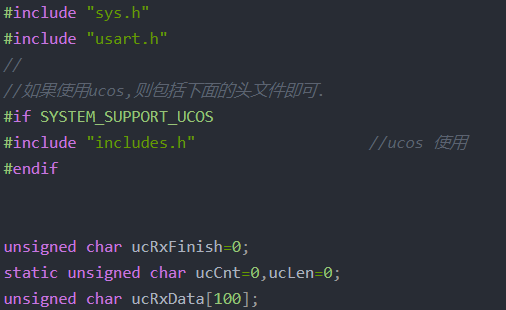
- #include "sys.h"
* E8 f- @$ s; ] - #include "usart.h" 2 K' H7 G1 s% N* }! t
- //
# ?. ]& Z+ A8 b3 N - //如果使用ucos,则包括下面的头文件即可.2 c' E; p! K3 C+ Y9 I5 H7 t
- #if SYSTEM_SUPPORT_UCOS, g" V3 ?) A, F) Q- ]9 A
- #include "includes.h" //ucos 使用
+ g7 m: a) ?' i, Q* N+ ?+ U% L; Y - #endif $ R' \7 j* N q5 W/ p" u- r
- ' R& N0 h/ z0 r7 | a4 q) K
- + G* I6 [. Q5 @3 T4 `. V. n' E
- unsigned char ucRxFinish=0;& V( x, k& ?7 L3 }
- static unsigned char ucCnt=0,ucLen=0;9 @/ l$ \/ w, ]* R4 Q
- unsigned char ucRxData[100];! U: w" D6 h+ {: r- ~( }" T
- 3 }6 w/ m$ \( X! ^: O
- //
. W8 F* H3 B' j; \ - //加入以下代码,支持printf函数,而不需要选择use MicroLIB
' Y1 b5 U8 S6 M) W2 Y! _ - #if 1; C$ M i+ h' D5 a! y2 ~0 w/ v
- #pragma import(__use_no_semihosting)
! W$ |& B( b4 r' n; I7 d - //标准库需要的支持函数
, z1 r$ w. B$ ?. n% } - struct __FILE
2 C# r; }" ~* M% U - {
8 j5 R) {$ O' P$ Q - int handle;
$ J2 ]$ X( C$ W) C" v1 d
4 z9 i) A7 n) F. H- };
1 v% Q+ Q0 `: A! k0 G* g2 x, y - / Q$ l3 U3 s0 y& B1 r H m
- FILE __stdout; ) U% Q7 L7 X* `
- //定义_sys_exit()以避免使用半主机模式
J7 w s5 i/ Z, X$ O' q* E4 w& d( i - _sys_exit(int x)
: _8 N$ b* o5 q. h$ \, C' r( D# p - { 0 ^2 ~. t) [. R- o$ ?0 L
- x = x;
7 o4 C2 \+ E4 p5 i+ F' ^ - }
# H9 ?, I: H' G9 Z, _- ?; B - //重定义fputc函数 8 }9 u3 g' S: O3 H' P4 M
- int fputc(int ch, FILE *f)
7 ]8 ]' D% r+ {4 y6 N" R5 S - {
0 ~, w: ~- p6 b - while((USART1->SR&0X40)==0);//循环发送,直到发送完毕 , @7 I. X" n; |
- USART1->DR = (u8) ch;
( `- K3 W# Z6 @9 s _/ R% B - return ch;
, U8 _2 G3 b: y6 [5 n - }8 Z% q: r+ M) B- y9 V0 _
- #endif ! g6 I* J8 w, a
- 0 \) C0 x; @* e7 ]
- /*使用microLib的方法*/2 B# U& h& l: ^0 M/ i2 P$ V
- /*
& a1 L, |2 S% b/ V - int fputc(int ch, FILE *f): h! m" L* R6 y! N7 Y/ @
- {
|- Q( G2 ~4 V; v2 A - USART_SendData(USART1, (uint8_t) ch); c9 d! Q- i' R( A) |- H6 ]; ~
5 K/ Y) C" E) H* W: k! l$ _5 @- while (USART_GetFlagStatus(USART1, USART_FLAG_TC) == RESET) {}
' K$ V- [1 X! B - ( E! w+ `) Z) C6 L# A: @
- return ch;" L8 z/ D7 p! j; a
- }
) r! T. ]* J0 v( z1 Z - int GetKey (void) { * G, ^( g3 R9 a* `
: a8 \# h# [! \* I" L- while (!(USART1->SR & USART_FLAG_RXNE));/ e) E& L# d0 d# J6 f, ^
- 4 H3 E+ F! }4 ]/ F% x
- return ((int)(USART1->DR & 0x1FF));# E, J7 W* d. N/ {' Z& X" e" ]
- }
& `7 C1 o% l( f/ D; a - */
! @+ T7 D/ P/ B0 Y$ r5 G -
D0 {2 o. ? o: U! \, T" ` - #if EN_USART1_RX //如果使能了接收
: o& }" w( \+ _: `% u, Z3 n; h - //串口1中断服务程序5 P) A4 a: t, z, j( t: c% @
- //注意,读取USARTx->SR能避免莫名其妙的错误 ) G+ h# ~2 |6 s/ u/ f/ C6 _
- u8 USART_RX_BUF[USART_REC_LEN]; //接收缓冲,最大USART_REC_LEN个字节.& t" N) S4 i! N; J2 x6 g1 f
- //接收状态4 }* o6 Z5 z, Y/ g
- //bit15, 接收完成标志1 X- ]1 J s( ?& H) E
- //bit14, 接收到0x0d; P% N2 L5 v* C M- Y! k
- //bit13~0, 接收到的有效字节数目- W: ]5 U7 L. U! q
- u16 USART_RX_STA=0; //接收状态标记 Q2 O1 s# y6 J3 o) ?1 o& ~: T
- 7 V5 D4 V1 S) }
- void uart_init(u32 bound)" T( @% H, V; ^8 J5 R0 r* M! q
- {8 R; T' J- A- W8 g6 ]5 v
- //GPIO端口设置8 p( f+ c9 W! D* K/ C
- GPIO_InitTypeDef GPIO_InitStructure;
% s- L; L4 Y4 Q3 e& a, w$ X; }( q - USART_InitTypeDef USART_InitStructure;
/ ^; S- z3 W3 D8 U: g8 s2 U* y. @ - NVIC_InitTypeDef NVIC_InitStructure;# p; X6 Z# @% R9 Y9 s
-
9 V; p z5 b" S- J - RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1|RCC_APB2Periph_GPIOA, ENABLE); //使能USART1,GPIOA时钟
: \6 K6 B5 ^. I/ z7 }) Y - //USART1_TX PA.97 N1 w6 W/ z h' Y9 C/ v/ j( {
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9; //PA.9
1 I* Y+ J" a$ A/ c, D% }. j - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
! V) ?* M* S% M' d% f" W7 t) E - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出
: Z" X" U4 \8 Y, [ - GPIO_Init(GPIOA, &GPIO_InitStructure);
h9 r0 b) q; A( |$ C+ u2 O+ d, k - . U; v Q- F3 B& J7 v
- //USART1_RX PA.10
: J! ~# c9 F V% z! v6 R1 Z# z) Y0 c - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10;& d# r! Z9 T5 T
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;//浮空输入7 v" ~, Z8 R! V4 E
- GPIO_Init(GPIOA, &GPIO_InitStructure); % e9 p- x: H, L6 I$ S8 X, Y
5 m1 C) X( x! f, d8 @- //Usart1 NVIC 配置4 @% d' T ^% g! D
, W( P0 ^- L" Y# _! U0 V y- NVIC_InitStructure.NVIC_IRQChannel = USART1_IRQn;1 ?( {' I1 C* r
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=3 ;//抢占优先级3, R# t8 e& G- e+ R
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 3; //子优先级3
- }7 F' T$ r# f" q/ ^/ d5 [ - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道使能+ ]( h- O9 j; M+ d* X# d8 u
- NVIC_Init(&NVIC_InitStructure); //根据指定的参数初始化VIC寄存器
6 D# [8 t0 Q8 t0 ~; |' }$ r9 r) J - ( x+ c+ d# D& D2 [& D
- //USART 初始化设置
+ _, R6 ~& [4 A+ _
: q9 F* \ X7 v' t4 X5 o3 ^) O9 R- USART_InitStructure.USART_BaudRate = bound;//一般设置为9600;8 l" W, M8 y5 u" Q, m$ n p! g
- USART_InitStructure.USART_WordLength = USART_WordLength_8b;//字长为8位数据格式+ d9 f% B: p* J7 v1 Z
- USART_InitStructure.USART_StopBits = USART_StopBits_1;//一个停止位
9 P8 r( x Z: d9 T; W4 N3 } - USART_InitStructure.USART_Parity = USART_Parity_No;//无奇偶校验位# @1 _/ s* F2 i$ J# q/ A0 b' W
- USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;//无硬件数据流控制0 J9 K5 L$ G! Z+ J' A
- USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx; //收发模式
+ N0 ~/ R; c3 m& m7 z' L8 |
5 e% ^8 B, \# V5 \4 U/ A a- USART_Init(USART1, &USART_InitStructure); //初始化串口
4 f) \8 D5 a0 n) Q - USART_ITConfig(USART1, USART_IT_RXNE, ENABLE);//开启中断 f4 W j+ s- e' {, F( u& Z
- USART_Cmd(USART1, ENABLE); //使能串口 ! B& j1 v% F5 }' {
! k* S: j) P. M; I2 K0 ]1 d3 I- }
# x4 a& s$ I# \1 K" v0 s
- H% w4 _& L+ p- void USART1_IRQHandler(void) //串口1中断服务程序
3 j; V1 h+ K/ `! M2 M# q+ _ - {6 Y! E: W1 K; {
- u8 Res; h# U% T1 N- `* Q) M
- #ifdef OS_TICKS_PER_SEC //如果时钟节拍数定义了,说明要使用ucosII了.
; `' j, M" g+ g& D& k g8 i3 b; F - OSIntEnter(); # u' E3 h4 g2 X) U6 p
- #endif
; Y C+ I3 j: I) x& M - if(USART_GetITStatus(USART1, USART_IT_RXNE) != RESET) //接收中断(接收到的数据必须是0x0d 0x0a结尾)2 G8 I8 g- ]: Z) q2 G! w
- {, I; R6 m. b1 a! O4 c
- Res =USART_ReceiveData(USART1);//(USART1->DR); //读取接收到的数据
2 b& C8 f- s3 Y, K' a7 f# g -
" ]' `. i8 ^. A6 S. H | - if((USART_RX_STA&0x8000)==0)//接收未完成3 [& O p8 \1 t( B$ S) H; R% x
- {
" |# T1 G) n$ I* ` O4 X( M - if(USART_RX_STA&0x4000)//接收到了0x0d
4 O- Q7 Y& V2 K - {
3 F! E0 p% b! z6 n" d - if(Res!=0x0a)USART_RX_STA=0;//接收错误,重新开始/ P" d9 K, @5 _- O7 P1 p
- else USART_RX_STA|=0x8000; //接收完成了 //bit31表明是否接收到0x0a(\n)
) Y0 Z$ J; }; s6 R' r$ V - }
1 e6 O5 Q6 o/ k0 [# k - else //还没收到0X0D! l/ h. I8 C% w- V7 Y
- { # s8 X" x; x/ c7 K
- if(Res==0x0d)USART_RX_STA|=0x4000; //bit30表明是否接收到0x0d(\r)
z0 Q6 ]+ g* @4 O - else
. I- z! l/ s- T* N# m; R1 \, s3 X8 C7 J - {
) j9 l7 ~' @4 T. S& D: n, h - USART_RX_BUF[USART_RX_STA&0X3FFF]=Res ;: P6 R2 @, a/ ?7 z! j
- USART_RX_STA++;" P- V' T9 ]0 V5 w& ?8 f% A: x
- if(USART_RX_STA>(USART_REC_LEN-1))USART_RX_STA=0;//接收数据错误,重新开始接收 7 |+ J ^3 L, D2 ~. F+ i' A# u
- }
* v( M( K! \; b7 s( K& g: X" i - } b: x. e4 T3 @0 w% f
- }
8 q+ @2 |3 B! T- F K& S - }
$ O6 @& d5 ~3 z' m$ \% v+ M+ e - #ifdef OS_TICKS_PER_SEC //如果时钟节拍数定义了,说明要使用ucosII了.8 S7 k# d: |( j* b4 e
- OSIntExit(); # d/ M" _( h) s: d' U1 D* l0 f
- #endif
$ A0 S# ~' a' P4 N - }
$ K* \+ J7 T7 n# l2 G' t - #endif 8 `6 p. f. \+ A- l0 U
) |6 a2 R1 F9 r6 l z( g) c# i; W
8 h# S! Z8 E! |# Q- l- 6 P% U& ~% s) s$ d3 \8 f6 g
- 9 ^* Y7 E$ k: o0 `% w6 I
- T2 Y! z- x2 r0 ]
- ) R0 D5 J% o& t! X, u5 }) r5 B" H
- void USART2_Init(u32 bound){6 Q4 J1 @, ?+ x% C" S6 ^: @
- //GPIO端口设置
' j0 N/ \ r" i. D) S8 B - GPIO_InitTypeDef GPIO_InitStructure;: w5 h; v( @. G) S3 i8 n
- USART_InitTypeDef USART_InitStructure;
/ t. \# R6 t; t, a) @ - NVIC_InitTypeDef NVIC_InitStructure;$ D4 c& s3 P2 H
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_USART2,ENABLE);
0 \+ @( g9 Q- s T- b- B M% d: x - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE); //使能USART2,GPIOA时钟; _. F$ [' }3 [- v' v3 J
- USART_DeInit(USART2); //复位串口2
2 m8 p9 W$ y5 Z - //USART2_TX PA.2
+ B) q" g6 D: o* M7 K - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_2; //PA.98 T& N4 j: c4 `0 O
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;& [: @, K. L/ r6 J& F6 z
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出
! M0 E. K. m n5 a. r/ C - GPIO_Init(GPIOA, &GPIO_InitStructure); //初始化PA9
# u0 i' K1 {! H4 O1 B% x -
& w7 D0 q7 T# o/ A0 z - //USART2_RX PA.3
/ D6 b' x3 J& K6 J1 P - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_3;
9 C$ O0 z! ^" m$ ^ - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU;//浮空输入
4 W2 ]# y" }: L0 G - GPIO_Init(GPIOA, &GPIO_InitStructure); //初始化PA10
; J( V d- U6 }- v# i2 ~6 q T( H - / |- _6 y, R' A' {" j. v; V
- //Usart2 NVIC 配置
# _! B" U0 ?9 U9 n0 W
9 x8 K7 x0 D" G( d) G- NVIC_InitStructure.NVIC_IRQChannel = USART2_IRQn;* u# T6 l6 K& Z
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=3 ;//抢占优先级3
2 x9 i% P! `6 Z6 X - NVIC_InitStructure.NVIC_IRQChannelSubPriority = 4; //子优先级3$ S! J! O3 p! H
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道使能
5 n6 [0 r* g6 i# K - NVIC_Init(&NVIC_InitStructure); //根据指定的参数初始化VIC寄存器5 E- _, f0 J+ ?1 t b B) ]$ C
- ; S& J$ N" R8 J, ^, a8 H7 U/ \2 ^
- //USART 初始化设置
3 e- m- E0 Q5 J0 g - USART_InitStructure.USART_BaudRate = bound;//一般设置为9600;
9 e, m' `$ V0 w. g9 [6 i3 M; L - USART_InitStructure.USART_WordLength = USART_WordLength_8b;//字长为8位数据格式1 J5 W ]- l% V$ m2 Q0 a
- USART_InitStructure.USART_StopBits = USART_StopBits_1;//一个停止位
- L' K/ R S& Z - USART_InitStructure.USART_Parity = USART_Parity_No;//无奇偶校验位
8 S+ \( A- o- a. `/ O - USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;//无硬件数据流控制
& ?" m U! ]# E/ M9 c: V3 f$ C5 D, \ - USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx; //收发模式
4 a. [. }& n. f" _: V) }2 @
" Z* |2 F: V8 r- USART_Init(USART2, &USART_InitStructure); //初始化串口: T3 d9 t4 J& V( I9 n
- USART_ITConfig(USART2, USART_IT_RXNE, ENABLE);//开启中断% M( F% I, g0 b3 N( A& R4 q
- USART_Cmd(USART2, ENABLE); //使能串口
) }# \; W' g9 l8 Q) D) ^8 [! b - ' `- P. \5 ~. }
- }; P* a& n1 `) K7 d
' ^/ L4 f# E4 _$ K* c8 n- ( [7 Y- ?9 ?1 [
- X. Z( _. K2 F; J, i
: _1 j) b& j: Y% D4 F- void USART2_IRQHandler(void) //串口1中断服务程序7 {% G, W/ O$ s) J; k, \# ?% ^0 Q$ J
- {/ q0 c' Q& t: `! c& ^ Y) Q
- unsigned char temp=0;
]+ W- U* w& `1 G) Z - u16 C=0;
: ]$ [ s5 v! h* I0 U - # ?/ H/ {' [( {: a9 u! C: K
- // if(USART_GetITStatus(USART2, USART_IT_RXNE) != RESET)
. T1 W- q$ a7 b: i - // {9 T" H; v2 i3 h) L
- // temp=USART_ReceiveData(USART2);
f0 ]. z( ^# ^ - //
: ]& x+ M3 i$ J6 ? - // if(ucCnt==0)
$ L% S% o7 a& g( E) [ - // ucRxData[ucCnt++]=temp;
- O, J! _# X- k" [- i/ ] - // else if((ucCnt==1)&(temp==0x03))
7 E& S3 I/ v- k P - // ucRxData[ucCnt++]=temp;
* _, ?& `- e8 `$ t$ ` - // else if(ucCnt==2)
9 m2 C$ `6 G) U' a8 ?. w1 K: l: f - // {ucRxData[ucCnt++]=temp; ucLen=ucRxData[2];}
* b2 L' } N* X. A5 ~7 B4 V - // else if((ucCnt>2)&(ucCnt<=(ucLen+4)))* _6 R( h0 D7 f a0 g; R
- // ucRxData[ucCnt++]=temp;3 ?0 T! _$ l! ]& v4 a0 A' e
- // if(ucCnt==(ucLen+5))
! _; d/ `3 ^( U B1 n - // { C=ModbusCRC(ucRxData,ucLen+3);
$ w* r. [( Q( F: p- v, V - // if(C==((ucRxData[ucLen+3]<<8)|ucRxData[ucLen+4]))
. f0 e$ F: p- T6 l+ ^ - // {ucRxFinish=1; ucCnt=0;ucLen=0;} 1 @# K3 O- u$ f
- // else - }0 R/ \! {; ?# r3 ]4 D! p3 l6 L
- // {ucCnt=0;ucLen=0;}
7 u) C! ?- p& { - // }# @$ x0 l( h$ u2 b
- //
) \( R' _/ Z9 ?" O* [0 Q - // }
/ A1 e- k. M6 a* T$ v. m- y) l - USART_ClearITPendingBit(USART2, USART_IT_RXNE);" [9 B: c# M/ x7 W
- }
7 q, v/ F0 Q, }0 t3 B4 L- V - 0 g8 J3 K: m, }6 E; r5 z- v0 P( L
- 8 b* y- C, h0 R. B. ^# j
- 8 P% |+ [) k: ]
- void USART2_Send(unsigned char *data,uint8_t ucLen)
2 z0 m: F; K: r# D8 U( M+ t/ x - {+ p, H% H: |7 r; P: \+ _2 k* _
- uint8_t i;
( Z9 k0 v! R* T7 I - USART_ClearFlag(USART2,USART_FLAG_TC);
' v" ]$ e8 v0 j: q7 A - for(i=0;i<ucLen;i++); z% ?1 ]% _; M) K
- {
7 y! @7 b1 O" z$ w h+ g/ `8 B - USART_SendData(USART2,*(data+i));& c% J; H+ |! n0 d- y/ `
- while(USART_GetFlagStatus(USART2,USART_FLAG_TC) == RESET);
/ ]& N V+ }# \& D2 k - }! m9 Q: C7 T# z0 h% _/ ^. Y
- }
4 k8 g# g$ J* p+ Y' x) W - * E0 b0 f8 L+ ^: [; P% f
- uint16_t ModbusCRC(uint8_t *ptr,uint16_t ucLen)//CRC校验" ?3 u4 g- r$ i$ ~
- {# F8 r, h' o$ B" B A: r
- uint8_t i;
1 B8 j' g$ J7 }9 |* R) u/ d - uint16_t j,crc=0xffff;2 }" B s% f5 s
- uint16_t n;' J$ U( A" w% c. j$ H+ l% P, Y
- i=i;
9 t' b" p( y6 ]8 \ - 6 `: q6 }1 U: h M7 `$ b+ C
- for(n=0;n<ucLen;n++)
# L8 r1 J3 |, Q+ G5 I - {2 [6 h& |8 O/ C( L
- crc=ptr[n]^crc;/ @5 a1 ?2 j3 [" t
- for(i=0;i<8;i++)
9 M# A9 X2 ]/ ^/ J( Z - if(crc&0x01)# j/ r2 F2 k; S2 b2 n
- {$ M( g+ H/ A0 ^$ n* c
- crc=crc>>1;5 Y& c: F* e6 P& I0 I$ A; q2 G3 f
- crc=crc^0xa001;: E4 t3 C, ~7 ^: D. {. f& I, ~
- }7 ~5 j% M2 n- |' r% d& N! ]
- else: v+ |( G. a3 e- Q
- {
, G1 P, P' Z$ z( L/ B' h4 b - crc=crc>>1; 9 ~+ N. ~- z% d9 b! `7 `. A8 u
- }
4 e6 r, I4 e e* V; f. A c3 I) ~6 J - }" `! ~. U# E% t" X5 A$ n* }
4 U, t7 u' N# g( B0 C- j=crc>>8;
' E# G0 L7 z* @. ^# I e/ @. F. ` - j=j|(crc<<8);4 X" l4 y$ X5 [' p/ ]. {
- return j;/ c, O% i! g6 [( ]. r n! ?5 y
- E6 {) @# {+ ?8 }- }
/ e% X+ J. @2 `
+ T/ v: v& g1 u4 ?( \# q4 L2 ]( a' e- % [3 m$ T& u: b$ D/ I0 Z
- ) d% ?* E' P6 \1 g
- - D2 d) }, M% l3 X
4 X7 S; w P, J! ~- / k# \0 u3 S$ W. e3 j9 y
- ! r7 t4 V2 q6 B6 |2 N8 L1 T
- void usart3_init(u32 bound) //串口初始化函数. f$ {, @+ u% N4 b
- {
" _ s2 X# x4 T$ \. O) D% l* H - " S3 W- ?4 F8 V: g/ h2 t" H7 |6 u
- GPIO_InitTypeDef GPIO_InitStructure;
2 q |/ f ?+ ~" c - USART_InitTypeDef USART_InitStructure;0 _3 Z! S" N1 O" y# b% L
- NVIC_InitTypeDef NVIC_InitStructure;
( G0 D c! _( O4 o& T; E - // 串口时钟使能
# a: K; U; p9 v" m/ N, e - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE); // GPIOB时钟0 j: c; K R" P2 ?6 U9 P8 o' S0 g: E
- RCC_APB1PeriphClockCmd(RCC_APB1Periph_USART3,ENABLE); //串口3时钟使能3 \; ?' S2 m4 O, {
- //串口复位9 e N- P) a8 x0 b2 e/ Z0 F( o1 t, k
- USART_DeInit(USART3); //复位串口3
! X Z( S% b* ]$ D! @. x; t - //USART3_TX GPIOB10
7 S2 S9 O! t+ i' ^ - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10; //PB10
: e$ B7 A( I& ]% k/ `+ l& Y- W - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
2 F: o. E7 C3 b6 @. E- F+ \% `' Y - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出7 @( i4 J. V- N
- GPIO_Init(GPIOB, &GPIO_InitStructure);//初始化GPIOB4 \$ a3 p& x0 n Q& g0 k' j7 v" I: v: A, ~
- //USART3_RX GPIOB116 X# T; o4 l- M* o3 `
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_11; //PB110 E4 f$ e( K& ^! R& G3 `* w
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;//浮空输入
, A3 [) b0 A) h; o" U8 F+ g - GPIO_Init(GPIOB, &GPIO_InitStructure);//初始化GPIOB2 F4 v8 h, _& @! ~$ l
- //USART 初始化设置6 r/ h0 o) A {$ ?7 m5 r
- USART_InitStructure.USART_BaudRate = bound;//串口波特率% w8 V" G- A$ U) y5 M- i9 n
- USART_InitStructure.USART_WordLength = USART_WordLength_8b;//字长为8位数据格式
3 H! @8 }; L+ e9 R7 g; X/ B8 @: @ - USART_InitStructure.USART_StopBits = USART_StopBits_1;//一个停止位0 r" K# Q- J9 O, W. ]
- USART_InitStructure.USART_Parity = USART_Parity_No;//无奇偶校验位
# W8 Y6 c4 \) n - USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;//无硬件数据流控制
4 P2 {/ c" \3 A0 c - USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx; //收发模式" M8 B" O {: e$ q( v7 {
- USART_Init(USART3, &USART_InitStructure); //初始化串口3) ?4 m$ B& b) b& r% a
- //Usart3 NVIC 配置5 f, {6 S) `/ ~
- NVIC_InitStructure.NVIC_IRQChannel = USART3_IRQn; //串口3的中断; b0 L1 W) [; D2 T2 V! d
- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=3 ;//抢占优先级3 c& l3 t7 Q: T$ x j( F
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 3; //子优先级32 c! [+ N2 N" v1 s( X
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道使能
5 c. _7 s! h# A) U0 q" u - NVIC_Init(&NVIC_InitStructure); //根据指定的参数初始化VIC寄存器
1 Q) D& M3 }3 c. t! ~. `7 D4 X K+ } - //开启中断 ; Z( Y c) ?3 h
- USART_ITConfig(USART3, USART_IT_RXNE, ENABLE);//开启串口接受中断; Y( ?; U/ q; b; x: _
- //使能串口 6 E& k _1 V% ]- ^8 u1 d+ O
- USART_Cmd(USART3, ENABLE); //使能串口3 : h7 g$ c" y4 Y, P$ p
- }; c$ e" n( b u. ~
- ) l' D4 g+ y* w; V0 Q( S' E
- void USART3_IRQHandler(void) //串口3中断服务程序
# F. z6 M9 c! A" J( R7 O6 ? - {. G! W4 J& U; H
- u8 ReceiveData ;
( H. v# k- k: J, a/ O - if(USART_GetITStatus(USART3, USART_IT_RXNE) != RESET) //接收中断* N+ q# p" Y4 C& W; I9 }9 L9 ]
- {
; Y/ }( D' ]3 m; D R' ^, Z. }% \ f - ReceiveData =USART_ReceiveData(USART3); //读取接收到的数据: m% w" k z S3 r2 `9 L
- }! E. |+ H% U: v/ ~- |: _ x! j" k
- }# H Q, G6 Q3 }, p
- 2 W# \8 }. F( T, C Q
+ |1 \7 M/ y, Q% U" k' H
- int main(void)
& g( j+ S, x: f: R3 \ - {
, y+ y$ A3 |! x) }/ H; c - uint16_t c=14;; y! G' o M# t
- // Init_HX711pin();
+ n% f2 D; J6 j. @; @9 ? - delay_init();; U- y/ S4 Y7 m
- : ?$ D; g: i; h% e
- NVIC_Configuration(); //设置NVIC中断分组2:2位抢占优先级,2位响应优先级* |2 s, d; t0 e
- // NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);
. I" t6 L1 A$ f: w9 g- _: P - uart_init(9600); //串口初始化
$ N" Q$ H$ w8 m/ ?$ U. h - USART2_Init(9600);+ O, X. _0 w; b" |% E7 `
- usart3_init(9600); //波特率设置为9600
$ |0 C k. b, }: ]/ M: L - // Get_Maopi(); //称毛皮重量; l; A! S- @ d1 z9 _
- delay_ms(1000);
4 h6 r; `3 l, H0 H( R* y - delay_ms(1000);# T, x1 f, x$ _) D5 s
- // Get_Maopi(); //重新获取毛皮重量
4 t2 Y$ S; P9 Q -
c. h8 J( l3 S5 c9 t2 X - while(1)
0 E! w. z! v2 \; l# Z4 R - {
( t+ f8 J& e- L" O - // Get_Weight();
7 Y+ B- k5 Z, r$ ] - 8 L# M& c6 [4 W: j
- // printf("净重量 = %d g\r\n",Weight_Shiwu); //打印
2 @% }+ C/ A6 U, x- T1 m) v - // delay_ms(1000);+ R; N, ^( N4 G, ~, j/ A
- // : b2 ?" G4 l- V6 L; r w, C* h
- USART2_Send("9999",4);
6 S% }4 x6 p' @* |# k8 s' [. x - delay_ms(1000);
& y" m6 Q7 ^2 Y6 c - % I9 ?' i2 _. ?! @% X, p) i' C
- USART_SendData(USART3,68); //串口发送数据
# Q8 b) T: G1 Q
6 h6 y! Y7 e W& t$ l- }- t6 M8 T9 ?4 w9 {8 H3 S9 ? G
- }+ _7 Q( l, C( I+ @( u
- & _0 e) F8 l! q' |
————————————————5 s1 {8 W5 [, n
版权声明:qmy_lhl
8 E- N0 m5 \2 z如有侵权请联系删除/ C1 j% {+ {4 G1 }( P" @
- { _1 p$ Q; n, Q6 C+ j- j# J! @5 g& |) I. o W6 d
|





 微信公众号
 手机版