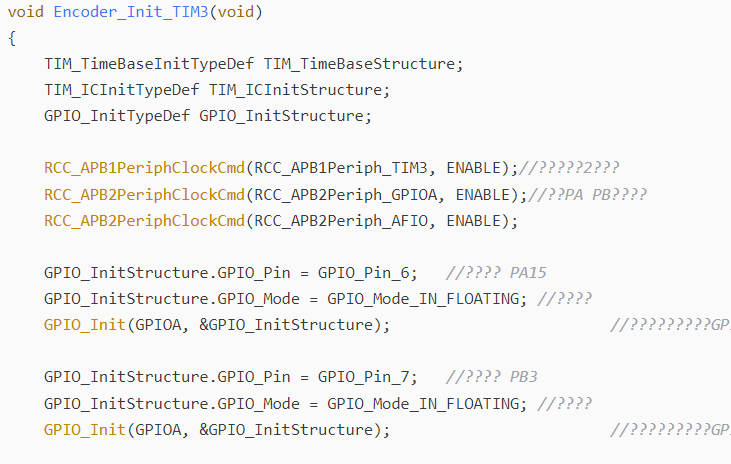
初始化代码
4 h; N" V) {5 g2 P# S- void Encoder_Init_TIM3(void)
& P, V# @, F$ X8 \# w - {# b2 ^2 O* K% W5 Q3 y
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure; 4 n8 n: p- N$ i9 E
- TIM_ICInitTypeDef TIM_ICInitStructure;
0 \5 K) c- X6 R( l8 l* }- ^& Z m; J - GPIO_InitTypeDef GPIO_InitStructure;
2 H: e7 R0 i, Z8 C1 I6 C" X6 S -
" X$ y& M- K& ^ - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE);//?????2???+ w/ W$ Z2 g# R" y
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);//??PA PB????- F; E( Y% G! F# M$ m! G' y
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE);+ c; n1 r ?4 A4 J, ]: V
- : I. r0 T& y' w# U: V9 N! }' F: C
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6; //???? PA15$ I, d& u) N8 w
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; //????
8 f2 o' x _+ I* f! A+ n# d, o/ g6 I - GPIO_Init(GPIOA, &GPIO_InitStructure); //?????????GPIOA7 v" z. r& J4 V8 I
-
$ u, d7 L2 O4 p8 F - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_7; //???? PB3
) X: I) Z* f- k M( C/ t - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; //???? y! e- a5 }4 h& n
- GPIO_Init(GPIOA, &GPIO_InitStructure); //?????????GPIOB
$ }! M3 G: @& l( `1 ]1 ^. s) ~ - : o# t* F0 B1 _' w4 d
- TIM_TimeBaseStructInit(&TIM_TimeBaseStructure);6 L9 A+ F9 J/ r
- TIM_TimeBaseStructure.TIM_Prescaler = 0x0; // ???? 8 ^* y, N4 b; T4 b4 n% f
- TIM_TimeBaseStructure.TIM_Period = 65535; //??????????
5 B: s: R: l8 X0 ?6 @+ B - TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1;//??????:???1 G4 M8 x5 h' w% H# |8 A& ]
- TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;//??????
6 {8 L; i# h5 W' N+ ?/ A- ^" ~+ x - TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure); //??????2
5 a9 j' w! r! U f, C t - " E' W5 j4 B# T) O
- TIM_EncoderInterfaceConfig(TIM3, TIM_EncoderMode_TI12, TIM_ICPolarity_Rising, TIM_ICPolarity_Rising);//???????37 @ c3 F' X5 l, k
- , }# A$ Z6 ~4 X) m! t& J
- TIM_ICStructInit(&TIM_ICInitStructure); //?TIM_ICInitStruct ?????????????7 @1 l! r4 \& X, \0 e
- TIM_ICInitStructure.TIM_ICFilter = 10; //???????7 z1 Q. N. D7 U D3 f3 Q- \* b
- TIM_ICInit(TIM3, &TIM_ICInitStructure);//?? TIM_ICInitStruct ???????? TIMx1 ]- I- e" @# N7 Y, J( F
- ( Z" a5 |* @$ O' B4 z# T1 ~ s& s; U
- TIM_ClearFlag(TIM3, TIM_FLAG_Update);//??TIM??????' C- I2 v! G" E8 @( x0 V
- TIM_ITConfig(TIM3, TIM_IT_Update, ENABLE);//???????
4 K& [$ I4 C, u5 b, F5 D8 m' S { - 7 w* q$ v" c- }8 k* g1 r8 K$ g
- TIM_SetCounter(TIM3,0);4 J5 y4 @; ^" c0 ]: c
- TIM_Cmd(TIM3, ENABLE); //?????2" | M/ I9 \: Z+ w% _* G
- }- P; E$ L' Y- k" F& B9 n
- ; m ?9 h$ t9 v! J; A9 V6 D+ N/ r
- void Encoder_Init_TIM4(void)8 c5 p8 a. x2 @" a) W' ~7 C
- {
5 g5 l( }7 Z2 [ - TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;
7 S$ `( y! i5 O1 b - TIM_ICInitTypeDef TIM_ICInitStructure; : g9 x; }; G/ y2 K& ^7 Z
- GPIO_InitTypeDef GPIO_InitStructure;
; u- @. r% }" g- [4 q3 J -
1 N0 w9 G" x% I - RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM4, ENABLE);//?????2???
. u5 {6 D1 \( T* c - RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);//??PA PB????
) f2 Y1 s+ l+ V. l0 [ - RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE);
: n" `! b9 n* Y" X, {) } - ) h; K, D$ C1 i* s7 c! m' m
- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_6; //???? PA15* Q, G: n1 k* f$ [- a- ~
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; //????
* H2 l, @" l& M7 d6 ?+ { - GPIO_Init(GPIOB, &GPIO_InitStructure); //?????????GPIOA. o2 L& o1 x. k2 C) ?* o$ D
-
6 I; P" U2 \% T5 V - GPIO_InitStructure.GPIO_Pin = GPIO_Pin_7; //???? PB35 Q9 W+ Q1 ~& X# V- k y) ?7 v# H) H
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; //????) i+ b# _8 c& {
- GPIO_Init(GPIOB, &GPIO_InitStructure); //?????????GPIOB
; u6 y" g3 G9 q8 E - ( d4 k( J* P G0 o
- TIM_TimeBaseStructInit(&TIM_TimeBaseStructure);. K( w6 @* x! @/ V$ I1 [ U
- TIM_TimeBaseStructure.TIM_Prescaler = 0x0; // ???? , y0 x. s% R+ r1 m0 {( D
- TIM_TimeBaseStructure.TIM_Period = 65535; //??????????
, [5 x2 m p2 w; g: V; M - TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1;//??????:???" h1 g z1 o" L; R6 Z. _) C
- TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up;//?????? , F3 z/ a) C; v$ Y* g
- TIM_TimeBaseInit(TIM4, &TIM_TimeBaseStructure); //??????29 a) i) P; }" k7 n- L0 T4 P
-
$ N7 I; e4 \7 ^4 B" F - TIM_EncoderInterfaceConfig(TIM4, TIM_EncoderMode_TI12, TIM_ICPolarity_Rising, TIM_ICPolarity_Rising);//???????3
+ c n# m" }! S. ]' l1 U# z) s/ e -
3 a$ J2 m1 G) D5 H - TIM_ICStructInit(&TIM_ICInitStructure); //?TIM_ICInitStruct ?????????????8 I$ B! Y1 D( U* \) v) G0 a/ O1 A
- TIM_ICInitStructure.TIM_ICFilter = 2; //???????
5 R; B# U' y* w! E3 j) N - TIM_ICInit(TIM4, &TIM_ICInitStructure);//?? TIM_ICInitStruct ???????? TIMx
3 ?$ v/ j& h8 W3 X% g -
0 P' W2 b9 W# k; Y8 b: y - TIM_ClearFlag(TIM4, TIM_FLAG_Update);//??TIM??????( b* u# S. g. D! o7 G6 S
- TIM_ITConfig(TIM4, TIM_IT_Update, ENABLE);//???????
7 X: W( i9 j. y, `4 c$ L - $ \8 b1 k- @( S9 @+ A' x( P* N
- TIM_SetCounter(TIM4,0);
E; @/ M; R7 o) T4 q" \ - TIM_Cmd(TIM4, ENABLE); //?????2/ w" e$ P! I5 D' W4 i
- }
读取函数
0 i0 \0 P5 \6 ]7 D4 i" n& {- int Read_EncoderB(void)
& J+ g, ~2 n0 E+ ` - {
5 h6 C4 v& a& ^/ [4 f& z - int encoder_num;
9 R, j7 g& z1 J3 R5 Y) f% N - encoder_num = (int)((int16_t)(TIM3->CNT)); + U5 S f, l: e( M8 w3 i% i% g
- //TIM_SetCounter(TIM3, 0);
0 ~6 }7 c: |6 C( P. C - return encoder_num;
- H. s9 r" U* w* j) S1 U. U6 o+ t9 h - }$ p8 Y) b) P" j' e
- int Read_EncoderA(void)" \) \' j: s* F* S8 h" v
- {
9 z9 ]5 v h1 r. X9 m1 u# A - int encoder_num;
$ r! e7 S' t1 `1 ? - encoder_num = (int)((int16_t)(TIM4->CNT)); 8 K4 _2 m4 I a* {
- //TIM_SetCounter(TIM3, 0);
% r% p* I0 f$ Y, r - return encoder_num;
! d/ @5 j: f( y, G& W, N - }
置零函数
5 L. X; t6 Z' u% ?-
% p3 t) |2 J9 Q- z5 I/ k$ U - TIM_SetCounter(TIM3, 0);7 R. t' o, S" P; E* l/ Z7 f
- TIM_SetCounter(TIM4, 0);
9 [- t# D2 R" D) M9 g————————————————, q* O$ H Q6 ~
版权声明:阻容降压
) i3 q( q! k2 A X% w# D0 o如有侵权请联系删除/ P% Q) }" v( H3 }. G J2 C
) H9 b" X/ W$ }
0 M" }3 P. W$ j: i6 S: q# G
|





 微信公众号
 手机版