|
1、LED灯的闪烁 在主函数while循环中直接使用延时控制: - HAL_GPIO_TogglePin(LED_GPIO_Port, LED_Pin);1 j' M: Z+ U" t2 e- {* ~9 Q' L1 D
- HAL_Delay(1000);
测试正常,这个延时1S钟靠肉眼识别,如果有误差其实也看不出来,影响delay应该是和系统时钟有关,后续再确定是否正常; ! k4 {4 {, e! \) [( Y# N2 ^
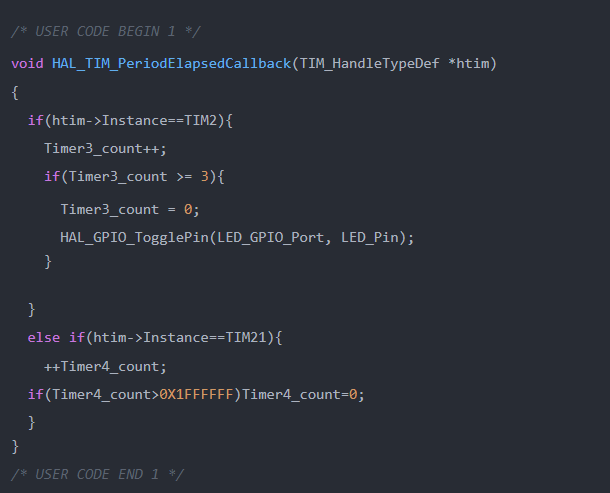
2、定时器控制LED闪烁在tim.c文件中对应处添加 HAL_TIM_PeriodElapsedCallback 函数,这是定时器中断的响应函数,当然,参数的定义(这里使用的参数只不过是以前使用F103保留下来直接复制过来的,我这里就没有进行对应的处理),相关.h文件的包含不要忘记添加。还有一个需要注意的,定时器初始化了,需要在主函数中开启定时器所以进行以下操作,LED会每隔3S切换一次 - /* USER CODE BEGIN 2 */$ T I! p4 V8 \$ X% r
- HAL_TIM_Base_Start_IT(&htim2);
1 t! ^/ r) b' I+ N1 g7 c4 S - /* USER CODE END 2 */
- /* USER CODE BEGIN 1 */
+ N9 u) X. q0 n7 ]- `9 x; d - void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)) H1 P5 S- f7 s
- {$ J$ Q- Q' q" ^1 F
- if(htim->Instance==TIM2){8 T% ~' i1 j5 Z+ }/ y
- Timer3_count++;( f/ ?# r z" J1 g, w' p' u, m
- if(Timer3_count >= 3){
8 M) g) r; F- H O3 c/ \8 m - Timer3_count = 0;3 i2 W- v1 `0 g5 u% v& P6 Q7 y5 u
- HAL_GPIO_TogglePin(LED_GPIO_Port, LED_Pin);
. _$ x4 n" R5 L5 M; O$ I - }
8 ~# O, c6 i5 i3 {) _$ y - 7 a* d$ t4 L; f6 ~: l
- }+ Y+ E- J- J& W. M
- else if(htim->Instance==TIM21){% z8 G+ [6 c5 j2 t% T
- ++Timer4_count; & @* [ f$ W" ?# B! B
- if(Timer4_count>0X1FFFFFF)Timer4_count=0;
% S' m9 s) N$ s# k! Z - }
# j) C3 |! a( k - }
1 [6 a4 C$ b) ]/ B: S2 ^ - /* USER CODE END 1 */
8 u# e& }5 ?& p, w- P3、串口相关3.1 printf函数的实现
$ L, N7 F! V) ]( S7 @" x8 b- /* USER CODE BEGIN 0 */
|* v' @. V) L - #if 1
! N" G& @ t% w7 [8 e2 N - #include <stdio.h>
" p, c& n0 ? V( M - ; z: P; X% y; \; B6 J
- /* 告知连接器不从C库链接使用半主机的函数 */: a+ U1 s0 @' @2 B5 K
- #pragma import(__use_no_semihosting)
! f: W. o9 C. H( `3 ?% F8 z) ^ - " C8 Q4 r1 V6 O0 N
- /* 定义 _sys_exit() 以避免使用半主机模式 */
1 c+ _# Q2 \ f0 y - void _sys_exit(int x)
s: }$ x/ n* }6 K" C5 { - {' ?) Z1 Y$ y2 s# Z& m: _/ |
- x = x;2 [' w8 Y0 h9 ?2 U2 i i, I; I# _
- }
( i, }) S* r4 K) } - 8 p- D, ?9 u/ H5 r5 |- F
- /* 标准库需要的支持类型 */3 I5 D; g+ w, n* f$ @
- struct __FILE
i0 R" f8 P: l _' t9 ?( l7 Q - {- f3 [) O( K% [( U" P b7 m7 x7 l
- int handle;6 W, h: }0 ~0 z8 M
- };
( ?; f2 Z- c/ i2 w" @ q
, o: |" C3 Y( D2 L: _- FILE __stdout;* B1 T2 H' Q0 k# S. u$ t1 x
- 2 c' d+ N, S9 E1 q; [" a# \) ?
- int fputc(int ch, FILE *stream)
3 K/ E6 A) U7 z- W+ J) [ - {
, g* I F1 a2 r, e) z" f; t: e - /* 堵塞判断串口是否发送完成 */! d0 a8 g- M* k$ t
- while((USART1->ISR & 0X40) == 0);) f* h3 K% I @ f- T' w3 K
7 U- g5 c; l6 y# u, y- /* 串口发送完成,将该字符发送 */# j8 e4 ?7 \5 X4 y+ D
- USART1->TDR = (uint8_t) ch;1 v3 V Y7 p+ G1 M
- # W) |2 W9 r1 Y) V
- return ch;" @: X/ M9 `: @* j/ f
- }# E0 h6 F3 U+ }9 I
- #endif
6 ]/ U4 E) d9 U7 ]5 O, W - /* USER CODE END 0 */
: g: A- y. B: ~% e8 @8 F7 R
' g( D" G" M- `- c# z w; w/ T2 S7 X8 c, O6 c' {/ J% h, R
其中需要说明的是,如果是F103 ,不是 ISR 和 TDR 寄存器,而是 SR DR寄存器
6 u+ V+ |3 A+ Z. \
3.2 串口接收不定长度的数据在 usart.c 文件中添加 HAL_UART_RxCpltCallback 函数,对应的缓存数组不要忘记定义,我们这里使用的是 LPUART1 和 我的无线通讯模块通讯(以前F103对应的引脚是串口3),在中断响应函数中把串口接收到的数据存到 USART_Enocean_BUF 中,然后在主函数中实现打印接收到的一串数据。 - /* USER CODE BEGIN 1 */
% U0 S- v( M9 V% {0 i: n& s* R, D) Q - void HAL_UART_RxCpltCallback(UART_HandleTypeDef *huart)
# ]; }# U- g+ N# j6 Z% Z3 l - {, S/ Y1 S. g) C/ c$ N. y* Z4 T
- if(huart->Instance == LPUART1){7 S8 U% ]( o: @; e1 c; M5 u. H
- Enocean_Data++;5 r% ^. p, {) `; O
- HAL_UART_Receive_IT(&hlpuart1, (uint8_t *)&USART_Enocean_BUF[Enocean_Data], 1);
1 }7 Q5 d5 A; I m. s - }
$ {8 q4 g) h7 N7 u4 o" @ - else if(huart->Instance==USART1)
7 j3 c6 C4 G* I1 Y( J - {
" ]! {1 R- }3 A. }% n7 ~. z - // HAL_UART_Transmit_IT(&huart1,(uint8_t *)USART1_BUF, 10); / q Z8 {; O8 H( E6 T
- // HAL_UART_Receive_IT(&huart1, (uint8_t *)USART1_BUF, 10); 0 z# X( E! Y8 x- d! h
- }0 `) D' D, U8 W! w7 H: T8 @
- }
. Y z N+ w* G% Q' x+ U3 V - /* USER CODE END 1 */
- /* Infinite loop */
+ Z. O8 c5 S3 C8 b4 V5 l* s - /* USER CODE BEGIN WHILE */
z+ @0 b# C6 c! O - while (1)) ~5 w& X. x' l& O G
- {
; Y- F+ `* E3 g/ U' r - if(test_data != Enocean_Data){
. [; }2 X; o0 | - HAL_Delay(7);& ?4 W: @1 G0 r) x
- HAL_UART_Transmit(&huart1,USART_Enocean_BUF, Enocean_Data,0xFFFF); //将串口3接收到的数据通过串口1传出
3 R! y, T8 }, N) M+ B - memset(USART_Enocean_BUF, 0, sizeof(USART_Enocean_BUF)); //清空缓存区
2 h! {- s# e+ W8 N/ @ Q7 k$ T% x - Enocean_Data=0;/ {% s' Z7 ]$ k, ]" j
- (&hlpuart1)->pRxBuffPtr = &USART_Enocean_BUF[Enocean_Data];//这一句很重要,没有这一句,后面接收会出错
8 v7 ? A; C1 s8 `% u4 m - }/ b" u5 N" y' s5 W( j$ S! E% m5 H
- /* USER CODE END WHILE */
: z% T: }- E5 M2 L3 O. u* d: _8 I
+ C& Q. r" \8 q U6 ], `9 t" i- /* USER CODE BEGIN 3 */- e- D5 L4 E1 @7 a9 ]1 ~! p
- }, w) G0 X, z- ^& s* w8 t
- /* USER CODE END 3 */
3 p3 b7 q D4 z( J7 }# X$ V+ `和定时器一样要注意,串口开启中断接收,需要在初始化后执行一次中断接收的函数 HAL_UART_Receive_IT ,类似于开启中断接收: - /* USER CODE BEGIN 2 */
/ [! w) q; Q, N2 E) T$ x; l# N - HAL_TIM_Base_Start_IT(&htim2);( |9 }5 I7 b5 P- l. X1 q4 W- L
- //使能串口中断接收, |; {& I% B$ Q7 m$ v
- HAL_UART_Receive_IT(&hlpuart1, (uint8_t *)&USART_Enocean_BUF[0], 1);
4 |# F7 G, |$ ^3 p0 F- G3 f0 J - /* USER CODE END 2 */
完成了以上操作,就能够实现将LPUART1 收到的数据,通过串口1打印出来 今天还发现一个细节,HAL_UART_RxCpltCallback 函数不需要再次在.h文件中申明,因为HAL库中虽然是 _weak 声明的,但是在底层stm32L0xx_hal_uart.h中已经申明了,所以在应用程序中申不申明都可以 ) I$ h+ I/ s. {# _
4、独立看门狗看门狗还是比较简单的,直接在循环中加一个喂狗函数就可以: - HAL_IWDG_Refresh(&hiwdg);* S1 j7 |2 @$ K5 S) w0 @
- }0 K* m( b9 H; a( r2 `1 d& E6 }
- /* USER CODE END 3 */
% E% K% m. c+ H# l这里我也测试了下上一篇文章我设置的看门狗时间,当时计算出来看门狗时间为6.4S,是准确的。
. `+ y i4 c2 \$ x7 q3 P( Y, l
5、按键驱动移植因为自己以前用到了一个非常好用的按钮设计,所以一直保留至今,直接上.c 和 .h文件 - /*
+ d4 u; V: B! x2 y6 F: Z( l - 2019/5/21 按键程序移植成功,以后可以使用此按键,需要研究一下( V& i* Z3 b4 M9 t+ t8 K* E
- 和以前单片机项目按钮方式类似 * @" {8 k! p7 }$ ?4 ^
- by qzh- f% `( |' N4 p# j- ?
- 2019/8/30 ; O/ a6 C4 B9 T7 v
- 确定了第三行,第一个必须是7,才能按下到时间自动触发+ s8 z# ?0 V3 G) j2 B$ Y
- by qzh
4 Z7 u5 x" {" }+ n2 z - */
5 ]& F, k1 g9 `( B Z6 W - #include "mod_button.h"* A P* U( Y' N& F
- ! D) {% M3 c( a* w
S6 R2 g2 R2 N& {- //GPIO_PinState HAL_GPIO_ReadPin(GPIO_TypeDef *GPIOx, uint16_t GPIO_Pin)
; ~( j* C5 d) d - void io_getDigital(GPIO_TypeDef *GPIOx, uint16_t GPIO_Pin,uint8 *pu8Value)9 c5 T$ C4 k9 E
- { * j0 O. Q$ [+ n p6 z( \
- *pu8Value = HAL_GPIO_ReadPin(GPIOx,GPIO_Pin);% D% N; b- B+ z# f! |1 H8 C
- }
+ c3 p( z: `2 Y! s7 [- m
8 g, L( O8 c& W$ }- void time_setTimerCount(TIMER_TYPE *pu8timer,uint32 u32timeToCount)
( G$ g, m' _+ z& L - {
! P _, ?; D+ A9 ~2 z- ] - // __HAL_TIM_SET_COUNTER
" d. |; Z/ ]) M6 U - HAL_TIM_Base_Start_IT(&htim21);
. {! w0 d% N8 F. A$ {% F - // HAL_TIM_Base_Stop_IT6 n" X9 d+ f! i& `7 h/ F) j
- // TIM_Cmd(TIM4, ENABLE);* p% L2 }1 e4 S2 P0 n3 ?" r
- if(pu8timer->on == 0)
6 n9 J5 ~( A$ |: u - pu8timer->on = 1;+ J8 Z1 h+ D: t1 _5 J7 A7 R6 _
- if(pu8timer->on == 1)5 d, [7 y7 `$ N/ ^% @0 @7 i- O
- //IntNum = 0;) f2 q W' }3 f/ G
- pu8timer->timeInit = Timer4_count;
! E8 l4 q4 u* M/ ]% }+ T$ G - //pu8timer->timeInit = IntNum;8 j; e% H2 S# Y& M8 e
- pu8timer->timeOut = 0;
- c" f* b( v! K - pu8timer->timeToCount = u32timeToCount;
7 E: q5 g( ^" b( H. ~3 t/ r - }
9 {( Z6 G8 r3 j - : G& ^$ P& a* p* k2 k
- RETURN_TYPE time_getTimeOut(TIMER_TYPE *pu8timer)5 B* V5 _( V3 h* |
- {
& Z% ^: o6 n8 r1 X. Q3 o - uint32 Temp_Val;
j; O8 ]3 ~: V% p+ i( p- n8 g - if(Timer4_count > pu8timer->timeInit)
. F' K; H- W4 a( w# j- X+ P - Temp_Val = Timer4_count - pu8timer->timeInit;& Y7 z8 e1 |) c! _9 Q1 c
- else: a9 m' ]. ]7 H: K. I
- Temp_Val = (0xFFFFFFFF-pu8timer->timeInit)+Timer4_count;
6 @" x5 [0 z& D$ g/ d* O @5 X - if(Temp_Val >= pu8timer->timeToCount)
1 K; M& a0 K% a* Z( ^' M# m - {
( ~ c. e7 V) s- r6 h6 j - pu8timer->timeOut = 1;
) y- f+ }# L; `0 w8 }7 C) b - pu8timer->on = 0;$ X, J: }) a( R! v! g c+ y
- pu8timer->timeToCount = 0;
7 O. K5 t+ W( ~7 n' v" p0 H; L - pu8timer->timeInit = 0;& t+ J. W8 q k
- }
8 J1 \8 }4 K! I) L - else
" Z0 Z" W+ y3 E( H - pu8timer->timeOut = 0;
: p: Q/ R! ~: L5 p - return (pu8timer->timeOut == 1)?TIME_OUT:OK;
, I/ Z+ H4 U5 H P' d: c - }
" k0 ]$ k! g( M' t9 U/ T
! e' [2 u# D; z: I$ k5 o& K- BTN_STATE btn_getState(BTN_STRUCT *pBtn)
( ^) { i2 g; q) `' w - {
) W. p* }. a R - const uint8 transition_table[8][4]={ 0, 1, 0, 1,
0 C# A: f* U6 c; k" ] - 5, 2, 5, 1,
( M& \# w% p' u) m - 7, 2, 5, 3,
0 `1 A# j/ L/ D6 Y6 Q - 5, 4, 5, 4,
! Z% R2 l7 S1 A3 z5 a, b - 5, 4, 5, 4,
! `9 |3 W. E+ p) C3 j& T: Z - 6, 1, 0, 1,
. ]# s- A1 A" h# a' @ - 6, 1, 7, 1,/ ~+ [2 J. e5 Q( ]3 A4 S- z, S
- 0, 1, 0, 1 };/ z* B7 f4 F$ S2 K( x! O& @6 X
- - I5 a4 ~, s7 S: h& h% d7 \
- //register uint8 u8Input;
* J$ q. O: O( X) c% j; p! j+ ` - uint8 u8Input;9 t; u1 W' d$ a6 q4 g* H$ y4 E
- // Get button state4 b" f! G2 Z8 y5 x
- io_getDigital(pBtn->u8Pin,pBtn->GPIO_Pin ,&u8Input);7 W8 M, L6 k8 u X$ G& [7 x2 h
- u8Input = (u8Input == pBtn->u8ActiveState)?1:0;
) H1 @3 Q+ z% l9 N -
3 ~' m% l9 M* j$ Y N K/ { - // Get timeout state
6 |& j3 n+ o% u" H$ b7 L - u8Input |= ((time_getTimeOut(&(pBtn->tTimer))==TIME_OUT)?2:0);
' e Z% _* j6 S/ v - : P$ U0 ]7 m5 Q1 F' E: k% ^' v
- // Get new state
; N+ G' J, u" [! Q5 j/ `7 m - pBtn->u8State = transition_table[pBtn->u8State][u8Input]; // we want only the state, not action
, i6 Q f% Y5 Q h4 D9 s: Q$ r - ) O" w& q, [; V/ L" z! E) V" h
- // Perform action % w% h1 L7 {0 D7 z# @
- switch (pBtn->u8State)
2 z1 d) I% y P; g2 n f" h - {
' ~9 F7 c3 v8 T5 H9 f - case 1:
3 n9 t) I- Y5 T+ P9 a - time_setTimerCount(&(pBtn->tTimer), pBtn->u16TimeOutON);" j D# \( q) P0 |! N
- break;
9 k i9 Y o; A2 Z! y+ b' b/ b- g - case 5:6 V s/ O8 D. p3 C8 ~' a) _ p/ M0 @+ `& B
- time_setTimerCount(&(pBtn->tTimer), pBtn->u16TimeOutOFF);: h" S1 d4 t4 G0 F' t
- break;
% U3 }# Q! {# p: L) Z - }
6 k0 z+ o: z; q6 Z - // return pBtn->u8State;- r7 p, _9 X7 G/ T, J
- //待测试1 o1 g& f9 q5 j( L K; t% c
- return (BTN_STATE)pBtn->u8State;
, O; D, c3 f H& E$ M - } * V, ?' S9 A& W2 z) h' p
" B1 d# F0 F2 [% M( s w- 6 X7 N9 H4 O: v- D! Z; P- U
- void Button_Action()6 s/ k C$ m9 V$ T& `
- {
2 b' ?9 c; Z- q! g - /*) B m6 P" t, n2 |& v
- 按键动作,模式选择
4 A8 k& T& g8 {% | - */( \# y. u! g4 q6 E4 E% c/ D5 e
- }/ I0 M& s; r& M
- #ifndef _MOD_BUTTON_H_INCLUDED" e5 H, ~8 K. b
- #define _MOD_BUTTON_H_INCLUDED) \1 n t0 J8 ?) m0 G& r
- " \+ [( W7 i2 k9 z+ H8 q
- #include "main.h": |: W [* s3 q' O' o& ~
- #include "Datadef.h"
/ H) K( Z6 v2 U# f% k - #include "tim.h"
8 [# o( E5 W9 _% n! q1 Y$ F - /*
; m( r, _, k9 n# t3 K0 x, E - Timeout ON R# k5 p- @ s% ~% P
- _______|_____/ ^' x9 y. v+ X% ?. O
- P | | Timeout OFF
# c0 |0 V& d3 N - R ___________| |________|____3 H# z3 [4 T4 n& r6 A
- ^ ^ ^ ^ ^ ^ ^ ^
' x& R4 W$ w: I8 v - S 0 1 2 3 4 5 6 7
6 \& i1 D: _' G# H1 R) @" Z
; U3 J; a$ ?# ~' ~: Q( [6 ?2 h# C& _- p- P - pressed, R - released, S - BTN_STATE
! c. ?8 x3 f2 ^ u: X W - */
0 Z3 T7 l z: s( }& u! f f6 n
" P$ Z! |% }& E$ _1 i6 j$ q- /*
) ]0 b1 O. Y: e - °´Å¥Ïà¹Ø KEY1 learn PB5 KEY2 CLEAR PB6
7 I/ o0 m* B2 Y4 ] - */8 g: N$ G7 b1 j# |2 M, J6 F8 n2 H
- #define BTN_ACTIVE 0 //when pressed, switch to GND
/ M& h+ s) t. l0 [( S0 o( T2 `
) ]. g/ E9 @' I! j; x- X! O0 A2 |; E) r
- typedef struct
: l' w7 e/ }0 @. V6 y - {
9 J v& {! d3 W6 a - // Public M5 d y8 @& D4 k# W4 R
- //uint8 u8Pin; // e.g. ADIO0. z8 O( r0 z4 y8 L2 l$ ]
- //uint16 u8Pin; // e.g. ADIO05 o; H4 S1 D/ w: X' O& t
- GPIO_TypeDef * u8Pin;
8 K* j& C- _; [$ C0 r - uint16_t GPIO_Pin;2 E- y% U0 R( ?% ^, @: d; r
- uint8 u8ActiveState; // button is pressed if (io_getDigital(u8Button)==bActiveState)& I& H2 Q2 V$ i, k6 `
- uint16 u16TimeOutON; // time the button has to be pressed to be recognized as pressed9 \: y1 e8 Z( G% A( C" h: A
- uint16 u16TimeOutOFF; // time the button has to be pressed to be recognized as released
; @* F! D+ V5 ]# `9 Z - 9 ~0 @0 U/ G V1 q, ^# {# ~
- // Private
4 |) W7 z# `' @! r- ~ - TIMER_TYPE tTimer;
- E, C, @: ~- S5 Y - uint8 u8State;
8 ] {1 q: }( q9 P: a0 t
6 `2 m( _# Q1 g! T7 x# Y0 V1 M2 D- } BTN_STRUCT;1 L' ? ]6 n/ n8 j
' K# }$ N, p- y$ ^' X7 c- typedef enum
3 \9 F, P: p0 z9 D - {
* A, }& h5 c' W$ @ - BTN_IDLE = 0," `$ }; |. ]! M9 F; K
- BTN_EDGE1,' M5 R9 j, y- b X% N
- BTN_TRIGGERED,' P3 p9 }3 u3 Z5 }2 [5 W
- BTN_PRESSED, //< most important
& R1 K0 @( J+ A5 `7 D$ S - BTN_PRESS_HOLD,
9 H# Y% H" n0 x( o3 Y n - BTN_EDGE2,- }% u3 K' X" L7 P6 j8 q5 x' `
- BTN_RELEASE_HOLD,; G! D6 I' e3 H$ o2 c) N# [+ A/ t
- BTN_RELEASED
\; r: O8 X8 S$ S( K - } BTN_STATE;
& W- @, P& x& ~
& _: W6 j8 ?, H1 [- extern u16 Timer4_count;: O. y+ Q R! _. O6 q- Z& y
- $ c) x' j, _0 a& ^7 z
- BTN_STATE btn_getState(BTN_STRUCT *pBtn);. Y' I( R: X6 G2 H. D# Q
- void time_setTimerCount(TIMER_TYPE *pu8timer,uint32 u32timeToCount); . x6 Q, v4 O+ s# D" j
- void io_getDigital(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin,uint8 *pu8Value);
7 O2 r- _- p2 S2 F - RETURN_TYPE time_getTimeOut(TIMER_TYPE *pu8timer);
$ m; Q5 r4 ^/ c$ N - ( t+ t J/ _' I
- o/ _% M. x% l' |- U
- #endif //_MOD_BUTTON_H_INCLUDED
在主函数中添加需要用到的按钮操作: - /* USER CODE BEGIN 3 */
# J4 _/ D" H5 A" T8 K - if(btn_getState(&K1_BUTTON_150mS) == BTN_EDGE2){8 R% U7 O' A( n# K* Y0 n0 D# N. ~7 l7 Y8 \
- HAL_GPIO_TogglePin(LED_GPIO_Port, LED_Pin);; j, X% Z/ V. ?" t2 p+ S
- }
5 H1 w8 z: I% p" Y( n$ S. V4 q - + a/ s! n( K8 x7 ~
- if((btn_getState(&K1_BUTTON_2S)==BTN_PRESSED)){
5 `9 H" |4 ^# e: v$ B - while(btn_getState(&K1_BUTTON_150mS)); J9 Q1 q, M" B7 S, F3 B: r4 \8 u
- }3 {( U5 S7 s7 b( j9 n
* q- O) {3 c) G/ P- if(btn_getState(&K2_BUTTON_150mS) == BTN_EDGE2){
) m8 @8 \3 V9 G( u& M( c: `; H - HAL_GPIO_TogglePin(LED_GPIO_Port, LED_Pin);# }4 }+ N# d4 U% S2 }/ }0 c
- HAL_Delay(150);2 R, |7 U- N4 c6 h$ L
- HAL_GPIO_TogglePin(LED_GPIO_Port, LED_Pin);
* \/ @ G8 o0 G5 b1 _( \" ?& ~+ u2 X - }
4 Z, u$ M/ T9 m- N9 H+ q9 X - HAL_IWDG_Refresh(&hiwdg);
0 Q. H' k5 s. [) i: f" P - }
8 [! i& u2 B i8 m) U - /* USER CODE END 3 */
测试结果OK。
, a5 D* q' x5 m0 k R- i8 X
6、软件复位- g5 E" o9 \4 k- V# ?( {
- /* Private user code ---------------------------------------------------------*/
% x- J7 x8 Q; H" B - /* USER CODE BEGIN 0 */3 Y1 V8 {& P; E# C/ I- H
- void SoftReset(void). y6 g, j3 b! {% Y# S/ \
- {
# |+ X2 Q8 k7 w" O - __set_FAULTMASK(1); // 关闭所有中断
+ k8 z; |! X" c8 ?( o, r; C - NVIC_SystemReset(); // 复位$ z! s& n! h! }8 `
- }7 z* a7 M$ f( }1 D
- /* USER CODE END 0 */
2 G" t, [; K7 k( B) U$ r$ z7 e
* P1 ~* y" p% q- M. p其实上面这个是有问题的,在HAL库中没有__set_FAULTMASK(1)这个,直接如下: - /* USER CODE BEGIN 0 */
) q: H1 J! w7 z6 N - void SoftReset(void)
+ f/ \& n7 m& w" L3 k - {
$ F% N* D" E( {$ G4 @ - HAL_NVIC_SystemReset(); // 复位
# v l6 c+ j4 V- f# @$ [, [) ~ - }
$ _' Z9 K- G- D' P* V - /* USER CODE END 0 */
' h" m3 [& g4 c或者直接用HAL_NVIC_SystemReset();这个函数在程序中就可以; 小结,基本上项目上使用到的串口,LED,按钮等功能都测试过了,然后我还得把通讯模块的底层一些驱动移植过来,其实也就是根据通讯模块的串口协议进行的一系列操作。这里就不说明,等今天完成这部分,下一篇文章会来写一下通过IO口,软件模拟的I2C接口测试。 x0 C& U) ^. Z- U/ N) e
转载自: 矜辰所致 如有侵权请联系删除2 I8 ?/ [+ ?- a, P# h/ p2 x
" L6 I% i, S( m( s+ |
2 n7 x$ r* h" G+ _
|





 微信公众号
 手机版