/ m3 k4 d: T- {2 d$ A. j+ V+ Z
7 U( F$ ~* w! |6 Y1 r3 m2 |
% D- G4 T3 J: G+ q) D' T" W o很多STM32芯片里往往内置了专用的ADC通道,比方用来测量Vrefint,VBAT的分压或温度传感器的输出电压信号。不同系列所内置的模拟信号通道可能有差异。这里以STM32G4系列为例,它内置了对应于Vrefint,VBAT的三分之一分压和温度传感器的输出电压的专用模拟通道。
4 z6 p2 H8 D- U& x2 z$ A. _6 \2 B3 R' [% R1 y0 Z
8 ]: u0 z7 p. h* X Z5 H
# Q7 h' z! K- j3 i; s
7 W0 r( g/ q" N4 X# ?3 r8 j' e; d# }- Y+ e3 i0 m4 v( F+ R
下面的示例就是针对上述3个通道进行ADC,并测量相关电压和片内温度,最终得到3个结果,分别是VRefint电压,VBAT的电压,片内温度。7 @/ T" K, ]0 x) `6 h# f0 |
/ H: F* f+ i7 W% z$ v
* e8 ~4 x8 j7 A8 v' w6 x
, O! q4 ?" E/ C" b& h& h实现过程是这样的,大体分四步:【有点点麻雀虽小五脏俱全的味道图片】
; g* N8 ^. a6 s2 r% |5 F9 X; r- L) |6 Q; l5 f! U( _
1、TIMER1 更新事件触发ADC的转换;" t$ y5 i1 S7 V9 _9 b
# u# ~0 I, M5 E7 `2、CPU基于EOC中断获取ADC结果;
7 \# D5 L* y9 A7 I; H. Z1 G$ t. U/ O8 U1 v: G! a5 }
3、对ADC结果进行换算,得到电压值和温度值存放在特定内存位置;
$ l5 R5 c' @# m! q' u6 X! v! D7 u; y2 z5 x
4、基于DMA传输通过UART将最终结果在串口终端显示;, R" ^& z2 T0 \: \% t! }
$ m! k0 {1 Z% V( ?! S$ h4 e
其中,TIMER1的CH1输出PWM波形,其更新事件做ADC的转换启动信号。每次的TIMER更新事件触发ADC,3个通道扫描方式转换。这里的UART使用片内LPUART,使用它主要是考虑它跟板载虚拟串口直接相连,没有其它特别用意。
! \) G* s. _& E+ J& Y; S6 J9 d/ l) L2 q$ k0 B
5 ?5 w, x% c1 Y' u9 }6 M- `. K* I$ r% z9 k8 B/ ]! y* N
我使用STM32G474Nucleo板来进行下面实验。其中VDD=3.3v,VBAT与VDD相连。另外,ADC模块的参考电压也是3.3v.
! c# n* V j. i4 a: T% ?, u- w
8 N! K. U) x; W! _使用CubeMx图形化工具进行配置,先看TIMER配置:
. g8 K& U$ G; Z. c
1 J+ f& m( M t8 ]0 `+ O
2 F- n7 v @% H9 [! Z; l! q: E9 V5 m. b, c* d' ]' G
再看看ADC的基本配置:
( n4 B) K' N$ J h% m- v3 u
+ T6 C. d1 T% f4 `0 q. f' J5 y
) l7 v6 h! L+ T0 o+ ~% U7 ^. P/ V4 w0 i
LPUART的基本配置:
+ l+ }/ [. _! ]0 {+ {0 U" U- ?2 [, R1 k, M, N" _3 Z
. Q: B s0 K) s- N+ E
9 X" W" \, S( c( Z% d$ s) n! ?0 c
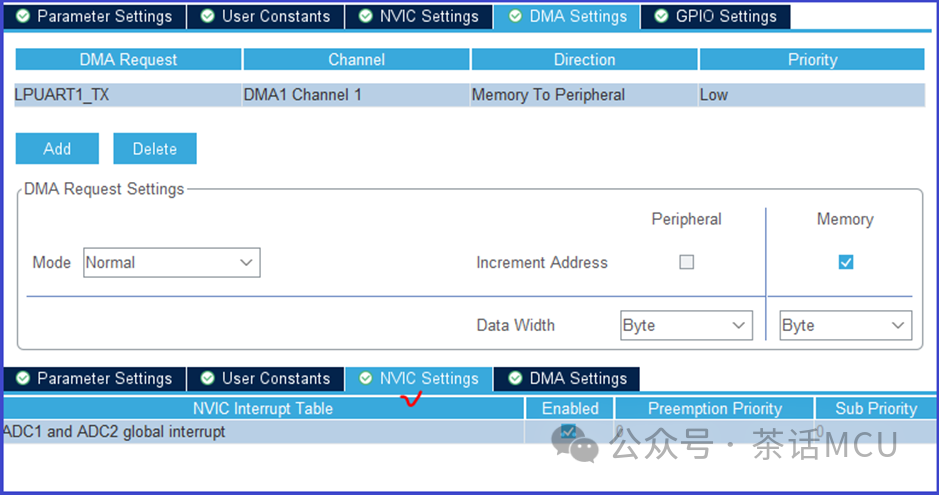
因为要使用ADC中断和UART的DMA传输,记得做ADC的中断响应使能配置和LPUART的DMA配置,这里只使用UART的TX DMA功能。3 N7 Q! N Q( Y5 y
6 p( G5 ]3 \5 t2 z8 M
$ p$ O6 T) l: O" E7 g1 ^5 d9 U
* b& h# Q+ h% S% U' Z使用CubeMx主要配置主要是上面这些。
1 m: [) Q: ~+ @
/ _0 k5 S# T" { S: S& {, c' y3 `在组织用户代码前,先简单介绍下片内温度传感器的内容。该温度传感器针对不同温度有不同电压输出,其输出电压跟温度呈线性关系。ST公司针对片内温度传感器在两个特定温度【30℃和110℃或30℃和130℃】、基于特定参考电压【3v或3.3v,不同系列以数据手册为准】生成了1组校准值并存放于片内特定FLASH位置。
- h# }' O' z$ { d0 N* k5 y( j1 O1 X) K9 ^6 s, V9 `: S/ e" W3 L
STM32G4系列的校准值是在参考电压为3v,30℃和110℃条件下的两个值,在数据手册里还给出了校准值的片内存放地址。' L9 |2 H( c) [& D( T3 V
$ V) ? C9 f1 X# u" p8 ?; g; x! ?% w( E' g2 K1 S6 o
# U; [% \0 c0 R: o! z1 R9 o
针对这个温度传感器的使用,ST公司在参考手册里还给出了计算公式。其实,有无这个公式无所谓,我们不难自行推理出来。【TS_DATA代表某时刻测得的传感器输出电压对应的转换值,TS_CAL1/TS_CAL2分别表示在30℃和110℃条件下基于传感器输出电压的转换值。】
n7 x1 T( _2 L( u* q- Q! q
0 E$ \( Z. v5 I: l1 O3 _4 ]1 @* S- B' ^& d: a
$ B" \. x% j4 F0 W
另外,前面提过,ST公司在手册里给出了温度传感器的两个温度下的校准值,但要注意生成校准值的ADC模块所用参考电压跟我们实际应用时AD模块所用的参考基准电压可能不一致。如果不一致,就必须将ADC值换算成同一基准参考电压条件下的数据。目前在ST手册里也特别强调这点了。我把上面一副图再贴一遍于此【见黄色语句提醒】。
2 q' W# t: u% t# m! v. G8 R! `
0 [5 u& t# g; X3 h6 A) k* u0 j$ g3 d5 B6 [8 g
关于这点,我们也不难理解。同一待测信号、同一ADC模块在不同基准参考电压下转换值往往是不一样的。见下面示意图加以理解。
. _7 J( b$ D( h4 k% a$ s
" o3 N; l2 {8 _& k, P
. B5 u, J- o6 \4 k( p0 B% _" u4 k5 d) v$ _- Y% p
完成各项配置后,创建软件工程。添加必需的用户代码:( P- q+ x4 \6 w$ k
# R3 ]- i, B% M$ B) X- #define TX_Timeout (9999)& }$ t# P0 ?0 r, r
! D9 u4 Q' @3 L8 Y2 T- #define TS_CAL1_ADDR (0x1FFF75A8) //用于计算温度传感器数据
+ m4 K$ b( K# q - #define TS_CAL2_ADDR (0x1FFF75CA) //用于计算温度传感器数据3 c" }% J6 b0 B
$ o: b- c: V- L; [$ `- #define size1 (40)* {0 Q$ h E P- `
- 4 O% O' H- E8 ~; `
- char WDVol[size1],BatVol[size1],InVol[size1];
+ Q0 _3 E3 j- w7 {$ H0 D" {" f - 7 i) Y: X: y) `% u6 u' g
- uint16_t ts_c30,ts_c110;
$ ~- M: B) M' R1 A1 k - 3 T6 c3 F% I2 w
- uint16_t ADCResult[3],convCNT;2 ~- \ u" m" h; z, f9 j* c" H- w
- 1 e. ~* @4 {8 s. v6 j" K
- volatile uint32_t Completed,EndofCon_Flag;5 m* [" t; \( A( E) }
- 1 A. V/ L7 G9 `2 K
- float VBATVolt;//存放BBAT电压最终结果* o) s1 O" `. N- W! ]! s& S: W
- float VRefint; //存放Vrefint电压最终结果
5 Y' Z, v7 Y& Q. d. @, F( ^ - float Temperature;//存放片内温度℃最终结果
4 ]1 D/ \" ?6 {8 ^3 K
+ e3 {3 R# F" O: Y5 a5 W" j- int main(void)4 {9 I2 l5 ?3 U+ I! ?( m
- {
5 r D7 ?$ s( F - /* USER CODE BEGIN 1 */$ w/ L0 X9 r+ u! K1 Z) Q
- % i/ t, p! E' i( m2 S
- /* USER CODE END 1 */+ _$ W8 o) z, j" Y
- % i% p& X7 \7 G7 l) `
- /* MCU Configuration--------------------------------------------------------*/
% s) m0 o; M& B7 j8 n# |
; M) i2 [) w; v3 y" G6 ?$ g; s- /* Reset of all peripherals, Initializes the Flash interface and the Systick. */
. j0 V9 _* T7 f - HAL_Init();
: Y" }; ^2 C" w. n0 Q: ?9 z
3 E% u" C4 U4 \1 a- /* USER CODE BEGIN Init */- [9 a1 b: L" \; o9 z% ^( H2 g
@% W& C1 z, N- /* USER CODE END Init */
3 ` x$ ^+ x# |8 ]3 y - # P& i8 Q' I/ g3 }
- /* Configure the system clock */
9 B( o! y! J/ i3 D/ X - SystemClock_Config();
9 X6 F# `6 w# B$ o' | - 2 X" H5 b* c3 l0 {1 V
- /* USER CODE BEGIN SysInit */
0 @4 y: Y1 p6 K1 a - $ a& o9 \( F& v: U7 Q3 R
- /* USER CODE END SysInit */* a1 l% C, ?8 f/ v
8 p* M5 P3 E5 Y% }- /* Initialize all configured peripherals */
% U+ L* X0 r6 ]3 H4 p - MX_GPIO_Init();
l: J! ~4 G; z# w/ t- L - MX_DMA_Init();1 b1 [5 w. W( y8 b
- MX_ADC1_Init();8 z4 G# q. P* g' y0 G4 U7 V6 i: F
- MX_LPUART1_UART_Init();
% v) N0 @2 ]0 P: a) X - MX_TIM1_Init();
# j9 R% y/ U6 r, l4 W! U: J - /* USER CODE BEGIN 2 */
: Y+ O8 G5 U& ]- O/ j
% w4 O9 r9 f8 [- ts_c30 = *(uint16_t *)(TS_CAL1_ADDR); //读取30℃时的ADC校准值/ n7 m! @& x' N& {: I& O1 k
- 4 {; U/ ]& S4 K+ r' Z8 Q- H& d
- ts_c110 = *(uint16_t *)(TS_CAL2_ADDR);//读取110℃时的ADC校准值
6 I# p& o& x! H6 N: y& d8 F
8 |$ ?4 w# Y' ^, ?5 u; @3 W7 X- HAL_ADCEx_Calibration_Start(&hadc1 , ADC_SINGLE_ENDED);//ADC校准
, w2 v* P0 {& i1 _
% J, b* z2 o$ P5 m* M- HAL_ADC_Start_IT(&hadc1);//启动ADC并开启转换中断
8 J" D; Y7 L1 `; r; n3 [ ]* r+ ^) s. h - ( h8 t9 F* g; }# h
- HAL_TIM_PWM_Start(&htim1, TIM_CHANNEL_1);
: e s; x8 x+ c4 Q - + V) N6 G+ n' Q
- * D6 e4 H; i: k7 `* e& ^
- /* USER CODE END 2 */
5 j. B$ m" `% B$ F; P
. P8 g/ x' h6 |4 n s2 i# h& A5 N- /* Infinite loop */
' h6 ]8 y0 w5 Y: J( h5 Z. o - /* USER CODE BEGIN WHILE */
1 j6 @5 `6 W/ C) _: {' E8 J& v - while (1)
" ~: J1 n0 T/ f: y0 D( j - {
Q3 Z) n+ @" m) I" l6 C8 x - /* USER CODE END WHILE */1 R! o; K7 i6 T4 U
4 z0 {& p/ U: V* q1 s% ]! R- /* USER CODE BEGIN 3 */1 }+ K8 ~( f! }. _- O% q3 j" w' G( Z
1 g% V9 q2 r5 V% e- if (EndofCon_Flag!=0)0 s) c$ e* I R2 g; s" o- }5 ^
- {
; z h5 K' {2 @* o) B1 a5 j - VBATVolt=(ADCResult[0]/4095.)* 3.3 * 3.;
/ o: Z; S) I, Z3 q1 |* r. S) D
0 G2 k/ Z+ K) E% c0 K+ v6 Z( w- VRefint=(ADCResult[1]/4095.) * 3.3;
& E' w( m3 S$ Z" e( ~
3 R- t% l" c% J( U# Y3 F- Temperature = 30.+ (88.*(ADCResult[2]-((ts_c30/1.1))))/(ts_c110 - ts_c30);
^6 ^! b" O0 Y5 [$ _- o. f - # H; M1 C, |" v8 s0 ]/ j( h
- EndofCon_Flag=0;
) D, y, R2 U, }) H$ G1 @0 K/ J - 8 F. H9 a9 g* i6 ^
- //HAL_UART_Transmit(&hlpuart1, (uint8_t *)WDVol ,sizeof(WDVol), TX_Timeout);
$ I, C/ a/ A/ _) u/ L& x - * q- [$ d- O8 m$ h, t
- HAL_GPIO_WritePin( GPIOC,GPIO_PIN_3,GPIO_PIN_RESET); //for auxiliary test
+ |" e5 `" n- g% ~' J. k - 3 E1 s. x9 g2 q8 i
- HAL_UART_Transmit_DMA(&hlpuart1, (uint8_t *)WDVol ,sizeof(WDVol));
* w# ?( B( A) ~! i* K. ]. m4 e0 _ - - d8 x; B9 Q6 s) q- Z3 u' Z; H
- while(Completed==0){}9 l% t* `2 {' s) N" c
- Completed =0;) N, e X6 x5 r; B& O
2 @6 w9 L. w) w) @7 a/ z* C- $ ]4 j8 K5 j3 R% C2 Y$ }: n5 B
- //HAL_UART_Transmit(&hlpuart1, (uint8_t *)InVol ,sizeof(InVol), TX_Timeout);( I9 P! v% I# f( b9 M/ d* K
- HAL_UART_Transmit_DMA(&hlpuart1, (uint8_t *)InVol ,sizeof(InVol));
$ u/ a9 H1 { i9 N, R. ^: D& W - - @+ h% x; X7 ]
- while(Completed==0) {}; N) L5 t4 Q' Z" z/ Y0 x: g& p
- Completed =0;. O/ l( @' j) Q/ Q8 Y$ x
- " M2 h! t" h, F+ _6 O% C
8 p9 h1 g3 m u0 H3 }8 J- w" h- //HAL_UART_Transmit(&hlpuart1, (uint8_t *)BatVol ,sizeof(BatVol), TX_Timeout);+ ]; {& ]5 q0 W) r. T
- HAL_UART_Transmit_DMA(&hlpuart1, (uint8_t *)BatVol ,sizeof(BatVol));% n# i, s/ W: p
: K: j, f$ X: u' A! i- while(Completed==0){}0 X$ R1 [" l5 z9 z+ g) N1 A1 G* d
- Completed =0;
* v2 S2 b. T' _; ?9 s. ^. V8 p
* L- O1 G* Z; d" S- HAL_GPIO_WritePin( GPIOC,GPIO_PIN_3,GPIO_PIN_SET); //for auxiliary test3 T: Y5 ~9 X& C
- ! S, [4 C2 i& v! y
- } 3 p& s7 _7 U {) i. J' M* @4 m
- $ }- J/ V9 O G. \& u1 N
- }- o7 S5 x3 i6 `' C
- /* USER CODE END 3 */3 f) Z1 ?" l7 w5 q0 [
- }8 @/ |' Q, k5 q4 h& w3 ^5 f
, ]* z/ e) Z1 P7 @+ V- //ADC EOC 中断回调处理函数
' p7 i) Z, U# S% Q- y* U1 T - void HAL_ADC_ConvCpltCallback(ADC_HandleTypeDef *hadc)- A" @ y. X9 H, m9 n2 y" G
- {
( x9 P' N1 n- u z - / R- ~7 A8 W3 H/ m1 j+ E) X
- ADCResult[convCNT]=HAL_ADC_GetValue(&hadc1); //获取转换结果并存入数组
$ a/ u9 }) Y4 \# J- M. n! r
! U" ?, e/ {6 F o( H- convCNT++;5 v1 z& s0 F$ Z- ~. F2 ^
( E, P! o Q) O, D! d7 ]% r' M- if(convCNT==3)
2 g: X; |& t0 D6 Q* L$ j7 j' o - $ g$ T8 A$ _5 R3 R* \$ `
- {( _9 o7 P' u: r& E, b4 A" u! y
- convCNT=0;8 y" g: _: l( p( Q* x* ^3 J
" i/ N' v' Q- V- EndofCon_Flag=0xff;
$ [/ V; B! e& q- l
0 c* c N, K$ j- sprintf(WDVol,"Internal PN Temperature: %5.3f \r\n",Temperature);
; ?3 l0 s; g( j, W& t! L
# J: y3 K. l( B+ ]- sprintf(InVol,"Internal Reference Volt: %5.3f \r\n",VRefint);
2 f* i7 }" s. j( z5 O" [( U' \
% Y4 k3 O# N, p5 K- sprintf(BatVol,"Current Battery Volt: %5.3f \r\n\r\n",VBATVolt);
& S9 V0 k* C0 l/ |% V& z - 3 x9 W) Q8 T3 A1 u5 p
- }7 x% h; {: c' y% U6 Y: L. W
! c' o. c6 ?6 m: q- }
" E* M) ~- R( D, ], ?2 j9 D
) O! a6 u: v7 ]/ o; ^9 h- //UART DMA 传输完成中断回调函数0 S f' E9 ]7 S1 s; }* d8 e
- 8 ?& Y: U( g8 s
- void HAL_UART_TxCpltCallback(UART_HandleTypeDef *huart)( |5 W8 X# j) }% w$ L( ~& G9 v/ m5 C
- {* W2 o; `/ w6 \/ A, {9 e' S( {
& q, Y2 R, |$ F) R% z# }- Completed=0xff;
4 Y; F0 p2 `. i& X# K7 C - }
基于上面的配置和测试代码,我们就可以看到最终的结果了。定时器周期性地触发ADC,每得到3个ADC结果就进行数据处理,然后通过UART以DMA方式传输到串口终端。注意VBat电压是测量结果再乘以3得到的。. R3 y) ~2 B* y) x# [+ I# ~
( G1 W3 Q: N+ p5 ]* F5 l! F! |. q+ _5 P l$ L, @2 F. D, `1 Q
+ `1 U0 Z$ n7 E: K8 A
9 z# I. j2 F# h# L
; A+ t! B0 Q( ?, n) ?0 c针对上面的应用演示,最后给几点相关应用提醒:# \( X6 o) c7 X7 m/ |; U E
; y) Y. P- Y# b3 t
1、针对温度传感器做测量时,校准时使用的参考电压与实际应用不一致时要做换算,换算成相同参考电压的数据后再做计算。这点前面也提过了。
# n+ i' L/ D; J9 h+ {: c/ Z7 D1 h# ?6 O! T; N) M( ]4 i% f
2、使用TIMER的TRGO触发ADC,如果选择类似比较事件、更新事件来触发ADC时,此时ADC对触发极性的选择是无效的,或者说ADC的转换仅依赖于触发事件时间点。如果是选择TIMER的Ocref信号作为触发源,此时ADC的硬件触发的极性选择是有效的,可以是上沿或下沿触发,甚至是双沿触发。这时就得根据需要选择合适的触发沿。【可以进一步阅读本公众号文章《STM32定时器触发ADC的时序话题》】
5 {/ v& ?! o: n0 z/ I( n
, \5 [! `$ w g8 A# I/ |3、这里使用UART的DMA传输依次显示三个结果于串口终端,三个启动UART DMA传输的函数须保留适当时间间隔,即等上次传输完成后再启动下一次传输,因为这里每次传输使用的是同一DMA通道。否则没法全部正常输出。比如若把上面3次UART DMA传输的代码改成下面这样子:
* O4 E( w1 j7 ?/ B3 H
9 m2 u; b8 S, `2 m% d- HAL_UART_Transmit_DMA(&hlpuart1, (uint8_t *)WDVol ,sizeof(WDVol));7 t, ~* j9 o4 [; w
- 6 B0 q* g7 o, w6 b* O8 ]
- HAL_UART_Transmit_DMA(&hlpuart1, (uint8_t *)InVol ,sizeof(InVol));
9 K1 K8 V- y& e' x
, D8 U0 E% c6 \. N, K- HAL_UART_Transmit_DMA(&hlpuart1, (uint8_t *)BatVol ,sizeof(BatVol))
这时输出结果会变成下面的情形,总是只能看到一个结果的输出,即第一次启动的DMA传输结果。
! b6 {8 X) Z5 M3 y0 C# R- f2 }' @& l9 x8 y* W( t
: D% \$ z: W/ Q+ ~: v' \
" [) {7 H. g' d9 ?# Y1 {如果想省事点,直接在相邻2次DMA传输间加上合适延时也行。我这里根据DMA传输完成事件来决定执行下一次发送。在DMA传输完成中断里设置Completed变量为非0值表示当前一轮DMA传输完成。
+ X! b4 f( q, o/ ]; k8 k" U1 \9 G: R; I! H+ I: W2 w( o: i
4、对于那些在中断和主程序里都会被访问的变量,记得将它们冠以volatile。& n8 A$ f1 ^3 M. j# I0 c/ ?
! p5 M; Q' i+ j' t9 Z/ s
下图的三路波形是我调试时辅助使用的。
. R B' D0 b# @% n
0 j) k1 G1 R9 t9 i6 K' P% `第一路表示计数器的计数变化,显然是单向向上计数模式。
7 y1 G; R5 M* S5 Y& H# t& X; }: n+ {" f: p5 |# Y1 e1 M
第二路是TIMER1通道1的PWM输出波形。6 i* b( Z c2 p, t
* H# f( {, Y3 j W/ M8 u$ p
第三路是我每次基于DMA实现UART发送时拉高拉低的波形。平常管脚电平为高,在实现DMA传输过程中拉低。
! [ t" i$ E6 p1 p* [0 d: Y7 z. z; Z* Y
" H+ m5 H$ J' b3 o
0 @! R8 r! M, x) E8 U6 x如有侵权请联系删除7 K/ ?, [9 H' @
转载自: 茶话MCU0 J* f5 U0 E& _- T! x) I% ^$ X
9 V$ u8 g. `1 w9 Z5 `3 {
$ C7 R5 |" A( x2 Q) p% V6 l
, r G( I: h% S3 e- B |







 微信公众号
 手机版