1. STM32F7 IO资源:
/ Y* k: w5 K% ~) n九组IO:x=A/B/C/D/E/F/G/H/I- J7 M i, _6 ^
可实现八种模式:
; V' }" K, M' ?) V2 U8 N9 y输入浮空
. v2 a' ~* s8 S# ?2 I输入上拉
9 F; o8 ?8 H& M4 f$ K* x输入下拉$ J$ [/ a+ h, W8 L$ ~
模拟输入: L! _" q% z+ a! P) h/ w5 B( ~# V1 d
开漏输出
6 u2 E% s+ U: |推挽输出7 Y7 L7 x+ e# b$ F5 `3 z
推挽式复用功能
* Z5 o* t3 G3 i! u' k" B开漏式复用功能
! |' P% j$ A$ {: m+ D2. 初始化相关寄存器:
. K! R: c7 G; m& w) W* D) }MODER:控制GPIO端口工作模式
& |: s: V" v- N! q6 n5 p$ \' b! [" d$ c6 I
$ Y6 j' g' G4 e
/ \4 T! F, k: G& d6 s1 Y( a+ M
默认为输入模式
6 V. I4 v3 U* u
& R5 X# M0 e! Y
; c! H& _5 |8 r; G4 o( |OTYPER:控制输出类型+ [5 O$ L% X, F: D- i( D6 \
o) v3 I! N$ G; R& _0 y2 N6 V) V6 A4 g
/ q( s% u5 B+ T$ W0 t
推挽输出:可以直接用于驱动负载电路,无电阻分压+ e8 Z" W& N. \
输出开漏:不输出电压,低电平接地,高电平不接地,无法输出高电平! C! p0 s0 e6 J% l- R( u5 y6 j/ I4 [
. G1 d+ t8 L- L3 e
- q0 Y |2 s! _3 x5 N. r. k, b% tOSPEEDR:控制GPIOx的输出速度0 u! a! E8 X2 E) f) ~0 `
0 H& `4 a) g' t# E" K3 J' ?- G( {, f; r4 Y0 a$ K* s* |
K; h; ^! A1 J$ E4 U( k
PUPDR:控制GPIOx的上拉/下拉/ ?( i- B- f8 W) r, S& ^8 ~
2 ]/ y+ C5 B, b
$ Y7 W* `+ n/ J# r# ^* ~! S) m' _
关于上下拉的设定,左边为上拉及输出一时为低电平,输出0时为高电平,下拉反之。图为上拉输出,输出高电平时,则开关闭合6 }" h& f% @% y0 }: x
- e# q: N( o* W o& }) y' _. l
% X- k+ }4 B9 B; r. L$ g# B+ J
7 J' s! Q# H( o) K: Y/ D初始化方法:
. a |3 G, J! H8 v配置相关的结构体并调用以下函数:
/ `& L8 g3 ^7 e# ~) z- typedef struct {
1 o2 Z( X* H0 g/ I6 U - uint32_t Pin; //指定IO口
0 Q6 z; l2 e1 l - uint32_t Mode;//模式设置7 x T* Y( r/ D+ K
- uint32_t Pull;//上下拉设置
! e4 q9 @. X3 y- y. A- C! @ - uint32_t Speed;//速度设置
7 [2 F: m# k" d3 a% G - uint32_t Alternate;//复用映射配置
3 C9 {4 u8 y3 ]% L% s - }GPIO_InitTypeDef;
, O+ F& @, m, ]$ s! m - void HAL_GPIO_Init(GPIO_TypeDef*GPIOx,GPIO_InitTypeDef *GPIO_Init);
% [6 T0 X1 g, _7 i4 N0 t - //例子:- _1 X4 }! R: y# Q7 |4 _6 w4 c5 P
- GPIO_InitTypeDef GPIO_Initure; C( }1 O8 ?! m8 N( V- T, B
- GPIO_Initure.Pin=GPIO_PIN_0; //PB0 GPIO_Initure.Mode=GPIO_MODE_OUTPUT_PP; //推挽输出 GPIO_Initure.Pull=GPIO_PULLUP; //上拉 GPIO_Initure.Speed=GPIO_SPEED_HIGH; //高速
* c( A2 ^2 G R5 Z - HAL_GPIO_Init(GPIOB,&GPIO_Initure);
- O! ?& `$ ]! V' e: y上面代码的意思是设置 PB0 端口为推挽输出模式,输出速度为高速,上拉。7 j) o6 }$ o# o' N6 B4 B
2 K! `; Y9 S) S' f9 l1 @3. 实现IO口输出的控制
3 |" M$ F Y P2 d- Q: S. ]相关寄存器:
" |/ t; x& |8 Z7 n1 L* TODR寄存器:2 |7 v' T0 t- i
y. m! F/ Y( m# z1 d; M# q
: w$ M! c2 N s6 V
0 D# z! x+ t* |% v( V! @5 }+ N) y1为高电平,0为低电平. G: X/ H0 Q: z4 I1 I( a
BSRR寄存器:
7 b9 u6 F# S1 d* l1 O4 R3 Z( w6 `+ x; t( C+ l1 T" I+ ]. S
. S; N( l* U( N' s
0 h0 L1 J, g4 f) ~, w对于低16位(0-15),我们往相应的位写1,那么对应的IO口会输出高电平,往相应的位写0, 对 IO 口没有任何影响。高 16 位(16-31)作用刚好相反,对相应的位写 1 会输出低电平,写 0 没有任何影响。也就是说,对于 BSRR 寄存器,你写 0 的话,对 IO 口电平是没有任何影响的。 我们要设置某个 IO 口电平,只需要相关位设置为 1 即可。而 ODR 寄存器,我们要设置某个 IO 口电平,我们首先需要读出来 ODR 寄存器的值,然后对整个 ODR 寄存器重新赋值来达到设置
% T( v0 L/ U/ D' j& y某个或者某些 IO 口的目的,而 BSRR 寄存器,我们就不需要先读,而是直接设置即可,这在 多任务实时操作系统中作用很大。
1 A" @& }- H" X+ s; B- A7 ]( w" l
) O& W" f9 i" T% l$ d0 d+ g2 s! S# ?$ N3 q3 [
设置方法如下:
. P. n% ^- b; F3 o8 v& ^* K- GPIOA->BSRR=1<<1; //设置 GPIOA.1 为高电平
8 }9 [. P2 d. e9 n - GPIOA->BSRR=1<<(16+1)//设置 GPIOA.1 为低电平
- p3 j0 d+ _4 d0 `7 i! ? - //使用函数来进行操作:" ?0 o1 W: a' D- ^
- void HAL_GPIO_WritePin(GPIO_TypeDef* GPIOx,uint16_t GPIO_Pin, GPIO_PinState PinState);, t2 K1 a8 M. c) l4 r# K
- HAL_GPIO_WritePin(GPIOB,GPIO_PIN_5,GPIO_PIN_SET); //GPIOB.5输出高" }4 z0 ^) m5 O0 ^* L9 }- d
- HAL_GPIO_WritePin(GPIOB,GPIO_PIN_5, GPIO_PIN_RESET); //GPIOB.5 输出低
; ?. o- }. e8 R4 W( z, L通过以上方法配合时延函数,能够实现IO端口的数据输出# ?& X ^7 N( b2 m; L T" Z
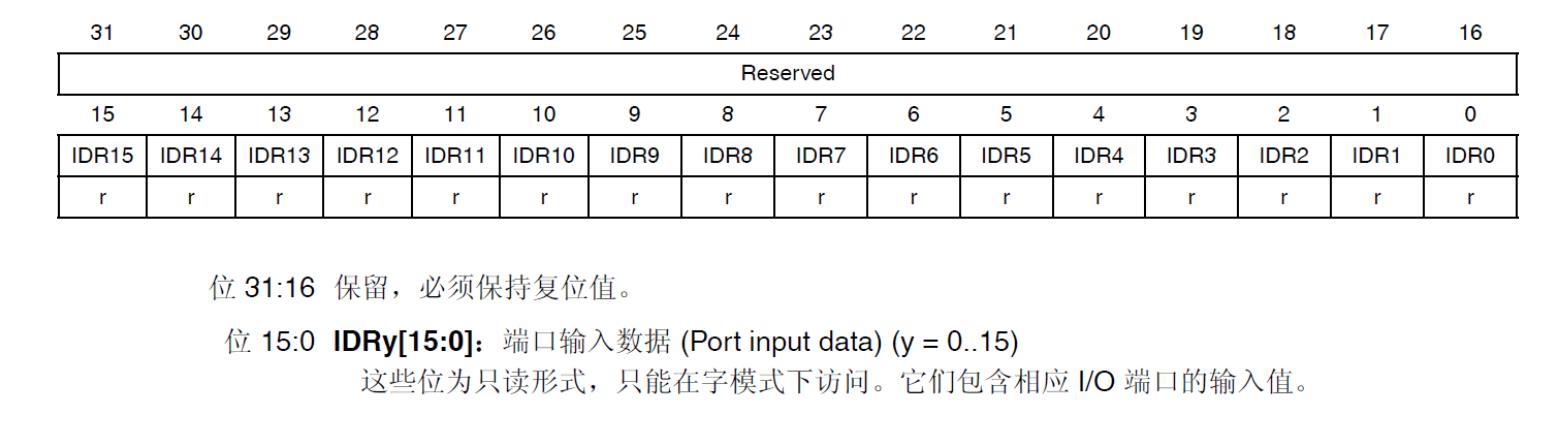
3 Q4 b( L% P0 d; H) LIDR寄存器:
. G; c T+ c0 N
! \; S9 Q" ^4 W3 x8 G# \) n- z& ] 该寄存器用于读取IO的电平,1为高电平,2为低电平! a. ^0 x. w; m# w8 k
0 ^! r) {8 x" G+ J! I2 U
- GPIO_PinState HAL_GPIO_ReadPin(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin);9 e! T+ \3 v! Q0 [! B
- //例子
2 j- I! Z1 T y& [2 U! I1 `( X - HAL_GPIO_ReadPin(GPIOF, GPIO_PIN_5);//读取 PF5 的输入电平
; T/ u, B6 _( m+ m. ?+ I+ U# L操作步骤:2 U F$ Q: L% z6 W8 \9 p
使能 IO 口时钟,调用函数为__HAL_RCC_GPIOX_CLK_ENABLE(其中 X=A~K)。$ O" W6 w8 J1 ^* P% P! Z
初始化 IO 参数。调用函数 HAL_GPIO_Init();
* [4 R9 q. N; l$ |/ R0 U操作 IO 输入输出。操作 IO 的方法就是上面讲解的方法。, a; q7 R% \' E0 x" S! F W
- //例子
- C2 y0 z( Z! D8 a$ L - //初始化 PB1 为输出.并使能时钟 + N s: p q8 `
- //LED IO 初始化
$ l% H- Q- q! \# k1 T7 E - void LED_Init(void); r$ K8 d# {$ m1 \
- {& o7 F4 s+ r) m4 s" {. }5 N
- GPIO_InitTypeDef GPIO_Initure; __HAL_RCC_GPIOB_CLK_ENABLE();+ w( K) b2 o1 a7 d s {" }
- //开启 GPIOB 时钟
% D/ H! }# E' Q6 K - GPIO_Initure.Pin=GPIO_PIN_0|GPIO_PIN_1; //PB1,0
& H' Z, D' i" {" [! Z - GPIO_Initure.Mode=GPIO_MODE_OUTPUT_PP; //推挽输出
; ^( F! [& @! B F9 B0 q - GPIO_Initure.Pull=GPIO_PULLUP; //上拉
9 [2 B7 k. Q& p7 x; J- @4 q - GPIO_Initure.Speed=GPIO_SPEED_HIGH; //高速
* y1 B% t' m% w/ o+ V2 M+ j - HAL_GPIO_Init(GPIOB,&GPIO_Initure);
$ x( Q) t9 z! O$ N5 ^: Z - HAL_GPIO_WritePin(GPIOB,GPIO_PIN_0,GPIO_PIN_SET); //PB0 置 1 ,默认灯灭
! [& a6 g$ i0 ] - HAL_GPIO_WritePin(GPIOB,GPIO_PIN_1,GPIO_PIN_SET); //PB1 置 1 ,默认灯灭 _, Z5 j t5 o) }# c/ }: b
- }: K; s+ _+ d! f& Y
- //在循环函数添加以下内容实现IO口交替输出:/ ]$ Z/ H M6 p8 b- c
- while(1)
2 Y( b9 U0 L2 ]! X - {3 b- e# \, B$ ]1 w- _- Z
- HAL_GPIO_WritePin(GPIOB,GPIO_PIN_1,GPIO_PIN_RESET);
# A# y9 m V4 Y! f - //LED0 对应引脚 PB1 拉低,亮,等同于 LED0(0)/ I2 ^) G2 a" F( s# z
- HAL_GPIO_WritePin(GPIOB,GPIO_PIN_0,GPIO_PIN_SET);
5 G) M0 T6 w; P2 O - //LED1 对应引脚 PB0 拉高,灭,等同于 LED1(1)4 j4 w+ a9 m3 N( z
- delay_ms(500); //延时 500ms HAL_GPIO_WritePin(GPIOB,GPIO_PIN_1,GPIO_PIN_SET);
% C" N0 |5 E( r, s - //LED0 对应引脚 PB1 拉高,灭,等同于 LED0(1)
9 T* a% n6 M- C/ M' Y7 i - HAL_GPIO_WritePin(GPIOB,GPIO_PIN_0,GPIO_PIN_RESET);& m2 n5 X2 n3 |# u2 o$ G& t
- //LED1 对应引脚 PB0 拉低,亮,等同于 LED1(0)
" Z- ^. S' s1 L! }. Y! ]. x$ G - delay_ms(500); //延时 500ms
" W. l: t/ s0 r- S4 Z7 G - <span style="color: rgb(79, 79, 79); font-family: "Source Code Pro", "DejaVu Sans Mono", "Ubuntu Mono", "Anonymous Pro", "Droid Sans Mono", Menlo, Monaco, Consolas, Inconsolata, Courier, monospace, "PingFang SC", "Microsoft YaHei", sans-serif; font-variant-ligatures: no-common-ligatures; white-space: pre; background-color: rgb(246, 248, 250);">}</span>
5 n( c) \; y4 Z
/ R+ t/ ?+ ?8 | |





 STMCU小助手
发布时间:2021-12-12 21:00


 微信公众号
 手机版