1. STM32F7 IO资源:
9 Q6 [0 t, ]8 e1 ^/ H/ F" t+ l九组IO:x=A/B/C/D/E/F/G/H/I- I M1 E) s- a! Q* A# L. R1 p
可实现八种模式:# ^" T/ B- d) ?! P! g: n' u& M+ i3 q
输入浮空; S! B: ~1 j" i& b
输入上拉
- m5 h% `8 T, g9 z输入下拉3 Y6 T. j$ Q4 E4 J& r3 S
模拟输入
( Q2 s( e! q$ |" f; h$ W# M7 s开漏输出6 ~: f1 r+ C- u. }
推挽输出* t: E7 f" Y7 Q
推挽式复用功能$ U( j% e7 k, d
开漏式复用功能- q4 Q/ e- P& p! I _% W
2. 初始化相关寄存器:' p. G# o; j$ o* j
MODER:控制GPIO端口工作模式% V! U6 o, m2 G
, o& @7 ^+ ?* O/ t" V5 G- F
5 t3 W9 q' Y( R, W0 l* {/ X$ P R" S: ]& R( @
默认为输入模式3 H) @2 U+ o; O+ l0 q
: S. f$ k [& H" a; b. U
4 N! w' N" l, }9 T. q" J2 B: V( G {9 \
OTYPER:控制输出类型
5 B" j1 k# N* l7 \8 E
6 J" | c* P- w7 m* d
* R. F. B2 }/ k0 K( l, s' v4 \
9 k% P+ G: E8 o8 `5 b推挽输出:可以直接用于驱动负载电路,无电阻分压
8 _0 V' P: ^( c/ G+ v! l8 {' V7 _* s输出开漏:不输出电压,低电平接地,高电平不接地,无法输出高电平$ ~- P6 g* v' n8 w9 |& A2 B
# N4 Z9 g% b" D. a" ~
! ]3 C9 t0 m9 X1 e/ \
OSPEEDR:控制GPIOx的输出速度- L: {; C* L% M* G x+ T
% n5 a# c8 a1 x
: m; X$ F( w" Y: R9 `+ S: j1 |
# D8 E& t" k3 l( FPUPDR:控制GPIOx的上拉/下拉5 }( x+ K6 C8 K0 s! s
) X2 m' L$ }% ]7 P$ D2 g5 Z% O- Z8 `( n, m$ f5 M4 o
@9 W7 B# \1 T: L7 C% j9 K( I: J( {+ U关于上下拉的设定,左边为上拉及输出一时为低电平,输出0时为高电平,下拉反之。图为上拉输出,输出高电平时,则开关闭合
9 f9 ^0 \3 G4 x0 U3 _4 Q: B
* t1 B* }+ ?2 k. t( P# A- U
' W, Y3 S! U" }6 C/ N5 e9 j+ f4 e: c# B; C
初始化方法:
0 K& l; N/ D6 L配置相关的结构体并调用以下函数:* }1 d* O, r: ~. ^
- typedef struct {( o- [8 D+ M. N3 V( @* ^$ {
- uint32_t Pin; //指定IO口
+ d9 E6 N W, x7 o8 ? - uint32_t Mode;//模式设置
8 x9 N5 L$ G7 P( h - uint32_t Pull;//上下拉设置 }6 m0 P! |/ u: t
- uint32_t Speed;//速度设置8 k1 Y, |6 _/ l7 W# m+ }
- uint32_t Alternate;//复用映射配置
0 D+ [, }5 |* \, b, V3 n - }GPIO_InitTypeDef;2 t. p P$ S( N7 |, }6 \2 N* p6 H9 n
- void HAL_GPIO_Init(GPIO_TypeDef*GPIOx,GPIO_InitTypeDef *GPIO_Init);
/ t: S9 F A! N/ { - //例子:) Y7 ?9 |) i& Z) r1 E
- GPIO_InitTypeDef GPIO_Initure; G7 v! N7 _4 ]2 u* a7 n
- GPIO_Initure.Pin=GPIO_PIN_0; //PB0 GPIO_Initure.Mode=GPIO_MODE_OUTPUT_PP; //推挽输出 GPIO_Initure.Pull=GPIO_PULLUP; //上拉 GPIO_Initure.Speed=GPIO_SPEED_HIGH; //高速
6 q, ?/ M9 Q- y% {' e - HAL_GPIO_Init(GPIOB,&GPIO_Initure);
0 ]" {1 q! ^3 C* w上面代码的意思是设置 PB0 端口为推挽输出模式,输出速度为高速,上拉。
3 v1 J: q. k7 v- Q! d4 ^' _9 ^, D# C# _
3. 实现IO口输出的控制
9 N( L) E& ^6 `1 Z相关寄存器:+ O. R; N2 O4 P" }" o- t
ODR寄存器:) o3 R9 ]3 b2 v( ?3 d) {
; I3 I( P% X$ Y. j* B# {, n/ Q4 g
; x( x) D0 [9 u( @
1为高电平,0为低电平- N+ n; @" m2 f# G0 Q( ~/ @
BSRR寄存器:7 t) `. W) H5 M# }
2 ~9 k, D0 k1 s& `7 _: b
6 p! K: U, A0 y' W' n* Q# O( A" }
# j; r& ]6 V* f
对于低16位(0-15),我们往相应的位写1,那么对应的IO口会输出高电平,往相应的位写0, 对 IO 口没有任何影响。高 16 位(16-31)作用刚好相反,对相应的位写 1 会输出低电平,写 0 没有任何影响。也就是说,对于 BSRR 寄存器,你写 0 的话,对 IO 口电平是没有任何影响的。 我们要设置某个 IO 口电平,只需要相关位设置为 1 即可。而 ODR 寄存器,我们要设置某个 IO 口电平,我们首先需要读出来 ODR 寄存器的值,然后对整个 ODR 寄存器重新赋值来达到设置4 N( r' N5 M# k$ L3 {' M: D
某个或者某些 IO 口的目的,而 BSRR 寄存器,我们就不需要先读,而是直接设置即可,这在 多任务实时操作系统中作用很大。9 S, U2 z% t* G2 H# F5 h" `) K7 g
3 U7 [5 c% G- ]& r
4 J" g- }/ Q8 O2 Y" ^! a- W# o设置方法如下:
3 g$ f9 z1 H |: }) s- GPIOA->BSRR=1<<1; //设置 GPIOA.1 为高电平 C( E! U' S N0 j& Z5 u
- GPIOA->BSRR=1<<(16+1)//设置 GPIOA.1 为低电平
7 i, p2 k* f. }$ v - //使用函数来进行操作:& ]- v6 p0 o. y# X0 R9 z, u H3 o2 I
- void HAL_GPIO_WritePin(GPIO_TypeDef* GPIOx,uint16_t GPIO_Pin, GPIO_PinState PinState);+ v7 t! Z' i' H0 i
- HAL_GPIO_WritePin(GPIOB,GPIO_PIN_5,GPIO_PIN_SET); //GPIOB.5输出高
0 n# P! D, W+ ~4 x i9 Y Z - HAL_GPIO_WritePin(GPIOB,GPIO_PIN_5, GPIO_PIN_RESET); //GPIOB.5 输出低
通过以上方法配合时延函数,能够实现IO端口的数据输出
, o; T$ m( g; j5 P. l9 K
: ~ ~6 Y1 h; t8 |/ Q+ f# ^& TIDR寄存器:3 `. E' c; X% `
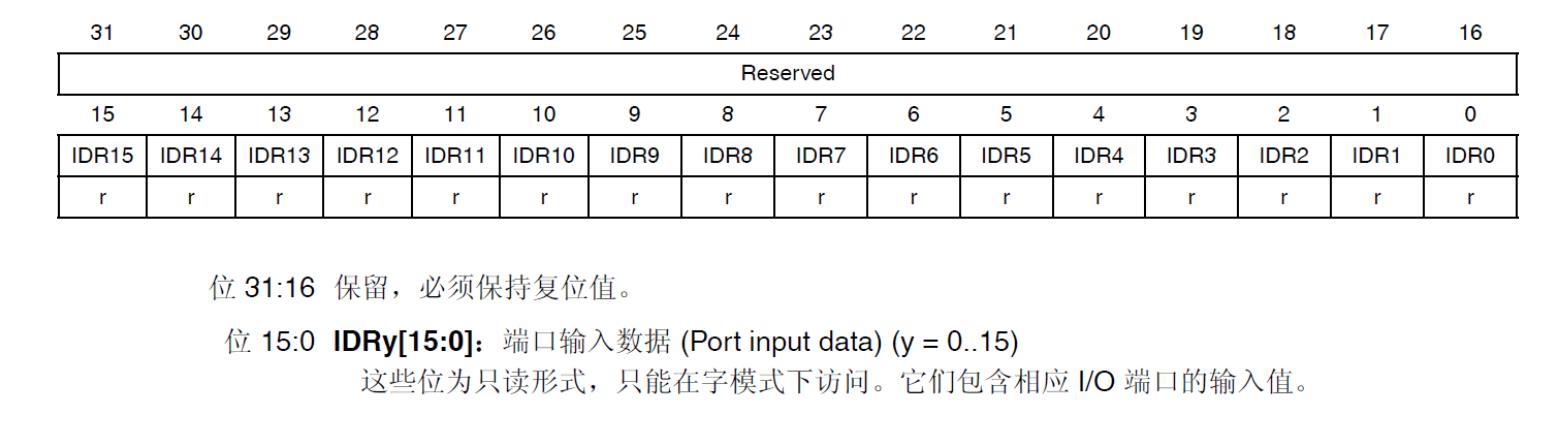
8 [/ f. o7 g, i8 E+ j+ N 该寄存器用于读取IO的电平,1为高电平,2为低电平2 s: r4 g& k) y1 I; b* v6 \2 m" q
$ |: c r3 I! h$ G: B
- GPIO_PinState HAL_GPIO_ReadPin(GPIO_TypeDef* GPIOx, uint16_t GPIO_Pin);% A( J& P6 e) h! f. P3 Y: J9 H* a
- //例子0 |6 e' I+ ?, C6 x9 f) O2 k
- HAL_GPIO_ReadPin(GPIOF, GPIO_PIN_5);//读取 PF5 的输入电平
操作步骤:% {& h6 s4 b& j. _+ W3 c1 `
使能 IO 口时钟,调用函数为__HAL_RCC_GPIOX_CLK_ENABLE(其中 X=A~K)。* h8 y% a; q: ?# t& K3 ]( G
初始化 IO 参数。调用函数 HAL_GPIO_Init();
+ U9 s7 {. ?! ^* J/ K# R! D操作 IO 输入输出。操作 IO 的方法就是上面讲解的方法。
8 [# ]0 K$ u) N) p+ F v- //例子4 {- i" w# U7 ~0 X' G
- //初始化 PB1 为输出.并使能时钟 : }3 s' K5 @2 a+ e5 z5 P: {
- //LED IO 初始化; x# f+ L' i! F" ?
- void LED_Init(void)
1 B9 Z* R7 r3 D2 P - {+ ?) x2 b5 |8 J: ?5 H1 N
- GPIO_InitTypeDef GPIO_Initure; __HAL_RCC_GPIOB_CLK_ENABLE();
! T5 A. q, q u3 o9 [, D- a - //开启 GPIOB 时钟( E2 ~- l4 a3 h$ O
- GPIO_Initure.Pin=GPIO_PIN_0|GPIO_PIN_1; //PB1,0 1 [. e/ X+ ]0 d2 p* l; h
- GPIO_Initure.Mode=GPIO_MODE_OUTPUT_PP; //推挽输出
/ L) L( r, h8 Z - GPIO_Initure.Pull=GPIO_PULLUP; //上拉 & k5 t- W/ O* y2 z
- GPIO_Initure.Speed=GPIO_SPEED_HIGH; //高速+ a$ o4 R* y# G( P. b- p4 r6 U& M
- HAL_GPIO_Init(GPIOB,&GPIO_Initure);
' A: O- [! v* n4 T - HAL_GPIO_WritePin(GPIOB,GPIO_PIN_0,GPIO_PIN_SET); //PB0 置 1 ,默认灯灭
5 I% M( k2 l4 u- } F0 W - HAL_GPIO_WritePin(GPIOB,GPIO_PIN_1,GPIO_PIN_SET); //PB1 置 1 ,默认灯灭
( o C! y! k+ a+ ?- | - }
" ]& }) P1 I3 E - //在循环函数添加以下内容实现IO口交替输出:
; U% d7 k, V! @ \" j - while(1)
! a, j) `9 l- ]/ }8 C - {; G( c" v8 T ~$ ?
- HAL_GPIO_WritePin(GPIOB,GPIO_PIN_1,GPIO_PIN_RESET);% T! Y q$ |; K/ ~6 G* E
- //LED0 对应引脚 PB1 拉低,亮,等同于 LED0(0)2 M2 L- q. ?, q. H9 B6 n" ^
- HAL_GPIO_WritePin(GPIOB,GPIO_PIN_0,GPIO_PIN_SET);
5 |$ _$ g) u$ `4 l - //LED1 对应引脚 PB0 拉高,灭,等同于 LED1(1)* ^ o! x7 d: r; j$ z
- delay_ms(500); //延时 500ms HAL_GPIO_WritePin(GPIOB,GPIO_PIN_1,GPIO_PIN_SET);! s( \/ U$ c. s# Y4 R
- //LED0 对应引脚 PB1 拉高,灭,等同于 LED0(1)
4 J$ l4 F0 Q+ ~, R `' T5 v: o. h - HAL_GPIO_WritePin(GPIOB,GPIO_PIN_0,GPIO_PIN_RESET);
* b6 U3 W8 K. S% c8 }8 ?1 l5 k - //LED1 对应引脚 PB0 拉低,亮,等同于 LED1(0)/ V; V# s0 M* o# Q* i
- delay_ms(500); //延时 500ms & m" f1 @. R, F% _
- <span style="color: rgb(79, 79, 79); font-family: "Source Code Pro", "DejaVu Sans Mono", "Ubuntu Mono", "Anonymous Pro", "Droid Sans Mono", Menlo, Monaco, Consolas, Inconsolata, Courier, monospace, "PingFang SC", "Microsoft YaHei", sans-serif; font-variant-ligatures: no-common-ligatures; white-space: pre; background-color: rgb(246, 248, 250);">}</span>
* R. x7 T5 j" |+ T
7 a& I9 R1 }0 \3 _! N
+ ]+ k: J. A* q" R: { |





 STMCU小助手
发布时间:2021-12-12 21:00


 微信公众号
 手机版