|
1、RS232简介 RS232是个人计算机上的通讯接口之一,由电子工业协会(Electronic Industries Association,EIA) 所制定的异步传输标准接口。通常 RS-232 接口以9个引脚 (DB-9) 或是25个引脚 (DB-25) 的型态出现,一般个人计算机上会有两组 RS-232 接口,分别称为 COM1 和 COM2。 接口标准RS-232-C是美国电子工业协会EIA(Electronic Industry Association)制定的一种串行物理接口标准。RS是英文“推荐标准”的缩写,232为标识号,C表示修改次数。RS-232-C总线标准设有25条信号线,包括一个主通道和一个辅助通道。在多数情况下主要使用主通道,对于一般双工通信,仅需几条信号线就可实现,如一条发送线、一条接收线及一条地线。 RS-232-C标准规定的数据传输速率为50、75、100、150、300、600、1200、2400、4800、9600、19200、38400波特。 RS-232接口符合美国电子工业联盟(EIA)制定的串行数据通信的接口标准,原始编号全称是EIA-RS-232(简称232,RS232)。它被广泛用于计算机串行接口外设连接。连接电缆和机械、电气特性、信号功能及传送过程。 % y! f3 I, Q/ C0 x; H5 E0 ?$ Z& U/ ]0 e
5 M1 {2 R1 }) r* |3 q
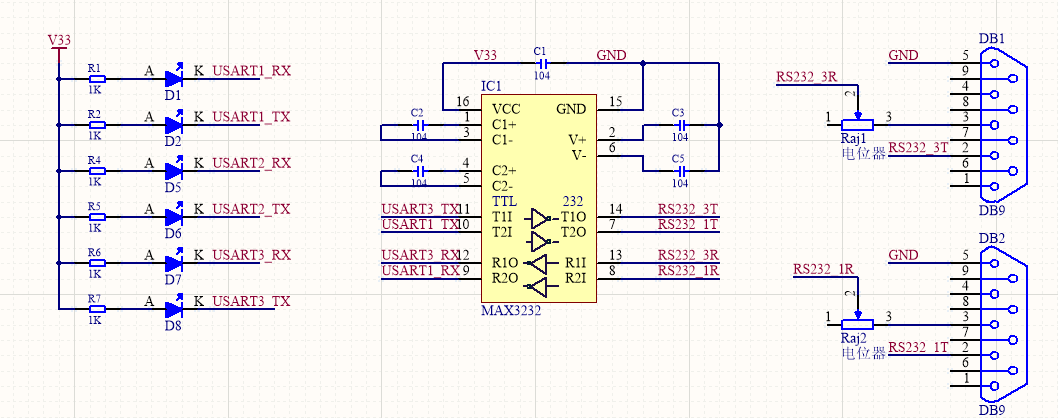
2、硬件实现芯片选择MAX3232,一个芯片可以实现两个232接口。应用电路如图: ! v5 P" `) u3 @
8 @' g& r O6 T: ]/ D5 q/ b* e4 u
DB9型232接口实现单片机和电脑的连接,前面的电位器用以调节232线路电压,事实上只要不太过分,电位器电阻值并没有确切值,但电路设计时建议保留。
' G2 Z6 R( |. E; G2 e6 n3、软件实现RS232是全双工通信,相比485要简单一些。 - 1 #include "sys.h"
# D+ B9 Z; B' j! P$ i! d - 2 #include "stdio.h"' r2 h$ [' |* W; ~" r6 {7 i' p
- 3
8 U* s( u7 D, e! i% m) w5 [, w - 4 #define USART1_RX_LEN 50 //接收最大字节7 S9 t- z" v5 U8 ~ @8 d
- 5 #define USART1_TX_LEN 50 //发送最大字节
; S$ x c3 e$ R& [8 _; e - 6 ' S. e8 W$ u- q& `9 }) M
- 7 extern u8 USART1_RX_Buf[USART1_RX_LEN]; //接收缓冲
2 h/ R e+ e4 {0 A0 U* k5 V3 ? - 8 extern u8 USART1_TX_Buf[USART1_TX_LEN]; //发送缓冲
: c$ x( g, m. J$ J5 m; _ - 9 extern u8 USART1_RX_Data_Len; //实际接收数据字节长度
5 T, q) t- g' w - 10 extern u8 USART1_TX_Data_Len; //待发送数据字节长度4 i) M6 ^: Q6 E2 {+ H
- 11 extern u8 USART1_RX_Flag; //是否收到数据; h9 ~! L6 |# Q( a! G
- 12 8 k9 t W K, L, Z3 v9 k1 i
- 13 void USART1_Config(u32 bound);
z8 h9 T% k# p* G; l5 ] - 14 void USART1_IRQHandler(void);/ T' h% {" h* e9 |; g# T7 E. P
- 15 void USART1_Send_Data(u8 *buf,u8 len);
/ z! c# |/ M7 G6 z) T8 Q( N: M% j - ' p$ \9 e6 P6 b9 W3 \6 l
- usart1_232.h
- 1 #include "sys.h"
. h6 I \4 [5 M$ e5 B6 f7 q# q - 2 #include "usart1.h"
3 j' g7 s$ m, R( e - 3 $ @% s! D. f+ P* n
- 4 u8 USART1_RX_Buf[USART1_RX_LEN]; //接收缓冲5 p% N# a1 w; }3 W
- 5 u8 USART1_TX_Buf[USART1_TX_LEN]; //发送缓冲
) ?& j4 T' w$ v, X0 `) u' \ - 6 u8 USART1_RX_Data_Len = 0; //实际接收数据字节长度
4 F* J* ?& \& l6 s% }, O - 7 u8 USART1_TX_Data_Len = 0; //待发送数据字节长度8 q4 T0 f/ v! O
- 8 u8 USART1_RX_Flag = 0; //串口1是否接收完数据9 V/ A. Y( e; B/ H4 o* c
- 9
6 {4 J7 H. f: U6 D" ]+ U' o - 10 void USART1_IRQHandler(void)
$ S% H) @! z( W/ [- D+ x - 11 {; ]5 R5 K0 W9 s+ [
- 12 u8 res;- A# u& w- Z- t
- 13 if(USART_GetITStatus(USART1, USART_IT_RXNE) != RESET) //接收到数据
3 q5 Q4 u3 Y7 N2 ^! D2 Y( v - 14 {
2 p( O- B+ m: _" s ? - 15 res =USART_ReceiveData(USART1); //读取接收到的数据& C. ~6 u# `9 A6 L) H7 H$ m
- 16 if(USART1_RX_Data_Len<USART1_RX_LEN)& l# w8 } `& s, @
- 17 {
% Q2 b: O+ m) z0 B. I! t1 F: V - 18 USART1_RX_Buf[USART1_RX_Data_Len]=res; //记录接收到的值' F ]3 |+ v( U
- 19 USART1_RX_Data_Len++; //接收数据增加 1% w1 ~# `; _, K1 `% t' [
- 20 }+ T' ~' e5 r. K& a$ f
- 21 USART1_RX_Flag=1; //串口1接收到数据
, J, T5 p1 L2 N* z. F; N - 22 }
- m1 j# e4 b& h: O5 a: d' ` - 23 }% L- `" G$ d2 ~# L! R+ i
- 24
q" y: {1 D1 r - 25 void USART1_Config(u32 bound), i/ Q, G& q: C3 b( z# C$ S
- 26 {
: D- P" D- C) H( V' [ - 27 GPIO_InitTypeDef GPIO_InitStructure;8 p4 ^; w* I5 r1 v9 v' n
- 28 USART_InitTypeDef USART_InitStructure;$ z/ s/ S3 k* F8 p# |; p+ n' O B
- 29 NVIC_InitTypeDef NVIC_InitStructure;
# m. I, [/ @% S0 r$ d/ r$ @ - 30 + E8 q$ S0 I; d3 l# C- M: O- c
- 31 /*********************配置串口1**************************/6 q! \$ ] Y, o) F1 C
- 32
0 d2 u/ Q$ p6 V# k! b - 33 /* config USART1 clock */
: f5 X. ]1 q) P1 K - 34 RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1 , ENABLE);6 Q( r" c$ i e2 T
- 35 RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA , ENABLE);. z$ i! _0 b* q: f" T* C! Z$ {; b
- 36 0 \; h: |# [$ I: J- w% E
- 37 /* USART1 GPIO config */' k4 \* O* X- ?9 x; S
- 38 /* Configure USART1 Tx (PA.02) as alternate function push-pull *///TX
- }7 N1 S4 C7 B8 h - 39 GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9;3 @/ \8 D6 B2 I1 b: s' S
- 40 GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出
* I$ Q: y4 t$ B5 V' Y7 c- m N, l - 41 GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;/ f3 I e( a. U9 E/ `
- 42 GPIO_Init(GPIOA, &GPIO_InitStructure); ; u/ o! r. J; q
- 43 /* Configure USART1 Rx (PA.03) as input floating *///RX
% y+ A7 Z! ?: U - 44 GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10;+ v$ v# d) K; m/ a" C$ x& m3 B
- 45 GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; //浮空输入; I7 w( m- X- e% N
- 46 GPIO_Init(GPIOA, &GPIO_InitStructure);
1 F2 r I9 T! D& m9 [ - 47
7 r& o: }3 U3 e8 j& q" C - 48 /* USART1 mode config */
" E9 ]+ e" I Z% P; |; s8 c - 49 USART_InitStructure.USART_BaudRate = bound;
9 y3 C4 s0 D g, t9 r) N - 50 USART_InitStructure.USART_WordLength = USART_WordLength_8b;
W+ ^" P* V5 p+ q$ K& Q7 k- M0 f - 51 USART_InitStructure.USART_StopBits = USART_StopBits_1;
5 g5 A: C, v: ^, g - 52 USART_InitStructure.USART_Parity = USART_Parity_No ;
+ n* T; ^: @ Z9 I1 Y - 53 USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;
P( j0 d, x) B. Z - 54 USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;
" I, r1 L$ n8 s8 Q - 55 USART_Init(USART1, &USART_InitStructure);. E" V, C- y/ j' \
- 56 $ m J5 t2 k; {) _
- 57 /* USART1 接收中断 */; q% L( K9 g5 d. L5 ]% ~0 ]
- 58 NVIC_InitStructure.NVIC_IRQChannel = USART1_IRQn; //使能串口1中断/ E# I# q X' P7 O5 c0 N6 ]
- 59 NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 3; //先占优先级 3 级
1 f5 U8 [$ L4 z' j( g - 60 NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1; //从优先级 2级& E7 ?# r1 d% z7 y, ~& E+ O$ F
- 61 NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //使能外部中断通道9 T$ N& L% I7 e: f1 _9 z( S
- 62 NVIC_Init(&NVIC_InitStructure);//初始化 NVIC 寄存器
$ n7 w7 S. P' O$ i5 N/ ` S - 63
) m8 u, q/ g& }/ z - 64 USART_ITConfig(USART1, USART_IT_RXNE, ENABLE); //开启中断+ A7 g/ c3 L" I7 x5 f
- 65 USART_Cmd(USART1, ENABLE); //使能串口
+ x4 w p) q- U3 O* f: x7 Y/ L- h - 66
: V* G: y9 h$ t - 67 }& q w! q5 f# Q' V
- 68 6 X8 D( r1 E& f1 b" }
- 69 void USART1_Send_Data(u8 *buf,u8 len)
& z0 m* W/ A9 K# A" n% q$ f7 d - 70 {! X& }& K+ b i( \( u5 A- j
- 71 u8 t;
% L' d+ K( G' P+ o - 72 for(t=0;t<len;t++)
4 t: R$ ]+ W2 U+ h+ _ s - 73 {! |( S' V2 g: b* ?
- 74 while(USART_GetFlagStatus(USART1, USART_FLAG_TC) == RESET);. A4 P5 T4 r) `7 ?, P9 C! a+ _) _
- 75 USART_SendData(USART1,buf[t]);
* R) @- I2 \* t5 G4 P! \0 Z - 76 }" ?4 g/ a+ x# @, V8 a2 K9 a. C+ o
- 77 while(USART_GetFlagStatus(USART1, USART_FLAG_TC) == RESET);
L: S. T) l5 s1 P6 a - 78 }$ c6 t( V3 P% T/ Q2 `; z
- 0 E+ w2 [( e1 H
- usart1_232.c
0 v% F! L& e) f4 O7 C$ g
注意:RX设为浮空输入、TX设置为复用推挽输出 8 M9 ?( J3 d9 E! E5 p
|





 STMCU小助手
发布时间:2022-1-18 22:17

 微信公众号
 手机版