|
1、RS232简介 RS232是个人计算机上的通讯接口之一,由电子工业协会(Electronic Industries Association,EIA) 所制定的异步传输标准接口。通常 RS-232 接口以9个引脚 (DB-9) 或是25个引脚 (DB-25) 的型态出现,一般个人计算机上会有两组 RS-232 接口,分别称为 COM1 和 COM2。 接口标准RS-232-C是美国电子工业协会EIA(Electronic Industry Association)制定的一种串行物理接口标准。RS是英文“推荐标准”的缩写,232为标识号,C表示修改次数。RS-232-C总线标准设有25条信号线,包括一个主通道和一个辅助通道。在多数情况下主要使用主通道,对于一般双工通信,仅需几条信号线就可实现,如一条发送线、一条接收线及一条地线。 RS-232-C标准规定的数据传输速率为50、75、100、150、300、600、1200、2400、4800、9600、19200、38400波特。 RS-232接口符合美国电子工业联盟(EIA)制定的串行数据通信的接口标准,原始编号全称是EIA-RS-232(简称232,RS232)。它被广泛用于计算机串行接口外设连接。连接电缆和机械、电气特性、信号功能及传送过程。
1 o! C1 m, v6 |+ v0 [- P; C
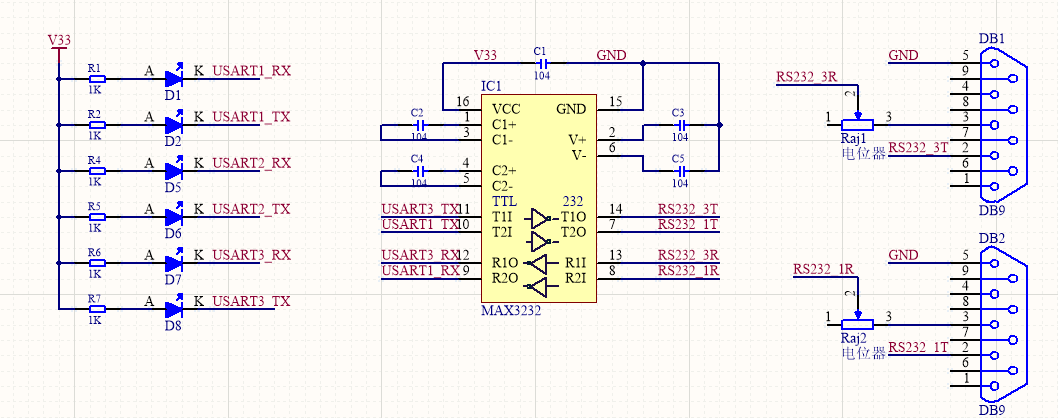
1 c e# Z% Z- O$ Z6 V& m- a2、硬件实现芯片选择MAX3232,一个芯片可以实现两个232接口。应用电路如图:
2 F* G" w# M8 U' M3 Z# q4 M3 q6 x% ^$ u0 o# t0 ^$ ~
DB9型232接口实现单片机和电脑的连接,前面的电位器用以调节232线路电压,事实上只要不太过分,电位器电阻值并没有确切值,但电路设计时建议保留。 0 x$ J/ z/ k& }+ f' k* Y
3、软件实现RS232是全双工通信,相比485要简单一些。 - 1 #include "sys.h"
4 S% Z1 K/ F+ {" S - 2 #include "stdio.h". i: `8 G' E R6 o/ C4 S$ {1 W
- 3 ' U& {+ ]* Y7 T; r" p
- 4 #define USART1_RX_LEN 50 //接收最大字节! r/ d8 z% y& @2 j
- 5 #define USART1_TX_LEN 50 //发送最大字节; w+ N0 k8 S: L5 ^
- 6 0 s3 i( c) R$ a4 Z4 F8 c
- 7 extern u8 USART1_RX_Buf[USART1_RX_LEN]; //接收缓冲
/ K4 J- }7 u5 G! W* i6 p - 8 extern u8 USART1_TX_Buf[USART1_TX_LEN]; //发送缓冲: u3 M6 t3 J* z, q
- 9 extern u8 USART1_RX_Data_Len; //实际接收数据字节长度6 ]" r" B( P: R7 K
- 10 extern u8 USART1_TX_Data_Len; //待发送数据字节长度
7 F! ]: I: t: b8 f - 11 extern u8 USART1_RX_Flag; //是否收到数据" Z/ P6 j% D+ M
- 12 2 D3 I& K* f$ D$ y/ t' {9 f
- 13 void USART1_Config(u32 bound);
. d; M9 A% N4 d, n: |; l* } - 14 void USART1_IRQHandler(void);' _7 S2 ~! }' G6 [7 X' U: q) z
- 15 void USART1_Send_Data(u8 *buf,u8 len);
7 M& f. Q) ^7 C! A. r! K5 ^
! e( K5 F8 D5 C- J: R% {2 X6 D- usart1_232.h
- 1 #include "sys.h"9 x* X8 G u+ U2 Y* `' h' ^
- 2 #include "usart1.h"" C( y z5 ?1 Q1 R: h: _
- 3 ( w6 {$ J( i6 {0 C' n
- 4 u8 USART1_RX_Buf[USART1_RX_LEN]; //接收缓冲
7 R: B, S4 i- R P& d- a - 5 u8 USART1_TX_Buf[USART1_TX_LEN]; //发送缓冲$ J* Q8 M' K5 o! `" d6 O. v
- 6 u8 USART1_RX_Data_Len = 0; //实际接收数据字节长度
# \% d9 M# M/ f1 N3 T. H - 7 u8 USART1_TX_Data_Len = 0; //待发送数据字节长度) M9 O9 t! D0 }6 e, R" H
- 8 u8 USART1_RX_Flag = 0; //串口1是否接收完数据, Z0 s. a& A. i6 S8 ^
- 9 ! {* _- R# s$ I( b7 ~
- 10 void USART1_IRQHandler(void)
. m& `) ~" M; A7 } - 11 {
- O1 ^7 \! J* A3 r6 D - 12 u8 res;
3 g, i7 G/ I% S8 q3 j - 13 if(USART_GetITStatus(USART1, USART_IT_RXNE) != RESET) //接收到数据
; ~5 Q v2 h. @& C - 14 {' e" _; Q- M/ d# a: z' z
- 15 res =USART_ReceiveData(USART1); //读取接收到的数据1 K0 q/ B& V' L% n6 L9 O
- 16 if(USART1_RX_Data_Len<USART1_RX_LEN)
1 s( j/ s1 i. o' b( V; U8 Y% x) V - 17 {
! `% z1 h0 u8 g' x) t' Q; E" R* H - 18 USART1_RX_Buf[USART1_RX_Data_Len]=res; //记录接收到的值
* Q. c% G" `' m3 s - 19 USART1_RX_Data_Len++; //接收数据增加 1& e' i O9 h5 X
- 20 }
/ ~/ {# }7 O, f* y0 w - 21 USART1_RX_Flag=1; //串口1接收到数据+ W! P8 p; n' [0 \4 T2 G( l( c; Q
- 22 }& K% ^$ a, f: W0 {
- 23 }1 v: `) n S( M+ X: c
- 24 4 i2 {5 O7 b8 A9 L
- 25 void USART1_Config(u32 bound) T- v4 L3 J, c4 m$ K7 T3 _! b
- 26 {. c8 z* n1 z/ F& x; y. z: p
- 27 GPIO_InitTypeDef GPIO_InitStructure;
" v+ O; s/ r# u0 K* g1 d8 r& S - 28 USART_InitTypeDef USART_InitStructure;; m5 n4 I" r! N/ |# [3 z
- 29 NVIC_InitTypeDef NVIC_InitStructure;$ W0 H- v. V; \ H2 [
- 30 4 |* K7 u2 t. r, \3 o R
- 31 /*********************配置串口1**************************/% N8 j4 B: ^) B' Y ~* r! L
- 32
4 ]& R$ C/ E3 R! r - 33 /* config USART1 clock */
6 e h# {* o& t- f7 t - 34 RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1 , ENABLE);% R! q- R/ F3 d% D: k F
- 35 RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA , ENABLE);% D# H2 ~9 J3 e' E. g' J
- 36
: q F k! s1 ]! ?* S+ v- s. h - 37 /* USART1 GPIO config */
0 B- u" u% T. d3 L" u# } - 38 /* Configure USART1 Tx (PA.02) as alternate function push-pull *///TX# i! v( z, _$ ^8 f$ a2 }
- 39 GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9;; w: [4 ?6 U( n K+ z5 y
- 40 GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出) a. B# y; J$ G( I
- 41 GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;% W' i) e4 O: W9 Q/ A& ~/ G5 M- @
- 42 GPIO_Init(GPIOA, &GPIO_InitStructure); 9 A8 p) D+ \, d- A0 s1 ~( p) Z! s
- 43 /* Configure USART1 Rx (PA.03) as input floating *///RX( X" N" e: b k
- 44 GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10;
& b0 N/ p2 n+ M' F1 k9 s4 e - 45 GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING; //浮空输入
0 `9 J7 d! r( P- [2 C& x) f - 46 GPIO_Init(GPIOA, &GPIO_InitStructure);
3 ]# b9 q! ?* O- z7 V! W' o - 47 - P/ S& o* G$ o9 i8 @8 r
- 48 /* USART1 mode config */
& i8 w; v6 ?+ @/ Y+ s# } - 49 USART_InitStructure.USART_BaudRate = bound;
8 `) \! R. g( L9 j6 H - 50 USART_InitStructure.USART_WordLength = USART_WordLength_8b;. Z& N, h3 d2 |# q: R
- 51 USART_InitStructure.USART_StopBits = USART_StopBits_1;
5 l5 X! n& |0 y' i) L/ I6 e; M - 52 USART_InitStructure.USART_Parity = USART_Parity_No ;' W, f5 ?7 w1 _8 d7 H8 X: h) Z
- 53 USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None;
9 v' y1 y8 E( a+ d* S; i" C% Y8 V - 54 USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;) x* r* C t+ ?9 q8 g
- 55 USART_Init(USART1, &USART_InitStructure);4 F2 g) x" g2 p# t: C
- 56 4 \1 S3 K' k- Z7 n' w
- 57 /* USART1 接收中断 */
" Q& }) G- h" O7 o4 {2 o - 58 NVIC_InitStructure.NVIC_IRQChannel = USART1_IRQn; //使能串口1中断
' |% M$ R2 Z5 y- S0 l - 59 NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 3; //先占优先级 3 级# k3 t8 ~* e* I8 H% u' ]4 ?
- 60 NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1; //从优先级 2级 Q5 K. V2 V; ~& m+ x! i* g; K9 R
- 61 NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //使能外部中断通道
% {3 m% x' H2 @ - 62 NVIC_Init(&NVIC_InitStructure);//初始化 NVIC 寄存器
. r7 d: O1 b6 I1 E0 n# R - 63
/ [7 R" g) U' n5 @ - 64 USART_ITConfig(USART1, USART_IT_RXNE, ENABLE); //开启中断
7 U2 v- k6 h( K. E) O3 }* f2 T - 65 USART_Cmd(USART1, ENABLE); //使能串口
8 k0 {0 r) X( _/ T5 ~ - 66 - ^) e3 y4 c% ]' o+ J
- 67 }" c- `/ x* d# d6 h
- 68 ! h+ g8 n# s j6 _ K
- 69 void USART1_Send_Data(u8 *buf,u8 len)
/ W" R: \6 q3 q3 M7 y- z - 70 {
) z9 N1 R8 G6 o1 D/ A* L - 71 u8 t;
+ K8 {: y! J/ s1 G9 g - 72 for(t=0;t<len;t++)
X3 W3 t4 y% }7 e* m7 p# X/ {+ L - 73 {
1 K8 O+ Z8 P5 t1 z* p - 74 while(USART_GetFlagStatus(USART1, USART_FLAG_TC) == RESET);5 g1 Z) u, K! O1 b2 j( b. ?8 G
- 75 USART_SendData(USART1,buf[t]);$ `* n$ f' {7 ?8 d9 e l4 A% v
- 76 }
) ^. b# H2 H0 d- ~4 k; _! q - 77 while(USART_GetFlagStatus(USART1, USART_FLAG_TC) == RESET);- g! @0 V5 n# V% u* X& u1 B
- 78 }
4 J5 R0 C5 C2 `9 H& i
2 L0 H+ ?9 a$ j. C9 H- I- usart1_232.c
: j7 }7 a& k& \* c! [
注意:RX设为浮空输入、TX设置为复用推挽输出
9 O: T5 @4 ^+ x$ c | 




 STMCU小助手
发布时间:2022-1-18 22:17

 微信公众号
 手机版