本帖最后由 队长shiwo 于 2017-7-31 17:49 编辑 0 @; \9 P% T4 k2 B4 x* y+ J
. W$ `8 u G6 s4 U4 ~
脉冲宽度调制(PWM),是英文“ Pulse Width Modulation” 的缩写,简称脉宽调制,是利用微处理器的数字输出来对模拟电路进行控制的一种非常有效的技术。简单一点,就是对脉冲宽度的控制。
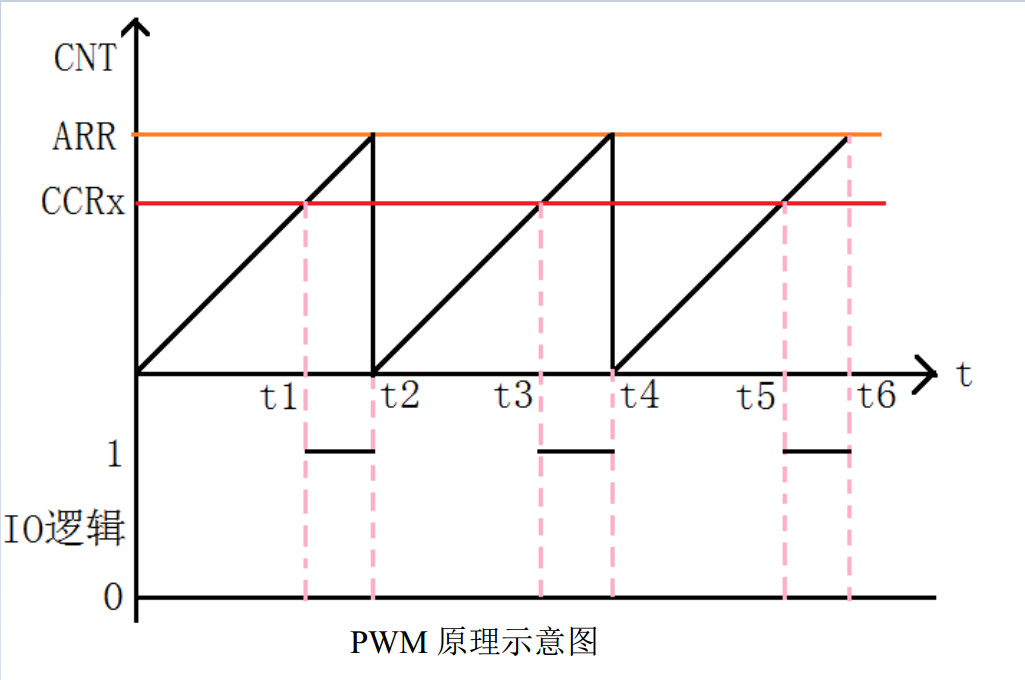
; |1 m O1 p F 图中,我们假定定时器工作在向上计数 PWM模式,且当 CNT<CCRx 时,输出 0,当 CNT>=CCRx 时输出 1。那么就可以得到如上的 PWM示意图:当 CNT 值小于 CCRx 的时候, IO 输出低电平(0),当 CNT 值大于等于 CCRx 的时候,IO 输出高电平(1),当 CNT 达到 ARR 值的时候,重新归零,然后重新向上计数,依次循环。改变 CCRx 的值,就可以改变 PWM 输出的占空比,改变 ARR 的值,就可以改变 PWM 输出的频率,这就是 PWM 输出的原理。6 b6 {! F) n9 M
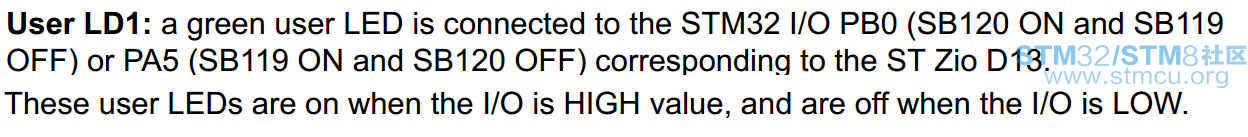
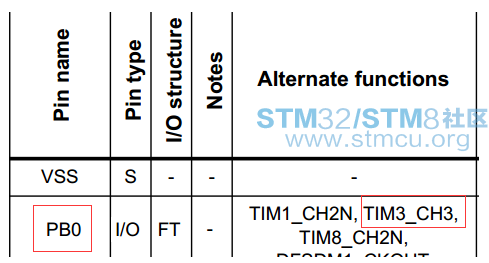
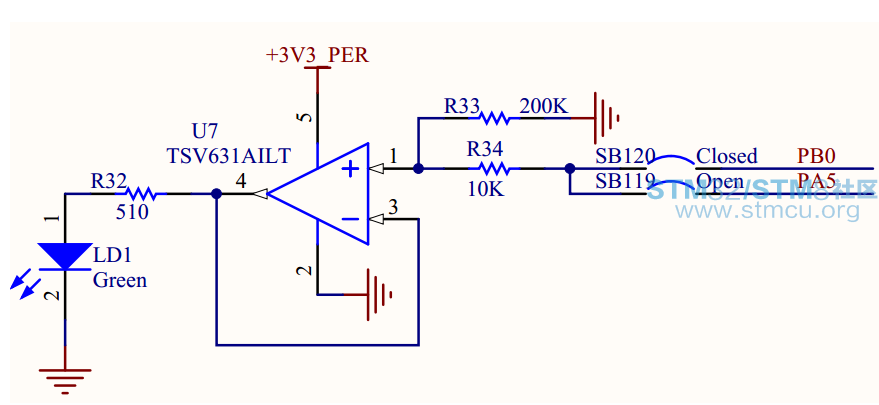
使用NUCLEO-STM32F767ZI的PB0输出PWM,实现LD1的呼吸灯效果。板子上的PB0可以控制LD1的亮灭,刚好PB0是定时器TIM3的CH3通道,可以用来输出PWM信号。
! M1 s8 H# q# v3 h1 W8 ~
 + i1 V$ M. C1 ^
1 H* ?: }& r8 N3 {2 W8 P
CUBEMX配置初始化:% v6 ~( W3 s& T, M8 g
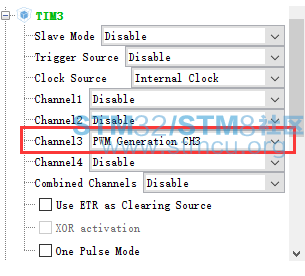
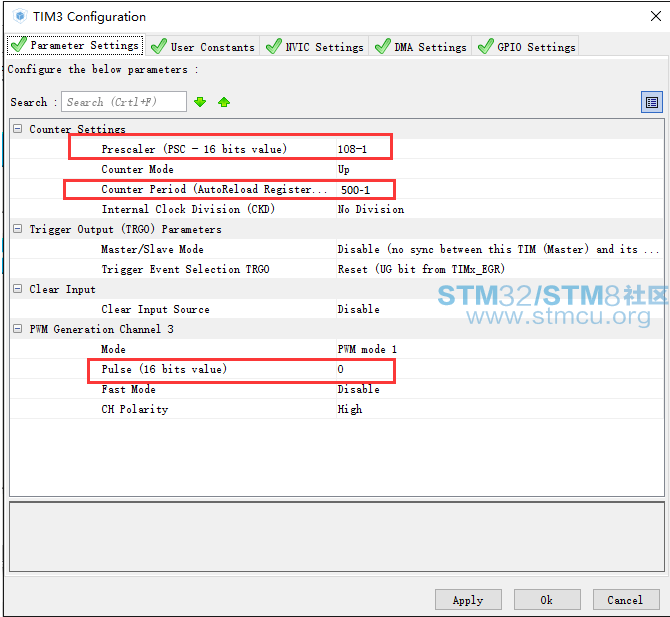 ! L* m( ]4 p. Y+ H# N1 W! F. B
& K' K+ q* ~" ?- @4 M) b: Q& k5 a, v. @
主要代码:# O+ d/ u: g* l) f) K% h6 W ]- A, A
- TIM_HandleTypeDef HTIM3;
+ n" B& r# H5 ?" I/ o- c/ ^ - TIM_OC_InitTypeDef sConfigOC;' z* ~4 n1 V' y8 L+ f' l: e
- /* TIM3 init function,APB1 Clock:108MHz*/6 s2 y! @7 l$ w4 J( a4 K. z
- void MX_TIM3_Init(void)4 @6 T# b/ o7 A& V% d
- {: Y4 Z' _4 T$ P
- TIM_ClockConfigTypeDef sClockSourceConfig;
. n) y2 v- r( n3 c - TIM_MasterConfigTypeDef sMasterConfig;
+ }6 h( C& P q8 A/ ] -
- y6 m1 N) {1 o/ R: y* J. [9 j( A) m o
7 Y7 |1 r$ A( s# O- HTIM3.Instance = TIM3;
6 A5 O* P' X) Y6 @. l0 f! N5 S+ `6 V! G - HTIM3.Init.Prescaler = 108-1; //预分频值PSC 108MHz/108=1MHz
6 y; a: j J3 C/ @7 H- h4 e$ l - HTIM3.Init.CounterMode = TIM_COUNTERMODE_UP;//向上计数# t7 F9 \9 n7 |9 x3 S- A
- HTIM3.Init.Period = 500-1; //自动重装载值ARR PWM频率:1MHz/500 =2kHz/ o( A! j. h6 L0 ^2 Z- q& |
- HTIM3.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;//设置时钟分频因子4 e! \$ O1 }0 @5 M$ v/ o, s: X& f
- HTIM3.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_DISABLE;//5 P& ]; d& h( _% i
- if (HAL_TIM_Base_Init(&HTIM3) != HAL_OK)//初始化定时器 3
9 k) m3 `- E& C" r" U - {- ?1 F, \6 i- t% o5 f3 E: j6 a
- _Error_Handler(__FILE__, __LINE__);
4 a# m% [' k4 \! F - }
: e2 T! J' \" U8 d
* z# Y% Z7 T4 D. q0 B# |- sClockSourceConfig.ClockSource = TIM_CLOCKSOURCE_INTERNAL;//时钟源使用内部时钟APB1
, E: b* Y1 J, I2 l - if (HAL_TIM_ConfigClockSource(&HTIM3, &sClockSourceConfig) != HAL_OK)) {$ ?8 r7 ~" g: w \* I: b
- {
# M/ D9 j0 n5 b5 L) K/ j, C0 z; ` - _Error_Handler(__FILE__, __LINE__);1 z4 @! c$ F& _* k" t
- }
0 E8 F. k8 b9 H
$ R+ ]1 G; j% e9 o- if (HAL_TIM_PWM_Init(&HTIM3) != HAL_OK)//初始化PWM: p( f# i) j( D; R% y
- {/ m3 H8 \! W* _# ~5 k9 N5 t) q& v* `
- _Error_Handler(__FILE__, __LINE__);
$ q/ j; u6 X# X- M) q; i - }
) i- m& k0 W. S* @ a. [* O9 ? - * w' q6 L( d7 y7 @, ~5 F, o
- sMasterConfig.MasterOutputTrigger = TIM_TRGO_RESET;4 ~4 n; I+ |( K d9 ^( x D
- sMasterConfig.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE;
/ q) m) x! i9 B* V y0 `. I - if (HAL_TIMEx_MasterConfigSynchronization(&HTIM3, &sMasterConfig) != HAL_OK)//$ G% I6 P: v. u
- {
4 P9 o( u0 _0 S* r8 O3 p - _Error_Handler(__FILE__, __LINE__);
% j% t$ Z( |7 x' l) n& x9 p - }5 i9 v% j8 B, U- j9 P
- 6 I& }$ r* N4 \' L" b& E$ I
- sConfigOC.OCMode = TIM_OCMODE_PWM1;//PWM1 Mode
- O6 y5 m9 P0 S" n - sConfigOC.Pulse = 0; //捕获比较值
# c/ y5 z2 j% B/ T7 D' `' \3 h. ^ - sConfigOC.OCPolarity = TIM_OCPOLARITY_HIGH;//输出极性高+ K+ d& y( c# F0 @3 V6 a
- sConfigOC.OCFastMode = TIM_OCFAST_DISABLE; //快速模式1 a. M; B1 \: A5 w2 d. r! M* h, h
- if (HAL_TIM_PWM_ConfigChannel(&HTIM3, &sConfigOC, TIM_CHANNEL_3) != HAL_OK)5 X2 p! t, s; t( O3 e; y- P: y
- {1 e. \9 H* B. g8 z. @
- _Error_Handler(__FILE__, __LINE__);
" C- ~" L+ F6 s! }* I. k$ U$ e B* Q% _ - }. U# `0 [# [1 A3 A: q
- HAL_TIM_PWM_Start(&HTIM3, TIM_CHANNEL_3);//开启TIM3通道3的PWM
# W% T! I2 V2 v' [1 s& q6 u% \. i: b - 7 {- c" }1 B" [
- HAL_TIM_MspPostInit(&HTIM3);
- J7 u/ y& S$ J& o9 _2 j - ' c% L5 K0 N k
- //HAL_TIM_Base_Start_IT(&HTIM3); //使能定时器 3 和定时器 3 更新中断
l+ Z2 d9 B$ R9 e3 P0 X' y# T - }
, E {3 `6 Q3 B4 Y: E0 P% E - 2 e2 o. V- `1 W
- //定时器底册驱动,开启时钟,设置中断优先级
C8 O# J' J( C4 } - //此函数会被 HAL_TIM_Base_Init()函数调用
& v' b5 } V7 \6 ]; z# K* F - void HAL_TIM_Base_MspInit(TIM_HandleTypeDef* tim_baseHandle)) |2 ?( H& K( g% F
- {
0 `, ?/ d/ Y7 @: x! R
1 }0 E( w6 \' V( a* T/ i B- if(tim_baseHandle->Instance==TIM3)9 s- J) e/ Z+ i+ t0 l5 u7 J6 g+ ~
- {1 s9 k! v+ M# W1 p
- /* USER CODE BEGIN TIM3_MspInit 0 */+ r5 o( h, o+ G
3 ?0 \, u* C7 c f9 t! D) e, f- /* USER CODE END TIM3_MspInit 0 */8 D; k! v. I0 Z- E* l4 M
- /* TIM3 clock enable */
6 A( V, K/ J( G2 Z2 U( s. ~ - __HAL_RCC_TIM3_CLK_ENABLE();
e/ H) o; c8 {: Y9 d - I1 f0 y% B" w5 T0 _, L
- /* TIM3 interrupt Init */4 X2 |; x& S5 x0 R
- HAL_NVIC_SetPriority(TIM3_IRQn, 1, 1);
& G9 `, D( e6 R6 t6 }+ |9 a& K5 @ - HAL_NVIC_EnableIRQ(TIM3_IRQn);; G7 ]5 l% b3 O9 G& A
- /* USER CODE BEGIN TIM3_MspInit 1 */
3 Q0 y2 e8 g8 T; r: J
: n- D c. j9 ~% C& n: {- /* USER CODE END TIM3_MspInit 1 */
+ \( h# t) N- ?! V7 t& y - }; `+ o3 m" c/ [# h
- }
: S6 H X1 Z9 S6 v - //此函数会被 HAL_TIM_PWM_Init()函数调用
& Q6 t! _% W1 Z - void HAL_TIM_PWM_MspInit(TIM_HandleTypeDef *htim)
2 ]+ N5 c' w) o$ l* [3 ^ - {
# b a; R" j; ?4 c. B4 S+ S0 d - GPIO_InitTypeDef GPIO_InitStruct;
0 C% Q2 c4 c7 Y6 ~! S3 v - if(htim->Instance==TIM3)
h( T$ q* H1 x& S/ } - {# S1 W6 b- q* C7 e9 Q/ [/ T A# F
- /* USER CODE BEGIN TIM3_MspPostInit 0 */
4 H) I4 _+ P4 U, N* A# [, K - __HAL_RCC_TIM3_CLK_ENABLE();
: i/ p2 Y7 l& f; J* F - /* USER CODE END TIM3_MspPostInit 0 */
% S( m t! H" @ - % k& t2 t, X/ g) j3 i" b
- /**TIM3 GPIO Configuration $ V8 T4 x5 ]$ |
- PB0 ------> TIM3_CH3
) C" K4 q9 R6 ]' l) M4 F+ ]" S - */
6 w6 ^+ G4 M1 X# g7 _ - GPIO_InitStruct.Pin = PWM_LD1_Pin;/ j" i, m* G$ s. y7 |: N- ~
- GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;//复用推挽输出3 E8 u+ g7 v' w' s
- GPIO_InitStruct.Pull = GPIO_PULLUP; //上拉; O# [0 l. ]; H/ W* h
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_HIGH;4 R) Y( g" y% \2 v! K
- GPIO_InitStruct.Alternate = GPIO_AF2_TIM3;3 u0 ]. K9 O6 r& `- G- Z
- HAL_GPIO_Init(PWM_LD1_GPIO_Port, &GPIO_InitStruct);9 U; ] k5 ~& ~$ `# k, K3 ^6 |
- 6 C, `4 e1 y+ P7 |) B2 u* @% E/ H
- /* USER CODE BEGIN TIM3_MspPostInit 1 */
6 O7 e: ]7 |& u# z6 R - ; P1 Q7 A$ p3 r
- /* USER CODE END TIM3_MspPostInit 1 */' [: `/ ^1 _9 A3 m, A
- }
; q! z& {4 S. c2 M. g, ^. c; u$ Y - }) {# `& p( x6 D( m5 c0 B
- void HAL_TIM_MspPostInit(TIM_HandleTypeDef* timHandle)
* O" C: Q% z" [ - {
( V6 F @' ~0 ^7 s0 h! u
% s7 S+ @6 m5 g8 g% E |( v- GPIO_InitTypeDef GPIO_InitStruct;! W& r6 X" u: G. v
- if(timHandle->Instance==TIM3)
. E3 R V8 R' G8 G2 o$ d7 l0 g. X - {
" T% N2 F8 e; A - /* USER CODE BEGIN TIM3_MspPostInit 0 */- u1 s0 s" b( F
2 f6 H# B3 |; z- /* USER CODE END TIM3_MspPostInit 0 */5 \4 q0 h+ y& I, _) x
-
, p9 Y7 Y& Y. T4 { X- L1 x6 m - /**TIM3 GPIO Configuration . h: D( A; p6 c! X, M
- PB0 ------> TIM3_CH3 4 I7 X X% [) ^* P
- */ L9 Q% \0 r$ k! E
- GPIO_InitStruct.Pin = PWM_LD1_Pin;
# u* g0 j: v% y8 P0 } - GPIO_InitStruct.Mode = GPIO_MODE_AF_PP;//复用推挽输出
2 T, d. u F" o, V, l+ r p - GPIO_InitStruct.Pull = GPIO_PULLUP; //上拉+ F2 A% ^ E B6 t+ P
- GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_HIGH;
: T. b7 Y, _6 Z ?6 g - GPIO_InitStruct.Alternate = GPIO_AF2_TIM3;
) M( `. r- S' Y/ q+ L. p - HAL_GPIO_Init(PWM_LD1_GPIO_Port, &GPIO_InitStruct);& l( i7 X+ d% B. I' ~
- - N6 f" g0 }3 G0 J2 o1 A$ e* P1 r
- /* USER CODE BEGIN TIM3_MspPostInit 1 */. Y }* O4 s, |
* e( a/ ]) O; P8 u$ J- /* USER CODE END TIM3_MspPostInit 1 */0 ^% m9 Z8 O# ?4 o) w- i
- }
: B* z: `( W, w
( l/ n0 w# M3 G! u- }
9 t. y/ g0 x/ Q - ^0 u% T+ L1 K" a' U+ O
- void HAL_TIM_Base_MspDeInit(TIM_HandleTypeDef* tim_baseHandle)
# Y5 p' o: O% a/ p - {0 q6 g2 {$ m: J5 |8 @# M
`8 k# _( U# g! y& v K$ }' Z- if(tim_baseHandle->Instance==TIM3)
8 @9 k- G) ?- }6 u: J - {0 R2 A' Z; L7 J- _% a7 Y
- /* USER CODE BEGIN TIM3_MspDeInit 0 */% j# A3 {& c7 d' Y) [
- 8 k; `4 u w2 g$ @8 l7 r
- /* USER CODE END TIM3_MspDeInit 0 */9 F7 g2 w1 K* {
- /* Peripheral clock disable */2 G5 o$ e& e) [0 O8 v8 l
- __HAL_RCC_TIM3_CLK_DISABLE();
1 C, j8 A6 g8 k: d
3 Z! o2 x! g! }, ]& A0 B! r3 W- /* TIM3 interrupt Deinit */
. c( h* X, [, P4 T - HAL_NVIC_DisableIRQ(TIM3_IRQn);- r5 q7 [. u a" K
- /* USER CODE BEGIN TIM3_MspDeInit 1 */
" J6 m& J: h7 ]( y6 S
3 K, K, m0 ~+ S! S% t; p4 f8 I4 i- /* USER CODE END TIM3_MspDeInit 1 */
3 P% p- q) s9 D4 y) O4 l, R - }- r2 q3 n1 i( ^3 h+ B" K9 k1 l: z' x
- } 1 M+ G w, `- c
- ' S7 v9 b& j: h; N
- /* USER CODE BEGIN 1 */
$ J0 X& m3 V& {( W7 S8 ` a
: H- K1 ~8 E7 {) B3 h n; O- //设置 TIM3 通道 3 的占空比 compare:比较值 //compare/100 * ARR0 P& }' s# D; t" ]0 m( C; K& C
- void TIM_SetTIM3Compare(uint32_t compare)
( P$ T; t, j! L. y: j) Q+ Q9 o - {3 D1 ]& q$ b0 t$ d4 p4 E
- TIM3->CCR3=compare;
2 f) Y+ r! Q1 q# } - }9 k! k+ n% i1 m2 Z0 {# X& z9 {
- //TIM3,Compare2/100 * ARR3 [8 H8 e, R7 S9 H* b. Y/ S
- void TIM3_CH3_SetCompare(TIM_TypeDef *TIMx,uint32_t compare)0 [; k( K: J7 w, I; r8 {/ B$ O
- {! ]! I9 S: g2 l, u5 @
- sConfigOC.Pulse=compare;
6 K# @5 v& i8 [1 ? - HAL_TIM_PWM_ConfigChannel(&HTIM3,&sConfigOC,TIM_CHANNEL_3); \; O+ F5 D& f& j2 j5 w, F
- }
, v( E" ]0 Y! q- n N - 4 _) `- x+ H+ M6 U' J! }
- //呼吸灯
+ L! R& C- a, H8 m0 j' o7 t6 a - uint8_t LD1_dir = 0;4 O7 @, ?9 j* }9 {9 ?" Z
- uint16_t LD1_PWM_Value = 0;
- s0 z% A/ e6 E, E5 R - void TIM3_CH3PWM_BreatheLED(void)
; F# }- K: m( @ - {
1 r2 }0 k! d- Y, Q! [- ^ - if(LD1_dir == 0)
) s1 `: y9 h1 b( S: a; Q - {$ }5 J- F* ~1 [ O; z( A
- LD1_PWM_Value ++;
( }+ S2 V; e- r# W) R6 p - if(LD1_PWM_Value >= 300), x. A4 q+ R7 G
- {2 ^0 t, }/ k/ {8 C$ x
- LD1_dir = 1;
" P' Y+ s8 C8 U! ?# M4 `/ K - }
9 n6 r+ `( K8 A2 p5 L0 @7 X - }
2 F6 u# Y, h( X# B" ?) w7 c6 h6 L - else
; x+ k8 p. n5 n3 U7 P j7 { - {
" @- e- o3 w" w5 e7 N, \ Q9 H - LD1_PWM_Value --;
0 X" G% Z. |( o x+ c V - if(LD1_PWM_Value <= 10)
: o5 c5 n+ }: ^4 {8 e0 C - {- M; A. X7 D& L. E6 P
- LD1_dir = 0;( _+ H7 m" ]/ C+ c. F
- }
( {/ T" T/ L! A! c6 Q - }
) R+ i; B. X5 Q; }( ]- z - TIM_SetTIM3Compare(LD1_PWM_Value);* |8 S7 @- |( p b: k0 a
- }
- uint16_t Breathe_Count;3 Z# W, A3 R2 X1 i* V
- void SysTick_Handler(void)/ w. N* Z5 N4 g" `+ `5 G( U
- {
1 a0 Z4 C) G3 U/ _ - /* USER CODE BEGIN SysTick_IRQn 0 */
R- t( q b+ O/ i" ^1 r6 o. D a - 0 N" g5 `* f# E; W1 @/ d
- /* USER CODE END SysTick_IRQn 0 */) A8 C& N) a5 [ J& Z {1 n u
- HAL_IncTick();! ^! p6 s: o# w' D
- HAL_SYSTICK_IRQHandler();
4 M+ h+ @& T! d - /* USER CODE BEGIN SysTick_IRQn 1 */
7 Y+ T% r: v! ]- N - TempVref_count++;& q/ x% \" H4 n4 b+ s0 m
- Breathe_Count++;
4 Y4 S' d! L; J' L' ?! q* w - if(Breathe_Count >= BREATHE_TIMER)//10ms7 j0 u: p/ q/ p6 w
- {% J4 D" X' Y" X" N3 ^! Y2 ?
- TIM3_CH3PWM_BreatheLED();//呼吸灯
( T: b* n3 j! ?, ]- o5 D# g - Breathe_Count = 0;
+ l. Y9 D$ ~) N& Q; x) I' { - }
# k6 {9 s9 Z- f6 B/ A - /* USER CODE END SysTick_IRQn 1 */
. g# R4 b; ~; M6 L( D& X( f - }
) E# H0 O: E( q Q$ B f, j% f D9 V9 f
1 A: [( W" G# I( f: z
5 k2 d2 i1 M- x效果:
7 u1 w1 h+ }3 r" \
 6 d3 O- `. I B" F4 G4 i- u+ K8 r( ^
1 @) i" V, T6 I4 J1 t! V/ u7 z, j" z" s" H6 l
! D( I4 q& N0 P! l8 Q) G; F工程代码:
 NUCLEO-F767ZI.rar
(5.49 MB, 下载次数: 79) |





 微信公众号
 手机版


上传了工程文件,你可以下载来看看,用论坛的代码编辑确实有点参差不齐的