




|
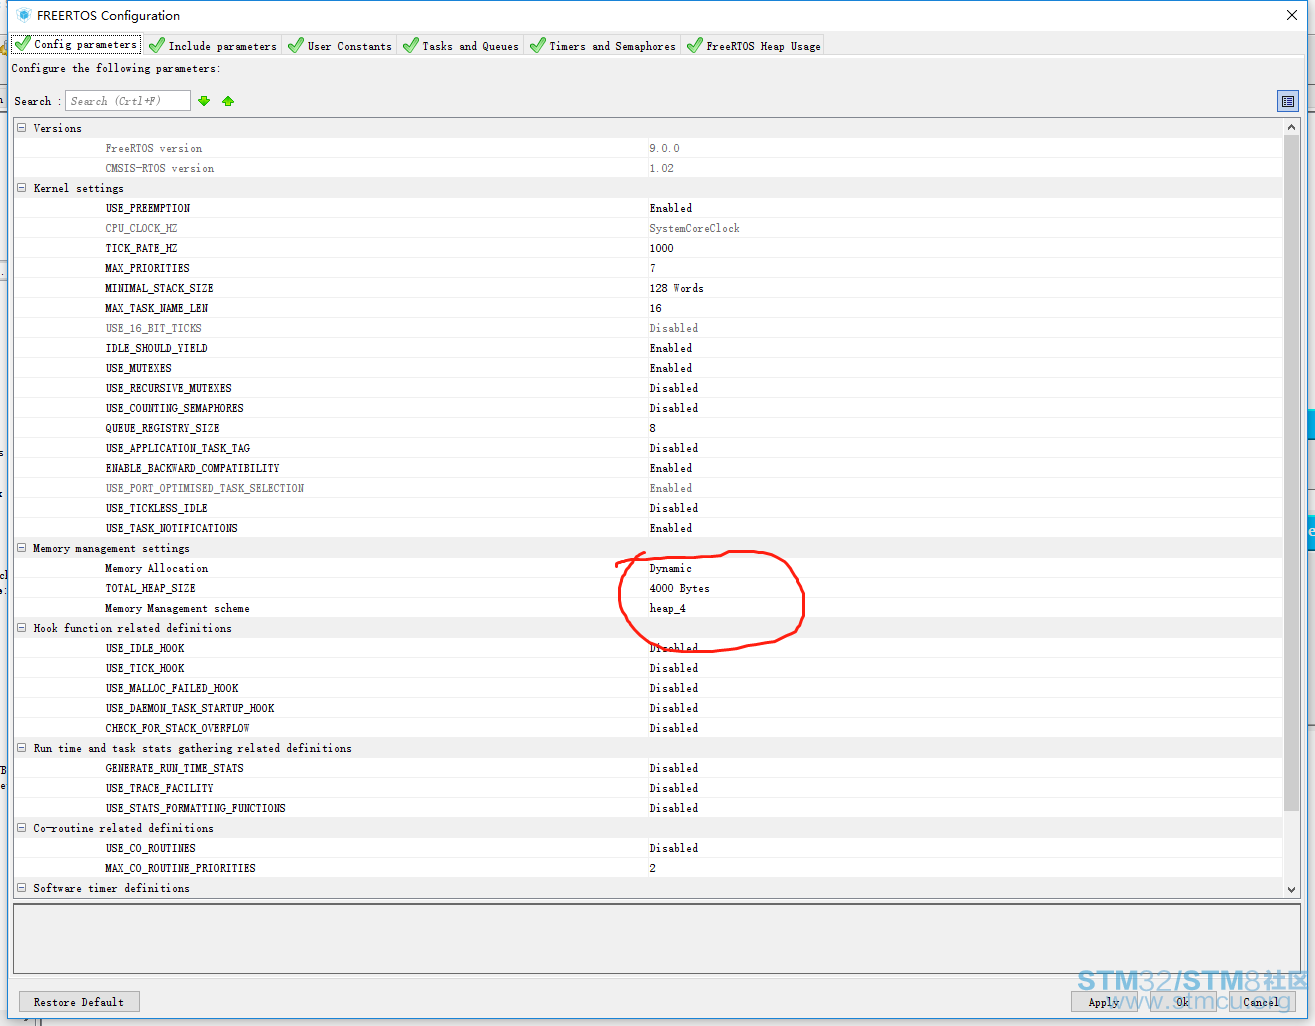
本帖最后由 tsuibeyond 于 2018-5-28 13:18 编辑 ) E2 n0 C$ J# B3 t5 E) g 很惊喜收到STM32L496,只写了关于它的一个帖子,实在有点少,这里补充一个自己常用的一个程序计时器,基于STM32CUBEMX,很简单方便,也很实用,希望各个技术坛友喜欢2 i6 C' o6 w+ ]; u4 @ 这个是我上个帖子的地址,https://www.stmcu.org.cn/module/forum/thread-615906-1-1.html,本部分内容是基于这个帖子的工程实现的。 注意: RTOS有点占用heap,所以,需要修改写heap大小配置4 e3 X2 r" ? |; E( o 我的:% ~+ z/ m# W; ~' f/ `& a 

最后,这里就不会出问题了/ [* n0 x1 A0 B/ r+ R! a6 i 
4 J9 N3 D8 W! ?6 j- Y9 T' L: k& H 回归正题; r; I v% t, }7 ^ 我们的功能是基于心跳定时器的" b7 \; L8 X8 i! B- k0 Y/ J1 M8 E 
2 P; W& @1 h/ G 在工程上添加文件- [, D; j, B& ~# m! i time.c" m u4 B S- M5 d" { #include "time.h" #include "stm32l4xx_hal.h"; \* V! z9 L" B, o, _+ M$ Q8 h5 m volatile unsigned long long sysTickUptime; j% `0 X ], V/ I! @+ ~ float cycle_T[20][3];# H7 L. c; T- j4 [+ Y) L unsigned long long time_consume[GET_TIME_NUM][2];9 M7 K& K0 b& }+ G int task01_time_comsume_us;% U: \; ~6 V2 b$ l( F/ s. A int task02_time_comsume_us; int task03_time_comsume_us; Det_t det_t_s; # O+ j) `3 _: u6 _+ k float get_cycle_time(int item)- p! h7 ~2 ?9 r0 e q6 V* d l { w0 j O5 o+ K: T cycle_T[item][OLD] = cycle_T[item][NOW]; //上一次的时间 cycle_T[item][NOW] = get_sys_time_us()/1000000.0f; //获取当前时间* r3 X: R- Y- r% o; ^3 R9 x# g8 \8 t cycle_T[item][NEW] = ( ( cycle_T[item][NOW] - cycle_T[item][OLD] ) );//获取两次时间差 return cycle_T[item][NEW];* Q' `& j4 n! x& d: H) I }" ? z1 k$ o5 e ( j/ K! r' N: A unsigned int get_sys_time_us(void)( I9 r) }5 s5 B! R% M { register unsigned int ms; unsigned int s_load; unsigned int s_val;. \; I% L& \3 O. ?4 l: h unsigned int value;2 w2 b, S% \3 l* k3 J s_load =SysTick->LOAD ; _* {; C9 ~3 I* Q _( m s_val=SysTick->VAL; ms = sysTickUptime; value = ms * 1000 + (s_load - s_val) * 1000 / s_load;//获取us级的计时5 P) R S& G# j return value; } ~( A% @6 f+ r, U8 e: U, b 8 d: G( I2 E# q/ E3 ?9 q void time_inc_tick(void) //在心跳中断中添加,每一次心跳,执行一次 {5 D0 C" u8 @0 j6 f# B+ E sysTickUptime++;) J; q% y o/ ]1 k" ^ }* ]: k$ K) ^ D' X( C 1 z$ n' ~. v/ D9 `2 H time.h8 a( d3 K6 C1 |' P #ifndef __TIME_H_" ~$ M$ e7 o) n2 i5 w& |& w- v' X #define __TIME_H_ Q' ~. A- _: v7 e5 G #define GET_TIME_NUM 10 enum" i2 l j! B$ v! e { NOW = 0, OLD, NEW,2 g m& V# _* s4 ] B$ L };7 |7 b2 w! w, X* t enum6 Q' j2 q3 D( p {' O/ t' W' q$ o. t task01_index = 0, task02_index,' A2 w5 K- L0 I: M4 S J/ X! P" H tasl03_index, };' M9 y! R, g8 [) l1 h7 b* I+ v typedef struct. Y' d( S' y* y/ T {" c$ q m; B y: }! e5 w float det_t_task01_s;6 K1 Z" C4 O9 n( i5 k& O5 F: V float det_t_task02_s;( C' R6 O7 z; \3 h: Y9 b float det_t_task03_s; 8 h" U* v9 s9 ?1 y& z8 T) v }Det_t; extern Det_t det_t_s;: ^2 g: K V2 R- V' Y, K extern unsigned long long time_consume[GET_TIME_NUM][2];0 V% e, z) h9 ?8 \- V extern int task01_time_comsume_us;0 j0 w4 v2 e- U% [. s' p extern int task02_time_comsume_us; extern int task03_time_comsume_us; 7 K$ y8 V( w- m L. z! { x extern volatile unsigned long long sysTickUptime; extern float cycle_T[20][3];7 P3 J+ N& | _; @ extern float get_cycle_time(int item);% L8 b9 `; P1 X8 r" ~! P extern unsigned int get_sys_time_us(void);/ q) l7 y( v; p, s extern void time_inc_tick(void); 0 L( {' ?. a- N# f' I1 N9 | #endif ( @) g6 N2 E; I2 ` 在stm32l4xx_it.c中补充void SysTick_Handler(void)代码 /******************************************************************************/& L0 q7 W( f* U" c% c1 U /* Cortex-M4 Processor Interruption and Exception Handlers */ /******************************************************************************/ /**# N+ W9 f9 T, ]; U. `0 u& S0 G * @brief This function handles System tick timer.% d: o! |5 B$ Q3 M" F7 K */, U2 ]2 U E. m0 H# U$ Y4 { void SysTick_Handler(void) {9 l7 }. E# _6 s8 Q9 r% r# M) S; g /* USER CODE BEGIN SysTick_IRQn 0 */0 {+ ?3 q1 b( H) C7 \ /* USER CODE END SysTick_IRQn 0 */9 B$ p) n# L! Q) h) b! k4 ] osSystickHandler();) T! N7 g; u4 z. I9 s /* USER CODE BEGIN SysTick_IRQn 1 */* @. O# K7 x% U% ] time_inc_tick(); /* USER CODE END SysTick_IRQn 1 */ G t; y* `1 e% b/ C } 1 r1 J0 \' a7 B! {3 E' {( r: ]$ x 7 q0 K0 `' |. @, a' P 接下来,在任务中测试, f# F" F. P- G- P* ~, D; q$ B* E /* StartTaskLED function */ void StartTaskLED(void const * argument)2 C- A* K0 b" I {3 m) ~) _) C; v% C% P /* USER CODE BEGIN StartTaskLED */ //static uint16_t myQueue01_data; /* Infinite loop */; d* A3 q$ i( F* v+ V- l, F for(;;) {/ i: v1 p9 V8 }; w- ]3 _. Z time_consume[task01_index][0] = get_sys_time_us(); det_t_s.det_t_task01_s = get_cycle_time(task01_index);2 R2 L1 s' [4 D& e; k HAL_GPIO_TogglePin(GPIOB, LD3_Pin|LD2_Pin); //osSemaphoreRelease(myBinarySem01Handle);// 释放信号量 //osMessagePut(myQueue01Handle, myQueue01_data++, osWaitForever); time_consume[task01_index][1] = get_sys_time_us();& E2 `7 U3 }& L* Z task01_time_comsume_us = time_consume[task01_index][1] - time_consume[task01_index][0]; osDelay(600);6 X v- Q! N; B+ V }0 [: [6 {" J; {) l1 J /* USER CODE END StartTaskLED */ }6 t- x$ F) x" Q6 D1 G8 ? . e6 r& ^6 j2 ?1 C4 q+ Z' r1 ]! |5 l 2 O$ K5 Z+ H" f( J6 ? E2 O 打开live watch窗口查看(IAR在这一点上比MDK好用很多) 
可以看到,task01执行时间为16us,每0.6s执行一次9 U7 a4 S* c& ]  TEST.part02.rar
(2.66 MB, 下载次数: 4) |

| 学习下,感谢分享 |
STM32L4R9 QuadSPI Flash通讯速率优化解析 32位总线的DMA传输适配核心方案
【STEVAL-STWINKT1B评测】运行Datalog固件并记录运行时间
【STEVAL-STWINKT1B评测】数字麦/模拟麦对比测试+音频配套上位机软件开发
【板卡评测】STEVAL-STWINKT1B读取 ACC/GYRO/MAG 实时数据
小白也能明白的STM32的低功耗与唤醒机制
【STM32入门学习路径指南】(四步走)
STM32和Arduino对比,谁更耐打?
STM32系统中2种数据掉电保护的方法
STM32 LL为什么比HAL高效?
STM32小白入门指南:从基础到OTA实现方案
 微信公众号
 手机版


