




|
在 cpu 的一步步按照指令运行的过程中(主程序),可能会有其它的更紧急的需要做的事情(中断服务程序), 需要 cpu 暂时停止当前的程序(主程序),做完了(中断服务程序)之后,又可以继续去运行先前的程序(主程序)。 就像你正在吃饭,一边又在给水桶里放水,吃着吃着,水满了,你就得赶快去把水龙头关掉或者换一个空的水桶,再回来吃饭。 单片机的定时器就像是一个水桶 你让它启动了,也就是水龙头打开放水 定时器在每个机器周期自动加 1 水桶的水不断增加,最后就满出来了 定时器溢出时,你就要去做处理了 水桶的水满了,你应该处理一下了 处理完后,单片机又回到刚停止地方继续运行 水桶处理完,你也可以去做原来的事了 ! v: [% M& d. q' x 
4 T6 T5 `: f* Y# m: r- v8 y 单片机的主程序是从 0x0000 开始运行的, 单片机服务程序从哪里开始运行呢? 4 M- {6 l! o! Y! p5 _+ e% E 在 51里,有多个中断服务程序入口, 0号入口是外中断 0,地址在 0x0003; 1号入口是定时器 0,地址在 0x000B; 2号入口是外中断 1,地址在 0x0013, 3号入口是定时器 2,地址在 0x001B。 当中断发生时,程序就记下当前运行的位置,跳到对应的中断入口去运行中断服务程序,运行完之后,又跳回到原来的位置继续运行。 3 ^, A |! F7 s 在 C51 中,你不用理会中断服务程序放在哪里,会怎么跳转。你只要把某个函数标识为几号中断服务函数就可以了。在发生了对应的中断时,就会自动的运行这个函数。 w( D. d& \9 ]' R5 ?) Q 我们将学习如何精确定时 1 秒钟闪灯。这里我们使用 T2 定时器,让它工作在 16bit 自动装载方式,这时,有另一个位置专门装着 16 位预装载值, T2 溢出时,预装载值立即被置入。这就保证了精确定时。 4 q8 p' ] W I f 但是,即使是 16 位定时器,最长的溢出时间也就几十毫秒,要定时一秒,就需要一个变量来保存溢出的次数,积累到了多少次之后,才执行一次操作。这样就可以累加到 1 秒或者更长的时间才做一次操作了。T2 定时器有个特殊的地方,它进入中断后,需要自己清除溢出标记,而 51 的其他定时器是自动清除的。请参考 51 单片机相关书籍。3 w& _, a! @! O: J 6 @% F/ A7 F4 q6 \) h 如果使用 T2 定时器实现 1 秒精确定时? 6 U' R* T) t8 O; `3 ]# F/ ^7 ^0 k6 h 仿真器的晶振是 22118400 Hz, 每秒钟可以执行 1843200 个机器周期。 T2 每次溢出最多 65536 个机器周期。 我们尽量应该让溢出中断的次数最少, 这样对主程序的干扰也就最小。 选择每秒中断24次 每次溢出1843200/24=76800个周期 (超出 65536,无效) 选择每秒中断30次 每次溢出1843200/30=61440个周期 # G- a' l/ w9 h1 s 选择每秒中断32次 每次溢出1843200/32=57600个周期 选择每秒中断36次 每次溢出1843200/36=51200个周期 6 I7 Q) h. U5 l' J 选择每秒中断40次 每次溢出1843200/40=46080个周期 ! g w8 Q9 g" Y- k0 Z; X 从上面可以看到我们可以选择方式有很多, 但是最佳的是每秒中断 30 次, 每次溢出 61440 个机器周期。 也就是赋定时器T2初值 65536-61440=4096 换成十六进制就是 0x1000 / J _( D7 k) z2 r7 S1 T6 z 从上面的计算也可以看出晶振 2118400Hz 的好处,它可以整除的倍数多,要准确定时非常方便。更常见的应用是在串口波特率上,使用 22118400HZ 可以输出最多准确的标准波特率。 * { o1 H6 o/ ~3 j1 F1 y3 _$ Y# [ 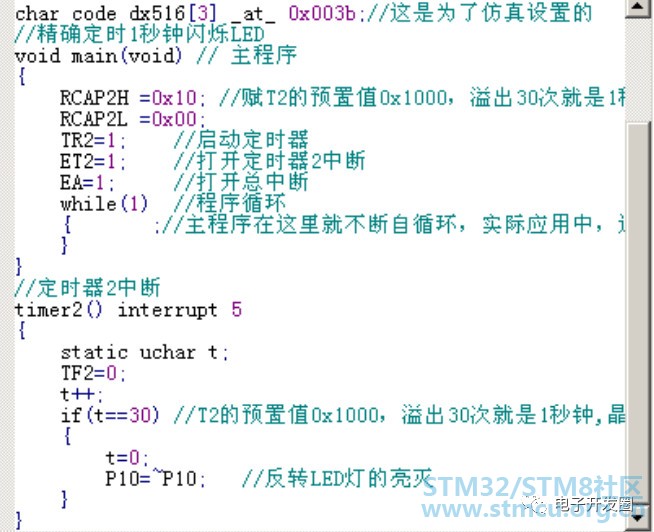
0 ~& W; o) M/ c* q: ~& t# m 我们在定时器服务函数里,设置了一个静态变量t,静态变量的值在进入函数时是不会被初始化的,而是保持上次的值。它用来计数定时器的溢出次数,也就是 T2 中断函数进入的次数,每溢出 30 次,就控制一次 LED 的反转显示。这时的时间就正好是 1 秒,而且是精确的 1 秒!只与晶振的精度有关。 8 f+ {7 X9 _- X* q9 M 一个编程经验是, 所有的中断都要尽快的运行和退出, 中断服务程序越短越好, 这样才不至于干扰主程序的工作, 以及其他中断的运行 也就是,我们应该尽量把程序代码从中断服务函数里搬出来。对于定时器的中断的工作方式,我们可以建立一个全局的标记,在中断里置这个标记,然后就退出。在主程序里检查到这个标记之后,就运行相关的程序。 7 }3 |. C/ R4 \/ G: W3 c 对于 CPU 任务比较多的项目来说,这种工作方式可以获得最佳的工作效率。当然,对于非常实时的应用要求,比如时钟,还是建议在中断里做完,因为使用标记的方式时,主程序可能太忙而造成错过标记信号,就是这个标记还没有开始处理呢,下一个又来了。熟练的程序员还是可以避开这些异常的情况的。 在我们的这个例程中,前面的 1 秒钟输出信号,被换成了一个全局标记。在主程序中去检查这个标记,再清 0 标记和处理相应的工作。这一课的跑马灯输出方式也改变了,我们采用查表的方式,将要点亮的灯预先设置好,到了时间,就一起送到 P1 口。这样,程序的执行效率会更高。 + n4 U% A" B0 N 下面认真学习和分析例程 #define uchar unsigned char //定义一下方便使用 #define uint unsigned int #define ulong unsigned long& _; H. c# w$ Y$ O #include <reg52.h> //包括一个 52 标准内核的头文件 sbit P10 = P1^0; //头文件中没有定义的 IO 就要自己来定义了 sbit P11 = P1^1;9 f I0 Q6 Y7 y2 ?1 ] r# h sbit P12 = P1^2;/ G' @: ~8 {" y! } sbit P13 = P1^3; bit ldelay=0; //长定时溢出标记,预置是 03 u( y4 N; [+ h6 u8 ~8 b char code dx516[3] _at_ 0x003b; //这是为了仿真设置的 //定时器中断方式的跑马灯 void main(void) // 主程序, u* K V3 Y m/ l" R. t5 Z { uchar code ledp[4]={0xfe,0xfd,0xfb,0xf7}; //预定的写入 P1 的值9 y& Y/ g3 V. Z$ j uchar ledi; //用来指示显示顺序7 I3 L3 X& q! b. i- |4 M RCAP2H =0x10; //赋 T2 的预置值 0x1000,溢出 30 次就是 1 秒钟 RCAP2L =0x00;: E+ A& E0 _/ Q7 r TR2=1; //启动定时器 ET2=1; //打开定时器 2 中断. r' @1 a6 i; z5 E' | EA=1; //打开总中断3 Z3 W) N: b. ~3 y. q3 C. f while(1) //主程序循环 { if(ldelay) //发现有时间溢出标记,进入处理! p4 H% M( y; q1 ~) C' g _$ y {2 s8 ?7 [! z; V8 U& i2 n ldelay=0; //清除标记 P1=ledp[ledi]; //读出一个值送到 P1 口% j( A- F7 g3 P' T9 x0 Y ledi++; //指向下一个 if(ledi==4)ledi=0; //到了最后一个灯就换到第一个( |+ R! L9 J6 C. D6 y" `' g }}! N1 q. N4 E" C3 Y$ E# [. [ }1 h0 l* _3 @ b4 s6 B; q/ S //定时器 2 中断0 v+ P! G! V$ P# N4 Y2 f. b( i! V, ? timer0() interrupt 5 {/ G E5 ]5 v e6 U$ o static uchar t;; M( V' y2 z- K$ m TF2=0; t++;5 M: h$ ]1 v% N$ _- W" ?' ?3 u$ _ if(t==30) //T2 的预置值 0x1000,溢出 30 次就是 1 秒钟, //晶振 22118400HZ9 d$ I/ j' T9 \! P! ?; B { t=0; ldelay=1; //每次长时间的溢出,就置一个标记,以便主程序处理 } } |
无刷直流电机控制应用+基于STM8S系列单片机---电子书
MCSDK FOC应用详解
STM32F10xxx 正交编码器接口应用笔记 及源代码
基于STM32定时器ETR信号的应用示例
《无刷直流电机控制应用 基于STM8S系列单片机》
STM32定时器触发SPI逐字收发之应用示例
【银杏科技ARM+FPGA双核心应用】STM32H7系列10——ADC
【银杏科技ARM+FPGA双核心应用】STM32H7系列57——MDK_FLM
【STM32图书分享之九】—《STM32F 32位ARM微控制器应用设计与实践》
STM32 USB的程序,包含固件、驱动和测试用的应用程序
 微信公众号
 手机版


