|
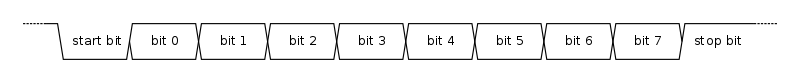
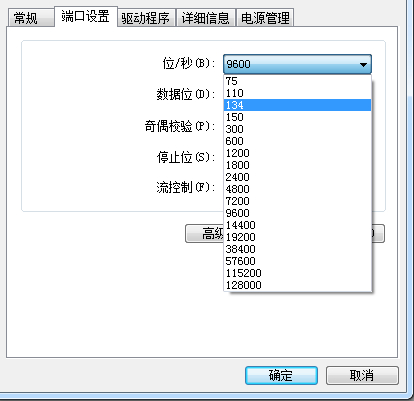
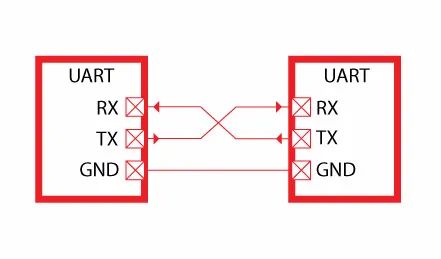
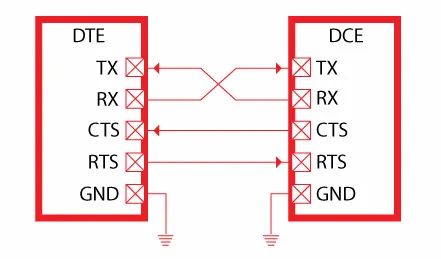
[导读] 单片机开发串口是应用最为广泛的通信接口,也是最为简单的通信接口之一,但是其中的一些要点你是否明了呢?来看看本人对串口的一些总结,当然这个总结并不能面面俱到,只是将个人认为具有共性以及相对比较重要的点做了些梳理。 0 E; ?; |' [. p2 ?3 y啥是串口?首先这玩意儿分两种: - c$ ] \; I Q* p! \# h通用异步收发器(UART)是用于异步串行通信的一种物理层标准,其中数据格式和传输速度是可配置的。 2 M8 h1 G- i' O/ i8 i# c通用同步收发器(USART)是一种串行接口设备,可以对其进行编程以进行异步或同步通信。 数据格式 6 @0 u4 X; k( R6 x6 r z 线上空闲、无数据状态为常高电平,故逻辑低定义为起始位。 起始位:总是 1 位 数据位:常见的有 8 位或 9 位。 1 y* l. E5 n" ~1 p1 C2 D) a校验位 9 P8 Y0 P, j* k/ h6 b1 R奇校验 , Y' O* v/ p! x7 R+ h) y偶校验 ( W6 e) |6 I) |5 t无校验 停止位: 1 位 2 位 波特率:bit rate 就是位/秒的概念,就是 1 秒传送多少位的概念。常见的波特率有哪些呢? / J9 {6 i0 c) @: m% [! {0 L$ } 这里须注意的要点: " L+ r, g. d* r8 u- R 一个有效字节的传输时间怎么算? . X( S5 e7 |- a4 w- z& m比如 9600 下,1 位起始位,8 位数据位,奇校验,1 位停止位,则 为什么要理解清楚这个概念呢,因为在应用中需要计算数据吞吐率问题,就比如一个应用是数据采集串口传输问题,需要计算采集的位速率需要小于或等于传输波特率,否则数据就来不及传。当然如果说你有足够大的缓冲区可以临时存储,但是如果进来太快,而传出速度跟不上,多大的缓冲都会满! 校验位有用吗?当你的传输介质处于一个有干扰的场景下,校验位就可以从物理层检测出错误。 3 [0 ] L4 s8 F0 f, u# O$ S理解数据编码方式有啥意义呢?比如在调试中你可以利用逻辑分析直接去解析收发线上的数据报文。 应用电路设计的时候 RX-TX 相连,很多初学者容易在这里踩坑! 常见的传输位序为低有效位在前。 对于波特率而言需要注意波特率发生器有可能带来误码问题 ; d, w+ p, ~5 a v啥是 UART? 两边分别代表两个通信的设备,单从 UART 编程的角度讲收发不需要物理同步握手,想发就发。图中箭头代表数据信息流向。RX 表示接收数据,TX 表示发送数据。数据总是从发送端传递到接收端,这就是为啥 RX 连接 TX,TX 连 RX 的原因。 啥是 USART? . B! Z+ D' Q7 K5 T6 ~' s 同步简单说,收发不可自如,不可以想发就发,收发需要利用硬件 IO 口进行握手,RTS/CTS 就是用于同步的握手信号: RTS:Ready to send,请求发送,用于在当前传输结束时阻止数据发送。 CTS:clear to send,清除发送,用于指示 USART 已准备好接收数据。 " ?9 {* [2 d; P! n. Y$ m这个对于普通应用而言并不常见,这里不做详细展开,需要用到的时候只需要对应收发时控制握手信号即可。 编程策略对于不同的单片机,其硬件体系各异,寄存器也差异很大,但是从收发编程策略角度而言,常见有下面三种方式: % |' h6 U) Z0 T$ [9 _: z查询发送/中断接收模式 收发中断模式 % Q$ X% w4 t. c" d) Q) u: S: ?DMA 模式 / l. X. Q( |& M# O查询发送/中断接收模式这里以伪代码方式描述一下: /*查询发送字节*/ * K% C; ~6 E- h% F- hvoid uart_send_byte( uint8 ch ) { /*如果当前串口状态寄存器非空闲,则一直等待*/ /*注意while循环后的分号,表示循环体为空操作*/ while( !UART_IS_IDLE() ); /*此时将发送字节写入发送寄存器*/ UART_TX_REG = ch; } : C5 N0 I ` l/*发送一个缓冲区*/ # p; ^" z. |. m3 I4 lvoid uart_send_buffer( uint8 *pBuf,uint8 size ) { ' @% Q$ W0 X3 |uint8 i = 0; 6 M. W, B9 N& @/ A1 L1 e/* 异常参数处理*/ ! n4 s3 _0 H# }$ L6 n: j, j T# }if( pBuf == NULL ) 0 e9 E, {; [, L6 t4 p% @+ \. F7 yreturn; . k2 P% ? x; c5 [: O% Cfor( i=0; i《size;i++ ) % s, {* _4 }" S! _% E. W{ * l. M3 Y) u, ^+ }% y$ I p- _send_byte( pBuf[i] ); 0 [1 l& T6 D7 v' ^0 _; _} } 5 A! D5 d- Q- s+ t* \对于接收而言,如采用查询模式则几乎是没有任何应用价值,因为外部数据不知道什么时候会到来,所以查询接受就不描述了,这里描述一下中断接收。 static uint8 rx_index = 0; void uart_rx_isr( void ) ; g8 k9 S3 z, i{ /* 接收报文处理 */ rx_buffer[rx_index++] = UART_RX_REG; 3 V& v' j2 }+ L) u* O! N/ z} % L7 j6 Y q3 n. v) _中断接收需要考虑的几个要点: 断帧:这就取决于协议怎么制定了,比如应用协议定义的是 ASCII 码方式,就可以定义同步头、同步尾,比如 AT 指令的解析,做逻辑判断帧头、帧尾即可。但是如果传输的是 16 进制数据,比如 MODBUS-RTU 其断帧采用的是 3.5 个字节时间没有新的字节接收到,则认为收到完整的帧了。 / V4 v! G4 d$ l% K5 s如何保证帧的完整性,一般会在报文尾部加校验,比较常用的校验模式有 CRC 校验算法。 不同的单片机开发环境对于中断向量的处理方式略有不同,需要根据各自芯片的特点进行处理。比如 51 单片机,其发送/接收都共享一个中断向量号。 0 n G) L* i5 A9 n Q$ F3 S4 z收发中断模式#define FRAME_SIZE (128u) 9 B v0 U6 j) ~ G8 y+ ^7 s# LstaTIc uint8 tx_buffer[FRAME_SIZE]; 7 r, g3 R, H' m' E- cstaTIc uint8 tx_index = 0; 3 Q- }' M4 A" l( O8 nstaTIc uint8 tx_length = 0; staTIc uint8 rx_buffer[FRAME_SIZE]; ' c; [4 z5 E7 |% J \static uint8 rx_index = 0; static bool rx_frame_done = false; 7 I" t5 y' l" |: S+ ~void prepare_frame( uint8 * pBuf, uint8 size ) { - L( D$ o" S5 l$ c0 F& D* Y, _/*将待传的报文按照协议封装*/ /*可能需要处理的事情,比如帧头、帧尾、校验等*/ 0 Q# v* ]8 r, N% H6 ?} 2 r0 u4 D! e0 i5 \2 Jbool uart_start_sending( uint8 * pBuf, uint8 size ) 4 H2 L1 [; G% @$ B/ b" u5 S- N{ if( pBuf == NULL ) return false; " C: t5 d5 q& h( Z( n$ ?8 Qmemcpy( tx_buffer,pBuf,size ); tx_index = 0; 5 R' n3 m2 S% E6 K! K* h. J0 w# z; Ytx_length = size; /*使能发送中断,向发送寄存器写入一个字节,进入连续发送模式*/ ENABLE_TX_INT = 1; UART_TX_REG = tx_buffer[tx_index++]; & F- L9 ~9 [: W$ _% P} 6 W. l$ S2 Y' Z1 H( A+ f. Wvoid uart_tx_isr( void ) $ g, Z# T5 P! }{ if( tx_index《tx_length ) { 9 I, h# V4 u1 e, l7 i; p0 L ]1 SUART_TX_REG = tx_buffer[tx_index++]; } else { c. c! V1 {3 X& E; r2 ^/*发送完毕,关闭发送中断*/ . `- [' V4 ]! h2 [5 v0 T1 z9 JDISABLE_TX_INT = 1; } . g6 ]8 e! ]/ v% \} % h6 y; c t, |) A" ?4 ovoid uart_rx_isr( void ) { /*处理接收,待接收到完整的帧就设置帧完成标记*/ , V- u( K4 y$ L# t3 g3 l& o/*由于应用各有不同,这里就无法描述实现了*/ , `3 k! c$ ], P9 L} x8 h' S8 p* ?$ _- i) P还需要考虑的是,对于 UART 硬件层面的出错处置,以 STM32 为例,就可能有下面的错误可能发生: 溢出错误 噪声检测 % }* P9 f$ c# p6 d# w6 p帧错误 奇偶校验错误 o$ b. {6 L6 e" B9 O# D" s" ^8 x另外不同的单片机其底层硬件实现差异也不较大,比如有的硬件发送缓冲是单字节的缓冲,有的则具有 FIFO,这些在选型编程时都需要综合考虑。 DMA 模式DMA 发送模式而言,大致分这样几步: 初始化 UART 为 DMA 发送模式,开启 DMA 结束中断,并写好 DMA 传输结束中断处理函数 : U- K8 e0 n9 u准备待发送报文,帧头、帧尾、校验处理 % o$ w" W: C+ ^3 i将待发送报文缓冲区首地址赋值给 DMA 源地址,DMA 目标地址设置为 UART 发送寄存器,设置好发送长度。 启动 DMA 传输,剩下传输完成就会进入传输结束中断处理函数。 DMA 接收模式而言,大致分这样几步: 0 J7 ^9 R% O) S6 e8 Y7 I+ T初始化 UART 为 DMA 接收模式,开启 DMA 结束中断,并写好 DMA 传输结束中断处理函数 中断处理函数中标记接收到帧,对于使用 RTOS 而言,还可以使用的机制是利用 RTOS 的事件机制、消息机制进行通知有新的帧接收到了。 ! M: z, ? Z+ v对于 DMA 接收模式而言,对于变长帧的处理较为不利,所以如果想使用 DMA 接收,制定协议时尽量考虑将帧长度固定,这样处理会方便些。 $ F- E! C( I% t/ g2 H总结一下单片机串口是一个需要好好掌握的内容,这里总结了一些个人经验,尽量将一些个人共性的东西总结出来。至于实际实现而言,由于芯片体系差异较多,具体代码各异。但个人认为处置的思路方法却是基本一致。所以本文除了描述串口本身的细节而言,想表达的一个额外的观点是: , e1 w4 c' I* J$ V对于一些技术点尽量学会将其共性的东西剥离总结出来。 总结、概括、剥离抽象是一个比较好的学习思路,不用对具体的硬件死记,万变不离其宗。 & V; p8 ]' r! w6 g |
无刷直流电机控制应用+基于STM8S系列单片机---电子书
MCSDK FOC应用详解
STM32F10xxx 正交编码器接口应用笔记 及源代码
基于STM32定时器ETR信号的应用示例
《无刷直流电机控制应用 基于STM8S系列单片机》
STM32定时器触发SPI逐字收发之应用示例
【银杏科技ARM+FPGA双核心应用】STM32H7系列10——ADC
【银杏科技ARM+FPGA双核心应用】STM32H7系列57——MDK_FLM
【STM32图书分享之九】—《STM32F 32位ARM微控制器应用设计与实践》
STM32 USB的程序,包含固件、驱动和测试用的应用程序
 微信公众号
 手机版