|
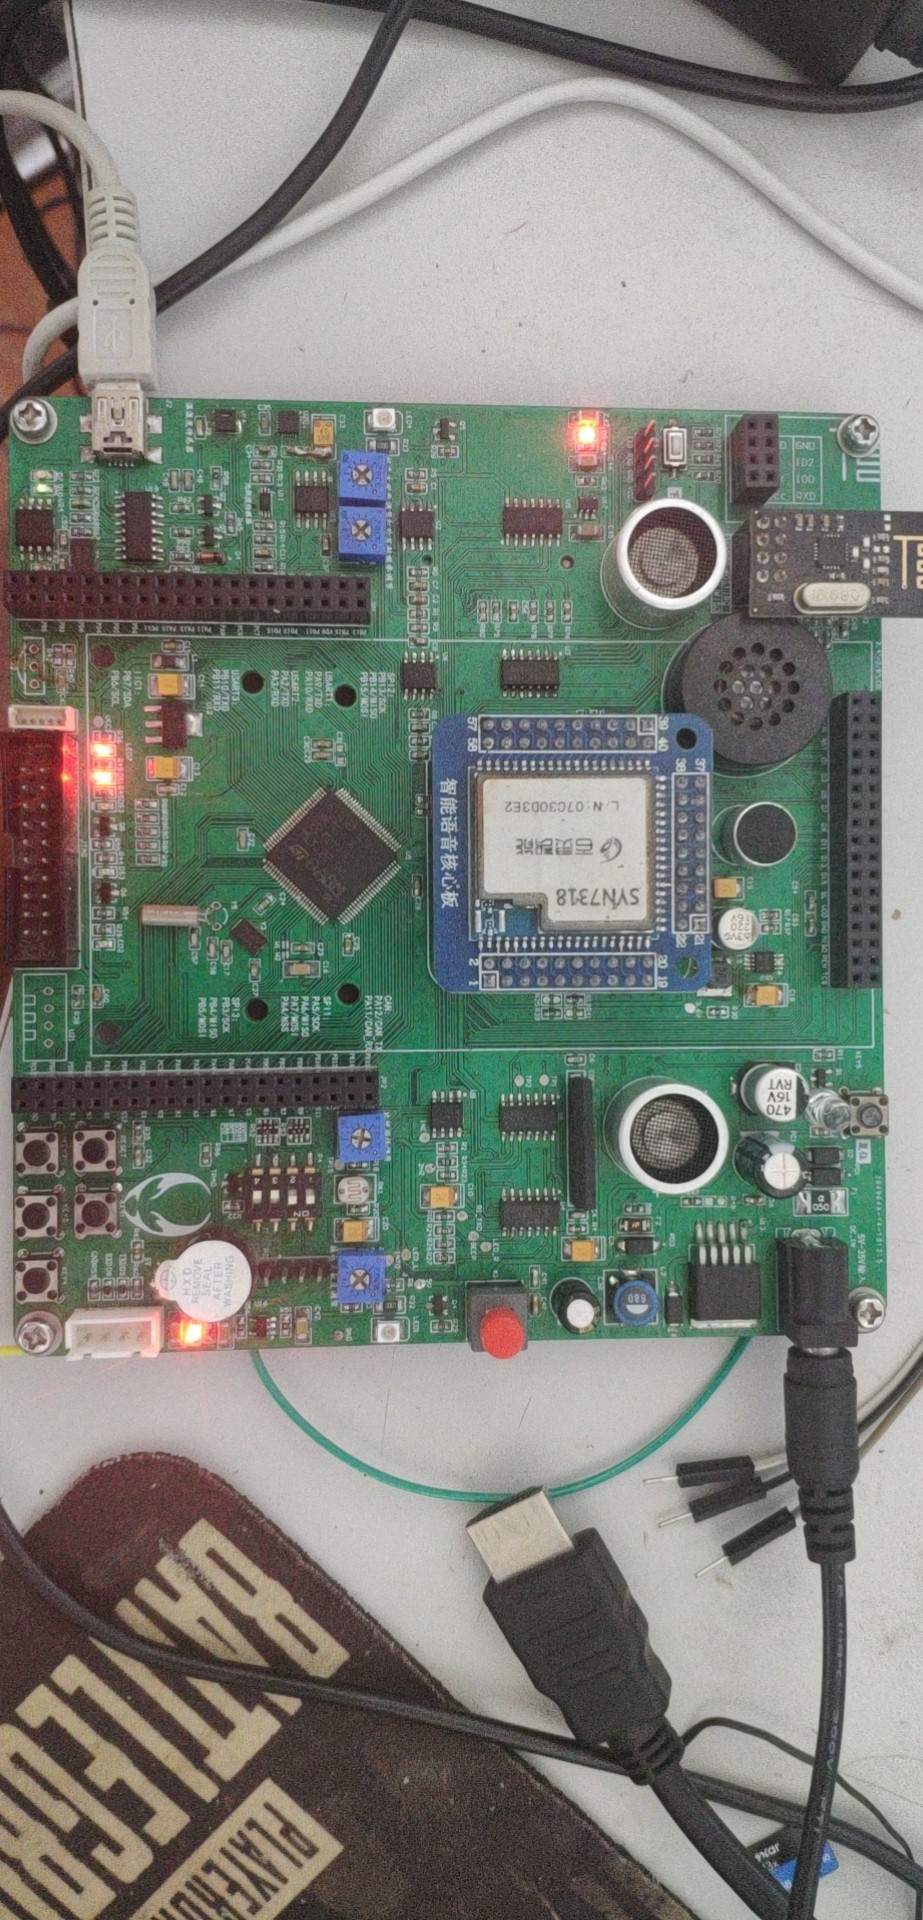
【年中粉丝节】+超声波距离传感器 今天分享下板子上比较大的传感器,就是超声波距离传感器。使用超声波距离传感器就比较简单了。 首先看下超声波测距传感器的原理,一端发射声波,当声波被物体阻挡就会反射回来。被接收端收到,只要我们算好这中间的时间差,加上声音传播速度就能算出距离,有如下公式: 原理图是这样的比较负责了,用了一个555定时器产生38Khz的方波,接收端其实是使用了一个CX20106A的红外解码芯片,其实这样是频率对上了,之后是为了程序方便,初始化一个定时器中断,每10US中断一次,然后把接收端也放一个中断,这样,开始发射时计数清空,然后定时器中断计数,这样来算时间,之后通过IO中断,来判断接收到了。在根据上面公式就能算出距离了。 - void Ultrasonic_Port()
4 J6 n Y7 r& N/ @% U7 F {8 A7 o
. X0 p) J" H4 ?9 f' c7 ~, ?) ~- {
% N/ b$ r3 Z+ y! S! P9 G# | - , i: [2 T: ?; a4 K6 g
- . {! d, r% j6 i3 `5 j% e: X
5 p0 i* J0 `$ {* o+ G& P- GPIO_InitTypeDef GPIO_InitStructure;/ V$ M2 W# t/ ^2 O0 J! e
- 0 H+ F8 c; I6 D7 Q& e# f- [9 P
- $ ~$ E- f( W5 |5 u: s
e+ ]5 o) C' |! \, _8 o$ M, y- RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA|RCC_APB2Periph_GPIOB,ENABLE);
: d* `8 G/ X2 Z
# b( p' M6 h9 q8 U- RCC_APB2PeriphClockCmd( RCC_APB2Periph_GPIOB | RCC_APB2Periph_AFIO, ENABLE);
/ n1 a+ n6 a" y; K
* \; i9 ?& F7 S+ @1 Q( v$ N" }- //改变指定管脚的映射 GPIO_Remap_SWJ_JTAGDisable JTAG-DP 失能 + SW-DP使能
) X% \! A1 Z* S, _3 e; }$ {
% ]1 O+ v4 Q6 r; @$ {$ n- GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable,ENABLE);
/ ?- G9 [, H9 f5 P2 o
1 S% H: A9 @8 Q; X/ z/ G-
9 t! D1 _8 `% ?( l% v7 M
& s4 h6 Z! l' p- //PB6-SCL PC2-ADDR- N2 v& d5 W2 Z4 V W& W
9 \. f) ~; A; h4 s- e- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_15; //PA15
' g) Y- H5 }) G8 R8 Z
2 S( d& }% j2 a- V& J# |4 {/ P- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;. ~. I k( U, J# V# Q, ]
: |6 i; B0 l! e6 \- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; //复用推挽输出, c; b5 @' Q) z
2 W! R- H" g) ^9 Y! C) B7 V- GPIO_Init(GPIOA, &GPIO_InitStructure);/ m$ }6 ^' V, S# U7 ?' m2 S4 ]6 l0 c
- ' Z# U% r! U0 f R: T/ R' f
- ! W* {6 `5 Q/ z+ {, `
* j; u j! X; F, U- G7 e8 M2 R- @- GPIO_InitStructure.GPIO_Pin = GPIO_Pin_8;- @3 ?8 D% e" t! i7 F0 @
- - w- r- H0 f: v. n
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;5 b h! Q# J7 x( z' o7 l! \: Z
- ^* W5 J1 _! w" Z- g6 A2 ~- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;
) V5 X7 _& B, U1 o: S8 a - + q5 _+ X' b9 q) s/ e0 U+ }
- GPIO_Init(GPIOB,&GPIO_InitStructure);6 k- D( @4 r, |" _5 s
/ s/ e% S! Z- ~9 O7 n7 x4 i2 j- }
; L: k9 c" b9 _6 n( } _ - - a% q& c. B0 b) f
-
6 D8 Z* n4 u' X9 I
6 G- W! Q) {% O) r! R( L- 0 S- ~, o& m, b3 p, o$ t
- - C2 t/ \$ x! H7 \1 I1 E/ v% A
- void Ultrasonic_TIM(uint16_t arr,uint16_t psc)
7 n* v7 l4 q' \7 b
: Y8 n! H* e" w5 @8 w- {/ d5 H5 `. d$ Y" e' s7 P) }+ d
; |. x$ W7 \0 N( T7 p! M-
! }& e$ U0 h; r, q7 Z" @" \ - ) s" A/ _+ b) u/ N& f, I- S. v* G: G
- TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure;+ x; _! [7 H9 ]
- " @/ z5 h; z, ^4 O6 }
- NVIC_InitTypeDef NVIC_InitStructure;( u! i6 H4 ~' S5 E2 Z7 I
2 r' ^. d3 E3 P( _( F- 7 b' ^ P5 ^; |+ Y# y& A+ J0 ~
& g* s9 t4 D) F; b7 m+ y- RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE); //时钟使能
& {' A2 Z. Y1 v4 v - 8 m/ m" Q/ F1 p: x
- $ R' P, A, J$ N3 x
- ! _+ B# m4 g B7 P: n( J- N1 R! ?
- //定时器TIM3初始化
2 D9 a5 I- Z& s) K6 d, ^4 k
3 q( @0 q5 v/ y9 g4 ?0 u9 Q- TIM_TimeBaseStructure.TIM_Period = arr; //设置在下一个更新事件装入活动的自动重装载寄存器周期的值
1 n7 ?5 o. }6 `3 I+ E1 h9 E
' e B, ~- w( f! O- u+ ]) v- TIM_TimeBaseStructure.TIM_Prescaler =psc; //设置用来作为TIMx时钟频率除数的预分频值
7 _& J5 r" p- |) e
* j; ?0 O+ c5 i7 Y. H- //TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; //设置时钟分割:TDTS = Tck_tim" d. a$ W/ M5 A
F y: j6 ~* z- TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //TIM向上计数模式: U8 m4 _$ x( X% W) v' v3 ?2 ~5 z$ d
- 9 s, V- T. _ l4 N6 S
- TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure); //根据指定的参数初始化TIMx的时间基数单位4 V6 c4 L3 `/ t5 ~1 w" C- {) l
- * j" k n8 p. u- f1 W5 S3 u
- ! k8 g" f9 S. ~$ q* t* x
- 8 v$ d6 A3 g+ N0 K" o, i+ b
- //中断优先级NVIC设置/ O/ d( J; q7 F# H* a$ r2 R
- & h' M; v: g7 k! y, v$ p" ]% T/ T
- NVIC_InitStructure.NVIC_IRQChannel = TIM3_IRQn; //TIM3中断
/ e: W1 n' r) r
% X( k. d" x" T6 W0 c+ `- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0; //先占优先级0级# |( E( j( q) J, S
4 T% B0 z# _0 x/ Q! d- ?- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 8; //从优先级3级$ m/ U: F8 K5 w3 e
- # g: y9 ]; [2 f3 U+ V* y9 A, B( o
- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道被使能6 g+ b; X% T' h3 ^0 o5 a0 y
6 J+ \; U0 k8 H# o. U- NVIC_Init(&NVIC_InitStructure); //初始化NVIC寄存器! M, f( {9 z i1 `
+ C! @) z2 ]1 b' V% B% U- & X5 h8 F% B9 Z5 v e9 [/ d V3 N
! w: e3 F0 ?% z/ z- W7 O. D, P- TIM_ITConfig(TIM3,TIM_IT_Update,ENABLE ); //使能指定的TIM3中断,允许更新中断
4 |$ u2 E" b( r! S, S/ N - 1 R1 f0 z P. [) N
- TIM_Cmd(TIM3, DISABLE); //使能TIMx 7 z. ?7 o- V6 F9 g
- 5 s$ q3 Z/ U$ Q' Z
- }
9 @4 k z5 X! l% W& n6 {# l% w
5 C. c( _' D: H7 |-
$ H, W8 r3 [% ? - * g0 F: F; V& c% a6 z" o
- void Ultrasonic_EXTI()
& X) F3 v) L. L. E - 9 m5 e2 ^: C) v' K9 c
- {) O" x5 b" S, g$ s P
- % C' e# ^1 ^3 n5 u- `/ s
- EXTI_InitTypeDef EXTI_InitStructure;7 Q1 J5 ^8 N; t) k% k+ h
- : E. A& {# W% F0 w/ t
- NVIC_InitTypeDef NVIC_InitStructure;
+ C2 m& P3 O; y+ v; o' ^& E7 l
# `; z4 w% r/ r2 x( m* }-
+ t v' C k9 x, n - ; P2 `3 P+ f5 \3 A' m
- NVIC_PriorityGroupConfig(NVIC_PriorityGroup_1);
* O6 q4 t4 a) e! n1 f+ w, r, g1 R - * C/ o# m- f% C+ m
-
! Y7 U" {1 K8 H( \6 m) v - 6 r; X' O* a% O, V- n
- RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO,ENABLE); //使能复用功能时钟/ B# G8 R W$ |1 h+ R' R% ^
- & ~8 {' m# P9 l% {5 U& p, r$ l
- 5 y1 U3 z0 q5 k9 O' V% N
- : L! n, h6 W6 R1 u( x
- //GPIOE.2 中断线以及中断初始化配置 下降沿触发6 k) b [* M( z& m" M1 L) B. d
- . w& U; E8 `- E/ c# N
- GPIO_EXTILineConfig(GPIO_PortSourceGPIOB,GPIO_PinSource8);
" o+ c/ L, {* K: ]8 ^& B! f9 w. l* E - ! y: c2 c" @0 w& S2 ^$ J
-
. {2 T; T$ i3 h" X1 [7 w$ q9 h - . i/ t$ R$ ^2 D: ?
- EXTI_InitStructure.EXTI_Line=EXTI_Line8; //KEY2
, f! R& b! ?5 k2 Y" \! ]8 @
2 G: J- N: }4 u- EXTI_InitStructure.EXTI_Mode = EXTI_Mode_Interrupt; - C+ l! G# \ C( y1 P1 P D
( r8 [1 m* o' f. X& \ m- EXTI_InitStructure.EXTI_Trigger = EXTI_Trigger_Falling;
2 C( x, m3 _+ I - 6 d" p" m" E9 y" O! O
- EXTI_InitStructure.EXTI_LineCmd = ENABLE;
# @9 c, D5 n% s& m* r
! }% L' d: b# N8 z8 O. \0 }: {- EXTI_Init(&EXTI_InitStructure); //根据EXTI_InitStruct中指定的参数初始化外设EXTI寄存器
: T- _ e/ C6 d# E# O
$ }8 q/ O9 c0 n2 w) N- $ R% s9 o" A5 g" _3 |& R1 x" _
- 1 U) `4 U* a2 {5 _1 I, L
- NVIC_InitStructure.NVIC_IRQChannel = EXTI9_5_IRQn; //使能按键KEY2所在的外部中断通道5 C, E: ]* k# a
2 _/ c+ L7 C$ x+ t3 Z" O- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0; //抢占优先级2,
& \; k" J; \6 p - 8 j' `5 w* N. \4 Y7 X. u0 B
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 7; //子优先级29 @: @. T7 E/ J2 A
+ {' t6 S+ ?1 A {: d. R5 O, i) H ?3 w3 k- NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //使能外部中断通道( Q' k) y$ \8 @/ O. d& {
- $ ^1 f6 Q" J4 c# H2 @/ {
- NVIC_Init(&NVIC_InitStructure);
* U: F2 H/ M/ m- s2 @- ]- | - 0 t& s( A: `, g6 Z6 G+ Y: @4 m
-
; l7 [% N9 c' A, b - ! I( f& O+ V/ g
- }( K6 s! C4 z. ?& }" S5 t g/ F
- ; z4 x- G# j; x1 T8 t" |5 M9 @
- ' }+ `( J$ Y2 C6 h, `3 J( z. I9 B8 {
3 @8 T$ I# @, q/ `- K6 Q- void Ultrasonic_Init()7 Z* X4 L) L: N* J- y; E7 p1 v0 c
1 k* F" m6 Q8 L0 L- {! y" K3 \. q% n1 d% d! i1 C
- O5 Q5 ]: t6 X- Ultrasonic_Port();, ]4 G: c3 o( o% q
- $ r. Q- m: W) A" U6 k0 r
- Ultrasonic_TIM(9,71);//10us5 N' {( V8 \8 D$ v9 M
- 4 ^5 o$ {9 D |5 B$ x
- Ultrasonic_EXTI();
, m8 |$ i3 k( J - 7 V! _- @( Z6 q8 `; l, L
- }+ J; {( T' z7 _
1 A. d7 J" m7 Z( r. `/ E/ ^0 c-
9 L- i/ ^, E: F9 U - ; j$ P3 r9 k' h6 c6 g: h
-
' v* a2 f0 v' U" a7 @; j* t5 y. R - ; Q! x x5 i( X4 ]
- //超声波测距
( c: J! h7 W: r( F, h: @. w5 O
! m' j" T* a. Z6 n ? _" T1 u4 y- void Ultrasonic_Ranging()8 `# ]; ?& m( Y, _
- , v0 b; `$ {. r
- {' U4 Z' \6 H0 [
- . I r1 n+ G. y4 j, B7 k9 r0 J
- INC = 1; //关发射
1 m8 J5 {7 ?3 M b+ q" A( x - 6 p% g: S% [1 [) [8 F/ M( p; s
- delay_us(3);
$ e& G% u5 E2 T- v - " Y/ F, h5 ^ v3 ~1 n) p
- INC = 0;
; f; R; D# R1 S9 C - 8 ~7 ~5 o# V# p& J. O' F
- 4 b' p* v4 W) S9 [, Z' ]0 G/ T
- 6 M; ]3 `' [; I# `( s
- TIM_Cmd(TIM3,ENABLE);
: y5 `% ~$ A% W, f$ y' p - 8 K$ L( x9 H0 o2 q( e( B2 |2 y
- //EXTI_ClearITPendingBit(EXTI_Line4);
; |$ M1 Z- x( c0 e, Y' I& s - 2 |. ]6 e/ Y* m) k% i' `3 E2 G& E
- TIM_ClearITPendingBit(TIM3,TIM_IT_Update);3 R) ]1 Y* ]! ]
- " H* P" ]; f' j2 [
-
' S ]5 W2 ^" L, k - / n, w4 U2 }8 \% K" ]
- Ultrasonic_Num = 0; // 定时器清零
1 ? f! s' |0 ^( X3 F9 z - ' Z0 D6 i0 A" M5 ~6 K: K
-
/ N& G6 F7 }. F7 V/ F% d; h - 7 \$ H+ B$ l0 p8 N! @: S4 L% n
- delay_ms(30); //等待一段时间,等待发送超声波控制信号6 z6 D( \% ^3 e3 ~$ j+ R$ k' _
- # [; }$ N8 D' {2 R) U2 i/ s% q
- INC = 1;
2 C% L z- M5 b O( o2 ^- j7 @1 y
' L" Y2 u- I: P3 S- delay_ms(5);" e% l: m( M0 |: N+ S' H1 s
- % Q C% `0 J+ @. Y( n: y
- }
# [* x( Z: ?6 h( S/ F - 6 P1 Q4 O, M+ i
-
3 h4 W2 l1 b9 v" J1 H9 f9 K9 e - 7 f0 Z% [' {+ w3 ^0 V& g- s. V
- //定时器3中断服务程序0 H5 |' F: g: c1 O) ?; Z
- + q7 C; F+ R! Y3 L6 W, E
- void TIM3_IRQHandler(void) //TIM3中断1 A+ @3 |% Y+ O1 c" d' j4 Q" b
. ^" M [8 V7 v- {
* `9 C m% B+ K, f3 F. |( g2 u
0 q& s5 q, x) X- if (TIM_GetITStatus(TIM3, TIM_IT_Update) == SET) //检查TIM3更新中断发生与否
* r/ J, [, c3 C' V - 0 J1 K' G3 [% p1 x! q- f: x% j
- {$ Y' B3 s" j2 Y$ S( M
$ H# E i2 {% R5 ~, s2 K- Ultrasonic_Num++;6 U4 l p! d* U7 C
- $ c7 J0 H8 M9 Q, s6 q) ~4 |
- }
$ i9 _" Z# z( R. Y7 a
/ U1 c/ I5 E1 X- TIM_ClearITPendingBit(TIM3, TIM_IT_Update); //清除TIMx更新中断标志0 f6 V6 K( C r, R# M
- ; x* L: G: G) Y
- }9 I% F+ q7 i* l% a; c9 ?
- - \2 a- a% x+ ?, t4 }0 R3 q
-
, h; z$ x" H# U+ D" d - 2 J1 ^5 b) ]6 `
- //外部中断2服务程序
4 e6 n: j/ E/ b7 ]! ~ - % ]# X4 d( j! F, @% Q+ a5 u
- void EXTI9_5_IRQHandler(void)
; S0 ?# j! I) A6 q: x5 _- O
: n, t, [: E1 C6 F" x- {
3 {8 _' j8 N( s& K# q0 U+ N
9 M- q; ?0 V( ^/ m5 _$ m+ a, y- if(EXTI_GetITStatus(EXTI_Line8) == SET)
2 B4 H+ b1 K2 E0 L1 T& `; k, V
+ Z1 {& W+ a \3 {2 v* p1 j3 f- {
# M7 z$ \7 F3 i3 \# o( F - 5 q2 v( A6 m8 I/ z8 L1 k1 n
- if(GPIO_ReadInputDataBit(GPIOB,GPIO_Pin_8) == RESET)
* h' L- n; N* `) v7 H - ! R* ^/ D+ @3 [1 n: M
- { 9 e' q7 Y+ G9 T. _
- 0 T# j, Q' B- {2 y* S0 W
- TIM_Cmd(TIM3,DISABLE);! D0 H F6 {) z
- + W# m+ v3 m( d5 v; ]
- Ultrasonic_Value = Ultrasonic_Num;
/ d* |1 `2 J, Q" \$ y) S) x
; P3 s* i/ R4 u g1 E) K- o Z. \- Ultrasonic_Value =(float)Ultrasonic_Value*1.73; // 计算距离定时10us,S=Vt/2(减2是误差补尝)5 N0 c8 W5 A$ @- s& y
0 i4 K8 B2 ~0 ^+ `- l- O3 C- dis = (uint16_t)Ultrasonic_Value;
1 Z: K4 N+ E; l( u1 \
& [6 S6 c/ F7 c- A- }
c6 v+ i; v2 x: c- @2 n
% k* }0 E! }( Y5 U' C( ^" ?8 q- EXTI_ClearITPendingBit(EXTI_Line8);
$ ^& {7 h9 t5 l7 ~5 c$ ?7 G P! V
9 K, ?( |7 C/ t' E/ _! B# g1 [% f9 J- }
6 j. e6 k' G# X; H6 f - ( n# k1 M- {6 L- d3 a; f
- }
6 K; f/ O& M0 W0 B. i, \& ^ 实际测算还是会有点误差的。 5 h' p. X+ b9 o+ N6 j
|







 微信公众号
 手机版