你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

【经验分享】STM32G0学习手册——使用定时器中断(HAL库)

[复制链接]
STMCU小助手 发布时间:2021-12-9 11:21
定时器分类8 `9 s. [7 H6 B1 f. ^0 K
G0系列有TIM1、TIM2、TIM3、TIM6、TIM7、TIM14、TIM15、TIM16、TIM17,它们区别如下图
1 B, y: P7 v6 {' Y. I% F
6 {# @3 p) I, B' c3 f/ t2 k其中TIM1为高级定时器;TIM2/3/14/15/16/17为通用定时器,TIM2支持32bit;TIM6/7为基本定时器
7 {) y) {: t3 n% h( O2 h" y- ?' v# R1 |5 y
20200505192122130.jpg
. J% d- z# Q4 W# k
! l9 K% t6 [! f- d2 j" i
20200505192148321.jpg

& I" y, s& o5 Z# v8 a# L( b3 Z. g
+ D6 F" O, v) t3 P 计时器时序图
. N0 W/ a/ E8 m0 ]) Q
TIM1,TIM2,TIM3支持(中央对齐)向上向下模式,方向在向上向下时发生变化,减少对电机的噪声干扰。4 u7 j) M, ^( h/ `1 j9 E" T
' T% ~6 N% |$ w( D' F
20200505193407758.png

: B+ l0 y2 `) h  _6 d8 w& a; [4 J- U' G2 y1 v6 p" K7 {
20200505194318226.png

7 ?$ P' z+ z% L. V* x  u7 W  t- w! G! U: {8 \; o
基本PWM模式,边缘或者中央对齐模式
, W8 _* f' e( B+ p4 ?$ t  `
: F) A( _" B6 s3 G, p, Z
20200505194802587.png

) t  q1 l& R$ `7 Q# C2 `+ s; U  T. a# l* ^
非对称PWM模式
- K" o% F# Q7 w9 {5 n7 \) [; b; j0 v
20200505195057399.png

) h7 Y" W9 @2 ]0 V+ k/ l" h# k; N5 ?) ~* N+ J* F2 w  `+ @
三相组合PWM模式. F0 {1 x( U) }1 @1 F. ?' N

* E( E' `8 S0 O3 ?
20200505195420730.png
" g5 K9 \0 E, K$ M9 t% ?

/ d; P" J% `) [: w 可变频率pwm,由外部信号驱动。                                           逐周期控制的占空比。
9 Y: H; `* m! T9 q" c% }/ ~) ]
% k% a3 W& J7 P, e* ?
20200505195905197.png

$ F7 ^3 {' }8 S% n1 K$ S6 t. n: @. }
20200505200041645.png
' o; ]  ]; _' Z! F: ^- R

& Z2 a; ]& b- A TIM2定时器实验- d' j0 ?: f) e: K, M' z1 D, Q! C
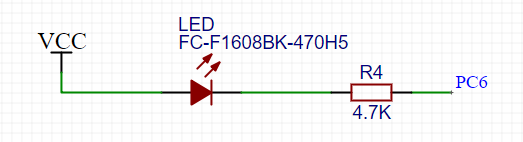
本次实验,我们选择TIM2定时器,通过设置预分频系数(PSC减去1)和计数器周期(ARR减去1)的数值,来控制整个定时器周期。让定时器周期进入中断,在中断函数中翻转PC6引脚电平,达到闪烁的目的。
7 J" c8 b/ z3 H; ?3 F  ~) l$ n8 ~" J4 @* ~& G) X; f# p
如何计算定时器周期?7 X# g: u! r+ x! h% z

( w9 a) @( i$ |- }  B- L4 Q3 l. j1 V1、在时钟树中确定好TPCLK频率,这里已最大化频率运行;' \3 A( F; S* P5 ~/ k2 P0 Q7 r
8 f8 P4 Q1 P- G5 T; Y& g" p- ~
20200505220029633.png

4 W! o/ t5 g- j& @  v$ _- N' G0 m' ?
2、确定CK_CNT的值 ,CK_CNT=TPCLK / PSC,为了便于计算我们一般都是将CK_CNT的值化为整数,
' K( }7 B0 ?$ z7 O# R' C7 [; @& A
5 `) Y/ q8 w& g1 `' I% e& |如 64MHz / 6400=10000Hz
9 X& F( N+ t  M; w# N
. ^$ e' q7 P7 T5 g3、确定ARR的值,ARR=CK_CNT* t(s),& k, f9 a2 T, i+ ^, M+ H( J( q

' S8 ?* @5 O; j如要1秒周期,10000Hz*1s=10000。1 J. N2 F7 J& i' |+ W
: s6 @9 `- u7 ~$ P
实验代码
- E9 f0 P/ ?0 ?% Q4 p9 b: d1、新建芯片工程,"SYS"打开"Serial Wire"调试接口,"RCC"中HSE使用"Crystal/Ceramic Resonator";
  n* }' |/ w  y' ]; }6 f& ^6 g
" r; @& {$ v' }$ o2、在"Pinout view"中设置PC6为GPIO_Output,默认电平为low,开漏模式,不上下拉,速率为低. C1 f0 u7 ]6 I& G" Z

% e% X+ A4 g* U
20200419170920422.png

! E. W( n0 h2 H1 F
! f* _: B  i6 Y
20200505223426701.png
4 _5 R3 l; f8 P  U
) D1 K1 n# A' Q8 ^
3、设置时钟树,使用HSE、PLLCLK,HCLK为64,APB分频系数为1,APB时钟为645 g" H; c/ ~+ A: a  b3 B

8 ~* i3 Z9 s( ~3 O
20200505223701644.png

& u# N5 |( S0 x1 t/ N3 x# s4、 设置TIM2,在TIM2选项卡中,"Clock Source"选择"Internal Clock"2 j! J3 h8 x) B7 }! }
6 ]5 ~& V: c4 _# R
5、下面"Counter Settings",Prescaler填入"6400-1",Counter Mode(计数模式)"Up",Counter Period填入"10000-1",其他参数默认值
$ O9 d7 K2 R7 @/ p+ U* ~( \
! J2 M: l; o4 w如想要1秒周期,ARR=10000,PSC=TPCLK / CK_CNT: [1 e3 l. a5 O1 U
5 g) G3 R: r' D2 T7 j
20200505225312371.png
, S4 }4 }/ n! |! Q8 ?% k+ p' o- F
9 O6 f  w8 T2 v0 p, k& s
6、在"NVIC"中,配置页面中找到"TIM2 global interrupt"使能,优先级选择"2"  E$ K; d/ w; g7 j$ g) k% Z9 ?$ [8 A
. ?" v- g+ R1 e0 n5 P
20200505225419137.png

4 D- I2 [/ N) {* D( z
* y6 [) M5 b1 |' m& ~* D7、在Project Manager中填入项目名,IDE版本“MDK-ARM   V5”,在Code Generator打上勾,生成代码。
+ t! U* Y9 r4 r" N( F  K" M9 l
3 {% n: w7 E0 k% e% D, y; }
20200505225614187.png
) U) n  f/ j' K  I% g) h' J

! ~" C+ x3 m& c7 C1 c( F, p, z8 N8、在main.c文件,int main函数里面,在代码MX_TIM2_Init()定时器初始化后面加上定时器中断初始化函数
& P0 I) Z+ l  u9 y5 C  }- D+ {$ f) t3 v; _  ~, h' ]$ L
  1. int main(void)
    . Y1 u$ f  s3 G/ n: y  Y2 |
  2. {* s: S. j$ U* Y: \
  3.   **
    ) B& f4 f8 f6 }
  4.   **/ |* H4 L, U6 T- |! ^, W) j% M" b
  5.   MX_GPIO_Init();
    1 W8 I/ m/ F$ q1 h" W/ _! P9 h
  6.   MX_TIM2_Init();) P( Q0 ^3 Q  h2 q% j- b
  7.   /* USER CODE BEGIN 2 */
    # Y( z& R" w1 E$ s# x& E# y
  8.     HAL_TIM_Base_Start_IT(&htim2);          //初始化定时器中断
    6 R- j' k( Y( I4 I
  9.   /* USER CODE END 2 */
    4 E' P1 M7 H% F; y4 t) Z6 U
  10.   **
    8 U+ W0 I. u' Y# M# U- o# \
  11.   **
复制代码
9 H3 R$ f$ s8 s: T9 e+ \
9、定时器中断函数原型为void TIM2_IRQHandler(void),里面调用了HAL_TIM_IRQHandler(&htim2),该函数有很多个中断回调函数,我们这个定时器更新中断,找到我们需要的函数HAL_TIM_PeriodElapsedCallback(htim),需要手动写这个回调函数,把一下函数复制到main.c文件中1 x: ~  j! f# L$ A9 t% {' I
( `! t/ T/ }, r2 c
  1. /*9 w  o( G# b0 E5 J% S, Q4 E
  2. *stm32g0xx_hal_tim.c1 _9 ?8 _7 ?/ [) h1 S
  3. */
    . `, v* T" H. P. h8 n
  4. __weak void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)$ {2 h  R, Q, C% `5 z# K
  5. {
    ; V+ c1 E+ p6 ~8 P% ~# J
  6.   /* Prevent unused argument(s) compilation warning */
    ) w" v% m% _9 Z2 F$ B$ a
  7.   UNUSED(htim);5 R: t) F' e* {7 G/ v
  8. ; r; R- b7 h- r6 d
  9.   /* NOTE : This function should not be modified, when the callback is needed,9 I( n7 w0 _4 m+ i) O' i
  10.             the HAL_TIM_PeriodElapsedCallback could be implemented in the user file
    + w# ^. ?6 G# a
  11.    */" d; H; v0 Y  j4 {; p
  12. }
复制代码

7 O* F: U6 ~  {. H: H% P) F10、在int main(){}后面编写代码,编译,debug中勾上"Reset and Run"烧录固件,就能在开发板上看到输出闪烁。
0 m+ a7 h+ T/ \3 E3 m1 `; @  u& h/ {5 y* M' F2 I
  1. /* USER CODE BEGIN 4 */( P! s( J' H' b3 z- D% W0 [, r
  2. void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)" }$ w# S& f  n3 q
  3. {
    : R9 Z) {& [; y" T
  4.   /* Prevent unused argument(s) compilation warning */
    , s, I* y# p9 Y, i. x2 n
  5.   UNUSED(htim);
    / u% d+ [, L1 S* e
  6.     HAL_GPIO_TogglePin(GPIOC,GPIO_PIN_6);            //只有定时器有中断,就翻转一次引脚电平; o) `. o: I7 m/ C% O$ y
  7. }5 N/ a" D& `2 b: d9 M  c- i
  8. /* USER CODE END 4 */  M( V. g& J, E4 `

  9. , k; @6 o' D# o" ]. b
复制代码
. {; A$ m$ I8 a0 R
赞 收藏 评论0 发布时间:2021-12-9 11:21

举报

0个回答

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版