|
一、什么是can总线? can总线因为使用电压差表示逻辑1和0,所以抗干扰性强,传播距离远(500kbps 时130M),比特率越小越远 1.can有几根线? 2根,can_H ,can_L 2.can怎么表示1,0? can_H - can_L > 0.9V ,为逻辑 0,也称为显性电平。 can_H - can_L < 0.5v ,为逻辑1,也称为隐性电平。 一般can_H为3.5V , 2.5V 一般can_L为2.5V ,1.5V 二、stm32 怎么使用can总线 1.can接口在哪? , k! i7 y8 r; Z1 d/ E% h
9 O; k" |0 [6 g0 i M5 g8 s
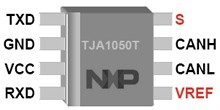
stm32有can总线控制器,以及有库函数stm32f10x_can.c可以驱动该控制器 但stm32只是有can总线控制器,要真正连接can总线,她还要外接can总线收发器,才能分出来can_H ,can_L,例如如下芯片: 这个芯片的主要作用是发送时根据TXD的电平来决定can_H 和can_L的电平,以及接收时根据can_H 和 can_L的电平差来决定RXD的电平。
2 q3 j6 I5 i9 R$ \6 B7 X: U; U, m+ r* U$ x+ E

0 ^( z4 S$ d% Q# g' r; b8 ^5 E! J. w$ B% P% X! m" c+ x' W7 f4 S
2.can概念入门比较好的文档 https://wenku.baidu.com/view/7701528a6529647d2728520f.html 这个文档比较详细的介绍了can帧的类型,以及各个帧每个字节,每个bit的含义,以及优先级仲裁机制。下面的例程是数据帧。 3.can例程。 , B" ^, j1 h6 z0 a# y- `( M( ~
- #ifndef CAN_H_
a- |0 ^" A4 D5 W7 }6 J - #define CAN_H_, d, C/ |; h! r3 a" G
- #include "stm32f10x.h"+ \' T. ^/ ^$ ]4 H+ |+ _: Q
- #define RCC_APBxPeriph_CAN_IO RCC_APB2Periph_GPIOA
- f; x( u9 H* m2 {, |' r U - #define CAN_RXD GPIO_Pin_119 P, A" M1 S* [, p Q% r. @
- #define CAN_TXD GPIO_Pin_12
+ a! b( ~& e2 u5 p$ x - #define CAN_IO GPIOA
5 [# `; c5 w! C# f6 i
" w3 `+ l$ c4 m* O2 g' Q0 q `- enum canrate_e
8 E* Q# R& k; Q# U5 @. V+ f - {
: \' U$ N. u8 D! y - CANRATE125K=125,& y& k. ~) S; a% F
- CANRATE250K=250,
# m. F( _# e: V6 t- `: Y - CANRATE500K=500,
5 s( h: n9 {8 v" W4 s9 K( C1 G* i - CANNOTLINK,
* r- ~2 S2 F/ Q5 F7 p1 m - };+ V# p7 Z) V N- {' C3 W# g( u
$ E; ^" ]) d0 L- e0 ^. b- enum canStdExt_e
" U1 z# h) S" E+ o8 Z - {
; o2 F* g6 _+ R/ g9 N. I# J - CANSTD=0,/ G* a0 ]3 r8 t( \2 @
- CANEXT=1,3 P7 K- U) [0 n9 X3 O0 t! n- p
- };: v0 M' f# f( d2 P
- struct canrxtx_s! t o6 r1 y7 t! A+ t
- {: j+ n! V6 _+ E5 S9 A
- CanRxMsg rxMessage[3];7 P* p1 P) i1 i
- u8 rx_newflag;
$ x) q( V7 i4 a4 i - uint32_t f;# w; F7 c% I! t, ^
- CanTxMsg txMessage;- F0 \4 [4 I/ _% M: r- R
8 Z n$ Q- l' f* I- };8 R$ E- s( y; Y- t: F3 n: b
- 9 O0 B& A4 ~. U/ d H2 O; k2 d
- /*std ID*/# ?2 v) Z3 Z% }# Z p6 b
- #define CAN1_TX_STD_ID 0x7DF //11 Bits ID,Functional( Q: V/ R" @' z: f7 H5 U9 t
- 0 t+ A) U" Z; C# e9 m" G, Y) Y
- #define CAN1_TX_STD_ID_ECM 0x7E0 //11 Bits ECM ID,physical5 O O! A+ ]3 X- e1 b7 V& C
- #define CAN1_RX_STD_ID_ECM 0x7E8 //11 Bits ECM ID,physical
$ p! G7 N- P; I- g( l - #define CAN1_RX_STD_Filter 0x7FF //11 bits ECM Filter' s: P: X! b6 ?$ I
. W# Z8 f: k3 U3 k4 n! `- /*extend ID*/
Q/ k0 P! U( j. J* _ - #define CAN1_TX_EXT_ID 0x18DB33F1 //29 Bits ID,Functional Q* d" ~: u5 u% r% b+ T
- #define CAN_Id_Extended_HONDA 0x18DBEFF1 //29 Bits ID,Functional HONDA
) _7 z& B8 U$ O - #endif
- #include "can.h"
" |0 D# l L9 q. \ - #include <string.h>9 g/ h7 U. p. O) `
- u8 std_or_ext;; C: s% O; E2 [5 o
- struct canrxtx_s canrxtx;% X1 N: K$ ~% e8 H, Y u4 f# O
- void CAN1_init(enum canrate_e canrate)
" a- a6 b7 u y/ E+ Z - {
, M2 l; z* V! O6 t2 A' J: N+ P4 m2 M& E
, m: v" ~) F+ r& u2 ?. d7 g- GPIO_InitTypeDef GPIO_InitStructure;
( v% ?5 g% j' S) R - CAN_InitTypeDef CAN_InitStructure;
W: b; b" x0 l( f4 N
' x! W5 X; Z5 K. I( L- RCC_APB2PeriphClockCmd(RCC_APBxPeriph_CAN_IO | RCC_APB2Periph_AFIO,ENABLE);
- |. w1 f) O* |) Y* a: a3 Y5 W - RCC_APB1PeriphClockCmd(RCC_APB1Periph_CAN1,ENABLE);
" R- k7 D$ E6 J1 y# ]' l$ f) E2 \ - GPIO_InitStructure.GPIO_Pin = CAN_RXD;+ Q( F) g. P; H
- GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;/ }+ Z. w, N2 j- U0 s7 W! X
- GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;9 _ U2 o' ^6 G% Z/ `
- GPIO_Init(CAN_IO, &GPIO_InitStructure);1 x$ t3 p7 `5 Y. M: y
# K: g' T$ ]$ I- GPIO_InitStructure.GPIO_Pin = CAN_TXD;
9 U* u$ q e, J' l% |) L8 U- e - GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;
r: k5 H- C4 `) H1 S. G8 u) P - GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
7 u2 y0 z( }) q" L1 s - GPIO_Init(CAN_IO, &GPIO_InitStructure);# I" q$ C/ O' Q$ {' F8 a t
- 2 O+ F' [ M" C: a; o) P
- CAN_DeInit(CAN1);
# K/ u) t4 e; m* K& N5 p7 M - CAN_StructInit(&CAN_InitStructure);
$ P* I: t' |0 ?5 p
+ A" r! j" S1 v! o0 G- CAN_InitStructure.CAN_TTCM = DISABLE;
% y, f$ Y; V W. m - CAN_InitStructure.CAN_ABOM = DISABLE;
) m$ W! @! M) ]! v2 H# B' q - CAN_InitStructure.CAN_AWUM = DISABLE;
) @2 N E3 m! {& s! B - CAN_InitStructure.CAN_NART = DISABLE;7 p- Q( T* B0 g- D- y
- CAN_InitStructure.CAN_RFLM = DISABLE;
& }) c* j8 Y3 I& z - CAN_InitStructure.CAN_TXFP = DISABLE;
! F2 t" ?2 ?' r - CAN_InitStructure.CAN_Mode = CAN_Mode_Normal;
' \* @% ~9 G; R4 s# ?# t" G8 N - CAN_InitStructure.CAN_SJW = CAN_SJW_1tq;
; Q Z( f, e) V/ [ - CAN_InitStructure.CAN_BS1 = CAN_BS1_3tq;
& b* l6 o+ {, T' Z9 G - CAN_InitStructure.CAN_BS2 = CAN_BS2_2tq;' a) t j+ E; b+ o& w
- //CAN BaudRate = 72MHz/(CAN_SJW+CAN_BS1+CAN_BS2)/CAN_Prescaler
) }0 a- s1 o; H6 u - if(canrate==CANRATE125K) /* 125KBps */& V1 P% G' c$ t: z0 H) {! b
- CAN_InitStructure.CAN_Prescaler =96; F5 ^! h+ u* x$ a
- else if(canrate==CANRATE250K) /* 250KBps */
6 p( ?! s" J' {. C3 k' J - CAN_InitStructure.CAN_Prescaler =48;& [8 S0 l: |" g; C) j# p
- else /* 500KBps */
4 ~( _ F' P0 b$ `5 ?+ ` - CAN_InitStructure.CAN_Prescaler = 24;1 @3 F9 y+ q# d& ~
! i- W0 W/ G7 ]- CAN_Init(CAN1, &CAN_InitStructure);7 C$ U# ^: d" g) `, K
- }
6 g. `3 {/ V' A9 n9 t# H! G
6 t* P3 m; C4 A4 ?7 I1 |& ~: Z- void CAN1_ConfigFilter(u32 id1, u32 id2, u32 mask1, u32 mask2, u8 std_or_ext)
9 d& [* ^. e. y H" X0 @ - {
# X* _0 ?$ c) m n5 m3 ~5 {0 I - CAN_FilterInitTypeDef CAN_FilterInitStructure;4 g; w$ T# {* v( k
- NVIC_InitTypeDef NVIC_InitStructure;
* {: a9 I' W3 r1 f - 6 F0 n6 C; }! {7 X# e9 g' [5 h
- CAN_FilterInitStructure.CAN_FilterNumber=1; //use which filter,0~13
2 m7 J! \3 A( ^& ?' q: A - CAN_FilterInitStructure.CAN_FilterMode=CAN_FilterMode_IdMask;
! t2 o5 e/ c5 z/ x - if(std_or_ext == CANSTD)
/ ~& b/ u1 |! K9 T( y - {
3 {& I& S9 n' k" m - CAN_FilterInitStructure.CAN_FilterScale=CAN_FilterScale_16bit;+ ~9 z I" x/ Y8 \3 W" d
- CAN_FilterInitStructure.CAN_FilterIdHigh=id1<<5;6 p$ e7 Z. `( D5 N+ A4 F
- CAN_FilterInitStructure.CAN_FilterIdLow=id2<<5;: E9 }! X2 k9 B/ a. Q. \
- CAN_FilterInitStructure.CAN_FilterMaskIdHigh=mask1<<5;
& |7 X; o8 i- M- e* P - CAN_FilterInitStructure.CAN_FilterMaskIdLow=mask2<<5;
3 N: [. H9 M; r$ _6 k& Z: Z9 S/ ^& k - 8 E* `3 T9 a4 j
- }$ ]5 g0 c; _* t9 W; K9 C
- else- j% C7 C) M5 p V- _: \
- {
5 J6 l3 u3 V) A9 |' \" @! f. q - CAN_FilterInitStructure.CAN_FilterScale=CAN_FilterScale_32bit;
( o9 c- X# ~1 G1 L/ ]" P) z - CAN_FilterInitStructure.CAN_FilterIdHigh=(u16) (id1>>13);. b/ b! L. R0 L' G1 s
- CAN_FilterInitStructure.CAN_FilterIdLow=(u16) (((id1&0x00001FFF)<<3)|CAN_Id_Extended|CAN_RTR_DATA);/ r$ B# m" i( M7 u9 E: K
- CAN_FilterInitStructure.CAN_FilterMaskIdHigh=(u16) (mask1>>13);% }; y2 l) d8 v( n' _
- CAN_FilterInitStructure.CAN_FilterMaskIdLow=(u16) ((mask1&0x00001FFF)<<3);- l6 j" g9 s. W9 C: Z& Y
- * F7 x) F5 n6 H) B+ X0 C2 C
- }
2 {, L; P: f% w# r, o- [
) y2 i" e/ D1 q* N! w) H! e5 W# l$ C- CAN_FilterInitStructure.CAN_FilterFIFOAssignment=CAN_FIFO0;$ R% n |. a$ n4 ^
- CAN_FilterInitStructure.CAN_FilterActivation=ENABLE;/ X; F) ^- b6 Z+ z6 I
- CAN_FilterInit(&CAN_FilterInitStructure);
; K" s4 X+ o' _8 p
" g: O( M. x7 g" H3 a- NVIC_InitStructure.NVIC_IRQChannel = CAN1_RX1_IRQn;1 Z! |9 z' l% a3 g% C% q
' r ~( c' b8 N3 D" z6 X& T- NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;" u' l1 k3 ]! s7 A; }
- NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1;
4 R2 ?, k) k* E( I' z - NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;
; ~. | g4 z! o; M w' F - NVIC_Init(&NVIC_InitStructure);
' x0 G; C+ I# R1 Y7 N8 e R
- e9 x1 \. q& K$ M+ I- CAN_ITConfig(CAN1, CAN_IT_FMP0, ENABLE); @" ^' I0 ] [7 s8 c9 g
- }
' B8 u; `6 Y# X - /************************init******************************/
6 T+ g! d0 G3 | - void init_demo()9 |2 S, c2 o4 e% r; S$ ?
- {4 U7 { s7 d9 _
- std_or_ext = CANEXT;
, p( h2 t; t8 h. M. A! t, a - CAN1_init(CANRATE500K);
) W+ N! }- v( K( T - CAN1_ConfigFilter(0x18DAF110,0x18DAF110,0x1FFFF100,0x1FFFF100,std_or_ext);//extend ID
, o3 z! \# a7 Z$ U9 K. M - }5 Z8 S3 U4 r% u! h W# H
- /************************tx******************************/
2 e* b0 U. x! L$ u U; R' f - /*datalen<=8*/
! ?: M1 W4 ~, j) @ - int CAN1_TransASerialData(u8* pdata,u8 datalen)7 k. j8 A$ ^: T
- {& i+ I i+ i( |# w
- u8 i=0;
0 d, R9 G& P# L9 M0 m: q - 4 V- S7 m3 e+ s+ x' i4 j1 O
- Delay_ms(20);
9 K' r; f+ `: Y1 e& V
& W1 l+ \) j; L+ O- if(std_or_ext == CANEXT)
/ O/ ?- Z: ~5 B1 p6 W! Y - {2 g% M1 \" s m. [
- canrxtx.txMessage.StdId=0x00;
" @& {$ n2 c. S% k) Y4 R) \) N - canrxtx.txMessage.ExtId=CAN_Id_Extended_HONDA;//bentian, e* ^6 O8 n% L# n e# s
- canrxtx.txMessage.RTR=CAN_RTR_DATA;
8 a& G7 Y' t: P1 \, Z; i - canrxtx.txMessage.IDE=CAN_Id_Extended;// 29 bits: m+ Z8 K% ~+ w5 T( S% P
- / B, q, A+ [8 B( u) j' {6 S
- }4 p6 H+ V! A, i3 \
- if(std_or_ext== CANSTD)/ c0 G M! h( G- [4 }
- {
8 _# x" w( \4 j' c! Z6 E$ M# }, f: u - canrxtx.txMessage.StdId=CAN1_TX_STD_ID;( c: ]( L- G; W1 Z5 i
- canrxtx.txMessage.ExtId=0x00;
' B# g# @: Z) U - canrxtx.txMessage.RTR=CAN_RTR_DATA;( A; t; V" H J6 w9 J4 ~$ R
- canrxtx.txMessage.IDE=CAN_Id_Standard;//11 bits
/ [5 j. w: D$ I& d9 v - }7 @2 E4 S! l2 s3 ^
* z, }3 j* E$ ^* \5 M! p) E5 S- canrxtx.txMessage.DLC=0x08;; b. Q& O) |' w
- canrxtx.txMessage.Data[0]=datalen;
6 J0 j1 W, _5 N( n. C. s4 _ - memcpy(&(canrxtx.txMessage.Data[1]),pdata,datalen);% a" U2 a$ Q, `) R
- + |- l/ j% t0 r8 {7 M% b
- 2 N- q B- N% E: a+ S$ r5 r
- while(((i++)<3)&&(CAN_TxStatus_NoMailBox==CAN_Transmit( CAN1,&canrxtx.txMessage)))' o9 m! C! e9 h7 m
- ~$ O( m! d: i8 Z
- if(i>=3) //timeout
( M. U( J1 ]4 n& A - {
! [* i/ o( r% R - return (-1);
" }/ b5 K3 p) c - }
- Z. A) P6 C3 J6 r$ r2 Z - 9 `+ v' [" P3 f0 j
- canrxtx.rx_newflag=0;
1 J- @: a8 Q# c" [2 {# h9 E - return (0);
) R# d7 v" S8 X0 g- x0 `
3 ^1 v7 q+ r9 @* U& S. y- }
) w Z+ K& r( J- x* u - /************************rx******************************/
/ `' L# M# F& }+ J2 k+ ]+ W9 X - void CAN1_RX1_IRQHandler(void)' z5 s6 R/ I6 ]' ^) D, P9 d
- {. A8 v2 y' X6 V5 Q
- memset(&canrxtx.rxMessage,0,sizeof(CanRxMsg));5 D" b3 @2 l8 F8 K& x
- if(CAN_MessagePending(CAN1,CAN_FIFO0))5 P) L; m) I/ X2 I+ ~! y1 g& b
- {
z7 `- x4 ]6 x, U; z - CAN_Receive(CAN1,CAN_FIFO0,&canrxtx.rxMessage[0]);
+ y, e4 h9 b" Y1 g2 I+ k7 k - }
% G1 t6 u: G7 c4 g2 o - canrxtx.rx_newflag=1;1 [1 g4 X( G) A* \
- }
3 q) T) `" V5 ?* z3 u8 Y( _ 三、标识符过滤器的解释 过滤器只是用于接收,判断某个报文是否能通过过滤器,过滤器初始化如下: - CAN_FilterInitStructure.CAN_FilterMode=CAN_FilterMode_IdMask;
- <font face="Tahoma" color="#000000">CAN_FilterInitStructure.CAN_FilterScale=CAN_FilterScale_16bit; </font><div><font face="Tahoma" color="#000000">CAN_FilterInitStructure.CAN_FilterIdHigh=id1<<5; CAN_FilterInitStructure.CAN_FilterIdLow=id2<<5; CAN_FilterInitStructure.CAN_FilterMaskIdHigh=mask1<<5; CAN_FilterInitStructure.CAN_FilterMaskIdLow=mask2<<5; </font></div>
stm32有0~13个过滤器组,每个过滤器组有两个32位的寄存器,通过设置下面两个结构体成员的值可以有四种组合:CAN_FilterMode 和 CAN_FilterScale% C9 ] K9 } K# C- ^4 j: L: @

. R+ E4 c2 p" Z& b% [1 j/ Y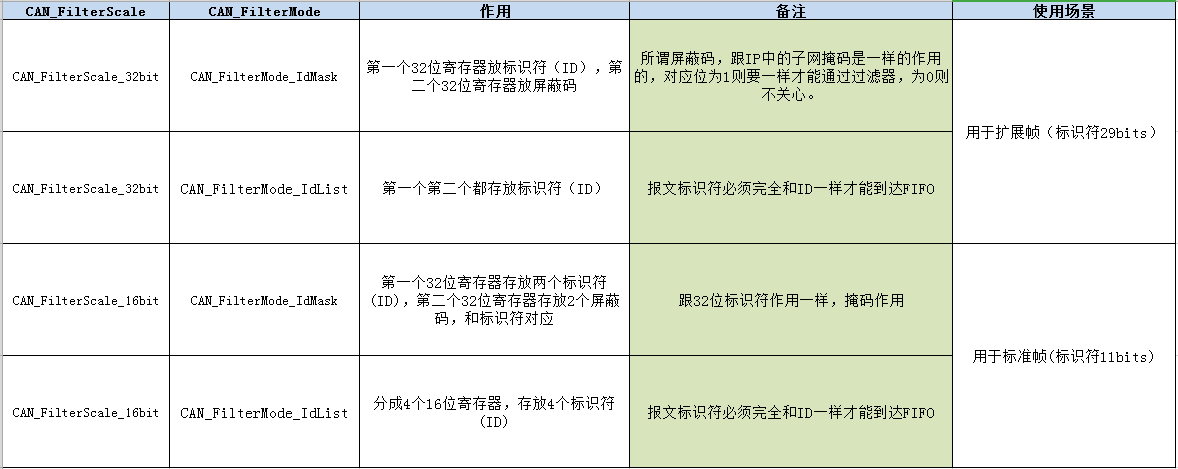
8 J) @2 M1 D+ y0 D5 A4 {4 N 四、关于邮箱 如下图,发送3个邮箱,接收每个FIFO 3个邮箱,这是硬件自动管理的,软件不用管,只要判断发送成不成功,中断接收哪个FIFO就行了(要接收过滤器初始化时绑定的那个FIFO)。 每个邮箱都可以存储一个独立的报文,发送调度器(下图红圈)会根据标识符(ID)的优先级来决定先发送哪个报文(比如发送时3个邮箱都有报文,标识符不一样),PS:标识符数值越小,优先级越高,这是由CAN总线仲裁机制决定的(线与,0可以与掉1)。
, B3 z& p- A+ n! L# ]- y# p! ~4 v# C# s
/ Y9 _ g; {7 U. Q( o8 h
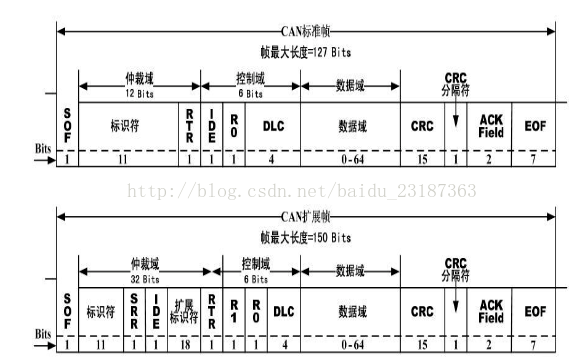
五、can中容易理解错的概念 1.CAN总线中是没有地址这个概念的,每个报文都是群发。 所有节点都可以发送和接收,先发送的有优先权,此时其它节点处于监听模式,看是否有能通过自己过滤器的报文。 当同时有多个节点需要同时发送时,can总线将实行仲裁,标识符小的优先发送,被仲裁下去想要发送的节点立即转入监听状态,等待下次机会。 标识符是报文的一部分,如下图所示: 2.不管是标准帧或者扩展帧,最多只能携带8字节数据,用户可以根据这8个字节私立协议。 SOF:帧起始信号,显性电平,即can_H和can_L相差很小,小于0.5V,库函数做了赋值,不管。 标识符:11bit或者29bits,代表着本条报文的优先级 RTR:帧类型,是远程帧还是数据帧 IDE:标准帧还是扩展帧 R0:保留位,库函数做了,不管 DLC:数据域长度 数据域:具体携带的数据,最长8字节 CRC:对CRC前所有字节进行校验,得到的结果,库函数进行了这一步,不需要我们自己计算,不管。 CRC分隔符:1个隐性电平,库函数做了,不管 ACK Field:库函数做了, EOF:帧结束标志,至少连续7位的隐性电平。不管。 6 a3 ? | d i# V
& h( P: `: d) N, B
3.位填充的概念 在CAN消息帧中,帧起始,仲裁场。控制场,数据场和CRC段,均以位填充方法进行编码。当发送器在发送流中检测到5个极性相同的连续位时,自动插入一个部补位码。 我觉得这个只要了解就行了,实际编程中库函数已经帮我们做了。 + X2 Y2 F6 y1 ~, Z
1 T! G1 I; N1 v/ [3 d
|





 STMCU小助手
发布时间:2022-1-17 20:39




 微信公众号
 手机版