你的浏览器版本过低,可能导致网站不能正常访问!
为了你能正常使用网站功能,请使用这些浏览器。

【经验分享】STM32学习笔记——USART串口

[复制链接]
STMCU小助手 发布时间:2022-1-20 21:25
一、USART简介
  通用同步异步收发器(USART)提供了一种灵活的方法与使用工业标准NRZ异步串行数据格式的外部设备之间进行全双工数据交换。USART利用分数波特率发生器提供宽范围的波特率选择。
  STM32 的串口资源相当丰富的,功能也相当强劲。STM32F103ZET6 最多可提供 5 路串口,有分数波特率发生器,支持同步单向通信和半双工单线通信,支持LIN(局部互连网),智能卡协议和IrDA(红外数据组织)SIR ENDEC规范,以及调制解调器(CTS/RTS)操作。它还允许多处理器通信。使用多缓冲器配置的DMA方式,可以实现高速数据通信。
二、USART功能概述
  接口通过三个引脚与其他设备连接在一起。任何USART双向通信至少需要两个脚:接收数据输入(RX)和发送数据输出(TX)。
6 ~: s' t3 W1 C0 W9 L8 U( C! E  RX:接收数据串行输。通过过采样技术来区别数据和噪音,从而恢复数据。4 h( R0 U  X- b: o
  TX:发送数据输出。当发送器被禁止时,输出引脚恢复到它的I/O端口配置。当发送器被激活,并且不发送数据时,TX引脚处于高电平。在单线和智能卡模式里,此I/O口被同时用于数据的发送和接收。
  串口外设主要由三个部分组成,分别是波特率的控制部分、收发控制部分及数据存储转移部分。
  1、波特率控制
  波特率,即每秒传输的二进制位数,用 b/s (bps)表示,通过对时钟的控制可以改变波特率。在配置波特率时,我们向波特比率寄存器 USART_BRR 写入参数,修改了串口时钟的分频值 USARTDIV。USART_BRR 寄存器包括两部分,分别是 DIV_Mantissa(USARTDIV 的整数部分)和 DIVFraction(USARTDIV的小数)部分,最终,计算公式为:
      USARTDIV=DIV_Mantissa+(DIVFraction/16)。
  2、分数波特率的产生
  接收器和发送器的波特率在USARTDIV的整数和小数寄存器中的值应设置成相同。
* h2 ?% N. O6 L! S7 D    Tx / Rx 波特率 =fCK/(16*USARTDIV)
  这里的fCK是给外设的时钟(PCLK1用于USART2、3、4、5,PCLK2用于USART1) USARTDIV是一个无符号的定点数。这12位的值设置在USART_BRR寄存器。
  注: 在写入USART_BRR之后,波特率计数器会被波特率寄存器的新值替换。因此,不要在通信进行中改变波特率寄存器的数值。
  USARTDIV 是对串口外设的时钟源进行分频的,对于 USART1,由于它是挂载在 APB2 总线上的,所以它的时钟源为 fPCLK2;而 USART2、3 挂载在APB1 上,时钟源则为 fPCLK1,串口的时钟源经过 USARTDIV 分频后分别输出作为发送器时钟及接收器时钟,控制发送和接收的时序。 
  3、收发控制
  围绕着发送器和接收器控制部分,有好多个寄存器:CR1、CR2、CR3、SR,即 USART 的三个控制寄存器(Control Register)及一个状态寄存器(Status Register)。通过向寄存器写入各种控制参数,来控制发送和接收,如奇偶校验位,停止位等,还包括对 USART 中断的控制;串口的状态在任何时候都可以从状态寄存器中查询得到。具体的控制和状态检查,我们都是使用库函数来实现的,在此就不具体分析这些寄存器位了。
  4、数据存储转移部分
  收发控制器根据我们的寄存器配置,对数据存储转移部分的移位寄存器进行控制。
  当我们需要发送数据时,内核或 DMA 外设(一种数据传输方式,在下一章介绍)把数据从内存(变量)写入到发送数据寄存器 TDR 后,发送控制器将适时地自动把数据从 TDR 加载到发送移位寄存器,然后通过串口线 Tx,把数据一位一位地发送出去,在数据从 TDR 转移到移位寄存器时,会产生发送寄存器TDR 已空事件 TXE,当数据从移位寄存器全部发送出去时,会产生数据发送完成事件 TC,这些事件可以在状态寄存器中查询到。
  而接收数据则是一个逆过程,数据从串口线 Rx 一位一位地输入到接收移位寄存器,然后自动地转移到接收数据寄存器 RDR,最后用内核指令或 DMA读取到内存(变量)中。
三、串口设置
  对于复用功能的 IO,我们首先要使能 GPIO 时钟,然后使能复用功能时钟,同时要把 GPIO 模式设置为复用功能对应的模式,串口参数的初始化设置,包括波特率,停止位等等参数。在设置完成后就是使能串口。同时,如果开启了串口的中断,当然要初始化 NVIC 设置中断优先级别,最后编写中断服务函数。
  串口设置的一般步骤可以总结为如下几个步骤:
    1) 串口时钟使能,GPIO 时钟使能
    2) 串口复位
    3) GPIO 端口模式设置
    4) 串口参数初始化
    5) 开启中断并且初始化 NVIC(如果开启中断才需要这个步骤)
    6) 使能串口
    7) 编写中断处理函数
  与串口基本配置直接相关的几个固件库函数。这些函数和定义主要分布在 stm32f10x_usart.h 和 stm32f10x_usart.c 文件中。
  1、串口时钟使能。
  串口是挂载在 APB2 下面的外设,所以使能函数为:
6 D1 z) @" ]8 B) D    RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1);
  2、串口复位。
  当外设出现异常的时候可以通过复位设置,实现该外设的复位,然后重新配置这个外设达到让其重新工作的目的。一般在系统刚开始配置外设的时候,都会先执行复位该外设的操作。复位的是在函数 USART_DeInit()中完成:
8 O4 g4 r6 G* J    void USART_DeInit(USART_TypeDef* USARTx);//串口复位
  比如要复位串口 1,方法为:; D+ n" Z1 {/ Z2 ~# j6 s" g% [
    USART_DeInit(USART1); //复位串口 1
  3、串口参数初始化。
  串口初始化是通过 USART_Init()函数实现的,
. ?$ i! e* _$ d4 O* m. ~! }    void USART_Init(USART_TypeDef* USARTx, USART_InitTypeDef* USART_InitStruct);
  这个函数的第一个入口参数是指定初始化的串口标号,这里选择 USART1。第二个入口参数是一个 USART_InitTypeDef 类型的结构体指针,这个结构体指针的成员变量用来设置串口的一些参数。一般的实现格式为:
  1. USART_InitStructure.USART_BaudRate = bound; //一般设置为 9600;4 \3 x1 o9 X; J. g  i
  2. USART_InitStructure.USART_WordLength = USART_WordLength_8b;//字长为 8 位数据格式1 |$ {- p$ ^+ n! ?) G
  3. USART_InitStructure.USART_StopBits = USART_StopBits_1; //一个停止位
    + S' C1 K2 c0 {# I1 |+ ]7 V
  4. USART_InitStructure.USART_Parity = USART_Parity_No; //无奇偶校验位
    # b- |6 }# E3 u, N
  5. USART_InitStructure.USART_HardwareFlowControl! y1 B9 D2 P/ o9 ?# t0 B
  6.           = USART_HardwareFlowControl_None; //无硬件数据流控制
    ( u- g7 F$ g% Y9 r
  7. USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx; //收发模式
    5 b0 m% w* _; p7 }
  8. USART_Init(USART1, &USART_InitStructure); //初始化串口
复制代码
" J  m) K1 C% ^" c: Q
  从上面的初始化格式可以看出初始化需要设置的参数为:波特率,字长,停止位,奇偶校验位,硬件数据流控制,模式(收,发)。我们可以根据需要设置这些参数。
  4、数据发送与接收。
  STM32 的发送与接收是通过数据寄存器 USART_DR 来实现的,这是一个双寄存器,包含了 TDR 和 RDR。当向该寄存器写数据的时候,串口就会自动发送,当收到数据的时候,也是存在该寄存器内。
  STM32 库函数操作 USART_DR 寄存器发送数据的函数是:
+ h+ s& D# [9 T. t  t    void USART_SendData(USART_TypeDef* USARTx, uint16_t Data);( [! i. ?+ H6 Z- \/ y
  通过该函数向串口寄存器 USART_DR 写入一个数据。
  STM32 库函数操作 USART_DR 寄存器读取串口接收到的数据的函数是:  P' N' S5 s# T! ?7 C/ Q# n* p  Q& B
    uint16_t USART_ReceiveData(USART_TypeDef* USARTx);1 p% Q" U1 k& o  X7 D
  通过该函数可以读取串口接受到的数据。
  5、串口状态。
   串口的状态可以通过状态寄存器 USART_SR 读取。 USART_SR 的各位描述如图 1 所示:
261055433692719.jpg
$ Y, G4 B& \0 X7 v
图1 USART_SR寄存器各位描述
  关注一下两个位,第 5、6 位 RXNE 和 TC。
  RXNE(读数据寄存器非空),当该位被置 1 的时候,就是提示已经有数据被接收到了,并且可以读出来了。这时候我们要做的就是尽快去读取 USART_DR,通过读 USART_DR 可以将该位清零,也可以向该位写 0,直接清除。
  TC (发送完成),当该位被置位的时候,表示 USART_DR 内的数据已经被发送完成了。如果设置了这个位的中断,则会产生中断。该位也有两种清零方式:1)读 USART_SR,写USART_DR。2)直接向该位写 0。
  在我们固件库函数里面,读取串口状态的函数是:( \, a2 W/ j% F; T
    FlagStatus USART_GetFlagStatus(USART_TypeDef* USARTx, uint16_t USART_FLAG);
  这个函数的第二个入口参数非常关键,它是标示要查看串口的哪种状态,比如上面讲解的RXNE(读数据寄存器非空)以及 TC(发送完成)。例如要判断读寄存器是否非空(RXNE),操作库函数的方法是:
; k% I- y- x+ E    USART_GetFlagStatus(USART1, USART_FLAG_RXNE);
  要判断发送是否成(T完C),操作库函数的方法是:
    USART_GetFlagStatus(USART1, USART_FLAG_TC);
  以上这些标识号在 MDK 里面是通过宏定义定义的:
  1. #define USART_IT_PE ((uint16_t)0x0028)
    ; ]/ T  c4 D, ~  j0 k6 p
  2. #define USART_IT_TXE ((uint16_t)0x0727). ?, R  L- ~, D$ O0 v5 ]
  3. #define USART_IT_TC ((uint16_t)0x0626)
    6 q$ ^: a8 |$ Q" ?* V- J
  4. #define USART_IT_RXNE ((uint16_t)0x0525)' ]- ?7 k: S3 Z
  5. #define USART_IT_IDLE ((uint16_t)0x0424)
    9 Y) @$ f2 \' i% B
  6. #define USART_IT_LBD ((uint16_t)0x0846)
    3 q$ f) j0 K6 P* N, T: x: z
  7. #define USART_IT_CTS ((uint16_t)0x096A)
    3 H2 [* Q% I# e: W+ k4 y* [
  8. #define USART_IT_ERR ((uint16_t)0x0060)1 @6 Y$ h, {2 p& O- R, D6 b
  9. #define USART_IT_ORE ((uint16_t)0x0360)) d4 N4 ~- N) u8 w) r
  10. #define USART_IT_NE ((uint16_t)0x0260)/ c/ [3 p" G+ I
  11. #define USART_IT_FE ((uint16_t)0x0160)
复制代码

6 b! G' k+ y% o" [3 O& c/ y
  6、串口使能。
  串口使能是通过函数 USART_Cmd()来实现的,这个很容易理解,使用方法是:
    USART_Cmd(USART1, ENABLE); //使能串口
  7、开启串口响应中断。
  有些时候当还需要开启串口中断,那么还需要使能串口中断,使能串口中断的函数是:
; H2 R& ~- R: N! O2 T1 ~3 R0 H    void USART_ITConfig(USART_TypeDef* USARTx, uint16_t USART_IT,' V& t" j8 k2 s
                             FunctionalState NewState). _6 ?% E- F0 ]
  这个函数的第二个入口参数是标示使能串口的类型,也就是使能哪种中断,因为串口的中断类型有很多种。 比如在接收到数据的时候(RXNE 读数据寄存器非空),要产生中断,那么开启中断的方法是:
' \- B0 G, W5 Z/ @  }& l% U$ ?9 a    USART_ITConfig(USART1, USART_IT_RXNE, ENABLE);//开启中断,接收到数据中断
  在发送数据结束的时候(TC,发送完成)要产生中断,那么方法是:! U! a5 t; N" u: q# p
    USART_ITConfig(USART1,USART_IT_TC,ENABLE);
  8、获取相应中断状态。当我们使能了某个中断的时候,当该中断发生了,就会设置状
  1. //初始化 GPIO 和 串口 1$ x( b/ ?2 H' i6 \  @4 d) |4 s$ S5 v
  2. //bound:波特率
    # B) t5 L9 }7 J( N" {% v2 o
  3. void uart_init(u32 bound)6 c5 i, J4 M0 K4 q
  4. {5 K3 j4 d! x3 ?# t7 y
  5.     GPIO_InitTypeDef GPIO_InitStructure;
    , ]1 T3 B7 `8 c- w" d1 h
  6.     USART_InitTypeDef USART_InitStructure;
    ' K5 ]; E1 z. z' E" x4 Y% i
  7.     NVIC_InitTypeDef NVIC_InitStructure;
    * r; S: ^5 T2 E
  8.     //①串口时钟使能,GPIO 时钟使能,复用时钟使能
    + S) b* h/ S4 `
  9.     RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1|5 J1 o# O$ Q9 I2 U; s% r) {
  10.     RCC_APB2Periph_GPIOA, ENABLE);    //使能 USART1,GPIOA 时钟
    3 X, x, N( S7 b+ z: y  H5 Y: y
  11.     //②串口复位
    + {2 C- s( t8 u' i) w& C6 T; ^% ~
  12.     USART_DeInit(USART1);      //复位串口 1) @) d( a/ Y! d( T
  13.     //③GPIO 端口模式设置
    1 k3 A- P; O! n  Y0 o
  14.     GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9;  //ISART1_TX PA.9
    5 p2 L2 L7 I3 C( N7 d4 m
  15.     GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
    0 `1 ]+ h4 I/ y
  16.     GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;      //复用推挽输出# r5 X- y- V  P4 o
  17.     GPIO_Init(GPIOA, &GPIO_InitStructure);    //初始化 GPIOA.9
    3 H' b& A) K% M0 L7 v, R
  18.     GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10;  //USART1_RX  PA.10
    3 D+ Y3 w% a( _, [4 u  R
  19.     GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;                  //浮空输入
    ) r* G. `, M1 K/ w2 _+ D
  20.     GPIO_Init(GPIOA, &GPIO_InitStructure);    //初始化 GPIOA.102 [0 ~) F. P- W6 N
  21.     //④串口参数初始化. J2 p/ U: n% U1 [
  22.     USART_InitStructure.USART_BaudRate = bound;      //波特率设置5 ~, d  W+ n$ D+ q+ Z& K/ Y9 n
  23.     USART_InitStructure.USART_WordLength =     USART_WordLength_8b; //字长为 8 位7 x% A$ o% v  p  ^3 ^; M- F
  24.     USART_InitStructure.USART_StopBits = USART_StopBits_1;  //一个停止位
    8 K. S- q( n# `" V1 n
  25.     USART_InitStructure.USART_Parity = USART_Parity_No;  //无奇偶校验位
    # x6 C4 R  J) q" }( D2 N( i0 j4 Q
  26.     USART_InitStructure.USART_HardwareFlowControl5 R! I$ n, c+ H4 P: M2 c
  27.               = USART_HardwareFlowControl_None;  //无硬件数据流控制
    # F' G; I) t" O% _
  28.     USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;//收发模式8 S# s, q" c! e1 }9 g, N
  29.     USART_Init(USART1, &USART_InitStructure);    //初始化串口
    4 ^6 x6 d" a$ h, O8 j% u# b
  30.     #if EN_USART1_RX        //如果使能了接收) T  {  J; Q9 [7 _1 j
  31.     //⑤初始化 NVIC
    ; n/ R0 E( D( V! s
  32.     NVIC_InitStructure.NVIC_IRQChannel = USART1_IRQn;
    + p* b, f, P% o. @3 c5 |
  33.     NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=3 ;  //抢占优先级 3; {" L4 \: Y6 ]% y
  34.     NVIC_InitStructure.NVIC_IRQChannelSubPriority = 3;      //子优先级 3
    8 r0 Q- J6 C" l8 }$ b. a- B
  35.     NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;      //IRQ 通道使能1 p0 O! g! q. S- P
  36.     NVIC_Init(&NVIC_InitStructure);        //中断优先级初始化
    3 N1 l" e: }- X/ E0 m) Z
  37.     //⑤开启中断! Y8 z8 Q- g3 _; a; f/ h6 @
  38.     USART_ITConfig(USART1, USART_IT_RXNE, ENABLE);  //开启中断- N/ o# }; d" b  G
  39.     #endif
    ( d: F/ x) i$ _" A  N' A
  40.     //⑥使能串口
    ) p$ i9 g- c# @' N3 @9 x
  41.     USART_Cmd(USART1, ENABLE);      //使能串口+ p, [; n6 x- U: t( J4 p1 V0 {" T
  42. }
复制代码
! T& J/ ?* g& p+ D8 L0 b
态寄存器中的某个标志位。 经常我们在中断处理函数中,要判断该中断是哪种中断,使用的函数是:  ?! ?6 `: a/ f% G) g0 O, B
    ITStatus USART_GetITStatus(USART_TypeDef* USARTx, uint16_t USART_IT);
  比如使能了串口发送完成中断,那么当中断发生了, 便可以在中断处理函数中调用这个函数来判断到底是否是串口发送完成中断,方法是:5 Q: y$ @5 Y) k9 y* i9 A
    USART_GetITStatus(USART1, USART_IT_TC);
  返回值是 SET,说明是串口发送完成中断发生。
四、uart_init()函数
  介绍 uart_init 函数,该函数代码如下:
  1. //初始化 GPIO 和 串口 1* J1 I' L5 n3 i6 J6 o$ }" N
  2. //bound:波特率
    3 e5 u. n* F8 O
  3. void uart_init(u32 bound)  }" v5 n* E5 H, c4 z
  4. {2 K6 K  K" B1 N- [) W
  5.     GPIO_InitTypeDef GPIO_InitStructure;* z3 z0 ]) x7 X- o" |. q4 C
  6.     USART_InitTypeDef USART_InitStructure;
    " |  h, Y4 C7 `/ g/ ]
  7.     NVIC_InitTypeDef NVIC_InitStructure;
    $ |1 s* s9 ~: @: ^$ p
  8.     //①串口时钟使能,GPIO 时钟使能,复用时钟使能; x, L  o* d* q6 S
  9.     RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1|
    ; ^# [" O: A+ I# P
  10.     RCC_APB2Periph_GPIOA, ENABLE);    //使能 USART1,GPIOA 时钟
    ( m1 D3 u6 i# g( S+ a4 L- z
  11.     //②串口复位
    , m; P6 i) `& N0 J* D: `" g0 B4 b: F
  12.     USART_DeInit(USART1);      //复位串口 1
    % g8 B" L1 g4 Z( V; B5 Y
  13.     //③GPIO 端口模式设置
    3 e- }7 f# h( E8 u. O
  14.     GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9;  //ISART1_TX PA.9
      e) m9 B2 m# ]
  15.     GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;- P5 H& {' m6 y7 @% a
  16.     GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;      //复用推挽输出
    7 A" k7 v. z2 r
  17.     GPIO_Init(GPIOA, &GPIO_InitStructure);    //初始化 GPIOA.9( E; \: d4 F% M9 U% p4 [& [
  18.     GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10;  //USART1_RX  PA.10
    - V) p2 r# E8 \9 e( A
  19.     GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;                  //浮空输入9 t% ], E/ {- B5 @2 V
  20.     GPIO_Init(GPIOA, &GPIO_InitStructure);    //初始化 GPIOA.10" ~9 U( ]( C3 `+ \" M4 ^
  21.     //④串口参数初始化/ K% a+ X7 v! G+ X  f# {6 a, U
  22.     USART_InitStructure.USART_BaudRate = bound;      //波特率设置2 h* L' F& B: C% @
  23.     USART_InitStructure.USART_WordLength =     USART_WordLength_8b; //字长为 8 位
    , d8 F# H  B  U) n( Y) h- Q+ O6 q0 c
  24.     USART_InitStructure.USART_StopBits = USART_StopBits_1;  //一个停止位3 U; T/ @$ f- f  u
  25.     USART_InitStructure.USART_Parity = USART_Parity_No;  //无奇偶校验位
    1 f' u8 B5 U9 r5 s' ?& s
  26.     USART_InitStructure.USART_HardwareFlowControl
    8 P$ _* R2 ~% Q
  27.               = USART_HardwareFlowControl_None;  //无硬件数据流控制0 W- \# u& v" e& S% V& L
  28.     USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;//收发模式
    6 ?' B2 A9 I' H4 M$ Z7 K& u
  29.     USART_Init(USART1, &USART_InitStructure);    //初始化串口9 C7 f7 @5 t) \% U2 l% P. D
  30.     #if EN_USART1_RX        //如果使能了接收, A! V; w/ H" c5 ^: |
  31.     //⑤初始化 NVIC
    ; Q! R/ G  I5 q6 L1 \3 p+ I+ H
  32.     NVIC_InitStructure.NVIC_IRQChannel = USART1_IRQn;
    : v% y  H; o- w" Q
  33.     NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=3 ;  //抢占优先级 3
    # T7 I% `. F5 k/ D, ?6 a
  34.     NVIC_InitStructure.NVIC_IRQChannelSubPriority = 3;      //子优先级 32 }; g& \3 N, s' U6 P: C
  35.     NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;      //IRQ 通道使能; v% i0 C5 G1 `4 X
  36.     NVIC_Init(&NVIC_InitStructure);        //中断优先级初始化
    . z# D( m0 o: ?9 G7 W! {
  37.     //⑤开启中断
    % Y) L' a2 B& Q3 W5 B9 E3 K
  38.     USART_ITConfig(USART1, USART_IT_RXNE, ENABLE);  //开启中断  l% e) j( h6 ^0 o
  39.     #endif! l% L" O1 K/ N$ [# c
  40.     //⑥使能串口
    4 z* Q. T2 b$ J4 e4 r9 g4 W8 v- Q
  41.     USART_Cmd(USART1, ENABLE);      //使能串口
    ' Q# o' w; B" U+ d- ~* x
  42. }
复制代码
  I8 @$ S4 \) r5 q' X; Q: P+ s
  从该代码可以看出,其初始化串口的过程,和我们前面介绍的一致。我们用标号①~⑥标示了顺序:
    ① 串口时钟使能,GPIO 时钟使能0 u. l8 F! Q/ y. R( ^
    ② 串口复位
+ O) X2 @5 {. j0 j. X5 P    ③ GPIO 端口模式设置& v2 \9 S1 d- w5 h
    ④ 串口参数初始化7 R+ f$ ^% b/ T$ @
    ⑤ 初始化 NVIC 并且开启中断5 w3 O9 F& x- G1 F( I
    ⑥ 使能串口
五、  
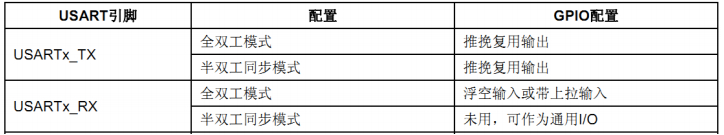
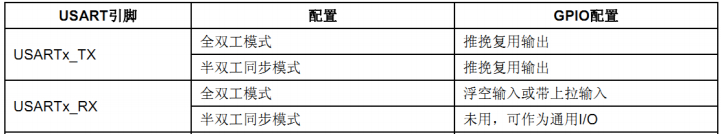
  1、配置全双工的串口 1
    TX(PA9)管脚需要配置为推挽复用输出;
    RX(PA10)管脚配置为浮空输入或者带上拉输入。
  模式配置参考下面表1:
261115125724920.jpg
表1 串口 GPIO 模式配置表
  2、需要注意一点,如果使用到了串口的中断接收,必须在 usart.h 里面设置EN_USART1_RX 为 1(默认设置就是 1 的) 。该函数才会配置中断使能,以及开启串口 1 的NVIC 中断。这里把串口 1 中断放在组 2,优先级设置为组 2 里面的最低。
  接下来还要编写中断服务函数。串口 1 的中断服务函数 USART1_IRQHandler 。
  3、重点看下mian()函数中的以下两句:
    USART_SendData(USART1, USART_RX_BUF[t]); //向串口 1 发送数据
) W0 z8 l' ]8 e1 e5 C    while(USART_GetFlagStatus(USART1,USART_FLAG_TC)!=SET);
  第一句,其实就是发送一个字节到串口。第二句呢,就是我们在我们发送一个数据到串口之后,要检测这个数据是否已经被发送完成了。 USART_FLAG_TC 是宏定义的数据发送完成标识符。

, j5 w* m" |" A4 X9 F& f/ c
赞 收藏 评论0 发布时间:2022-1-20 21:25

举报

0个回答

所属标签

相似技术帖

官网相关资源

关于
我们是谁
投资者关系
意法半导体可持续发展举措
创新与技术
意法半导体官网
联系我们
联系ST分支机构
寻找销售人员和分销渠道
社区
媒体中心
活动与培训
隐私策略
隐私策略
Cookies管理
行使您的权利
官方最新发布
人形机器人运动控制、感知与智能配电
半导体创新技术与应用方向
EE架构与软件定义汽车
12V/48V 汽车智能配电(SPD)
区域控制单元(ZCU)与分区架构
关注我们
st-img 微信公众号
st-img 手机版